Najlepszy moduł kamery termowizyjnej CVBS: analogowe rdzenie o niskim opóźnieniu do dronów i systemów
22 września 2026
OEM moduł kamery termowizyjnej UART: wysokorozdzielcze rdzenie LWIR do dronów i robotyki
23 września 2026
Przewodnik po analogowych rdzeniach kamer termowizyjnych: moduły CVBS o niskim opóźnieniu do FPV, optyki DIY i OEM
W szybkich bezzałogowych systemach powietrznych (UAS), taktycznych ładunkach elektrooptycznych i ręcznej optyce myśliwskiej opóźnienie stanowi główną barierę wydajności operacyjnej. Nowoczesne cyfrowe potoki wideo – wykorzystujące strumienie MIPI-CSI, USB UVC lub Ethernet IP – wprowadzają systemowe opóźnienia kodowania, pakietowania i buforowania klatek, które wynoszą od 30 milisekund do ponad 150 milisekund. Dla drona FPV (widok z pierwszej osoby) poruszającego się przez gęste korony drzew z prędkością 80 km/h lub gogli celowniczych śledzących szybki ruch kinetyczny, nawet 50-milisekundowe opóźnienie powoduje znaczące przesunięcie przestrzenne. To krytyczne ograniczenie operacyjne napędza inżynieryjny renesans dla analogowy rdzeń kamery termowizyjnej: modułu elektrooptycznego, który przekształca dane z niechłodzonego czujnika długofalowej podczerwieni (LWIR) bezpośrednio w natychmiastowy kompozytowy sygnał wideo w paśmie podstawowym (CVBS / PAL / NTSC) z niemal zerowym opóźnieniem.
Integracja analogowego rdzenia termowizyjnego omija złożone systemy operacyjne, stosy sterowników hosta i obciążenie programowe. Dzięki połączeniu matrycy mikrobolometrycznej z tlenku wanadu (VOx) o rastrze 12 μm z dedykowanym przetwarzaniem obrazu w układzie ASIC (Application-Specific Integrated Circuit) i szybkimi przetwornikami cyfrowo-analogowymi (DAC), rdzenie te wyprowadzają standardowe kompozytowe wideo analogowe 75 omów bezpośrednio do analogowych nadajników wideo 5,8 GHz (VTX), starszych monitorów, wyświetlaczy micro-OLED i kanałów taktycznych. Ten przewodnik dostarcza kompletny plan inżynieryjny dla integratorów systemów, twórców sprzętu i inżynierów optyki DIY, którzy chcą zmaksymalizować dynamiczną responsywność termiczną, zredukować masę ładunku do formatów 21 mm i wdrażać niezawodne systemy detekcji termicznej.
Spis treści
- 👉 Przegląd architektury: demistyfikacja analogowego rdzenia kamery termowizyjnej
- 👉 Potok przetwarzania sygnału LWIR-do-CVBS
- 👉 Benchmarking opóźnień: CVBS vs. strumienie USB, MIPI i IP
- 👉 Porównanie sprzętu OEM: Mini 640 vs. seria MD 384
- 👉 Integracja elektryczna i RF dla platform FPV i ładunków gimbalowych
- 👉 Projektowanie własnej optyki DIY: celowniki termowizyjne i monokulary ręczne
- 👉 Wyprowadzenia pinów sprzętowych, linie transmisyjne 75 Ω i protokoły komend
- 👉 Pogłębione FAQ inżynieryjne
Przegląd architektury: demistyfikacja analogowego rdzenia kamery termowizyjnej
Uporczywym błędnym przekonaniem w optoelektronice jest to, że "analogowy rdzeń kamery termowizyjnej" wykorzystuje starszą analogową matrycę czujników. W rzeczywistości wszystkie współczesne detektory mikrobolometryczne to półprzewodnikowe urządzenia półprzewodnikowe wytwarzane na układach scalonych odczytu (ROIC), które działają natywnie w domenie cyfrowej. Analogowy rdzeń kamery termowizyjnej odnosi się do zintegrowanego modułu zoptymalizowanego pod kątem SWaP, który łączy zaawansowany niechłodzony detektor LWIR z pokładowym procesorem sygnału obrazu (ISP) i ultraszybkim przetwornikiem DAC wideo, zapewniając gotowy do użycia CVBS (Kompozytowy sygnał wizyjny pasma podstawowego) analogowy sygnał przez pojedynczą niesymetryczną parę przewodów.
W fizycznym rdzeniu tych systemów znajduje się matryca płaszczyzny ogniskowej (FPA) złożona z izolowanych termicznie mikrorezystorów wytwarzanych zazwyczaj z tlenku wanadu (VOx). Gdy promieniowanie podczerwone termiczne w oknie transmisji atmosferycznej od 8 μm do 14 μm pada na te mikroskopijne zawieszone membrany, ich rezystancja elektryczna zmienia się proporcjonalnie do temperatury padającego celu poprzez ich temperaturowy współczynnik rezystancji (TCR). Leżący u podstaw CMOS ROIC digitalizuje te subtelne różnice rezystancji za pomocą wielokanałowych, zintegrowanych przetworników analogowo-cyfrowych o wysokiej rozdzielczości, zwykle pracujących z głębokością 14 lub 16 bitów.
Podstawowym wyzwaniem w taktycznym obrazowaniu termicznym jest konwersja tego surowego strumienia cyfrowego o wysokiej dynamice na czytelne, użyteczne przestrzennie obrazy bez wprowadzania opóźnień w potoku przetwarzania. W nowoczesnych architekturach cyfrowych przetworzone dane termiczne muszą być enkapsulowane w pakiety USB, kodowane za pomocą stratnych algorytmów kompresji H.264/H.265 lub przesyłane przez szybkie pary różnicowe (MIPI-CSI) do pośredniego procesora hosta. Ten procesor hosta musi inicjalizować sprzętowe bufory ramek, planować zadania systemu operacyjnego i zarządzać stosami kompozytora wyświetlania, co nieuchronnie wprowadza jitter przetwarzania i opóźnienia buforowania przekraczające dziesiątki do setek milisekund.
Natomiast analogowy rdzeń kamery termowizyjnej przenosi całe przetwarzanie przestrzenne, kompresję zakresu dynamicznego, korekcję niejednorodności (NUC) i mapowanie palet kolorów bezpośrednio do dedykowanego potoku sprzętowego wykonywanego we wbudowanym układzie FPGA (Field-Programmable Gate Array) lub niestandardowym układzie ASIC (Application-Specific Integrated Circuit). Po kalibracji i mapowaniu cyfrowy raster jest przekazywany bezpośrednio do szybkiego przetwornika DAC rekonstrukcji wideo, który syntezuje znormalizowany analogowy przebieg kompozytowy (1,0 V międzyszczytowo na 75 Ω). Sygnał wyjściowy jest ściśle zgodny ze standardami ITU-R BT.470 lub SMPTE 170M dla PAL (625 linii, 50 pól/sekundę) lub NTSC (525 linii, 60 pól/sekundę).
Rezultatem jest samodzielny silnik elektrooptyczny, który wymaga jedynie bezpośredniego zasilania prądem stałym (zazwyczaj od 3,3 V do 5 V), aby rozpocząć wyprowadzanie obrazów termicznych bez narzutu bezpośrednio do analogowych modulatorów RF, wielofunkcyjnych wyświetlaczy kokpitowych (MFD), mikrowyświetlaczy lub kanałów taktycznych bez zewnętrznego komputera jednopłytkowego (SBC) ani jądra systemu operacyjnego.
Ta uproszczona architektura zapewnia natychmiastowe korzyści operacyjne w trudnych warunkach wdrożeniowych:
- ✅ Deterministyczne dostarczanie ramek: Linie wideo są konwertowane i przesyłane linia po linii bez zakłóceń kolejkowania ramek ani wywłaszczania wątków systemu operacyjnego.
- ✅ Natychmiastowa inicjalizacja: Obraz pojawia się w ciągu 2 do 4 sekund od zimnego rozruchu, całkowicie eliminując opóźnienia rozruchu Linux/Android w pilnych scenariuszach taktycznych.
- ✅ Odporność na zawieszenia oprogramowania: Bez bibliotek dołączanych dynamicznie, jąder systemu operacyjnego ani uzgodnień enumeracji USB sygnał nie może się zawiesić z powodu przepełnienia buforów lub awarii sterowników.
- ✅ Ekstremalna efektywność SWaP: Eliminuje masę, wymagania dotyczące odprowadzania ciepła i obciążenie elektryczne płyt procesora hosta, takich jak platformy Raspberry Pi lub Jetson.
Potok przetwarzania sygnału LWIR-do-CVBS
Wewnętrzny potok operacyjny przemysłowego analogowego rdzenia termowizyjnego równoważy fizykę mikrobolometrów, szybkie algorytmy obrazowania obliczeniowego i precyzyjną elektronikę mieszaną sygnałowo. Zrozumienie tego przepływu danych pozwala projektantom systemów optymalizować dobór obiektywów, limity zoomu cyfrowego i skalowanie zakresu dynamicznego.
⚙️ Etap 1: Kalibracja surowa: NUC dwupunktowy i korekcja wadliwych pikseli
Każdy pojedynczy piksel w matrycy mikrobolometrycznej 640×512 lub 384×288 posiada odrębne współczynniki termiczne, wariancje produkcyjne półprzewodników i dryft polaryzacji. Początkowy etap potoku ASIC stosuje korekcji niejednorodności (NUC). Wykorzystując współczynniki uzyskane podczas fabrycznej kalibracji optycznej i dostrajane przez okresową wewnętrzną migawkę (lub bezmigawkową kalibrację algorytmiczną), surowy odczyt jest normalizowany dla każdego pojedynczego piksela:
Skorekta = Gij · Ssurowy + Oij
Gdzie Gij reprezentuje macierz wzmocnienia specyficzną dla piksela oraz Oij reprezentuje dynamiczną mapę offsetu. Równolegle algorytmy zastępowania uszkodzonych pikseli (BPR) identyfikują wadliwe lub ślepe elementy bolometryczne, zastępując ich wartości dynamiczną interpolacją medianową z sąsiednich zdrowych pikseli w celu wyeliminowania artefaktów wizualnych o stałym wzorcu.
⚙️ Etap 2: Kompresja wysokiego zakresu dynamicznego i DDE
Surowe sceny termiczne zazwyczaj wykazują zakresy dynamiczne przekraczające 14 bitów (16 384 dyskretnych poziomów intensywności termicznej), podczas gdy standardowe wyświetlacze dla ludzi i standardy wideo analogowego obsługują tylko 8 bitów na kanał (256 poziomów szarości). Rdzeń analogowy stosuje zastrzeżone algorytmy kompresji zakresu dynamicznego, takie jak cyfrowe wzmocnienie szczegółów (DDE) lub zaawansowane wyrównywanie histogramu. Oddziela to elementy sceny o wysokiej amplitudzie i niskiej częstotliwości (takie jak rozległy teren lub jednolite tło nieba) od subtelnych szczegółów o niskiej amplitudzie i wysokiej częstotliwości (takich jak cel ludzki ukryty w listowiu lub piasta wirnika silnika drona).
⚙️ Etap 3: Zastosowanie LUT i synteza synchronizacji wideo
Po skompresowaniu do przestrzeni 8-bitowej dane pikseli są mapowane przez programowalne tabele LUT (Look-Up Tables) w celu uzyskania preferowanych palet podglądu: White Hot, Black Hot, Ironbow, Rainbow lub palet taktycznych o wysokim kontraście. Matryca pikseli jest następnie przekazywana do pokładowego kontrolera wyświetlania wideo, który przekształca cyfrową siatkę obrazu w przeplatane pola wideo, dodając precyzyjne poziome interwały wygaszania, impulsy koloru (dla kolorowych sygnałów CVBS) oraz impulsy synchronizacji pionowej.
⚙️ Etap 4: Konwersja cyfrowo-analogowa i filtrowanie rekonstrukcyjne
Na koniec zrekonstruowany strumień cyfrowy steruje pokładowym szybkim 10-bitowym przetwornikiem cyfrowo-analogowym (DAC). Surowe, schodkowe napięcie analogowe wychodzące z przetwornika DAC przechodzi przez aktywny dolnoprzepustowy filtr rekonstrukcyjny (zazwyczaj aktywną konstrukcję filtru Butterwortha lub Bessela 6. rzędu), aby stłumić pozapasmowy szum kwantyzacji i harmoniczne zegara o wysokiej częstotliwości. Końcowy sygnał wychodzi jako czysty, znormalizowany sygnał 1,0 Vp-p gotowy do bezpośredniego wysterowania standardowego zakończenia koncentrycznego 75 Ω do analogowego sprzętu transmisyjnego.
Benchmarking opóźnień: CVBS vs. strumienie USB, MIPI i IP
W szybkiej świadomości sytuacyjnej, nawigacji taktycznej i dynamicznej stabilizacji gimbala całkowity czas reakcji systemu jest ograniczony przez opóźnienie od czujnika do wyświetlacza. Interfejsy cyfrowe wprowadzają kumulującą się serię buforów czasowych, które znacząco pozostają w tyle za czystą transmisją analogową.
| Typ interfejsu | Opóźnienie potoku (szkło-do-szkła) | Jitter / zmienność klatek | Wąskie gardła przetwarzania i zależność sprzętowa |
|---|---|---|---|
| Natywny CVBS (analogowy) | < 8 ms (Blisko zera) | ± 0,1 ms (Deterministyczny) | Przetwornik DAC czujnika do nadajnika RF; zerowy narzut systemu operacyjnego; transmisja linia po linii. |
| MIPI-CSI-2 | 15 – 35 ms | ± 2,0 ms | Wymaga wbudowanego hosta SoC z systemem Linux/RTOS (np. Jetson, RK3588); pule buforów sterownika i kolejki przechwytywania klatek. |
| USB 2.0 / 3.0 (UVC) | 45 – 90 ms | ± 15,0 ms | Stos USB hosta, abstrakcja sterownika UVC, planowanie wątków systemu operacyjnego, silniki renderujące w przestrzeni użytkownika. |
| Ethernet (RTSP / IP) | 100 – 250+ ms | ± 30,0 ms | Bufory GOP kompresji H.264/H.265, enkapsulacja sieciowa, kolejki pakietów transmisyjnych, bufory dekodujące de-jitter po stronie klienta. |
Rzeczywisty wpływ opóźnienia na inżynierię
Aby przedstawić te wartości w fizycznej perspektywie: dron FPV poruszający się ze standardową prędkością poszukiwawczo-ratowniczą lub kinetyczną prędkością sprintu wynoszącą 20 m/s (72 km/h) pokonuje 0,14 metra (14 cm) podczas 7 ms analogowego cyklu transmisji CVBS. Jeśli ta sama platforma opiera się na strumieniu USB UVC ze średnim opóźnieniem glass-to-glass wynoszącym 60 ms, dron pokonuje 1,2 metra zanim zdalny pilot lub kontroler lotu otrzyma wizualne potwierdzenie przeszkody.
W przypadku potoku wideo IP RTSP działającego z konserwatywnym opóźnieniem 150 ms pojazd pokonuje pełne 3 metry zanim przeszkoda zostanie wyświetlona. Do precyzyjnego pilotażu, ręcznego lotu w bliskiej odległości i nawigacji terenowej na niskiej wysokości analogowy CVBS pozostaje najbardziej deterministycznym i niezawodnym protokołem do sterowania z człowiekiem w pętli.
Do rozwoju na stanowisku laboratoryjnym i wstępnego prototypowania sprzętowego mikrooptyki bez niestandardowych płytek nośnych inżynierowie często wykorzystują peryferyjne komponenty rozwojowe — takie jak moduły nośne i sprzęt breakout dostępny w Waveshare ekosystemie — aby zweryfikować połączenia wyprowadzeń i przetestować podstawową wydajność wideo przed przejściem do dedykowanych płytek drukowanych.
Porównanie sprzętu OEM: Mini 640 vs. seria MD 384
Wybór analogowego rdzenia kamery termowizyjnej wymaga dopasowania rozdzielczości, rozmiaru piksela, powiększenia optycznego i fizycznych ograniczeń integracyjnych do docelowego zastosowania. Poniżej znajduje się szczegółowe porównanie techniczne dwóch standardowych modułów przemysłowych zaprojektowanych specjalnie pod kątem niskiego opóźnienia CVBS, elastyczności wielu interfejsów oraz optymalizacji SWaP-C (rozmiar, waga, moc i koszt).
| Metryka specyfikacji | Nieschładzany moduł termowizyjny LWIR Mini 640 | Moduł kamery termicznej MD Series 384x288 |
|---|---|---|
| Technologia detektora | Niechłodzony Mikrobolometr VOx | Niechłodzony Mikrobolometr VOx |
| Rozdzielczość matrycy | 640 × 512 (opcjonalnie 640 × 480) | 384 × 288 |
| Rozstaw pikseli | 12 μm | 12 μm |
| Czułość spektralna | 8 μm – 14 μm (LWIR) | 8 μm – 14 μm (LWIR) |
| Czułość termiczna (NETD) | ≤ 40 mK @ f/1.0, 300K | ≤ 40 mK @ f/1.0, 300K |
| Natywne analogowe wyjście wideo | CVBS (PAL 50 Hz / NTSC 60 Hz do wyboru) | CVBS (PAL / NTSC konfigurowalne) |
| Cyfrowe interfejsy wideo | Szybki strumień USB / cyfrowy | Multi-Bus: jednoczesne MIPI / USB / CVBS |
| Standardowe oferty obiektywów | 5 / 9 / 13 / 18 / 35 / 50 / 75 / 100 / 150 mm | Standardowa stałoogniskowa optyka (dostępne niestandardowe mocowania) |
| Wymiary formatu | 21 mm × 21 mm (Ultrakompaktowy rdzeń) | Kompaktowa obudowa przemysłowa |
| Pochodzenie inżynieryjne | Pakiet termowizyjny SWaP-C zoptymalizowany pod kątem UAV | Zespół inżynierii optycznej ex-Huawei HiSilicon i HKUST |
| Adaptowalność środowiskowa | Wysoka stabilność, szeroki zakres temperatur | Precyzja klasy przemysłowej, monitorowanie temperatury |
Głęboka analiza architektury: seria Mini 640

to cud inżynierii zaprojektowany specjalnie do środowisk o ograniczonych parametrach SWaP. Dzięki miniaturyzacji elektroniki bez poświęcania jakości sensora dostarczamy rdzeń, który mieści się w najciaśniejszych przestrzeniach. Niekolowana miniaturowa kamera termowizyjna LWIR USB 640*512, moduł rdzenia do dronów, podobna do DJI stanowi znaczące osiągnięcie w inżynierii termowizyjnej zoptymalizowanej pod kątem SWaP. Mierząc zaledwie 21 mm × 21 mm, moduł ten zapewnia wysoką rozdzielczość termiczną bez obciążania budżetu masy ładunku. Zbudowany specjalnie do integracji z mikrogimbalami i kompaktowymi płatowcami powietrznymi (takimi jak taktyczne quadkoptery i platformy rozpoznawcze o stałym skrzydle, podobne do DJI Enterprise lub systemów niestandardowych), zapewnia wyraźne szczegóły przestrzenne dzięki matrycy detektora 640×512 (z opcjonalną rozdzielczością 640×480).
Moduł wyróżnia się szeroką kompatybilnością z fabrycznie kalibrowaną ciągłą i stałoogniskową optyką germanową, oferując ogniskowe 5 mm, 9 mm, 13 mm, 18 mm, 35 mm, 50 mm, 75 mm, 100 mm i 150 mm. Ten szeroki zakres pozwala inżynierom konfigurować ładunki użytkowe do nawigacji szerokokątnej (np. 5 mm lub 9 mm do ciasnego lotu sytuacyjnego) lub do identyfikacji taktycznej z dużej odległości (np. 75 mm do 150 mm do obserwacji granic oraz poszukiwań i ratownictwa). Podczas pracy w natywnym trybie CVBS wewnętrzny silnik przetwarzania automatycznie obsługuje downsampling i mapowanie linii skanowania, wysyłając czyste, pozbawione rozdarć analogowe klatki bezpośrednio do pokładowych analogowych nadajników VTX 5,8 GHz lub mikro-monitorów.
Wyświetl szczegóły produktu i ceny ➔
Głęboka analiza architektury: Seria MD 384
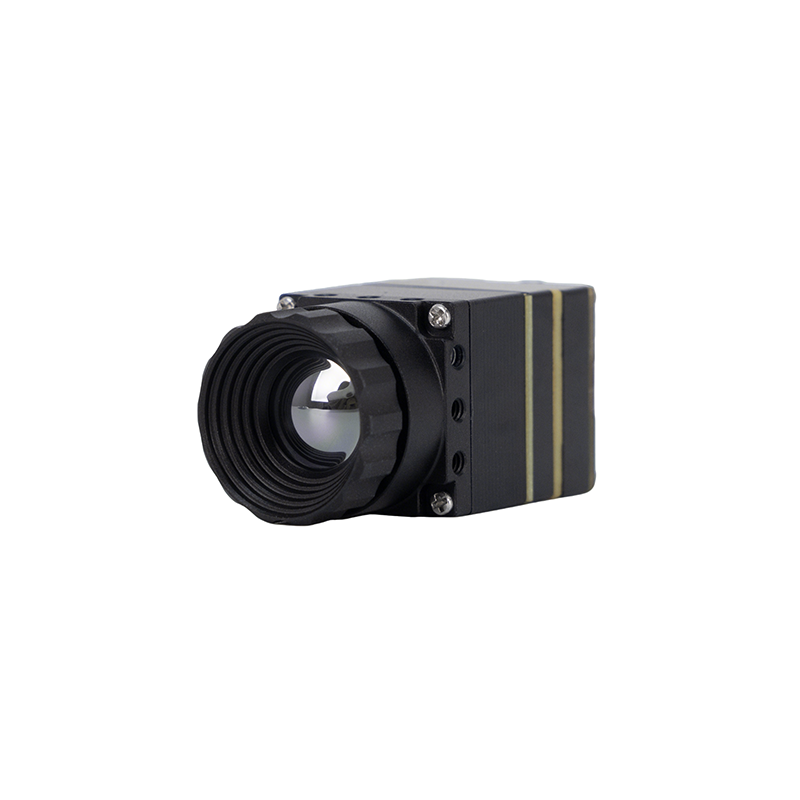
to cud inżynierii zaprojektowany specjalnie do środowisk o ograniczonych parametrach SWaP. Dzięki miniaturyzacji elektroniki bez poświęcania jakości sensora dostarczamy rdzeń, który mieści się w najciaśniejszych przestrzeniach. Moduł kamery termowizyjnej na podczerwień niechłodzonej MD Series 384x288 (moduł kamery termowizyjnej Purpleriver) został zaprojektowany specjalnie z myślą o przemysłowej precyzji w zastosowaniach takich jak ochrona, ciągłe monitorowanie temperatury i integracja z dronami. Opracowany przez zespół inżynierów wywodzących się z Uniwersytetu Nauki i Technologii w Hongkongu (HKUST) oraz byłych architektów półprzewodników Huawei HiSilicon, ten rdzeń charakteryzuje się unikalną architekturą równoczesnego wyjścia: MIPI, USB i CVBS.
Ta topologia wielu interfejsów pozwala projektantom systemów kierować nieskompresowany cyfrowy strumień MIPI do pokładowego modułu obliczeń brzegowych AI (takiego jak NVIDIA Jetson Orin lub NPU Rockchip do wykrywania obwiedni celów w czasie rzeczywistym), jednocześnie kierując natywny sygnał CVBS do analogowego nadajnika RF w celu bezopóźnieniowego ręcznego sterowania lotem. Dzięki dopracowanemu rozmiarowi piksela 12 μm seria MD zapewnia wysoką czułość termiczną i ostry obraz termowizyjny w kompaktowej konstrukcji plug-and-play. Wspierany szerokimi możliwościami dostosowywania OEM/ODM, moduł ten może być dopasowany do specjalistycznych mocowań optycznych, niestandardowych wyprowadzeń pinów i ścisłych ograniczeń obudowy mechanicznej.
Wyświetl szczegóły produktu i ceny ➔
Integracja elektryczna i RF dla platform FPV i ładunków gimbalowych
Integrating an analog thermal camera core into an FPV drone or stabilized robotic gimbal requires careful attention to electrical noise, power conditioning, and RF interference. Switching regulators, high-current brushless electronic speed controllers (ESCs), and high-power video transmitters can introduce severe artifacts into the analog thermal video signal if not properly isolated.
⚙️ 1. Power Supply Decoupling and Filtering
Uncooled microbolometers are exceptionally sensitive to power rail fluctuations; high-frequency voltage ripple directly modulates the ROIC bias voltages, manifesting as horizontal scrolling lines, periodic rolling bars, or elevated fixed-pattern noise across the analog display.
To ensure clean operation in electrically noisy environments, never power an analog thermal core directly from the main flight battery (VBAT). Brushless motors generate severe inductive voltage spikes (back-EMF) that frequently exceed 40V on 6S LiPo setups during active motor braking. Instead, feed the thermal core using a dedicated low-noise linear low-dropout regulator (LDO) or an efficient switching step-down converter followed by an LC filter. A 100μH inductor coupled with a low-ESR 470μF electrolytic capacitor in parallel with a 0.1μF ceramic capacitor will successfully isolate dynamic throttle transients. Furthermore, ensure the regulator provides a stable 5.0V DC rail with at least 1.5A continuous current capacity to absorb initial shutter-solenoid actuation current peaks.
⚙️ 2. Grounding Topologies and Ground Loop Elimination
Composite video (CVBS) uses an unbalanced, single-ended transmission standard where visual data is referenced directly to system ground. Any minute voltage differential between the camera ground and the VTX ground will directly corrupt the video signal.
Integrators must establish a star ground topology: route the analog thermal camera core's ground pin directly to the same ground plane terminal used by the 5.8 GHz VTX. This eliminates ground loop hum bars (dark horizontal bands drifting vertically across the monitor). For video wiring, route the signal using miniature 75-ohm micro-coaxial cable (such as RG-178 or 1.13mm micro-coax) rather than simple unshielded silicone wire. Solder the braided shield directly to video ground at both ends to protect the high-impedance video signal from RF radiation emitted by high-power transmitters (e.g., 1W–2.5W VTX units) and digital telemetry links.
⚙️ 3. Real-World Applications: Automotive Obstacle Detection
The exact electrical decoupling and high-vibration isolation principles that safeguard dynamic FPV drones apply directly to automotive night vision retrofits. For detailed real-world implementations using LWIR camera modules to cut through headlight glare, thick dust, and heavy fog in vehicular platforms, explore this guide to bardzo zabawna i praktyczna kamera samochodowa z termowizją.
Projektowanie własnej optyki DIY: celowniki termowizyjne i monokulary ręczne
The ultra-compact profile of modern analog cores (especially the 21mm square cross-section of the Mini 640) has simplified the development of custom DIY thermal monoculars, 3D-printed handheld spotting devices, and clip-on tactical scopes. Building a complete optical instrument around an analog thermal module eliminates the complexity and power drain of external microprocessors.
Optical Stack Architecture
When engineering a custom optic, the hardware stack breaks down into four essential electro-optical stages:
- ⚙️ Germanium Objective Lens: Standard optical glass completely blocks the Long-Wave Infrared spectrum (8–14μm). A specialized optical lens made of metallic Germanium or specialized chalcogenide glass with an anti-reflective (AR) hard-carbon diamond coating is mandatory. A short focal length (e.g., 9mm to 13mm) yields an expansive Field of View (FOV) suitable for short-range scanning and navigation. A long focal length (e.g., 35mm, 50mm, or 75mm) concentrates the optical resolution on distant targets, functioning as a high-magnification thermal rifle optic or wildlife survey tracker.
- ⚙️ Display Engine Pairing: The primary objective in DIY analog optic design is pairing the core directly with a micro-display module (such as a 0.39-inch or 0.71-inch Sony Micro-OLED or FLCOS panel) that accepts native composite video inputs. By feeding the CVBS output directly into the display's driver board, the system operates without an intermediate microcontroller, eliminating software latency and boot-time delays.
- ⚙️ Eyepiece / Diopter Assembly: High-performance ocular lenses with mechanical diopter adjustment (-4 to +2 dpt) allow users to adjust focus onto the virtual display surface without optical distortion.
- ⚙️ Power Management: A single high-capacity 18650 or 21700 lithium-ion cell paired with a high-efficiency synchronous buck-boost converter provides 4 to 8 hours of continuous, silent operation.
For systems integrators working across international supply chains or sourcing specialized optomechanical hardware components, enterprise platforms like KUYANG offer broad selections of electro-optical structural assemblies and tactical accessories.
For international engineering teams seeking technical reference materials across regional design centers, consult our comprehensive Russian guide to tiny thermal modules or review the Arabic MIPI thermal module architecture breakdown.
Wyprowadzenia pinów sprzętowych, linie transmisyjne 75 Ω i protokoły komend
Implementing an OEM analog core into a custom enclosure or avionics stack requires configuring physical layer terminations and digital serial commands for dynamic operational control.
Standard Interface Pinout Configuration
Most industrial micro-cores utilize a multi-pin Hirose or JST ultra-fine-pitch connector to expose both power, analog signaling, and serial control lines:
- ⚙️ Pin 1: VCC (3.6V to 5.5V DC regulated input)
- ⚙️ Pin 2: GND (Primary power ground return)
- ⚙️ Pin 3: CVBS_OUT (Standard composite analog video, 1.0 Vp-p into 75Ω)
- ⚙️ Pin 4: AGND (Dedicated analog video ground shield)
- ⚙️ Pin 5: UART_RX (3.3V TTL command input for register control)
- ⚙️ Pin 6: UART_TX (3.3V TTL telemetry and command acknowledgment)
Video Standard Matching & 75-Ohm Terminations
To maintain signal fidelity and prevent visual reflections or blurring, the CVBS output trace must be routed as a controlled-impedance line:
- ⚙️ The 75-Ohm Rule: The video DAC has an output impedance calibrated to match a standard 75 Ω load. The display receiver or VTX must terminate the line with an internal 75 Ω shunt resistor to ground. If terminated with a high-impedance (e.g., 10 kΩ) load, the signal amplitude doubles to 2.0 Vp-p, washing out scenes into blown-out white levels. Conversely, double-termination (parallel 75 Ω loads resulting in 37.5 Ω) drops the signal amplitude to 0.5 Vp-p, resulting in dark, noisy video.
- ⚙️ PAL vs. NTSC Timing: The core can be configured through hardware strapping pins or software registers to output either PAL (720×576 effective lines @ 50 fields/second) or NTSC (720×480 effective lines @ 60 fields/second). System integrators should configure the core to match the native display refresh rate of their micro-OLED panel or RF receiver.
Serial Control Protocols (UART TTL)
While the video signal flows through the analog line, internal camera states (e.g., triggering a manual NUC calibration, switching between White-Hot and Ironbow palettes, zooming 2×/4×/8×, or overlaying crosshairs) are governed by sending hexadecimal packets across a standard 3.3V TTL UART bus (typically configured at 115200 or 9600 baud, 8 data bits, no parity, 1 stop bit).
A standard Pelco-D format or proprietary command packet structure uses the following framing:
[Header: 0xAA] [Command ID] [Param 1] [Param 2] [Checksum] [Tail: 0x55]
- ⚙️ Trigger Shutter (NUC):
0xAA 0x01 0x00 0x00 0x01 0x55(Engages the internal mechanical shutter flag to refresh the sensor offset map). - ⚙️ Toggle Palette:
0xAA 0x02 0x01 0x00 0x03 0x55(Cycles between White-Hot, Black-Hot, and color LUTs). - ⚙️ Digital Zoom:
0xAA 0x03 0x02 0x00 0x05 0x55(Executes instantaneous 2× center-crop pixel interpolation).
This physical separation of command logic (digital serial UART) and low-latency video streaming (CVBS) provides an ideal operational topology for embedded microcontrollers, drone flight controllers, and mechanical toggle switches.
Pogłębione FAQ inżynieryjne
Can an analog thermal camera core connect directly to an analog FPV video transmitter (VTX) or composite screen?
Is there truly an 'all-analog' thermal sensor, or how does an analog thermal core work?
Can I use your 640x512 or 384x288 module to replace or upgrade an existing thermal scope or DIY monocular core?
Conclusion & Integration Support
The modern analog thermal camera core bridges high-resolution uncooled infrared sensor technology with ultra-low-latency video transmission. Whether you are integrating a sub-miniature Mini 640 core into a tactical search-and-rescue FPV drone frame, retrofitting an uncooled sensor into a stabilized marine gimbal, or manufacturing a custom handheld thermal monocular, native CVBS output provides immediate responsiveness, simplified wiring, and high SWaP-C performance.
For custom optical engineering support, specialized pinout variations, OEM/ODM production requirements, or lens customization, contact our hardware engineering division through our product portals:
- 👉 Explore the Mini 640 LWIR Thermal Core Module
- 👉 Evaluate the MD Series 384 Multimodal Thermal Engine
📚 Piśmiennictwo i dalsze lektury
- Standard branżowy: Sourcing and optomechanical hardware integration via KUYANG
- Development Ecosystem: Prototyping carrier boards and modular hardware platforms at Waveshare
- Powiązany przewodnik: In-depth automotive obstacle avoidance design in our guide to bardzo zabawna i praktyczna kamera samochodowa z termowizją
- Technical Blueprint (Arabic): Embedded sensor integration manual at دليل وحدة الكاميرا الحرارية MIPI عالية الدقة
- Technical Blueprint (Russian): Miniature sensor design architecture in our руководстве по крошечным тепловизионным модулям