








أفضل وحدة كاميرا LWIR للأنظمة المدمجة والطائرات بدون طيار: دليل تكامل OEM لعام 2024
13 أكتوبر 2026
وحدة كاميرا حرارية MIPI: نوى LWIR مدمجة عالية الدقة للطائرات بدون طيار والذكاء الاصطناعي الطرفي
14 أكتوبر 2026
كيفية اختيار أفضل وحدة كاميرا تعمل بالأشعة تحت الحمراء: دليل تكامل OEM للطائرات بدون طيار والذكاء الاصطناعي المدمج
اختيار وحدة كاميرا بالأشعة تحت الحمراء للمركبات الجوية التجارية غير المأهولة (UAVs)، والمحاور الدقيقة التكتيكية، وأنظمة الذكاء الاصطناعي القائمة على الحافة يتطلب تجاوز مبادئ التصوير التقليدية في الطيف المرئي. تعمل مستشعرات الصور CMOS وCCD القياسية عبر الطيف المرئي (380 إلى 740 نانومتر) أو نطاق الأشعة تحت الحمراء القريبة (NIR: 750 إلى 1000 نانومتر)، حيث تقوم برسم خريطة التدفق الفوتوني المنعكس. في المقابل، يقيس قلب الأشعة تحت الحمراء طويلة الموجة غير المبردة (LWIR) الإشعاع الكهرومغناطيسي السلبي المنبعث مباشرة من المادة عبر النافذة الطيفية الحرارية من 8 إلى 14 ميكرومتر. بالنسبة لمهندسي الحمولات الكهروضوئية، ومهندسي الروبوتات، ومطوري البرمجيات المدمجة، فإن اختيار الوحدة المناسبة يتضمن موازنة قيود الحجم والوزن والطاقة والتكلفة الصارمة (SWaP-C) مقابل الحساسية الحرارية المكافئة للضوضاء (NETD)، وحدود أخذ العينات المكانية، ومزامنة الإطارات، وكفاءة النقل البصري، وزمن انتقال ناقل النقل في الوقت الفعلي.
تتطلب الفحص الذاتي الحديث، والبحث والإنقاذ (SAR)، والدفاع التكتيكي، والمراقبة المحيطية الآلية، والروبوتات الصناعية قياسًا فوريًا عن بُعد واستخراجًا للميزات على الحافة الفيزيائية. يطرح دمج قلب تصوير حراري مصغر في لوحات حاملة تعمل بمنصات مثل سلسلة NVIDIA Jetson Orin، أو Raspberry Pi Compute Module 4/5، أو وحدات التحكم في طيران الطائرات بدون طيار التي تنفذ الطيارين الآليين PX4/ArduPilot مقايضات تكامل معقدة: موازنة تدفقات البكسل الخام عالية الإنتاجية عبر MIPI CSI-2 مقابل نقل RTSP المضغوط عبر IP، وتخفيف انقطاعات الإطارات الناتجة عن تصحيح عدم التجانس (NUC)، والحفاظ على عمق إشعاعي خطي حقيقي 14 بت لاستدلال الشبكة العصبية الالتفافية (CNN) اللاحق. يشرح دليل التكامل هذا المبادئ الفيزيائية، وبروتوكولات الناقل، وعوامل الهندسة البصرية، وهندسة البرمجيات اللازمة لنشر قلب تصوير حراري OEM بنجاح.
جدول المحتويات
فهم بنية الميكروبولومتر LWIR
في مركز كل وحدة كاميرا حرارية تعمل بالأشعة تحت الحمراء غير المبردة يوجد مصفوفة المستوى البؤري للميكروبولومتر غير المبرد (FPA). على عكس أنظمة الأشعة تحت الحمراء متوسطة الموجة (MWIR) أو طويلة الموجة المبردة تبريدًا فائقًا التي تتطلب مبردات ميكانيكية بدورة ستيرلينغ تعمل عند درجات حرارة النيتروجين السائل (~77 كلفن)، تعمل قلوب LWIR غير المبردة عند درجات حرارة هيكلية محيطة. هذه البساطة الهيكلية تقلل كتلة النظام بشكل كبير، وتلغي البصمات الصوتية العالية، وتخفض استهلاك الطاقة التشغيلية من عشرات الواط إلى أقل من واطين، وتمدد متوسط الوقت بين الأعطال (MTBF) إلى ما يتجاوز 15000 ساعة تشغيل متواصلة—مما يجعلها عملية للطائرات بدون طيار الجوية المقيدة بالوزن والروبوتات على الحافة.
تبدأ سلسلة اكتساب الإشارة عندما يمر التدفق الحراري بين 8 و14 ميكرومتر عبر عدسة موضوعية من الجرمانيوم أو زجاج الكالكوجينيد ذات طلاء مضاد للانعكاس. تتركز الطاقة الضوئية المجمعة على بنية بكسل جسرية معلقة مصنعة بدقة ميكرونية موضوعة داخل تجويف دقيق مفرغ من الهواء. يمتص هذا الغشاء التدفق الحراري الوارد، فيسخن قليلاً ويغير المقاومة الكهربائية الكتلية للمادة. أسفل كل بكسل مباشرة، توفر دائرة قراءة متكاملة من السيليكون (ROIC) انحيازاً كهربائياً فائق الاستقرار وتقيس تحولات المقاومة الدقيقة عبر المصفوفة. ثم يقوم محول تناظري رقمي داخلي متعدد القنوات (ADC) برقمنة تحولات المقاومة هذه إلى تمثيل رقمي خطي 14-بت أو 16-بت للمشهد الحراري، مغذياً البيانات غير المعايرة مباشرة إلى FPGA أو ASIC مدمج للمعالجة.
تتطلب هندسة نواة تصوير حراري موثوقة تحسيناً دقيقاً عبر علم مواد الكاشف، وتفاوتات حساسية المستشعر، وخوارزميات المعايرة:
فيزياء المواد: أكسيد الفاناديوم (VOx) مقابل السيليكون غير المتبلور (a-Si)
تتكون مصفوفة الكاشف من جسور مجهرية معلقة فوق رقاقة قراءة CMOS بواسطة أرجل تثبيت معدنية رفيعة. تعزل هذه الأرجل الكاشف، مشكلة تجويفاً مفرغاً يمنع فقدان الحرارة الطفيلي عبر التوصيل الهوائي. يمتص كل بكسل الإشعاع الحراري، مسبباً تحولات حرارية بمقياس الميكرو كلفن تعدل المقاومة الداخلية بناءً على التركيب الكيميائي والمادي للغشاء:
- ✅ أكسيد الفاناديوم (VOx): يظل VOx المعيار الذهبي للحمولات الحرارية الدفاعية والصناعية عالية الأداء. يتميز بمعامل مقاومة حراري مرتفع (TCR) يتراوح من -2%/K إلى -3%/K، مما يوفر نسبة إشارة إلى ضوضاء عالية (SNR)، وضوضاء وميض 1/f منخفضة، وسلوكاً إشعاعياً متسقاً عبر درجات حرارة تشغيل من -40°C إلى +85°C. بالإضافة إلى ذلك، يُظهر VOx ثابت زمن حراري سريع الاستجابة (عادة من 8 إلى 12 مللي ثانية)، مما يقلل من تظليل الإطارات وتلطيخ الحركة أثناء مناورات الانعراج والتدحرج والتأرجح السريعة للطائرة بدون طيار.
- ⚙️ السيليكون غير المتبلور (α-Si): بينما يُعد أبسط في التصنيع على خطوط إنتاج CMOS القياسية—مما يخفض تكاليف تصنيع الرقاقة الخام—يتميز α-Si بضوضاء 1/f جوهرية أعلى، ومعامل TCR أقل، وأزمنة استجابة حرارية بطيئة (غالباً من 12 إلى 18 مللي ثانية). هذا الكمون الحراري الأعلى يجعل مستشعرات α-Si عرضة لتلطيخ الحواف أثناء حركة الكاميرا السريعة ويقلل الحساسية في المشاهد ذات التباين الحراري المنخفض، مثل الحقول الملبدة بالغيوم أو البيئات البحرية.
تستفيد المسابك المتقدمة مثل جي إم شيب من تقنيات ترسيب VOx فائقة الرقة لبناء معماريات بكسل 12 ميكرومتر تحافظ على الاستقرار الحراري عبر نطاقات محيطة واسعة دون الحاجة إلى أجهزة تثبيت حراري بلتييه الضخمة.
فرق درجة الحرارة المكافئ للضوضاء (NETD)
يعمل فرق درجة الحرارة المكافئ للضوضاء (NETD) كمقياس أساسي لحساسية المستشعر الحراري، ويُقاس بالمللي كلفن (mK). يمثل NETD الفرق الحراري بين الهدف وخلفيته المحيطة الذي ينتج نسبة إشارة إلى ضوضاء تساوي واحداً بالضبط. العلاقة الفيزيائية الحاكمة لـ NETD معرفة كالتالي:
NETD = (4 · F² · √(Δf)) / (π · Ad · τo · ε · (dP/dT) · D*)
حيث F يمثل الرقم البؤري للعدسة (عادة F/1.0 إلى F/1.2 لإعدادات LWIR)،, Δf هو عرض نطاق الضوضاء الكهربائية المكافئ،, Ad هو مساحة البكسل الفيزيائية،, τo هو عامل النفاذية الضوئية الكلي،, dP/dT هو المشتق الحراري للانبعاث الإشعاعي لجسم بلانك الأسود، و D* هو الكشف النوعي المعياري لغشاء الميكروبولومتر.
وحدة مصنفة عند NETD ≤ 40 mK (عند F/1.0، 25°C) يحل بشكل موثوق فروق الهدف حتى 0.04 درجة مئوية. هذه القدرة على التمييز حاسمة عند تشخيص تسرب الرطوبة خلف أسطح الطائرات المركبة، واكتشاف القصورات الشعرية أو الثنائيات الالتفافية المتشققة في الألواح الشمسية، وتتبع الأهداف البشرية المموهة عبر غطاء مظلة الغابة، أو عزل انبعاثات الهيدروكربون المتسربة. وعلى العكس، تُظهر المستشعرات الاقتصادية ذات الحساسية الضعيفة (NETD ≥ 60 إلى 80 mK) حبيبات زمنية مرئية وضوضاء مكانية، مما يضعف مرشحات اكتشاف الحواف ويقوض الاستدلال الآلي في خطوط أنابيب الرؤية الطرفية.
تصحيح عدم الانتظام (NUC) وطوبولوجيات الغالق
نظرًا لأن الطباعة الحجرية على المستوى الدقيق تُنتج تباينات صغيرة في المقاومة والسعة الحرارية وكسب المضخم عبر البكسلات الفردية، فإن كل مصفوفة مستوية بؤرية حرارية تتطلب معايرة ديناميكية للإزاحة والكسب من خلال تصحيح عدم الانتظام (NUC):
- ⚙️ تصحيح عدم التجانس بالغالق الميكانيكي: تسقط شفرة ميكانيكية مدفوعة بملف لولبي عبر المحور البصري مباشرة أمام مصفوفة المستوى البؤري لمدة 200 إلى 500 مللي ثانية. يأخذ النواة عينات من إطار مرجعي متساوي الحرارة، ويحسب إزاحات خط الأساس لكل بكسل، ويحدّث سجلات المعايرة على اللوحة. بينما يعيد هذا المرجع الفيزيائي ضبط خط الأساس بدقة، فإنه يجمد خرج الفيديو المباشر أثناء الدورة. يمكن أن يعطل هذا الانقطاع المتقطع قياس المسافات البصري، أو يتسبب في فقدان وحدات التحكم في طيران الطائرات بدون طيار لقفل الهدف، أو يكسر حلقات التتبع الآلي على الأهداف المتحركة.
- ✅ التصحيح الخوارزمي بدون مصراع (NUC): تطبق الشركات المصنعة الصناعية مثل كويانغ تصحيحًا بدون غالق، يجمع بين جداول بحث المعايرة متعددة النقاط في المصنع (LUTs) ونمذجة الانجراف الحراري الديناميكي. تقوم البرامج الثابتة المدمجة بأخذ عينات مستمرة من الثرمستورات على اللوحة عبر الهيكل وتضبط مصفوفات التصحيح المكاني رياضيًا في الوقت الفعلي. يقلل هذا النهج بدون غالق من الكتلة الهيكلية، ويزيل نقاط الفشل الميكانيكية، ويضمن عدم انقطاع الفيديو أثناء الطيران الذاتي الحرج للمهمة.
الواجهات الكهربائية: MIPI CSI-2 مقابل USB مقابل RJ45 مقابل CVBS
يتحكم اختيار ناقل البيانات الكهربائي والفيزيائي في زمن انتقال النظام الكلي، وحمل وحدة المعالجة المركزية المضيفة، وتوجيه حزم الكابلات عبر محاور المحور الدوار، والتوافق مع معماريات الحوسبة الطرفية. تقدم النوى الحرارية الأصلية خيارات واجهة مميزة، كل منها مطابق لمكدسات الأجهزة ومسارات البيانات المحددة.
MIPI CSI-2 (الواجهة التسلسلية للكاميرا)
بالنسبة للحواسيب المدمجة مثل سلسلة NVIDIA Jetson (Orin Nano وOrin NX وAGX Orin) وRaspberry Pi Compute Module 4 و5 أو لوحات Qualcomm الروبوتية المخصصة،, يمثل MIPI CSI-2 ناقل التكامل الأعلى كفاءة. يتصل المستشعر الحراري مباشرة عبر مسارات الساعة والبيانات التفاضلية إلى معالج إشارات الصور (ISP) في نظام الشريحة الواحدة (SoC) المضيف:
- ✅ زمن انتقال منخفض وإنتاجية عالية: يعمل عبر مسارين أو 4 مسارات بيانات تفاضلية وفقًا لمعيار MIPI D-PHY، ويدعم CSI-2 معدلات نقل من 1.5 إلى 2.5 جيجابت في الثانية لكل مسار. تنتقل الإطارات مباشرة إلى ذاكرة DRAM للنظام عبر الوصول المباشر للذاكرة (DMA) دون مصافحات بروتوكول أو تخزين مؤقت على مستوى الإطار، مما يحافظ على زمن انتقال النقل من طرف إلى طرف أقل من 5 مللي ثانية.
- ✅ عمق إشعاعي مباشر: تنتقل البيانات الرقمية الخطية الخام 14-بت أو 16-بت بشكل نظيف عبر القنوات الافتراضية كأنواع بيانات RAW14 أو Y16. يضمن هذا أن تتلقى روتينات الاستدلال الطرفي توقيعات حرارية غير معدلة لكل بكسل بدلاً من الصور المضغوطة ذات النطاق اللوني 8-بت المفقودة.
- ⚙️ تحديات هندسة العتاد: يتطلب التكامل عبر MIPI CSI-2 بناء برامج تشغيل Linux Video4Linux2 (V4L2) مخصصة للنواة، وتجميع تراكبات Device Tree Source (.dts) لإعداد سجلات I2C، وتوجيه مسارات تفاضلية متطابقة بدقة 100 أوم عبر لوحات حاملة مدمجة.
USB 2.0 / USB 3.0 (متوافق مع UVC)
تظل واجهات USB هي المعيار العملي للنمذجة الأولية، وأتمتة المختبرات، وحواسيب x86_64 الصناعية الصندوقية:
- ✅ إعداد بدون برامج تشغيل: تعمل وحدات USB المتوافقة مع UVC فورًا دون أي إعداد عبر بيئات Linux وWindows وROS/ROS2 دون الحاجة إلى إعادة بناء النواة أو أشجار أجهزة مخصصة.
- ⚙️ زمن انتقال النقل: تؤدي جدولة وحدة التحكم المضيفة، وتغليف حزم USB، واصطفاف برامج التشغيل إلى زمن انتقال نقل يتراوح بين 15 و35 مللي ثانية. بالإضافة إلى ذلك، غالبًا ما يتطلب نقل إطارات إشعاعية كاملة بدقة 14 بت عبر UVC تقسيم التدفقات إلى نقاط نهاية نقل مجمعة أو تحليل هياكل بيانات وصفية مخصصة باستخدام حزم SDK من البائع بلغة C++ أو Python.
إيثرنت RJ45 (IP RTSP / ONVIF Profile S)
تعمل النوى الحرارية المتصلة بالشبكة كحلول قياسية لطائرات التفتيش المربوطة، ومصفوفات الصواري الأمنية، ومنصات المراقبة التكتيكية المحيطية، ومراقبة المنشآت الصناعية:
- ✅ ترميز مدمج: تقوم دائرة ASIC مدمجة بتحويل بيانات المستشعر الخام إلى فيديو مضغوط H.264 أو H.265 فورًا، وتبثه عبر بروتوكول البث في الوقت الفعلي (RTSP) وONVIF Profile S عبر إيثرنت قياسي بسرعات 10/100/1000 ميجابت في الثانية.
- ✅ مسافات كابلات طويلة: تدعم أسلاك Cat5e وCat6 المجدولة المزدوجة مسافات تصل إلى 100 متر دون مكررات، وتمر بسلاسة عبر حلقات الانزلاق المتوافقة مع الإيثرنت داخل رؤوس المحور الدوار.
- ⚙️ زمن انتقال الضغط: يؤدي الترميز وتجميع حزم IP والتوجيه وفك الترميز إلى عقوبة زمن انتقال تتراوح بين 80 و200 مللي ثانية. علاوة على ذلك، يؤدي ضغط النطاق الديناميكي إلى نماذج ألوان YUV/RGB قياسية بدقة 8 بت إلى فقدان درجات الحرارة الإشعاعية الحقيقية ما لم تقم الوحدة بمضاعفة تدفق بيانات ثانوي KLV أو UDP إلى جانب تغذية الفيديو الأساسية.
CVBS (فيديو تناظري مركب)
يوفر الفيديو المركب Blanking and Sync (CVBS) تغذية تناظرية لإعدادات الطيران القديمة، والشاشات المحمولة، وقيادة طائرات FPV منخفضة زمن الانتقال:
- ✅ كمون شبه معدوم: تخرج مخرجات CVBS إشارات PAL أو NTSC أصلية عبر مسار محوري غير متوازن، مما يوفر عرض فيديو فوري دون حزم برامج تشغيل أو طبقات نظام تشغيل أو حمل حسابي.
- ⚙️ قيود التناظرية: تظل الدقة مقيدة بالإرث 720×576 (PAL) أو 720×480 (NTSC)، وتكون التغذية عرضة لتداخل المحركات والترددات اللاسلكية على هياكل الطائرات المسيرة المدمجة، ولا يمكنها حمل بيانات إشعاعية رقمية.
| ناقل الواجهة | زمن انتقال النقل | العمق الإشعاعي | استخدام وحدة المعالجة المركزية المضيفة | البنية المثالية |
|---|---|---|---|---|
| MIPI CSI-2 | أقل من 5 مللي ثانية (من الزجاج إلى الذاكرة) | خام أصلي 14 بت / 16 بت | قريب من الصفر (DMA عتادي) | NVIDIA Jetson، روبوتات Edge AI، الطيارون الآليون للطائرات المسيرة |
| USB 2.0 / 3.0 | 15 – 35 مللي ثانية | Raw14 أو 8 بت مضغوط | متوسط (تحليل مكدس USB) | الحاسوب الصناعي، النمذجة الأولية السريعة، أتمتة المختبرات |
| إيثرنت RJ45 | 80 – 200 مللي ثانية | فيديو 8 بت (بيانات وصفية عبر UDP) | منخفض (فك ترميز H.264 عتادي) | PTZ ثابت، أنظمة الطائرات المربوطة، فيديو IP محيطي |
| تناظري CVBS | USB UVC الرقمي (USB 2.0/3.0) | لا شيء (NTSC/PAL ديناميكي 8 بت) | صفر (تغذية فيديو مباشرة) | طائرات FPV بتردد 5.8 جيجاهرتز، شاشات قمرة القيادة الاحتياطية |
للمطورين الذين يصممون حواسيب أحادية اللوحة في طائرات مسيرة دقيقة أو مركبات ذاتية، يغطي دليلنا التقني دمج وحدات الكاميرا الحرارية MIPI مع Raspberry Pi والمعالجات المرافقة.
الدقة، وتباعد البكسل، وحسابات مدى DRI
يعتمد مدى اكتساب الهدف للحمولة الحرارية على دقة مصفوفة المستشعر، وحجم البكسل، والبعد البؤري للعدسة. يحدد مهندسو الأنظمة هذا الأداء باستخدام المعايير المعتمدة معايير جونسون. تم تطويرها للتحقق من صحة الحمولة الكهروضوئية، وتحدد هذه المعايير عدد أزواج الخطوط القابلة للتمييز (أو دورات البكسل المكافئة) المطلوبة عبر البعد الحرج للجسم لتحقيق احتمال 50% للكشف أو التعرف أو التحديد بنجاح:
- ⚙️ الكشف (1.5 زوج خطوط / 3 بكسل على الهدف): يلاحظ المشغل أو خط أنابيب الحواف الآلي شذوذًا حراريًا مميزًا يبرز وسط الفوضى المحيطة.
- ⚙️ التعرف (6.0 أزواج خطوط / 12 بكسل على الهدف): يميز النظام الفئة العامة للجسم (مثل التمييز بين شخص وحيوان، أو بين جرار وناقلة جنود مدرعة).
- ⚙️ التحديد (12.0 زوج خطوط / 24 بكسل على الهدف): يميز المراقب السمات الهيكلية الدقيقة (مثل تحديد ما إذا كان الفرد يحمل معدات، أو التمييز بين طرازات مركبات محددة).
المعادلة الرياضية التي تحدد مدى التشغيل النظري (R) بالنسبة لأبعاد الهدف تُعبَّر عنها كالتالي:
المدى (R) = (f · Dc) / (p · Npixels)
حيث f يشير إلى البعد البؤري البصري للعدسة الشيئية (مم)،, تيار مستمر هي البُعد الحرج للهدف (مُوحَّد عند 0.75 متر للمظهر البشري و2.3 متر للمركبة التكتيكية)،, p هي خطوة بكسل الميكروبولومتر (μm)، و عدد البكسلات يمثل عدد البكسلات المطلوب عبر ذلك البُعد الحرج لتحقيق عتبة جونسون.
مقارنة تنسيقات المستشعر 256×192 و384×288 و640×512
تحوّل تصنيع الميكروبولومتر إلى حد كبير بعيدًا عن عمليات 17 μm و25 μm القديمة إلى بنى 12 μm الكثيفة. يحقق هذا التقلص مزايا هندسية عملية: فهو يقلل البعد البؤري المطلوب لتحقيق مجال رؤية متطابق (مما يتيح عناصر جرمانيوم أصغر وأخف وزنًا)، ويقلص البصمة الكلية للوحدة لتتلاءم داخل محاور الطائرات المسيرة المدمجة والمستقرة.
| دقة المصفوفة | إجمالي البكسلات النشطة | مجال الرؤية (عدسة 9 مم) | كشف الإنسان (R) | تحديد هوية الإنسان (R) |
|---|---|---|---|---|
| 256 × 192 (12 ميكرومتر) | 49,152 | 19.6° × 14.7° | ~187 مترًا | ~23 مترًا |
| 384 × 288 (12 ميكرومتر) | 110,592 | 29.2° × 22.1° | ~281 مترًا | ~35 مترًا |
| 640 × 512 (12 ميكرومتر) | 327,680 | 48.2° × 39.1° | ~562 مترًا | ~70 مترًا |
A 640×512 توفر مصفوفة المستوى البؤري **6.66 ضعف المعلومات المكانية** مقارنة بمستشعر 256×192 للمستوى الأساسي. وبالنسبة لمهام الطائرات المسيرة التجارية، تقدم هذه الدقة الأعلى مزايا طيران عملية: يمكن للطائرة التحليق على ارتفاعات أعلى وأكثر أمانًا مع الحفاظ على مسافة أخذ العينات الأرضية (GSD) اللازمة لاكتشاف الأهداف، أو يمكنها تغطية شريط أوسع خلال كل تمريرة بحث فوق منطقة العمليات. للحصول على تحليل معمق لمعايير اختيار النواة، راجع دليلنا المفصل دليل اختيار وحدة كاميرا التصوير الحراري.
الذكاء الاصطناعي على الحافة وتكامل خط أنابيب القياس الإشعاعي
تقدم معالجة إطارات الأشعة تحت الحمراء الحرارية على منصات الحوسبة الطرفية متطلبات تشغيلية تختلف اختلافًا كبيرًا عن خطوط معالجة RGB القياسية. تخرج مستشعرات الطيف المرئي قيم ألوان RGB بمعدل 8 بت لكل قناة تمثل انعكاس السطح. في المقابل، يخرج مستشعر الميكروبولومتر غير المبرد مصفوفة أحادية القناة ذات نطاق ديناميكي عالٍ من الأعداد الصحيحة غير الموقعة 14 بت (تتراوح من 0 إلى 16,383 عدًا رقميًا) ترتبط مباشرة بإشعاعية المشهد.
استيعاب مصفوفات خطية 14 بت مقابل صور تباين 8 بت
يجب على معماري الأنظمة الحرارية تحديد مكان معالجة النطاق الديناميكي داخل خط معالجة الرؤية:
- ⚙️ ناقل خطي إشعاعي 14 بت: يحافظ هذا الوضع على قيم المستشعر الرقمية الخام عبر المشهد بأكمله. يطبق البرنامج اللاحق متعددات حدود المعايرة المصنعية لتحويل كل عد رقمي إلى قراءة درجة حرارة مطلقة باستخدام معادلتي ستيفان-بولتزمان وبلانك:
T = B / ln((R / (S - O)) + F)
حيث S هو عدد البكسلات الخام 14 بت، و R، B، F، O هي ثوابت بلانك المعايرة مصنعيًا والمخزنة داخل ذاكرة الكاميرا غير المتطايرة. الدقة الإشعاعية حيوية للصيانة التنبؤية لشبكات الكهرباء، ومراقبة مداخن الاحتراق الصناعية، وتحديد تسرب خطوط الأنابيب، ورسم الخرائط الحرارية الأرضية. - ⚙️ تدفق مضغوط النطاق الديناميكي 8 بت (AGC / ضغط النطاق الديناميكي): يضغط النطاق الديناميكي الواسع 14 بت إلى نافذة 8 بت (من 0 إلى 255) باستخدام تقنيات مثل تحسين التفاصيل الرقمية (DDE) أو معادلة المدرج التكراري التكيفية المحدودة التباين (CLAHE). بينما ينتج هذا الضغط صورًا مرئية متوازنة للمشاهدة البشرية على المحطات الأرضية، فإنه يتجاهل بيانات درجة الحرارة المطلقة بشكل دائم، مما يجعل قياسات درجة الحرارة بعد الالتقاط مستحيلة.
بنية الحافة ثنائية المسار
لدعم تتبع الطائرات المسيرة الذاتي إلى جانب القياس الحراري عالي الدقة، غالبًا ما تشغّل الأنظمة المدمجة مساري معالجة متوازيين من مدخل MIPI CSI-2 واحد:
- ⚙️ المسار أ: فرع الرؤية الحاسوبية بالتعلم العميق: يستخرج خط المعالجة إطار الإدخال الخام بعمق 14 بت، ويطبّق ترشيحًا مكانيًا ثنائيًا لتقليل ضوضاء النمط الثابت عالية التردد الخاصة بالميكروبولومتر دون تنعيم الحواف الحرارية، ويطبّق معادلة المدى الديناميكي لتطبيع المشهد. يُحوَّل الخرج إلى موتر 8 بت (640×512×1) ويُوجَّه إلى شبكة عصبية التفافية محسّنة بـ TensorRT أو محول رؤية (مثل YOLOv8 أو YOLOv10 أو RT-DETR). نظرًا لأن الأهداف تحت الحمراء تفتقر إلى أنسجة الألوان السطحية، تعتمد نماذج الذكاء الاصطناعي الطرفية بشكل كبير على هندسة الشكل وتدرجات الحواف والتباين الحراري. تعد حساسية المستشعر العالية (NETD ≤ 40 mK) ضرورية للحفاظ على درجات تقاطع عالية فوق الاتحاد (IoU) ومنع فقدان الهدف.
- ⚙️ المسار ب: فرع القياس الإشعاعي والإنذار عن بُعد: يعمل هذا المسار بالتوازي مع فرع الرؤية، ويراقب البيانات الخطية الخام بعمق 14 بت دون تغيير. عندما يحدد نموذج الرؤية الحاسوبية جسمًا (مثل محول طاقة كهربائي أو خزان تخزين صناعي)، يقوم النظام بأخذ عينات من قيم البكسل الخام داخل ذلك الصندوق المحيط. يحسب المعالج درجات الحرارة الدنيا والقصوى والمتوسطة داخل منطقة الاهتمام. إذا تجاوزت قراءة ما عتبة أمان محددة مسبقًا، يحزم النظام الإحداثيات وبيانات درجة الحرارة في حزمة اتصال MAVLink (على سبيل المثال،,
ملاحظات الكاميراأونص الحالة) ويرسل تنبيهًا فوريًا إلى وحدة التحكم في طيران الطائرة بدون طيار أو محطة التحكم الأرضية.
مواصفات منتج OEM والمقارنة
بالنسبة لمكاملي الأنظمة ومهندسي الأنظمة المدمجة ومصنعي محاور تثبيت الكاميرات للطائرات بدون طيار الذين يقيمون العتاد للتكامل، توضح وحدتا كاميرا الأشعة تحت الحمراء التاليتان من الفئة المؤسسية كيف يتكيف اختيار الواجهة وطوبولوجيا المعالجة مع ملفات التطبيقات المختلفة.

وحدة كاميرا التصوير الحراري Mini2 640×512 9mm MIPI
الـ وحدة الكاميرا الحرارية Mini2 بدقة 640×512 وعدسة 9 مم بواجهة MIPI هي نواة أشعة تحت حمراء طويلة الموجة غير مبردة فائقة الصغر وخفيفة الوزن مصممة لمحاور تثبيت كاميرات الطائرات بدون طيار التجارية ومنصات الحوسبة الطرفية والأنظمة المدمجة المقيدة بـ SWaP-C. تتميز بمصفوفة مستوية بؤرية عالية الدقة 640×512 من أكسيد الفاناديوم (VOx) بمسافة بكسل 12 μm، وتوفر صورًا حرارية حادة مع حساسية ديناميكية استثنائية (NETD ≤ 40 mK). توفر بنيتها منخفضة الطاقة وواجهة MIPI CSI-2 الأصلية وصولًا مباشرًا إلى البيانات الإشعاعية الخام بعمق 14 بت، مما يتيح التكامل السلس مع منصات الحوسبة NVIDIA Jetson Orin وRaspberry Pi بزمن انتقال شبه معدوم.
| مصفوفة المستوى البؤري: | ميكروبولومتر VOx غير مبرد 640 × 512 |
| حجم البكسل: | 12 ميكرومتر |
| لمعرفة كيفية دمج النوى الحرارية عالية الدقة في أجهزة التحريك والإمالة والتقريب الخارجية بعيدة المدى، راجع | 8 إلى 14 ميكرومتر (LWIR) |
| الحساسية الحرارية (NETD): | ≤ 40 mK @ 25°C، F/1.0 |
| التكوين البصري: | عدسة كالكوجينيد/جرمانيوم 9mm لا حرارية (F/1.0) |
| واجهة بيانات الإخراج: | MIPI CSI-2 (RAW14 / YUV422 قابل للتحديد) |
| معدل الإطارات: | 25 هرتز / 30 هرتز / 50 هرتز قابل للتكوين |
| استهلاك الطاقة: | < 1.2 واط في الوضع النموذجي |
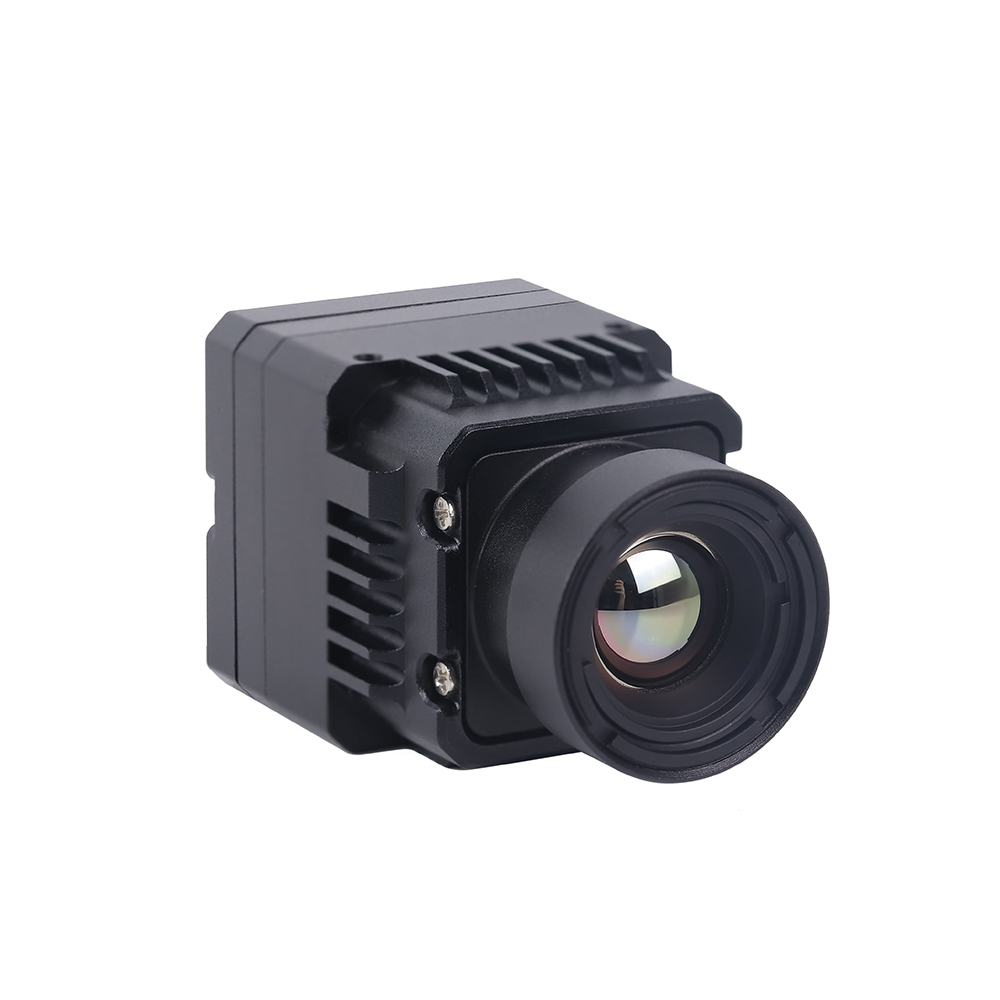
Mini 640×512 ASIC RJ45/CVBS Thermal Imaging Camera Module
الـ Mini 640×512 ASIC Thermal Sensor Camera Module integrates an uncooled 640×512 VOx microbolometer array with an advanced image processing ASIC engine. Built for tethered drones, PTZ surveillance systems, and multi-sensor electro-optical turrets, this module provides dual simultaneous outputs: compressed digital IP video over RJ45 Ethernet (supporting H.264/H.265 RTSP and ONVIF Profile S) alongside a real-time analog CVBS composite feed for zero-latency pilot viewing. Its onboard ASIC handles Non-Uniformity Correction (NUC), Digital Detail Enhancement (DDE), and pseudo-color palette generation directly on the hardware.
| نواة المستشعر: | 640 × 512 VOx High-Resolution Microbolometer |
| حجم البكسل: | 12 ميكرومتر |
| الحساسية الحرارية (NETD): | ≤ 40 mK |
| Integrated ISP: | Hardware ASIC with DDE, 3D Noise Reduction, AGC |
| Network Connectivity: | RJ45 10/100M Auto-Negotiating Ethernet |
| Network Protocols: | RTSP, ONVIF Profile S, TCP/IP, UDP, DHCP |
| Video Compression: | H.265 / H.264 Hardware Encoding |
| Analog Output: | 1-Channel CVBS (PAL / NTSC Standard Composite) |
Architectural Trade-Off Analysis
When choosing between these two module architectures, engineering teams must evaluate where video processing should occur within their overall system design:
- ✅ Choose the MIPI CSI-2 Module: Optimal when an onboard companion computer (such as an NVIDIA Jetson Orin, Raspberry Pi CM5, or Rockchip RK3588) resides within centimeters of the sensor core. Bypassing onboard H.264 compression ASICs minimizes overall power consumption, avoids video compression artifacts, preserves raw 14-bit radiometric depth, and eliminates transport latency. This makes it the preferred configuration for closed-loop drone tracking systems, autonomous collision avoidance, and precision industrial thermography.
- ✅ Choose the RJ45 / CVBS ASIC Module: Optimal when the sensor must operate independently or transmit over extended distances. The integrated ASIC handles video compression and network encapsulation onboard, allowing the module to stream directly over Ethernet cables, slip-rings, or wireless bridge modems without requiring an external companion computer. This architecture is best suited for security perimeter pan-tilt heads, tethered observation drones, and dual EO/IR surveillance pods.
فيديو مباشر للتصوير الحراري
الأسئلة الشائعة (تعمق)
What is the operational difference between an IR night-vision camera and a true uncooled thermal infrared camera module?
In contrast, a true uncooled thermal infrared camera module operates in the Long-Wave Infrared spectrum (LWIR: 8 to 14 μm) using a specialized microbolometer sensor (typically Vanadium Oxide). It does not detect reflected light; instead, it measures passive thermal radiation emitted directly by any object with a temperature above absolute zero (-273.15°C), in accordance with Planck's Radiation Law and the Stefan-Boltzmann Law. Thermal modules operate in complete darkness without requiring active light sources, penetrate environmental obscurants such as smoke, fog, and light foliage, and provide per-pixel radiometric temperature measurements.
How do I interface an OEM thermal camera module with companion computers like Raspberry Pi, NVIDIA Jetson, or PX4 flight controllers?
MIPI CSI-2 Integration (NVIDIA Jetson / Raspberry Pi CM4/CM5): Connect the module's flexible flat cable (FFC) to the carrier board's MIPI CSI-2 connector. The host operating system requires a custom Linux Device Tree Source (.dts) overlay and a Video4Linux2 (V4L2) kernel sub-device driver. This configuration establishes I2C communication for camera control registers and sets up the MIPI CSI-2 receiver to capture 14-bit linear data (typically configured as RAW14 or Y16) via Direct Memory Access (DMA). This pipeline delivers uncompressed frames straight into host RAM with minimal CPU overhead, enabling real-time processing through OpenCV, CUDA, or TensorRT pipelines.
RJ45 IP Integration: Connect the camera module to an onboard Ethernet switch or companion processor using a standard Cat5e/Cat6 cable. The integrated ASIC encodes the video stream into H.264/H.265 format. The host application accesses the feed using a GStreamer pipeline or OpenCV VideoCapture via RTSP (e.g., rtsp://192.168.1.100:554/live). This approach simplifies physical wiring across gimbal slip-rings, though it adds 80 to 180 ms of network buffering latency.
Flight Controller Integration (PX4 / ArduPilot): Thermal cores rarely connect directly to the main flight controller because microcontrollers lack the processing power needed to handle high-bandwidth video streams. Instead, wire the thermal module into an onboard companion computer. The companion processor runs target detection or temperature thresholding algorithms, then communicates with the flight controller over a UART or CAN interface using the standard MAVLink protocol. It can trigger alarms via نص الحالة messages or transmit target coordinates using LANDING_TARGET أو VISION_POSITION_ESTIMATE commands. If low-latency video is required for manual piloting, the module's CVBS analog output can route directly to an onboard 5.8 GHz analog video transmitter (VTX).
Why should commercial and defense UAV payloads upgrade from 256×192 or 384×288 sensors to a 640×512 resolution module?
With a 256×192 sensor, a human target located 300 meters away covers less than 2 pixels on the array. This limited coverage makes the target appear as an indistinct thermal blob, which leads to high false-positive rates and missed detections in edge AI models.
A 640×512 sensor resolves that same 300-meter target across more than 12 pixels. This provides sufficient structural detail for computer vision models (such as YOLOv8 or RT-DETR) to reliably extract distinctive features—such as head-and-shoulder geometry—dramatically reducing false alarms. Additionally, the higher pixel count allows the drone to operate at safer, higher flight altitudes while maintaining ground sampling resolution, or to scan significantly wider ground swaths per flight hour during search-and-rescue, wildlife surveys, or pipeline inspections.
How do optical materials and lens coatings affect thermal imaging performance?
الجرمانيوم أحادي البلورة (Ge): Germanium offers a high refractive index (~4.0) and very low optical dispersion, making it the industry standard for high-performance thermal lenses. However, it is dense, costly, and subject to thermal runaway—at temperatures exceeding 60°C to 70°C, its absorption increases rapidly, significantly reducing optical transmission.
زجاج الكالكوجينيد: An engineered amorphous material composed of selenium, sulfur, and tellurium. Chalcogenide glass is lighter and more cost-effective to produce than Germanium because it can be molded into precision aspheric lenses using hot glass pressing techniques. It also maintains optical transmission across wider temperature swings. Many modern drone lenses use hybrid optical designs, pairing a front Germanium element with internal Chalcogenide lenses to provide passive athermalization from -40°C to +80°C.
Optical Coatings: Lenses require Anti-Reflective (AR) coatings to overcome high Fresnel reflection losses (which can exceed 36% per surface on uncoated Germanium). Exterior lens elements also require Diamond-Like Carbon (DLC) hard coatings to protect against sand, rain erosion, and chemical corrosion during aerial missions.
What is the advantage of shutterless non-uniformity correction over traditional mechanical shutters in autonomous drone operations?
Eliminating Frame Drops: During calibration, the video output freezes. If the drone is executing high-speed autonomous flight, automated obstacle avoidance maneuvers, or tracking moving targets with visual servoing, this 500 ms blind spot can cause the tracking filter to lose its lock or interrupt flight navigation pipelines.
Mechanical Reliability: Solenoids and mechanical shutter blades are sensitive to sustained high-frequency motor vibrations from drone airframes. The mechanical assembly is often one of the first components to suffer mechanical wear or failure in harsh, high-vibration operational environments.
تحسين SWaP-C: Shutterless modules replace physical shutter mechanisms with factory-calibrated parametric algorithms. These algorithms monitor internal temperature sensors embedded across the sensor package and continuously apply correction matrices in software. This design eliminates mechanical moving parts, reduces total payload weight, lowers power consumption, and provides an uninterrupted video stream essential for autonomous navigation and AI-driven target tracking.
📚 المراجع والقراءات الإضافية
- المعيار الصناعي: Microbolometer manufacturing and thermal sensor production technologies by كويانغ and specialized semiconductor fabrication processes by جي إم شيب.
- دليل ذو صلة: Explore our comprehensive analysis on How to Choose the Best Infrared Thermal Imaging Camera Module for Drones & Embedded Systems.
- Embedded Integration: Read our technical guide on integrating MIPI CSI-2 thermal modules with Raspberry Pi and embedded platforms.
- System Categorization: Browse our library of electro-optical sensor modules in the thermal imaging engineering directory.





