








Лучший LWIR-модуль камеры для встраиваемых систем и БПЛА: руководство по OEM-интеграции 2024
13 октября 2026 г.
Тепловизионный модуль камеры MIPI: встраиваемые LWIR-ядра высокого разрешения для дронов и периферийного ИИ
14 октября 2026 г.
Как выбрать лучший инфракрасный модуль камеры: руководство по OEM-интеграции для дронов и встраиваемого ИИ
Выбор модуль инфракрасной камеры для коммерческих беспилотных летательных аппаратов (БПЛА), тактических микрогиростабилизаторов и периферийных систем искусственного интеллекта требует выхода за рамки традиционных принципов визуально-спектральной съёмки. Стандартные КМОП- и ПЗС-датчики изображения работают в видимом спектре (380–740 нм) или ближнем инфракрасном диапазоне (БИК: 750–1000 нм), регистрируя отражённый фотонный поток. В отличие от них, неохлаждаемое длинноволновое инфракрасное (LWIR) ядро измеряет пассивное электромагнитное излучение, непосредственно испускаемое веществом в тепловом спектральном окне 8–14 мкм. Для инженеров по электронно-оптическим полезным нагрузкам, архитекторов робототехники и разработчиков встраиваемого ПО выбор подходящего модуля предполагает балансировку жёстких ограничений по габаритам, массе, энергопотреблению и стоимости (SWaP-C) с шумовой эквивалентной тепловой чувствительностью (NETD), пределами пространственной дискретизации, синхронизацией кадров, эффективностью оптической передачи и задержками шин передачи данных в реальном времени.
Современная автономная инспекция, поисково-спасательные операции (SAR), тактическая оборона, автоматизированное периметральное наблюдение и промышленная робототехника требуют мгновенной телеметрии и извлечения признаков непосредственно на физическом периферийном уровне. Интеграция миниатюрного тепловизионного ядра в платы-носители, управляемые такими платформами, как серия NVIDIA Jetson Orin, Raspberry Pi Compute Module 4/5, или полётные контроллеры дронов с автопилотами PX4/ArduPilot, сопряжена со сложными компромиссами: балансировка высокоскоростных потоков необработанных пикселей по MIPI CSI-2 против сжатого транспорта RTSP по IP, смягчение прерываний кадров при коррекции неоднородности (NUC) и сохранение истинной 14-битной линейной радиометрической глубины для последующего вывода свёрточных нейронных сетей (CNN). Данное руководство по интеграции рассматривает физические принципы, протоколы шин, оптико-инженерные факторы и программные архитектуры, необходимые для успешного развёртывания OEM-тепловизионного ядра.
Содержание
- 👉 Понимание архитектуры LWIR-микроболометра
- 👉 Электрические интерфейсы: MIPI CSI-2 против USB против RJ45 против CVBS
- 👉 Разрешение, шаг пикселя и расчёты дальности DRI
- 👉 Периферийный ИИ и интеграция радиометрического конвейера
- 👉 Спецификации и сравнение OEM-продуктов
- 👉 Часто задаваемые вопросы (углублённый разбор)
Понимание архитектуры LWIR-микроболометра
В центре каждого неохлаждаемого модуля тепловизионной инфракрасной камеры находится неохлаждаемая микроболометрическая матрица в фокальной плоскости (FPA). В отличие от криогенно охлаждаемых систем средневолнового инфракрасного (MWIR) или длинноволнового диапазона, требующих механических охладителей цикла Стирлинга, работающих при температурах жидкого азота (~77 Кельвинов), неохлаждаемые LWIR-ядра работают при температуре окружающей конструкции. Такая конструктивная простота резко снижает массу системы, устраняет высокие акустические сигнатуры, уменьшает рабочее энергопотребление с десятков ватт до менее двух ватт и продлевает среднюю наработку на отказ (MTBF) свыше 15 000 часов непрерывной работы — что делает их практичными для дронов с ограничениями по массе и периферийной робототехники.
Цепочка получения сигнала начинается, когда тепловой поток в диапазоне от 8 до 14 мкм проходит через объектив из германия или халькогенидного стекла с антибликовым покрытием. Собранная оптическая энергия фокусируется на микромеханической подвешенной мостовой пиксельной структуре, расположенной в вакуумированной микрополости. Эта мембрана поглощает входящий тепловой поток, слегка нагреваясь и изменяя объёмное электрическое сопротивление материала. Непосредственно под каждым пикселем встроенная кремниевая интегральная схема считывания (ROIC) подаёт сверхстабильное электрическое смещение и измеряет незначительные изменения сопротивления по всей матрице. Внутренний многоканальный аналого-цифровой преобразователь (АЦП) затем оцифровывает эти изменения сопротивления в 14-битное или 16-битное линейное цифровое представление тепловой сцены, передавая некалиброванные данные непосредственно во встроенную FPGA или ASIC для обработки.
Разработка надёжного тепловизионного ядра требует тщательной оптимизации материаловедения детектора, допусков чувствительности сенсора и алгоритмов калибровки:
Физика материалов: оксид ванадия (VOx) против аморфного кремния (a-Si)
Матрица детекторов состоит из микроскопических мостиков, подвешенных над КМОП-пластиной считывания на тонких металлических опорных ножках. Эти ножки изолируют детектор, образуя вакуумную полость, которая предотвращает паразитные потери тепла за счёт теплопроводности воздуха. Каждый пиксель поглощает тепловое излучение, вызывая сдвиги температуры на уровне микрокельвинов, которые модулируют внутреннее сопротивление в зависимости от химического и материального состава плёнки:
- ✅ Оксид ванадия (VOx): VOx остаётся золотым стандартом для высокопроизводительных оборонных и промышленных тепловизионных полезных нагрузок. Он отличается высоким температурным коэффициентом сопротивления (ТКС) в диапазоне от -2%/К до -3%/К, обеспечивая высокое отношение сигнал/шум (SNR), низкий фликкер-шум 1/f и стабильное радиометрическое поведение при рабочих температурах от -40°C до +85°C. Кроме того, VOx демонстрирует быструю тепловую постоянную времени (обычно от 8 до 12 мс), что сводит к минимуму ореолы кадров и смазывание движения при быстрых манёврах дрона по рысканию, крену и тангажу.
- ⚙️ Аморфный кремний (α-Si): Хотя α-Si проще изготавливать на стандартных КМОП-производственных линиях — что снижает затраты на производство исходных пластин, — он отличается более высоким собственным шумом 1/f, более низким ТКС и замедленным тепловым откликом (часто от 12 до 18 мс). Эта более высокая тепловая инерционность делает α-Si-сенсоры склонными к смазыванию краёв при быстром движении камеры и снижает чувствительность в сценах с низким тепловым контрастом, таких как пасмурные поля или морская среда.
Передовые литейные производства, такие как JM Чип используют методы сверхтонкого осаждения VOx для создания 12-мкм пиксельных архитектур, которые сохраняют тепловую стабильность в широком диапазоне температур окружающей среды без необходимости в громоздком оборудовании для термостабилизации на элементах Пельтье.
Разность температур, эквивалентная шуму (NETD)
Разность температур, эквивалентная шуму (NETD), служит основным показателем тепловой чувствительности тепловизионного сенсора и измеряется в милликельвинах (мК). NETD представляет собой разность температур между целью и её окружающим фоном, при которой отношение сигнал/шум равно ровно единице. Физическое соотношение, определяющее NETD, задаётся как:
NETD = (4 · F² · √(Δf)) / (π · Ad · τo · ε · (dP/dT) · D*)
Где F представляет собой оптическое f-число объектива (обычно F/1.0 до F/1.2 для LWIR-систем), Δf — это электрическая эквивалентная шумовая полоса пропускания, Ad — физическая площадь пикселя, τo — общий коэффициент оптического пропускания, dP/dT — производная по температуре от излучательной способности чёрного тела по Планку, а D* — нормированная удельная обнаружительная способность плёнки микроболометра.
Модуль с рейтингом NETD ≤ 40 мК (при F/1.0, 25°C) надежно разрешает разницу целей до 0,04°C. Такая разрешающая способность критически важна при диагностике проникновения влаги за композитную обшивку самолета, обнаружении волосяных коротких замыканий или треснувших обходных диодов в солнечных панелях, отслеживании замаскированных человеческих целей сквозь полог леса или выявлении летучих углеводородных выбросов. И наоборот, бюджетные сенсоры с низкой чувствительностью (NETD ≥ 60–80 мК) демонстрируют заметное временное зерно и пространственный шум, что ухудшает работу фильтров выделения границ и подрывает автоматизированный вывод в конвейерах периферийного зрения.
Коррекция неравномерности (NUC) и топологии затвора
Поскольку микромасштабная литография приводит к небольшим отклонениям сопротивления, тепловой емкости и коэффициента усиления усилителя между отдельными пикселями, каждая тепловая матрица в фокальной плоскости требует динамической калибровки смещения и усиления посредством коррекции неравномерности (NUC):
- ⚙️ Механический затвор NUC: Соленоидная механическая шторка опускается поперек оптической оси непосредственно перед матрицей в фокальной плоскости на 200–500 мс. Ядро снимает изотермический опорный кадр, вычисляет базовые смещения для каждого пикселя и обновляет встроенные калибровочные регистры. Хотя этот физический эталон точно сбрасывает базовую линию, он замораживает живой видеовыход во время цикла. Такое периодическое прерывание может нарушить визуальную одометрию, привести к потере захвата цели контроллером полета дрона или разорвать автоматические контуры сопровождения движущихся объектов.
- ✅ Алгоритмическая NUC без шторки: Промышленные производители, такие как КУЯНГ реализуют беззатворную коррекцию, сочетая многоточечные заводские калибровочные таблицы соответствия (LUT) с динамическим моделированием теплового дрейфа. Встроенная прошивка непрерывно опрашивает встроенные термисторы по всему корпусу и математически корректирует матрицы пространственной коррекции в реальном времени. Такой беззатворный подход снижает конструктивную массу, устраняет механические точки отказа и обеспечивает нулевое прерывание видео во время критически важного автономного полета.
Электрические интерфейсы: MIPI CSI-2 против USB против RJ45 против CVBS
Выбор электрической и физической шины данных определяет общую задержку системы, нагрузку на центральный процессор хоста, прокладку кабельных жгутов через оси подвеса и совместимость с архитектурами периферийных вычислений. OEM-тепловизионные ядра предлагают различные варианты интерфейсов, каждый из которых соответствует конкретным аппаратным стекам и путям передачи данных.
MIPI CSI-2 (последовательный интерфейс камеры)
Для встраиваемых компьютеров, таких как серия NVIDIA Jetson (Orin Nano, Orin NX, AGX Orin), Raspberry Pi Compute Module 4 и 5 или специализированные робототехнические платы Qualcomm, MIPI CSI-2 представляет собой шину интеграции с наивысшей эффективностью. Тепловой сенсор подключается напрямую через дифференциальные линии тактирования и данных к процессору обработки изображений (ISP) системы на кристалле (SoC) хоста:
- ✅ Низкая задержка и высокая пропускная способность: Работая по 2 или 4 дифференциальным линиям данных на основе стандарта MIPI D-PHY, CSI-2 поддерживает скорость передачи от 1,5 до 2,5 Гбит/с на линию. Кадры передаются напрямую в системную DRAM через прямой доступ к памяти (DMA) без подтверждений протокола или буферизации на уровне кадров, что обеспечивает сквозную транспортную задержку менее 5 мс.
- ✅ Прямая радиометрическая глубина: Сырые 14-битные или 16-битные линейные цифровые данные передаются без искажений по виртуальным каналам как типы данных RAW14 или Y16. Это гарантирует, что процедуры граничного логического вывода получают неизменённые попиксельные тепловые сигнатуры, а не сжатые 8-битные изображения с тональной компрессией.
- ⚙️ Инженерные проблемы аппаратной части: Интеграция через MIPI CSI-2 требует разработки пользовательских драйверов ядра Linux Video4Linux2 (V4L2), компиляции оверлеев Device Tree Source (.dts) для конфигурации регистров I2C и трассировки точно согласованных 100-омных дифференциальных дорожек на компактных несущих печатных платах.
USB 2.0 / USB 3.0 (совместимость с UVC)
Интерфейсы USB остаются практичным стандартом для прототипирования, лабораторной автоматизации и промышленных коробочных ПК x86_64:
- ✅ Настройка без драйверов: UVC-совместимые USB-модули работают «из коробки» в средах Linux, Windows и ROS/ROS2 без необходимости пересборки ядра или пользовательских деревьев устройств.
- ⚙️ Транспортные задержки: Планирование контроллера хоста, инкапсуляция USB-пакетов и очереди драйверов вносят транспортную задержку от 15 до 35 мс. Кроме того, передача полных 14-битных радиометрических кадров по UVC часто требует разделения потоков на конечные точки массовой передачи или разбора пользовательских структур метаданных с помощью вендорных SDK на C++ или Python.
RJ45 Ethernet (IP RTSP / ONVIF Profile S)
Сетевые тепловизионные ядра служат стандартными решениями для привязных инспекционных дронов, массивов охранных мачт, тактических периметральных креплений и мониторинга промышленных объектов:
- ✅ Интегрированное кодирование: Интегрированная аппаратная ASIC преобразует сырые данные сенсора в сжатое видео H.264 или H.265 на лету, передавая его по протоколу потоковой передачи реального времени (RTSP) и ONVIF Profile S через стандартный Ethernet 10/100/1000 Мбит/с.
- ✅ Длинные кабельные линии: Витая пара Cat5e и Cat6 поддерживает линии длиной до 100 метров без повторителей и чисто проходит через Ethernet-совместимые контактные кольца внутри головок панорамно-наклонных подвесов.
- ⚙️ Задержка сжатия: Кодирование, сборка IP-пакетов, маршрутизация и декодирование вносят штраф по задержке от 80 до 200 мс. Кроме того, сжатие динамического диапазона до стандартных 8-битных цветовых моделей YUV/RGB отбрасывает истинные радиометрические температуры, если модуль не мультиплексирует вторичный поток телеметрии KLV или UDP параллельно с основным видеопотоком.
CVBS (композитное аналоговое видео)
Композитный видеосигнал с гашением и синхронизацией (CVBS) обеспечивает аналоговый канал для устаревших аэрокосмических установок, портативных мониторов и пилотирования дронов с видом от первого лица (FPV) с низкой задержкой:
- ✅ Практически нулевая задержка: CVBS выводит нативные сигналы PAL или NTSC через несимметричную коаксиальную дорожку, обеспечивая немедленное отображение видео без стеков драйверов, слоёв операционной системы или вычислительных накладных расходов.
- ⚙️ Аналоговые ограничения: Разрешение остаётся ограниченным устаревшими 720×576 (PAL) или 720×480 (NTSC), сигнал подвержен помехам от двигателей и радиочастотным наводкам на компактных корпусах дронов и не может переносить цифровую радиометрическую телеметрию.
| Интерфейсная шина | Транспортная задержка | Радиометрическая глубина | Загрузка центрального процессора хоста | Идеальная архитектура |
|---|---|---|---|---|
| MIPI CSI-2 | < 5 мс (от стекла до памяти) | Нативные 14-бит / 16-бит Raw | Почти нулевая (аппаратный DMA) | NVIDIA Jetson, периферийный ИИ в робототехнике, автопилоты БПЛА |
| USB 2.0 / 3.0 | 15 – 35 мс | Raw14 или сжатые 8-бит | Умеренная (разбор USB-стека) | Промышленный ПК, быстрое прототипирование, лабораторная автоматизация |
| RJ45 Ethernet | 80 – 200 мс | 8-битное видео (метаданные через UDP) | Низкая (аппаратное декодирование H.264) | Фиксированные PTZ, привязные дрон-системы, периметральное IP-видео |
| CVBS Аналоговый | Цифровой USB UVC (USB 2.0/3.0) | Нет (NTSC/PAL 8-бит динамический) | Нулевая (прямой видеопоток) | FPV-дроны 5,8 ГГц, резервные дисплеи кабины |
Для разработчиков, проектирующих одноплатные компьютеры для микродронов или автономных роверов, наше техническое руководство охватывает интеграцию тепловизионных модулей MIPI с Raspberry Pi и сопутствующими процессорами.
Разрешение, шаг пикселя и расчёты дальности DRI
Дальность захвата цели тепловизионной полезной нагрузкой зависит от разрешения сенсорной матрицы, шага пикселя и фокусного расстояния объектива. Системные инженеры количественно оценивают эту характеристику с помощью установленных критериев Джонсона. Разработанные для валидации электронно-оптических полезных нагрузок, эти критерии определяют количество разрешаемых пар линий (или эквивалентных пиксельных циклов), необходимое на критическом размере объекта для достижения 50% вероятности успешного обнаружения, распознавания или идентификации:
- ⚙️ Обнаружение (1,5 пары линий / 3 пикселя на цели): Оператор или автоматизированный контур выделения границ наблюдает отчетливую тепловую аномалию, выделяющуюся на фоне окружающего шума.
- ⚙️ Распознавание (6,0 пар линий / 12 пикселей на цели): Система различает общий класс объекта (например, отличает человека от животного или трактор от бронетранспортёра).
- ⚙️ Идентификация (12,0 пар линий / 24 пикселя на цель): Наблюдатель различает мелкие структурные особенности (например, определяет, несёт ли человек снаряжение, или различает конкретные варианты техники).
Математическое уравнение, определяющее теоретическую рабочую дальность (R) относительно размеров цели, выражается как:
Дальность (R) = (f · Dc) / (p · Npixels)
Где f обозначает оптическое фокусное расстояние объектива (мм), Dc — критический размер цели (стандартизирован как 0,75 метра для силуэта человека и 2,3 метра для тактического транспортного средства), p — шаг пикселя микроболометра (мкм), а Nпикселей представляет необходимое количество пикселей по этому критическому размеру для достижения порога Джонсона.
Сравнение форматов сенсоров 256×192, 384×288 и 640×512
Производство микроболометров в значительной степени сместилось с устаревших технологических процессов 17 мкм и 25 мкм к плотным архитектурам 12 мкм. Такое уменьшение даёт практические инженерные преимущества: оно сокращает фокусное расстояние, необходимое для достижения идентичного поля зрения (позволяя использовать меньшие и более лёгкие германиевые элементы), и уменьшает общие габариты модуля, чтобы он помещался в компактные стабилизированные подвесы дронов.
| Разрешение матрицы | Всего активных пикселей | Поле зрения (объектив 9 мм) | Обнаружение человека (R) | Идентификация человека (R) |
|---|---|---|---|---|
| 256 × 192 (12 мкм) | 49,152 | 19.6° × 14.7° | ~187 метров | ~23 метра |
| 384 × 288 (12 мкм) | 110,592 | 29.2° × 22.1° | ~281 метр | ~35 метров |
| 640 × 512 (12 мкм) | 327,680 | 48.2° × 39.1° | ~562 метра | ~70 метров |
A 640×512 матрица в фокальной плоскости обеспечивает **в 6,66 раза больше пространственной информации**, чем сенсор начального уровня 256×192. Для коммерческих миссий дронов это более высокое разрешение даёт практические преимущества в полёте: воздушное судно может летать на больших, более безопасных высотах, сохраняя при этом расстояние наземной выборки (GSD), необходимое для обнаружения целей, или оно может охватывать более широкую полосу при каждом поисковом проходе над оперативной зоной. Для подробного разбора ключевых критериев выбора обратитесь к нашему подробному руководству по выбору модуля тепловизионной камеры.
Периферийный ИИ и интеграция радиометрического конвейера
Обработка инфракрасных тепловых кадров на платформах граничных вычислений предъявляет эксплуатационные требования, которые существенно отличаются от стандартных конвейеров RGB. Сенсоры видимого спектра выдают 8-битные значения цвета RGB на канал, представляющие отражательную способность поверхности. В отличие от этого, неохлаждаемый микроболометрический сенсор выдаёт одноканальную матрицу 14-битных беззнаковых целых чисел с высоким динамическим диапазоном (в диапазоне от 0 до 16 383 цифровых отсчётов), которые напрямую коррелируют с энергетической яркостью сцены.
Приём 14-битных линейных массивов против 8-битных контрастных изображений
Архитекторы тепловизионных систем должны решить, где обрабатывать динамический диапазон в конвейере технического зрения:
- ⚙️ 14-битная радиометрическая линейная шина: Этот режим сохраняет необработанные цифровые значения сенсора по всей сцене. Последующее программное обеспечение применяет заводские калибровочные полиномы для преобразования каждого цифрового отсчёта в абсолютное значение температуры с использованием уравнений Стефана — Больцмана и Планка:
T = B / ln((R / (S - O)) + F)
Где S — это необработанный 14-битный отсчёт пикселя, а R, B, F, O — заводские калиброванные постоянные Планка, хранящиеся в энергонезависимой памяти камеры. Радиометрическая точность жизненно важна для профилактического обслуживания электрических сетей, мониторинга факельных установок на промышленных объектах, локализации утечек в трубопроводах и геотермального картирования. - ⚙️ 8-битный поток с тональной компрессией (АРУ / сжатие динамического диапазона): Сжимает широкий 14-битный динамический диапазон до 8-битного окна (от 0 до 255) с помощью таких методов, как цифровое улучшение деталей (DDE) или контрастно-ограниченная адаптивная эквализация гистограммы (CLAHE). Хотя такое сжатие создаёт сбалансированное визуальное изображение для просмотра человеком на наземных станциях, оно безвозвратно отбрасывает данные абсолютной температуры, делая невозможными измерения температуры после съёмки.
Двухконвейерная граничная архитектура
Для поддержки автономного сопровождения БПЛА наряду с высокоточным тепловым измерением встроенные системы часто запускают два параллельных пути обработки от одного входа MIPI CSI-2:
- ⚙️ Путь A: Ветвь глубокого обучения компьютерного зрения: Конвейер извлекает исходный 14-битный входной кадр, применяет билатеральную пространственную фильтрацию для снижения высокочастотного шума фиксированного паттерна микроболометра без смягчения тепловых границ и применяет выравнивание динамического диапазона для нормализации сцены. Выход преобразуется в 8-битный тензор (640×512×1) и направляется в оптимизированную TensorRT свёрточную нейронную сеть или визуальный трансформер (например, YOLOv8, YOLOv10 или RT-DETR). Поскольку инфракрасные цели лишены текстур поверхностного цвета, граничные ИИ-модели в значительной степени полагаются на геометрию формы, градиенты границ и тепловой контраст. Высокая чувствительность сенсора (NETD ≤ 40 мК) необходима для поддержания высоких показателей Intersection-over-Union (IoU) и предотвращения потери цели.
- ⚙️ Путь B: Ветвь радиометрической телеметрии и сигнализации: Работая параллельно с ветвью компьютерного зрения, этот путь отслеживает неизменённые 14-битные линейные данные. Когда модель компьютерного зрения идентифицирует объект (например, силовой трансформатор коммунального назначения или промышленный резервуар для хранения), система считывает исходные значения пикселей внутри этой ограничивающей рамки. Процессор вычисляет минимальную, максимальную и среднюю температуры внутри области интереса. Если показание превышает заданный порог безопасности, система упаковывает координаты и данные о температуре в телеметрический пакет MAVLink (например,
ОБРАТНАЯ СВЯЗЬ С КАМЕРОЙилиТЕКСТ СТАТУСА) и передаёт немедленное оповещение полётному контроллеру дрона или наземной станции управления.
Спецификации и сравнение OEM-продуктов
Для системных интеграторов, встраиваемых инженеров и производителей подвесов для дронов, оценивающих аппаратное обеспечение для интеграции, следующие два инфракрасных модуля камер корпоративного класса иллюстрируют, как выбор интерфейса и топология обработки адаптируются к различным профилям применения.

Mini2 640×512 9mm MIPI модуль тепловизионной камеры
The → Тепловизионный модуль камеры Mini2 640×512 9 мм MIPI is an ultra-compact, lightweight, uncooled long-wave infrared core designed for commercial drone gimbals, edge computing platforms, and SWaP-C constrained embedded systems. Featuring a high-resolution 640×512 Vanadium Oxide (VOx) focal plane array with a 12 μm pixel pitch, it delivers sharp thermal imagery with exceptional dynamic sensitivity (NETD ≤ 40 mK). Its low-power architecture and native MIPI CSI-2 interface provide direct access to raw 14-bit radiometric data, enabling seamless integration with NVIDIA Jetson Orin and Raspberry Pi compute platforms with near-zero latency.
| Матрица в фокальной плоскости: | 640 × 512 неохлаждаемый VOx микроболометр |
| Шаг пикселя: | 12 мкм |
| High Resolution 1280x1024 25mm Lens Uncooled Infrared Thermal Imaging LWIR Camera. Built for long-range surveillance, precision radiometric measurements, and airborne mapping tasks where spatial detail matters. | от 8 до 14 мкм (LWIR) |
| Тепловая чувствительность (NETD): | ≤ 40 mK @ 25°C, F/1.0 |
| Оптическая конфигурация: | 9mm Athermalized Chalcogenide/Germanium (F/1.0) |
| Output Data Interface: | MIPI CSI-2 (RAW14 / YUV422 selectable) |
| Частота кадров: | 25 Hz / 30 Hz / 50 Hz Configurable |
| Энергопотребление: | < 1.2 Watts typical |
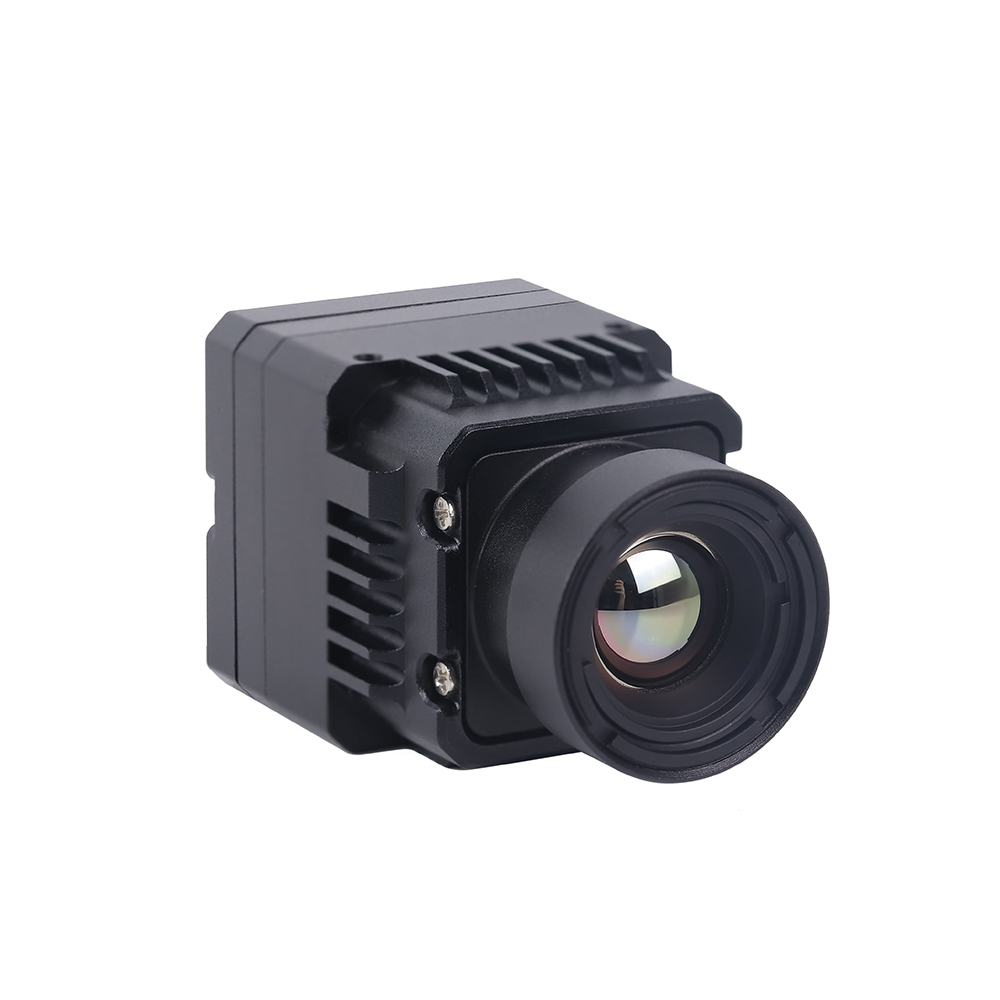
Mini 640×512 ASIC RJ45/CVBS Thermal Imaging Camera Module
The → Mini 640×512 ASIC Thermal Sensor Camera Module integrates an uncooled 640×512 VOx microbolometer array with an advanced image processing ASIC engine. Built for tethered drones, PTZ surveillance systems, and multi-sensor electro-optical turrets, this module provides dual simultaneous outputs: compressed digital IP video over RJ45 Ethernet (supporting H.264/H.265 RTSP and ONVIF Profile S) alongside a real-time analog CVBS composite feed for zero-latency pilot viewing. Its onboard ASIC handles Non-Uniformity Correction (NUC), Digital Detail Enhancement (DDE), and pseudo-color palette generation directly on the hardware.
| Ядро сенсора: | 640 × 512 VOx High-Resolution Microbolometer |
| Шаг пикселя: | 12 мкм |
| Тепловая чувствительность (NETD): | ≤ 40 mK |
| Integrated ISP: | Hardware ASIC with DDE, 3D Noise Reduction, AGC |
| Network Connectivity: | RJ45 10/100M Auto-Negotiating Ethernet |
| Network Protocols: | RTSP, ONVIF Profile S, TCP/IP, UDP, DHCP |
| Video Compression: | H.265 / H.264 Hardware Encoding |
| Analog Output: | 1-Channel CVBS (PAL / NTSC Standard Composite) |
Architectural Trade-Off Analysis
When choosing between these two module architectures, engineering teams must evaluate where video processing should occur within their overall system design:
- ✅ Choose the MIPI CSI-2 Module: Optimal when an onboard companion computer (such as an NVIDIA Jetson Orin, Raspberry Pi CM5, or Rockchip RK3588) resides within centimeters of the sensor core. Bypassing onboard H.264 compression ASICs minimizes overall power consumption, avoids video compression artifacts, preserves raw 14-bit radiometric depth, and eliminates transport latency. This makes it the preferred configuration for closed-loop drone tracking systems, autonomous collision avoidance, and precision industrial thermography.
- ✅ Choose the RJ45 / CVBS ASIC Module: Optimal when the sensor must operate independently or transmit over extended distances. The integrated ASIC handles video compression and network encapsulation onboard, allowing the module to stream directly over Ethernet cables, slip-rings, or wireless bridge modems without requiring an external companion computer. This architecture is best suited for security perimeter pan-tilt heads, tethered observation drones, and dual EO/IR surveillance pods.
ТЕПЛОВИЗИОННОЕ ВИДЕО В РЕАЛЬНОМ ВРЕМЕНИ
Часто задаваемые вопросы (углублённый разбор)
What is the operational difference between an IR night-vision camera and a true uncooled thermal infrared camera module?
In contrast, a true uncooled thermal infrared camera module operates in the Long-Wave Infrared spectrum (LWIR: 8 to 14 μm) using a specialized microbolometer sensor (typically Vanadium Oxide). It does not detect reflected light; instead, it measures passive thermal radiation emitted directly by any object with a temperature above absolute zero (-273.15°C), in accordance with Planck's Radiation Law and the Stefan-Boltzmann Law. Thermal modules operate in complete darkness without requiring active light sources, penetrate environmental obscurants such as smoke, fog, and light foliage, and provide per-pixel radiometric temperature measurements.
How do I interface an OEM thermal camera module with companion computers like Raspberry Pi, NVIDIA Jetson, or PX4 flight controllers?
MIPI CSI-2 Integration (NVIDIA Jetson / Raspberry Pi CM4/CM5): Connect the module's flexible flat cable (FFC) to the carrier board's MIPI CSI-2 connector. The host operating system requires a custom Linux Device Tree Source (.dts) overlay and a Video4Linux2 (V4L2) kernel sub-device driver. This configuration establishes I2C communication for camera control registers and sets up the MIPI CSI-2 receiver to capture 14-bit linear data (typically configured as RAW14 or Y16) via Direct Memory Access (DMA). This pipeline delivers uncompressed frames straight into host RAM with minimal CPU overhead, enabling real-time processing through OpenCV, CUDA, or TensorRT pipelines.
RJ45 IP Integration: Connect the camera module to an onboard Ethernet switch or companion processor using a standard Cat5e/Cat6 cable. The integrated ASIC encodes the video stream into H.264/H.265 format. The host application accesses the feed using a GStreamer pipeline or OpenCV VideoCapture via RTSP (e.g., rtsp://192.168.1.100:554/live). This approach simplifies physical wiring across gimbal slip-rings, though it adds 80 to 180 ms of network buffering latency.
Flight Controller Integration (PX4 / ArduPilot): Thermal cores rarely connect directly to the main flight controller because microcontrollers lack the processing power needed to handle high-bandwidth video streams. Instead, wire the thermal module into an onboard companion computer. The companion processor runs target detection or temperature thresholding algorithms, then communicates with the flight controller over a UART or CAN interface using the standard MAVLink protocol. It can trigger alarms via ТЕКСТ СТАТУСА messages or transmit target coordinates using LANDING_TARGET или VISION_POSITION_ESTIMATE commands. If low-latency video is required for manual piloting, the module's CVBS analog output can route directly to an onboard 5.8 GHz analog video transmitter (VTX).
Why should commercial and defense UAV payloads upgrade from 256×192 or 384×288 sensors to a 640×512 resolution module?
With a 256×192 sensor, a human target located 300 meters away covers less than 2 pixels on the array. This limited coverage makes the target appear as an indistinct thermal blob, which leads to high false-positive rates and missed detections in edge AI models.
A 640×512 sensor resolves that same 300-meter target across more than 12 pixels. This provides sufficient structural detail for computer vision models (such as YOLOv8 or RT-DETR) to reliably extract distinctive features—such as head-and-shoulder geometry—dramatically reducing false alarms. Additionally, the higher pixel count allows the drone to operate at safer, higher flight altitudes while maintaining ground sampling resolution, or to scan significantly wider ground swaths per flight hour during search-and-rescue, wildlife surveys, or pipeline inspections.
How do optical materials and lens coatings affect thermal imaging performance?
Монокристаллический германий (Ge): Germanium offers a high refractive index (~4.0) and very low optical dispersion, making it the industry standard for high-performance thermal lenses. However, it is dense, costly, and subject to thermal runaway—at temperatures exceeding 60°C to 70°C, its absorption increases rapidly, significantly reducing optical transmission.
Халькогенидное стекло: An engineered amorphous material composed of selenium, sulfur, and tellurium. Chalcogenide glass is lighter and more cost-effective to produce than Germanium because it can be molded into precision aspheric lenses using hot glass pressing techniques. It also maintains optical transmission across wider temperature swings. Many modern drone lenses use hybrid optical designs, pairing a front Germanium element with internal Chalcogenide lenses to provide passive athermalization from -40°C to +80°C.
Optical Coatings: Lenses require Anti-Reflective (AR) coatings to overcome high Fresnel reflection losses (which can exceed 36% per surface on uncoated Germanium). Exterior lens elements also require Diamond-Like Carbon (DLC) hard coatings to protect against sand, rain erosion, and chemical corrosion during aerial missions.
What is the advantage of shutterless non-uniformity correction over traditional mechanical shutters in autonomous drone operations?
Eliminating Frame Drops: During calibration, the video output freezes. If the drone is executing high-speed autonomous flight, automated obstacle avoidance maneuvers, or tracking moving targets with visual servoing, this 500 ms blind spot can cause the tracking filter to lose its lock or interrupt flight navigation pipelines.
Mechanical Reliability: Solenoids and mechanical shutter blades are sensitive to sustained high-frequency motor vibrations from drone airframes. The mechanical assembly is often one of the first components to suffer mechanical wear or failure in harsh, high-vibration operational environments.
Оптимизация SWaP-C: Shutterless modules replace physical shutter mechanisms with factory-calibrated parametric algorithms. These algorithms monitor internal temperature sensors embedded across the sensor package and continuously apply correction matrices in software. This design eliminates mechanical moving parts, reduces total payload weight, lowers power consumption, and provides an uninterrupted video stream essential for autonomous navigation and AI-driven target tracking.
📚 Ссылки и дополнительная литература
- Отраслевой стандарт: Microbolometer manufacturing and thermal sensor production technologies by КУЯНГ and specialized semiconductor fabrication processes by JM Чип.
- Связанное руководство: Explore our comprehensive analysis on How to Choose the Best Infrared Thermal Imaging Camera Module for Drones & Embedded Systems.
- Embedded Integration: Read our technical guide on integrating MIPI CSI-2 thermal modules with Raspberry Pi and embedded platforms.
- System Categorization: Browse our library of electro-optical sensor modules in the thermal imaging engineering directory.





