









أفضل وحدة كاميرا حرارية لتكامل الطائرات بدون طيار: دليل لمصنعي المعدات الأصلية B2B
٢ يوليو ٢٠٢٦
وحدة كاميرا حرارية 640 512 35 مم: دليل التكامل النهائي B2B للطائرات بدون طيار و Edge AI
٣ يوليو ٢٠٢٦
كيفية اختيار أفضل وحدة كاميرا تصوير حراري بالأشعة تحت الحمراء للطائرات بدون طيار، Raspberry Pi، وتكامل Edge AI
الملخص التنفيذي والمبادئ المعمارية على مستوى النظام
لقد انتقل تطور تقنية مستشعرات الأشعة تحت الحمراء طويلة الموجة (LWIR) غير المبردة من التجميعات العسكرية الثقيلة والمستهلكة للطاقة إلى وحدات فائقة الصغر وعالية الدقة وحدات كاميرات التصوير الحراري بالأشعة تحت الحمراء المصممة للدمج في المركبات الجوية غير المأهولة (UAVs)، والحواسيب أحادية اللوحة (SBCs)، ومحركات الذكاء الاصطناعي الطرفية. بالنسبة لمهندسي الإلكترونيات، ومكاملي الأنظمة، ومهندسي البرمجيات، فإن اختيار نواة التصوير الحراري الصحيحة ليس مجرد مسألة اختيار دقة. إنه يتطلب موازنة عميقة بين ميزانيات الوزن، والواجهات الكهربائية، وبروتوكولات البيانات، والحساسية الحرارية (NETD).
للتنقل في هذا المشهد، يحلل دليل النشر هذا المتطلبات الفيزيائية والكهربائية والحسابية لدمج وحدات LWIR عالية الأداء. من خلال مقارنة الواجهات الخام مثل MIPI CSI-2 مع التدفقات المغلفة بالشبكة مثل RJ45 RTSP/IP، يقدم هذا الدليل المعايير الدقيقة اللازمة لنشر مصفوفات الميكروبولومتر غير المبردة في بيئات معقدة متعددة المستشعرات.
من خلال التقييم المنهجي للخصائص البصرية، وخطوط الأنابيب العتادية، وواجهات البرمجيات، والقيود الفيزيائية، يمكن لفرق تطوير الأنظمة تحسين تصاميم الاستشعار الحراري الخاصة بهم. تحدد هذه الوثيقة المبادئ الفيزيائية وراء اكتساب إشارة الأشعة تحت الحمراء طويلة الموجة الخام، وتفصل الاختلافات الأساسية بين معالجة السجلات المباشرة وتكوينات البث الشبكي، وتوفر إرشادات خطوة بخطوة لتحقيق عمليات الدمج العتادية.
جدول المحتويات
- 👉 الأساسيات الفيزيائية والبصرية لوحدات LWIR الحرارية
- 👉 الواجهات الكهربائية وبروتوكولات الفيديو: MIPI CSI-2 مقابل RTSP/IP
- 👉 عروض المنتجات التفصيلية: المواصفات الفنية وأوراق البيانات
- 👉 دليل الدمج خطوة بخطوة مع Raspberry Pi
- 👉 نشر الذكاء الاصطناعي الطرفي الصناعي ونواة دمج المستشعرات المتعددة
- 👉 الأسئلة الشائعة المتعمقة (FAQ)
الأساسيات الفيزيائية والبصرية لوحدات LWIR الحرارية
يتطلب تطوير نظام تصوير حراري من الدرجة الصناعية فهمًا قويًا للفيزياء، وعلوم المواد، والهندسة البصرية. تعمل وحدات كاميرات التصوير الحراري غير المبردة في نطاق الأشعة تحت الحمراء طويلة الموجة (LWIR)، والذي يتراوح عادةً من 8 ميكرومتر إلى 14 ميكرومتر. على عكس كاميرات الضوء المرئي التي تعتمد على الفوتونات المنعكسة، تكتشف مستشعرات LWIR الإشعاع الحراري الذاتي المنبعث من الأجسام، والذي يتناسب طرديًا مع درجة حرارتها الديناميكية الحرارية المطلقة كما هو موصوف في قانون بلانك وقانون ستيفان-بولتزمان.
1 الدقة، وتباعد البكسلات، وتنسيق المستشعر
نواة الكاميرا الحرارية غير المبردة هي مصفوفة المستوى البؤري (FPA) للميكروبولومتر. تُصنع مصفوفات FPA الحديثة باستخدام مقاومات الأغشية الرقيقة من أكسيد الفاناديوم (VOx) أو السيليكون غير المتبلور (α-Si) المترسبة على دارة متكاملة لقراءة السيليكون (ROIC).
فيما يلي كيفية تبلور الخيارات المعمارية الرئيسية على اللوحة:
- ⚙️ الدقة: تشمل تكوينات التصوير الحراري القياسية مصفوفات بكسلات 192×256، و288×384، و512×640. تملي الدقة مباشرة التفاصيل المكانية للمشهد. تحتوي مصفوفة 512×640 على 327,680 كاشف ميكروبولومتر فردي، مما يوفر سياقًا مكانيًا خامًا مناسبًا للبحث والإنقاذ بالطائرات بدون طيار، وعمليات التفتيش الآلي للألواح الشمسية، وخطوط أنابيب اكتشاف الأجسام المعقدة للذكاء الاصطناعي الطرفي.
- ⚙️ حجم البكسل: يشير هذا إلى المسافة من المركز إلى المركز بين عناصر الكاشف المتجاورة على مصفوفة المستشعر، وتُقاس بالميكرومتر (μm). وقد انتقلت الصناعة من مصفوفات 17 ميكرومتر إلى 12 ميكرومتر. يسمح تقليل تباعد البكسل بتقليل حجم شريحة السيليكون، مما يخفض الوزن الإجمالي وتكلفة تصنيع المستشعر. ومع ذلك، فإن تباعد البكسل الأصغر يقلل أيضًا من مساحة الالتقاط النشطة لكل بكسل، مما يتطلب أداءً بصريًا أعلى (رقم بؤري أقل) وخوارزميات ربح مستشعر محدثة للحفاظ على حساسية حرارية عالية.
2 فهم المعلمات البصرية: البعد البؤري، ومجال الرؤية، والرقم البؤري
نظرًا لأن الزجاج يمتص طاقة الأشعة تحت الحمراء طويلة الموجة، تستخدم وحدات الأشعة تحت الحمراء غير المبردة عدسات متخصصة مصنوعة من الجرمانيوم أحادي البلورة (Ge) أو زجاج الكالكوجينيد، كاملة مع طلاءات مضادة للانعكاس (AR).
- ⚙️ البعد البؤري (f): يُقاس في مسافات البحث والنشر، ويتحكم البعد البؤري في كل من مجال الرؤية الزاوي (FOV) ومجال الرؤية اللحظي (IFOV). يمثل مجال الرؤية اللحظي الدقة المكانية لبكسل واحد على مسافة محددة (d):
IFOV = تباعد البكسل / fاستخدام عدسة 9 مم على مستشعر 12 ميكرومتر يعطي مجال رؤية لحظي قدره:
IFOV = (12 * 10^-6 م) / (9 * 10^-3 م) = 1.33 مللي راديانهذا يعني أنه على مسافة 100 متر، يحلل بكسل واحد مساحة 13.3 سم.
- ⚙️ مجال الرؤية (FOV): يُحسب باستخدام حجم المستشعر الفعلي (العرض × الارتفاع) والبعد البؤري للعدسة (f)، ويتم التعبير عن حسابات مجال الرؤية الأفقي (H_FOV) والرأسي (V_FOV) على النحو التالي:
θ = 2 * ظل الزاوية العكسي (W / (2 * f))شريحة بدقة 640×512 مع تباعد 12 ميكرومتر لها عرض مستشعر نشط يبلغ 7.68 مم (640 * 12 ميكرومتر). مقترنة بعدسة 9 مم، تحقق مجال رؤية أفقي واسع يبلغ حوالي 46.2°، مما يجعلها فعالة للغاية لرسم الخرائط بطائرات بدون طيار واسعة النطاق ومراقبة المرافق الجوية.
- ⚙️ الفتحة (الرقم البؤري): يُشار إليها بـ F/1.0 أو F/1.2 أو F/1.3، وهي نسبة البعد البؤري للعدسة إلى قطر بؤبؤ الدخول. نظرًا لأن الطاقة الحرارية المنبعثة من الأهداف المحيطة منخفضة، تتطلب الأنظمة البصرية للأشعة تحت الحمراء طويلة الموجة فتحات سريعة (عادةً F/1.0 إلى F/1.2) لتعظيم تجميع الفوتونات:
التدفق الحراري الواصل إلى FPA ∝ 1 / (F/#)^2توصل عدسة F/1.0 ضعف الطاقة الحرارية إلى مصفوفة المستشعر مقارنة بعدسة F/1.4، مما يحسن بشكل كبير جودة صورة الوحدة ونسبة الإشارة إلى الضوضاء الإجمالية.
3 الحساسية الحرارية (NETD) وملفات المعايرة
يحدد فرق درجة الحرارة المكافئ للضوضاء (NETD) الحد الأدنى لفرق درجة الحرارة الذي يمكن لمستشعر الميكروبولومتر غير المبرد تحليله. وهو يمثل حد الضوضاء للنظام، حيث تساوي نسبة الإشارة إلى الضوضاء واحدًا (S/N = 1)، ويُقاس بالميلي كلفن (mK).
- ⚙️ المعيار الصناعي: NETD أقل من 50 مللي كلفن (عند 25 درجة مئوية، F/1.0) هو المعيار الصناعي للوحدات عالية الأداء. تحقق المكونات المتطورة مثل النوى الحديثة غير المبردة حساسيات تبلغ ≤40 مللي كلفن. تترجم قيم NETD المنخفضة مباشرة إلى ملفات حرارية أنظف، وتقليل ضوضاء الملح والفلفل، وملفات مدى أفضل خلال ظروف التباين المنخفض (مثل الأيام الملبدة بالغيوم أو الممطرة).
- ⚙️ المعايرة (NUC): الميكروبولومترات للأشعة تحت الحمراء طويلة الموجة حساسة للغاية لدرجة حرارة جسم الكاميرا نفسه، والتي يمكن أن تنحرف وتتسبب في تغير أرباح كل بكسل على حدة بمرور الوقت. للحفاظ على صور صحيحة وخالية من الانحراف، تطبق الوحدات تصحيح عدم الانتظام (NUC). يتم ذلك باستخدام مصراع ميكانيكي داخلي (أو خوارزميات بدون مصراع للتطبيقات المخصصة) لإعادة معايرة FPA مقابل مصدر درجة حرارة منتظم.
- ⚙️ تنسيقات البيانات (8-بت مقابل 14-بت): بالنسبة للرؤية الآلية وقياس درجة الحرارة، ينتج النواة غير المبردة صيغتي بيانات أساسيتين:
- ✅ بيانات رقمية خام 14-بت (Y14): توفر خرجًا رقميًا مباشرًا يتناسب مع الإشعاع الخام أو درجة الحرارة المعايرة لكل بكسل. يُعد تدفق البيانات عالي العمق هذا ضروريًا للتطبيقات الإشعاعية، مما يسمح للمطورين بحساب درجات الحرارة المطلقة عبر نطاق ديناميكي واسع (مثل -20°C إلى +150°C أو +550°C).
- ✅ فيديو مضغوط 8-بت (YUV422 / Mono8 / RGB): يتم توليده بتمرير الإشارة الخام 14-بت عبر خوارزميات النطاق الديناميكي الآلية، مثل معادلة المدرج التكراري التكيفي المحدود التباين (CLAHE). صُمم هذا الخرج المضغوط للعرض المباشر والمراقبة البشرية.
الواجهات الكهربائية وبروتوكولات الفيديو: MIPI CSI-2 مقابل RTSP/IP
عند دمج وحدة كاميرا تصوير حراري بالأشعة تحت الحمراء في منصة مدمجة، يمثل اختيار الواجهة الكهربائية الفيزيائية خطوة معمارية رئيسية.
1 غوص عميق في MIPI CSI-2 (واجهة معالج الصناعة المتنقلة)
MIPI CSI-2 هي واجهة تسلسلية تفاضلية عالية السرعة من نقطة إلى نقطة، طُورت لأنظمة الكاميرات المتنقلة والمدمجة.
- ⚙️ الطبقة الفيزيائية: تعمل عبر الطبقة الفيزيائية MIPI D-PHY، مستخدمة مسار ساعة متزامن مع المصدر عالي السرعة ومسار بيانات تفاضلي واحد أو أكثر.
- ⚙️ توجيه الإشارة وسلامتها: يجب أن تكون خطوط التتبع التفاضلية MIPI متطابقة في الطول بدقة (في حدود تفاوت عدم تطابق يبلغ 0.1 مم) وأن تُبعد عن الخطوط عالية التردد (مثل منظمات الطاقة التبديلية أو مسارات RAM عالية السرعة) لمنع التداخل الكهرومغناطيسي. يمكن أن يؤدي عدم التوازن في معاوقة التتبع (التي يجب الحفاظ عليها عند 100 Ω تفاضلي ±10%) إلى تدهور حزم البيانات، مما يؤدي إلى فقدان الإطارات أو مشكلات في التزامن في تغذية الفيديو.
- ⚙️ تحليل زمن الانتقال: يتجاوز MIPI CSI-2 برامج الترميز المحلية للضغط، ويدفق تنسيقات الفيديو الخام (مثل RAW8، RAW10، RAW12، RAW14، أو YUV422) مباشرة إلى ذاكرة المعالج المضيف عبر الوصول المباشر للذاكرة (DMA). يوفر هذا أقل زمن انتقال (عادةً <5 مللي ثانية تأخير انتشار)، وهو أمر ضروري لتعديلات التحكم في طيران الطائرات بدون طيار ذات الحلقة المغلقة، وأنظمة تجنب المخاطر، وحوامل الكاميرا ذات الاستجابة العالية.
- ⚙️ تكوين المشغل: يتطلب توصيل وحدة MIPI الحرارية باستخدام Linux تحميل مشغل مطابق في النواة عبر كائن شجرة الجهاز (DTB). يسجل هذا المشغل الوحدة الحرارية مع النظام الفرعي Video4Linux2 (V4L2)، مما يسمح للمطورين بالاستعلام عن ميزات الكاميرا وتغيير ملفات تعريف الالتقاط عبر استدعاءات ioctl القياسية في المجال.
2 RJ45 Ethernet، RTSP، وخطوط أنابيب البث القائمة على IP
بالنسبة للأنظمة التي يتم فيها تثبيت المستشعر الحراري بعيدًا عن وحدة المعالجة الأساسية (مثل أبراج المراقبة العالية، أو الأذرع الروبوتية الصناعية الكبيرة، أو منصات الطائرات بدون طيار الواسعة)، فإن MIPI CSI-2 مقيد بمدى إرساله القصير (عادةً <15 سم بدون مخازن إشارة نشطة مخصصة). في هذه السيناريوهات، تكون تكوينات RJ45 IP و RTSP هي النهج المفضل.
- ⚙️ الطبقة الفيزيائية للإيثرنت: تستخدم دوائر مرسل مستقبل الطبقة الفيزيائية القياسية 100Base-TX/1000Base-T (PHYs) لنقل بيانات الشبكة بشكل موثوق عبر مسافات تصل إلى 100 متر باستخدام كابلات الأزواج المجدولة النحاسية القياسية (Cat5e/Cat6).
- ⚙️ ترميز الضغط في الموقع: تقوم شريحة ASIC مخصصة في الموقع أو نظام على شريحة (SoC) موجود داخل وحدة الكاميرا بالتقاط بيانات المستشعر الخام، ومعالجتها، وضغطها باستخدام معايير الفيديو القياسية مثل H.264 أو H.265. تقدم خطوة الترميز هذه تأخيرًا طفيفًا (عادةً 80 مللي ثانية إلى 150 مللي ثانية) اعتمادًا على معدل الإطارات، وفترات الإطارات الرئيسية (GoP)، وأداء المشفر.
- ⚙️ بروتوكولات بث الشبكة:
- ✅ RTSP (بروتوكول البث في الوقت الفعلي): يدير اتصال بث الفيديو، ويدعم إجراءات التحكم في النظام مثل التشغيل، والإيقاف المؤقت، والإنهاء.
- ✅ RTP (بروتوكول النقل في الوقت الفعلي): يحزم الإطارات المضغوطة H.264/H.265 في حزم شبكة UDP فردية، ويرسلها إلى العملاء المستهدفين في الوقت الفعلي.
- ✅ RTCP (بروتوكول التحكم في RTP): يراقب جودة الإرسال، ويقدم ملاحظات حول فقدان الحزم والتقلقل لمساعدة مشفر الفيديو على ضبط معدل البت الخاص به ديناميكيًا.
- ⚙️ التكامل مع برمجيات إنترنت الأشياء والأمن: نظرًا لأن الوحدة تعمل كجهاز شبكة قياسي، فإنها تتكامل مباشرة مع أنظمة إدارة الفيديو القياسية (VMS) مثل Milestone و Qognify والبرمجيات مفتوحة المصدر مثل ZoneMinder، بالإضافة إلى مكتبات المطورين مثل OpenCV (
cv2.VideoCapture("rtsp://...")). يسمح هذا للكاميرا بالاتصال مباشرة بالبنية التحتية للشبكة الموجودة مسبقًا دون الحاجة إلى مشغلات أجهزة متخصصة منخفضة المستوى.
3 مصفوفة مقارنة الواجهات لمهندسي الأجهزة
| المقياس / المعامل | واجهة MIPI CSI-2 | واجهة RJ45 Ethernet / RTSP / IP |
|---|---|---|
| تنسيق البيانات | رقمي خام (Y14 14-bit / YUV422 8-bit) | بث مضغوط (H.264 / H.265) |
| مسافة الإرسال | <15 سم (يتطلب كابلات فليكس مسطحة قصيرة) | حتى 100 متر (يستخدم كابلات الشبكة القياسية) |
| زمن انتقال النظام | DMA مباشر (<5 مللي ثانية) | تأخير الضغط/إزالة الضغط (80 مللي ثانية - 150 مللي ثانية) |
| استخدام موارد المضيف | حمل زائد عالٍ على وحدة المعالجة المركزية لتحويل البكسل الخام إلى درجة حرارة | حمل منخفض على وحدة المعالجة المركزية (فك التشفير عبر وحدة معالجة الرسوميات أو كتل مسرّعة بالأجهزة) |
| وزن/عامل التوصيلات | كابل فليكس فائق النحافة (مثالي للحوامل خفيفة الوزن) | كابل Cat5e/Cat6 محمي (أكثر سمكًا وأثقل وزنًا) |
| توجيه الكاميرات المتعددة | يتطلب مسارات أجهزة مخصصة على وحدة المعالجة المركزية | توجيه شبكي قياسي عبر محولات إيثرنت تجارية |
| دمج برنامج التشغيل | مشغل نواة منخفض المستوى وتكوين DTB مخصص مُجمّع | توافق شبكي عالمي؛ يبث عبر مقابس قياسية |
لمزيد من تصاميم الأنظمة التقنية وتكوينات الطائرات بدون طيار المتقدمة متعددة البروتوكولات، راجع مدونة Purpleriver لتكامل الطائرات بدون طيار الحرارية.
عروض المنتجات التفصيلية: المواصفات الفنية وأوراق البيانات
يتطلب اختيار نواة مستشعر LWIR غير مبردة تحليل المعلمات الفيزيائية والإلكترونية من أوراق بيانات الشركة المصنعة. فيما يلي وحدتان تمثيليتان، تعرضان الفرق بين واجهة MIPI CSI-2 خام وخفيفة الوزن ونواة بث شبكي RJ45 مدمجة.
1 وحدة Purpleriver Mini2 640x512 9mm LWIR MIPI
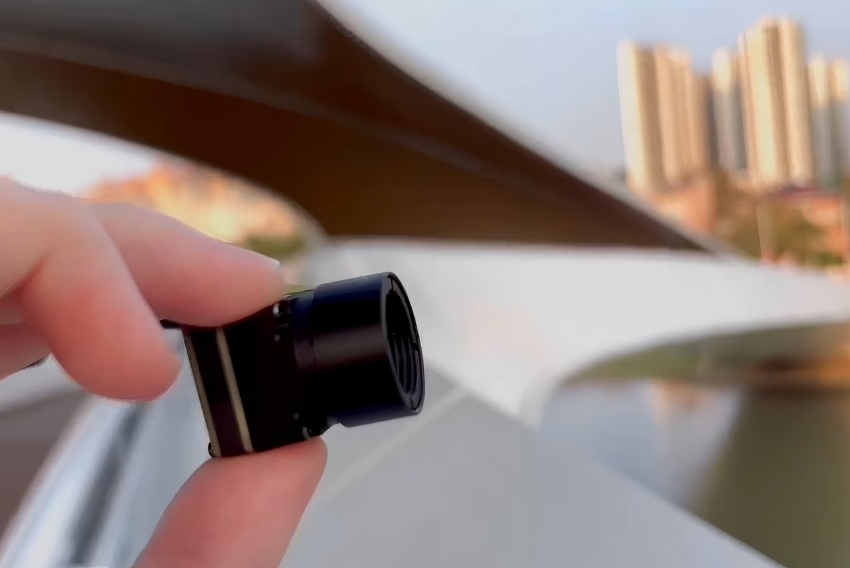
الـ وحدة كاميرا التصوير الحراري بالأشعة تحت الحمراء غير المبردة Purpleriver Mini2 640x512 9mm MIPI مصممة خصيصًا للتطبيقات المقيدة بـ SWaP (الحجم والوزن والطاقة)، مثل حمولات الطائرات بدون طيار متعددة المراوح خفيفة الوزن والأجهزة المحمولة المدمجة.
وحدة كاميرا التصوير الحراري بالأشعة تحت الحمراء غير المبردة Mini2 بدقة 640x512 وعدسة 9 مم للطائرات بدون طيار تتميز بتقديم صورة واضحة ونقية، وحجم صغير للغاية، وتكلفة منخفضة. تقوم بإخراج تدفق رقمي 14 بت مباشرة عبر واجهة MIPI خفيفة الوزن، مما يزيل أعباء المعالجة غير الضرورية. يتيح ذلك إجراء قياسات درجة الحرارة مباشرة مع الحفاظ على الوزن عند أدنى حد ممكن.
- ✅ التطبيقات الأساسية: حمولات الطائرات بدون طيار خفيفة الوزن، رسم الخرائط الحرارية، أنظمة التشخيص المحمولة المدمجة، محاور تثبيت الطائرات بدون طيار الصغيرة.
- ✅ الميزة الرئيسية: مساحة مادية صغيرة للغاية 21 مم × 21 مم. يمكن دمجها مباشرة في محاور التثبيت بدون فرش دون التأثير على حركية التثبيت.
2 وحدة Purpleriver الحرارية IP بدقة 640x512 مع ASIC وواجهة RJ45 وبروتوكول RTSP
الـ وحدة كاميرا استشعار حراري Purpleriver بالأشعة تحت الحمراء غير المبردة بدقة 640*512 مع ASIC وواجهة RJ45 وCVBS وRTSP وIP تتضمن دائرة متكاملة محددة التطبيق (ASIC) على اللوحة مصممة لمعالجة وضغط وبث الفيديو الحراري مباشرة عبر البنية التحتية القياسية للشبكة.
إليك الخلاصة: مع هذه الوحدة، لن تضيع أيامًا في إعداد إجراءات مخصصة لضبط الصورة. حلقة المعالجة مثبتة مباشرة على الوحدة، مما يتيح للمعالج المضيف التركيز على منطق الأتمتة الفعلي عالي المستوى.
توفر هذه الوحدة حلاً متكاملاً مع إيثرنت RJ45 وفيديو CVBS التناظري وبروتوكول RTSP. تتميز بوجود ASIC على اللوحة يتولى معالجة الصور المتقدمة وتصحيح عدم الانتظام (NUC) والتكبير الرقمي داخل وحدة الكاميرا نفسها. يتيح ذلك البث المباشر عبر الشبكة باستخدام RTSP بزمن انتقال منخفض، مما يقلل متطلبات المعالجة على وحدة التحكم المضيفة.
- ✅ التطبيقات الأساسية: مراقبة مستمرة للمنشآت، الروبوتات الآلية، أمن المحيط، مصفوفات التتبع والتحريك البصرية الحرارية.
- ✅ الميزة الرئيسية: واجهات مادية متكاملة. تعمل لوحة المعالجة مزدوجة الطبقات كخادم نقطة نهاية فيديو مستقل، مما يبسط التكامل البرمجي عبر بروتوكول IP.
3 مصفوفة المواصفات الكاملة للأجهزة
| معايير التشخيص | وحدة Purpleriver Mini2 بدقة 640x512 وعدسة 9 مم وواجهة MIPI | وحدة Purpleriver بدقة 640x512 مع ASIC وواجهة RJ45 وبروتوكول RTSP وIP |
|---|---|---|
| مواد الكاشف | ميكروبولومتر أكسيد الفاناديوم (VOx) غير المبرد | ميكروبولومتر أكسيد الفاناديوم (VOx) غير المبرد |
| دقة المصفوفة | 640 × 512 بكسل | 640 × 512 بكسل |
| تباعد البكسل | 12 ميكرومتر | 12 ميكرومتر |
| النطاق الطيفي | 8 ميكرومتر إلى 14 ميكرومتر (LWIR) | 8 ميكرومتر إلى 14 ميكرومتر (LWIR) |
| الحساسية الحرارية (NETD) | ≤ 40 مللي كلفن (عند 25 درجة مئوية، F/1.0) | ≤ 40 مللي كلفن (عند 25 درجة مئوية، F/1.0) |
| معدل الإطارات | خيارات 25 هرتز / 50 هرتز | 25 هرتز |
| اختيار العدسة | مجموعة عدسات مدمجة 9 مم | خيارات من الجرمانيوم (9 مم، 13 مم، 19 مم مدعومة) |
| واجهات الفيديو الديناميكية | MIPI CSI-2 (موصل FPC ذو 15 سنًا) | إيثرنت RJ45، CVBS (تناظري)، تحكم UART |
| دعم نطاق درجة الحرارة | -20 درجة مئوية إلى +150 درجة مئوية (خيار حتى +550 درجة مئوية) | النطاق القياسي -20 درجة مئوية إلى +150 درجة مئوية |
| دقة درجة الحرارة | ± 2 درجة مئوية أو ± 2% من القراءة النشطة | ± 2 درجة مئوية أو ± 2% من القراءة النشطة |
| استهلاك الطاقة | ≤ 1.2 واط أثناء البث المستمر | ≤ 2.0 واط (بسبب تشغيل الشبكة PHY وASIC) |
| الوزن (تقريبي) | < 15 جرامًا (بدون مجموعة العدسات الخارجية) | < 55 جرامًا (تتميز بغطاء ديناميكي متين) |
| الأبعاد المادية | 21 مم × 21 مم × 11.5 مم | 38 مم × 38 مم × 28.5 مم |
استكشف المجموعة الكاملة من الوحدات غير المبردة وملحقات الكاميرا مباشرة على دليل متجر Purpleriver.
دليل الدمج خطوة بخطوة مع Raspberry Pi
توصيل الناقل المتوازي الخام لمستشعر Purpleriver Mini2 640 MIPI غير المبرد LWIR مع كمبيوتر قياسي أحادي اللوحة مثل Raspberry Pi (موديل 4B أو 5 أو Compute Module 4) يتطلب تخطيطًا دقيقًا لتوصيلات الدبابيس المادية وتكوين النواة ودمج التعريفات.
1 التوصيلات المادية وتكوينات توصيل الدبابيس
توفر وحدة Purpleriver Mini2 640 MIPI واجهة FPC (كابل مسطح مرن) ذات 15 سنًا تقوم بتوجيه أزواج MIPI التفاضلية عالية السرعة جنبًا إلى جنب مع سجلات معلمات I2C وإشارات التحكم ومدخلات طاقة النظام.
- ⚙️ مسارات MIPI: يجب توصيل مسارات البيانات والساعة التفاضلية مباشرة بموصل دخل مستقبل الكاميرا على لوحة Raspberry Pi. استخدم كابل شريطي FPC محمي ومتحكم في المعاوقة مصمم خصيصًا لإشارات الكاميرا عالية السرعة.
- ⚙️ خطوط إدارة I2C: قم بتوصيل
I2C_SDAوI2C_SCLدبابيس التحكم الخاصة بالكاميرا مباشرةً بدبابيس ناقل I2C للأجهزة في Raspberry Pi (عادةً GPIO 2 و GPIO 3). تسمح هذه الدبابيس لـ Raspberry Pi بالتواصل مع مساحة السجل الداخلية للوحدة الحرارية، مما يتيح التحكم في عمليات مثل المعايرة اليدوية (NUC)، وحالات الكسب، وتكوينات مقياس درجة الحرارة. - ⚙️ متطلبات الطاقة: تتطلب وحدة الكاميرا الحرارية مصدر طاقة +3.3 فولت نظيفًا ومنخفض التموج. أي ضوضاء على خطوط الطاقة يمكن أن تؤدي إلى تدهور القياسات الحساسة لمصفوفة المستوى البؤري للميكروبولومتر. للحماية من تشوهات البكسل الناتجة عن الضوضاء، قم بفصل خط إمداد +3.3 فولت باستخدام مكثف 10 ميكروفاراد منخفض المقاومة المتسلسلة المكافئة على التوازي مع مكثف سيراميك 0.1 ميكروفاراد، يوضعان بأقرب ما يمكن من موصل FPC للكاميرا.
2 تكوين مكدس البرمجيات لراسبيري باي (خط أنابيب MIPI)
لتمكين خط الأنابيب الخام لنواة التصوير الحراري غير المبردة، يجب عليك تكوين خيارات الإقلاع لراسبيري باي لتحميل طبقة تعريف برنامج التشغيل المساعد الصحيحة وتخصيص ذاكرة كافية لدفق الفيديو عالي النطاق الترددي.
على نظام تشغيل راسبيري باي، قم بتحرير ملف تكوين العتاد الصلب للنظام /boot/firmware/config.txt (أو /boot/config.txt على أنظمة التشغيل الأقدم):
# افتح ملف تكوين العتاد الصلب للتحرير
أضف سطور التكوين التالية لتفعيل الشجرة الفرعية لمشغل الكاميرا وتكوين تقسيم ذاكرة النظام:
# تفعيل واجهة ناقل I2C للعتاد الصلب
احفظ الملف (Ctrl+O, ، ثم أدخل)، اخرج (Ctrl+X)، وأعد تشغيل راسبيري باي لتطبيق التكوينات الجديدة:
sudo reboot
تحقق من أن النظام يكتشف الوحدة الحرارية المخصصة بشكل صحيح ويدرجها تحت بنية وسائط لينكس الأصلية:
# استعلم عن أداة V4L2 لعرض متحكمات الوسائط النشطة والصيغ
يجب أن ترى مخرجات تمثل تسجيل العتاد الصلب الموثق:
Purpleriver Camera (platform:bcm2835-unicam):
3 سكريبت تطبيق بايثون لاستخراج درجة الحرارة 14-بت
بمجرد تسجيل الكاميرا على /dev/video0, ، يمكنك الوصول إلى دفق بيانات البكسل. يستخدم سكريبت بايثون هذا OpenCV و Numpy لقراءة القيم الرقمية الإشعاعية الخام 14-بت (Y14) من الكاميرا، واستخراج درجات الحرارة المطلقة في العالم الحقيقي، وعرض دفق الفيديو الحراري.
استيراد cv2
استيراد numpy كـ np

def init_thermal_capture(device_index=0):
    if ليست cap.isOpened():
        raise IOError(f"غير قادر على الوصول إلى عقدة الفيديو غير المبردة في /dev/video")

    # تكوين وضع بيانات البكسل الخام 14-بت باستخدام ترميز fourcc القياسي
    cap.set(cv2.CAP_PROP_FOURCC, cv2.VideoWriter_fourcc(*'Y14 ')), 640), 512)
    return cap

def convert_raw_to_celsius(raw_frame):
    # تطبيق الصيغة الخطية القياسية: درجة الحرارة (مئوية) = (القيمة_الخام / 64.0) - 273.15
    celsius_grid = (raw_radiometric / 64.0) - 273.15
    return celsius_grid

def main():
    try:0)"تم بدء خط أنابيب البيانات الإشعاعية الخام. اضغط 'q' للخروج.")

        بينما صحيح:
            if ليست ret:"فشل في التقاط الإطار.")
                break

            raw_data = frame.view(dtype=np.uint16).reshape((512, 640)) 256, 320
            center_temp = temperatures[center_y, center_x], لا شيء, 0, 255, cv2.NORM_MINMAX, dtype=cv2.CV_8U) f"درجة الحرارة المركزية: {center_temp:.2f} مئوية"
            cv2.circle(color_mapped_image, (center_x, center_y), 5, (0, 255, 0), 1)20, 40), 0.8, (255, 255, 255), 2, cv2.LINE_AA)"بث حراري إشعاعي", color_mapped_image)

            if cv2.waitKey(1) & 0xFF == ord('q'):
                break

    except Exception كـ err:f"فشل تنفيذ النظام: {err}")
    finally:
        if 'cap' في locals():

if __name__ == "__main__":
نشر الذكاء الاصطناعي الطرفي الصناعي ونواة دمج المستشعرات المتعددة
يتطلب دمج وحدة كاميرا تصوير حراري غير مبردة في مسار رؤية آلية صناعية قدرات معالجة تتجاوز مجرد تخطيط الألوان. تجمع أنظمة الحافة الواقعية بين نوى LWIR غير المبردة وتدفقات كاميرا الضوء المرئي (RGB) وتنشر نماذج تعلم عميق متقدمة مباشرة على أجهزة الحافة، مثل منصة NVIDIA Jetson.
1 دمج وحدات LWIR مع NVIDIA Jetson Orin Nano / Xavier
تستخدم بنية NVIDIA Jetson خطوط أنابيب GStreamer المسرّعة بالأجهزة لمعالجة تدفقات الفيديو عالية الدقة في الوقت الفعلي بأقل استخدام لوحدة المعالجة المركزية. تكتب خطوط الأنابيب هذه إطارات الفيديو مباشرة في ذاكرة النظام الموحدة (NVMM) لتسريع وحدة معالجة الرسوميات.
لبث الفيديو من وحدة كاميرا Purpleriver 640x512 RJ45 RTSP مع فك تشفير مسرّع بالأجهزة، يمكن للمطورين تهيئة OpenCV باستخدام تكوين خط أنابيب GStreamer المحسّن هذا:
استيراد cv2

def get_jetson_rtsp_pipeline(rtsp_url, target_width=640, target_height=512):
    # خط أنابيب GStreamer محسّن باستخدام مفكك تشفير NVDEC من Jetson
    gst_pipeline = (
        f"rtspsrc location={rtsp_url} latency=50 ! "
        "rtph264depay ! "
        "h264parse ! "
        "nvv4l2decoder ! "
        f"nvvideoconvert ! "
        f"video/x-raw(memory:NVMM), width={target_width}, height={target_height}, format=BGRx ! "
        "nvvidconv ! "
        "video/x-raw, format=BGR ! "
        "appsink drop=true sync=false"
    )
    return cv2.VideoCapture(gst_pipeline, cv2.CAP_GSTREAMER)
يتيح دمج نماذج كشف الأهداف مثل YOLOv8 على تغذيات الفيديو الحراري غير المبرد لأنظمة الحافة تصنيف الأهداف بشكل موثوق (مثل البشر أو الحياة البرية) في ظروف معقدة، بما في ذلك الظلام الدامس أو الضباب أو الغبار.
2 دمج المستشعرات المتعددة: محاذاة RGB و LWIR
يتمثل التحدي الشائع في فحص الطائرات بدون طيار وتركيبات المراقبة المحيطية في مطابقة مجال الرؤية الواسع لكاميرا الضوء المرئي (RGB) مع مجال الرؤية الأضيق والحساس حرارياً لمستشعر LWIR غير المبرد. نظراً لأن المستشعرات منفصلة فيزيائياً، فإن تدفقات صورها تعاني من عدم محاذاة مكانية (خطأ اختلاف المنظر).
لحل خطأ اختلاف المنظر هذا، يمكنك استخدام مصفوفة تحويل تماثل مستوية (H) لمحاذاة الصورة الحرارية وتركيبها على مصدر صورة الضوء المرئي. تُحسب هذه المصفوفة 3×3 أثناء معايرة النظام بمطابقة نقاط مرجعية مشتركة المستوى في كلا فضاءي الصورة.
استيراد cv2
استيراد numpy كـ np

def perform_sensor_homography_warp(lwir_frame, rgb_frame, H_matrix):
    """
    height_rgb, width_rgb, _ = rgb_frame.shape

    return fused_image
من خلال تطبيق خطوة محاذاة المعايرة هذه، يمكن للأنظمة الذاتية تحليل وتأكيد الأهداف عبر كلا الطيفين الحراري والمرئي، مما يقلل بشكل كبير من معدلات الإيجابيات الكاذبة أثناء إجراءات البحث عن الأهداف.
الأسئلة الشائعة المتعمقة (FAQ)
كيف أختار الواجهة الأفضل (MIPI مقابل RJ45/RTSP) لوحدة كاميرا حرارية لطائرة بدون طيار؟
هل يمكنني توصيل وحدة كاميرا التصوير الحراري بالأشعة تحت الحمراء هذه بـ Raspberry Pi أو Arduino؟
لماذا الترقية من مستشعرات الهواة القياسية إلى وحدات Purpleriver الصناعية؟
كيف يؤثر التوهين الجوي على الكاميرات الحرارية غير المبردة في تطبيقات الطائرات بدون طيار بعيدة المدى؟
ما هو الغرض من مصراع تصحيح عدم الانتظام (NUC)، وهل يمكن تجاوزه؟
📚 المراجع والقراءات الإضافية
- موارد الأجهزة القياسية الصناعية: كتالوج أجهزة KUYANG
- أجزاء النظام البيئي للنماذج الأولية المضمنة: مستشعرات وملحقات DFRobot
- إرشادات وخوارزميات تكامل الطائرات بدون طيار: مدونة Purpleriver لتكامل الطائرات بدون طيار الحرارية





