Лучший тепловизионный модуль камеры для интеграции с дронами: Руководство для B2B OEM-производителей
2 июля 2026 г.
Тепловизионный модуль камеры 640 512 35 мм: Полное руководство по B2B-интеграции для дронов и Edge AI
3 июля 2026 г.
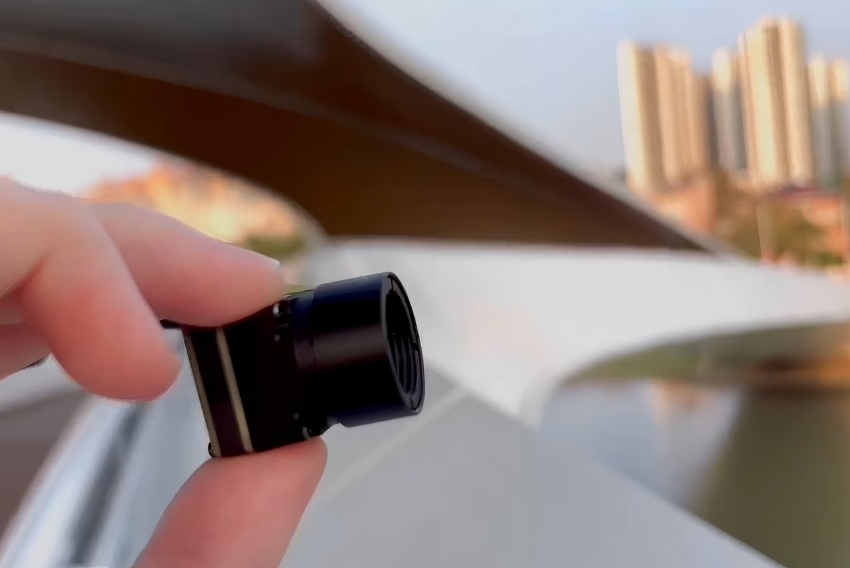
Как выбрать лучший инфракрасный тепловизионный модуль камеры для дронов, Raspberry Pi и интеграции с Edge AI
Краткое описание и системные архитектурные принципы
Развитие технологии неохлаждаемых длинноволновых инфракрасных (LWIR) сенсоров перешло от тяжелых, энергоемких узлов военного класса к ультракомпактным модулям высокого разрешения инфракрасные модули тепловизионных камер предназначенные для интеграции в беспилотные летательные аппараты (БПЛА), одноплатные компьютеры (SBC) и периферийные системы искусственного интеллекта. Для инженеров-электронщиков, системных интеграторов и программных архитекторов выбор подходящего тепловизионного ядра — это не просто вопрос разрешения. Он требует тщательного баланса между весовыми ограничениями, электрическими интерфейсами, протоколами передачи данных и тепловой чувствительностью (NETD).
Чтобы помочь сориентироваться в этой сфере, данное руководство по развертыванию анализирует физические, электрические и вычислительные требования к интеграции высокопроизводительных LWIR-модулей. Сравнивая сырые интерфейсы, такие как MIPI CSI-2, с сетевыми инкапсулированными потоками, такими как RJ45 RTSP/IP, это руководство предоставляет точные критерии, необходимые для развертывания неохлаждаемых микроболометрических матриц в сложных мультисенсорных средах.
Благодаря систематической оценке оптических характеристик, аппаратных конвейеров, программных интерфейсов и физических ограничений команды разработчиков систем могут оптимизировать свои проекты тепловизионного зондирования. В этом документе излагаются физические принципы получения сырого длинноволнового инфракрасного сигнала, подробно описываются основополагающие различия между конфигурациями с прямым управлением регистрами и потоковой передачей по сети, а также предоставляется пошаговое руководство по осуществлению аппаратной интеграции.
Содержание
- 👉 Физические и оптические основы LWIR-тепломодулей
- 👉 Электрические интерфейсы и видеопротоколы: MIPI CSI-2 против RTSP/IP
- 👉 Подробный обзор продуктов: технические характеристики и спецификации
- 👉 Пошаговое руководство по интеграции с Raspberry Pi
- 👉 Развертывание промышленного периферийного ИИ и ядро мультисенсорного слияния
- 👉 Углубленные часто задаваемые вопросы (FAQ)
Физические и оптические основы LWIR-тепломодулей
Разработка тепловизионной системы промышленного класса требует глубокого понимания физики, материаловедения и оптической инженерии. Неохлаждаемые модули тепловизионных камер работают в длинноволновом инфракрасном (LWIR) диапазоне, обычно от 8 мкм до 14 мкм. В отличие от камер видимого света, которые полагаются на отраженные фотоны, LWIR-сенсоры обнаруживают собственное тепловое излучение объектов, которое прямо пропорционально их абсолютной термодинамической температуре, как описано законом Планка и законом Стефана-Больцмана.
1 Разрешение, шаг пикселя и формат сенсора
Ядром неохлаждаемой тепловизионной камеры является ее микроболометрическая фокальная матрица (FPA). Современные FPA изготавливаются с использованием тонкопленочных резисторов из оксида ванадия (VOx) или аморфного кремния (α-Si), нанесенных на кремниевую считывающую интегральную схему (ROIC).
Вот как основные архитектурные решения проявляются на плате:
- ⚙️ Разрешение: Стандартные конфигурации тепловидения включают матрицы 256×192, 384×288 и 640×512 пикселей. Разрешение напрямую определяет пространственную детализацию сцены. Матрица 640×512 содержит 327 680 отдельных микроболометрических детекторов, обеспечивая сырой пространственный контекст, подходящий для поисково-спасательных операций с дронов, автоматизированных инспекций солнечных панелей и сложных конвейеров обнаружения объектов периферийного искусственного интеллекта.
- ⚙️ Шаг пикселя: Это обозначает расстояние между центрами соседних детекторных элементов на сенсорной матрице, измеряемое в микрометрах (мкм). Индустрия перешла от матриц с шагом 17 мкм к 12 мкм. Уменьшение шага пикселя позволяет уменьшить размер кремниевого кристалла, снижая общий вес и производственную стоимость сенсора. Однако меньший шаг пикселя также уменьшает активную площадь захвата каждого пикселя, требуя более высоких оптических характеристик (меньшего f-числа) и обновленных алгоритмов усиления сенсора для поддержания высокой тепловой чувствительности.
2 Понимание оптических параметров: фокусное расстояние, поле зрения и f-число
Поскольку стекло поглощает длинноволновую инфракрасную энергию, неохлаждаемые инфракрасные модули используют специализированные линзы из монокристаллического германия (Ge) или халькогенидного стекла, дополненные антибликовыми (AR) покрытиями.
- ⚙️ Фокусное расстояние (f): Измеряемое в контексте дистанций поиска и развертывания, фокусное расстояние управляет как угловым полем зрения (FOV), так и мгновенным полем зрения (IFOV). IFOV представляет собой пространственное разрешение одного пикселя на определенном расстоянии (d):
IFOV = Шаг пикселя / fИспользование 9-мм объектива на сенсоре 12 мкм дает IFOV:
IFOV = (12 * 10^-6 м) / (9 * 10^-3 м) = 1,33 мрадЭто означает, что на расстоянии 100 метров один пиксель разрешает область размером 13,3 см.
- ⚙️ Поле зрения (FOV): Рассчитывается с использованием физического размера сенсора (Ширина × Высота) и фокусного расстояния объектива (f), горизонтальные (H_FOV) и вертикальные (V_FOV) вычисления выражаются как:
θ = 2 * arctan(W / (2 * f))Чип с разрешением 640×512 и шагом 12 мкм имеет активную ширину сенсора 7,68 мм (640 * 12 мкм). В сочетании с 9-мм объективом он достигает широкого горизонтального поля зрения примерно 46,2°, что делает его высокоэффективным для широкомасштабного картографирования с дронов и воздушного мониторинга коммунальных сетей.
- ⚙️ Апертура (f-число): Обозначается как F/1.0, F/1.2 или F/1.3, это отношение фокусного расстояния объектива к диаметру входного зрачка. Поскольку тепловая энергия, излучаемая объектами окружающей среды, низка, длинноволновые инфракрасные оптические системы требуют светосильных апертур (обычно F/1.0 до F/1.2) для максимизации сбора фотонов:
Тепловой поток, достигающий FPA ∝ 1 / (F/#)^2Объектив F/1.0 доставляет вдвое больше тепловой энергии на сенсорную матрицу по сравнению с объективом F/1.4, значительно улучшая качество изображения модуля и общее отношение сигнал/шум.
3 Тепловая чувствительность (NETD) и профили калибровки
Эквивалентная шуму разность температур (NETD) определяет минимальную разность температур, которую может разрешить неохлаждаемый микроболометрический сенсор. Она представляет собой шумовой предел системы, где отношение сигнал/шум равно единице (S/N = 1), измеряется в милликельвинах (мК).
- ⚙️ Промышленный стандарт: NETD <50 мК (при 25°C, F/1.0) является отраслевым стандартом для высокопроизводительных модулей. Высококлассные компоненты, такие как современные неохлаждаемые ядра, достигают чувствительности ≤40 мК. Более низкие значения NETD напрямую приводят к более чистым тепловым профилям, снижению шума типа «соль и перец» и лучшим профилям дальности в условиях низкого контраста (например, в пасмурные или дождливые дни).
- ⚙️ Калибровка (NUC): Длинноволновые инфракрасные микроболометры очень чувствительны к температуре самого корпуса камеры, которая может дрейфовать и вызывать смещение коэффициентов усиления от пикселя к пикселю со временем. Для поддержания корректных, свободных от дрейфа изображений модули реализуют коррекцию неоднородности (NUC). Это выполняется с помощью внутреннего механического затвора (или беззатворных алгоритмов для специализированных приложений) для повторной калибровки FPA по равномерному температурному источнику.
- ⚙️ Форматы данных (8-бит против 14-бит): Для машинного зрения и измерения температуры неохлаждаемое ядро формирует два основных формата данных:
- ✅ 14-битные цифровые необработанные данные (Y14): Обеспечивает прямой цифровой выход, пропорциональный исходной энергетической яркости или калиброванной температуре каждого пикселя. Этот высокоскоростной поток критически важен для радиометрических приложений, позволяя разработчикам вычислять абсолютные температуры в широком динамическом диапазоне (например, от -20 °C до +150 °C или +550 °C).
- ✅ 8-битное сжатое видео (YUV422 / Mono8 / RGB): Формируется путем обработки 14-битного необработанного сигнала автоматическими алгоритмами динамического диапазона, такими как адаптивное выравнивание гистограммы с ограничением контрастности (CLAHE). Этот сжатый выходной сигнал предназначен для прямой визуализации и наблюдения человеком.
Электрические интерфейсы и видеопротоколы: MIPI CSI-2 против RTSP/IP
При интеграции модуля инфракрасной тепловизионной камеры во встраиваемую платформу выбор физического электрического интерфейса представляет собой ключевой архитектурный шаг.
1 MIPI CSI-2 (Mobile Industry Processor Interface) — углубленный анализ
MIPI CSI-2 — это высокоскоростной последовательный дифференциальный интерфейс «точка-точка», разработанный для мобильных и встраиваемых камерных систем.
- ⚙️ Физический уровень: Работает на физическом уровне MIPI D-PHY, используя одну высокоскоростную тактовую линию с синхронизацией от источника и одну или несколько дифференциальных линий данных.
- ⚙️ Маршрутизация и целостность сигналов: Дифференциальные линии передачи MIPI должны быть точно согласованы по длине (с допуском рассогласования в пределах 0,1 мм) и располагаться вдали от высокочастотных линий (таких как импульсные регуляторы питания или высокоскоростные тракты ОЗУ) для предотвращения электромагнитных помех. Дисбаланс импеданса трасс (который должен поддерживаться на уровне 100 Ом дифференциального ±10%) может ухудшить пакеты данных, что приведет к выпадению кадров или проблемам синхронизации в видеопотоке.
- ⚙️ Анализ задержки: MIPI CSI-2 обходит локальные кодеки сжатия, передавая необработанные видеоформаты (такие как RAW8, RAW10, RAW12, RAW14 или YUV422) напрямую в память главного процессора через прямой доступ к памяти (DMA). Это обеспечивает минимальную задержку (обычно <5 мс задержки распространения), что критически важно для замкнутых систем управления полетом дрона, систем уклонения от препятствий и высокочувствительных подвесов камер.
- ⚙️ Конфигурация драйвера: Для подключения тепловизионного модуля MIPI под Linux требуется загрузить соответствующий драйвер в ядро через блоб дерева устройств (DTB). Этот драйвер регистрирует тепловизионный модуль в подсистеме Video4Linux2 (V4L2), позволяя разработчикам запрашивать характеристики камеры и изменять профили захвата с помощью стандартных вызовов ioctl.
2 RJ45 Ethernet, RTSP и конвейеры потоковой передачи на основе IP
Для систем, где тепловизионный датчик установлен далеко от основного вычислительного блока (например, на высоких охранных вышках, крупных промышленных роботизированных манипуляторах или обширных платформах дронов), MIPI CSI-2 ограничен своей короткой дальностью передачи (обычно <15 см без специальных активных буферов сигнала). В этих сценариях предпочтительным подходом являются конфигурации RJ45 IP и RTSP.
- ⚙️ Физический уровень Ethernet: Использует стандартные схемы приемопередатчиков физического уровня 100Base-TX/1000Base-T (PHY) для надежной передачи сетевых данных на расстояния до 100 метров с использованием стандартных медных кабелей «витая пара» (Cat5e/Cat6).
- ⚙️ Кодирование со сжатием на месте: Специализированная ASIC или система на кристалле (SoC), расположенная непосредственно в модуле камеры, захватывает необработанные данные датчика, обрабатывает их и сжимает с использованием стандартных видеостандартов, таких как H.264 или H.265. Этот этап кодирования вносит небольшую задержку (обычно от 80 мс до 150 мс) в зависимости от частоты кадров, интервалов ключевых кадров (GoP) и производительности кодера.
- ⚙️ Протоколы сетевой потоковой передачи:
- ✅ RTSP (Протокол потоковой передачи в реальном времени): Управляет соединением видеопотока, поддерживая такие действия по управлению системой, как воспроизведение, пауза и завершение.
- ✅ RTP (Транспортный протокол реального времени): Упаковывает сжатые кадры H.264/H.265 в отдельные сетевые пакеты UDP, отправляя их целевым клиентам в реальном времени.
- ✅ RTCP (Протокол управления RTP): Отслеживает качество передачи, предоставляя обратную связь о потере пакетов и джиттере, чтобы помочь видеокодеру динамически регулировать свой битрейт.
- ⚙️ Интеграция с IoT и программным обеспечением безопасности: Поскольку модуль действует как стандартное сетевое устройство, он напрямую интегрируется со стандартными системами управления видео (VMS), такими как Milestone, Qognify, и программным обеспечением с открытым исходным кодом, таким как ZoneMinder, а также с библиотеками для разработчиков, такими как OpenCV (
cv2.VideoCapture("rtsp://...")). Это позволяет камере подключаться напрямую к существующей сетевой инфраструктуре без необходимости в специализированных низкоуровневых драйверах устройств.
3 Сравнительная матрица интерфейсов для разработчиков аппаратного обеспечения
| Метрика / Параметр | Интерфейс MIPI CSI-2 | Интерфейс RJ45 Ethernet / RTSP / IP |
|---|---|---|
| Формат данных | Необработанный цифровой (Y14 14-бит / YUV422 8-бит) | Сжатый поток (H.264 / H.265) |
| Расстояние передачи | <15 см (требуются короткие гибкие плоские кабели) | До 100 метров (используется стандартная сетевая кабельная система) |
| Задержка системы | Прямой DMA (<5 мс) | Задержка сжатия/распаковки (80 мс - 150 мс) |
| Использование ресурсов хоста | Высокая нагрузка на ЦП при преобразовании сырых пикселей в температуру | Низкая нагрузка на ЦП (декодирование через ГП или аппаратно-ускоренные блоки) |
| Вес/фактор кабеля | Микротонкий гибкий кабель (идеален для легких подвесов) | Экранированный кабель Cat5e/Cat6 (толще и тяжелее) |
| Маршрутизация нескольких камер | Требует выделенных аппаратных линий на ЦП | Стандартная сетевая маршрутизация через коммерческие Ethernet-коммутаторы |
| Интеграция драйверов | Низкоуровневый драйвер ядра и скомпилированная конфигурация DTB | Универсальная сетевая совместимость; потоковая передача через стандартные сокеты |
Для получения дополнительных технических системных разработок и расширенных многопротокольных конфигураций дронов обратитесь к Блогу интеграции тепловизоров Purpleriver Drone.
Подробный обзор продуктов: технические характеристики и спецификации
Выбор неохлаждаемого LWIR-сенсора требует анализа физических и электронных параметров из спецификаций производителя. Ниже представлены два типичных модуля, демонстрирующих различие между сырым, легким интерфейсом MIPI CSI-2 и интегрированным сетевым потоковым ядром RJ45.
1 Purpleriver Mini2 640x512 9mm LWIR MIPI-модуль
The → Purpleriver Mini2 640x512 9mm неохлаждаемый инфракрасный MIPI-модуль тепловизионной камеры специально разработан для приложений с ограничениями по SWaP (размер, вес и мощность), таких как полезные нагрузки легких мультироторных БПЛА и компактные портативные устройства.
Неохлаждаемый инфракрасный модуль тепловизионной камеры Mini2 640x512 9 мм для дронов отличается четким и ясным изображением, чрезвычайно компактными размерами и низкой стоимостью. Он выдает 14-битный цифровой поток напрямую через легкий интерфейс MIPI, устраняя излишнюю вычислительную нагрузку. Это позволяет проводить прямые измерения температуры при минимально возможном весе.
- ✅ Основные области применения: Легкие полезные нагрузки для дронов, тепловизионное картографирование, компактные портативные диагностические системы, подвесы для микро-БПЛА.
- ✅ Ключевое преимущество: Чрезвычайно компактный физический размер 21 мм × 21 мм. Может интегрироваться непосредственно в бесколлекторные подвесы, не влияя на кинетику стабилизации.
Посмотреть детали продукта и цены ➔
2 Тепловой модуль Purpleriver 640x512 ASIC RJ45 RTSP IP
The → Модуль тепловизионной камеры Purpleriver неохлаждаемый инфракрасный RJ45 CVBS RTSP IP 640*512 ASIC оснащен встроенной специализированной интегральной схемой (ASIC), предназначенной для обработки, сжатия и потоковой передачи тепловизионного видео напрямую через стандартную сетевую инфраструктуру.
Суть в следующем: с этим модулем вам не придется тратить дни на создание пользовательских процедур настройки изображения. Цикл обработки аппаратно реализован прямо на модуле, позволяя вашему главному процессору сосредоточиться на высокоуровневой логике автоматизации.
Этот модуль предлагает интегрированное решение с интерфейсами RJ45 Ethernet, CVBS аналоговым и RTSP видео. Оснащен встроенной ASIC, которая выполняет расширенную обработку изображений, коррекцию неоднородности (NUC) и цифровое масштабирование внутри самого модуля камеры. Это позволяет осуществлять прямую потоковую передачу по сети через RTSP с низкой задержкой, снижая требования к обработке главного контроллера.
- ✅ Основные области применения: Непрерывный мониторинг объектов, автоматизированная робототехника, охрана периметра, оптико-тепловизионные поворотные следящие системы.
- ✅ Ключевое преимущество: Интегрированные физические интерфейсы. Двухэтажная плата обработки выступает в роли автономного сервера видеоконечной точки, упрощая программную интеграцию по IP.
Посмотреть детали продукта и цены ➔
3 Полная матрица аппаратных спецификаций
| Диагностические критерии | Модуль Purpleriver Mini2 640x512 9mm MIPI | Модуль Purpleriver 640x512 ASIC RJ45 RTSP IP |
|---|---|---|
| Материалы детектора | Неохлаждаемый микроболометр на основе оксида ванадия (VOx) | Неохлаждаемый микроболометр на основе оксида ванадия (VOx) |
| Разрешение матрицы | 640 × 512 пикселей | 640 × 512 пикселей |
| Шаг пикселя | 12 мкм | 12 мкм |
| Спектральный диапазон | от 8 мкм до 14 мкм (LWIR) | от 8 мкм до 14 мкм (LWIR) |
| Тепловая чувствительность (NETD) | ≤ 40 мК (при 25°C, F/1.0) | ≤ 40 мК (при 25°C, F/1.0) |
| Частота кадров | Опции 25 Гц / 50 Гц | 25 Гц |
| Выбор объектива | Встроенный объектив 9 мм | Доступны германиевые объективы (9 мм, 13 мм, 19 мм) |
| Динамические видеоинтерфейсы | MIPI CSI-2 (15-контактный разъем FPC) | RJ45 Ethernet, CVBS (аналоговый), управление по UART |
| Поддержка температурного диапазона | От -20°C до +150°C (опционально до +550°C) | Стандартный диапазон от -20°C до +150°C |
| Точность измерения температуры | ± 2°C или ± 2% от активного показания | ± 2°C или ± 2% от активного показания |
| Потребляемая мощность | ≤ 1,2 Вт при непрерывной потоковой передаче | ≤ 2,0 Вт (из-за работы сетевого PHY и ASIC) |
| Вес (приблизительно) | < 15 грамм (без внешнего объектива в сборе) | < 55 грамм (с прочным динамическим корпусом) |
| Физические размеры | 21 мм × 21 мм × 11,5 мм | 38 мм × 38 мм × 28,5 мм |
Ознакомьтесь с полным ассортиментом неохлаждаемых модулей и аксессуаров для камер непосредственно в Каталоге магазина Purpleriver.
Пошаговое руководство по интеграции с Raspberry Pi
Подключение неохлаждаемого LWIR-сенсора Purpleriver Mini2 640 MIPI с необработанной параллельной шиной к стандартному одноплатному компьютеру, такому как Raspberry Pi (Model 4B, 5 или Compute Module 4), требует тщательного планирования распиновки оборудования, конфигурации ядра и интеграции драйверов.
1 Аппаратное сопряжение и конфигурации распиновки
Модуль Purpleriver Mini2 640 MIPI оснащен 15-контактным интерфейсом FPC (гибкий плоский кабель), который передает высокоскоростные дифференциальные пары MIPI вместе с регистрами параметров I2C, сигналами управления и входами системного питания.
- ⚙️ Цепи MIPI: Дифференциальные линии данных и тактового сигнала должны быть подключены непосредственно к входному разъему приемника камеры на плате Raspberry Pi. Используйте экранированный ленточный кабель FPC с контролируемым импедансом, специально разработанный для высокоскоростных сигналов камеры.
- ⚙️ Линии управления I2C: Подключите контакты
I2C_SDAиI2C_SCLуправления камеры напрямую к аппаратным контактам шины I2C Raspberry Pi (обычно GPIO 2 и GPIO 3). Эти контакты позволяют Raspberry Pi взаимодействовать с внутренним регистровым пространством тепловизионного модуля, обеспечивая управление такими операциями, как ручная калибровка (NUC), состояния усиления и настройки температурной шкалы. - ⚙️ Требования к питанию: Модуль тепловизионной камеры требует чистого источника питания +3,3 В с низким уровнем пульсаций. Любой шум на линиях питания может ухудшить чувствительные измерения микроболометрической матрицы FPA. Для защиты от артефактов пикселей, вызванных шумом, развяжите линию питания +3,3 В с помощью конденсатора 10 мкФ с низким ESR, включенного параллельно с керамическим конденсатором 0,1 мкФ, размещенными как можно ближе к разъему FPC камеры.
2 Конфигурация программного стека для Raspberry Pi (конвейер MIPI)
Чтобы включить необработанный конвейер неохлаждаемого тепловизионного ядра, необходимо настроить параметры загрузки Raspberry Pi для загрузки правильного оверлея вспомогательного драйвера и выделить достаточно памяти для высокоскоростного видеопотока.
В ОС Raspberry Pi отредактируйте файл конфигурации оборудования системы /boot/firmware/config.txt (или /boot/config.txt на старых операционных системах):
# Откройте файл конфигурации оборудования для редактирования
Добавьте следующие строки конфигурации для активации поддерева драйвера камеры и настройки распределения системной памяти:
# Включите аппаратный интерфейс шины I2C
Сохраните файл (Ctrl+O, затем На сцену выходит), выйдите (Ctrl+X) и перезагрузите Raspberry Pi для применения новых конфигураций:
sudo reboot
Убедитесь, что система правильно обнаруживает пользовательский тепловизионный модуль и отображает его в нативной медиа-инфраструктуре Linux:
# Запросите утилиту V4L2 для вывода списка активных медиа-контроллеров и форматов
Вы должны увидеть вывод, представляющий подтвержденную регистрацию оборудования:
Purpleriver Camera (platform:bcm2835-unicam):
3 Скрипт приложения Python для извлечения 14-битной температуры
После регистрации камеры на /dev/video0, вы можете получить доступ к потоку данных пикселей. Этот скрипт Python использует OpenCV и Numpy для чтения необработанных 14-битных радиометрических цифровых значений (Y14) с камеры, извлечения абсолютных реальных температур и отображения тепловизионного видеопотока.
импорт cv2
импорт numpy как np

def init_thermal_capture(device_index=0):
    if не cap.isOpened():
        raise IOError(f"Невозможно получить доступ к неохлаждаемому видеоузлу на /dev/video")

    # Настройте режим необработанных 14-битных данных пикселей с использованием стандартного кодека fourcc
    cap.set(cv2.CAP_PROP_FOURCC, cv2.VideoWriter_fourcc(*'Y14 ')), 640), 512)
    return cap

def convert_raw_to_celsius(raw_frame):
    # Примените стандартную линейную формулу: Температура (C) = (Raw_Value / 64.0) - 273.15
    celsius_grid = (raw_radiometric / 64.0) - 273.15
    return celsius_grid

def main():
    try:0)"Конвейер необработанных радиометрических данных запущен. Нажмите 'q' для выхода.")

        while True:
            if не ret:"Не удалось захватить кадр.")
                break

            raw_data = frame.view(dtype=np.uint16).reshape((512, 640)) 256, 320
            center_temp = temperatures[center_y, center_x], None, 0, 255, cv2.NORM_MINMAX, dtype=cv2.CV_8U) f"Температура в центре: {center_temp:.2f} C"
            cv2.circle(color_mapped_image, (center_x, center_y), 5, (0, 255, 0), 1)20, 40), 0.8, (255, 255, 255), 2, cv2.LINE_AA)"Радиометрический тепловой поток", color_mapped_image)

            if cv2.waitKey(1) & 0xFF == ord('q'):
                break

    except Exception как err:f"Сбой выполнения системы: {err}")
    finally:
        if 'cap' в locals():

if __name__ == "__main__":
Развертывание промышленного периферийного ИИ и ядро мультисенсорного слияния
Интеграция модуля неохлаждаемой тепловизионной камеры в промышленный конвейер машинного зрения требует возможностей обработки, выходящих за рамки простого цветового картирования. Реальные граничные системы объединяют неохлаждаемые длинноволновые инфракрасные ядра с потоками камер видимого света (RGB) и развертывают продвинутые модели глубокого обучения непосредственно на граничных устройствах, таких как платформа NVIDIA Jetson.
1 Интеграция модулей LWIR с NVIDIA Jetson Orin Nano / Xavier
Архитектура NVIDIA Jetson использует аппаратно-ускоренные конвейеры GStreamer для обработки видеопотоков высокого разрешения в реальном времени с минимальной загрузкой ЦП. Эти конвейеры записывают видеокадры непосредственно в объединенную системную память (NVMM) для ускорения на ГП.
Для потоковой передачи с камерного модуля Purpleriver 640x512 RJ45 RTSP с аппаратно-ускоренным декодированием разработчики могут инициализировать OpenCV, используя эту оптимизированную конфигурацию конвейера GStreamer:
импорт cv2

def get_jetson_rtsp_pipeline(rtsp_url, target_width=640, target_height=512):
    # Оптимизированный конвейер GStreamer с использованием аппаратного декодера Jetson NVDEC
    gst_pipeline = (
        f"rtspsrc location={rtsp_url} latency=50 ! "
        "rtph264depay ! "
        "h264parse ! "
        "nvv4l2decoder ! "
        f"nvvideoconvert ! "
        f"video/x-raw(memory:NVMM), width={target_width}, height={target_height}, format=BGRx ! "
        "nvvidconv ! "
        "video/x-raw, format=BGR ! "
        "appsink drop=true sync=false"
    )
    return cv2.VideoCapture(gst_pipeline, cv2.CAP_GSTREAMER)
Интеграция моделей обнаружения целей, таких как YOLOv8, на неохлаждаемых тепловизионных видеопотоках позволяет граничным системам надежно классифицировать цели (например, людей или диких животных) в сложных условиях, включая полную темноту, туман или пыль.
2 Мультисенсорное слияние: совмещение RGB и LWIR
Распространенной проблемой при инспекции с дронов и в установках периметрального мониторинга является согласование широкого поля зрения камеры видимого света (RGB) с более узким, термочувствительным полем зрения неохлаждаемого LWIR-сенсора. Поскольку сенсоры физически разнесены, их потоки изображений имеют пространственное рассогласование (ошибка параллакса).
Чтобы устранить эту ошибку параллакса, можно использовать матрицу планарной гомографии (H) для выравнивания и наложения теплового изображения на источник изображения видимого света. Эта матрица 3×3 вычисляется во время калибровки системы путем сопоставления компланарных опорных точек в обоих пространствах изображений.
импорт cv2
импорт numpy как np

def perform_sensor_homography_warp(lwir_frame, rgb_frame, H_matrix):
    """
    height_rgb, width_rgb, _ = rgb_frame.shape

    return fused_image
Применяя этот шаг калибровочного выравнивания, автономные системы могут анализировать и подтверждать цели в обоих спектрах — тепловом и видимом, значительно снижая уровень ложных срабатываний при поиске целей.
Углубленные часто задаваемые вопросы (FAQ)
Как выбрать лучший интерфейс (MIPI или RJ45/RTSP) для модуля тепловизионной камеры дрона?
Можно ли подключить этот модуль инфракрасной тепловизионной камеры к Raspberry Pi или Arduino?
Зачем переходить со стандартных любительских датчиков на промышленные модули Purpleriver?
Как атмосферное затухание влияет на неохлаждаемые тепловые камеры в приложениях для дронов на больших расстояниях?
Какова цель затвора неоднородной коррекции (NUC) и можно ли его отключить?
📚 Ссылки и дополнительная литература
- Аппаратные ресурсы промышленного стандарта: Каталог оборудования KUYANG
- Компоненты экосистемы встраиваемого прототипирования: Датчики и аксессуары DFRobot
- Руководства и алгоритмы по интеграции дронов: Блогу интеграции тепловизоров Purpleriver Drone