Najlepszy moduł kamery termowizyjnej do Raspberry Pi do wysokorozdzielczego Edge AI i streamingu w systemie Linux
11 czerwca 2026
Wybór odpowiedniego modułu kamery termowizyjnej LWIR: Przewodnik OEM po Edge AI i integracji UAV
12 czerwca 2026
Przewodnik po module czujnika kamery termowizyjnej: wysokorozdzielcze rdzenie OEM do dronów i komputerów jednopłytkowych
Ostateczny podręcznik inżynieryjny i integracyjny dla niechłodzonych mikrobolometrów LWIR, szybkich interfejsów i architektur komputerów jednopłytkowych.
To nie jest tylko lista specyfikacji; to techniczny plan dla zespołów, które muszą osadzić niechłodzone rdzenie termowizyjne OEM w komputerach jednopłytkowych (SBC) lub niestandardowych platformach robotycznych. W warsztacie wiemy, że celem jest przeniesienie ciężkich obliczeń z energochłonnego procesora głównego na sprzętowo przyspieszane układy ASIC. W ten sposób uzyskuje się opóźnienia rzędu milisekund i rodzaj niskiego szumu (NETD), który naprawdę robi różnicę. Zamierzamy wypełnić lukę między czystą fizyką czujników a rzeczywistym wdrożeniem przemysłowym — wraz z potokami Pythona dla telemetrii radiometrycznej.
Niezależnie od tego, czy tworzysz zautomatyzowane narzędzia inspekcyjne na halę fabryczną, czy budujesz drona poszukiwawczo-ratowniczego, potrzebujesz modułu, który nie zadławi Twojej magistrali elektrycznej. Użycie dedykowanych, lekkich układów scalonych na samym module utrzymuje responsywność inteligencji na krawędzi bez zużywania cykli CPU. Jeśli chcesz zobaczyć, jak to działa w szerszym świecie bezpieczeństwa, zdecydowanie powinieneś sprawdzić, jak obrazowanie termowizyjne poprawia bezpieczeństwo pojazdów poprzez fuzję wielu czujników i wykrywanie pieszych.
OBRAZOWANIE TERMICZNE W CZASIE RZECZYWISTYM
Rzeczywistość jest taka, że niestandardowe moduły czujników nie polegają tylko na "widzeniu" ciepła; chodzi o niezawodne pozyskiwanie danych, które wytrzymuje trudne warunki terenowe. Każdy wybór, od ogniskowej obiektywu po protokół komunikacyjny, dyktuje, jak dobrze Twoje widzenie maszynowe interpretuje świat. Jeśli Twoje dane są zaszumione lub spóźnione, Twoja AI jest zasadniczo ślepa. Dlatego rozkładamy to na czynniki pierwsze od podstaw, aby upewnić się, że Twoja integracja jest solidna jak skała.
Spis treści
- 👉 Fizyka i architektura mechaniczna niechłodzonych rdzeni LWIR
- 👉 Interfejsy sprzętowe: wybór USB, RJ45, MIPI i CVBS
- 👉 Integracja z SBC i akceleracje AI na krawędzi
- 👉 Polecane produkty wysokorozdzielczych rdzeni OEM
- 👉 Architektura obiektywu, pole widzenia i obliczenia DRI
- 👉 Pogłębione FAQ dotyczące integracji OEM
- 👉 Lista kontrolna wyboru inżynieryjnego i kolejne kroki
Fizyka i architektura mechaniczna niechłodzonych rdzeni LWIR
W warsztacie skupiamy się na niechłodzonych mikrobolometrach, ponieważ, szczerze mówiąc, nikt nie chce targać ze sobą chłodziarki Stirlinga tylko po to, by utrzymać czujnik w temperaturze 77 kelwinów. Te chłodzone jednostki to pożeracze energii. Dla ładunków dronów lub zdalnych czujników przemysłowych, gdzie waga jest wszystkim, niechłodzone rdzenie LWIR są właściwą drogą. Te układy wykorzystują maleńkie membrany wykonane z materiałów takich jak amorficzny krzem domieszkowany węglem (a-Si) lub tlenek wanadu (VOx) zawieszone nad podłożem.
VOx jest branżowym złotym standardem nie bez powodu: ma wysoki Temperaturowy Współczynnik Rezystancji (TCR) i nie cierpi na te same problemy z szumem, co tańsze materiały. Gdy fotony podczerwieni trafiają na membranę VOx, nagrzewa się ona — mówimy tu o mikroskopijnych zmianach — a to zmienia opór elektryczny. Układ Odczytu Zintegrowanego (ROIC) wykrywa tę zmianę i buduje mapę cieplną. To elegancka fizyka, która działa w realnym świecie.
Ale nie można tak po prostu zostawić tych sensorów na widoku. Aby zachować stabilność, struktury są hermetycznie zamykane próżniowo w metalowych lub ceramicznych obudowach. Jeśli dostanie się powietrze, zniszczy izolację termiczną i czułość spada do zera. Wysokiej klasy rdzenie przemysłowe są utrzymywane w wysokiej próżni, aby każdy mostek piksela reagował spójnie, nawet gdy środowisko wokół kamery staje się ekstremalne.
Wyjaśnienie Kluczowych Wskaźników Wydajności (KPI)
- ✅ Równoważna różnica temperatur szumu (NETD): To jest wskaźnik czułości, mierzony w milikelwinach (mK). Im niższy, tym lepiej. Jeśli widzisz wartość poniżej 40mK lub 50mK, masz do czynienia z wyraźną definicją termiczną. To właśnie pozwala dostrzec mikro-struktury przez wilgotne powietrze.
- ✅ Rozstaw pikseli: Odległość między pikselami, zwykle w mikrometrach (μm). Branża przechodzi z 17μm na 12μm. Mniejszy rozstaw oznacza, że można użyć mniejszego, lżejszego szkła, aby uzyskać to samo pole widzenia — ogromna korzyść dla budżetu wagowego dronów (SWaP-C).
- ✅ Stała czasowa: Jak szybko piksel może fizycznie zmienić temperaturę (zazwyczaj 8ms–15ms). Podłącz to do płytki 50Hz lub 60Hz, a uzyskasz płynny obraz bez artefaktów "duchów", które nękają tańsze sensory.
Jeszcze jedno: dryft termiczny to prawdziwa zmora. Gdy słońce nagrzewa obudowę, wewnętrzna temperatura podłoża VOx się zmienia. Najwyższej klasy moduły rozwiązują to za pomocą fizycznej migawki do Korekcji Niejednorodności (NUC) — usłyszysz to ciche "kliknięcie" podczas kalibracji. Naprawdę zaawansowane systemy używają algorytmów bezmigawkowych, aby utrzymać stabilność bez zamrażania obrazu. Tego właśnie potrzebujesz do nadzoru o wysokiej stawce.
Jeśli zaczynasz, nie trać czasu na siatki 80x60. Zdobądź rdzeń o średniej do wysokiej rozdzielczości, taki jak Moduł Termograficzny MD Series 384x288. To optymalny punkt dla klarowności i budżetu.
Interfejsy sprzętowe: wybór USB, RJ45, MIPI i CVBS
Wybór niewłaściwego interfejsu zabije Twój projekt, zanim jeszcze wystartuje. Widziałem to setki razy — ludzie próbują przesyłać zbyt dużo danych przez łącze, które nie radzi sobie z opóźnieniami. Przyjrzyjmy się, jak te moduły sensorów termicznych faktycznie komunikują się z kontrolerem.
Przegląd interfejsów i porównanie techniczne
- ⚙️ USB (UVC/Wirtualny COM): To Twój najlepszy przyjaciel na krótkie odległości (poniżej 3 metrów). Jeśli podłączasz się do pokładowego huba ładunku lub komputera przemysłowego, USB jest właściwym wyborem. Większość obsługuje Klasę Wideo USB (UVC), co oznacza, że jest plug-and-play ze standardowymi sterownikami. Dodatkowo często można pobierać 14-bitowe surowe dane radiometryczne do poważnej analizy.
- ⚙️ RJ45 / IP Ethernet: Użyj tego do zabezpieczeń lub rozproszonych sensorów, gdzie masz długie odcinki kablowe (do 100m). Te moduły uruchamiają własny wewnętrzny serwer IP. Kompresują surowe klatki do H.264/H.265 i przesyłają je strumieniowo przez RTSP. To sprawia, że integracja z NVR jest dziecinnie prosta.
- ⚙️ CVBS (Analogowy): Pomyśl o starszej technologii, ale pomyśl szybko. Jeśli latasz dronem i potrzebujesz obrazu o zerowym opóźnieniu do ciasnych manewrów, CVBS jest królem. Praktycznie nie ma opóźnienia kompresji, ponieważ masz do czynienia z surowym sygnałem z przeplotem.
- ⚙️ MIPI-CSI: To profesjonalny wybór dla wbudowanych mikroprocesorów. Trafia bezpośrednio do rejestrów ISP, całkowicie omijając wąskie gardła USB. Ale uwaga: będziesz potrzebować zaawansowanych umiejętności sprzętowych, aby poprawnie skonfigurować nakładki device-tree i ścieżki RF.
Wiele rdzeni przemysłowych, których używamy, jest wyposażonych w wielopinowe złącza Hirose lub JST. To świetne rozwiązanie, ponieważ można faktycznie pobierać niskolatencyjny sygnał CVBS dla pilota, jednocześnie jednocześnie wysyłając dane radiometryczne przez USB do koprocesora w celu detekcji obiektów AI. Chodzi o wszechstronność. Chcemy, aby wbudowany układ ASIC zajmował się redukcją szumów i kontrolą wzmocnienia, dzięki czemu nasz procesor główny nie musi się przejmować drobiazgami.
Integracja z SBC i akceleracje AI na krawędzi
Tutaj robi się ekscytująco. Jesteśmy teraz na etapie, w którym możemy przeprowadzać pełną detekcję obiektów i śledzenie anomalii bezpośrednio na urządzeniu brzegowym. Jeśli podłączasz moduł termowizyjny LWIR niechłodzony o wysokiej rozdzielczości niechłodzony moduł termowizyjny LWIR do NVIDIA Jetson (Nano, Orin lub Xavier), grasz w najwyższej lidze. Nie chcesz wysyłać danych do chmury w terenie — opóźnienie cię zabije. Musisz to obsłużyć lokalnie.
Optymalizacja potoków opóźnień termicznych
Aby uniknąć spadków klatek, należy trzymać się z dala od dekodowania obciążającego procesor. Używamy GStreamer z kanałami pamięci NVMM firmy Nvidia. Pozwala to GPU przechwytywać skompresowane klatki, dekodować je sprzętowo i przesyłać bezpośrednio do tensorów CUDA w celu wnioskowania TensorRT. Zerowe opóźnienia, maksymalna przepustowość.
Sprawdź tę konfigurację w Pythonie. To wielowątkowe podejście, którego używam do pobierania strumieni RTSP z rdzeni sterowanych ASIC, takich jak te z KUYANG bez blokowania głównej pętli logicznej:
import cv2
Polecane produkty wysokorozdzielczych rdzeni OEM
Przetestowałem te rdzenie w boju. Jeśli szukasz sprzętu, to są ciężkie działa. Pełne rysunki techniczne znajdziesz na katalog thermal-image.com.
Nieschładzany moduł kamery termowizyjnej z sensorem ASIC na podczerwień RJ45 CVBS RTSP IP 640*512
To w zasadzie szwajcarski scyzoryk wśród rdzeni termicznych. Równoważy rozdzielczość i łączność, co czyni go idealnym do gimbali dronów lub stacjonarnych systemów bezpieczeństwa, gdzie potrzebujesz jednocześnie sygnału analogowego i IP.
| Specyfikacja | Szczegóły |
|---|---|
| Czujnik | Mikrobolometr VOx |
| Rozdzielczość | 640 * 512 |
| Wyjście | RJ45 (IP) + CVBS |
| Procesor | Zintegrowany ASIC |
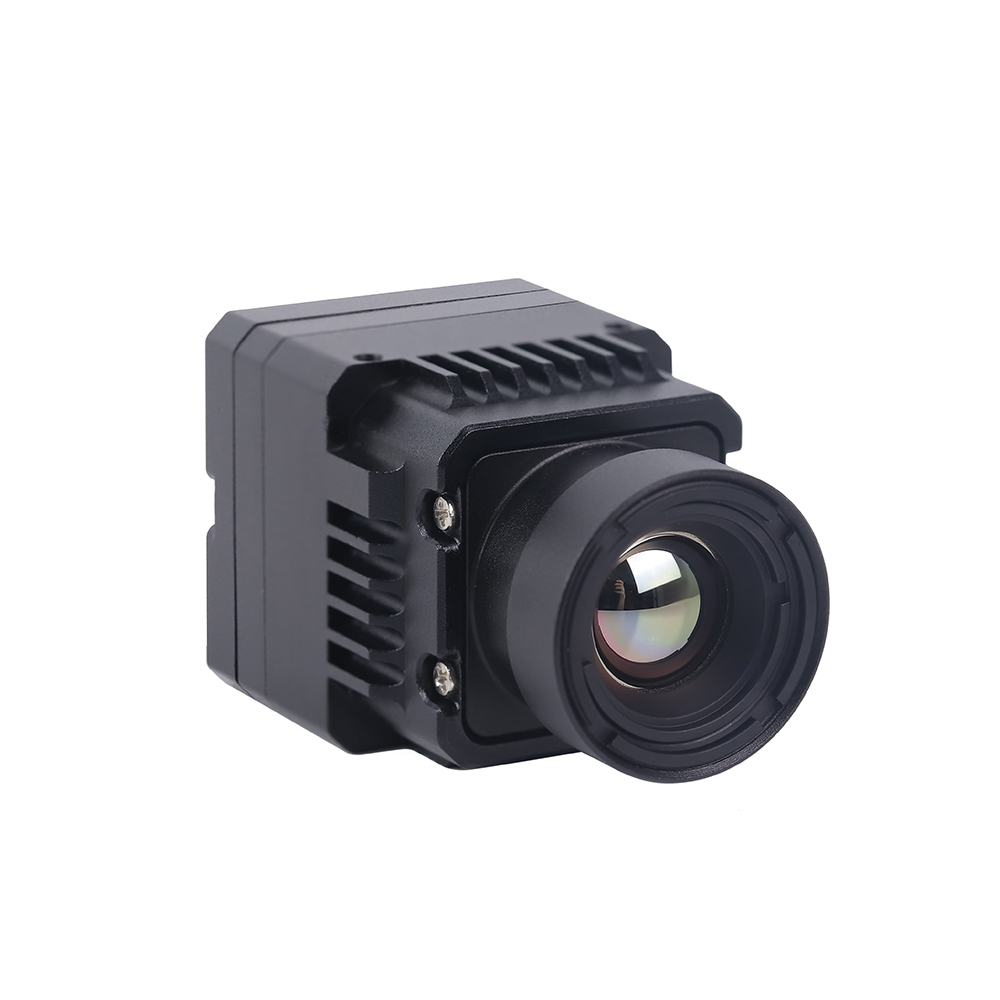
Niechłodzony miniaturowy rdzeń termowizyjny LWIR USB 640*512 (styl DJI)
Jeśli masz do czynienia z ograniczeniami przestrzennymi – jak gimbal wielkości DJI – to jest twój wybór. Jest malutki (21 mm x 21 mm), ale nie idzie na kompromisy w kwestii jakości obrazu. Zasadniczo zbudowany do taktycznych urządzeń noszonych i małych systemów dronowych.
| Specyfikacja | Szczegóły |
|---|---|
| Rozmiar | 21 mm * 21 mm |
| Obiektywy | Obsługa od 5 mm do 150 mm |
| Rozdzielczość | 640 * 512 |

Architektura obiektywu, pole widzenia i obliczenia DRI
W warsztacie nie zgadujemy. Obliczamy. Jeśli wybierzesz obiektyw bez wykonania obliczeń, skończysz z rozmazanym obrazem na 100 jardów. Zależność między rozmiarem piksela a ogniskową określa twoją rozdzielczość na celu.
Chwilowe pole widzenia (IFOV)
To właśnie widzi każdy pojedynczy piksel. Oto jak to obliczyć:
Gdzie p to rozmiar piksela (np. 12 μm), a f to ogniskowa (np. 19 mm). Dla tej konfiguracji otrzymujesz około 0,631 mrad. Na 100 metrach każdy piksel pokrywa kwadrat o boku około 6,3 cm. Jeśli potrzebujesz zobaczyć luźną śrubę na moście z odległości 50 metrów, będziesz potrzebować ciaśniejszego obiektywu.
Kryteria Johnsona (Standard DRI)
Kiedy ktoś pyta: "Jak daleko to coś widzi?", mówi o Kryteriach Johnsona. Dzielimy to na trzy poziomy:
- ✅ Wykrywanie: Widzę "plamę" (potrzeba ~1,5 piksela).
- ✅ Rozpoznawanie: Widzę "ludzką plamę" kontra "plamę ciężarówki" (potrzeba ~6,0 pikseli).
- ✅ Identyfikacja: Widzę "człowieka trzymającego klucz" (potrzeba ~12,0 pikseli).
| Ogniskowa obiektywu | Detekcja (człowiek 1,8 m) | Rozpoznanie | Identyfikacja |
|---|---|---|---|
| 9 mm (Szeroki) | 250 m | 63 m | 31 m |
| 19 mm (Standardowy) | 527 m | 132 m | 66 m |
| 50 mm (Długi) | 1388 m | 347 m | 174 m |
Pogłębione FAQ dotyczące integracji OEM
Czy mogę przesyłać strumieniowo wideo termowizyjne w wysokiej rozdzielczości do Raspberry Pi w czasie rzeczywistym?
Jaka jest różnica między tanią termopilą a mikrobolometrem?
Którego interfejsu powinienem użyć: USB czy RJ45?
Lista kontrolna wyboru inżynieryjnego i kolejne kroki
Zanim zdecydujesz się na zakup, przejrzyj tę listę kontrolną, którą trzymam w notatniku. Oszczędzi ci to później wielu problemów.
- ⚙️ Kontrola zasilania: Czy masz czyste napięcie stałe 5 V/12 V? Zanieczyszczone zasilanie prowadzi do nieestetycznego szumu termicznego.
- ⚙️ Waga (SWaP-C): Jeśli latasz, szukaj rdzeni 21x21 mm. Każdy gram ma znaczenie.
- ⚙️ Dane radiometryczne: Czy potrzebujesz tylko obrazu, czy musisz znać temperaturę każdego piksela? Jeśli to drugie, upewnij się, że moduł wyprowadza dane 14-bitowe.
- ⚙️ Wsparcie systemu operacyjnego: Czy twój komputer jednopłytkowy ma sterowniki? Standardowy Linux V4L2 jest zazwyczaj najbezpieczniejszym wyborem dla USB.
W sprawie niestandardowych wycen lub szczegółowych kwestii technicznych po prostu skontaktuj się z profesjonalistami na portalu technicznym thermal-image.com. Znają się na tym od podszewki.
📚 Referencje i dalsza lektura
- Standard branżowy: Rozwój na NVIDIA Jetson dla wbudowanej AI.
- Pozyskiwanie: Hurtowe komponenty termowizyjne przez KUYANG.
- Opcje produktów: Rdzeń mikrobolometru MD Series 384x288.
- Studium przypadku bezpieczeństwa: Integracja termowizji w motoryzacji.