Najlepszy dostawca niechłodzonych rdzeni kamer termowizyjnych LWIR | Moduły OEM 640 i 1280
10 września 2026

Moduł kamery termowizyjnej — zamówienie hurtowe: rdzenie OEM LWIR do dronów i systemów wbudowanych
Przeniesienie niechłodzonego układu obrazowania długofalowej podczerwieni (LWIR) z prototypu laboratoryjnego działającego na zestawie deweloperskim do tysięcy wdrożonych jednostek pracujących w terenie upokorzy każdy zespół inżynierski. Jeśli budujesz komercyjne drony, autonomiczne roboty mobilne, przenośną optronikę lub inteligentne przemysłowe węzły brzegowe, już wiesz, że kupowanie rdzeni sensorów w dużych ilościach to nie to samo, co kupowanie zwykłych kamer internetowych. Nie możesz po prostu przejrzeć katalogu, zerknąć na rozdzielczość pikseli, sprawdzić próg rabatowy i uznać sprawę za załatwioną. W realnym świecie Twój sukces zależy od surowej fizyki ciała stałego mikrobolometru, bezwzględnych budżetów rozmiaru, masy i mocy (SWaP), pasożytniczej migracji ciepła wewnątrz szczelnych obudów, optycznej funkcji przenoszenia modulacji (MTF) oraz opóźnień interfejsów na poziomie sprzętowym. Jeśli podejmiesz złą decyzję co do rdzenia na etapie laboratoryjnym, zapłacisz za to dziesięciokrotnie w postaci dryfującej radiometrii, niestabilnych gimbali i katastrofalnych awarii polowych, gdy tylko ruszy produkcja seryjna.
Realizacja zamówienia hurtowego OEM modułu kamery termowizyjnej wymaga pełnej przejrzystości sprzętowej, niskopoziomowej kontroli oprogramowania układowego i absolutnej powtarzalności produkcyjnej między partiami. Pozyskiwanie rdzeni OEM LWIR w wersji gołej płytki lub w obudowie oznacza, że Twoi inżynierowie optomechaniki, oprogramowania układowego i systemów muszą ocenić surowe potoki cyfrowe, natywną kompatybilność wbudowaną — taką jak bezobciążeniowy MIPI-CSI2 czy bezsterownikowe mostki UVC — wewnętrzne algorytmy korekcji niejednorodności (NUC) oraz stabilność pomiaru temperatury w nieprzyjaznych warunkach pracy. Ten przewodnik stworzyliśmy jako rzeczowe, sprzętowe źródło referencyjne dla architektów systemów, głównych projektantów optomechaniki i menedżerów zakupów integrujących wizję termiczną z ładunkami użytkowymi UAV, celownikami taktycznymi, systemami nadzoru perymetrycznego i przemysłowymi platformami edge-AI.
Spis treści
- 👉 Fizyka mikrobolometru i architektura sensora: ocena VOx vs. a-Si w hurtowych zakupach OEM
- 👉 Inżynieria SWaP-C dla platform powietrznych i mobilnych: rozbicie masy, mocy i formatu
- 👉 Szybkie interfejsy wbudowane: natywne potoki MIPI-CSI2, USB 3.0 UVC i analogowe potoki wideo
- 👉 Radiometria przemysłowa: zarządzanie NUC, flagami migawki i dryftem termicznym we wdrożeniach wielkoseryjnych
- 👉 Rdzenie OEM LWIR Purpleriver: specyfikacje techniczne i macierz wolumenowa
- 👉 Zapewnienie jakości zamówień hurtowych, weryfikacja MTBF i ograniczanie ryzyka w łańcuchu dostaw
- 👉 Sekcja FAQ — szczegółowe zagadnienia techniczne
Fizyka mikrobolometru i architektura sensora: ocena VOx vs. a-Si w hurtowych zakupach OEM
Gdy zatwierdzasz duże serie produkcyjne rdzeni LWIR, surowa chemia cienkowarstwowych półprzewodników matrycy płaszczyzny ogniskowej (FPA) decyduje o stosunku sygnału do szumu, stałej czasowej termicznej sensora i stabilności środowiskowej. W świecie niechłodzonej LWIR na rynku komercyjnym dominują dwa materiały detektorów: tlenek wanadu (VOx) i krzem amorficzny (a-Si). Zrozumienie fizycznych kompromisów między nimi jest kluczowe, zanim zatwierdzisz listę materiałów (BOM).

Droga optyczna zaczyna się, gdy długofalowa energia podczerwieni w oknie spektralnym od 8 µm do 14 µm trafia na pokryty powłoką antyrefleksyjną zespół optyczny z germanu lub chalkogenku i pada na membranę absorbera piksela mikrobolometru, która jest zwykle zbudowana z azotku krzemu (Si3N4). Zaabsorbowana energia fotonów podgrzewa znajdujący się pod spodem materiał termistorowy, wywołując mierzalną zmianę rezystancji elektrycznej regulowaną przez temperaturowy współczynnik rezystancji materiału (TCR). Układ odczytu (ROIC) próbkuje tę zmianę rezystancji za pomocą ultraniskoszumowych integratorów pojemnościowych z transimpedancją. Następnie wbudowana macierz FPGA lub dedykowany układ ASIC wykonuje zastępowanie martwych pikseli, dwupunktową korekcję wzmocnienia i offsetu w czasie rzeczywistym oraz obliczenia radiometryczne, zanim wypuści surowe cyfrowe wideo.
Zalety materiałowe tlenku wanadu (VOx)
Rzecz w tym, że VOx zapewnia zauważalnie wyższy temperaturowy współczynnik rezystancji, zwykle wynoszący od -2%/K do -3%/K w temperaturach pokojowych. Ten wyższy TCR przekłada się bezpośrednio na znacznie lepszą różnicę temperatur równoważną szumowi (NETD). Na zautomatyzowanych liniach produkcji masowej rdzenie Purpleriver VOx osiągają czułość termiczną na poziomie 40 mK lub niższą, a w połączeniu z szeroką optyką f/1.0 spadają poniżej 30 mK.
VOx ma również znacznie niższą częstotliwość narożną szumu migotania 1/f w porównaniu z krzemem amorficznym. Szum migotania niskiej częstotliwości w mikrobolometrach wynika z fluktuacji gęstości nośników wzdłuż granic ziaren mikrostrukturalnych. Precyzyjne osadzanie VOx daje wyjątkowo jednorodne cienkie warstwy stechiometryczne, które utrzymują imponujący stosunek sygnału do szumu (SNR) w wydłużonych cyklach integracji. Gdy budujesz taktyczne drony ISR, ładunki rozpoznania granicznego lub zautomatyzowane systemy wykrywania gazów, odróżnienie ułamkowych kontrastów celu w kelwinach od szumu tła czujnika stanowi różnicę między sukcesem misji a bezużyteczną telemetrią.
Charakterystyka krzemu amorficznego (a-Si)
Z drugiej strony matryce z krzemu amorficznego działają na standardowych liniach półprzewodnikowych CMOS, osadzane na masywnych płytkach krzemowych, co historycznie obniżało początkowe koszty produkcji. Ale a-Si ma realne ograniczenia fizyczne: niższy TCR (zazwyczaj od -1,5%/K do -2%/K) w połączeniu ze znacznie wyższymi poziomami szumu 1/f. Aby wydobyć użyteczny obraz z tego szumu, rdzenie a-Si muszą polegać na dłuższych okresach integracji i agresywnym czasowym filtrowaniu szumu. To wydłuża stałą czasową termiczną mikrobolometru znacznie powyżej 14 ms. Gdy wrzucisz czujnik a-Si do operacji o wysokiej dynamice — takich jak agresywne odchylanie drona, śledzenie przeciwdronowe czy szybkie omijanie przeszkód przez roboty — ta powolna odpowiedź termiczna natychmiast objawia się jako smużenie, rozmyte krawędzie i utrata rozdzielczości przestrzennej.
Zmniejszanie rozstawu pikseli: geometrie 17 µm kontra 12 µm
Przejście z rozstawu pikseli 17 µm na 12 µm całkowicie zmieniło zasady gry w masowych integracjach OEM. Aktywna przekątna matrycy FPA jest obliczana za pomocą podstawowej geometrii:
Przekątna FPA = √((Szerokość × Rozstaw)² + (Wysokość × Rozstaw)²)
Zejście z architektury o rozstawie 17 µm do 12 µm zmniejsza aktywny fizyczny rozmiar standardowej matrycy 640×512 o prawie 50%. W praktyce to zmniejszenie wymiarów daje zespołom mechanicznym i systemowym dwie natychmiastowe korzyści:
- ✅ Miniaturyzacja optyczna: Aby uzyskać dokładnie to samo pole widzenia (FOV), rdzeń czujnika 12 µm wymaga obiektywu o ogniskowej krótszej o około 29% niż w przypadku matrycy 17 µm. Ponieważ objętość i masa optyki germanowej (Ge) skalują się sześciennie wraz z aperturą czynną, przejście na 12 µm drastycznie redukuje masę optyczną i koszty BOM w harmonogramach produkcji wielkoseryjnej.
- ✅ Redukcja stałej czasowej termicznej: Mniejsze mostki mikrobolometryczne obniżają fizyczną pojemność cieplną (Cth) każdej zawieszonej membrany piksela. To skraca czas odpowiedzi termicznej do przedziału od 8 ms do 10 ms, zapewniając ostry, pozbawiony rozmyć zapis wideo 50 Hz/60 Hz podczas manewrów lotu z dużą prędkością.
Inżynieria SWaP-C dla platform powietrznych i mobilnych: rozbicie masy, mocy i formatu
Projektowanie bezzałogowych systemów powietrznych (UAS), amunicji krążącej, celowników ręcznych i kompaktowych robotów naziemnych (UGV) to brutalne ćwiczenie w równoważeniu rozmiaru, masy, mocy i kosztu (SWaP-C). Na platformie powietrznej każdy gram martwego ładunku wymaga dodatkowej siły nośnej, co pobiera więcej amperów z regulatorów prędkości (ESC), szybciej rozładowuje pakiet akumulatorów i skraca czas operacyjny.
Wewnątrz uszczelnionego gimbala lub zasobnika awionicznego budżety inżynieryjne są ściśle powiązane. Masa rdzenia konstrukcyjnego określa wymagany moment obrotowy i prąd trzymania dla silników bezszczotkowych pan-tilt. Pobór mocy zamienia się w pasożytnicze ciepło, które musi odpływać od mikrobolometru bez generowania nierównomiernych gradientów termicznych na powierzchni matrycy. Optyka musi utrzymywać ostrość na nieskończoność przy szerokich zmianach temperatury bez dodawania ciężkich, energochłonnych mechanicznych silników ostrości.
Minimalizacja masy bez kompromisów w sztywności konstrukcyjnej
Starsze zamknięte rdzenie termowizyjne zamykają wszystko w grubych, wytłaczanych aluminiowych obudowach, co podnosi masę samego rdzenia ładunku do 60–80 gramów lub więcej. Na mikrogimbalu 2-osiowym lub 3-osiowym ta dodatkowa masa wymaga większych silników bezszczotkowych, cięższych mosiężnych przeciwwag i masywniejszych wsporników konstrukcyjnych.
Moduły OEM Purpleriver w wersji bare-board i mikroobudowie — takie jak Mini 256 i Mini2 640 — redukują tę masę konstrukcyjną do zaledwie 9–15 gramów. Dzięki precyzyjnym stopom magnezowo-aluminiowym obrabianym CNC oraz lotniczym dystansom konstrukcyjnym z polieteroimidu (PEI) zespoły te zapewniają niezawodną sztywność mechaniczną i wyrównanie optyczne bez obciążania pętli stabilizacji gimbala.
Dynamiczny pobór mocy i równowaga termiczna w zasobniku
Pobór mocy bezpośrednio skraca wytrzymałość akumulatora, ale wewnątrz uszczelnionej obudowy stwarza jeszcze poważniejszy problem: sprzężenie zwrotne termiczne. Nieschładzany rdzeń generuje własny wewnętrzny strumień ciepła. W uszczelnionym zasobniku drona ciepło to ogrzewa wewnętrzną komorę powietrzną i wsporniki konstrukcyjne, tworząc przestrzenne gradienty temperatury na powierzchni czujnika mikrobolometrycznego.
Nasze rdzenie OEM wykorzystują ultraniskomocowy krzem ROIC wraz z niestandardowymi układami FPGA/ASIC o niskim prądzie upływu, utrzymując aktywny pobór mocy w zakresie od 0,8 W do 1,2 W. Przy nominalnym napięciu stałym od 3,3 V do 5,0 V przewodzenie ciepła jest kierowane bezpośrednio przez podkładki interfejsowe o wysokiej przewodności cieplnej do podwozia lub zewnętrznej powierzchni montażowej. Takie rozwiązanie zapobiega powstawaniu gorących punktów, ogranicza wzrost temperatury wewnętrznej komory powietrznej do poniżej 15°C powyżej temperatury otoczenia i pozwala pokładowym algorytmom kompensacji termistorowej w czasie rzeczywistym działać z maksymalną stabilnością matematyczną.
Szybkie interfejsy wbudowane: natywne potoki MIPI-CSI2, USB 3.0 UVC i analogowe potoki wideo
Wybór interfejsu elektrycznego i programowego to bez wątpienia jedna z najważniejszych decyzji integracyjnych, jakie podejmiesz. Wybierzesz niewłaściwą topologię, a obciążysz swój system dekodowaniem klatek obciążającym CPU, kruchymi sterownikami własnymi, niestabilnymi potokami przetwarzania i gubionymi klatkami w samym środku śledzenia celu lub lotu autonomicznego.
Wbudowane architektury obrazowania termicznego opierają się zazwyczaj na trzech fizycznych podejściach magistralowych:
- ⚙️ Bezpośrednie wbudowane Edge AI: ROIC mikrobolometru przechodzi przez pokładową logikę ISP i przesyła surowe 14-bitowe dane radiometryczne w kelwinach lub wstępnie przetworzone wideo YUV przez 2-torową magistralę MIPI-CSI2 prosto do silnika bezpośredniego dostępu do pamięci (DMA) układu AI typu system-on-chip (takiego jak NVIDIA Jetson Orin Nano, AGX lub Rockchip RK3588). Opóźnienie sprzętowe od szkła do pamięci utrzymuje się stabilnie poniżej 10 ms.
- ⚙️ Standardowe kontrolery przemysłowe i systemy operacyjne: Moduł termowizyjny łączy się przez zintegrowany mostek USB, udostępniając standardowe punkty końcowe USB Video Class (UVC). Takie podejście zapewnia bezsterownikową pracę plug-and-play na platformach Linux Video4Linux2 (V4L2) i Windows z przewidywalnymi opóźnieniami end-to-end około 30 ms.
- ⚙️ Taktyczne FPV i celowanie o zerowym opóźnieniu: ISP podaje sygnał bezpośrednio do pokładowego szybkiego przetwornika cyfrowo-analogowego (DAC), aby wyprowadzić standardowy analogowy strumień kompozytowy CVBS (NTSC/PAL) prosto do analogowego nadajnika wideo 5,8 GHz (VTX). To całkowicie omija buforowanie systemu operacyjnego, zapewniając niemal zerowe opóźnienie poniżej 5 ms.
Natywne MIPI-CSI2: przetwarzanie zero-copy dla Edge AI
Gdy budujesz ładunki do nawigacji autonomicznej, śledzenia celów lub fuzji czujników multispektralnych, MIPI-CSI2 jest niekwestionowanym mistrzem. Dzięki przesyłaniu pakietów pikseli bezpośrednio do pamięci systemu hosta przez DMA, procesor hosta nigdy nie zajmuje się pakietowaniem ramek ani dekodowaniem protokołu. W wymagających konstrukcjach dronów ta architektura zero-copy oszczędza krytyczne cykle CPU na uruchamianie sieci neuronowych opartych na YOLO, śledzenie przepływu optycznego oraz jednoczesną lokalizację i mapowanie (SLAM).
Aby zachować integralność sygnału o wysokiej prędkości w złożonym trasowaniu między płytkami i ciągłych złączach pierścieni ślizgowych gimbala, moduły Purpleriver wykorzystują wysokoniezawodne złącza mikrokoncentryczne i mikroskokowe board-to-board od Amphenol. W zakresie specjalistycznej serializacji sprzętowej, szybkiego mostkowania wielu czujników i konwersji protokołów o niskim opóźnieniu Purpleriver współpracuje ze specjalistami inżynieryjnymi, takimi jak Układ JM aby zagwarantować stabilną dystrybucję zegara, czyste taktowanie magistrali i solidną ochronę przed zakłóceniami elektromagnetycznymi (EMI) wewnątrz gęstych obudów awioniki.
Standardowy USB 3.0 UVC: Bezsterownikowa elastyczność
W przypadku stanowisk testowych, przemysłowych stanowisk kontroli jakości oraz przemysłowych komputerów brzegowych x86 standard USB Video Class (UVC) zapewnia bezproblemową obsługę plug-and-play. Moduły z UVC eliminują problemy konserwacyjne związane z podpisanymi, zastrzeżonymi sterownikami jądra. Surowe 14-bitowe macierze radiometryczne mogą być osadzane w kanałach metadanych lub przesyłane strumieniowo przez zsynchronizowane strumienie dwupunktowe: Punkt końcowy 0 zapewnia 8-bitowe wideo pseudokolorowe AGC do monitorowania przez operatora, podczas gdy Punkt końcowy 1 zapewnia surowe 14-bitowe tablice radiometryczne do rejestracji telemetrii i oceny alarmów.
Starszy analogowy CVBS: Niezbędny dla FPV o niskim opóźnieniu
W przypadku tanich amunicji krążącej, jednorazowych systemów uderzeniowych FPV oraz nakładanych celowników nocnych, analogowy sygnał Composite Video Blanking and Sync (CVBS) pozostaje absolutną koniecznością operacyjną. Ponieważ generacja analogowa eliminuje kolejki klatek, bufory systemu operacyjnego i potoki kompresji wideo, opóźnienie od przechwycenia fotonu do transmisji DAC jest niemal natychmiastowe (<5 ms). Piloci pilotujący szybko poruszające się statki powietrzne przez gęste zarośla lub obiekty wewnętrzne polegają na tej natychmiastowej reakcji wizualnej, aby uniknąć twardych rozbić.
Radiometria przemysłowa: zarządzanie NUC, flagami migawki i dryftem termicznym we wdrożeniach wielkoseryjnych
Wdrażanie sprzętu termicznego w rzeczywistych środowiskach naraża niechłodzone mikrobolometry na ogromne wahania temperatury. Ponieważ czujniki te mierzą niewielkie zmiany rezystancji wywołane padającą energią promieniowania, każda zmiana temperatury wewnątrz obudowy kamery bezpośrednio zmienia odczyt tła samej matrycy, prowadząc do poważnej przestrzennej niejednorodności i fałszywych odczytów temperatury.
Szum stałoprzebiegowy (FPN) i niejednorodność mikrobolometru
Ze względu na niewielkie różnice litograficzne i trawienne nieodłącznie związane z produkcją MEMS, każdy piksel mikrobolometru na matrycy płaszczyzny ogniskowej ma nieco inną nominalną rezystancję elektryczną, pojemność cieplną i czułość. Jeśli skierujesz nieskorygowany mikrobolometr na całkowicie jednorodny emiter termiczny, wygeneruje on zaszumioną, statyczną kurtynę linii i plam znaną jako szum stałoprzebiegowy (FPN).
Aby wyeliminować FPN, każdy moduł Purpleriver przechodzi szczegółową wielopunktową kalibrację radiometryczną podczas produkcji seryjnej. Indywidualne czułości pikseli są mapowane do macierzy wzmocnienia i offsetu przechowywanych w nieulotnej pamięci EEPROM modułu. Podczas pracy korekcja obrazu w czasie rzeczywistym jest wykonywana na układzie FPGA przy użyciu standardowego równania korekcji dwupunktowej:
Sskorygowany(x,y) = G(x,y) × [Ssurowy(x,y) - O(x,y)]
Gdzie Ssurowy(x,y) reprezentuje surowy odczyt przetwornika ADC, O(x,y) to mapa offsetu termicznego specyficzna dla piksela, a G(x,y) to znormalizowana wartość kalibracji wzmocnienia. Aby uzyskać głębszy wgląd w zdolność rozdzielczą, krzywe MTF optyki i wydajność krawędzi wysokiej częstotliwości na dużych odległościach, zapoznaj się z naszym kompleksowym przewodnikiem na temat wydajność modułu kamery termowizyjnej mini 640.
Korekcja migawką mechaniczną a NUC oparty na scenie (SBNUC)
W miarę nagrzewania się lub chłodzenia obudowy kamery bazowa mapa offsetu stale dryfuje. Historycznie niechłodzone kamery termowizyjne radzą sobie z tym, uruchamiając wewnętrzny elektromagnes, który co kilka minut opuszcza nieprzezroczystą mechaniczną przesłonę przed matrycą. Kamera traktuje tę jednolitą przesłonę jako zerokontrastowe odniesienie termiczne i ponownie oblicza mapę offsetu O(x,y). Jednak w rzeczywistych misjach ta mechaniczna przesłona wiąże się z dwoma ogromnymi problemami:
- ❌ Zawieszanie wideo: Potok wideo zawiesza się całkowicie na 250 ms do 500 ms, podczas gdy przesłona opada. To wieczność, gdy lecisz autonomicznym dronem z prędkością 20 m/s lub uruchamiasz szybkie pętle śledzenia celów w sieci neuronowej.
- ❌ Trzaski akustyczne i zużycie: Mechaniczny elektromagnes generuje ostry trzask akustyczny, który może zagrażać taktycznym operacjom nocnym, wprowadzając jednocześnie fizyczny element elektromechaniczny ulegający zużyciu, o ograniczonej liczbie cykli pracy.
Aby rozwiązać ten problem, rdzenie OEM Purpleriver obsługują hybrydowe strategie NUC. Systemy mogą wykorzystywać nasze ciche, mało zużywające się miniaturowe przesłony migawkowe lub przełączyć się bezpośrednio na programową korekcję niejednorodności opartą na scenie (SBNUC). Nasze silniki SBNUC analizują wektory przepływu optycznego sceny oraz przestrzenny ruch o wysokiej częstotliwości w kolejnych klatkach, matematycznie izolując rzeczywiste cechy termiczne świata rzeczywistego od statycznych wzorców FPN czujnika. Efekt? Nieprzerwany, w 100% bezmigawkowy strumień wideo bez utraty klatek i trzaskających elektromagnesów.
Fabryczna kalibracja radiometryczna w partiach produkcyjnych
W zastosowaniach, w których potrzebne są twarde wartości temperatury powierzchni — takich jak skanowanie podstacji elektrycznych, zautomatyzowana inspekcja termiczna pakietów akumulatorów czy profilowanie gleby w rolnictwie — każdy cyfrowy piksel musi dostarczać wiarygodne pomiary radiometryczne. Podczas naszych wielkoseryjnych serii produkcyjnych moduły są umieszczane w zautomatyzowanych komorach środowiskowych, skierowane na skalibrowane wielotarczowe układy ciała doskonale czarnego w temperaturach roboczych od -20°C do +150°C (zakres standardowy) lub do +550°C (zakres przemysłowy o wysokim wzmocnieniu). Krzywe wielomianowe kalibracji są bezpośrednio zapisywane w pamięci nieulotnej, zapewniając powtarzalność między partiami w granicach ±2°C lub ±2% w całym oknie operacyjnym.
Rdzenie OEM LWIR Purpleriver: specyfikacje techniczne i macierz wolumenowa
Aby sprostać wymaganiom strukturalnym, mechanicznym i optycznym zespołów integracji korporacyjnej, Purpleriver oferuje dwie główne platformy mikro-rdzeni do hurtowych zamówień OEM i zamówień obronnych. Obie platformy są dostępne w formie gołej płytki lub w obudowie, oferując elastyczną optykę i standardowe magistrale wbudowane.
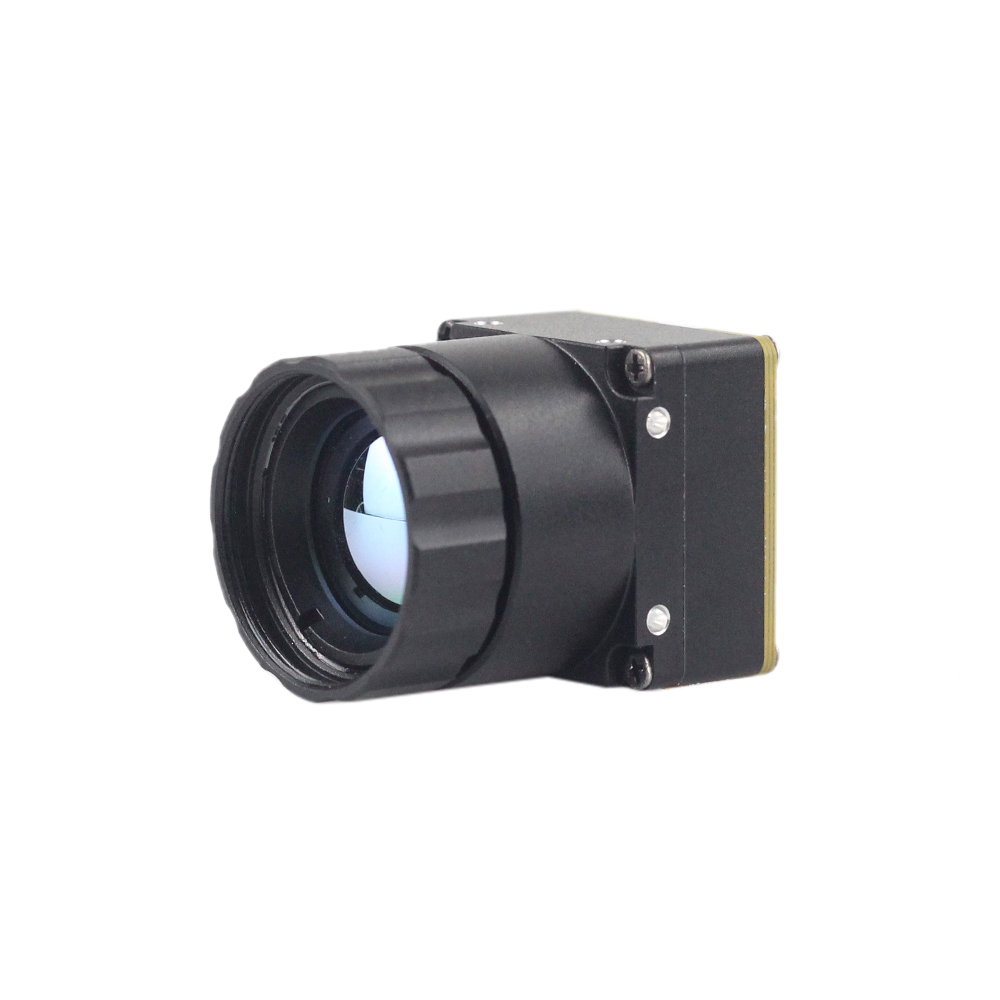
Mini 256 niechłodzony moduł kamery termowizyjnej LWIR
to cud inżynierii zaprojektowany specjalnie do środowisk o ograniczonych parametrach SWaP. Dzięki miniaturyzacji elektroniki bez poświęcania jakości sensora dostarczamy rdzeń, który mieści się w najciaśniejszych przestrzeniach. Nieschładzany miniaturowy moduł kamery termowizyjnej LWIR 256*192 mieści wysokowydajny rdzeń obrazowania w ultra-kompaktowej obudowie zaprojektowanej specjalnie dla platform mikro-UAS, kompaktowych celowników karabinowych i taktycznych ładunków obronnych, takich jak wykrywanie min powierzchniowych i niewybuchów. Zaprojektowany tak, aby dorównać formatem i wydajnością polową wysokiej klasy termowizyjnym dronom korporacyjnym, Mini 256 wykorzystuje zaawansowane niechłodzone detektory podczerwieni VOx do ultra-wyraźnego obrazowania termicznego i precyzyjnego pomiaru temperatury. Przechwytuje otaczające promieniowanie podczerwone długofalowe i generuje wyjątkowo jednorodny obraz termiczny wraz z radiometrycznymi danymi temperatury dla każdego piksela.
- ✅ Rozdzielczość i Raster: Aktywna matryca 256×192, wysokoczuły mikrobolometr VOx 12 µm.
- ✅ Czułość termiczna: NETD ≤ 40 mK przy f/1.0, 25°C.
- ✅ Format i masa: Ultra-miniaturowa konstrukcja gołej płytki o masie około 9 gramów bez optyki.
- ✅ Pobór mocy: Wysoce zoptymalizowana elektronika niskiego poboru mocy zużywająca poniżej 0,8 W przy 3,3 V–5,0 V DC.
- ✅ Wsparcie radiometryczne: Pomiar temperatury w czasie rzeczywistym w zakresie od -20°C do +150°C z dokładnością ±2°C.
- ✅ Główne zastosowania: Wykrywanie min i IED, omijanie przeszkód przez roboty, osobiste celowniki termowizyjne oraz mikro-drony FPV.

Moduł kamery termowizyjnej Mini2 640x512 9mm do dronów
to cud inżynierii zaprojektowany specjalnie do środowisk o ograniczonych parametrach SWaP. Dzięki miniaturyzacji elektroniki bez poświęcania jakości sensora dostarczamy rdzeń, który mieści się w najciaśniejszych przestrzeniach. Niechłodzony Moduł Kamery Termowizyjnej Mipi 640 384 256 9mm Do Dronów to flagowe rozwiązanie Purpleriver do obrazowania z powietrza. Oferując elastyczne konfiguracje rozdzielczości (natywna 640×512, ze skalowalnymi opcjami binningu dla 384×288 i 256×192), ten rdzeń jest zintegrowany z fabrycznie wyrównanym, atermicznym zespołem soczewek optycznych 9 mm zaprojektowanym specjalnie do gimbali dronów klasy enterprise. Niekamerowany moduł termowizyjny na podczerwień Mini2 charakteryzuje się ostrym i wyraźnym obrazem, wyjątkowo kompaktowymi wymiarami oraz niskim kosztem produkcji seryjnej. Natywne wsparcie dla interfejsów MIPI-CSI2 o wysokiej przepustowości, obok standardowych wyjść USB i analogowych, daje Twojemu zespołowi inżynierskiemu natychmiastową kompatybilność plug-and-play z nowoczesnymi płytami AI do przetwarzania brzegowego.
- ✅ Rozdzielczość i Raster: Natywne piksele 640×512 z architekturą piksela 12 µm.
- ✅ Optyka: Zintegrowana atermiczna soczewka germanowa 9 mm zapewniająca szerokie pole widzenia do poszukiwań i ratownictwa lub rozpoznania sytuacyjnego.
- ✅ Czułość termiczna: NETD ≤ 35 mK do 40 mK przy f/1.0.
- ✅ Potok interfejsów: Natywne sprzętowe MIPI-CSI2 (D-PHY), bezsterownikowe przesyłanie strumieniowe USB 3.0 UVC oraz analogowe wideo CVBS o zerowej latencji.
- ✅ Wymiary konstrukcyjne: Zaprojektowany do bezpośredniego montażu w mikrogimbalu, waży około 15 gramów wraz z zespołem optycznym 9 mm.
- ✅ Główne zastosowania: Ładunki gimbali dronów klasy enterprise, inspekcja infrastruktury z powietrza, bezpieczeństwo granic, badania dzikiej przyrody i zautomatyzowane SAR.
| Parametr | Mini 256 Niekamerowany rdzeń LWIR | Mini2 640x512 Moduł do Dronów |
|---|---|---|
| Aktywna rozdzielczość | 256 × 192 pikseli | Piksele 640 × 512 (skalowalne do 384/256) |
| Architektura detektora | Mikrobolometr z tlenku wanadu (VOx) | Mikrobolometr z tlenku wanadu (VOx) |
| Rozstaw pikseli | 12 µm | 12 µm |
| Zakres spektralny | 8 µm do 14 µm (LWIR) | 8 µm do 14 µm (LWIR) |
| NETD (Czułość) | ≤ 40 mK @ f/1.0, 25°C | ≤ 35 mK – 40 mK @ f/1.0 |
| Częstotliwości odświeżania | 25 Hz / 50 Hz | 25 Hz / 30 Hz / 50 Hz |
| Standardowa konfiguracja optyczna | Niestandardowe atermiczne mocowania o stałej ogniskowej | Atermiczna soczewka dronowa 9 mm o szerokim polu widzenia |
| Porty interfejsów | USB (UVC) / UART / Cyfrowy Raw | Natywny MIPI-CSI2 (2-torowy), USB UVC, CVBS |
| Dokładność radiometryczna | ±2°C lub ±2% odczytu | ±2°C lub ±2% (pełny zakres dynamiczny) |
| Moc operacyjna | 3,3 V – 5,0 V DC, < 0,8 W | 3,3 V – 5,0 V DC, ≤ 1,0 W |
| Waga modułu | Ok. 9 gramów (goła płytka) | Ok. 15 gramów (z obiektywem 9 mm) |
Zapewnienie jakości zamówień hurtowych, weryfikacja MTBF i ograniczanie ryzyka w łańcuchu dostaw
Realizacja zamówienia hurtowego na moduły kamer termowizyjnych — niezależnie od tego, czy zamawiasz serię pilotażową 100 sztuk, czy podpisujesz roczny harmonogram dostaw na 10 000 rdzeni — wiąże się z ryzykiem produkcyjnym, które nigdy nie pojawia się podczas testów pojedynczej płytki na biurku. Wydajność półprzewodników, integralność uszczelnienia próżniowego przez lata przechowywania w terenie, średni czas między awariami (MTBF) oraz zmęczenie mechaniczne przy ciągłych wibracjach decydują o tym, czy wdrożenie integracyjne odniesie sukces, czy zakończy się awarią w terenie.
Każda pojedyncza partia produkcji masowej przechodzi ścisły proces weryfikacji. Cięcie półprzewodnikowe płytki mikrobolometru prowadzi do laserowej kontroli integralności uszczelnienia próżniowego. Linie technologii montażu powierzchniowego (SMT) obsadzają wielowarstwowe płytki sztywno-elastyczne. Zmontowane moduły trafiają do komór środowiskowych z szokiem termicznym, cyklicznie pracujących w granicach operacyjnych (od -40°C do +85°C), a następnie przechodzą zautomatyzowaną wielopunktową kalibrację blackbody. Dynamiczne testy wibracyjne wieloosiowe weryfikują mechaniczne połączenia lutowane i wyrównanie optyczne, po czym następuje końcowe logowanie seryjne.
Opakowanie na poziomie płytki (WLP) a hermetyczne opakowanie metalowe
Utrzymanie wewnętrznej próżni wokół struktury mikrobolometru jest absolutnie najważniejszym czynnikiem decydującym o długoterminowej czułości i żywotności. Jeśli powłoka próżniowa ulegnie uszkodzeniu, cząsteczki gazu atmosferycznego przedostają się do środka i przewodzą ciepło bezpośrednio do mostków pikseli, całkowicie niszcząc czułość NETD. Planując zakupy hurtowe, należy dopasować metodę pakowania do misji operacyjnej:
- ✅ Pakowanie na poziomie wafla (WLP): W produkcji WLP cała płytka półprzewodnikowa zawierająca setki matryc FPA mikrobolometrów jest łączona próżniowo z płytką krzemową przepuszczającą podczerwień w ultra czystej komorze próżniowej. Złączona kanapka jest cięta na pojedyncze chipy czujników. WLP zapewnia drastyczne zmniejszenie rozmiaru i masy przy jednoczesnym znacznym obniżeniu kosztów produkcji w seriach wielkoseryjnych. Stanowi standard dla komercyjnych systemów UAS, robotyki konsumenckiej i kompaktowej optyki ręcznej.
- ✅ Hermetyczne opakowanie metalowe: Struktura mikrobolometru jest łączona drutowo w wytrzymałej obudowie ceramicznej lub metalowej, wspartej wewnętrznym spiekanym getterem chemicznym, który wychwytuje cząsteczki gazu przez dziesięciolecia eksploatacji, a następnie uszczelniana próżniowo oknem germanowym. Choć cięższe i droższe, opakowanie metalowe zapewnia wytrzymałość wymaganą w programach obronnych, platformach lotniczych i ekstremalnych, wielodekadowych okresach eksploatacji zgodnych z MIL-STD.
Dla europejskich integratorów z sektora obronności i bezpieczeństwa oceniających ekstremalną wydajność optyczną przy słabym oświetleniu w operacjach terenowych szczegółowe zapisy testów można przeanalizować w naszym przewodniku inżynieryjnym na temat kamera termowizyjna przenikliwe oczy w ciemną noc. Aby przejrzeć nasz scentralizowany inwentarz komponentów i międzynarodowe centra realizacji logistycznej, zapoznaj się z naszym komponenty sklepu z modułami termowizyjnymi.
Badania przesiewowe stresu środowiskowego (ESS) i audyt niezawodności
Aby wyeliminować wczesne awarie w dostawach hurtowych, każda partia produkcyjna OEM Purpleriver przechodzi rygorystyczne badania przesiewowe stresu środowiskowego:
- ⚙️ Profilowanie szoku termicznego: Rdzenie produkcyjne przechodzą ekstremalne cykle termiczne między -40°C a +85°C z szybkimi szybkościami przejścia. Eliminuje to mikropęknięcia w połączeniach lutowanych SMT, odgazowanie klejów w pobliżu wewnętrznej optyki lub niedopasowania współczynnika rozszerzalności cieplnej (CTE) między tubusami obiektywów a mocowaniami czujników.
- ⚙️ Profilowanie wibracyjne zgodne z MIL-STD-810H: Niechłodzone rdzenie są mocowane do wieloosiowych wzbudników elektrodynamicznych i poddawane sinusoidalnym oraz szerokopasmowym losowym przemiataniom wibracyjnym (od 20 Hz do 2 000 Hz, osiągając 6,06 gskutecznej). Odwzorowuje to lata brutalnych harmonicznych silników dronów, wibracji silników tłokowych i gąsienicowego transportu wojskowego.
- ⚙️ Zautomatyzowane audytowanie zastępowania uszkodzonych pikseli: Mikrobolometry mogą wykazywać migające lub dryfujące piksele pod wpływem silnych wstrząsów termicznych i mechanicznych. Zautomatyzowane stanowiska wizyjne testują każdy czujnik, zapewniając mapowanie, izolowanie i interpolowanie martwych pikseli przy użyciu sąsiednich macierzy pikseli w nieulotnej pamięci flash, co gwarantuje 100% zgodności kosmetycznej i funkcjonalnej przy odbiorze.

Sekcja FAQ — szczegółowe zagadnienia techniczne
W jaki sposób te moduły kamer termowizyjnych radzą sobie z transmisją strumieniową o niskim opóźnieniu w czasie rzeczywistym na platformach takich jak Raspberry Pi lub Jetson?
Rdzenie OEM Purpleriver są w całości zbudowane wokół osadzonych potoków o niskim opóźnieniu. Połączenie przez natywny 2-ścieżkowy MIPI-CSI2 z NVIDIA Jetson (Nano, Orin NX, AGX) lub Raspberry Pi CM4/CM5 przesyła surowe pakiety termiczne bezpośrednio do systemowych buforów pierścieniowych bezpośredniego dostępu do pamięci (DMA). Dzięki naszym produkcyjnym sterownikom Linux V4L2 i odchudzonym zestawom SDK w C++ opóźnienie od szkła do pamięci pozostaje na poziomie od 10 ms do 30 ms. Procesor hosta otrzymuje nieprzerwane 14-bitowe radiometryczne strumienie Kelvina lub wstępnie zmapowane wideo YUV przy pełnej częstotliwości odświeżania 25 Hz, 30 Hz lub 50 Hz, zapewniając niezawodne deterministyczne taktowanie do unikania kolizji, automatycznego rozpoznawania celów i szybkiej stabilizacji gimbala.
Co zapewnia spójność obrazu przy skalowaniu od testów pojedynczych sztuk do zamówienia hurtowego?
Każdy moduł jest mocowany w zautomatyzowanych zrobotyzowanych stanowiskach testowych wewnątrz komór klimatycznych, skierowany na precyzyjne emitery ciała doskonale czarnego o rozszerzonej powierzchni, identyfikowalne względem norm krajowych. Zautomatyzowany system poddaje matrycę testom obciążeniowym w szerokim zakresie temperatur otoczenia (od -20°C do +60°C) i scen docelowych (od -20°C do +150°C/550°C). Macierze wzmocnień specyficzne dla egzemplarza, dwupunktowe tabele offsetowe, mapy uszkodzonych pikseli i krzywe wielomianowe są zapisywane bezpośrednio w nieulotnej pamięci pokładowej rdzenia. Zautomatyzowane stanowiska kolimacji optycznej zapewniają zgodność MTF, ostrości w nieskończoności i centrowania optycznego z dokładnymi tolerancjami mechanicznymi. Niezależnie od tego, czy zamawiasz początkową serię 10 rdzeni, czy skalujesz do dostawy ramowej 5 000 sztuk, każda kamera od razu po wyjęciu z pudełka generuje dopasowane dane termiczne i klarowność przestrzenną.
Czy te moduły są wystarczająco kompaktowe i lekkie do niestandardowych konstrukcji FPV i celowników modułowych?
Do ręcznego pilotowania FPV nasze rdzenie obsługują natywny analogowy sygnał CVBS (NTSC/PAL) równolegle z liniami cyfrowymi. Sygnał analogowy omija całe buforowanie klatek i kompresji, aby bezpośrednio zasilać standardowe analogowe nadajniki wideo 5,8 GHz, zapewniając opóźnienie poniżej 5 ms przy manewrowaniu z dużą prędkością wokół ciasnych przeszkód. Dzięki precyzyjnej optyce atermalizowanej, od szerokokątnych obiektywów 9 mm po konfiguracje teleobiektywowe, możesz umieścić te rdzenie w aerodynamicznych gondolach dronów lub modułowej optyce broni bez zakłócania wyważenia platformy.
Plan zakupów hurtowych OEM: Proces integracji inżynieryjnej
Aby utrzymać harmonogram programu od wstępnego zatwierdzenia projektu do pełnej dostawy fabrycznej, nasz zespół inżynierów aplikacyjnych prowadzi sprawdzony 5-etapowy proces kwalifikacji dla kont hurtowych:
- ⚙️ Dopasowanie optyczne i interfejsowe: Wspólny przegląd inżynieryjny w celu ustalenia rozdzielczości matrycy ogniskowej (256×192 vs. 640×512), ogniskowych optycznych (takich jak szerokokątne pole widzenia 9 mm) oraz topologii magistrali niskiego poziomu (MIPI-CSI2, USB UVC lub CVBS).
- ⚙️ Przygotowanie etapu oceny i uruchomienie SDK: Szybka dostawa zestawów deweloperskich wyposażonych w płytki testowe, kable taśmowe oraz pełną dokumentację jądra Linux/ROS.
- ⚙️ Weryfikacja ścieżki mechanicznej i termicznej: Przegląd integracji strukturalnej CAD, potwierdzenie środka ciężkości gimbala oraz projektowanie pasywnych ścieżek przewodzenia ciepła do obudów hosta.
- ⚙️ Walidacja partii pilotażowej: Seria przedprodukcyjna od 50 do 100 modułów poddana pełnym testom przesiewowym środowiskowym i audytom kalibracji wewnątrz stanowisk testowych klienta.
- ⚙️ Planowana produkcja wielkoseryjna: Dostawa produkcyjna na pełnym wydaniu poparta seryjnymi dziennikami kalibracji, rygorystyczną dokumentacją QA oraz gwarantowaną długoterminową dostępnością komponentów.
Skontaktuj się z naszym zespołem inżynierów OEM już dziś, aby przeanalizować budżet SWaP swojego projektu, poprosić o niestandardową dokumentację wyprowadzeń i umówić się na zestawy próbek ewaluacyjnych na swoje stanowisko integracyjne.
📚 Piśmiennictwo i dalsze lektury
- Standard branżowy: Wysokoniezawodne systemy połączeń wzajemnych i rozwiązania board-to-board o mikro rastrze: Amphenol
- Standard branżowy: Zaawansowane architektury osadzonej konwersji wideo, serializacji i szybkiego przetwarzania: Układ JM
- Powiązany przewodnik: Kompleksowa analiza zdolności rozdzielczej optycznej i funkcji przenoszenia modulacji: Ocena wydajności miniaturowego modułu kamery termowizyjnej 640
- Powiązany przewodnik: Dokumentacja operacyjna i nocne taktyczne zdolności rozpoznawcze: Kamera termowizyjna przenikliwe oczy w ciemną noc
- Powiązany przewodnik: Katalog komponentów przemysłowych i globalne ścieżki dystrybucji zapasów: Komponenty sklepu z modułami termowizyjnymi