









Przewodnik cenowy modułów kamer termowizyjnych 2024: Od zestawów DIY po profesjonalne rozwiązania Edge AI
23 czerwca 2026
Najlepszy moduł termowizyjny do integracji z dronami: Przewodnik Edge AI i LWIR
24 czerwca 2026
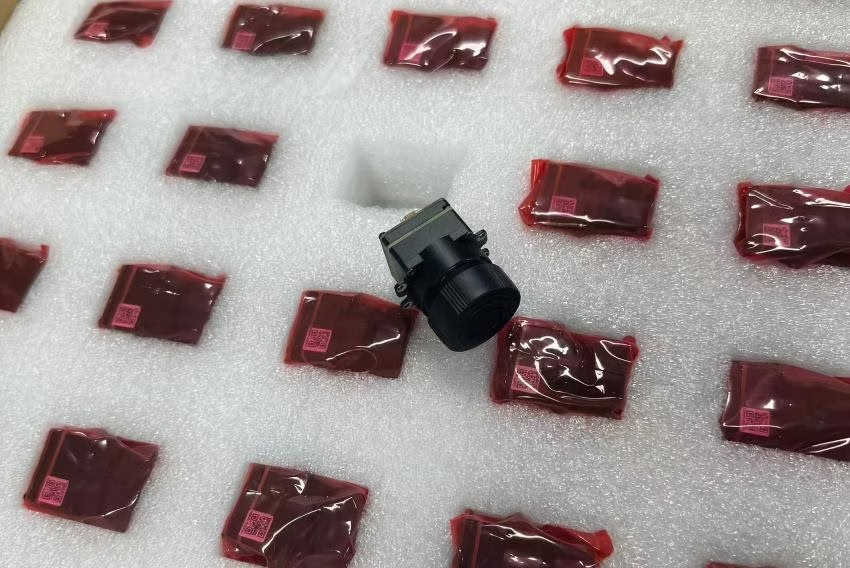
Najwyższej klasy profesjonalny moduł kamery termowizyjnej: Rozwiązania LWIR wzbogacone o AI dla dronów i technologii DIY
Nowoczesne zastosowania UAV w przemyśle, obronności i sektorze cywilnym wymagają komponentów ładunku, które znacząco przesuwają granice paradygmatu projektowego SWaP-C (rozmiar, waga, moc i koszt). Precyzyjne wykrywanie termiczne nie jest już ograniczone do ciężkich, energochłonnych wojskowych głowic żyroskopowych ani niskorozdzielczych matryc termopilowych dla hobbystów. Dzisiejsi inżynierowie systemów wbudowanych wymagają wysokiej wierności, niechłodzonych matryc mikrobolometrycznych zintegrowanych bezpośrednio z pokładowymi układami scalonymi specyficznymi dla aplikacji (ASIC), zdolnymi do ekstrakcji skalibrowanych strumieni danych radiometrycznych z dużą prędkością. Te zaawansowane moduły kamery termowizyjnej konfiguracje wykorzystują detekcję w spektrum długofalowej podczerwieni (LWIR) (zazwyczaj od 8 do 14 mikrometrów), aby renderować wyraźny obraz przez dym, pył atmosferyczny i absolutną ciemność, otwierając nowe granice w analityce Edge AI, krytycznym śledzeniu obronnym i inspekcji strukturalnej.
Wdrożenie modułu kamery termowizyjnej klasy korporacyjnej do zautomatyzowanych architektur brzegowych wprowadza rygorystyczne wymagania projektowe dotyczące sprzętu i oprogramowania. Architekci systemów muszą poruszać się po złożonych potokach przetwarzania sygnału analogowo-cyfrowego, ograniczeniach opóźnień rzędu mikrosekund w sieciach Real-Time Streaming Protocol (RTSP) oraz fizycznych ograniczeniach montażowych, gdzie każdy gram bezpośrednio wpływa na wytrzymałość lotu lub żywotność baterii. Ten kompleksowy przewodnik techniczny analizuje podstawową fizykę technologii mikrobolometrycznych, dekomponuje podstawowe standardy obudowy czujników, omawia wysokowydajne integracje przemysłowe i ustanawia bezwzględne porównania wydajności, aby pomóc w wyborze idealnego rdzenia LWIR dla platformy wizyjnej nowej generacji – lotniczej lub wbudowanej.
Podwójny system spisu treści
Mapa strukturalna witryny (blok nawigacyjny na całą szerokość)
Spis treści
- 👉 Dogłębna architektura systemu modułu kamery termowizyjnej
- 👉 Obliczenia radiometryczne i algorytmy kalibracji termicznej
- 👉 Integracja modułów termicznych z płatowcami UAV i dronów
- 👉 Dogłębna analiza protokołów: Potoki telemetryczne RTSP, IP, CVBS i SPI
- 👉 Taktyczne wdrożenia geopolityczne i przeciwdziałania zagrożeniom
- 👉 Zestawy funkcji i specyfikacje profesjonalnych rdzeni produktów
- 👉 Zaawansowane FAQ inżynieryjne i przewodnik integracji
Pływające menu zwijane na pulpicie (nakładka szybkiej nawigacji sterowana CSS)
[+/-]
Dogłębna architektura systemu modułu kamery termowizyjnej
Oto sedno: przemysłowy moduły kamery termowizyjnej to wysoce zsynchronizowane mistrzostwo w dziedzinie nauki o materiałach, sub-mikronowego wyrównania fizycznego i matematyki obliczeniowej. Standardowe kamery światła widzialnego wykorzystują krzemowe czujniki CMOS do przechwytywania fotonów odbijających się w spektrum od 400 do 700 nanometrów. Ale kiedy przechodzisz na terytorium długofalowej podczerwieni (LWIR), śledzisz energię cieplną emitowaną bezpośrednio z ciał docelowych. Zarządzanie samopromieniowaniem z otaczającej obudowy bez zagłuszania układu mikrobolometrycznego to poważne wyzwanie sprzętowe, z którym inżynierowie mierzą się na co dzień w warsztacie.
Każdy profesjonalny rdzeń termowizyjny wymaga specjalistycznej ścieżki optycznej, aby działać prawidłowo. Standardowe szkło optyczne całkowicie blokuje fale LWIR. Spróbuj użyć standardowej optyki, a równie dobrze możesz umieścić solidny kawałek blachy przed swoim sensorem. Zamiast tego używamy elementów z germanu klasy optycznej lub precyzyjnych kompozytów szkła chalkogenidkowego. Elementy te są pokrywane specjalistycznymi powłokami antyrefleksyjnymi z diamentopodobnego węgla (DLC), aby rzutować czystą, nieosłabioną energię termiczną na niechłodzoną matrycę w płaszczyźnie ogniskowej (FPA). W tej konfiguracji przekładamy surowe zmiany oporu termicznego na czyste cyfrowe ślady, korygujemy je za pomocą wbudowanego układu ASIC i kierujemy skalibrowane wartości temperatury bezpośrednio do głównego procesora.
Rola niechłodzonych mikrobolometrów w LWIR
Nowoczesne obrazowanie termowizyjne w dużej mierze opiera się na niechłodzonych matrycach FPA z mikrobolometrami. Ta konfiguracja eliminuje potrzebę stosowania drogich, energochłonnych zespołów chłodzenia kriogenicznego, umożliwiając inżynierom budowanie trwałych systemów o ułamku fizycznej objętości. Spójrz, jeśli możesz pozbyć się komór próżniowych z ciekłym azotem bez utraty responsywności w rzeczywistych warunkach, twój zakres inżynieryjny staje się znacznie prostszy.
W ujęciu fizycznym matryca mikrobolometrów to siatka mikroskopijnych pikseli membranowych zawieszonych bezpośrednio nad odczytową bazą krzemową. Każdy pojedynczy piksel jest wykonany z materiału absorbującego — zazwyczaj tlenku wanadu (VOx) lub amorficznego krzemu (α-Si) — i wsparty na ultracienkich, wysoce izolowanych nóżkach strukturalnych. Gdy padające promieniowanie LWIR omiata cel i uderza w ten absorber, element nagrzewa się, zmieniając swój opór elektryczny. Ta wydajność jest regulowana przez Współczynnik Temperaturowy Rezystancji (TCR). W rzeczywistych zastosowaniach termowizyjnych konfiguracje VOx zazwyczaj oferują wyższe wartości TCR i niższe profile szumów 1/f niż standardowe matryce α-Si, co skutkuje lepszą jednorodnością obrazu i znacznie niższą Równoważną Szumowo Różnicą Temperatur (NETD).

Układ Odczytowy (ROIC) i Hermetyzacja na Poziomie Płytki (WLP)
Gdy matryca zarejestruje te minimalne zmiany oporu, potrzebny jest sposób na ich odczytanie i zdigitalizowanie w czasie rzeczywistym. Tutaj wkracza Układ Odczytowy (ROIC), połączony bezpośrednio pod zawieszoną siatką sensorów. ROIC wykonuje większość ciężkiej pracy, uruchamiając szybkie przetworniki analogowo-cyfrowe (ADC), multipleksery i zintegrowane wzmacniacze, aby skanować matrycę rząd po rzędzie i wyprowadzać czyste sygnały cyfrowe.
Ponieważ zawieszone mikrobolometry są wysoce delikatne i wrażliwe na prądy powietrza otoczenia, muszą być hermetycznie zamknięte w wysokiej próżni. Bez solidnego uszczelnienia próżniowego cząsteczki powietrza otoczenia stłumią odpowiedź termiczną, czyniąc sensor bezużytecznym. Współcześni producenci stosują Hermetyzację na Poziomie Płytki (WLP), aby uszczelnić krzemową nasadkę bezpośrednio nad obudową detektora, będąc jeszcze w komorze próżniowej. To specjalistyczne podejście produkcyjne eliminuje nieporęczne metalowe pojemniki, tworząc lekkie, kompaktowe rdzenie, które łatwo mieszczą się na mikrogimbalach i kompaktowych systemach przeziernych.
Przetwarzanie oparte na ASIC vs. Przechwytywacze Ramki po Stronie Hosta
Po digitalizacji surowe ramki termiczne zawierają przestrzenne zróżnicowanie spowodowane niewielkimi różnicami w składzie każdego piksela. Rozwiązanie tych zróżnicowań wymaga od deweloperów wyboru ścieżki przetwarzania:
- ⚙️ Przetwarzanie po Stronie Hosta: To podejście przesyła surowe dane z czujnika bezpośrednio przez interfejsy SPI lub równoległe do głównego procesora systemu. Choć pozwala to utrzymać niską cenę modułu czujnika, analizowanie surowych, nieskalibrowanych strumieni może szybko przeciążyć procesor główny, powodując opóźnienia systemu i gubienie klatek w zastosowaniach dynamicznych.
- ⚙️ Przetwarzanie na pokładowym układzie ASIC/DSP: Wysokowydajne rdzenie termowizyjne są wyposażone w dedykowany, wbudowany układ ASIC (Application-Specific Integrated Circuit) lub procesor DSP (Digital Signal Processor). Dzięki wykonywaniu korekcji niejednorodności (NUC), zarządzaniu wadliwymi pikselami, filtrowaniu szumów i mapowaniu kolorów bezpośrednio na lokalnym sprzęcie, moduł generuje w pełni przetworzony, szybki strumień gotowy do wnioskowania wizyjnego na krawędzi, nie obciążając przy tym głównego procesora CPU.
Obliczenia radiometryczne i algorytmy kalibracji termicznej
Wdrożenie czujnika LWIR w monitorowaniu przemysłowym wymaga solidnego zrozumienia podstawowych zasad fizyki. W praktyce musimy dokładnie przyjrzeć się, jak transmisja atmosferyczna, emisyjność celu i odbicia tła oddziałują na siebie, zanim promienie termiczne dotrą do elementów czujnika. Te zależności są kluczowe dla leżącej u podstaw Zasady obrazowania termicznego.
Prawo Plancka i podstawowy model matematyczny
Prawo Plancka mówi, że każde ciało o temperaturze powyżej zera absolutnego emituje energię elektromagnetyczną. Dla typowych celów (od -40°C do +150°C) maksimum tej emisji przypada dokładnie w paśmie LWIR. Całkowita energia promieniowania emitowana przez idealne ciało doskonale czarne jest modelowana przez prawo Stefana-Boltzmanna:
Gdzie:
- ⚙️ E to gęstość strumienia energii promieniowania (W · m-2).
- ⚙️ σ to stała Stefana-Boltzmanna (5,67 × 10⁻⁸ W · m-2 · K-4).
- ⚙️ T to temperatura bezwzględna celu (K).
Oczywiście, rzeczywiste cele nie są idealnymi ciałami doskonale czarnymi. Mają one współczynnik emisyjności (ε), który redukuje rzeczywistą emitowaną energię. Aby określić rzeczywiste temperatury obiektów w warunkach rzeczywistych, Twój potok przetwarzania radiometrycznego musi stale rozwiązywać podstawowe równanie termiczne:
Gdzie:
- ⚙️ Wcałkowita reprezentuje końcową moc podczerwieni przechwyconą przez matrycę detektorów.
- ⚙️ ε to rzeczywista emisyjność powierzchni obiektu (wysoce zmienna; np. polerowane aluminium to ~0,05, beton to ~0,95).
- ⚙️ τ to współczynnik transmisji atmosferycznej.
- ⚙️ Wobj to promieniowanie cieplne pochodzące z obiektu.
- ⚙️ Wodb to tło promieniowania otoczenia odbite od obiektu w kierunku ścieżki czujnika.
- ⚙️ Watm to emisja własna atmosfery między czujnikiem a obiektem.
Jeśli Twój SDK nie oblicza aktywnie i nie kompensuje tych rzeczywistych zmiennych środowiskowych, Twoje odczyty temperatury będą znacząco dryfować. Aby dowiedzieć się więcej o tym, jak dynamika promieniowania cieplnego współdziała z różnymi architekturami czujników, zapoznaj się z analizami akademickimi dostępnymi w Sekcji Obrazowania Podczerwieni Wikipedii.
Korekcja Nieuniformności z Użyciem Migawki (NUC)
W miarę zmian temperatury otaczającego powietrza i nagrzewania się wewnętrznej elektroniki, odczyty bazowe elementów mikrobolometru będą naturalnie dryfować w czasie. Ten dryf objawia się w strumieniu wideo jako szum stałoprzestrzenny (FPN), pogarszając jakość obrazu.
Aby wyeliminować ten szum, wysokiej jakości moduły wykorzystują fizyczną wewnętrzną migawkę. Sekwencja NUC jest wykonywana dynamicznie poprzez następującą zintegrowaną sekwencję:
- ⚙️ Krok 1: Oprogramowanie układowe systemu uruchamia wewnętrzny elektromagnes mechaniczny, umieszczając płytkę migawki o jednolitej temperaturze bezpośrednio przed aktywną ścieżką optyczną.
- ⚙️ Krok 2: ROIC i ASIC odczytują i rejestrują wartości dryfu bazowego każdego piksela na tym jednolitym celu termicznym.
- ⚙️ Krok 3: Procesor pokładowy aktualizuje macierz Offsetu Nieuniformności, zapisując nowe wartości bazowe bezpośrednio w lokalnej pamięci EEPROM.
- ⚙️ Krok 4: Migawka otwiera się, a skorygowane obliczenia offsetu są stosowane klatka po klatce, przywracając klarowność obrazu.
W szybkim śledzeniu lub operacjach taktycznych bezpieczeństwo jest najważniejsze, a 500-milisekundowe zatrzymanie obrazu podczas cyklu migawki może stanowić zagrożenie. Aby temu zaradzić, nowoczesne platformy obronne wykorzystują zaawansowane algorytmy do przewidywania dryfu czujnika w czasie, minimalizując fizyczne cykle migawki lub uruchamiając bezmigawkowe obliczeniowe modele NUC, które dynamicznie szacują offsety na podstawie ruchu sceny.
Integracja modułów termicznych z płatowcami UAV i dronów
Integracja wysokowydajnego czujnika termicznego z niestandardowymi systemami Bezzałogowych Statków Powietrznych (UAV) stwarza złożone wyzwania sprzętowe. Projekty wymagające długiej wytrzymałości lotu wymagają starannego wyważenia między profilami aerodynamicznymi, układem fizycznym, trasowaniem zasilania i ścieżkami optycznymi.
Nawigacja w Ramach SWaP-C
- ✅ Rozmiar: Minimalne profile powierzchni czołowej są niezbędne do zmniejszenia oporu aerodynamicznego na platformach powietrznych.
- ✅ Waga: Każdy zaoszczędzony gram wydłuża czas lotu. Wykorzystanie czujników termicznych w obudowie na poziomie wafla (WLP) z lekką, kompaktową optyką utrzymuje wagę rdzenia czujnika poniżej 30 gramów, oszczędzając żywotność baterii.
- ✅ Moc: Systemy powietrzne działają przy napiętych budżetach prądu stałego. Optymalne konstrukcje czujników zużywają mniej niż 1,5 Wata, unikając nadmiaru ciepła i zapobiegając spadkom napięcia w kontrolerze lotu.
- ✅ Koszt: Wykorzystanie komercyjnych komponentów gotowych (COTS) ze standardowymi interfejsami komunikacyjnymi obniża koszty ogólne rozwoju i przyspiesza harmonogramy projektów.
Montaż i Stabilizacja Mechaniczna
Niechłodzone czujniki LWIR są bardzo wrażliwe na wibracje. Standardowe silniki dronów pracujące na wysokich obrotach wprowadzą znaczne rozmycie obrazu, chyba że zostanie to rozwiązane mechanicznie. Rozwiązanie wymaga zamontowania rdzenia kamery w dedykowanym 3-osiowym gimbalu bezszczotkowym.
W warsztacie używamy niestandardowych płyt tłumiących w połączeniu z silikonowymi przelotkami izolacyjnymi. Twardość tych przelotek musi być dopasowana do fizycznej masy ładunku, aby skutecznie izolować wibracje. Dodatkowo przewody połączeniowe powinny składać się z wysoce elastycznych, mikrokablowych linii taśmowych, aby zapobiec jakiemukolwiek mechanicznemu oporowi na silnikach stabilizatora gimbala.
Ograniczanie zakłóceń elektromagnetycznych (EMI)
Drony to środowiska o wysokim poziomie szumu EM. Nowoczesne platformy mieszczą wysoko prądowe sterowniki prędkości (ESC), wieloczęstotliwościowe łącza telemetryczne i jednostki GPS w bliskiej odległości, co może łatwo wprowadzać szum do wrażliwych linii analogowych:
- ⚙️ Ekranowanie Faradaya: Zamknięcie płytek przetwarzania czujnika termicznego w niestandardowo tłoczonej folii miedzianej lub taśmie mu-metalowej blokuje zakłócenia z wysoko mocnych łączy wideo 2,4 GHz/5,8 GHz.
- ⚙️ Kondycjonowanie linii zasilającej: Baterie dronów doświadczają ogromnych wahań napięcia podczas gwałtownego przyspieszania. Doprowadzenie zasilania do modułu termicznego przez dedykowany, niskoszumny regulator liniowy (LDO) zapobiega pojawianiu się poziomych linii szumów w obrazie wideo.
Dla zespołów systemowych opracowujących platformy wielowirnikowe, przejrzyj układy mechaniczne i opcje integracji z płatowcem dostępne przez OBSETECH.
Dogłębna analiza protokołów: Potoki telemetryczne RTSP, IP, CVBS i SPI
Wybór odpowiedniego interfejsu cyfrowego jest kluczowy przy integracji modułu czujnika termowizyjnego z systemami wbudowanymi, platformami robotów lub sieciami bezpieczeństwa. Każdy balans protokołu jest zoptymalizowany pod kątem konkretnych kompromisów między przepustowością, opóźnieniem, złożonością systemu i rozdzielczością.
| Parametr protokołu | Analogowe CVBS | Bezpośrednia telemetria SPI | IP / Ethernet (RTSP) |
|---|---|---|---|
| Typ transmisji danych | Analogowy sygnał kompozytowy (NTSC/PAL) | Niskopoziomowa magistrala cyfrowa | Pakietowane strumienie sieci cyfrowej |
| Profil opóźnień | Niskie (< 5 ms) | Ultra-niskie (< 2 ms) | Umiarkowane (70 ms – 150 ms) |
| Względna przepustowość | Niska (kabel analogowy) | Wysoka (wymaga wysokiej częstotliwości zegara) | Umiarkowana (standardowa kompresja H.264/265) |
| Maks. odległość transmisji | ~50 metrów przez linie koncentryczne | ~15 centymetrów (ograniczenia ścieżek PCB) | ~100 metrów (UTP/RTSP) / Nieograniczony przez IP |
| Wartość ramki radiometrycznej | Nie (tylko wizualne wyjście termiczne) | Pełne wyjście surowych metadanych pikseli | Tak (osadzone w strumieniu JSON/Metadane) |
| Narzut sprzętowy | Wymagany prosty Frame Grabber | Duże obciążenie parsowaniem SPI na CPU hosta | Standardowy dekoder IP / stos VLC |
Bezpośrednie analogowe kompozytowe (CVBS)
Analogowe CVBS pozostaje niezawodną opcją dla transmisji o niskim opóźnieniu. W tej konfiguracji wewnętrzny przetwornik cyfrowo-analogowy rdzenia kamery wyprowadza tradycyjne standardowe formaty analogowe PAL lub NTSC. Chociaż nie uzyskasz indywidualnych obliczeń temperatury radiometrycznej na piksel przez CVBS, jego niemal zerowe opóźnienie jest kluczowe dla ręcznego pilotowania drona, gdy liczą się milisekundy.
Magistrala telemetryczna SPI
W projektach wykorzystujących mikrokontrolery o niskim obciążeniu, takie jak płytki ESP32 lub STM32 black pill, SPI (Szeregowy Interfejs Urządzeń Peryferyjnych) zapewnia bezpośredni dostęp do wartości pikseli. Surowe ramki są wyprowadzane bezpośrednio do procesora hosta. Należy pamiętać, że SPI nie ma wewnętrznej korekcji błędów, więc utrzymanie połączeń taśmowych poniżej 10 cm jest krytyczne dla zachowania integralności sygnału.
Protokół sieciowy (IP / RTSP)
Standardowe instalacje przemysłowego IoT wymagają solidnych topologii sieciowych, zazwyczaj wykorzystujących fizyczne połączenie RJ45 przesyłające skompresowane ramki H.264/H.265 przez RTSP. Wewnętrzny układ ASIC modułu kompresuje surowe dane termiczne, a standardowy RTP pakietuje je do dystrybucji sieciowej. Dostęp do tego strumienia przez OpenCV na zdalnym systemie jest prosty przy użyciu poniższego skryptu routingu w Pythonie:
import cv2
Aby uzyskać więcej szczegółów na temat konfiguracji nowoczesnych przemysłowych protokołów sieciowych, zapoznaj się z tym przewodnikiem na temat Infrastruktury sieci przemysłowych i urządzeń.
Taktyczne wdrożenia geopolityczne i przeciwdziałania zagrożeniom
Nieschładzane czujniki LWIR odgrywają coraz ważniejszą rolę w dzisiejszych środowiskach obronnych i bezpieczeństwa. Te moduły półprzewodnikowe są zaprojektowane z myślą o niezawodności w warunkach ciągłych naprężeń termicznych, znajdując zastosowanie w systemach oceny zagrożeń fizycznych i aplikacjach monitorowania terenowego.
Głównym zastosowaniem tych modułów są pozycje obronne w ramach przeciwdziałania bezzałogowym statkom powietrznym (C-UAV). Podczas gdy systemy radarowe doskonale sprawdzają się w śledzeniu celów na dużych odległościach, często mają trudności z wykrywaniem małych dronów z drewna lub kompozytów węglowych na niskich pułapach. Moduły kamer termowizyjnych wypełniają tę lukę, śledząc sygnatury cieplne regulatorów prędkości, akumulatorów i silników dronów, utrzymując namierzenie pomimo dymu, mgły i całkowitej ciemności. Ponadto czujniki te są integrowane w zautomatyzowanych sieciach obwodowych, monitorując chronione obiekty i identyfikując ruch na rozległych, nieoświetlonych obszarach.
Bezzałogowe Powietrzne Poszukiwania i Ratownictwo (SAR)
W gęstym listowiu, trudnym terenie lub w warunkach zadymienia kamery optyczne zawodzą. Zastosowanie niechłodzonego czujnika LWIR na stabilizowanej platformie drona umożliwia zespołom poszukiwawczym lokalizowanie zaginionych osób poprzez śledzenie ich ciepła ciała na tle chłodniejszego otoczenia. Procesory brzegowe pracujące na pokładzie mogą analizować obraz termowizyjny w czasie rzeczywistym, natychmiastowo wyróżniając ludzi lub pojazdy dla naziemnych zespołów ratowniczych.
Neutralizacja Min Lądowych i Humanitarne Rozminowywanie
Zakopane miny lądowe zmieniają właściwości przewodzenia ciepła otaczającej gleby. W ciągu dnia bezwładność cieplna metalowych lub wybuchowych obudów prowadzi do subtelnych różnic temperatury powierzchni w porównaniu z luźną ziemią. Dzięki zastosowaniu podwójnych ładunków czujników, łączących wysokorozdzielcze rdzenie LWIR z kamerami optycznymi, zautomatyzowane platformy mogą identyfikować wzorce pól minowych i mapować zagrożenia, umożliwiając personelowi lokalizowanie niebezpieczeństw z bezpiecznej odległości.
Nadzór Taktyczny i Ochrona Obwodowa
Krytyczne miejsca przechowywania, granice i posterunki polegają na wielospektralnych sieciach nadzoru. Profesjonalne rdzenie LWIR mogą wykrywać sygnatury cieplne ludzi na odległościach przekraczających 1000 metrów w całkowitej ciemności. Integracja modułu czujnika termowizyjnego z zautomatyzowanym oprogramowaniem do śledzenia celów zapewnia ciągłe pokrycie chronionych obiektów, automatycznie sygnalizując nieautoryzowane naruszenia granic.
Aby uzyskać głębszy wgląd w ocenę zagrożeń fizycznych i taktyczne zespoły optyczne, przejrzyj tę analizę Aktywna Ocena Zagrożeń i Operacje Obrony Obwodowej.
Zestawy funkcji i specyfikacje profesjonalnych rdzeni produktów
Aby pomóc inżynierom integracji w ocenie opcji o wysokiej wydajności, poniższa matryca porównuje dwa profesjonalne moduły czujników termowizyjnych:
Matryca Porównawcza Techniczna
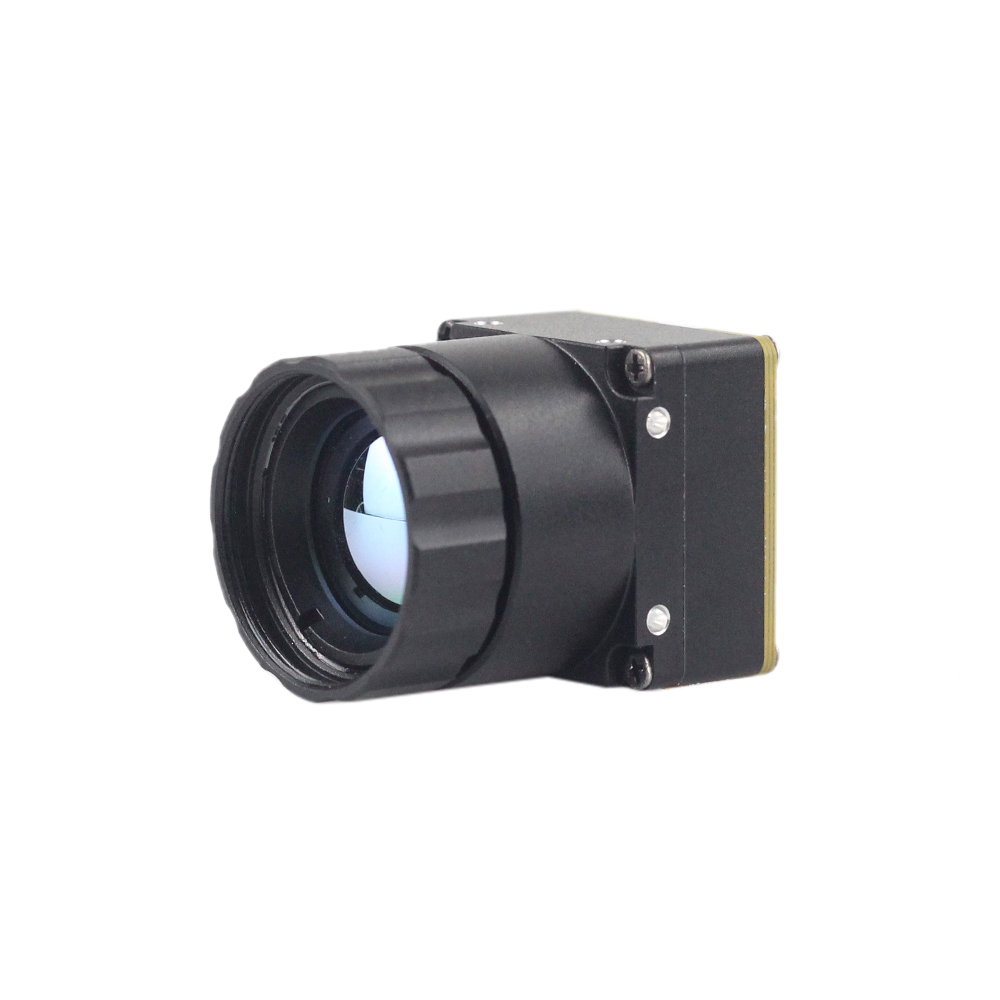
| Specyfikacja | Moduł Kamery z Czujnikiem Termicznym ASIC 640*512 | Mini moduł kamery termowizyjnej LWIR 256*192 |
|---|---|---|
| Adres URL modelu | Strona produktu | Strona produktu |
| Odniesienie do obrazu produktu | 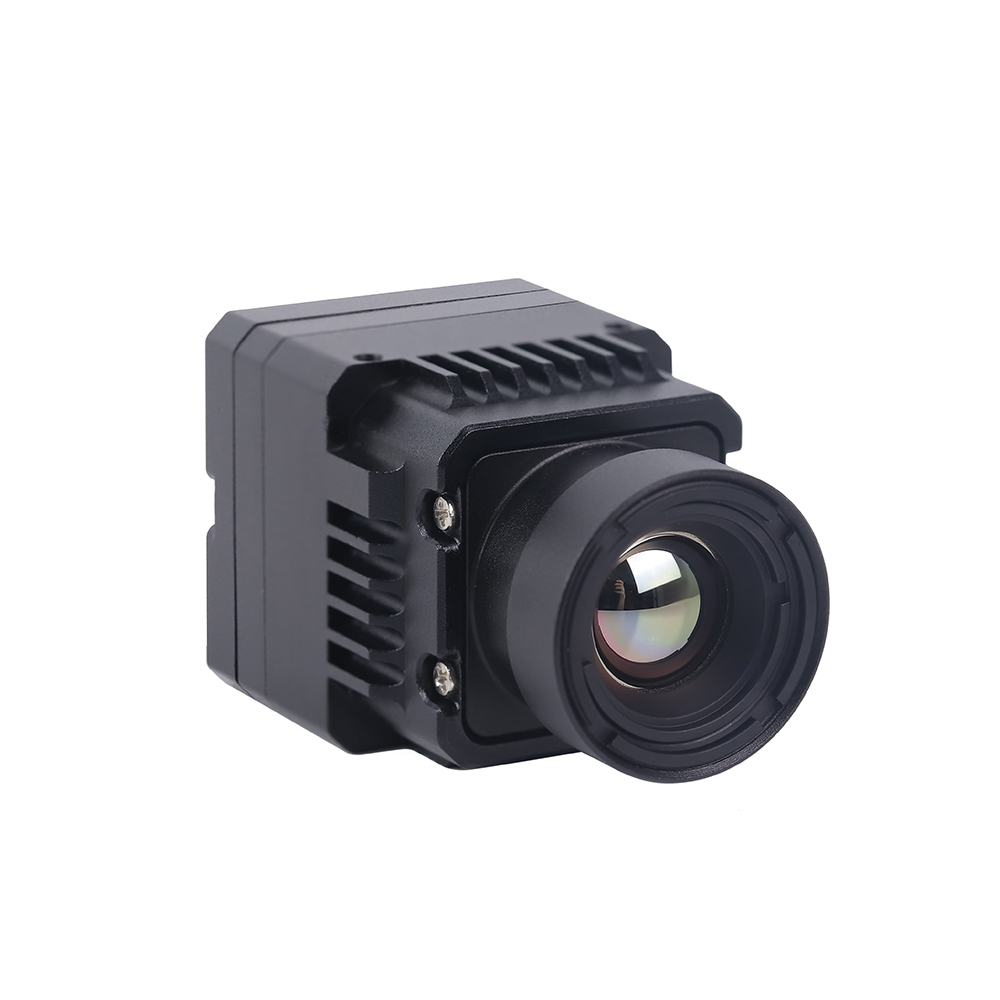 |
 |
| Rozdzielczość | 640 * 512 pikseli (VGA) | 256 * 192 pikseli (QVGA wąski) |
| Technologia rdzenia | Niechłodzony mikrobolometr z procesorem ASIC | Niechłodzony mikrobolometr LWIR |
| Interfejsy fizyczne | Ethernet RJ45, analogowy CVBS, protokół IP RTSP | Miniaturowy interfejs wielopinowy z taśmą kablową |
| Optymalizacja formatu | Zintegrowany montaż systemu | Ultra-kompaktowy pakiet do integracji z UAV |
| Dokładność radiometryczna | Dane pomiarowe radiometryczne z całej matrycy | Radiometria termiczna punktowa, liniowa i obszarowa |
| Docelowe przypadki użycia | Monitoring przemysłowy, obserwacja dalekiego zasięgu | Ładunki dronów, wykrywanie min, systemy DIY |
Niechłodzony moduł kamery termowizyjnej z sensorem 640*512, RJ45, CVBS, RTSP, IP
to cud inżynierii zaprojektowany specjalnie do środowisk o ograniczonych parametrach SWaP. Dzięki miniaturyzacji elektroniki bez poświęcania jakości sensora dostarczamy rdzeń, który mieści się w najciaśniejszych przestrzeniach. Nieschładzany moduł kamery termowizyjnej z sensorem ASIC na podczerwień RJ45 CVBS RTSP IP 640*512 jest zaprojektowany do wysokowydajnej integracji w zaawansowanych sieciach. Ten wysoce wydajny moduł posiada rdzeń o rozdzielczości 640x512, który zapewnia ostry obraz termiczny, co czyni go doskonale nadającym się do inspekcji przemysłowych, zautomatyzowanej diagnostyki bezpieczeństwa i stabilizowanych ładunków dronów powietrznych.
Zintegrowany sprzęt przetwarzający dostarcza skompresowane strumienie IP przy użyciu standardowych protokołów (w tym modeli H.264/H.265 przez RTSP), umożliwiając bezproblemową konfigurację plug-and-play z sieciowymi macierzami pamięci cyfrowej i stacjami monitorującymi. Ponadto, jego analogowa ścieżka wyjściowa CVBS umożliwia lokalne przesyłanie strumieniowe wideo z minimalnym opóźnieniem, wspierając śledzenie w czasie rzeczywistym podczas operacji zdalnych.
Niekolowana miniaturowa kamera termowizyjna LWIR 256*192, moduł podobny do DJI, do wykrywania min
W przypadku operacji, gdzie przestrzeń fizyczna i masa ładunku są bardzo ograniczone, Niekolowana miniaturowa kamera termowizyjna LWIR 256*192, moduł podobny do DJI, do wykrywania min zapewnia wysoce zintegrowane rozwiązanie. Zbudowany z wykorzystaniem wysokowydajnych technologii mikrobolometrycznych, ten kompaktowy moduł oferuje dokładną radiometrię, długoterminową stabilność kalibracji i niezawodną wydajność w wymagających środowiskach.
Czujnik jest lekki i wysoce zoptymalizowany w ramach koncepcji SWaP-C, co czyni go doskonałym wyborem dla przenośnych, wielowirnikowych ładunków obserwacyjnych. Poprzez mapowanie surowej energii podczerwieni na swojej matrycy, generuje czyste obrazy radiometryczne, które mogą być używane do śledzenia zmian temperatury i identyfikacji ukrytych obiektów (takich jak zakopane miny) w terenie.
Zaawansowane FAQ inżynieryjne i przewodnik integracji
P1: Czy mogę przesyłać strumieniowo dane termiczne o wysokiej rozdzielczości do Raspberry Pi lub ESP32?
Tak, ale ścieżka integracji zależy w dużej mierze od wyboru sprzętu hosta. Podczas oceny przesyłania strumieniowego przez interfejs, należy zrównoważyć szybkość procesora, szerokość magistrali i struktury pamięci:
- ⚙️ Integracja z Raspberry Pi: Podłączanie wysokowydajnych modułów do Raspberry Pi 4 lub 5 jest proste. Ponieważ wbudowany układ ASIC modułu czujnika termicznego wysyła bezpośrednie strumienie wideo IP, można podłączyć łącze RJ45 rdzenia bezpośrednio do portu Gigabit Ethernet Pi. Standardowe biblioteki (takie jak OpenCV lub GStreamer) dekodują strumień RTSP przy minimalnym obciążeniu procesora, uwalniając budżet przetwarzania na modele wizji komputerowej lub lokalne przechowywanie danych.
- ⚙️ Integracja z mikrokontrolerem ESP32: ESP32 nie ma mocy obliczeniowej ani pamięci (SRAM) do dekodowania strumieni RTSP H.264 o wysokiej rozdzielczości. Zamiast tego należy połączyć się z rdzeniami o niższej rozdzielczości za pośrednictwem magistrali SPI o niskim narzucie. Pracując z częstotliwością od 20 MHz do 24 MHz, ESP32 może pobierać surowe dane klatek klatka po klatce i wyświetlać je przy użyciu podwójnych buforów, aby zapobiec rozrywaniu ekranu.
P2: Jak wasze moduły wypadają w porównaniu ze standardowymi czujnikami DIY, takimi jak MLX90640?
Różnice w wydajności między termopilami klasy podstawowej a profesjonalnymi niechłodzonymi modułami kamer termowizyjnych są znaczące we wszystkich parametrach fizycznych i operacyjnych:
- ⚙️ Rozdzielczość i czułość: Czujniki hobbystyczne, takie jak MLX90640, to proste termopile z małymi matrycami (zazwyczaj 32x24 piksele). Profesjonalny niechłodzony rdzeń zapewnia rozdzielczości do 640x512, co przekłada się na 327 680 pojedynczych pikseli. Ta znacznie wyższa gęstość pikseli dostarcza ostre obrazy termiczne ze szczegółami, które modele klasyfikacyjne mogą łatwo rozróżnić, znacznie przewyższając rozmyte strumienie o niskiej rozdzielczości z termopili DIY.
- ⚙️ Czujniki 12 μm upakowują więcej pikseli na mniejszej powierzchni, umożliwiając wyraźniejszą identyfikację małych anomalii termicznych z większych odległości. Podczas gdy standardowe termopile mają czułość termiczną 100 mK lub wyższą, profesjonalne moduły LWIR osiągają poziomy czułości termicznej poniżej 40 mK, co pozwala im rozróżniać wahania temperatury tak małe jak 0,04°C.
- ⚙️ Częstotliwości odświeżania: Moduły DIY zazwyczaj doświadczają opóźnień przy wysokich częstotliwościach odświeżania, podczas gdy profesjonalne moduły niechłodzone konsekwentnie pracują z częstotliwością od 25 Hz do 50 Hz, utrzymując szybko poruszające się obiekty w wyraźnym ostrym obrazie bez rozrywania obrazu.
P3: Czy te moduły obsługują niestandardową integrację z dronami lub niszowymi projektami przemysłowymi?
Tak, profesjonalne niechłodzone moduły kamer termowizyjnych LWIR są zaprojektowane do obsługi niestandardowej integracji na platformach dronów i w specjalistycznych środowiskach przemysłowych.
Aby uprościć integrację oprogramowania, moduły te są wspierane przez solidne zestawy narzędzi programistycznych (SDK) i interfejsy API kompatybilne ze standardowymi systemami operacyjnymi, w tym Windows, Linux (dla robotyki ROS/ROS2 opartej na Ubuntu) i Android. Te biblioteki dają programistom bezpośrednią kontrolę nad systemami administracyjnymi, w tym pisanie niestandardowych poleceń migawki do korekcji niejednorodności (NUC), ustawianie docelowych progów temperatury do wyzwalania alarmów systemowych, śledzenie bezwzględnych lokalnych minimalnych, maksymalnych i średnich temperatur obszaru zainteresowania (ROI) oraz dynamiczną modyfikację palet pseudokolorów (np. White Hot, Black Hot, Ironbow, Rainbow).
Od strony sprzętowej te kompaktowe moduły doskonale nadają się do integracji z przemysłowymi sieciami IoT i platformami robotycznymi. Dzięki swojej niechłodzonej, półprzewodnikowej konstrukcji zapewniają niezawodną długoterminową wydajność w warunkach zapylenia, wibracji i zmian termicznych typowych dla środowisk fabrycznych.
📚 Piśmiennictwo i dalsze lektury
- 👉 Standard branżowy: Wikipedia Obrazowanie w podczerwieni | Przeglądy techniczne
- 👉 Standard branżowy: OBSETECH | Inżynieria systemów UAV
- 👉 Powiązany przewodnik: Przewodnik po kalibracji termicznej LWIR i zasadach | Podstawowe zasady
- 👉 Powiązany przewodnik: Macierze protokołów sieciowych IP w przemyśle | Integracja interfejsów
- 👉 Powiązany przewodnik: Taktyczne systemy obronne i śledzenie obserwacyjne | Wdrożenia





