Najlepszy dostawca niechłodzonych rdzeni kamer termowizyjnych LWIR | Moduły OEM 640 i 1280
10 września 2026

Moduł kamery termowizyjnej — zamówienie hurtowe: rdzenie OEM LWIR do dronów i systemów wbudowanych
Przeniesienie niechłodzonego układu obrazowania długofalowej podczerwieni (LWIR) z prototypu laboratoryjnego działającego na zestawie deweloperskim do tysięcy wdrożonych jednostek pracujących w terenie upokorzy każdy zespół inżynierski. Jeśli budujesz komercyjne drony, autonomiczne roboty mobilne, przenośną optronikę lub inteligentne przemysłowe węzły brzegowe, już wiesz, że kupowanie rdzeni sensorów w dużych ilościach to nie to samo, co kupowanie zwykłych kamer internetowych. Nie możesz po prostu przejrzeć katalogu, zerknąć na rozdzielczość pikseli, sprawdzić próg rabatowy i uznać sprawę za załatwioną. W realnym świecie Twój sukces zależy od surowej fizyki ciała stałego mikrobolometru, bezwzględnych budżetów rozmiaru, masy i mocy (SWaP), pasożytniczej migracji ciepła wewnątrz szczelnych obudów, optycznej funkcji przenoszenia modulacji (MTF) oraz opóźnień interfejsów na poziomie sprzętowym. Jeśli podejmiesz złą decyzję co do rdzenia na etapie laboratoryjnym, zapłacisz za to dziesięciokrotnie w postaci dryfującej radiometrii, niestabilnych gimbali i katastrofalnych awarii polowych, gdy tylko ruszy produkcja seryjna.
Realizacja zamówienia hurtowego OEM modułu kamery termowizyjnej wymaga pełnej przejrzystości sprzętowej, niskopoziomowej kontroli oprogramowania układowego i absolutnej powtarzalności produkcyjnej między partiami. Pozyskiwanie rdzeni OEM LWIR w wersji gołej płytki lub w obudowie oznacza, że Twoi inżynierowie optomechaniki, oprogramowania układowego i systemów muszą ocenić surowe potoki cyfrowe, natywną kompatybilność wbudowaną — taką jak bezobciążeniowy MIPI-CSI2 czy bezsterownikowe mostki UVC — wewnętrzne algorytmy korekcji niejednorodności (NUC) oraz stabilność pomiaru temperatury w nieprzyjaznych warunkach pracy. Ten przewodnik stworzyliśmy jako rzeczowe, sprzętowe źródło referencyjne dla architektów systemów, głównych projektantów optomechaniki i menedżerów zakupów integrujących wizję termiczną z ładunkami użytkowymi UAV, celownikami taktycznymi, systemami nadzoru perymetrycznego i przemysłowymi platformami edge-AI.
Spis treści
- 👉 Fizyka mikrobolometru i architektura sensora: ocena VOx vs. a-Si w hurtowych zakupach OEM
- 👉 Inżynieria SWaP-C dla platform powietrznych i mobilnych: rozbicie masy, mocy i formatu
- 👉 Szybkie interfejsy wbudowane: natywne potoki MIPI-CSI2, USB 3.0 UVC i analogowe potoki wideo
- 👉 Radiometria przemysłowa: zarządzanie NUC, flagami migawki i dryftem termicznym we wdrożeniach wielkoseryjnych
- 👉 Rdzenie OEM LWIR Purpleriver: specyfikacje techniczne i macierz wolumenowa
- 👉 Zapewnienie jakości zamówień hurtowych, weryfikacja MTBF i ograniczanie ryzyka w łańcuchu dostaw
- 👉 Sekcja FAQ — szczegółowe zagadnienia techniczne
Fizyka mikrobolometru i architektura sensora: ocena VOx vs. a-Si w hurtowych zakupach OEM
Gdy zatwierdzasz duże serie produkcyjne rdzeni LWIR, surowa chemia cienkowarstwowych półprzewodników matrycy płaszczyzny ogniskowej (FPA) decyduje o stosunku sygnału do szumu, stałej czasowej termicznej sensora i stabilności środowiskowej. W świecie niechłodzonej LWIR na rynku komercyjnym dominują dwa materiały detektorów: tlenek wanadu (VOx) i krzem amorficzny (a-Si). Zrozumienie fizycznych kompromisów między nimi jest kluczowe, zanim zatwierdzisz listę materiałów (BOM).

Droga optyczna zaczyna się, gdy długofalowa energia podczerwieni w oknie spektralnym od 8 µm do 14 µm trafia na pokryty powłoką antyrefleksyjną zespół optyczny z germanu lub chalkogenku i pada na membranę absorbera piksela mikrobolometru, która jest zwykle zbudowana z azotku krzemu (Si3N4). Zaabsorbowana energia fotonów podgrzewa znajdujący się pod spodem materiał termistorowy, wywołując mierzalną zmianę rezystancji elektrycznej regulowaną przez temperaturowy współczynnik rezystancji materiału (TCR). Układ odczytu (ROIC) próbkuje tę zmianę rezystancji za pomocą ultraniskoszumowych integratorów pojemnościowych z transimpedancją. Następnie wbudowana macierz FPGA lub dedykowany układ ASIC wykonuje zastępowanie martwych pikseli, dwupunktową korekcję wzmocnienia i offsetu w czasie rzeczywistym oraz obliczenia radiometryczne, zanim wypuści surowe cyfrowe wideo.
Zalety materiałowe tlenku wanadu (VOx)
Rzecz w tym, że VOx zapewnia zauważalnie wyższy temperaturowy współczynnik rezystancji, zwykle wynoszący od -2%/K do -3%/K w temperaturach pokojowych. Ten wyższy TCR przekłada się bezpośrednio na znacznie lepszą różnicę temperatur równoważną szumowi (NETD). Na zautomatyzowanych liniach produkcji masowej rdzenie Purpleriver VOx osiągają czułość termiczną na poziomie 40 mK lub niższą, a w połączeniu z szeroką optyką f/1.0 spadają poniżej 30 mK.
VOx ma również znacznie niższą częstotliwość narożną szumu migotania 1/f w porównaniu z krzemem amorficznym. Szum migotania niskiej częstotliwości w mikrobolometrach wynika z fluktuacji gęstości nośników wzdłuż granic ziaren mikrostrukturalnych. Precyzyjne osadzanie VOx daje wyjątkowo jednorodne cienkie warstwy stechiometryczne, które utrzymują imponujący stosunek sygnału do szumu (SNR) w wydłużonych cyklach integracji. Gdy budujesz taktyczne drony ISR, ładunki rozpoznania granicznego lub zautomatyzowane systemy wykrywania gazów, odróżnienie ułamkowych kontrastów celu w kelwinach od szumu tła czujnika stanowi różnicę między sukcesem misji a bezużyteczną telemetrią.
Charakterystyka krzemu amorficznego (a-Si)
Z drugiej strony matryce z krzemu amorficznego działają na standardowych liniach półprzewodnikowych CMOS, osadzane na masywnych płytkach krzemowych, co historycznie obniżało początkowe koszty produkcji. Ale a-Si ma realne ograniczenia fizyczne: niższy TCR (zazwyczaj od -1,5%/K do -2%/K) w połączeniu ze znacznie wyższymi poziomami szumu 1/f. Aby wydobyć użyteczny obraz z tego szumu, rdzenie a-Si muszą polegać na dłuższych okresach integracji i agresywnym czasowym filtrowaniu szumu. To wydłuża stałą czasową termiczną mikrobolometru znacznie powyżej 14 ms. Gdy wrzucisz czujnik a-Si do operacji o wysokiej dynamice — takich jak agresywne odchylanie drona, śledzenie przeciwdronowe czy szybkie omijanie przeszkód przez roboty — ta powolna odpowiedź termiczna natychmiast objawia się jako smużenie, rozmyte krawędzie i utrata rozdzielczości przestrzennej.
Zmniejszanie rozstawu pikseli: geometrie 17 µm kontra 12 µm
Przejście z rozstawu pikseli 17 µm na 12 µm całkowicie zmieniło zasady gry w masowych integracjach OEM. Aktywna przekątna matrycy FPA jest obliczana za pomocą podstawowej geometrii:
Przekątna FPA = √((Szerokość × Rozstaw)² + (Wysokość × Rozstaw)²)
Zejście z architektury o rozstawie 17 µm do 12 µm zmniejsza aktywny fizyczny rozmiar standardowej matrycy 640×512 o prawie 50%. W praktyce to zmniejszenie wymiarów daje zespołom mechanicznym i systemowym dwie natychmiastowe korzyści:
- ✅ Miniaturyzacja optyczna: Aby uzyskać dokładnie to samo pole widzenia (FOV), rdzeń czujnika 12 µm wymaga obiektywu o ogniskowej krótszej o około 29% niż w przypadku matrycy 17 µm. Ponieważ objętość i masa optyki germanowej (Ge) skalują się sześciennie wraz z aperturą czynną, przejście na 12 µm drastycznie redukuje masę optyczną i koszty BOM w harmonogramach produkcji wielkoseryjnej.
- ✅ Redukcja stałej czasowej termicznej: Mniejsze mostki mikrobolometryczne obniżają fizyczną pojemność cieplną (Cth) każdej zawieszonej membrany piksela. To skraca czas odpowiedzi termicznej do przedziału od 8 ms do 10 ms, zapewniając ostry, pozbawiony rozmyć zapis wideo 50 Hz/60 Hz podczas manewrów lotu z dużą prędkością.
Inżynieria SWaP-C dla platform powietrznych i mobilnych: rozbicie masy, mocy i formatu
Projektowanie bezzałogowych systemów powietrznych (UAS), amunicji krążącej, celowników ręcznych i kompaktowych robotów naziemnych (UGV) to brutalne ćwiczenie w równoważeniu rozmiaru, masy, mocy i kosztu (SWaP-C). Na platformie powietrznej każdy gram martwego ładunku wymaga dodatkowej siły nośnej, co pobiera więcej amperów z regulatorów prędkości (ESC), szybciej rozładowuje pakiet akumulatorów i skraca czas operacyjny.
Wewnątrz uszczelnionego gimbala lub zasobnika awionicznego budżety inżynieryjne są ściśle powiązane. Masa rdzenia konstrukcyjnego określa wymagany moment obrotowy i prąd trzymania dla silników bezszczotkowych pan-tilt. Pobór mocy zamienia się w pasożytnicze ciepło, które musi odpływać od mikrobolometru bez generowania nierównomiernych gradientów termicznych na powierzchni matrycy. Optyka musi utrzymywać ostrość na nieskończoność przy szerokich zmianach temperatury bez dodawania ciężkich, energochłonnych mechanicznych silników ostrości.
Minimalizacja masy bez kompromisów w sztywności konstrukcyjnej
Starsze zamknięte rdzenie termowizyjne zamykają wszystko w grubych, wytłaczanych aluminiowych obudowach, co podnosi masę samego rdzenia ładunku do 60–80 gramów lub więcej. Na mikrogimbalu 2-osiowym lub 3-osiowym ta dodatkowa masa wymaga większych silników bezszczotkowych, cięższych mosiężnych przeciwwag i masywniejszych wsporników konstrukcyjnych.
Moduły OEM Purpleriver w wersji bare-board i mikroobudowie — takie jak Mini 256 i Mini2 640 — redukują tę masę konstrukcyjną do zaledwie 9–15 gramów. Dzięki precyzyjnym stopom magnezowo-aluminiowym obrabianym CNC oraz lotniczym dystansom konstrukcyjnym z polieteroimidu (PEI) zespoły te zapewniają niezawodną sztywność mechaniczną i wyrównanie optyczne bez obciążania pętli stabilizacji gimbala.
Dynamiczny pobór mocy i równowaga termiczna w zasobniku
Pobór mocy bezpośrednio skraca wytrzymałość akumulatora, ale wewnątrz uszczelnionej obudowy stwarza jeszcze poważniejszy problem: sprzężenie zwrotne termiczne. Nieschładzany rdzeń generuje własny wewnętrzny strumień ciepła. W uszczelnionym zasobniku drona ciepło to ogrzewa wewnętrzną komorę powietrzną i wsporniki konstrukcyjne, tworząc przestrzenne gradienty temperatury na powierzchni czujnika mikrobolometrycznego.
Nasze rdzenie OEM wykorzystują ultraniskomocowy krzem ROIC wraz z niestandardowymi układami FPGA/ASIC o niskim prądzie upływu, utrzymując aktywny pobór mocy w zakresie od 0,8 W do 1,2 W. Przy nominalnym napięciu stałym od 3,3 V do 5,0 V przewodzenie ciepła jest kierowane bezpośrednio przez podkładki interfejsowe o wysokiej przewodności cieplnej do podwozia lub zewnętrznej powierzchni montażowej. Takie rozwiązanie zapobiega powstawaniu gorących punktów, ogranicza wzrost temperatury wewnętrznej komory powietrznej do poniżej 15°C powyżej temperatury otoczenia i pozwala pokładowym algorytmom kompensacji termistorowej w czasie rzeczywistym działać z maksymalną stabilnością matematyczną.
Szybkie interfejsy wbudowane: natywne potoki MIPI-CSI2, USB 3.0 UVC i analogowe potoki wideo
Wybór interfejsu elektrycznego i programowego to bez wątpienia jedna z najważniejszych decyzji integracyjnych, jakie podejmiesz. Wybierzesz niewłaściwą topologię, a obciążysz swój system dekodowaniem klatek obciążającym CPU, kruchymi sterownikami własnymi, niestabilnymi potokami przetwarzania i gubionymi klatkami w samym środku śledzenia celu lub lotu autonomicznego.
Wbudowane architektury obrazowania termicznego opierają się zazwyczaj na trzech fizycznych podejściach magistralowych:
- ⚙️ Bezpośrednie wbudowane Edge AI: ROIC mikrobolometru przechodzi przez pokładową logikę ISP i przesyła surowe 14-bitowe dane radiometryczne w kelwinach lub wstępnie przetworzone wideo YUV przez 2-torową magistralę MIPI-CSI2 prosto do silnika bezpośredniego dostępu do pamięci (DMA) układu AI typu system-on-chip (takiego jak NVIDIA Jetson Orin Nano, AGX lub Rockchip RK3588). Opóźnienie sprzętowe od szkła do pamięci utrzymuje się stabilnie poniżej 10 ms.
- ⚙️ Standardowe kontrolery przemysłowe i systemy operacyjne: Moduł termowizyjny łączy się przez zintegrowany mostek USB, udostępniając standardowe punkty końcowe USB Video Class (UVC). Takie podejście zapewnia bezsterownikową pracę plug-and-play na platformach Linux Video4Linux2 (V4L2) i Windows z przewidywalnymi opóźnieniami end-to-end około 30 ms.
- ⚙️ Taktyczne FPV i celowanie o zerowym opóźnieniu: ISP podaje sygnał bezpośrednio do pokładowego szybkiego przetwornika cyfrowo-analogowego (DAC), aby wyprowadzić standardowy analogowy strumień kompozytowy CVBS (NTSC/PAL) prosto do analogowego nadajnika wideo 5,8 GHz (VTX). To całkowicie omija buforowanie systemu operacyjnego, zapewniając niemal zerowe opóźnienie poniżej 5 ms.
Natywne MIPI-CSI2: przetwarzanie zero-copy dla Edge AI
Gdy budujesz ładunki do nawigacji autonomicznej, śledzenia celów lub fuzji czujników multispektralnych, MIPI-CSI2 jest niekwestionowanym mistrzem. Dzięki przesyłaniu pakietów pikseli bezpośrednio do pamięci systemu hosta przez DMA, procesor hosta nigdy nie zajmuje się pakietowaniem ramek ani dekodowaniem protokołu. W wymagających konstrukcjach dronów ta architektura zero-copy oszczędza krytyczne cykle CPU na uruchamianie sieci neuronowych opartych na YOLO, śledzenie przepływu optycznego oraz jednoczesną lokalizację i mapowanie (SLAM).
Aby zachować integralność sygnału o wysokiej prędkości w złożonym trasowaniu między płytkami i ciągłych złączach pierścieni ślizgowych gimbala, moduły Purpleriver wykorzystują wysokoniezawodne złącza mikrokoncentryczne i mikroskokowe board-to-board od Amphenol. W zakresie specjalistycznej serializacji sprzętowej, szybkiego mostkowania wielu czujników i konwersji protokołów o niskim opóźnieniu Purpleriver współpracuje ze specjalistami inżynieryjnymi, takimi jak Układ JM aby zagwarantować stabilną dystrybucję zegara, czyste taktowanie magistrali i solidną ochronę przed zakłóceniami elektromagnetycznymi (EMI) wewnątrz gęstych obudów awioniki.
Standard USB 3.0 UVC: Driverless Flexibility
For benchtop test fixtures, industrial quality inspection benches, and x86 edge industrial computers, the USB Video Class (UVC) standard delivers seamless plug-and-play capability. Modules with UVC eliminate the maintenance headaches of signed, proprietary kernel drivers. Raw 14-bit radiometric matrices can be embedded within metadata channels or streamed through synchronized dual-endpoint streams: Endpoint 0 provides 8-bit AGC pseudo-color video for operator monitoring, while Endpoint 1 provides raw 14-bit radiometric arrays for telemetry recording and alarm evaluation.
Legacy Analog CVBS: Essential for Low-Latency FPV
For low-cost loitering munitions, expendable FPV strike systems, and clip-on night sights, analog Composite Video Blanking and Sync (CVBS) remains an absolute operational must-have. Because analog generation eliminates frame queues, OS buffers, and video compression pipelines, latency from photon capture to DAC transmission is nearly instantaneous (<5 ms). Pilots piloting fast-moving aircraft through dense brush or indoor facilities rely on this instant visual responsiveness to avoid hard crashes.
Radiometria przemysłowa: zarządzanie NUC, flagami migawki i dryftem termicznym we wdrożeniach wielkoseryjnych
Deploying thermal hardware across real-world environments exposes uncooled microbolometers to massive thermal swings. Because these sensors measure tiny resistance variations created by incident radiative energy, any temperature shift inside the camera enclosure directly alters the background reading of the array itself, leading to severe spatial non-uniformity and false temperature readings.
Fixed-Pattern Noise (FPN) and Microbolometer Non-Uniformity
Because of tiny lithographic and etching variations inherent in MEMS production, every microbolometer pixel on a focal plane array has a slightly different nominal electrical resistance, thermal capacitance, and responsivity. If you point an uncorrected microbolometer at a completely uniform thermal emitter, it will output a noisy, static curtain of lines and blotches known as Fixed-Pattern Noise (FPN).
To eliminate FPN, every Purpleriver module undergoes detailed multi-point radiometric calibration during volume manufacturing. Individual pixel responsivities are mapped into gain and offset matrices stored inside the module's non-volatile EEPROM. During operation, real-time image correction is executed on the FPGA using the standard two-point correction equation:
Sskorygowany(x,y) = G(x,y) × [Ssurowy(x,y) - O(x,y)]
Where Ssurowy(x,y) represents the raw ADC digitizer reading, O(x,y) is the pixel-specific thermal offset map, and G(x,y) is the normalized gain calibration value. For a deeper breakdown of resolving power, optical MTF curves, and high-frequency edge performance over long standoffs, check out our comprehensive guide on wydajność modułu kamery termowizyjnej mini 640.
Mechanical Shutter Correction vs. Scene-Based NUC (SBNUC)
As the camera chassis warms or cools, the baseline offset map drifts continuously. Historically, uncooled thermal cameras handle this by firing an internal solenoid to drop an opaque mechanical shutter flag in front of the array every few minutes. The camera treats that uniform shutter blade as a zero-contrast thermal reference and recalculates the offset map O(x,y). But on real-world missions, that mechanical shutter brings two huge headaches:
- ❌ Video Freezes: The video pipeline freezes dead for 250 ms to 500 ms while the flag drops. That's an eternity when you're flying an autonomous drone at 20 m/s or running high-speed neural network target tracking loops.
- ❌ Acoustic Clatter & Wear: The mechanical solenoid makes a sharp acoustic click that can compromise tactical night operations, while introducing a physical electromechanical wear item rated for limited cycles.
To solve this, Purpleriver OEM cores support hybrid NUC strategies. Systems can utilize our silent, low-wear miniature shutter flags, or switch directly to software-based Scene-Based Non-Uniformity Correction (SBNUC). Our SBNUC engines analyze scene optical flow vectors and high-frequency spatial motion across sequential frames, mathematically isolating actual real-world thermal features from static sensor FPN patterns. The result? Unbroken, 100% shutterless video streaming without dropped frames or clicking solenoids.
Factory Radiometric Calibration Across Production Batches
For applications where you need hard surface temperature figures—such as electrical substation scanning, automated battery pack thermal inspection, or agricultural soil profiling—every digital pixel must output reliable radiometric measurements. During our high-volume factory runs, modules are loaded into automated environmental chambers facing calibrated multi-target blackbody arrays across operational temperatures from -20°C up to +150°C (standard range) or up to +550°C (high-gain industrial range). Calibration polynomial curves are flashed directly into non-volatile memory, ensuring batch-to-batch repeatability within ±2°C or ±2% across the entire operational window.
Rdzenie OEM LWIR Purpleriver: specyfikacje techniczne i macierz wolumenowa
To meet the structural, mechanical, and optical needs of enterprise integration teams, Purpleriver provides two primary micro-core platforms for bulk OEM and defense procurement. Both platforms are available in bare-board or enclosed form factors, offering flexible optics and industry-standard embedded buses.
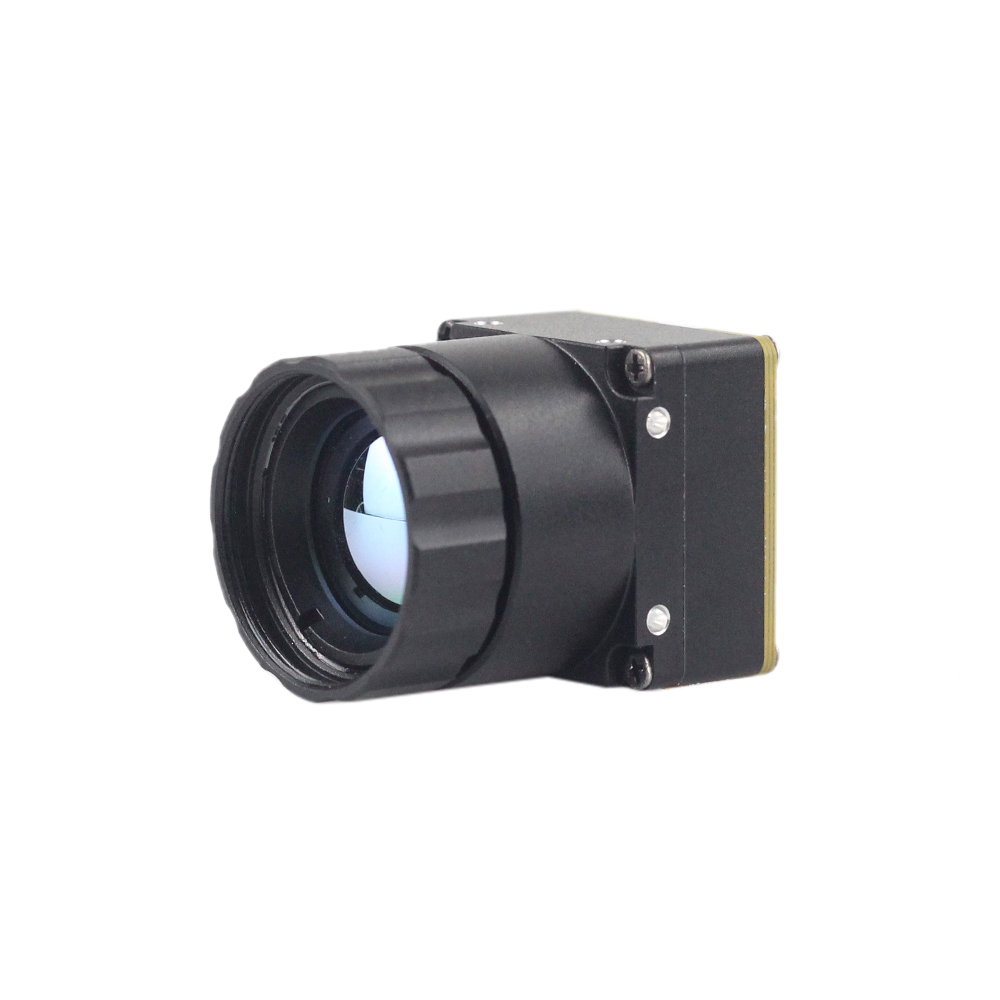
Mini 256 niechłodzony moduł kamery termowizyjnej LWIR
to cud inżynierii zaprojektowany specjalnie do środowisk o ograniczonych parametrach SWaP. Dzięki miniaturyzacji elektroniki bez poświęcania jakości sensora dostarczamy rdzeń, który mieści się w najciaśniejszych przestrzeniach. Nieschładzany miniaturowy moduł kamery termowizyjnej LWIR 256*192 packs a high-performance imaging core into an ultra-compact footprint designed specifically for micro-UAS platforms, compact rifle sights, and tactical defense payloads such as surface mine and unexploded ordnance detection. Designed to match the form factor and field performance seen on high-end enterprise thermal drones, the Mini 256 uses advanced uncooled VOx infrared detectors for ultra-clear thermal imaging and precise temperature measurement. It captures ambient long-wave infrared radiation and outputs an exceptionally uniform thermal image complete with per-pixel radiometric temperature data.
- ✅ Rozdzielczość i Raster: 256×192 active array, 12 µm high-sensitivity VOx microbolometer.
- ✅ Czułość termiczna: NETD ≤ 40 mK at f/1.0, 25°C.
- ✅ Form Factor & Mass: Ultra-miniaturized bare-board footprint weighing approximately 9 grams without optics.
- ✅ Pobór mocy: Highly optimized low-power electronics consuming under 0.8 W at 3.3V–5.0V DC.
- ✅ Radiometric Support: Real-time temperature measurement across -20°C to +150°C with ±2°C accuracy.
- ✅ Główne zastosowania: Mine and IED detection, robotic obstacle avoidance, personal thermal scopes, and micro-FPV drones.

Mini2 640x512 9mm Thermal Imaging Camera Module For Drones
to cud inżynierii zaprojektowany specjalnie do środowisk o ograniczonych parametrach SWaP. Dzięki miniaturyzacji elektroniki bez poświęcania jakości sensora dostarczamy rdzeń, który mieści się w najciaśniejszych przestrzeniach. Niechłodzony Moduł Kamery Termowizyjnej Mipi 640 384 256 9mm Do Dronów is Purpleriver's premier aerial imaging solution. Offering flexible resolution configurations (native 640×512, with scalable binning options for 384×288 and 256×192), this core comes integrated with a factory-aligned, athermalized 9mm optical lens assembly engineered specifically for enterprise drone gimbals. The Mini2 uncooled infrared thermal imaging module features sharp and crisp image presentation, an exceptionally compact size, and low volume manufacturing cost. Native support for high-bandwidth MIPI-CSI2 interfaces alongside standard USB and analog outputs gives your engineering team immediate plug-and-play compatibility with modern edge-computing AI boards.
- ✅ Rozdzielczość i Raster: Native 640×512 pixels with 12 µm pixel architecture.
- ✅ Optyka: Integrated 9mm athermalized Germanium lens delivering an expansive wide field-of-view for search and rescue or situational reconnaissance.
- ✅ Czułość termiczna: NETD ≤ 35 mK to 40 mK at f/1.0.
- ✅ Interface Pipeline: Native hardware MIPI-CSI2 (D-PHY), USB 3.0 UVC driverless streaming, and zero-latency CVBS analog video.
- ✅ Structural Footprint: Engineered for direct micro-gimbal mounting, weighing approximately 15 grams complete with the 9mm optical assembly.
- ✅ Główne zastosowania: Enterprise drone gimbal payloads, aerial utility inspection, border security, wildlife surveying, and automated SAR.
| Parametr | Mini 256 Uncooled LWIR Core | Mini2 640x512 Moduł do Dronów |
|---|---|---|
| Aktywna rozdzielczość | 256 × 192 pikseli | 640 × 512 pixels (Scalable to 384/256) |
| Architektura detektora | Mikrobolometr z tlenku wanadu (VOx) | Mikrobolometr z tlenku wanadu (VOx) |
| Rozstaw pikseli | 12 µm | 12 µm |
| Zakres spektralny | 8 µm do 14 µm (LWIR) | 8 µm do 14 µm (LWIR) |
| NETD (Czułość) | ≤ 40 mK @ f/1.0, 25°C | ≤ 35 mK – 40 mK @ f/1.0 |
| Częstotliwości odświeżania | 25 Hz / 50 Hz | 25 Hz / 30 Hz / 50 Hz |
| Standard Optical Setup | Custom athermalized fixed-focus mounts | 9mm athermalized wide-FOV drone lens |
| Interface Ports | USB (UVC) / UART / Digital Raw | Native MIPI-CSI2 (2-lane), USB UVC, CVBS |
| Dokładność radiometryczna | ±2°C or ±2% of reading | ±2°C or ±2% (Full dynamic range) |
| Moc operacyjna | 3.3V – 5.0V DC, < 0.8 W | 3.3V – 5.0V DC, ≤ 1.0 W |
| Waga modułu | Approx. 9 grams (bare-board) | Approx. 15 grams (with 9mm lens) |
Zapewnienie jakości zamówień hurtowych, weryfikacja MTBF i ograniczanie ryzyka w łańcuchu dostaw
Executing a thermal camera module bulk order—whether you're ordering a 100-piece pilot run or signing off on an annual delivery schedule for 10,000 cores—introduces production risks that never show up during single-board desktop testing. Semiconductor yield rates, vacuum seal integrity over years of field storage, Mean Time Between Failures (MTBF), and mechanical fatigue under continuous vibration determine whether your integration rollout thrives or crashes in the field.
Every single mass production lot follows a strict verification pipeline. Semiconductor dicing of the microbolometer wafer leads into laser vacuum-seal integrity auditing. Surface Mount Technology (SMT) lines populate the multi-layer rigid-flex boards. Assembled modules enter thermal shock environmental chambers cycling across operational limits (-40°C to +85°C), before undergoing automated multi-point blackbody calibration. Dynamic multi-axis vibration testing verifies mechanical solder joints and optical alignment, followed by final serialized logging.
Wafer-Level Packaging (WLP) vs. Hermetic Metal Can Packaging
Maintaining the internal vacuum around the microbolometer die is the absolute most critical factor governing long-term sensitivity and operating life. If the vacuum envelope fails, atmospheric gas molecules leak in and conduct heat directly to the pixel bridges, completely destroying your NETD sensitivity. When planning volume procurement, you need to match your packaging method to the operational mission:
- ✅ Pakowanie na poziomie wafla (WLP): In WLP manufacturing, an entire semiconductor wafer carrying hundreds of microbolometer FPAs is vacuum-bonded to an infrared-transmissive silicon cap wafer inside an ultra-clean vacuum chamber. The bonded sandwich is diced into individual sensor chips. WLP yields dramatic size and weight reductions while drastically cutting fabrication costs on high-volume runs. It represents the standard for commercial UAS, consumer robotics, and compact handheld optics.
- ✅ Hermetic Metal Can Packaging: The microbolometer die is wire-bonded into a robust ceramic or metallic tub backed by an internal sintered chemical getter that traps gas molecules over decades of service, then vacuum-sealed with a Germanium window. While heavier and more expensive, metal can packaging provides the ruggedness needed for defense programs, aerospace platforms, and extreme MIL-STD multi-decade lifespans.
For European defense and security integrators evaluating extreme low-light optical performance in field operations, detailed test records can be examined in our engineering guide on kamera termowizyjna przenikliwe oczy w ciemna noc. To review our centralized component inventory and international logistics fulfillment hubs, browse our компоненты магазина тепловизионных модулей.
Environmental Stress Screening (ESS) & Reliability Auditing
To eliminate infant mortality across bulk shipments, every Purpleriver OEM manufacturing lot undergoes rigorous Environmental Stress Screening:
- ⚙️ Thermal Shock Profiling: Production cores undergo extreme thermal cycling between -40°C and +85°C with rapid transition rates. This weed out micro-fractures in SMT solder joints, adhesive outgassing near internal optics, or coefficient of thermal expansion (CTE) mismatches between lens barrels and sensor mounts.
- ⚙️ MIL-STD-810H Vibration Profiling: Uncooled cores are secured to multi-axis electrodynamic shakers and subjected to sinusoidal and wideband random vibration sweeps (20 Hz to 2,000 Hz reaching 6.06 grms). This replicates years of brutal drone motor harmonics, piston engine vibration, and tracked military transport.
- ⚙️ Automated Bad-Pixel Replacement Auditing: Microbolometers can develop blinking or drifting pixels under high thermal and mechanical shock. Automated machine vision stations test every sensor, ensuring dead pixels are mapped, isolated, and interpolated using neighboring pixel matrices in non-volatile flash, delivering 100% cosmetic and functional compliance upon receipt.

Sekcja FAQ — szczegółowe zagadnienia techniczne
How do these thermal camera modules handle real-time low-latency streaming on platforms like Raspberry Pi or Jetson?
Purpleriver OEM cores are built entirely around low-latency embedded pipelines. Connecting over native 2-lane MIPI-CSI2 to an NVIDIA Jetson (Nano, Orin NX, AGX) or Raspberry Pi CM4/CM5 pushes raw thermal packets straight into system Direct Memory Access (DMA) ring buffers. Using our production-grade Linux V4L2 drivers and lean C++ SDKs, glass-to-memory latency stays locked between 10 ms and 30 ms. The host CPU gets unbroken 14-bit radiometric Kelvin streams or pre-mapped YUV video at full 25Hz, 30Hz, or 50Hz refresh rates, giving you rock-solid deterministic timing for collision avoidance, automated target recognition, and rapid gimbal stabilization.
What ensures image consistency when scaling from single-unit testing to a bulk order?
Each module is clamped into automated robotic test stations inside climate-controlled chambers facing precision extended-area blackbody emitters traceable to national standards. The automated system stress-tests the array across wide ambient envelopes (-20°C to +60°C) and target scenes (-20°C to +150°C/550°C). Unit-specific gain matrices, two-point offset tables, bad-pixel maps, and polynomial curves are flashed directly to the core's on-board non-volatile memory. Automated optical collimation fixtures ensure that MTF, infinity focus, and optical centration match your exact mechanical tolerances. Whether you're ordering an initial run of 10 cores or scaling to a framework shipment of 5,000 units, every single camera outputs matching thermal data and spatial clarity out of the box.
Are these modules compact and lightweight enough for custom FPV builds and modular scopes?
For manual FPV piloting, our cores support native analog CVBS (NTSC/PAL) right alongside digital lines. The analog signal bypasses all frame and compression buffering to feed directly into standard 5.8 GHz analog video transmitters, delivering sub-5 ms latency for high-speed maneuvering around tight obstacles. Supported by precision athermalized optics ranging from wide-angle 9mm lenses to telephoto setups, you can drop these cores into aerodynamic drone pods or modular weapon optics without throwing off platform balance.
OEM Bulk Order Procurement Blueprint: Engineering Integration Process
To keep your program on schedule from initial design sign-off to full factory delivery, our applications engineering team runs a proven 5-stage qualification process for bulk accounts:
- ⚙️ Optical & Interface Alignment: Joint engineering review to nail down focal plane resolution (256×192 vs. 640×512), optical focal lengths (such as 9mm wide FOV), and low-level bus topologies (MIPI-CSI2, USB UVC, or CVBS).
- ⚙️ Evaluation Staging & SDK Bring-Up: Fast-track delivery of developer kits equipped with breakout testing boards, ribbon cabling, and full Linux/ROS kernel documentation.
- ⚙️ Mechanical & Thermal Path Verification: Reviewing structural CAD integration, confirming gimbal center of gravity, and designing passive conduction paths to host enclosures.
- ⚙️ Pilot Lot Validation: Pre-production run of 50 to 100 modules subjected to full environmental stress screening and calibration audits inside customer test jigs.
- ⚙️ Scheduled High-Volume Production: Full-rate production delivery backed by serialized calibration logs, rigorous QA documentation, and guaranteed long-term component availability.
Get in touch with our OEM engineering team today to review your project SWaP budget, request custom pinout documentation, and schedule sample evaluation kits for your integration bench.
📚 Piśmiennictwo i dalsze lektury
- Standard branżowy: High-reliability interconnect systems and micro-pitch board-to-board solutions: Amphenol
- Standard branżowy: Advanced embedded video conversion, serialization, and high-speed processing architectures: Układ JM
- Powiązany przewodnik: Comprehensive optical resolving performance and Modulation Transfer Function analysis: Ocena wydajności miniaturowego modułu kamery termowizyjnej 640
- Powiązany przewodnik: Operational documentation and night reconnaissance tactical capabilities: Kamera termowizyjna przenikliwe oczy w ciemna noc
- Powiązany przewodnik: Industrial components catalog and global inventory distribution pathways: Компоненты магазина тепловизионных модулей