









Przewodnik po kamerach termowizyjnych na podczerwień: technologia sensorów, rzeczywista rozdzielczość i wskazówki zakupowe dla przemysłu
21 października 2026
Wysokorozdzielcze moduły kamer termowizyjnych IR: Kompletny przemysłowy przewodnik zakupowy OEM
22 października 2026
Przewodnik po ręcznych kamerach termowizyjnych: specyfikacje sensorów, wydajność w terenie i wybór profesjonalny
Nowoczesne utrzymanie predykcyjne, monitorowanie stanu elektrycznego oraz oceny infrastruktury przemysłowej w dużym stopniu opierają się na termografii bezkontaktowej w celu diagnozowania anomalii systemowych na długo przed wystąpieniem katastrofalnej awarii sprzętu. Współczesna ręczna kamera termowizyjna zasadniczo różni się od podstawowego termometru wizualnego. W środowiskach profesjonalnych działa jako skalibrowany optoelektroniczny radiometr, który łączy niechłodzoną matrycę ogniskową (UFPA), specjalistyczną optykę przepuszczającą podczerwień, wysokoprzepustowe cyfrowe przetwarzanie sygnału oraz niskoenergetyczne potoki obliczeniowe na krawędzi w jednym ergonomicznym instrumencie. Wybór odpowiedniego urządzenia termowizyjnego wymaga poruszania się po złożonych kompromisach inżynieryjnych między fizyką materiałów detektorów, rozdzielczością przestrzenną a termiczną, algorytmami korekcji niejednorodności (NUC) oraz ograniczeniami dyspersji optycznej w różnych warunkach środowiskowych.
W miarę jak zespoły ds. niezawodności zakładów, diagności terenowi i inżynierowie projektujący OEM odchodzą od konsumenckich akcesoriów diagnostycznych na rzecz dedykowanych ręcznych urządzeń termowizyjnych i modułowych silników optycznych, kryteria zakupowe stały się znacznie bardziej rygorystyczne. Określenie parametrów instrumentu wymaga obecnie od inżynierów oceny takich wielkości, jak różnica temperatur równoważna szumowi (NETD), chwilowe pole widzenia (IFOV) oraz nowoczesne odstępy pikseli w podczerwieni długofalowej (LWIR) sięgające 12 μm. Ten przewodnik techniczny omawia podstawowe architektury sensorów, podstawy optyki, dynamikę pomiarów przestrzennych, ramy integracji klasy korporacyjnej oraz sprawdzone w terenie moduły sprzętowe, aby ustanowić ostateczny punkt odniesienia technicznego dla inżynierów zakładowych, menedżerów ds. niezawodności i integratorów systemów OEM.
Diagnostyka terenowa stawia wymagające wyzwania operacyjne, z którymi instrumenty laboratoryjne nigdy się nie spotykają. Powierzchnie w rzeczywistym świecie wykazują zróżnicowane wartości emisyjności, konwekcyjne prądy wiatru zakłócają lokalne temperatury powierzchni, a obciążenie słoneczne otoczenia może maskować krytyczne anomalie termiczne na zewnętrznych słupach energetycznych. Zrozumienie, w jaki sposób sprzęt przekłada surowe strumienie fotonów promieniowania na wiarygodne wskaźniki temperatury, umożliwia technikom odróżnienie rzeczywistej degradacji komponentów od artefaktów optycznych.
Spis treści
- 👉 Fizyka termografii ręcznej: rdzenie sensorów, długości fal i optyka
- 👉 Rozdzielczość przestrzenna, IFOV i dynamika pomiarów w terenie
- 👉 Architektura systemu: integracja ręczna, przetwarzanie i interfejsy
- 👉 Zastosowania przemysłowe i wzorce wydajności w terenie
- 👉 Podział sprzętu: przemysłowe moduły termowizyjne dla platform ręcznych i mobilnych
- 👉 Macierz wyboru: ocena ręcznych urządzeń termowizyjnych do zakupów korporacyjnych
- 👉 Często zadawane pytania (szczegółowe ujęcie techniczne)
- 👉 Wnioski i podsumowanie inżynieryjne
Fizyka termografii ręcznej: rdzenie sensorów, długości fal i optyka
Termografia przemysłowa opiera się na przechwytywaniu promieniowania elektromagnetycznego emitowanego przez materię fizyczną w zakresie podczerwieni, paradygmacie operacyjnym rządzonym przez prawo Plancka, prawo Stefana-Boltzmanna i prawo przesunięć Wiena. Standardowy profesjonalny ręczna kamera termowizyjna działa niemal wyłącznie w zakresie długofalowego promieniowania podczerwonego (LWIR) w atmosferycznym oknie transmisyjnym, obejmującym długości fal od 8 μm do 14 μm. Atmosfera ziemska wykazuje minimalną absorpcję fotonów przez parę wodną i dwutlenek węgla w tym konkretnym oknie. Umożliwia to dokładne pasywne pomiary termiczne w typowych przemysłowych temperaturach roboczych od -20°C do +650°C. W celu uzyskania wyczerpującego przeglądu teoretycznego promieniowania elektromagnetycznego w tych konkretnych zakresach termicznych inżynierowie mogą zapoznać się z podstawowym źródłem na temat Wikipedia Obrazowanie w podczerwieni.
Wewnątrz układu optycznego padające fotony LWIR przechodzą przez specjalistyczny obiektyw na podczerwień i oświetlają mikroukład mikrobolometryczny MEMS (mikro-elektro-mechaniczny). Mikrobolometr składa się z matrycy izolowanych termicznie elementów pikselowych zawieszonych na cienkich ramionach strukturalnych nad układem odczytowym ROIC (Readout Integrated Circuit). Każdy piksel zawiera warstwę absorpcyjną, zwykle z azotku krzemu lub tytanu, która wychwytuje fotony termiczne. Gdy promieniowanie podczerwone pada na pojedynczy element, jego warstwa absorpcyjna nagrzewa się, powodując natychmiastową zmianę rezystancji elektrycznej w materiale wrażliwym na temperaturę. Układ ROIC próbkuje tę różnicę rezystancji, przekształcając niewielkie zmiany termiczne na proporcjonalne sygnały elektryczne do dalszego cyfrowego przetwarzania sygnału.
Ponieważ mikrobolometry działają jako detektory masy termicznej, a nie bezpośrednie liczniki kwantowe foton-elektron, ich zachowanie dynamiczne zależy od stałej czasowej termicznej (tau). Krótsza stała czasowa pozwala membranie piksela szybko się wyrównywać i oddawać zgromadzoną energię cieplną, co ogranicza smużenie obrazu lub efekt ducha podczas szybkiego przesuwania urządzenia ręcznego po rozdzielnicy elektrycznej. Utrzymanie równowagi termicznej na podłożu mikrobolometru wymaga sztywnej konstrukcji mechanicznej, precyzyjnej hermetyzacji próżniowej na poziomie płytki oraz zoptymalizowanej geometrii nóżek mikromostka, która ogranicza niepożądane przewodzenie ciepła bezpośrednio do podłoża krzemowego.
Technologie rdzenia mikrobolometrycznego: VOx kontra a-Si
W nowoczesnych przemysłowych i komercyjnych ręcznych kamerach termowizyjnych matryca ogniskowa mikrobolometru opiera się głównie na jednym z dwóch cienkowarstwowych materiałów detektora:
- ⚙️ Tlenek wanadu (VOx): VOx pozostaje wzorcem wysokiej wydajności w termografii przemysłowej. Charakteryzuje się doskonałym temperaturowym współczynnikiem rezystancji (TCR), zwykle w zakresie od -2% do -3% na kelwin, w połączeniu z niższymi charakterystykami szumu migotania 1/f. Dzięki tej wysokiej czułości matryce VOx konsekwentnie osiągają niższe wartości różnicy temperatur równoważnej szumowi (NETD) — często poniżej 35 mK do 40 mK — co umożliwia uzyskanie czystego obrazu, ostrego odwzorowania krawędzi i szybkiego powrotu po nagłym rozbłysku termicznym. Stabilność mechaniczna cienkich warstw VOx przekłada się również na wyższą wydajność produkcyjną przy mniejszych odstępach pikseli.
- ⚙️ Krzem amorficzny (a-Si): Detektory z amorficznego krzemu są wytwarzane przy użyciu standardowych technik produkcji półprzewodników krzemowych, co obniża podstawowe koszty produkcji w odlewni. Jednak matryce a-Si wykazują niższą przewodność cieplną, wyższy wewnętrzny poziom szumu i dłuższe stałe czasowe termiczne. Powoduje to wolniejszą reakcję pikseli i wyższe średnie wartości NETD, zwykle wahające się między 50 mK a 70 mK. Choć wystarczające do podstawowych inspekcji domowych lub zgrubnych skanów przegród budowlanych, a-Si nie sprawdza się w precyzyjnej termografii przemysłowej, gdzie subtelne zmiany termiczne wskazują na rozwijające się awarie maszyn lub wczesne uszkodzenia izolacji.
Ewolucja rastra pikseli: Przejście z 17 μm na 12 μm
Branża mikrobolometrów szybko przeszła od starszych struktur pikseli 17 μm do architektur o wysokiej gęstości rastrze piksela 12 μm Zmniejszenie odległości między środkami pikseli redukuje całkowitą fizyczną powierzchnię matrycy ogniskowej o ponad 30% dla danej klasy rozdzielczości, takiej jak 384×288 pikseli. To geometryczne zmniejszenie zapewnia dwie główne korzyści inżynieryjne dla urządzeń przenośnych:
- ✅ Miniaturyzacja optyki: Ponieważ aktywna matryca czujnika jest fizycznie mniejsza, obiektyw o krótszej ogniskowej osiąga dokładnie to samo pole widzenia (FOV). Krótsze ogniskowe bezpośrednio zmniejszają zarówno fizyczną długość, jak i średnicę elementów soczewek, eliminując znaczną masę z przodu urządzenia i zmniejszając całkowite zużycie surowego germanu.
- ✅ Ergonomia o zredukowanej obudowie: Zmniejszenie masy i wymiarów zespołu soczewek pozwala projektantom budować kompaktowe, dobrze wyważone obudowy typu pistoletowego lub kieszonkowego, które zmniejszają obciążenie nadgarstka użytkownika podczas długotrwałych inspekcji obiektów, bez kompromisów w zakresie przepustowości optycznej, czułości termicznej czy rozdzielczości radiometrycznej.
Czułość termiczna: Zrozumienie NETD
Różnica temperatur równoważna szumowi (NETD) reprezentuje najmniejszą zmianę temperatury, jaką czujnik termiczny może rozróżnić, zanim prawdziwy sygnał termiczny zostanie zagłuszony przez szum elektroniczny i termiczny systemu. Wyrażona w milikelwinach (mK), oceniana przy standardowej przysłonie (zazwyczaj f/1.0) i referencyjnej temperaturze otoczenia (25°C lub 30°C), NETD decyduje o wyraźnym tworzeniu obrazu w warunkach niskiego kontrastu:
- ⚙️ NETD < 50 mK: Próg standardowy odpowiedni do podstawowych ocen jakościowych, ogólnego rozwiązywania problemów mechanicznych oraz wykrywania znaczących warunków przeciążenia elektrycznego, gdzie różnice temperatur często przekraczają 10°C do 20°C powyżej poziomu bazowego.
- ⚙️ NETD ≤ 35 mK – 40 mK: Próg klasy profesjonalnej, wbudowany w nowoczesne rdzenie, takie jak seria MD. Czujniki w tym zakresie mogą rozróżniać subtelne sygnatury termiczne, w tym drobne przecieki powietrza w przegrodach budowlanych, wczesne tarcie łożysk, wnikanie wilgoci uwięzionej w strukturach kompozytowych oraz lokalne rozprzestrzenianie się ciepła na złożonych wielowarstwowych płytkach drukowanych.
Transmisja optyczna: German kontra szkło chalkogenkowe
Standardowe elementy ze szkła optycznego typu crown i flint są całkowicie nieprzezroczyste w paśmie LWIR 8 μm do 14 μm. Kamery termowizyjne na podczerwień muszą zatem wykorzystywać specjalistyczne przepuszczalne materiały optyczne do skupiania przychodzącego promieniowania na detektorze:
- ⚙️ Monokrystaliczny German (Ge): German zapewnia wyjątkowo wysoki współczynnik załamania światła (n ≈ 4,0) wraz z niską dyspersją chromatyczną w całym spektrum długofalowej podczerwieni. Chroniony wysokowydajnymi powłokami antyrefleksyjnymi i powłokami z węgla diamentopodobnego (DLC), german zapewnia niemal bezstratną transmisję i wyjątkową twardość powierzchni. Pozostaje standardowym wyborem do wymagających zastosowań radiometrycznych, pomimo wyższych kosztów surowca i obróbki. Inżynierowie muszą jednak uwzględnić wysoki współczynnik termooptyczny germanu (dn/dT), który powoduje dryf ogniska podczas gwałtownych wahań temperatury, chyba że zostanie skompensowany mechanicznymi pierścieniami ostrości lub optycznymi grupami atermalizacyjnymi.
- ⚙️ Szkło chalkogenidkowe: Formowane ze związków zawierających siarkę, selen lub tellur (takich jak matryce Ge-Sb-Se), szkło chalkogenkowe może być precyzyjnie formowane na gorąco w gotowe soczewki asferyczne. Ta formowalność eliminuje kosztowne procesy toczenia diamentowego, obniżając koszty optyki w masowo produkowanych jednostkach ręcznych przy zachowaniu akceptowalnej transmisji optycznej i silnej stabilności termicznej w zmiennych temperaturach otoczenia. Ponadto materiały chalkogenkowe charakteryzują się znacznie niższym dn/dT niż czysty german, co ułatwia stabilne, pasywnie atermalizowane konstrukcje soczewek w szerokim zakresie temperatur przemysłowych.
Rozdzielczość przestrzenna, IFOV i dynamika pomiarów w terenie
Jednym z najczęstszych punktów awarii w terenowym utrzymaniu predykcyjnym jest mylenie podstawowej wizualnej detekcji sygnatury cieplnej z jej dokładnym pomiarem radiometrycznym. Operator często potrafi wykryć widoczną obecność gorącego punktu na wyłączniku elektrycznym z odległości piętnastu metrów, a mimo to zarejestrować odczyt odbiegający o dziesiątki stopni Celsjusza, ponieważ cel nie pokrywa całkowicie rozmiaru plamki pomiarowej czujnika.
Rozdzielczość kątowa pojedynczego piksela mikrobolometru jest określana jako chwilowe pole widzenia (IFOV), wyrażane w miliradianach (mrad). IFOV oblicza się, dzieląc fizyczny rozstaw pikseli przez ogniskową obiektywu:
IFOV (mrad) = (rozstaw pikseli [μm] / ogniskowa [mm])
Aby określić rzeczywisty przestrzenny ślad rzutowany przez pojedynczy piksel w określonej odległości inspekcji, należy pomnożyć odległość roboczą przez obliczone IFOV. Jednak dyfrakcja optyczna, aberracje soczewek i między-pikselowa dyfuzja ciepła oznaczają, że pojedynczy piksel nie jest w stanie uchwycić prawdziwej temperatury izolowanej anomalii. Niezawodny pomiar radiometryczny wymaga pełnego pomiarowego pola widzenia (MFOV) — często określanego jako stosunek plamki do rozmiaru (SSR). Profesjonalne standardy termograficzne nakazują, aby cel całkowicie pokrywał minimalne skupisko 3×3 sąsiadujących pikseli (a najlepiej 4×4 pikseli) na matrycy ogniskowej, aby zarejestrować odczyt odzwierciedlający prawdziwą temperaturę powierzchni.
Jeśli gorąca końcówka lub przewód nie wypełnia tego skupiska 3×3 pikseli, mikrobolometr uśrednia energię promieniowania celu z chłodniejszym tłem otoczenia. Wynikowy odczyt temperatury może być zaniżony o 30% do 60%, tworząc niebezpieczny fałszywie negatywny wynik, w którym poważnie przegrzewający się przełącznik elektryczny jest błędnie klasyfikowany jako normalny. Prawidłowe dopasowanie optyki kamery, rozdzielczości pikseli czujnika i odległości roboczej gwarantuje integralność radiometryczną, jednocześnie utrzymując inspektorów bezpiecznie poza granicami bezpieczeństwa przed łukiem elektrycznym lub maszynami.
Poniższa tabela przedstawia metryki wydajności optycznej i przestrzennej dla typowych rozdzielczości czujników, przy założeniu identycznej standardowej konfiguracji obiektywu o polu widzenia 28° × 21°. Pokazuje wyraźne praktyczne zalety wyboru przemysłowej matrycy 384×288 pikseli w porównaniu z platformami o niższej rozdzielczości:
| Metryka / Parametr | 160 × 120 (poziom podstawowy) | 256 × 192 (średni zakres) | 384 × 288 (standard przemysłowy) | 640 × 512 (flagowy analityczny) |
|---|---|---|---|---|
| Aktywne piksele mikrobolometru | 19,200 | 49,152 | 110,592 | 327,680 |
| Typowa rozdzielczość piksela | 17 μm | 12 μm | 12 μm | 12 μm |
| Typowa ogniskowa | 3,5 mm | 6,8 mm | 10,0 mm | 15,0 mm |
| IFOV (rozdzielczość przestrzenna) | 4,85 mrad | 1,76 mrad | 1,20 mrad | 0,80 mrad |
| Plamka pojedynczego piksela z odległości 5 m | 24,25 mm | 8,80 mm | 6,00 mm | 4,00 mm |
| Radiometryczna plamka minimalna (3×3 piksele) | 72,75 mm | 26,40 mm | 18,00 mm | 12,00 mm |
| Bezpieczna odległość dla łba śruby 20 mm | ≤ 1,3 metra | ≤ 3,7 metra | ≤ 5,5 metra | ≤ 8,3 metra |
Jak pokazują te wskaźniki, przemysłowy sensor 384×288 zapewnia 476% wzrostu gęstości aktywnych pikseli w porównaniu z kamerą podstawową 160×120. W praktyce terenowej ten skok rozdzielczości pozwala technikowi utrzymania ruchu elektrycznego kontrolującemu śrubę przyłączeniową 20 mm stać w odległości 5,5 metra, nadal spełniając próg pomiarowy 3×3 piksele. Sensor 160×120 wymagałby od technika podejścia na odległość 1,3 metra, aby uzyskać ten sam odczyt — odległość, która często przekracza granice bezpieczeństwa przed łukiem elektrycznym na rozdzielnicach wysokiego napięcia.
Architektura systemu: integracja ręczna, przetwarzanie i interfejsy
Opracowanie przemysłowej ręcznej kamery termowizyjnej wymaga zrównoważonej integracji modułu sensora termicznego, układów przetwarzania, elementów sterujących użytkownika oraz wewnętrznych ścieżek sygnałowych. Moduły kamer termowizyjnych muszą przesyłać gęste strumienie danych radiometrycznych 14-bitowych lub 16-bitowych do procesorów głównych, pracując jednocześnie obok zasilaczy impulsowych i radiotelefonów bezprzewodowych, a wszystko to w ciasno upakowanych obudowach ręcznych.
W standardowych architekturach ręcznych niechłodzony moduł mikrobolometryczny przekazuje surowe cyfrowe strumienie termiczne do procesora aplikacyjnego hosta przez szybkie interfejsy, takie jak MIPI-CSI2 lub równoległe magistrale Digital Video Port (DVP). Procesor systemowy wykonuje intensywne obliczenia, uruchamiając korekcję niejednorodności dla każdego piksela, stosując dynamiczne tabele kolorów pseudokolorowych (takie jak Ironbow, White Hot lub Rainbow) oraz generując znaczniki punktowe na ekranie w czasie rzeczywistym. W przypadku hybrydowych urządzeń termowizyjno-wizyjnych procesor obsługuje również algorytmy optycznego mieszania krawędzi, łącząc kontrastowe kontury widzialne z sąsiedniego czujnika kamery wizyjnej z leżącą pod spodem ramką termiczną.
Szybkie magistrale cyfrowe, w tym linie MIPI i ścieżki USB 2.0, są wrażliwe na zakłócenia elektromagnetyczne (EMI) generowane przez sterowniki podświetlenia, interfejsy wyświetlaczy i kompaktowe cewki indukcyjne zasilania. Aby utrzymać nieskazitelną transmisję sygnału radiometrycznego przez wewnętrzne zawiasy mechaniczne i ciasno upakowane obudowy, projektanci sprzętu stosują precyzyjne, dopasowane impedancyjnie wiązki kabli mikrokablowych, takie jak specjalistyczne rozwiązania firmy Przewód mikrowspółosiowy męski. Te specjalistyczne zespoły kablowe zapewniają solidne ekranowanie i wyjątkową elastyczność zginania, zapobiegając pętlom masy i przesłuchom sygnałowym, które w przeciwnym razie mogłyby pogorszyć jakość obrazu i wprowadzić artefakty szumowe do scen termicznych o wysokim wzmocnieniu.
W przypadku modułowego sprzętu inspekcyjnego, tabletów polowych i ładunków dronów kluczowa jest wszechstronność interfejsów. Zaawansowane rdzenie sensorów OEM zapewniają natywną elastyczność, kierując surowe strumienie radiometryczne przez interfejsy MIPI lub USB, jednocześnie wyprowadzając analogowe sygnały CVBS o niskim opóźnieniu bezpośrednio do nadajników bezprzewodowych i wyświetlaczy analogowych bez dodawania obciążenia obliczeniowego. Inżynierowie systemowi mogą zapoznać się ze szczegółowymi architekturami modułowymi w naszej analizie inżynierskiej na temat Przewodnik po modułach termowizyjnych LWIR nowej generacji: integracja OEM dla dronów i AI.
Przetwarzanie sygnału w czasie rzeczywistym i algorytmy NUC
Ponieważ matryce mikrobolometryczne są wrażliwe na minimalne wewnętrzne i zewnętrzne zmiany termiczne, surowy sygnał wyjściowy sensora zawiera szum stałoprzebiegowy (FPN) oraz dryft odpowiedzi poszczególnych pikseli. Czysty sygnał radiometryczny wymaga wielu etapów korekcji w potoku przetwarzania pokładowego:
- ⚙️ Korekcja niejednorodności z mechaniczną migawką (NUC): Elektromechaniczna przesłona migawki zamyka się na krótko przed matrycą mikrobolometryczną na okres od 100 do 300 milisekund. Zapewnia to jednolitą termiczną płaszczyznę odniesienia, umożliwiając systemowi aktualizację macierzy korekcji offsetu i usuwanie szumu przestrzennego na wszystkich pikselach.
- ⚙️ Dynamiczna kompensacja bezmigawkowa: Zaawansowane moduły termiczne zawierają algorytmy działające w tle, które odwołują się do termistorów umieszczonych na obudowie obiektywu, podłożu i obudowie urządzenia. Moduły te w sposób ciągły matematycznie dostosowują współczynniki wzmocnienia i offsetu. Eliminuje to okresowe zawieszanie obrazu, co stanowi istotną zaletę operacyjną podczas inspekcji wysokiego ryzyka lub lotów dronów powietrznych.
- ⚙️ Cyfrowe Wzmocnienie Detali (DDE): DDE wykorzystuje zaawansowane filtrowanie przestrzenne do oddzielania informacji o krawędziach o wysokiej częstotliwości od gradientów tła o niskiej częstotliwości. Uwydatnia drobne struktury fizyczne — takie jak cienkie przewody, pęknięcia i elementy konstrukcyjne — bez wzmacniania szumu bazowego.
- ⚙️ Korekcja emisyjności i temperatury odbitej: Profesjonalne potoki przetwarzania umożliwiają radiometryczne korekty w locie. Operatorzy mogą wprowadzać emisyjność celu (ε od 0,01 do 1,00), pozorną temperaturę odbitego tła, odległość do celu oraz wilgotność względną, co pozwala rdzeniowi FPGA lub DSP obliczać rzeczywiste temperatury powierzchni zamiast surowych wartości pozornej jasności.
Zastosowania przemysłowe i wzorce wydajności w terenie
Profesjonalna ręczna kamera termowizyjna jest niezbędnym narzędziem diagnostycznym w wielu zastosowaniach związanych z konserwacją przemysłową, użyteczności publicznej i utrzymaniem obiektów:
Predykcyjna konserwacja elektryczna wysokiego napięcia
Systemy dystrybucji energii elektrycznej są podatne na nagrzewanie rezystancyjne spowodowane poluzowanymi zaciskami mechanicznymi, wżerami styków wewnętrznych, korozją i nierównowagą obciążeń (ciepło Joule’a: P = I²R). Kamery ręczne umożliwiają termografom inspekcję rozdzielnic wysokiego napięcia, połączeń szynowych i transformatorów obniżających napięcie spoza stref bezpieczeństwa. Identyfikacja subtelnych różnic temperatur między fazami (ΔT) wynoszących od 2°C do 5°C umożliwia wczesne planowanie konserwacji, zapobiegając przeskokom iskrowym na elementach i kosztownym nieplanowanym przestojom obiektów.
Systemy mechaniczne i maszyny wirujące
W konserwacji mechanicznej podwyższone temperatury często sygnalizują nieprawidłowe tarcie spowodowane niewłaściwym ustawieniem wałów, niedostatecznym lub zdegradowanym smarowaniem albo zużytymi bieżniami łożysk. Technicy polegają na kamerach ręcznych do skanowania obudów silników, łożysk pomp, rolek przenośników i sprzęgieł elastycznych. Ponieważ wzorce termiczne pojawiają się na długo przed zatarciem systemów mechanicznych, wczesne wykrycie pomaga zespołom planować wymianę łożysk w zaplanowanych oknach przestojów, a nie podczas awaryjnych wyłączeń.
Przegrody budowlane, HVAC i audyty obiektów
Diagnostyka budynków stawia inne wyzwania obrazowania. Podczas gdy przemysłowe usterki elektryczne generują ostre, wysokokontrastowe sygnatury termiczne, diagnostyka budynków obejmuje subtelne różnice temperatur, często poniżej 1°C do 2°C. Diagności wymagają rdzeni termicznych o wysokiej czułości termicznej (NETD ≤ 35 mK), aby lokalizować brakującą izolację ścian, znajdować przeciągi zimnego powietrza, śledzić migrację wilgoci za tynkiem i płytami gipsowo-kartonowymi oraz mapować pętle ogrzewania podłogowego bez testów inwazyjnych.
Przemysł procesowy i dynamika płynów
W rafineriach petrochemicznych, papierniach i zakładach produkcji farmaceutycznej poziomy cieczy w ciśnieniowych zbiornikach magazynowych, zablokowane odwadniacze parowe i zatkane rurki wymienników ciepła wytwarzają charakterystyczne gradienty termiczne na stalowych obudowach. Ręczna kamera termowizyjna o wysokiej rozdzielczości umożliwia wizualizację poziomów sedymentacji w zbiornikach ropy naftowej oraz wykrywanie wadliwych wewnętrznych uszczelnień zaworów bez przerywania aktywnej syntezy chemicznej lub operacji rafinacji.
W zakresie regionalnych ram diagnostycznych i specjalistycznych metodologii inżynierowie ds. niezawodności mogą korzystać z międzynarodowych przewodników aplikacyjnych, w tym polskiego przeglądu technicznego na temat Komercyjne rozwiązania termowizyjne w podczerwieni (wysoka rozdzielczość), lub arabskiego przewodnika diagnostycznego na temat Przewodnik wyboru kamery termowizyjnej ze sztuczną inteligencją.
Podział sprzętu: przemysłowe moduły termowizyjne dla platform ręcznych i mobilnych
Sercem każdej przemysłowej ręcznej kamery termowizyjnej jest moduł czujnika optycznego, który definiuje precyzję pomiaru urządzenia, klarowność obrazu, pobór mocy oraz ergonomię fizyczną. Poniższe sekcje opisują dwa produkcyjne rdzenie LWIR, które zasilają nowoczesne instrumenty ręczne, kamery do konserwacji predykcyjnej oraz lekkie platformy inspekcji lotniczej.
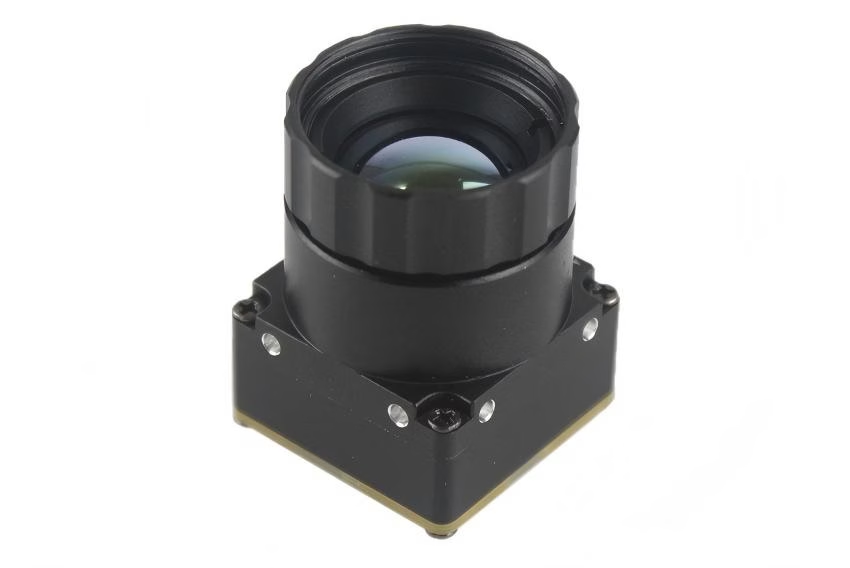
Niechłodzony Moduł Kamery Termicznej na Podczerwień Serii MD 384x288
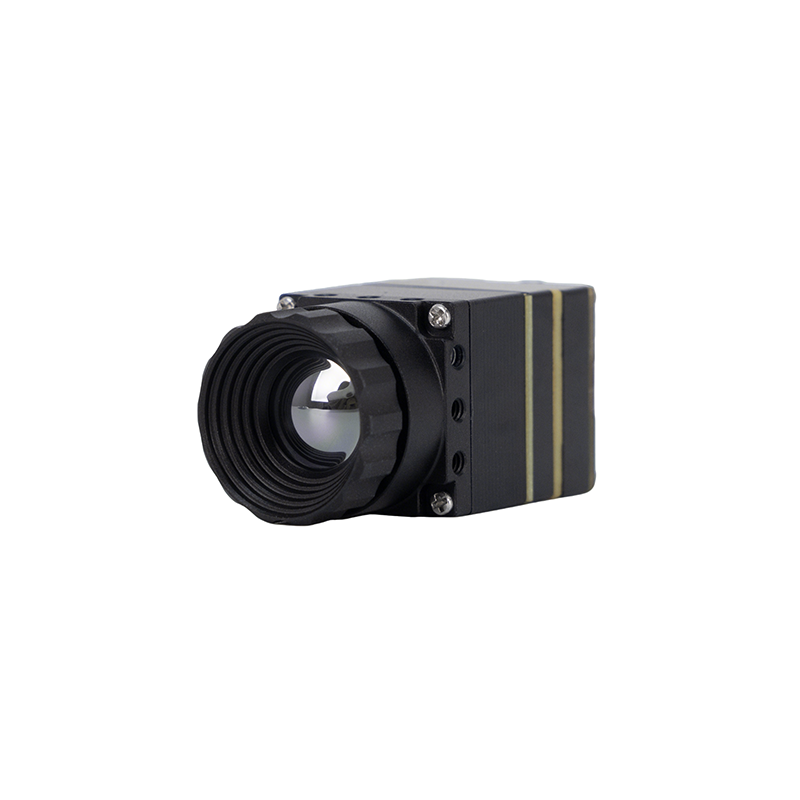
Moduł kamery termowizyjnej Purpleriver serii MD został zaprojektowany z myślą o przemysłowej precyzji w zastosowaniach takich jak ochrona, monitorowanie temperatury i integracja z dronami. Wyposażony w niechłodzony detektor podczerwieni o rastrze pikseli 12 μm zapewnia wysoką czułość i ostry obraz termiczny. Kompaktowe wymiary, funkcjonalność plug-and-play oraz liczne interfejsy (MIPI/USB/CVBS) gwarantują wszechstronną i szybką integrację z różnymi systemami. Wspierany przez zespół z doświadczeniem z Hongkońskiego Uniwersytetu Nauki i Technologii oraz byłych ekspertów Huawei Hisilicon, moduł ten oferuje personalizację OEM/ODM w celu spełnienia konkretnych wymagań projektowych, zapewniając niezrównaną wydajność i adaptacyjność.
Kluczowe specyfikacje i szczegóły inżynieryjne
| Rozdzielczość i Raster: | 384 × 288 pikseli | 12 μm niechłodzony bolometr VOx |
| Obsługiwane interfejsy: | MIPI-CSI2, USB 2.0 (zgodny z UVC), bezpośrednie wyjście analogowe CVBS, sterowanie UART/I2C |
| Integracja docelowa: | Ręczne radiometry termiczne, narzędzia do konserwacji predykcyjnej, drony do inspekcji przemysłowej |
| Personalizacja: | Pełna personalizacja OEM/ODM (oprogramowanie układowe, optyka, mocowania, algorytmy niestandardowe) |
Seria MD stanowi idealną bazę sprzętową dla ręcznych kamer termowizyjnych nowej generacji. Ponieważ natywnie integruje nadajniki-odbiorniki MIPI, USB i CVBS na płycie czujnika, zespoły inżynieryjne mogą projektować niestandardowe urządzenia ręczne bez skomplikowanych mostków interfejsowych, co znacząco obniża koszty listy materiałowej systemu. Szybki czas uruchamiania rdzenia, stabilna kalibracja radiometryczna i wysokowydajny silnik termiczny sprawiają, że równie dobrze nadaje się do wzmocnionych kamer pistoletowych, jak i przenośnych tabletów polowych z diagnostyką w czasie rzeczywistym.
Niechłodzony moduł kamery termowizyjnej MINI 384*288 do dronów

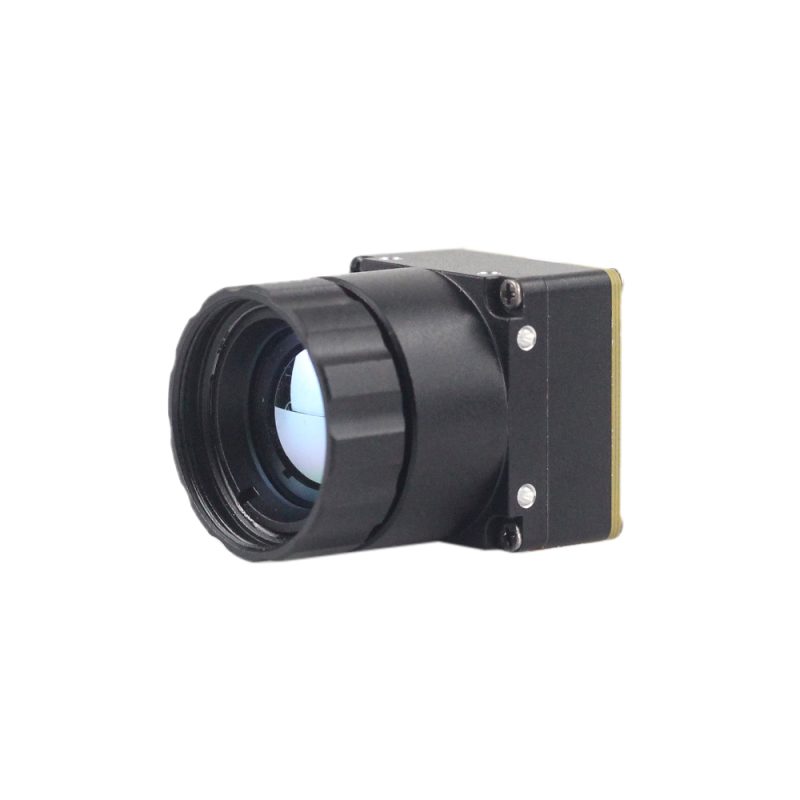
Moduł termowizyjnego pomiaru temperatury serii MINI to wysokoprecyzyjny, małogabarytowy i uniwersalny termowizor do pomiaru temperatury online. Wykorzystuje wysokiej jakości detektory, wysoką rozdzielczość, stabilną wydajność i zaawansowane funkcje. Jest wyposażony w wiele interfejsów, co czyni go preferowanym produktem w takich dziedzinach zastosowań, jak wizja maszynowa, inspekcje bezpieczeństwa, inteligentna produkcja, konserwacja sprzętu, systemy pokładowe robotów i dronów i tym podobne.
Kluczowe specyfikacje i szczegóły inżynieryjne
| Rozdzielczość i Raster: | 384 × 288 pikseli | Wysokoprecyzyjna matryca ogniskowa LWIR |
| Format i masa: | Ultrakompaktowy, niska masa, wysokowydajny ślad termiczny |
| Obsługa interfejsów: | Analogowe wyjście CVBS, wielointerfejsowa wiązka złączy, sterowanie cyfrowe |
| Zakres zastosowań: | Mobilne platformy robotyczne, inspekcje dronami powietrznymi, wizja maszynowa, ręczne sondy pomiarowe |
Seria MINI koncentruje się na rygorystycznych ograniczeniach rozmiaru, masy i mocy (SWaP) bez uszczerbku dla dokładności pomiaru temperatury. Zaprojektowana z myślą o zastosowaniach wrażliwych na masę, takich jak kompaktowe sondy inspekcyjne, roboty pełzające i gimbale dronów powietrznych, zawiera zintegrowany silnik termiczny dostarczający ciągłe dane temperaturowe z minimalnym opóźnieniem. Solidna obudowa konstrukcyjna wytrzymuje wysokie profile wibracji i wstrząsów mechanicznych, zapewniając stabilną kalibrację podczas ciągłych operacji polowych w wymagających środowiskach produkcyjnych i lotniczych.
Macierz wyboru: ocena ręcznych urządzeń termowizyjnych do zakupów korporacyjnych
Przy zakupie ręcznych kamer termowizyjnych do korporacyjnych programów diagnostycznych lub przy wyborze rdzeni czujników OEM do niestandardowych konstrukcji sprzętowych, działy inżynieryjne muszą oceniać sprzęt przy użyciu rygorystycznych kryteriów optoelektronicznych. Przedkładanie powierzchownych cech konsumenckich nad fundamentalne specyfikacje optyczne i czujnikowe często skutkuje sprzętem diagnostycznym, który nie spełnia standardów niezawodności terenowej.
Rozdzielczość przestrzenna i geometria optyczna
Nigdy nie należy wybierać kamer o rozdzielczości poniżej 256×192 pikseli do profesjonalnego przemysłowego utrzymania predykcyjnego; 384×288 to zalecany standard bazowy dla obiektów z mieszanymi zasobami elektrycznymi i mechanicznymi. Należy upewnić się, że rozdzielczość czujnika w połączeniu z wybraną konfiguracją obiektywu osiąga chwilowe pole widzenia (IFOV) wynoszące 1,3 mrad lub mniej. Gwarantuje to, że małe krytyczne komponenty, takie jak połączenia zaciskowe i elementy mocujące szynoprzewodów, mogą być dokładnie mierzone z bezpiecznych odległości roboczych.
Dokładność radiometryczna i dynamiczne zakresy temperatur
Monitorowanie stanu przemysłowego zazwyczaj wymaga bazowej dokładności radiometrycznej ±2°C lub ±2% aktywnego odczytu w standardowych zakresach przemysłowych od -20°C do +550°C. W środowiskach specjalistycznych — takich jak produkcja szkła, odlewnie i piece przemysłowe — inżynierowie powinni sprawdzić, czy kamera zawiera dwuzakresowe lub rozszerzone profile kalibracyjne sięgające +1000°C do +1500°C. Te profile wysokotemperaturowe wymagają specjalistycznej wewnętrznej tłumienia optycznego, aby zapobiec nasyceniu studni pikseli.
Uwagi dotyczące liczby klatek na sekundę (Hz)
Kamery termowizyjne działające poniżej 9 Hz są zwolnione z niektórych międzynarodowych przepisów eksportowych, ale ich niska liczba klatek na sekundę powoduje poważne rozmycie ruchu podczas rutynowych inspekcji. Przesuwanie kamery 9 Hz po panelu elektrycznym skutkuje rozmazanym obrazem i może spowodować, że technicy przeoczą lokalne gorące punkty. Kamery ręczne przeznaczone do dynamicznych hal produkcyjnych, podstacji wysokiego napięcia lub mobilnych inspekcji mechanicznych powinny wykorzystywać płynne 25 Hz, 30 Hz lub 50 Hz częstotliwości odświeżania.
Wytrzymałość, klasy obudowy i trwałość optyczna
Narzędzia do utrzymania ruchu w terenie muszą przetrwać trudne warunki eksploatacji. Jednostki ręczne powinny posiadać zweryfikowane certyfikaty testów upadku z 2 metrów oraz stopień ochrony przed wnikaniem co najmniej IP54 (przy czym IP67 jest preferowany w środowiskach mokrych lub zapylonych). Dodatkowo zewnętrzny zespół obiektywu musi posiadać ochronne powłoki twarde z diamentopodobnego węgla (DLC) na przednim elemencie germanowym, aby chronić przed zarysowaniami, żrącymi chemikaliami unoszącymi się w powietrzu i trudnymi środowiskami przemysłowymi.
Lista kontrolna integracji korporacyjnej
Przed wystawieniem zapytań ofertowych lub standaryzacją floty sprzętowej w całym przedsiębiorstwie, menedżerowie ds. niezawodności powinni przeprowadzić modele kandydujące przez praktyczną listę kontrolną zakupów:
- ✅ Identyfikowalność kalibracji: Należy upewnić się, że producent dostarcza fabryczne certyfikaty kalibracji identyfikowalne z krajowymi instytutami metrologicznymi (takimi jak NIST lub równoważne laboratoria akredytowane zgodnie z ISO/IEC 17025).
- ✅ Eksport plików radiometrycznych: Należy zweryfikować, czy zapisane termogramy są przechowywane jako w pełni radiometryczne pliki obrazów (przechowujące 14-bitowe/16-bitowe surowe macierze temperatur na piksel), a nie jako stratne, płaskie 8-bitowe mapy bitowe JPEG.
- ✅ Obsługa wymiennych lub podwójnych obiektywów: Należy potwierdzić, czy szerokokątne i teleobiektywowe przystawki optyczne mogą być wymieniane w terenie bez konieczności pełnej fabrycznej rekalibracji.
- ✅ Ekosystem oprogramowania i API: Ustal, czy oprogramowanie komputerowe do raportowania wymaga cyklicznych subskrypcji stanowiskowych oraz czy dostępny jest otwarty pakiet SDK do automatyzacji korporacyjnego raportowania termicznego.
Często zadawane pytania (szczegółowe ujęcie techniczne)
Czy dedykowana ręczna kamera termowizyjna jest lepsza niż moduł podłączany do smartfona?
Dlaczego czujnik o rozdzielczości 384x288 jest uważany za optymalny kompromis w ręcznej inspekcji termowizyjnej?
Czy standardowa ręczna kamera termowizyjna może mierzyć wysokie temperatury przekraczające 1000°F (550°C)?
W jaki sposób prędkości wiatru otoczenia i temperatura odbita wpływają na dokładność radiometryczną w terenie?
Wnioski i podsumowanie inżynieryjne
Termografia ręczna klasy przemysłowej jest nieodzowną dyscypliną we współczesnym utrzymaniu predykcyjnym, inteligentnej produkcji i zarządzaniu aktywami elektrycznymi. Wybór odpowiedniej kamery wymaga zrównoważenia kluczowych parametrów optoelektronicznych: dopasowania rozmiaru piksela (12 μm) i rozdzielczości czujnika (384×288) do wymaganych odległości roboczych, aby utrzymać minimalny próg pomiaru 3×3 piksele; weryfikacji czułości termicznej (NETD ≤ 35 mK) do diagnostyki budynków; oraz zapewnienia wytrzymałych obudów o stopniu ochrony IP do trudnych warunków terenowych.
Dzięki integracji sprawdzonych rdzeni sprzętowych, takich jak seria Purpleriver MD i serii MINI, zespoły inżynieryjne mogą wdrażać systemy inspekcyjne o niezawodnej wydajności pomiarowej, niskim zużyciu energii i elastycznej kompatybilności interfejsów (MIPI, USB, CVBS). W miarę jak fabryki wdrażają zautomatyzowaną diagnostykę i utrzymanie oparte na danych, stosowanie prawidłowo skalibrowanych ręcznych kamer termowizyjnych pozostaje podstawową ochroną przed nieoczekiwanymi przestojami sprzętu, pożarami elektrycznymi i katastrofalną awarią infrastruktury.
📚 Piśmiennictwo i dalsze lektury
- Standard branżowy: Wikipedia Obrazowanie w podczerwieni
- Architektura połączeń: Przewód mikrowspółosiowy męski
- Powiązany przewodnik: Przewodnik po modułach termowizyjnych LWIR nowej generacji: integracja OEM dla dronów i AI
- Regionalne zasoby techniczne (PL): Komercyjne rozwiązania termowizyjne w podczerwieni (wysoka rozdzielczość)
- Regionalne zasoby techniczne (AR): Przewodnik wyboru kamery termowizyjnej ze sztuczną inteligencją





