Wysokorozdzielcze moduły kamer termowizyjnych IR: Kompletny przemysłowy przewodnik zakupowy OEM
22 października 2026
Kamera termowizyjna dla Androida: Profesjonalne nakładki na smartfony vs. samodzielne moduły — przewodnik
23 października 2026

Przewodnik po kamerach termowizyjnych na podczerwień: rzeczywista rozdzielczość, technologia sensorów i prawdy zakupowe
We współczesnej inżynierii optycznej niewiele komponentów jest tak rutynowo zaciemnianych przez marketingową przesadę jak kamera termowizyjna na podczerwień. Zespoły ds. zakupów przemysłowych i integratorzy systemów są nieustannie bombardowani specyfikacjami klasy konsumenckiej, które zachwalają "termowizyjny obraz wysokiej rozdzielczości", by po charakteryzacji na stanowisku pomiarowym odkryć, że bazowy rdzeń sensora opiera się na agresywnie przeskalowanej matrycy mikrobolometrycznej 80×60 lub 160×120 zamaskowanej filtrami wygładzania przestrzennego. W środowiskach o krytycznym znaczeniu — takich jak inspekcja rozdzielnic wysokiego napięcia, zautomatyzowane profilowanie termiczne PCB, obrona perymetryczna dalekiego zasięgu oraz taktyczny nadzór montowany na dronach — te interpolowane artefakty nie tylko pogarszają wierność wizualną; ukrywają mikro-różnice termiczne, wprowadzają katastrofalny błąd radiometryczny i wyzwalają fałszywe alarmy w zautomatyzowanych potokach wizji komputerowej.
Osiągnięcie prawdziwej świadomości sytuacyjnej i termografii ilościowej wymaga odarcia twierdzeń marketingowych, aby ocenić fundamentalną architekturę optomechaniczną i półprzewodnikową rdzenia termicznego. Niechłodzony silnik detekcji długofalowej podczerwieni (LWIR) musi być oceniany na podstawie właściwości fizycznych matrycy ogniskowej z tlenku wanadu (VOx), rzeczywistego natywnego rozstawu pikseli (do 12 µm), integralności pakowania próżniowego struktury sensora oraz charakterystyk transmisji optycznej monokrystalicznej optyki germanowej. Zrozumienie mechanicznych realiów różnicy temperatur równoważnej szumowi (NETD), natywnej w porównaniu z matematycznie syntetyzowaną rozdzielczością przestrzenną oraz niskolatencyjnych wbudowanych magistral interfejsowych, takich jak MIPI CSI-2, jest jedyną drogą do zaprojektowania systemu zapewniającego absolutną powtarzalność radiometryczną w trudnych warunkach lotniczych i naziemnych.
Spis treści
- 👉 Fotony kontra ciepło: fundamentalna fizyka detekcji termicznej LWIR
- 👉 Rzeczywistość rozdzielczości: natywna matryca FPA sensora kontra interpolacja programowa
- 👉 Krytyczne parametry sprzętowe: NETD, liczba klatek na sekundę i optyka germanowa
- 👉 Integracja wbudowana: MIPI CSI-2, USB i platformy Edge-AI
- 👉 Prezentacja specyfikacji sprzętu przemysłowego i OEM
- 👉 Macierz wyboru rdzenia termicznego OEM
- 👉 Pogłębione techniczne FAQ
Fotony kontra ciepło: fundamentalna fizyka detekcji termicznej LWIR
Przemysłowa kamera termowizyjna na podczerwień nie rejestruje fotonów w zakresie widzialnym (0,38 do 0,75 µm) ani w paśmie bliskiej podczerwieni (NIR, 0,75 do 1,4 µm). Zamiast tego działa jako wyspecjalizowana, niechłodzona matryca sensorów radiometrycznych, która wykrywa strumień promieniowania w całym atmosferycznym spektrum transmisji długofalowej podczerwieni (LWIR), dokładnie między 8,0 a 14,0 µm. Każde ciało fizyczne o temperaturze powyżej zera absolutnego (0 kelwinów lub −273,15°C) emituje ciągłe promieniowanie elektromagnetyczne zgodnie z prawem promieniowania Plancka, które opisuje spektralną luminancję energetyczną idealnego ciała doskonale czarnego jako funkcję temperatury i długości fali:
Całkując prawo Plancka po wszystkich długościach fal roboczych, otrzymujemy prawo Stefana-Boltzmanna, które stwierdza, że całkowita emitancja energetyczna jest proporcjonalna do czwartej potęgi temperatury termodynamicznej pomnożonej przez emisyjność powierzchni: W = εσT⁴;. Ponieważ obiekty naziemne i elementy przemysłowe znajdują się zazwyczaj w zakresie od −40°C do +500°C, ich szczytowa emisja widmowa przypada dokładnie w paśmie od 8 do 14 µm zgodnie z prawem przesunięć Wiena (λ_max × T ≈ 2898 µm·K). W temperaturze pokojowej (300 K) szczytowa emisja występuje przy około 9,66 µm.
Aby przechwycić tę pasywną emitancję promienistą bez chłodzenia kriogenicznego, rdzeń niechłodzonej kamery termowizyjnej wykorzystuje matrycę ogniskową (FPA) wypełnioną tysiącami mikroskopijnych termicznych komórek detekcyjnych zwanych mikrobolometrami. Każdy pojedynczy piksel mikrobolometru składa się z ultracienkiej membrany absorpcyjnej zawieszonej nad krzemowym układem scalonym odczytu (ROIC) na maleńkich mechanicznych nóżkach podtrzymujących. Nóżki te pełnią podwójną funkcję: zapewniają ścieżkę elektryczną do odczytu zmian rezystancji oraz tworzą kontrolowaną ścieżkę oporu cieplnego. Cała matryca detektorów jest zamknięta w obudowie o ultrawysokiej próżni, aby wyeliminować termiczne straty konwekcyjne do otaczającego powietrza.
Gdy padające promieniowanie LWIR przechodzi przez specjalistyczną optykę transmisyjną, uderza w membranę absorpcyjną. Pochłonięta energia cieplna podnosi fizyczną temperaturę membrany o ułamek stopnia. Ten wzrost temperatury zmienia rezystancję elektryczną materiału aktywnego. Układ ROIC sekwencyjnie wprowadza niewielki prąd polaryzacji lub napięcie przez matrycę mikrobolometrów, mierzy różnicę rezystancji w każdym pikselu i przekształca tę analogową zmianę na precyzyjny cyfrowy sygnał wyjściowy (zazwyczaj 14-bitowe lub 16-bitowe dane surowe). Projektanci systemów często eksperymentują z początkowymi mostkami rezystancyjnymi i telemetrią niskiej częstotliwości przy użyciu sprzętu open-source, takiego jak Arduino, lub przechodzą na zaawansowane wbudowane mostki interfejsowe oferowane przez Waveshare podczas prototypowania szybkich wbudowanych adapterów wyświetlaczy.
Inżynierowie oceniający sprzęt czujnikowy często zastanawiają się, dlaczego standardowych matryc CMOS nie można zmodyfikować filtrem optycznym, aby rejestrowały promieniowanie cieplne. Nasza analiza techniczna dotycząca tego, czy możemy przekształcić standardową kamerę w urządzenie do obrazowania w podczerwieni przedstawia fizykę przerwy energetycznej, która uniemożliwia krzemowi wykrywanie długości fal powyżej 1,1 µm, wyjaśniając, dlaczego niechłodzone mikrobolometry są niezbędne do prawdziwego wykrywania termicznego.
1 Mikrobolometry z tlenku wanadu (VOx) kontra amorficznego krzemu (a-Si)
Przy wyborze niechłodzonego silnika termowizyjnego materiał mikrobolometru jest głównym wyróżnikiem architektonicznym. W branży dominują dwa materiały:
- ⚙️ Tlenek wanadu (VOx): VOx jest wzorcem przemysłowym i wojskowym. Posiada wyjątkowo wysoki temperaturowy współczynnik rezystancji (TCR), zazwyczaj w zakresie od −2% do −3% na kelwin w temperaturze pokojowej, w połączeniu z wyjątkowo niskim elektrycznym szumem 1/f (migotania). Ponieważ warstwy VOx zmieniają rezystancję dramatycznie nawet przy niewielkich przesunięciach termicznych, czujniki zbudowane z tego materiału zapewniają doskonałą czułość termiczną (niski NETD ≤ 30 mK do 40 mK). Co więcej, membrany VOx mogą być wytwarzane ze znacznie mniejszą masą termiczną, co umożliwia szybkie stałe czasowe termiczne (τ ≈ 8 do 12 ms). To szybkie rozpraszanie ciepła eliminuje smużenie ruchu, podwójne krawędzie i duchy w wysoko wibracyjnych gimbalach UAV oraz szybkiej automatyce przemysłowej pick-and-place.
- ⚙️ Krzem amorficzny (a-Si): Amorficzny krzem został opracowany przede wszystkim jako wysokonakładowa, tańsza alternatywa, która mogła wykorzystać standardowe komercyjne linie produkcyjne odlewni krzemowych. Choć a-Si upraszcza logistykę produkcji, wykazuje zauważalnie gorszy TCR (zazwyczaj od −1,5% do −2,5% na kelwin) i cierpi z powodu wyraźnego wewnętrznego szumu migotania elektrycznego 1/f. Aby osiągnąć akceptowalne stosunki sygnału do szumu, piksele a-Si muszą być wytwarzane z większymi objętościami fizycznymi lub poddawane agresywnym czasowym filtrom uśredniającym z ruchomą średnią. To nieuchronnie zwiększa stałą czasową termiczną (τ ≈ 14 do 20 ms), wywołując odczuwalne opóźnienie i poważne rozmycie przestrzenne podczas szybkiego obrotu celu lub śledzenia o wysokim zakresie dynamicznym.
2 Podział spektralny: dlaczego pasmo 8–14 µm dominuje w obrazowaniu przemysłowym
Atmosfera ziemska jest daleka od przezroczystości w całym spektrum podczerwieni. Cząsteczki dwuatomowe i trójatomowe — głównie para wodna (H2O), dwutlenku węgla (CO2) i ozon (O3) — tworzą ogromne pasma absorpcji optycznej, które całkowicie wygaszają transmisję termiczną na krótkich dystansach. Praktyczne spektrum podczerwieni jest zatem ściśle podzielone na odrębne okna operacyjne:
- ⚙️ Podczerwień krótkofalowa (SWIR, 1,4 do 3,0 µm): Zdominowana przez odbity strumień fotonów, a nie pasywną emisję termiczną. SWIR wymaga aktywnego oświetlenia lub emiterów wysokotemperaturowych (>500°C) i jest zazwyczaj rejestrowana przy użyciu matryc fotodiodowych z arsenku indu i galu (InGaAs), aby przenikać przez szklane obudowy, kontrolować wlewki krzemowe lub widzieć przez morską mgłę.
- ⚙️ Podczerwień średniofalowa (MWIR, 3,0 do 5,0 µm): Okno transmisji atmosferycznej, w którym wysokotemperaturowe cele termiczne (takie jak smugi spalania turbin odrzutowych, kolektory wylotowe rakiet i pochodnie gazowe) emitują znaczący strumień fotonów. Czujniki MWIR niemal powszechnie wymagają zintegrowanych kriochłodziarek (silników Stirlinga o obiegu zamkniętym pracujących w temperaturze 77 kelwinów), aby stłumić prąd ciemny poniżej poziomu sygnału wejściowego, co podnosi masę systemu, obciążenie elektryczne i koszt poza budżet standardowych ładunków komercyjnych.
- ✅ Podczerwień długofalowa (LWIR, 8,0 do 14,0 µm): Najbardziej wydajne pasywne okno transmisji atmosferycznej do obserwacji obiektów naziemnych w temperaturach otoczenia (−40°C do +150°C). Tłumienie atmosferyczne w standardowym czystym powietrzu jest wyjątkowo niskie w tym spektrum, ograniczone dokładnie pomiędzy silnym pasmem wody 6,3 µm a odcięciem dwutlenku węgla 15 µm. Pozwala to niechłodzonym mikrobolometrom pracować w temperaturze pokojowej bez żadnej kriogeniki, osiągając najniższą obwiednię rozmiaru, masy, mocy i kosztu (SWaP-C) w monitorowaniu instalacji przemysłowych, śledzeniu stanu podstacji elektrycznych i systemach wizyjnych dronów.
Rzeczywistość rozdzielczości: natywna matryca FPA sensora kontra interpolacja programowa
W obrazowaniu termicznym natywna rozdzielczość geometryczna jest głównym wyznacznikiem integralności pomiaru i zasięgu identyfikacji celu. Podczas gdy czujnik CMOS światła widzialnego może pomieścić 50 megapikseli na matrycy konsumenckiego smartfona za kilka dolarów, niechłodzonej matrycy mikrobolometrycznej nie można dowolnie zmniejszać. Piksele mikrobolometru to fizyczne, zawieszone próżniowo membrany układów mikroelektromechanicznych (MEMS). Gdy odstęp pikseli spada poniżej 10 µm, fizyczna powierzchnia dostępna do pochłaniania przychodzącego strumienia LWIR gwałtownie maleje (skaluje się z kwadratem odstępu). To drastycznie obniża stosunek sygnału do szumu i pogarsza czułość detektora.
1 Chwilowe pole widzenia (IFOV) i rzeczywista gęstość pikseli
Zdolność rozdzielcza kamery termowizyjnej na podczerwień jest określana przez jej chwilowe pole widzenia (IFOV), które reprezentuje kąt widzenia pojedynczego fizycznego piksela przez obiektyw kamery:
Natywna 1280×1024 matryca FPA z rozmiarem piksela 12 µm umieszczona za obiektywem 25 mm daje IFOV wynoszący 0,48 mrad. Z odległości 100 metrów pojedynczy piksel detektora obejmuje geometryczny obszar celu o wymiarach dokładnie 4,8 cm × 4,8 cm. Z kolei podstawowa kamera termowizyjna z natywnym 160×120 sensorem mikrobolometrycznym o typowym rozmiarze piksela 17 µm i obiektywem 4 mm wykazuje IFOV wynoszący 4,25 mrad. Z tej samej odległości 100 metrów każdy pojedynczy piksel zbiera strumień promieniowania z ogromnego obszaru 42,5 cm × 42,5 cm, mieszając gorące punkty z temperaturą tła otoczenia i całkowicie zacierając krytyczne szczegóły.
Inżynierowie optycy muszą również rozróżniać trzy krytyczne progi przestrzenne:
- ⚙️ IFOV detekcji: Wymaga od 1 do 2 pikseli w poprzek wymiaru krytycznego celu, aby określić obecność na jednolitym tle (punkt odniesienia według kryteriów Johnsona).
- ⚙️ IFOV rozpoznania: Wymaga od 6 do 8 pikseli w poprzek sylwetki celu, aby odróżnić kształty ludzkie od fauny lub lekkich pojazdów użytkowych.
- ✅ IFOV pomiarowy (MFOV): Wymaga minimalnego skupiska 3×3 lub idealnie 4×4 ciągłych natywnych pikseli całkowicie pokrywających anomalię termiczną. Ponieważ dyfrakcja optyczna, aberracja soczewki i dyfuzja ładunku między sąsiednimi mikrobolometrami powodują rozprzestrzenianie energii, pojedynczy piksel nie jest w stanie uchwycić prawdziwej temperatury radiometrycznej. Każdy cel przestrzenny mniejszy niż MFOV będzie cierpiał z powodu silnego rozmycia wielkości plamki tła, rejestrując zafałszowany, niedokładny odczyt temperatury.
2 Zagrożenia związane z wygładzaniem bikubicznym w diagnostyce radiometrycznej
Ze względu na wysokie koszty produkcji wielkoformatowych matryc FPA mikrobolometrów, producenci kamer konsumenckich często wykorzystują rdzenie o niskiej rozdzielczości (takie jak 80×60 lub 160×120) i przepuszczają surowy 14-bitowy strumień przez wewnętrzne układy cyfrowego przetwarzania sygnału, wykonujące algorytmy skalowania bikubicznego, biliniowego lub Lanczosa. Wynikowy strumień wideo jest wyprowadzany w rozdzielczości 640×480 lub 1280×720, dając złudzenie płynnego obrazowania termicznego w wysokiej rozdzielczości na małym ekranie.
W diagnostyce technicznej praktyka ta stwarza znaczące ryzyko operacyjne. Interpolacja programowa nie mierzy dodatkowych danych termicznych; syntetyzuje matematyczne średnie między rzeczywistymi punktami pomiarowymi. Podczas inspekcji szynoprzewodu rozdzielnicy przemysłowej usterka wysokiej rezystancji objawia się jako mikro-punktowa sygnatura cieplna. Wygładzanie programowe rozprzestrzenia ten zlokalizowany skok na otaczające chłodniejsze piksele, obniżając pozorną temperaturę szczytową o dziesiątki stopni Celsjusza. Zespół konserwacyjny widzi pozornie bezpieczny odczyt 60°C na interpolowanym wyświetlaczu, podczas gdy rzeczywisty fizyczny punkt styku ulega awarii przy niekontrolowanej temperaturze 135°C. W termografii o krytycznym znaczeniu prawdziwa natywna rozdzielczość mikrobolometru jest niepodlegająca negocjacjom.
Krytyczne parametry sprzętowe: NETD, liczba klatek na sekundę i optyka germanowa
Kwantyfikacja wydajności niechłodzonej kamery termowizyjnej wymaga oceny trzech powiązanych ze sobą metryk sprzętowych: czułości termicznej, materiałów transmisji optycznej i synchronizacji odczytu klatek.
1 Zrozumienie NETD: Dlaczego ≤40 mK stanowi punkt odniesienia dla precyzji
Równoważna różnica temperatur szumu (NETD) jest podstawową metryką reprezentującą czułość termiczną. NETD definiuje różnicową temperaturę celu wymaganą do wygenerowania stosunku sygnału do szumu (SNR) dokładnie równego jedności na wyjściu ROIC czujnika. NETD wyraża się w milikelwinach (mK):
- ⚙️ ≥ 60 mK do 80 mK (klasa konsumencka): Generuje wizualnie zaszumione termogramy z wyraźnym wzorem ziarnistości. Niezdolne do różnicowania drobnych anomalii strukturalnych, podpowierzchniowego wnikania wilgoci w kompozytach ani wczesnej degradacji łożysk mechanicznych.
- ✅ ≤ 40 mK (wzorzec przemysłowy): Zapewnia wyraźny kontrast radiometryczny, czyste krawędzie granic termicznych i powtarzalność pomiarów w przypadku złożonych celów przemysłowych.
- ✅ ≤ 30 mK (metrologia obronna i naukowa): Niezbędne do identyfikacji celów dalekiego zasięgu przez gęstą mgłę, subtelnej inspekcji oporu aerodynamicznego, weryfikacji śladów mikroprzepływowych i głębokich podpowierzchniowych badań nieniszczących (NDT).
Co kluczowe, NETD musi być zawsze charakteryzowane wraz z aperturą optyczną (liczbą przysłony f) oraz temperaturą otoczenia, w której zostało zmierzone (zazwyczaj oceniane przy f/1.0 w 25°C). Rdzeń o czułości 35 mK z optyką f/1.0 doświadczy degradacji efektywnej czułości do około 70 mK, jeśli producent OEM połączy go z tańszym, wolniejszym obiektywem f/1.4, ponieważ strumień fotonów docierający do detektora skaluje się odwrotnie proporcjonalnie do kwadratu liczby przysłony f: Strumień ∝ 1 / (4 × (f/#)²).
2 Transmisja optyczna: monokrystaliczny german kontra chalkogenki
Standardowe materiały optyczne, takie jak szkło borokrzemowe koronowe (BK7), kwarc i tworzywa akrylowe, są całkowicie nieprzezroczyste dla długości fal termicznych między 8,0 a 14,0 µm. Przesyłanie promieniowania termicznego do próżniowo zamkniętej matrycy mikrobolometrycznej wymaga wysokiej czystości optycznych struktur krystalicznych:
- ⚙️ Monokrystaliczny German (Ge): German pozostaje złotym standardem dla wysokowydajnych obiektywów do obrazowania termicznego. Ma wyjątkowo wysoki współczynnik załamania światła (n ≈ 4,002 przy 10,6 µm), co pozwala inżynierom optycznym projektować kompaktowe, silnie skorygowane wieloelementowe zespoły soczewek z minimalną aberracją chromatyczną. Jednak nieobrobiony, polerowany german odbija około 36% padającego światła na każdej powierzchni z powodu strat Fresnela. Wymaga zatem zaawansowanych wielowarstwowych powłok antyrefleksyjnych (AR) wraz z zewnętrzną twardą powłoką diamentopodobną (DLC). DLC zapewnia maksymalną transmisję (często przekraczającą 92% na grupę soczewek), jednocześnie chroniąc przed erozją piaskiem unoszonym w powietrzu, myciem chemicznym i mgłą solną w środowisku morskim.
- ⚙️ Szkło chalkogenidkowe: Związki chalkogenkowe (złożone z pierwiastków chalkogenowych, takich jak selen, siarka i tellur, związanych z germanem, arsenem lub antymonem) stanowią alternatywę dla krystalicznego germanu. Chalkogenki mogą być precyzyjnie formowane w złożone asferyczne geometrie soczewek na dużą skalę, obniżając koszty produkcji w zastosowaniach motoryzacyjnych i dronowych o dużej objętości. Ich współczynnik załamania światła jest niższy (n ≈ 2,5 do 2,8) i wykazują mniejszą termiczną zmianę współczynnika załamania światła (dn/dT), co upraszcza optyczną atermalizację w szerokim zakresie temperatur (−40°C do +80°C).
Integratorzy równoważący prędkość apertury optycznej z ograniczeniami fizycznej obudowy mogą zapoznać się z naszym przewodnikiem na temat wyboru odpowiedniego modułu kamery termowizyjnej LWIR do zastosowań OEM na krawędzi w celu oceny kompromisów optycznych na platformach mikrogimbali.
Integracja wbudowana: MIPI CSI-2, USB i platformy Edge-AI
Nowoczesne przemysłowe kamery termowizyjne rzadko są samodzielnymi jednostkami wyświetlającymi; funkcjonują przede wszystkim jako inteligentne węzły czujnikowe osadzone w autonomicznych dronach, cokołach nadzoru perymetrycznego z obrotem i pochyleniem, bramownicach inspekcyjnych w fabrykach oraz robotyce mobilnej. Nowoczesne architektury unikają analogowych wyjść kompozytowych (takich jak starsze NTSC/PAL) na rzecz wysokoprzepustowych interfejsów cyfrowych, które dostarczają nieskompresowane 14-bitowe lub 16-bitowe radiometryczne strumienie pikseli bezpośrednio do jednostek przetwarzania brzegowego, takich jak platformy NVIDIA Jetson Orin, Raspberry Pi Compute Module 4 lub NXP i.MX8.
Porównanie protokołów interfejsów cyfrowych
- ✅ MIPI CSI-2 (Interfejs procesora w urządzeniach mobilnych): Preferowany standard dla ultralekkich gimbali lotniczych i osadzonych urządzeń brzegowych o ograniczonych parametrach SWaP. MIPI przekazuje surowe, nieskompresowane ramki pikseli termicznych bezpośrednio do sprzętowego potoku obrazu hosta SoC lub współdzielonej pamięci RAM GPU za pośrednictwem różnicowych linii sygnałowych. Dzięki ominięciu kontrolerów mostków USB, narzutu pakietów protokołu i sterowników programowych systemu operacyjnego, MIPI zapewnia deterministyczne opóźnienia rzędu pojedynczych milisekund, co ma kluczowe znaczenie dla unikania kolizji w robotyce czasu rzeczywistego i automatycznego śledzenia celów.
- ⚙️ USB 3.0 / Type-C (UVC Radiometryczny): Wysoce uniwersalny do stacjonarnych obudów wizji maszynowej, laboratoryjnych testów stanowiskowych oraz przemysłowych komór inspekcyjnych opartych na PC. Interfejsy USB o wysokiej przepustowości przesyłają jednocześnie w pełni przetworzony 8-bitowy kolorowy strumień wideo YUV/RGB oraz przeplatany surowy 14-bitowy radiometryczny zestaw danych Kelvina po jednym fizycznym kablu.
- ⚙️ DVP (Cyfrowy Port Wideo / Równoległy CMOS): Starsza architektura magistrali równoległej spotykana w specjalizowanych kontrolerach FPGA i przemysłowych mikrokontrolerach. Chociaż DVP wymaga starannego dopasowania długości ścieżek PCB, aby zapobiec przekosowi przy wyższych zegarach pikseli, jego prostota na poziomie sprzętowym czyni go niezawodnym wyborem dla wzmocnionych, projektowanych na zamówienie przemysłowych płyt głównych.
Przy wyborze modułów wbudowanych do zastosowań wrażliwych na masę projektanci muszą zrównoważyć opóźnienie interfejsu procesora z rozpraszaniem mocy. Aby uzyskać głębszą analizę kompromisów między rozmiarem a mocą w architekturach mikro-powietrznych, przeczytaj naszą recenzję kompaktowych modułów kamer termowizyjnych do ładunków użytkowych mikro-UAV.
Prezentacja specyfikacji sprzętu przemysłowego i OEM
Aby pomóc zespołom inżynierskim w określaniu sprzętu do termografii o wysokiej dokładności i misji taktycznych UAV, poniżej przedstawiono dwa sprawdzone w terenie niechłodzone moduły kamer LWIR zaprojektowane z myślą o wysokiej dyspozycyjności operacyjnej, szerokim zakresie dynamicznym i elastycznej integracji wbudowanej.
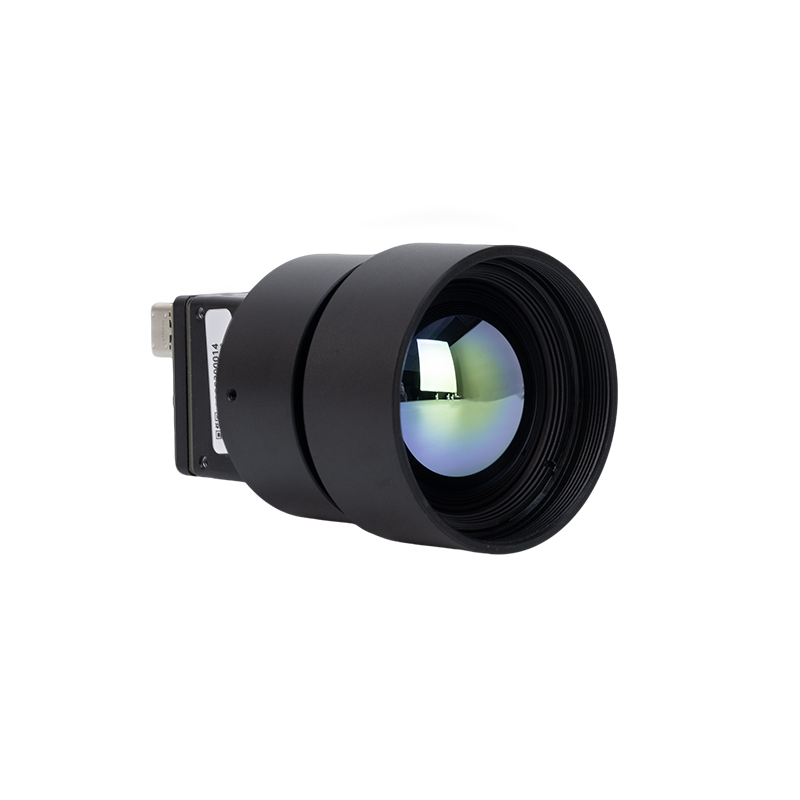
Wysokorozdzielcza niechłodzona kamera termowizyjna LWIR 1280*1024
Zaprojektowana do niezwykle wymagających zastosowań w lotnictwie, obronności i monitoringu przemysłowym na dużych obszarach, ta niechłodzona kamera termowizyjna o wysokiej rozdzielczości zapewnia niezrównaną zdolność rozdzielczości przestrzennej. Zbudowana wokół wielkoformatowej matrycy mikrobolometrycznej VOx 1280×1024 o drobnym rastrze pikseli 12 µm, rejestruje czterokrotnie więcej przestrzennych danych radiometrycznych niż standardowe czujniki 640×512. Jest dostarczana w połączeniu ze zintegrowanym zespołem soczewek z monokrystalicznego germanu o wysokiej aperturze 25 mm, aby rozróżniać mikro-termiczne różnice na rozległych obwodach fizycznych i w przemysłowych stacjach rozdzielczych o dużej gęstości.
| Architektura matrycy czujnika | Niechłodzona matryca FPA z mikrobolometrem VOx |
| Natywna rozdzielczość matrycy | 1280 × 1024 pikseli (SXGA) |
| Rozstaw pikseli | 12 µm |
| Konfiguracja układu optycznego | Obiektyw 25 mm (optyka germanowa, powłoka DLC) |
| Pasmo odpowiedzi spektralnej | 8,0 µm do 14,0 µm (LWIR) |
| Czułość termiczna (NETD) | ≤ 40 mK przy f/1.0, 25°C |
| Główne zastosowania | Obrona perymetryczna, zautomatyzowane audyty podstacji, zaawansowane badania radiometryczne |

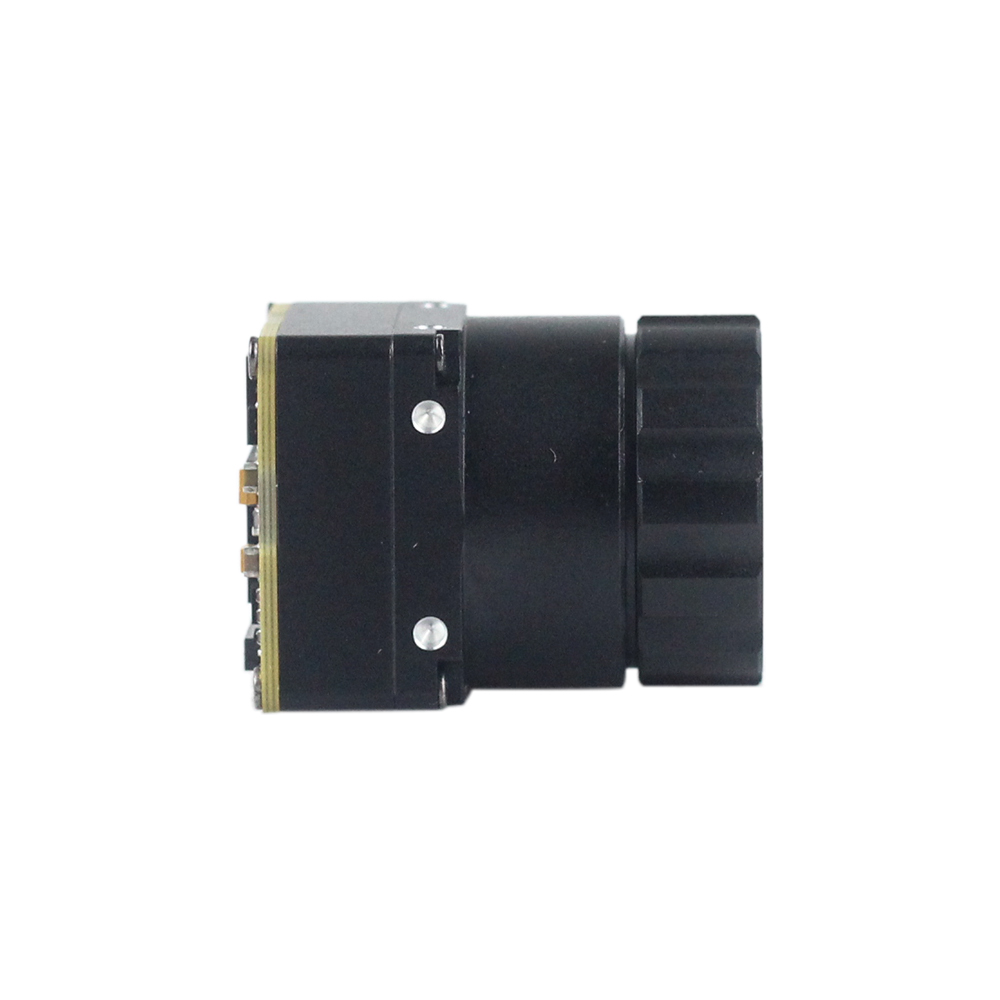
Niechłodzony moduł kamery termowizyjnej na podczerwień MIPI 640/384/256 9 mm do dronów (Mini2)
Mini2 to ultra-kompaktowy, niskokosztowy niechłodzony moduł obrazowania termowizyjnego na podczerwień zaprojektowany specjalnie do gimbali mikro-UAV, systemów robotycznych i noszonego widzenia taktycznego. Zapewniając ostry, wyraźny obraz z ultra-niskim szumem termicznym, moduł jest dostępny w natywnych rozdzielczościach 640×512, 384×288 lub 256×192. Wyposażony w kompaktowy 9 mm obiektyw atermiczny i natywną kompatybilność z interfejsem MIPI CSI-2, Mini2 przesyła w czasie rzeczywistym telemetrię radiometryczną bezpośrednio do pokładowych procesorów edge-AI przy minimalnym zużyciu energii i masie.
| Oznaczenie rdzenia | Mini2 Mikro Niechłodzony Silnik Termiczny |
| Dostępne rozdzielczości natywne | 640 × 512 | 384 × 288 | 256 × 192 |
| Ogniskowa optyki | Lekki obiektyw 9 mm z athermalizacją |
| Protokoły interfejsu systemowego | MIPI CSI-2 Direct-to-SoC, DVP, rozszerzenie USB |
| Profil konstrukcyjny (SWaP) | Ultra-kompaktowy, lekki mikroprofil (<30 g ładunku) |
| Kompatybilność integracyjna | Płyty brzegowe NVIDIA Jetson, NXP, Raspberry Pi CM4 |
| Główne rynki docelowe | Ładunki mikro-UAV, ręczne HUD-y strażackie, inspekcja przemysłowa Edge-AI |
Macierz wyboru rdzenia termicznego OEM
Wybór rdzenia kamery termowizyjnej na podczerwień wymaga zrównoważenia wymagań misji z ograniczeniami mechanicznymi, optycznymi i termicznymi. Poniższa tabela przedstawia kluczowe kompromisy między architekturami statycznymi/pedestałowymi o wysokiej rozdzielczości (1280×1024) a lekkimi modułami lotniczymi/brzegowymi (Mini2 640×512):
| Parametr inżynieryjny | Rdzeń korporacyjny 1280×1024 25 mm | Moduł dronowy Mini2 640×512 9 mm |
|---|---|---|
| Natywna liczba pikseli | 1 310 720 pikseli (doskonała definicja przestrzenna) | 327 680 pikseli (standardowa rozdzielczość taktyczna) |
| Budżet masy i SWaP | Przeznaczony do pedestałów pan-tilt i ciężkich gimbali (>150 g) | Zoptymalizowany pod kątem mikro-UAV i urządzeń przenośnych (<30 g) |
| Typowy pobór mocy | 2,0 W do 3,5 W (ciągłe przetwarzanie obrazu) | ≤ 1,0 W (zoptymalizowany pod kątem wydłużonego czasu pracy baterii) |
| Główne połączenie | Przemysłowa magistrala cyfrowa, Camera Link, USB 3.0 | Bezpośrednie MIPI CSI-2, równoległe DVP, rozszerzenie USB |
| Profil zasięgu DRI | Rozszerzona detekcja: pojazdy >3,0 km, człowiek >1,5 km | Taktyczny zasięg bliski/średni: człowiek ≈ 400 m do 600 m |
| Pętla kalibracji NUC | Precyzyjna kalibracja migawki elektromechanicznej | Mikromigawka z dynamicznymi algorytmami bezmigawkowymi |
Integratorzy systemów dążący do identyfikacji dalekiego zasięgu przez dym lub śledzenia perymetrycznego najbardziej skorzystają na natywnej zdolności rozdzielczej matrycy 1280×1024. Natomiast robotyka lotnicza, mikro-UAV i noszone wyposażenie strażackie wymagają lekkiej masy ładunku i niskiego poboru mocy modułu Mini2 MIPI, aby zmaksymalizować wytrzymałość lotu i czas operacyjny.
Pogłębione techniczne FAQ
Jaka jest podstawowa różnica między fotografią w podczerwieni a termowizją?
Natomiast kamera termowizyjna na podczerwień działa w spektrum długofalowej podczerwieni (LWIR, obejmującym 8,0 do 14,0 µm). Mierzy ona wewnętrzne promieniowanie cieplne emitowane bezpośrednio przez materię w wyniku jej temperatury termodynamicznej, zgodnie z prawem Plancka i prawem Stefana-Boltzmanna. Działając bez żadnego światła otoczenia, kamery termowizyjne wykorzystują wyspecjalizowane matryce mikrobolometryczne w płaszczyźnie ogniskowej (zazwyczaj z tlenku wanadu) umieszczone za antyrefleksyjną optyką germanową, aby pasywnie przekształcać strumień cieplny w skalibrowane radiometryczne macierze temperatur.
Czy konsumenckie kamery termowizyjne poniżej $400 są naprawdę warte zakupu do prac technicznych?
Ta interpolacja cyfrowa tworzy syntetyczne punkty danych zamiast rejestrować rzeczywistą radiancję fizyczną. W technicznych procedurach diagnostycznych to wygładzanie wtapia zlokalizowane anomalie wysokotemperaturowe w otaczające chłodniejsze obszary, często maskując niebezpieczne warunki przegrzania na płytkach drukowanych lub zaciskach elektrycznych o wysokiej rezystancji. Ponadto tanie optyki z tworzywa sztucznego lub chalkogenku krzemu mogą tracić kalibrację przy zmiennych temperaturach otoczenia. Profesjonalne procedury inżynieryjne wymagają minimalnej rozdzielczości natywnej 640×512 lub 1280×1024, w połączeniu z czułością ≤ 40 mK, aby zapewnić, że każdy przechwycony piksel reprezentuje rzeczywiste, skalibrowane dane radiometryczne.
W jaki sposób kamery termowizyjne na podczerwień przenikają przez gęstą mgłę, dym i warunki nocne?
Kamery termowizyjne LWIR działają przy długościach fal od 8,0 do 14,0 µm — znacznie większych niż średnica większości zawiesin dymu i drobnych cząstek. W rezultacie przekrój rozpraszania jest dramatycznie niższy, co pozwala promieniowaniu cieplnemu przechodzić przez przesłony przy minimalnym tłumieniu. Ponadto, ponieważ czujniki termiczne wykrywają promieniowanie samoistne, a nie odbite światło otoczenia, działają one konsekwentnie w całkowitej ciemności bez konieczności aktywnego oświetlenia, które mogłoby się odbić i oślepić detektor.
📚 Referencje i dalsza lektura
- ⚙️ Standard branżowy: Interfejsy mikrokontrolerów i standardy prototypowania niskopoziomowego w Arduino
- ⚙️ Standard branżowy: Wysokowydajne płyty nośne i interfejsowe wizji wbudowanej w Waveshare
- ✅ Powiązany przewodnik: Czy można przekształcić standardową kamerę w system termowizyjny na podczerwień?
- ✅ Powiązany przewodnik: Wybór optymalnego modułu kamery termowizyjnej LWIR: Przewodnik OEM Edge
- ✅ Powiązany przewodnik: Kompaktowe moduły kamer termowizyjnych do mikrodronów i gimbali UAV