








Moduł kamery termowizyjnej UVC: Wysokoprecyzyjne rozwiązania OEM dla systemów Linux, Pi i wbudowanej AI
18 września 2026
Przewodnik po module czujnika termowizyjnego USB: integracja LWIR o wysokiej rozdzielczości dla Edge AI i SBC
20 września 2026
Moduł kamery termowizyjnej USB 640x512: Kompaktowy rdzeń LWIR do systemów wbudowanych i wizji dronów
Architekci systemów i inżynierowie sprzętu lotniczego stają przed bezlitosną macierzą kompromisów podczas integrowania wizji długofalowej podczerwieni (LWIR) w bezzałogowych statkach powietrznych (UAV), robotyce taktycznej oraz platformach edge-AI o ograniczonych parametrach SWaP (rozmiar, masa, moc i koszt). Starsze rdzenie termowizyjne klasy wojskowej często narzucają masywne obudowy fizyczne, wymagają skomplikowanych płytek nośnych z zastrzeżonymi protokołami sygnalizacji różnicowej niskiego napięcia (LVDS) lub Camera Link, generują poważne pasożytnicze obciążenia termiczne i wymagają wielu niestandardowych linii napięcia stałego. Z kolei konsumenckie klucze termowizyjne USB przeznaczone do diagnostyki mobilnej wprowadzają niedopuszczalny jitter klatek, niedeterministyczne zawieszenia migawki korekcji niejednorodności (NUC), opóźnione potoki przetwarzania oraz zamknięte, zastrzeżone opakowania API, które uniemożliwiają bezpośrednią integrację z natywnymi sterownikami systemu operacyjnego i deterministycznymi frameworkami autonomicznymi.
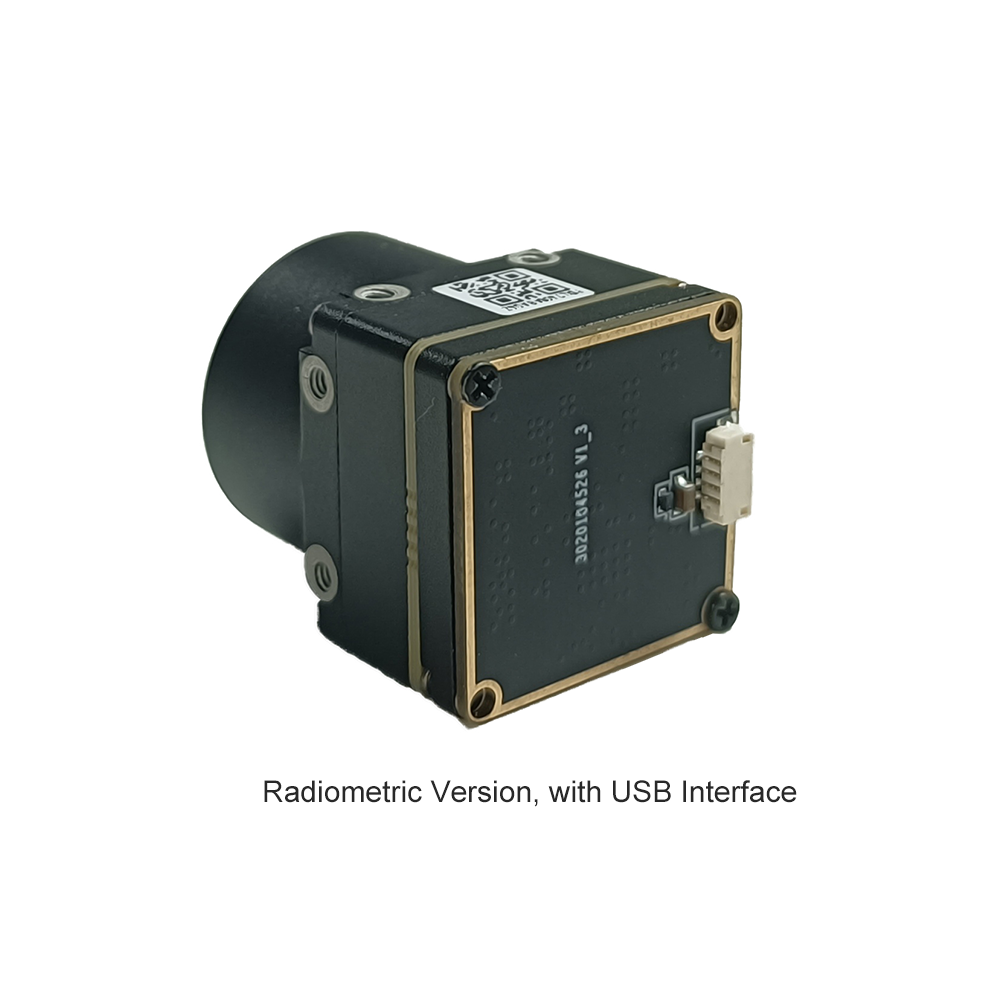
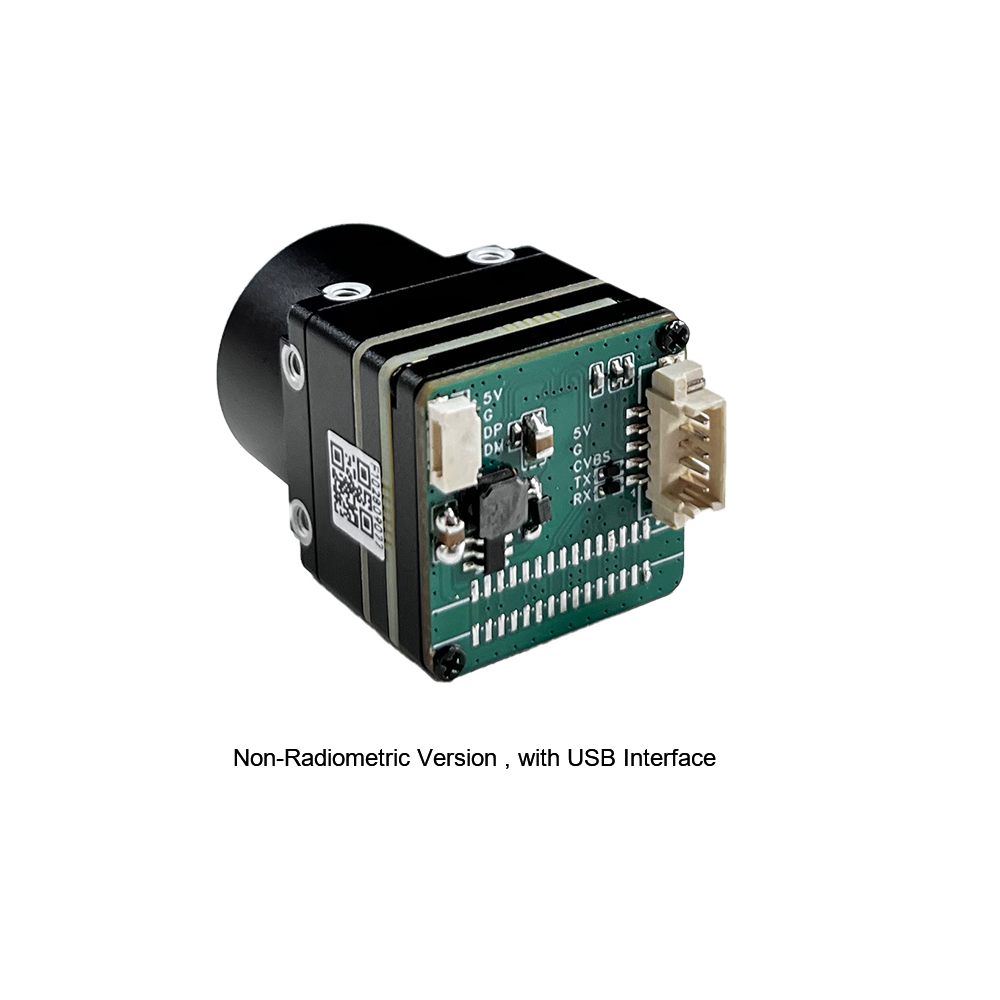
Inżynieryjne rozwiązanie tych wąskich gardeł architektonicznych leży w mikroobudowie o wysokiej gęstości 21 mm × 21 mm moduł kamery termowizyjnej USB 640x512. Dzięki bezpośredniemu sprzężeniu zaawansowanej niechłodzonej matrycy ogniskowej (FPA) z tlenku wanadu (VOx) z przemysłowym kontrolerem transportu USB Video Class (UVC) 1.1/1.5, ten modułowy rdzeń zapewnia nieskompresowany, deterministyczny 16-bitowy radiometryczny potok pikseli prosto do wbudowanego Linuksa, systemu operacyjnego robota (ROS/ROS2) oraz architektur obliczeniowych NVIDIA Jetson. Wyeliminowanie pośrednich płytek mostkowych deserializatora i niestandardowych przechwytywaczy ramek skraca czas integracji z kwartałów do dni. Deweloperzy sprzętu mogą teraz wykorzystać wysokorozdzielczą świadomość termiczną, czułość termiczną poniżej 40 mK oraz skalibrowaną ekstrakcję temperatury powierzchni w obudowie, która pobiera minimalną moc i dodaje praktycznie zerową pasożytniczą masę ładunku do platform mikrogimbalowych.
Spis treści
- 👉 Architektura mikrobolometru: 12 μm VOx kontra starsze 17 μm a-Si
- 👉 Radiometryczny potok sygnałowy: Od fotonów do 14-bitowych/16-bitowych wartości cyfrowych
- 👉 Interfejsy o wysokiej przepustowości: Natywne UVC, V4L2 i pozyskiwanie o niskim opóźnieniu
- 👉 Architektury optyczne: Elementy germanowe i obliczenia DRI
- 👉 Gimbale dronów, robotyka i automatyzacja edge AI
- 👉 Porównanie rdzeni sprzętowych: Przemysłowe moduły USB LWIR
- 👉 FAQ techniczne o wysokiej gęstości
Architektura mikrobolometru: 12 μm VOx kontra starsze 17 μm a-Si
1 Fizyka ciała stałego detekcji tlenku wanadu (VOx)
W sercu nowoczesnej detekcji LWIR znajduje się mikrobolometr, macierz mikroskopijnych zawieszonych mostków absorbera termicznego wytwarzanych bezpośrednio na krzemowym układzie scalonym odczytu (ROIC) za pomocą technik mikromaszynowania powierzchniowego. Gdy padające promieniowanie termiczne w oknach transmisji atmosferycznej między 8 μm a 14 μm uderza w aktywny materiał absorbujący, mikromostek nagrzewa się, zmieniając swoją rezystancję elektryczną. Różnica wydajności między konkurencyjnymi technologiami mikrobolometrów sprowadza się zasadniczo do materiału cienkowarstwowego osadzonego na tych mostkach: tlenku wanadu (VOx) w porównaniu z krzemem amorficznym (a-Si).
Tlenek wanadu jest tlenkiem metalu przejściowego wykazującym wiele faz, który ulega znaczącemu przejściu metal-izolator. W konstrukcji mikrobolometrów mieszane fazy cienkich warstw VOx zapewniają wysoki temperaturowy współczynnik rezystancji (TCR), zwykle działający w zakresie od -2% do -3% na kelwin w temperaturze pokojowej. Dla porównania, standardowe matryce z krzemu amorficznego rzadko przekraczają TCR wynoszący od -1,5% do -2% na kelwin bez wprowadzania niestabilnego strukturalnego szumu migotania 1/f. Ponieważ VOx zachowuje uporządkowaną krystalicznie matrycę atomową w porównaniu z nieuporządkowaną siecią kowalencyjną a-Si, detektory VOx wykazują znacznie lepszą charakterystykę szumową w niskich częstotliwościach elektrycznych. Ta minimalizacja szumu 1/f przekłada się bezpośrednio na zwiększoną czułość termiczną, definiowaną jako różnica temperatur równoważna szumowi (NETD). Przemysłowy czujnik VOx regularnie osiąga NETD poniżej 40 mK (a często poniżej 30 mK przy zoptymalizowanej integracji ROIC), co umożliwia rozróżnianie różnic termicznych rzędu mikrokelwinów w trudnych warunkach atmosferycznych o niskim kontraście termicznym, takich jak mgła, zamglenie morskie czy deszcz.
Ponadto materiały VOx wykazują wyjątkową stabilność termiczną i odzyskiwanie linii bazowej w rozszerzonych wojskowych i lotniczych zakresach temperatur od -40°C do +85°C. Matryce z krzemu amorficznego wykazują postępującą degradację dielektryczną i histerezę termiczną przy długotrwałych cyklach termicznych, co wymaga częstych, agresywnych rekalibracji niejednorodności w celu tłumienia szumu o stałym wzorcu (FPN). Aby prawidłowo zintegrować tak czułe matryce czujników bez wywoływania naprężeń mechanicznych lub termicznych na delikatnej, hermetycznie zamkniętej próżniowo obudowie, inżynierowie powinni zapoznać się z kompleksowym przewodnikiem integracji rdzenia kamery termicznej.
2 Przewaga skalowania 12 μm w rozmiarze obiektywu i SWaP-C
Przejście ze starszych architektur o rastrze pikseli 17 μm do współczesnej litografii 12 μm stanowi monumentalny krok naprzód w optymalizacji SWaP-C. Fizyczne wymiary matrycy ogniskowej skalują się liniowo z rastrem pikseli: matryca o rozdzielczości 640×512 wykonana w rastrze 17 μm daje aktywną przekątną czujnika wynoszącą około 13,93 mm (obszar aktywny: 10,88 mm × 8,70 mm). Z kolei identyczna matryca 640×512 zrealizowana w węźle technologicznym 12 μm daje przekątną zaledwie 9,83 mm (obszar aktywny: 7,68 mm × 6,14 mm) — oszałamiającą redukcję całkowitej powierzchni czujnika o 50,2%.
Z punktu widzenia inżynierii optycznej zmniejszenie wymiarów matrycy ogniskowej bezpośrednio wpływa na elementy optyczne wymagane do osiągnięcia równoważnego pola widzenia (FOV). Ogniskowa \(f\) niezbędna do uzyskania określonego poziomego pola widzenia (HFOV) jest określona podstawową zależnością optyki geometrycznej:
f = \frac{W}{2 \cdot \tan(\text{HFOV}/2)}
Gdzie \(W\) jest fizyczną szerokością matrycy czujnika. Ponieważ matryca 12 μm jest o prawie 30% węższa niż matryca 17 μm przy tej samej liczbie pikseli, ogniskowa optyczna wymagana do uzyskania dokładnie tego samego kątowego pola widzenia jest zmniejszona o około 29,4%. Na przykład aplikacja wymagająca HFOV 18° na rdzeniu 17 μm wymaga obiektywu o ogniskowej 35 mm. Na rdzeniu 12 μm dokładnie to samo HFOV 18° uzyskuje się przy użyciu soczewki optycznej o ogniskowej zaledwie ~24,5 mm.
Ponieważ optyka germanowa (Ge) jest niezwykle gęsta (gęstość krystalicznego germanu wynosi 5,323 g/cm³) i kosztowna optycznie, skrócenie ogniskowej — a w konsekwencji zmniejszenie średnicy apertury optycznej potrzebnej do utrzymania szybkiej przysłony f/1.0 lub f/1.1 — drastycznie redukuje masę i objętość stosu optycznego. Masa sferycznej lub asferycznej soczewki germanowej skaluje się w przybliżeniu z sześcianem jej fizycznej średnicy. W rezultacie przejście na mikrobolometr 12μm 640×512 umożliwia projektantom gimbali dronowych zmniejszenie masy ładunku optycznego nawet o 60%, co znacząco obniża bezwładność obrotową, wydłuża czas lotu UAV i pozwala na zastosowanie mniejszych, energooszczędnych bezszczotkowych silników z napędem bezpośrednim.
Radiometryczny potok sygnałowy: Od fotonów do 14-bitowych/16-bitowych wartości cyfrowych
1 Analogowy front-end (AFE) i kwantyzacja ADC na matrycy
Przekształcenie mikrokelwinowych gradientów termicznych w użyteczne dane cyfrowe wymaga ultraniskoszumowego analogowego front-endu (AFE) zintegrowanego bezpośrednio na krzemowym układzie ROIC pod matrycą mostków mikrobolometrycznych. Każdy pojedynczy piksel jest impulsowo zasilany wysoce stabilizowanym, ultrastabilnym napięciem polaryzacji podczas odpowiadającego mu cyklu odczytu wiersza. Minimalna zmiana rezystancji spowodowana pochłoniętymi fotonami podczerwonymi moduluje prąd przepływający przez rezystor VOx. Ten różnicowy prąd jest całkowany w niskoszumowym pojemnościowym wzmacniaczu transimpedancyjnym (CTIA) umieszczonym na poziomie kolumny układu ROIC.
Aby zachować absolutną wierność termiczną i zapobiec kompresji zakresu dynamicznego, nowoczesne rdzenie LWIR wykorzystują precyzyjne przetworniki analogowo-cyfrowe (ADC) zintegrowane na matrycy, kwantyzując analogowe napięcia całkowania na 14-bitowe lub 16-bitowe słowa cyfrowe. Kwantyzacja przy tej głębi bitowej daje od 16 384 do 65 536 odrębnych dyskretnych liczb cyfrowych (DN) na piksel. Ten ultraszeroki zakres dynamiczny jest kluczowy: umożliwia czujnikowi jednoczesne rozróżnianie subtelnych różnic temperatury rzędu 0,04°C na ludzkiej skórze, przy jednoczesnym zachowaniu zapasu dynamicznego do rejestrowania anomalii przemysłowych o wysokiej temperaturze przekraczających 550°C bez nasycania kolumn odczytowych i ich przesterowania.
2 Korekcja niejednorodności w czasie rzeczywistym (NUC) i zastępowanie wadliwych pikseli (DPR)
Ze względu na atomowe różnice produkcyjne w skali litograficznej na całej płaszczyźnie ogniskowej, żadne dwa piksele mikrobolometryczne nie wykazują identycznej rezystancji bazowej ani czułości termicznej. Gdyby surowe sygnały cyfrowe z układu ROIC były wizualizowane bezpośrednio, scena byłaby całkowicie zasłonięta szumem o stałym wzorcu (FPN), wyglądając jak ciężka zasłona statyczna. Aby to rozwiązać, wewnętrzny cyfrowy procesor sygnałowy (DSP) układu moduł kamery termowizyjnej USB 640x512 stosuje dwupunktową korekcję niejednorodności (NUC) w czasie rzeczywistym dla każdej nadchodzącej klatki.
Standardowy liniowy model korekcji oblicza skorygowaną wartość piksela \(Y_{i,j}\) z surowego wejścia \(X_{i,j}\) przy użyciu fabrycznie skalibrowanych macierzy wzmocnienia (\(G_{i,j}\)) i offsetu (\(O_{i,j}\)):
Y_{i,j} = G_{i,j} \cdot X_{i,j} + O_{i,j}
Podczas gdy współczynniki wzmocnienia pozostają względnie statyczne przez cały okres eksploatacji rdzenia, wartości offsetu dryfują w sposób ciągły wraz ze zmianami wewnętrznej temperatury rdzenia spowodowanymi wahaniami otoczenia i rozpraszaniem ciepła przez wewnętrzne komponenty. Wysokowydajne rdzenie przemysłowe zarządzają tym za pomocą podwójnej strategii: zintegrowanej miniaturowej mechanicznej przesłony solenoidowej, która okresowo zamyka się przed sensorem na 200–300 milisekund w celu uzyskania jednolitej termicznej płaszczyzny odniesienia, w połączeniu z zastrzeżonymi, inteligentnymi algorytmami korekcji niejednorodności opartej na scenie bez przesłony (SBNUC). Algorytmy SBNUC monitorują dynamikę ruchu i statystyczny czasoprzestrzenny przepływ sceny, aby dynamicznie wyrównywać dryfujące offsety, zapobiegając irytującym zamrożeniom obrazu podczas krytycznych czasowo trajektorii lotu drona lub szybkiego prowadzenia robotów.
Jednocześnie układy zastępowania wadliwych pikseli (DPR) działają z prędkością sprzętową wewnątrz struktury FPGA/DSP. Wydajność produkcji mikrobolometrów nieuchronnie generuje niewielki odsetek martwych, zablokowanych lub nadmiernie szumiących "migoczących" pikseli. Potok DPR mapuje te lokalizacje względem nieulotnej fabrycznej tabeli defektów przechowywanej w pamięci EEPROM rdzenia. W czasie rzeczywistym dane wadliwych pikseli są zastępowane za pomocą przestrzennych interpolacji jądrowych — takich jak adaptacyjne gradienty kierunkowe lub filtrowanie medianowe na sąsiednich poprawnych pikselach — zapewniając, że żadne artefakty martwych pikseli nie zanieczyszczają dalszych modeli percepcji AI krawędziowej.
3 Kalibracja surowych liczb cyfrowych (DN) do temperatury bezwzględnej
Aby rdzeń podczerwieni mógł służyć jako precyzyjny instrument radiometryczny, a nie jedynie jakościowy obrazer noktowizyjny, liczba cyfrowa (DN) musi być odwzorowana na bezwzględne wartości temperatury termodynamicznej (kelwiny lub stopnie Celsjusza). Ta konwersja jest zakorzeniona w prawie promieniowania Plancka i równaniu Stefana-Boltzmanna, zmodyfikowanych pod kątem skończonej czułości pasma spektralnego (8–14 μm) i strat transmisji systemowej.
Wbudowany procesor DSP wykonuje algorytm kalibracji w linii, który konwertuje 14-bitowe lub 16-bitowe liniowe wyjście radiometryczne \(S_{\text{meas}}\) na temperaturę celu \(T_{\text{obj}}\) przy użyciu zmodyfikowanych empirycznych równań R-B-F:
S_{\text{zmierz}} = \tau_{\text{atm}} \cdot \varepsilon \cdot \frac{R}{\exp\left(\frac{B}{T_{\text{obiekt}}}\right) - F} + (1 - \varepsilon) \cdot \tau_{\text{atm}} \cdot \frac{R}{\exp\left(\frac{B}{T_{\text{odbicie}}}\right) - F} + (1 - \tau_{\text{atm}}) \cdot \frac{R}{\exp\left(\frac{B}{T_{\text{atm}}}\right) - F}
Definicje parametrów rządzących tym potokiem obejmują:
- ⚙️ \(\varepsilon\) (Emisyjność powierzchni): Współczynnik emisji celu skalowany w sposób ciągły od 0,01 do 1,00 w zależności od składu podłoża.
- ⚙️ \(\tau_{\text{atm}}\) (Transmitancja atmosferyczna): Współczynnik ekstynkcji modelowany dynamicznie na podstawie długości ścieżki, wilgotności względnej i temperatury otaczającego powietrza.
- ⚙️ \(T_{\text{refl}}\) (Odbita temperatura pozorna): Otaczająca energia radiometryczna odbijana od lustrzanych powierzchni celu z powrotem do optyki.
- ⚙️ \(T_{\text{atm}}\) (Temperatura kolumny powietrza): Temperatura emisji ciała doskonale czarnego pośredniej ścieżki gazowej.
- ⚙️ \(R, B, F\) (Stałe kalibracyjne Plancka): Fabrycznie skalibrowane parametry krzywej indeksowane w wewnętrznej pamięci flash w dyskretnych przedziałach termicznych.
Wewnętrzny procesor DSP stale odczytuje wysokoprecyzyjne termistory umieszczone strategicznie na obudowie optycznej, oprawie soczewki germanowej oraz krzemowym podłożu ROIC. Poprzez dynamiczne wprowadzanie tych odczytów temperatury do krzywej transferu Plancka, rdzeń generuje w pełni zlinearyzowaną, 16-bitową macierz radiometryczną dla każdego piksela (format Y16), w której każdy najmniej znaczący bit (LSB) precyzyjnie reprezentuje stały przyrost temperatury — zazwyczaj 0,1 K lub 0,01 K — zapewniając rzeczywistą dokładność pomiaru w zakresie ±2°C lub ±2% w całym skalibrowanym zakresie roboczym.
Interfejsy o wysokiej przepustowości: Natywne UVC, V4L2 i pozyskiwanie o niskim opóźnieniu
1 Klasa wideo USB (UVC) 1.1/1.5 i enkapsulacja strumienia Y16
Jednym z najważniejszych postępów we współczesnym obrazowaniu termowizyjnym jest odejście od starszych, zastrzeżonych przechwytywaczy ramek na rzecz natywnych standardów USB Video Class (UVC). Niekamerowany moduł kamery termowizyjnej USB 640x512 implementuje standardowe deskryptory UVC, co pozwala mu łączyć się bezpośrednio z dowolnym systemem operacyjnym obsługującym architektury USB 2.0 High-Speed (480 Mbps) lub USB 3.0 SuperSpeed bez zewnętrznych, niepodpisanych sterowników jądra innych firm.
Alokacja przepustowości ma kluczowe znaczenie podczas projektowania potoków wizyjnych działających w czasie rzeczywistym. Matryca 640×512 pracująca z prędkością 30 klatek na sekundę generuje:
640 \times 512 \text{ pikseli/klatkę} \times 16 \text{ bitów/piksel} \times 30 \text{ klatek/sekundę} = 157 286 400 \text{ bps} \approx 157,3 \text{ Mbps}
Przy 50 Hz lub 60 Hz ta surowa przepływność danych wzrasta do 314,6 Mbps. Standardowe USB 2.0 High-Speed zapewnia teoretyczne maksimum sygnalizacyjne wynoszące 480 Mbps, przy czym praktyczna ciągła przepustowość punktów końcowych izochronicznych lub typu bulk osiąga zwykle szczytowo około 320–360 Mbps ze względu na narzut protokołu, nagłówki pakietów i opóźnienia przełączania magistrali. Aby zapewnić bezstratny transport pakietów przy dużym obciążeniu magistrali elektrycznej, rdzeń wykorzystuje wysoce wydajne transfery typu bulk z głęboko potokowanymi wewnętrznymi buforami pierścieniowymi FIFO.
Moduł implementuje możliwości strumieniowania UVC w trybie podwójnego strumienia. Może dostarczać 8-bitowy strumień wyświetlania AGC (formatowany jako YUY2 lub NV12) dynamicznie mapowany przez zaawansowane wyrównywanie histogramu lub liniowe plateau do wizualizacji dla człowieka albo surowy 16-bitowy kanał radiometryczny (format pikseli Y16). W trybie Y16 każde 16-bitowe słowo zawiera niezmodyfikowane dane temperatury dla każdego piksela. W systemach przemysłowych wymagających bezkompromisowej stabilności połączeń mechanicznych zastosowanie złączy mikrokonektorowych płytka-płytka zaprojektowanych przez producentów połączeń pierwszego poziomu, takich jak Amphenol i Molex zapobiega sporadycznym zanikom połączenia przy ekstremalnych wibracjach wieloosiowych lub cyklach termicznych.
2 Pobieranie bez kopiowania w systemie Linux przez Video4Linux2 (V4L2)
W energooszczędnych obliczeniach brzegowych o charakterze autonomicznym cykle procesora nie mogą być marnowane na kopiowanie dużych bloków pamięci między przestrzenią jądra systemu operacyjnego a aplikacjami poziomu użytkownika. Dzięki zgodności z natywnym interfejsem API Linux Video4Linux2 (V4L2) rdzeń USB 640x512 umożliwia prawdziwe mapowanie pamięci bufora pierścieniowego bez kopiowania (`V4L2_MEMORY_MMAP`).
Inżynierowie systemów wbudowanych mogą bezpośrednio odpytywać możliwości urządzenia, konfigurować formaty pikseli na `V4L2_PIX_FMT_Y16` i mapować przydzielone przez sterownik bufory przestrzeni jądra bezpośrednio do tablic wskaźników przestrzeni użytkownika za pomocą standardowych wywołań systemowych:
// Minimalny fragment konfiguracji V4L2 bez kopiowania
struct v4l2_format fmt = {0};
fmt.type = V4L2_BUF_TYPE_VIDEO_CAPTURE;
fmt.fmt.pix.width = 640;
fmt.fmt.pix.height = 512;
fmt.fmt.pix.pixelformat = v4l2_fourcc('Y', '1', '6', ' ');
fmt.fmt.pix.field = V4L2_FIELD_NONE;
ioctl(fd, VIDIOC_S_FMT, &fmt);
struct v4l2_requestbuffers req = {0};
req.count = 4; // Poczwórne buforowanie w celu ograniczenia jittera
req.type = V4L2_BUF_TYPE_VIDEO_CAPTURE;
req.memory = V4L2_MEMORY_MMAP;
ioctl(fd, VIDIOC_REQBUFS, &req);
To uproszczone podejście eliminuje thrashing pamięci podręcznej, ogranicza gubienie klatek i utrzymuje wykorzystanie procesora hosta poniżej 2% na podstawowych rdzeniach ARM Cortex-A53 lub Cortex-A72, pozostawiając budżet obliczeniowy hosta całkowicie otwarty na krytyczne dla misji mechanikę lotu, algorytmy SLAM i wnioskowanie głębokiego uczenia.
3 Integracja obliczeniowa: Raspberry Pi, NVIDIA Jetson i węzły ROS
Bezpośrednia kompatybilność z architekturami mikrokomputerowymi otwiera niespotykane dotąd tempo rozwoju we wdrożeniach edge-AI. Po wdrożeniu na wysokowydajnych platformach heterogenicznych, takich jak NVIDIA Jetson Orin Nano, Orin NX lub platformy AGX, przychodzący strumień V4L2 Y16 może być mapowany bezpośrednio w pamięci do zunifikowanych przestrzeni pamięci CUDA przy użyciu `nvbuf_utils` firmy NVIDIA lub bezpośrednich EGLStreams. Ten potok architektoniczny umożliwia bezpośrednie wprowadzanie tensorów termicznych w czasie rzeczywistym do zoptymalizowanych pod TensorRT konwolucyjnych sieci neuronowych (np. YOLOv8-Thermal, RT-DETR) bez wstępnej kwantyzacji 8-bitowej ani konwersji wyświetlania.
W przypadku robotyki autonomicznej moduł bezproblemowo integruje się z przestrzenią roboczą Robot Operating System (ROS / ROS2). Wykorzystując standardowe sterowniki opakowujące, takie jak `usb_cam` lub wyspecjalizowane węzły `v4l2_camera`, inżynierowie mogą nadawać ciągłe komunikaty termiczne na standardowych tematach ROS:
- ⚙️
/camera/image_raw(sensor_msgs/Image): Nieskompresowane, skalibrowane 16-bitowe tablice radiometryczne Mono16 pobierane bezpośrednio przez węzły analityczne. - ⚙️
/camera/camera_info(sensor_msgs/CameraInfo): Zsynchronizowane macierze wewnętrznych zniekształceń optycznych do przestrzennej kalibracji multispektralnej i rejestracji LiDAR-termowizja. - ⚙️
/camera/thermal_colored(sensor_msgs/Image): Telemetria fałszywego koloru 8-bitowego w czasie rzeczywistym (Ironbow, White-Hot, Rain) przesyłana strumieniowo bezpośrednio do naziemnych stacji kontroli.
Ta natywna integracja zapewnia, że platformy obliczeniowe brzegowe wykonują sprzętowo przyspieszoną ekstrakcję cech, projekcję wsteczną chmury punktów poprzez fuzję multisensoryczną oraz śledzenie progów radiometrycznych z deterministycznymi czasami wykonania poniżej milisekundy.
Architektury optyczne: Elementy germanowe i obliczenia DRI
1 Macierz doboru obiektywów: szerokokątne (5 mm/9 mm) do ultra-teleobiektywów (150 mm)
Ponieważ szkło optyczne jest całkowicie nieprzezroczyste w zakresie widma 8–14 μm, wszystkie zespoły optyczne zintegrowane z rdzeniem LWIR 640x512 wykorzystują precyzyjnie toczone diamentem elementy z germanu (Ge), szkła chalkogenidowego lub selenku cynku (ZnSe) pokryte specjalistycznymi powłokami zewnętrznymi antyrefleksyjnymi (AR) i diamentopodobnymi (DLC). Powłoka DLC zapewnia ekstremalną odporność środowiskową na mgłę solną, ścieranie piaskiem i kwaśne warunki atmosferyczne, utrzymując sprawność transmisji optycznej powyżej 90% w trudnych reżimach eksploatacyjnych.
Dopasowanie ogniskowej optycznej do obwiedni operacyjnej jest regulowane przez wymagane chwilowe pole widzenia (IFOV). IFOV określa rozdzielczość przestrzenną pojedynczego piksela rzutowanego w przestrzeń obiektu, obliczaną jako:
\text{IFOV} = \frac{\text{Rozmiar piksela } (p)}{\text{Ogniskowa } (f)}
Przy rastrze 12 μm rozdzielczość kątowa na piksel skaluje się w macierzy obiektywów następująco:
- ⚙️ Obiektyw 5 mm: Ultraszerokokątny ~90° HFOV. IFOV = 2,4 mrad. Zaprojektowany do omijania przeszkód z bliskiej odległości, autonomicznej nawigacji mikrodronów wewnątrz pomieszczeń oraz monitorowania procesów przemysłowych na dużych obszarach.
- ⚙️ Obiektyw 9,1 mm / 13 mm: Średnioszerokokątny ~48° do ~33° HFOV. IFOV = 1,32 do 0,92 mrad. Optymalna równowaga między perspektywą przestrzenną a zasięgiem kątowym dla świadomości sytuacyjnej na niskopułapowych dronach taktycznych.
- ⚙️ Obiektyw 18 mm / 35 mm: Wąski taktyczny ~24° do ~12,5° HFOV. IFOV = 0,67 do 0,34 mrad. Standardowe ogniskowe do ochrony perymetrycznej, identyfikacji celów oraz poszukiwań i ratownictwa średniego zasięgu.
- ⚙️ Obiektywy 50 mm / 75 mm / 100 mm / 150 mm: Ultra-wąski teleobiektyw do <3° HFOV. IFOV do 0,08 mrad. Rozpoznanie z dużego dystansu, obserwacja granic oraz wysokościowe ładunki rozpoznania lotniczego.
W przypadku specjalistycznego autonomicznego monitorowania dzikiej przyrody z powietrza, zarządzania siedliskami i śledzenia nieinwazyjnej fauny, zapoznaj się z metodologią terenową opisaną w technologia termowizyjna uav pomaga w badaniach i ochronie dzikich zwierząt.
2 Dynamika wykrywania celów: Detekcja, Rozpoznanie i Identyfikacja (DRI)
Aby określić ilościowo taktyczny zasięg operacyjny moduł kamery termowizyjnej USB 640x512, engineers rely on the mathematically standardized Johnson Criteria. Developed by the US Army Night Vision Laboratory, the Johnson criteria define the minimum number of resolved spatial line-pairs across the critical dimension of a target required for an observer (or computer vision algorithm) to execute specific acquisition tasks with a 50% probability:
- ⚙️ Detection (1.5 line-pairs / 3 pixels): An observer senses an object of interest is present against background thermal clutter.
- ⚙️ Recognition (6 line-pairs / 12 pixels): An observer can classify the general class of the object (e.g., differentiating a human from an animal or a truck from a sedan).
- ⚙️ Identification (12 line-pairs / 24 pixels): An observer can pinpoint specific model variations or intent (e.g., distinguishing a civilian vehicle from an armed military technical or identifying whether a person is carrying equipment).
The mathematical range \(R\) at which a target with a critical dimension \(H_c\) (NATO standard human: \(H_c = 1.8\text{m}\), vehicle: \(H_c = 2.3\text{m}\)) can be resolved using \(N\) target pixels across its dimension is expressed by:
R = \frac{H_c \cdot f}{N \cdot p}
Where \(f\) is the optical focal length and \(p\) is the pixel pitch (0.012mm). Applying these physical principles reveals the operational reach of the Mini 640 core across multiple focal lengths:
| Ogniskowa | Target | Detection (3 px) | Recognition (12 px) | Identification (24 px) |
|---|---|---|---|---|
| 9mm (f/1.0) | Człowiek (1,8 m) | 450 metrów | 112 metrów | 56 metrów |
| 18mm (f/1.0) | Człowiek (1,8 m) | 900 metrów | 225 metrów | 112 metrów |
| 35mm (f/1.0) | Vehicle (2.3m) | 2,236 meters | 559 meters | 279 meters |
| 75mm (f/1.1) | Vehicle (2.3m) | 4,791 meters | 1197 metrów | 598 meters |
Gimbale dronów, robotyka i automatyzacja edge AI
5.1 Direct Brushless Gimbal Integration on Sub-500g Drones
Integrating a thermal imaging core into modern unmanned systems requires meticulous adherence to structural dynamics and rotational mechanics. Every additional gram located away from the center of gravity (CoG) of a 3-axis brushless camera gimbal magnifies the moment of inertia (\(I = m \cdot r^2\)). High moments of inertia force the gimbal’s field-oriented control (FOC) motor drivers to deliver continuous high peak currents, inducing motor phase overheating, structural high-frequency oscillations, and rapid battery depletion.
The 21mm × 21mm cross-sectional envelope of this micro-sized core positions its center of mass exceptionally close to the gimbal’s physical pitch and roll axes. Weighing under 20 grams without optics, the bare module places negligible load on direct-drive brushless motors. This low mechanical mass shifts the structural mechanical resonance frequencies beyond the 150–200Hz domain, permitting higher PID tuning gains inside the gimbal’s inertial measurement unit (IMU) stabilization loop. The result is jitter-free, sub-milliradian optical stabilization even during severe aerodynamic shear or aggressive high-speed UAV flight maneuvers.
Thermal dissipation within sealed carbon fiber or polyether ether ketone (PEEK) drone payload enclosures requires thoughtful engineering. Because the VOx microbolometer relies on measuring minute temperature shifts across its array, any uneven, localized conductive heat transfer from adjacent high-power processing components (such as a 15W edge-AI SoC) will induce thermal spatial gradients across the ROIC substrate, causing asymmetrical FPN drift. The module’s structural aluminum alloy housing provides defined thermal conduction pathways to dissipate internal processor heat outward to designated mounting points, preventing parasitic thermal transfer into the focal plane array.
5.2 Predictive Maintenance & Continuous Condition Monitoring
Beyond aerial reconnaissance, the uncooled USB thermal camera module 640x512 serves as a pivotal sensor node across industrial automation and Industry 4.0 applications. In high-voltage electrical substations, critical switchgear panels, and data-center power distribution units, continuous non-contact thermal monitoring catches high-resistance electrical joints, phase imbalances, and failing busbars long before catastrophic arc flashes occur.
Deploying the module on automated production lines allows automated continuous inspection of high-temperature processes such as injection molding, glass manufacturing, and automotive battery pack thermal runaway monitoring. Because the core supports direct digital register manipulation via standard USB control requests, industrial programmable logic controllers (PLCs) and edge industrial PCs (IPCs) can dynamically program multiple regions of interest (ROIs), configure automated spot meters, and execute local alarm triggers when maximum temperature thresholds are exceeded.
When selecting thermal modules for deployment, balancing procurement budgets against long-term sensor reliability and radiometric repeatability is essential. For an in-depth economic and engineering analysis, read the comparative report in tanie kamery termowizyjne modul analizuja profesjonalna wydajnosc niezawodna funkcjonalnosc.
Porównanie rdzeni sprzętowych: Przemysłowe moduły USB LWIR
Hardware developers selecting an uncooled thermal core must evaluate sensor resolution, interface compliance, optical modularity, and physical dimensions. The engineering matrix below contrasts the flagship Mini 640 USB thermal core against the lightweight Mini 384 platform, providing the baseline parameters necessary for mechanical, electrical, and optical architectural planning.
| Parametr sprzętowy | Mini 640 Nieschładzany rdzeń LWIR | Uncooled Mini 384x288 Core |
|---|---|---|
| Product Reference | Mini 640 Uncooled LWIR Module | Mini 384x288 Drone Core |
| Rozdzielczość sensora | 640 × 512 (Optionally 640 × 480) | 384 × 288 |
| Typ i Materiał Detektora | Niechłodzony Mikrobolometr VOx | Uncooled VOx / High-Stability Array |
| Format / Obudowa | Ultra-compact: 21mm × 21mm | Ultra-compact Mini Series |
| Optical Lenses Supported | 5 / 9 / 13 / 18 / 35 / 50 / 75 / 100 / 150 mm | Standard fixed focal-length drone lenses |
| Interface Protocols | USB (Native UVC / Direct Digital Streams) | CVBS Analog, Multi-Interface Digital Out |
| Primary Target Domains | Autonomous Drones, Long-Range Tactical Optics, Edge AI | Industrial Monitoring, Aerial Inspection, Mobile Robotics |
Mini 640 — niechłodzony moduł rdzenia kamery termowizyjnej LWIR

Engineered specifically for SWaP-critical robotic systems and tactical multi-rotor platforms, the Mini 640 delivers crisp thermal imaging and stable, low-noise performance within an extraordinarily compact 21mm × 21mm mechanical chassis. Featuring an active array resolution of 640×512 (with an optional 640×480 configuration), it natively supports a massive optical matrix spanning from wide-angle 5mm lenses up to 150mm super-telephoto Germanium optics. Its native USB UVC compliance guarantees deterministic, low-latency radiometric video transmission directly into Linux SBCs, autonomous drone autopilots, and edge-AI compute clusters.
- ✅ Matryca płaszczyzny ogniskowej: 640×512 uncooled VOx microbolometer with sub-40mK NETD sensitivity.
- ✅ Physical Dimensions: Ultra-miniature 21mm × 21mm cross-section weighing under 20 grams.
- ✅ Lens Compatibility: Comprehensive Germanium lineup: 5mm, 9mm, 13mm, 18mm, 35mm, 50mm, 75mm, 100mm, and 150mm.
- ✅ Transport Layer: Industrial USB UVC supporting continuous 16-bit radiometric raw streaming.
Niechłodzona miniaturowa kamera termowizyjna 384*288 do dronów

The MINI series 384×288 thermal imaging module is a high-precision, small-sized, and universal online temperature measurement engine engineered for industrial inspection and autonomous airborne observation. Utilizing high-stability uncooled detectors, it combines robust radiometric calibration curves with multiple hardware interface outputs, including CVBS analog and multi-pin digital options. Its compact footprint makes it a preferred solution for aerial plant maintenance, intelligent manufacturing, powerline inspection, and compact robotic payloads.
- ✅ Matryca płaszczyzny ogniskowej: 384×288 uncooled high-stability infrared detector for lightweight observation.
- ✅ Functionality: Calibrated online non-contact temperature measurement with spot and area tracking.
- ✅ System Interfaces: Composite CVBS analog, multi-pin digital expansion headers for custom PCB tie-ins.
- ✅ Deployment Sectors: UAV aerial inspection, utility line audits, equipment maintenance, and indoor mobile robotics.
FAQ techniczne o wysokiej gęstości
Can I stream real-time 640x512 radiometric video directly to a Raspberry Pi or Linux SBC via USB?
How does this module perform compared to low-cost 640 thermal cores on AliExpress?
Is this 640x512 USB thermal core suitable for custom drone gimbals and DIY optical builds?
📚 Piśmiennictwo i dalsze lektury
- Standard branżowy: Precision Interconnect Solutions & Board-to-Board Hardware: Amphenol
- Standard branżowy: High-Reliability Micro-Ribbon & Data Interface Architectures: Molex
- Powiązany przewodnik: Core Integration Methodology & Hardware Design: Przewodnik integracji rdzenia kamery termicznej
- Powiązany przewodnik: Aerial Thermal Payload Applications in Wildlife & Environmental Tracking: Technologia termowizyjna UAV pomaga w badaniach i ochronie dzikich zwierząt
- Powiązany przewodnik: Cost vs. Industrial Performance Matrix for Embedded Thermal Imaging Modules: Tanie kamery termowizyjne moduł: profesjonalna wydajność i niezawodna funkcjonalność





