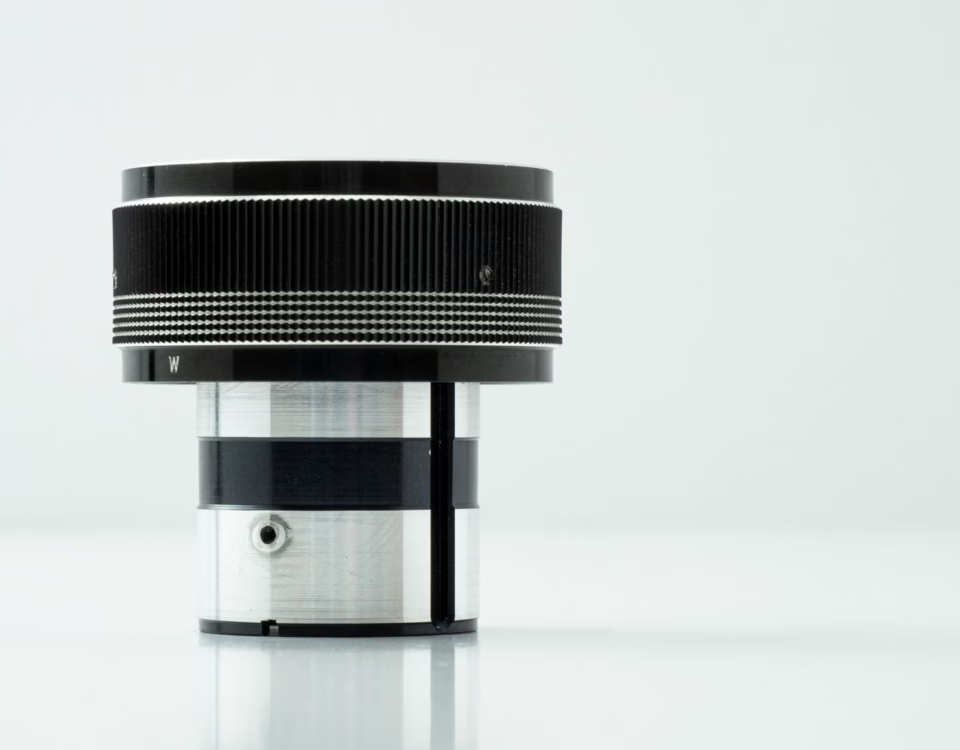
Moduł kamery termowizyjnej 640 512 35mm: Kompletny przewodnik integracji B2B dla dronów i Edge AI
3 lipca 2026
Moduł Kamery Termowizyjnej 90mm z Edge AI: Precyzja Dalekiego Zasięgu
6 lipca 2026
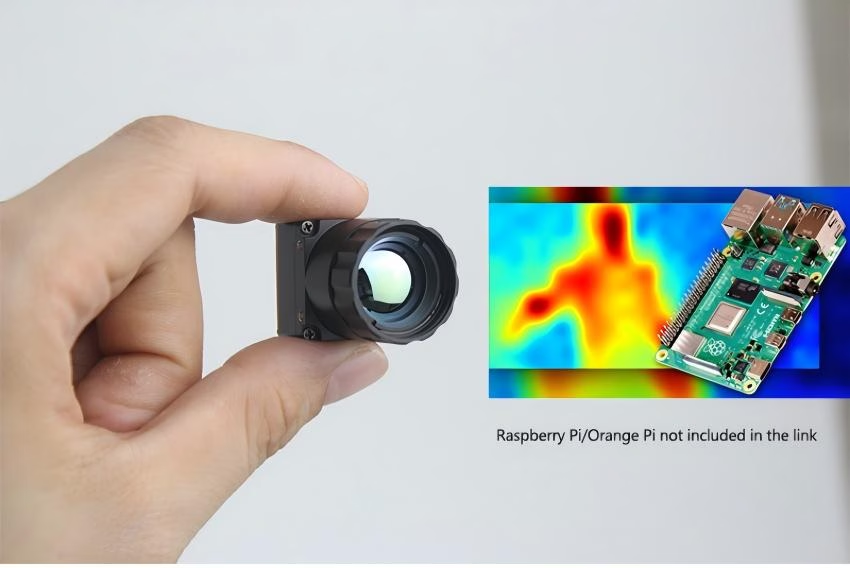
Najlepszy moduł kamery termowizyjnej 256x192 25mm do samodzielnie budowanych lunet i dronów: Ekonomiczny czujnik podczerwieni dalekiego zasięgu
Dla integratorów systemów optycznych, inżynierów dronów i projektantów niestandardowych lunet termowizyjnych wybór idealnego rdzenia czujnika dalekiej podczerwieni (LWIR) wymaga zrównoważenia rozdzielczości przestrzennej, masy fizycznej, poboru mocy i zasięgu optycznego. Podczas gdy czujniki 640x512 pozostają złotym standardem dla szerokokątnych, wysokiej klasy platform termowizyjnych, szybko rozwijająca się architektura systemowa przejmuje rynek średniej klasy przemysłowej i taktycznej: łączenie ekonomicznego, niechłodzonego mikrobolometru o rozdzielczości 256x192 z wąskim teleobiektywem 25mm. Ta wysoce zoptymalizowana konfiguracja zawęża pole widzenia (FoV), aby skoncentrować rozdzielczość przestrzenną na dużych odległościach, zapewniając wyjątkowe zasięgi detekcji, które konkurują z dużo droższymi systemami.
Projektowanie ładunku drona powietrznego lub lekkiej, samodzielnie budowanej lunety termowizyjnej wymaga komponentów zbudowanych zgodnie ze standardami przemysłowymi, charakteryzujących się niskim poborem mocy, minimalnym dryftem termicznym i solidnymi interfejsami elektrycznymi, takimi jak MIPI CSI-2, USB lub CVBS. Przeanalizujemy parametry techniczne rządzące niechłodzonymi modułami kamer termowizyjnych, zgłębimy fizykę optyczną, przeanalizujemy rzeczywiste architektury integracji z komputerami jednopłytkowymi (SBC) i zaprezentujemy wysokowydajne moduły zaprojektowane tak, aby spełnić te dokładne wymagania sprzętowe.
Oto sedno: jeśli chcesz zbudować system, który faktycznie działa w terenie bez rujnowania budżetu, musisz dokładnie zrozumieć, jak rozmiar piksela czujnika, dynamika obiektywu i płyta nośna komunikują się ze sobą. W warsztacie nie polegamy na marketingowym szumie. Patrzymy na surową czułość termiczną, twarde obliczenia DRI i czyste ścieżki na płytce. Przejdźmy do konkretów, jak ta konfiguracja działa w rzeczywistych warunkach.
Spis treści
- 👉 Fizyka rozdzielczości 256x192 i rozmiaru piksela mikrobolometru
- 👉 Dlaczego teleobiektyw 25mm zmienia zasady gry: Analiza DRI
- 👉 Interfejsy cyfrowe i elektryczne: MIPI CSI-2, USB i CVBS rozszyfrowane
- 👉 Integracja Edge AI i wdrażanie SDK na SBC
- 👉 Wyselekcjonowany katalog produktów B2B i prezentacja specyfikacji
- 👉 Plan wdrożenia: Samodzielnie budowana luneta termowizyjna i ładunek drona
- 👉 Pogłębione techniczne FAQ
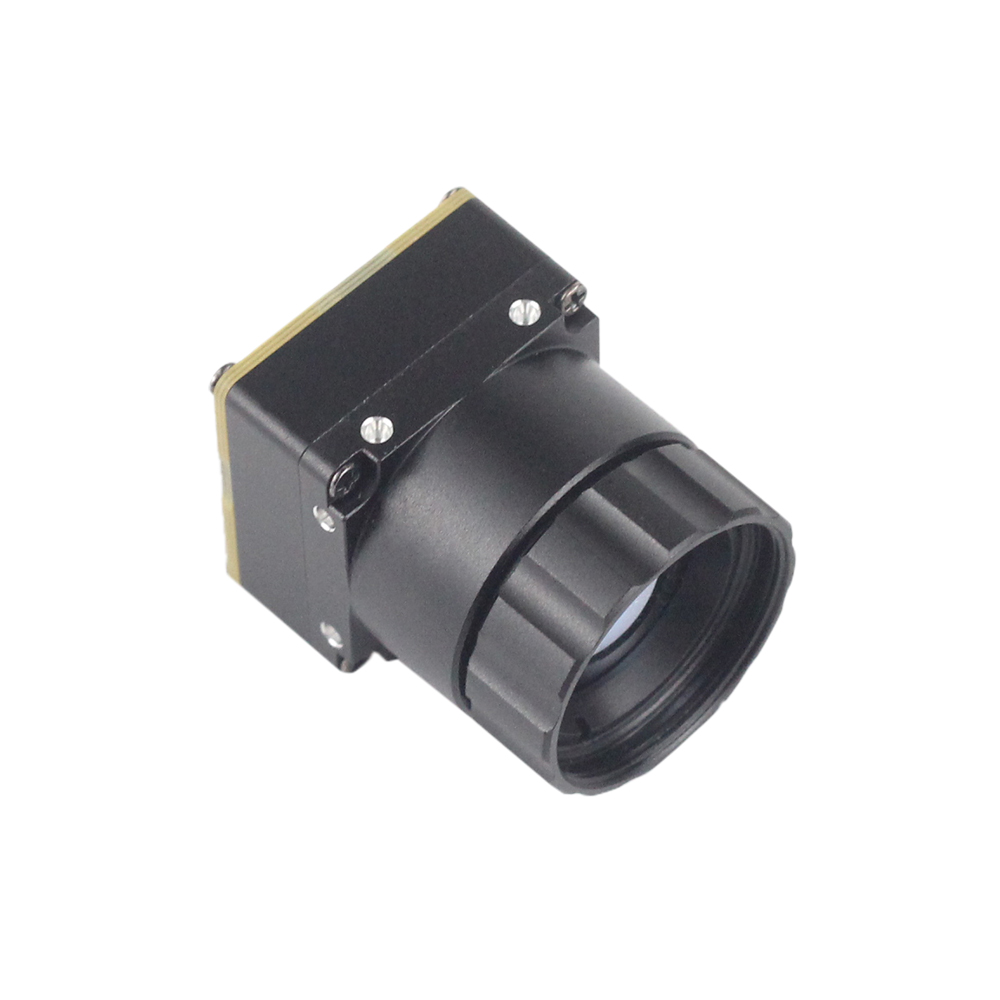
Fizyka rozdzielczości 256x192 i rozmiaru piksela mikrobolometru
Sercem każdego nowoczesnego systemu obrazowania w podczerwieni jest niechłodzona matryca mikrobolometryczna. Aby ocenić moduł kamery termowizyjnej 256x192 25mm, musimy najpierw przyjrzeć się mechanice matrycy ogniskowej (FPA). Dzisiejsze czujniki przemysłowe opierają się głównie na cienkich warstwach tlenku wanadu (VOx) lub amorficznego krzemu osadzonych na krzemowym układzie scalonym odczytu (ROIC). VOx pozostaje preferowanym materiałem do zastosowań profesjonalnych ze względu na wyższy temperaturowy współczynnik rezystancji (TCR), co prowadzi do niższych wartości różnicy temperatur ekwiwalentnej szumom (NETD) i czystszego ogólnego obrazu w szerokim zakresie warunków operacyjnych.
Gdy promieniowanie elektromagnetyczne w spektrum dalekiej podczerwieni (zazwyczaj 8 do 14 mikrometrów) pada na niechłodzoną matrycę mikrobolometryczną, poszczególne piksele wokselowe absorbują energię cieplną. Ta absorpcja powoduje lokalną zmianę temperatury w materiale aktywnym, co z kolei zmienia jego opór elektryczny. Układ ROIC stale mierzy te zmiany oporu we wszystkich 49 152 pikselach w matrycy 256x192, przekształcając je w liczby cyfrowe (DN), które tworzą ramkę termiczną. Ponieważ jest to proces termionowy, a nie proces wzbudzenia kwantowego, jak w przypadku chłodzonych detektorów MWIR, niechłodzone czujniki VOx nie wymagają chłodzenia kriogenicznego, co czyni je wyjątkowo lekkimi, energooszczędnymi i solidnymi konstrukcyjnie.
Rola rozstawu pikseli (12 μm vs. 17 μm)
Rozstaw pikseli odnosi się do fizycznej odległości między środkami sąsiednich elementów detektora na matrycy czujnika. Przez lata standardem branżowym było 17 μm. Jednak przejście na technologię rozstawu pikseli 12 μm zasadniczo zmieniło ekonomikę i fizykę integracji termicznej. Gdy zmniejszamy rozstaw pikseli, zachowując stałą rozdzielczość matrycy, zmniejszamy fizyczny rozmiar samego układu czujnika. Ma to bezpośredni wpływ na powiększenie optyczne, ograniczenia mechaniczne i koszty produkcji.
Aby obliczyć fizyczne wymiary poziome i pionowe matrycy FPA, używamy następującego równania:
Wymiary FPA = Rozdzielczość × Rozstaw pikseli
Spójrzmy, porównajmy obszary aktywne dla matrycy FPA 256x192 w obu standardach:
- ⚙️ Standardowy rozstaw pikseli 17 μm: Aktywny obszar czujnika mierzy 4,35 mm (w poziomie) na 3,26 mm (w pionie), co daje fizyczną przekątną 5,44 mm.
- ⚙️ Nowoczesny rozstaw pikseli 12 μm: Aktywny obszar czujnika mierzy 3,07 mm (w poziomie) na 2,30 mm (w pionie), co daje fizyczną przekątną zaledwie 3,84 mm.
Ta redukcja fizycznego rozmiaru jest kluczowa dla nowoczesnych konfiguracji optycznych. Ponieważ przekątna czujnika mikrobolometru 12 μm jest znacznie mniejsza niż jego poprzednika 17 μm, obiektyw o danej ogniskowej (np. 25 mm) zapewni węższe pole widzenia lub większe powiększenie na mniejszym czujniku. Zasadniczo przejście na rozstaw pikseli 12 μm pozwala inżynierom systemowym osiągnąć tę samą wydajność teleobiektywu przy użyciu mniejszych, lżejszych i bardziej ekonomicznych optyk z germanu. Ta redukcja rozmiaru obiektywu jest niezwykle cenna w przypadku wrażliwych na wagę gimbali dronów powietrznych i ręcznych lunet monokularowych, gdzie liczy się każdy gram.
Zrozumienie NETD i czułości termicznej
Równoważna temperatura szumowa (NETD) jest głównym wskaźnikiem używanym do ilościowego określania czułości termicznej detektora podczerwieni. Reprezentuje ona zmianę temperatury celu, która wytworzyłaby stosunek sygnału do szumu równy jedności. Wyrażona w milikelwinach (mK), typowe wysokowydajne rdzenie B2B wykazują wartości NETD ≤40 mK lub ≤50 mK, skalibrowane przy przysłonie F/1.0 i nominalnej temperaturze otoczenia celu wynoszącej 300 kelwinów.
Niższa wartość NETD zapewnia kilka wyraźnych zalet w terenie:
- ✅ Doskonały kontrast w warunkach niskiego kontrastu: W wysoce jednorodne termicznie dni, na przykład podczas deszczu lub w wilgotnym środowisku tropikalnym, gdzie powierzchnie otoczenia stabilizują się w identycznych temperaturach, czuły czujnik może z łatwością rozróżnić drobne szczegóły strukturalne, które na czujnikach o wysokim poziomie szumów wyglądałyby jak płaska szarość.
- ✅ Niższy szum przestrzenny: Niskie wartości NETD minimalizują czasowy i przestrzenny szum statyczny, zapewniając niezawodne działanie algorytmów wykrywania krawędzi i progowania opartych na oprogramowaniu, bez przetwarzania strumieni wideo obciążonych artefaktami.
- ✅ Lepsze różnicowanie obiektów: Dostrzeganie subtelnych różnic termicznych między celem, takim jak ssak lub blok silnika, a jego tłem staje się znacznie szybsze i bardziej precyzyjne, co zmniejsza liczbę fałszywych alarmów w zautomatyzowanych pętlach nadzoru.
Dlaczego teleobiektyw 25mm zmienia zasady gry: Analiza DRI
Wysokowydajny rdzeń termiczny jest tak potężny, jak zamontowany przed nim zespół optyczny. Podczas gdy obiektywy o małej ogniskowej (takie jak 2 mm do 9 mm) są bardzo praktyczne do świadomości sytuacyjnej na krótkim dystansie, gaszenia pożarów wewnątrz budynków i szerokokątnej nawigacji dronów, są one z natury ograniczone do nadzoru i zwiadu na duże odległości. Szeroki obiektyw rozprasza dostępne piksele matrycy 256x192 na ogromnym polu przestrzennym, co sprawia, że każdy cel w umiarkowanej odległości pokrywa tylko ułamek pojedynczego piksela.
Wybór teleobiektywu 25 mm o wysokiej transmisji całkowicie zmienia dynamikę matematyczną. Zawężając pole widzenia do około 7,0° × 5,3°, układ optyczny radykalnie poprawia swoją chwilową kątową zdolność rozdzielczą (IFOV). IFOV określa fizyczny rozmiar przestrzenny rzutowany na pojedynczy piksel w określonej odległości i jest obliczany za pomocą następującego równania:
IFOV (Radiany) = Rozstaw pikseli (d) / Ogniskowa (f)
Dla nowoczesnego sensora o rozstawie pikseli 12 μm połączonego z obiektywem 25 mm:
IFOV = (12 × 10^-6 m) / (25 × 10^-3 m) = 0,48 miliradiana (mrad)
Aby przełożyć to na namacalne odwzorowanie w świecie rzeczywistym, obliczamy fizyczny rozmiar obszaru, który pojedynczy piksel będzie monitorował z odległości 1000 metrów:
Rozdzielczość przestrzenna na 1000 m = 1000 m × 0,00048 rad = 0,48 metra (48 centymetrów)
To niezwykle gęste skupienie pikseli oznacza, że na 1000 metrów obiekt o szerokości około 1 metra zostanie rozdzielony na co najmniej dwa pełne piksele. Ten poziom rozdzielczości stanowi znaczącą zmianę w porównaniu z konfiguracjami szerokokątnymi, gdzie człowiek na 100 metrów może nie zostać zarejestrowany nawet jako pojedynczy, dyskretny piksel.
Zasięgi docelowe DRI (Kryteria Johnsona)
Aby obliczyć dokładne zasięgi działania celu dla sieci bezpieczeństwa, specyfikacji projektowych UAV i systemów myśliwskich, inżynierowie stosują Kryteria Johnsona. Zgodnie z tym standardem, termiczna akwizycja celu jest podzielona na trzy bezwzględne poziomy w oparciu o aktywne piksele rozdzielone w krytycznym wymiarze celu:
- ⚙️ Detekcja (2 piksele): Ustalenie, że obiekt będący przedmiotem zainteresowania jest obecny w scenie termicznej.
- ⚙️ Rozpoznanie (8 pikseli): Rozróżnienie klasy obiektu (np. odróżnienie człowieka od zwierzęcia lub ciężarówki od samochodu).
- ⚙️ Identyfikacja (12 pikseli): Określanie szczegółowych cech celu (np. odróżnianie pojazdu cywilnego od wojskowego lub rozpoznawanie konkretnej pozycji człowieka).
Poniższa tabela przedstawia przewidywane wskaźniki wydajności dla rdzenia termowizyjnego 256x192 o rastrze pikseli 12 μm, sparowanego z wysokoprzepustowym obiektywem germanowym 25 mm F/1.0, w standardowych, czystych warunkach atmosferycznych:
Zrozumienie tej dynamiki zasięgu optycznego ma kluczowe znaczenie przy projektowaniu systemów przeznaczonych do pracy na dużych wysokościach lub nad rozległymi terytoriami. Na przykład twórcy dronów polegają na precyzyjnym modelowaniu DRI, aby optymalizować profile wysokościowe dla zautomatyzowanych przelotów. Aby uzyskać więcej informacji na temat wykorzystania podczerwonych ładunków użytkowych montowanych na dronach do monitorowania rozległych środowisk naturalnych, zapoznaj się z naszymi spostrzeżeniami na temat jak technologia termowizyjna UAV wspomaga badania i ochronę dzikiej przyrody.
Interfejsy cyfrowe i elektryczne: MIPI CSI-2, USB i CVBS rozszyfrowane
Podczas integracji modułu kamery termowizyjnej z wbudowanym projektem elektrycznym, kluczowy jest wybór odpowiedniego interfejsu fizycznego i protokołowego – cyfrowego lub analogowego. Wybór ten bezpośrednio wpływa na opóźnienia, pobór mocy, głębię danych oraz złożoność trasowania ścieżek na płytce PCB.
MIPI CSI-2 (Mobile Industry Processor Interface Camera Serial Interface 2)
W przypadku profesjonalnych systemów wymagających szybkiej, bezpośredniej interakcji z SoC przy absolutnie minimalnych opóźnieniach, MIPI CSI-2 jest wiodącym standardem. Protokół ten łączy się fizycznie z procesorem za pomocą linii sygnalizacji różnicowej niskiego napięcia (LVDS), składających się z jednej linii zegara i jednej lub więcej dedykowanych linii danych. Ponieważ interfejs MIPI omija pośrednie układy mostkowe, umożliwia bezpośrednią komunikację na poziomie rejestrów z procesorem sygnału obrazu (ISP) procesora głównego.
Kluczowe zalety integracji MIPI CSI-2 obejmują:
- ✅ Przepustowość i głębia danych: MIPI CSI-2 z łatwością obsługuje nieskompresowane, 14-bitowe strumienie surowych danych radiometrycznych lub wstępnie sformatowane strumienie YUV422 przy wysokich częstotliwościach klatek (takich jak 25 Hz do 50 Hz) z wyjątkowo niskim narzutem.
- ✅ Profil opóźnień: Opóźnienie jest praktycznie zerowe (poniżej 2 milisekund), co czyni go wysoce odpowiednim do szybkich pętli stabilizacji sterowania lotem i systemów śledzenia celów.
- ⚙️ Implementacja fizyczna: Ze względu na pracę z wysokimi częstotliwościami, projektanci płytek muszą zaplanować trasowanie ścieżek różnicowych o kontrolowanej impedancji ($100\,\Omega$ impedancji różnicowej). To fizyczne połączenie jest zwykle realizowane za pomocą zaawansowanych taśm mikrokoncentrycznych lub wysoce elastycznych obwodów flex projektowanych przez wiodących dostawców, takich jak Amphenol.
USB 2.0 / Klasa wideo USB (UVC)
Jeśli szybkie prototypowanie, kompatybilność międzyplatformowa oprogramowania i łatwość instalacji są najwyższymi priorytetami, USB stanowi idealną ścieżkę. Znormalizowany jako interfejs klasy wideo USB (UVC), moduł rejestruje się bezpośrednio w systemach operacyjnych hosta jako standardowa, bezsterownikowa kamera internetowa.
Kluczowe zalety integracji USB obejmują:
- ✅ Wysoka przenośność oprogramowania: Zgodność z UVC zapewnia, że moduł kamery termowizyjnej może działać natychmiast w środowiskach Windows, Linux, Android lub macOS bez konieczności tworzenia niestandardowych sterowników na poziomie systemu.
- ⚙️ Narzut integracyjny: Wdrożenie USB wymaga zastosowania na płytce PCB modułu kamery wbudowanego układu nadajnika-odbiornika fizycznego USB. To nieznacznie zwiększa fizyczny rozmiar, wydzielanie ciepła i pobór mocy elektrycznej w porównaniu z surowymi projektami MIPI. Jeśli chcesz dokładniej poznać zalety techniczne tego interfejsu, zapoznaj się z naszym przewodnikiem na temat modułów kamer termowizyjnych USB o wysokiej rozdzielczości i niestandardowych rdzeni OEM do PCBA.
CVBS (Kompozytowy sygnał wizyjny pasma podstawowego)
CVBS pozostaje wysoce istotny w celownikach taktycznych i starszych systemach dronów ze względu na swoją prostotę, odporność i łatwość fizycznego trasowania.
Kluczowe zalety integracji CVBS obejmują:
- ✅ Analogowe wyjście starszego typu: Przesyła standardowe analogowe kompozytowe sygnały wideo (w formacie NTSC lub PAL) przez $75\,\Omega$ linie koncentryczne lub proste skrętki, co zapewnia wysoką kompatybilność z mikro wyświetlaczami OLED.
- ✅ Wydajność łącza RF w dół: CVBS podłącza się bezpośrednio do standardowych analogowych nadajników wideo (VTX). W przeciwieństwie do łączy cyfrowych, które całkowicie gubią pakiety i zawieszają się podczas zakłóceń, analogowe transmisje kompozytowe degradują się stopniowo wraz z odległością, zapewniając czytelność obrazu wizyjnego podczas lotów na duże odległości lub w warunkach silnych zakłóceń. Zrozumienie tych ścieżek analogowych jest kluczowe, szczególnie przy ocenie zasady i funkcji modułów transmisji obrazu z dronów.
Integracja Edge AI i wdrażanie SDK na SBC
Automatyka przemysłowa, inteligentne systemy bezpieczeństwa, śledzenie dronów i monitorowanie w rolnictwie coraz częściej wymagają lokalnego przetwarzania brzegowego. Zamiast wykorzystywać cenne łącza transmisji radiowej do przesyłania surowych strumieni danych z powrotem do stacji naziemnej, nowoczesne architektury wykonują ekstrakcję celów i obliczenia temperatury bezpośrednio u źródła, korzystając z komputerów jednopłytkowych (SBC), takich jak NVIDIA Jetson (Orin Nano/NX) lub Raspberry Pi rodzina.
Obsługa radiometrycznych tablic danych
Standardowy termiczny ładunek wideo to nie tylko obraz wizualny; to tablica punktów pomiarowych. Dla tablicy 256x192 moduł kamery generuje 49 152 dyskretnych punktów danych temperatury na klatkę, zazwyczaj kodowanych z rozdzielczością 14 bitów na piksel. W strumieniu radiometrycznym surowa wartość cyfrowa piksela (Digital Number, DN) jest mapowana bezpośrednio na temperaturę bezwzględną przy użyciu liniowych współczynników skali.
Podstawowe obliczenie liniowe do konwersji surowych danych z mikrobolometru na wartości temperatury jest zdefiniowane jako:
T_celu = (Wartość piksela × Współczynnik skali) - Przesunięcie
Pozwala to projektantom na wyodrębnianie dokładnych wartości w stopniach Celsjusza, Fahrenheita lub Kelwinach dla dowolnej współrzędnej piksela w czasie rzeczywistym. Poniższy skrypt w Pythonie demonstruje, jak zintegrowany komputer jednopłytkowy (SBC) oparty na systemie Linux analizuje surowe bufory radiometryczne:
import numpy as np
Wdrażanie modeli Edge AI
Po zdekodowaniu i znormalizowaniu surowych pikseli mogą one być bezpośrednio wprowadzane do konwolucyjnych sieci neuronowych (CNN) wytrenowanych specjalnie na obrazach w podczerwieni. Modele takie jak YOLO (You Only Look Once) lub MobileNet działają natywnie na akceleratorach brzegowych, aby:
- ⚙️ Rozróżniać sygnatury cieplne: Odróżniać intruzów ludzkich, dzikie zwierzęta, odbicia od roślinności i fałszywe źródła ciepła na podstawie profili geometrycznych i intensywności ciepła.
- ⚙️ Izolować gorące punkty: Natychmiast oznaczać anomalie, takie jak awarie złączy linii dystrybucji energii, zagrożenia w podstacjach elektrycznych, stres upraw rolnych lub zarzewia pożarów lasów.
- ⚙️ Wykonywać pętle śledzenia kinematycznego: Przekazywać przestrzenne współrzędne ramek ograniczających bezpośrednio do kontrolerów lotu autopilota drona, automatycznie obracając zlokalizowane gimbale, aby utrzymać sygnatury celu w centrum kadru.
Wyselekcjonowany katalog produktów B2B i prezentacja specyfikacji
Aby pomóc agentom zakupowym B2B i deweloperom systemów w pozyskiwaniu referencyjnego sprzętu, poniższa tabela ocenia profesjonalne niechłodzone moduły termowizyjne na podczerwień. Opcje te zapewniają wyjątkowe konfiguracje wydajności w interfejsach MIPI, USB i CVBS.
Szczegółowe prezentacje produktów
Niechłodzony moduł kamery termowizyjnej Mipi Mini2 na podczerwień
Zaprojektowana specjalnie do zastosowań w mikropojazdach powietrznych (MAV), ta seria zapewnia wysoce zoptymalizowane profile wagowe bez utraty czułości termicznej. Charakteryzuje się ostrym i wyraźnym obrazem, kompaktowymi rozmiarami i niskim kosztem.
Moduł ten oferuje procedury korekcji płaskiego pola w czasie rzeczywistym (FFC), wbudowane wzmocnienie zakresu dynamicznego (DDE) oraz wyjątkowo niskie profile samonagrzewania, aby zapobiec dryftowi termicznemu wewnątrz zamkniętych obudów gimbala. Jest wysoce zoptymalizowany do bezpośredniej integracji z bezszczotkowymi 2-osiowymi i 3-osiowymi miniaturowymi gimbalami dronów.

Zobacz szczegóły produktu i ceny ➔
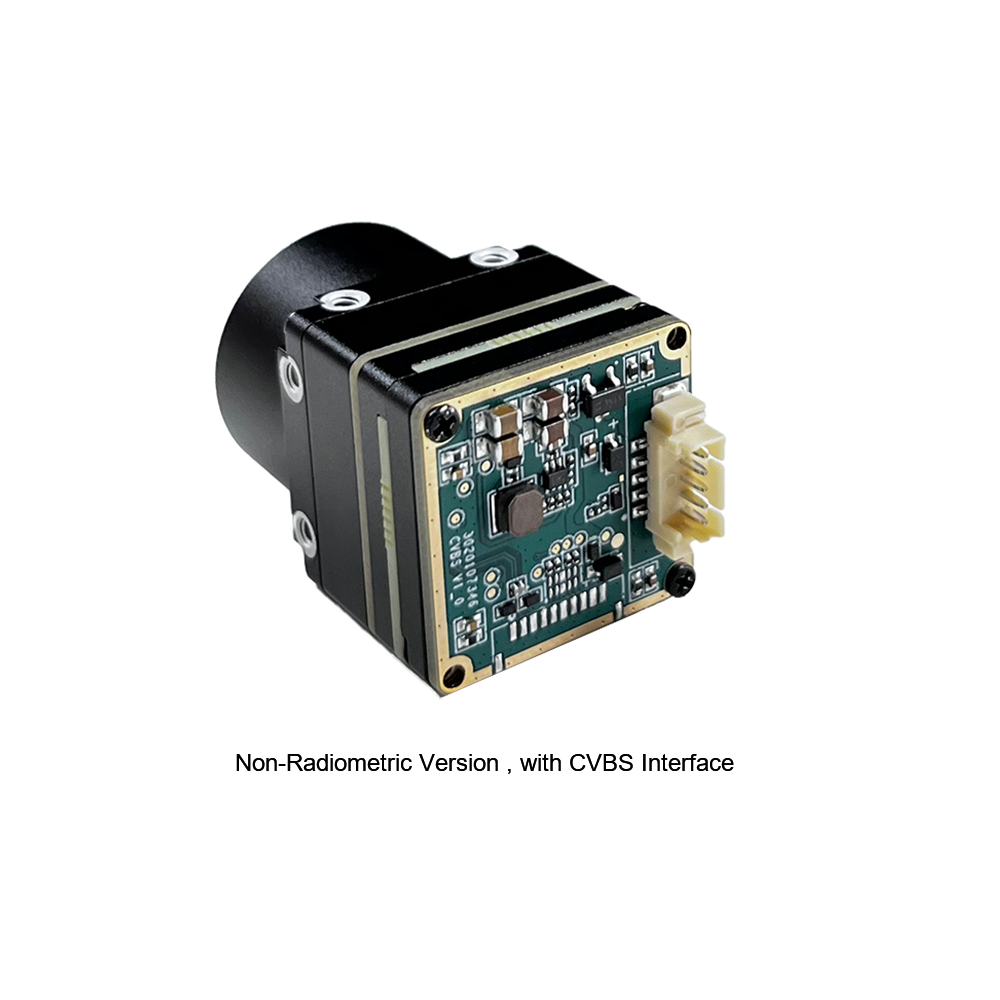
Niechłodzony mini moduł kamery termowizyjnej 384x288 dla dronów
Moduł pomiaru temperatury z obrazowaniem termicznym w podczerwieni serii MINI to wysokoprecyzyjna, kompaktowa i uniwersalna kamera termowizyjna do pomiaru temperatury online. Wykorzystuje wysokiej jakości detektory, wysoką rozdzielczość, stabilną wydajność i zaawansowane funkcje. Jest wyposażona w wiele interfejsów, co czyni ją preferowanym produktem w takich dziedzinach zastosowań, jak wizja maszynowa, inspekcje bezpieczeństwa, inteligentna produkcja, konserwacja sprzętu oraz systemy pokładowe robotów i dronów.
Moduł ten posiada zaawansowaną obudowę ze stopu aluminium, która pełni funkcję zintegrowanego radiatora, chroniąc wewnętrzny detektor przed zewnętrznymi zakłóceniami elektronicznymi, jednocześnie utrzymując stabilność kalibracji temperatury radiometrycznej. Jest wysoce odporny na ekstremalne wstrząsy i wibracje środowiskowe konstrukcji.
Zobacz szczegóły produktu i ceny ➔
Plan wdrożenia: Samodzielnie budowana luneta termowizyjna i ładunek drona
Dla programistów sprzętu budujących gotowy do użycia w terenie celownik termiczny DIY lub zintegrowaną platformę dronową, ten schemat integracji przedstawia standardowe wymagania dotyczące rozmieszczenia w zakresie zasilania, konstrukcji mechanicznej i dynamicznego trasowania sygnałów.
A. Dostarczanie mocy i filtrowanie
Matryce mikrobolometryczne są wysoce wrażliwe na szumy elektryczne. Szumy wysokiej częstotliwości generowane przez bezszczotkowe regulatory ESC (elektroniczne regulatory prędkości) lub nadajniki bezprzewodowe mogą łatwo zakłócić linię zasilania mikrobolometru, powodując pojawianie się toczących się pionowych linii lub statycznego śniegu w strumieniu wideo w podczerwieni. Aby temu zapobiec, programiści powinni wdrożyć wielostopniową konstrukcję filtrowania:
- ⚙️ Regulator niskiego spadku napięcia (LDO): Zasilaj moduł kamery termowizyjnej za pomocą dedykowanego, liniowego regulatora o wysokim współczynniku tłumienia tętnień zasilania (PSRR), całkowicie odizolowanego od cyfrowych płaszczyzn zasilania.
- ⚙️ Kondensatory odsprzęgające: Umieść kondensatory odsprzęgające (typu ceramicznego $0.1\mu\text{F}$ i $10\mu\text{F}$) jak najbliżej pinów wejściowych zasilania modułu kamery, aby wygładzić tętnienia wysokiej częstotliwości.
B. Wysoce niezawodne połączenia elektryczne
Drony i celowniki montowane na broni palnej narażają komponenty elektroniczne na gwałtowne przeciążenia i wibracje, które mogą szybko poluzować złącza:
- ⚙️ Wytrzymałe okablowanie: Wykorzystaj przejścia z elastyczno-sztywnych płytek PCB o dużej gęstości lub blokowane złącza mikrokabli koncentrycznych (takie jak wytrzymałe konstrukcje opracowane przez Amphenol), aby zapobiec błędom połączeń podczas pracy.
- ⚙️ Odciążenie naprężeń: Nałóż specjalistyczny klej elektroniczny lub wysoce niezawodną taśmę poliimidową kapton na wypustki blokujących złączy w wytrzymałych zespołach, aby zapobiec wysuwaniu się fizycznych pinów złączy pod wpływem silnego odrzutu lub gwałtownych ruchów podczas lotu.
C. Mechaniczne odprowadzanie ciepła
Ponieważ niechłodzone mikrobolometry VOx obliczają temperatury na podstawie zmian rezystancji czujnika, utrzymanie stabilnej temperatury otoczenia wokół ramy czujnika jest absolutnie niezbędne. Ciepło wydzielane przez pokładowe mikroprocesory lub nadajniki wideo może powodować lokalne gradienty termiczne w rdzeniu, prowadząc do zniekształceń obrazu lub błędów "cieniowania".
- ⚙️ Izolacja termiczna: Zamontuj rdzeń przy użyciu nieprzewodzących nylonowych lub węglowych kołków dystansowych, aby zablokować przenoszenie ciepła z sąsiednich płytek przetwarzających.
- ⚙️ Ścieżka radiatora: Upewnij się, że metalowa obudowa rdzenia jest fizycznie połączona z zewnętrznym radiatorem aluminiowym lub miedzianym za pomocą wysokiej jakości silikonowych podkładek termicznych, umożliwiając pasywny przepływ powietrza lub aktywny strumień powietrza ze śmigieł drona w celu stabilizacji temperatury roboczej modułu.

Pogłębione techniczne FAQ
Czy rozdzielczość 256x192 z obiektywem 25 mm jest wystarczająco dobra do skanowania na zewnątrz i celowników termicznych DIY?
Jak profesjonalne niechłodzone moduły termowizyjne wypadają w porównaniu z budżetowymi konsumenckimi nakładkami termowizyjnymi?
Czy te niechłodzone moduły kamer termowizyjnych można zintegrować bezpośrednio z komputerami jednopłytkowymi, takimi jak Raspberry Pi lub Jetson Nano?
📚 Referencje i dalsza lektura
- Standard branżowy: Architektury komputerów jednopłytkowych Raspberry Pi
- Komponenty sprzętowe: Wysokiej niezawodności połączenia elektryczne Amphenol
- Powiązany przewodnik: Technologia obrazowania termowizyjnego UAV wspomaga badania i ochronę dzikiej przyrody
- Powiązany przewodnik: Zasada działania i funkcja modułów transmisji obrazu dronów
- Powiązany przewodnik: Wysokorozdzielczy moduł kamery termowizyjnej USB, niestandardowe rdzenie OEM do PCBA