








Тепловизионный модуль камеры True IR ночного видения: Руководство по B2B-интеграции
1 июля 2026 г.
Как выбрать лучший инфракрасный тепловизионный модуль камеры для дронов, Raspberry Pi и интеграции с Edge AI
3 июля 2026 г.
Лучший тепловизионный модуль камеры для интеграции с дронами: Руководство для B2B OEM-производителей
Слушайте, в секторе коммерческих дронов происходит масштабный сдвиг. Я годами наблюдал в цехе, как инженеры рвут на себе волосы, пытаясь втиснуть проприетарные, закрытые экосистемы полезной нагрузки в нестандартные корпуса. Вот в чем дело: те времена, когда приходилось платить выкуп корпоративного уровня за закрытые платформы, прошли. Инженеры OEM, системные интеграторы и промышленные инноваторы активно уходят от проприетарных, закрытых экосистем полезной нагрузки к открытым, модульным архитектурам. Возможность захвата тепловых сигнатур в средневолновом или длинноволновом инфракрасном диапазоне с воздушной платформы больше не является прерогативой военных операций или бюджетов корпоративного уровня. Сегодня неохлаждаемые тепловые ядра высокого разрешения интегрируются непосредственно в кастомные БПЛА (беспилотные летательные аппараты) для выполнения промышленных задач, таких как высоковольтная инспекция, сельскохозяйственный анализ, поисково-спасательные работы (ПСР) и автоматизированный охранный мониторинг.
Для B2B OEM выбор модуля тепловизионной камеры для дрона в качестве полезной нагрузки требует балансировки сложных инженерных компромиссов. Речь не просто о выборе датчика из спецификации; речь о понимании того, как каждый грамм, милливатт и строка кода влияют на производительность вашего летательного аппарата. Этот промышленный план исследует технические параметры тепловой интеграции, детализируя взаимосвязи между шагом пикселя, тепловой чувствительностью (NETD), ограничениями SWaP-C (размер, вес, мощность и стоимость) и коммуникационными интерфейсами. Понимая электрические, механические и оптические интерфейсы миниатюрных модулей длинноволнового инфракрасного диапазона (LWIR), системные проектировщики могут обойти дорогие коммерческие пакетные системы и развертывать высоконадежные, кастомизированные дроны с тепловизионной съемкой.
Содержание
- 👉 Ландшафт отрасли: переход к модульности в дрон-термографии
- 👉 Критические технические параметры тепловых модулей для дронов
- 👉 Архитектурная оптимизация SWaP-C для полезных нагрузок БПЛА
- 👉 Протоколы интеграции аппаратных и программных интерфейсов
- 👉 Представленные тепловые модули для B2B OEM: техническая оценка
- 👉 Сравнительная матрица технических спецификаций
- 👉 Пошаговый процесс интеграции для OEM
- 👉 Углубленный профиль часто задаваемых вопросов для OEM
- 👉 Структурное резюме для менеджеров по закупкам B2B
Ландшафт отрасли: переход к модульности в дрон-термографии
Исторически интеграция тепловизионной съемки в воздушный флот требовала закупки закрытых, проприетарных тепловых полезных нагрузок у единственных поставщиков. Эти закрытые системы предлагали минимальные возможности конфигурации, загоняли инженеров в ограничительные программные экосистемы и стоили тысячи долларов за единицу. Современные B2B-разработчики отходят от этих закрытых экосистем. Выбирая независимые тепловизионные ядра на уровне платы, инженеры могут проектировать кастомные полезные нагрузки, адаптированные для конкретных приложений, таких как машинное зрение, инфраструктурные инспекции и робототехника.
Интеграция легкого неохлаждаемого LWIR-датчика в открытую полетную платформу или промышленный дрон большой грузоподъемности позволяет разработчикам сохранять полный контроль над конвейерами данных, проприетарными алгоритмами анализа и контурами телеметрии. Наземные станции управления, работающие на QGroundControl или Mission Planner, могут легко обрабатывать кастомные сообщения MAVLink, наполненные региональными температурными данными. OEM могут обратиться к всеобъемлющему Руководству по тепловым модулям 2025 , чтобы понять, как платформы мини-детекторов могут снизить первоначальные затраты на НИОКР и ускорить выход на рынок. Ознакомившись с деталями производственных и проектных философий через нашу страницу «О нас», проектировщики платформ могут определить обширные инженерные ресурсы, доступные для кастомных аэрокосмических проектов.
ТЕПЛОВИЗИОННОЕ ВИДЕО В РЕАЛЬНОМ ВРЕМЕНИ
Критические технические параметры тепловых модулей для дронов
Выбор оптимального ядра для профессиональной тепловизионной полезной нагрузки дрона требует понимания ключевых оптических и сенсорных характеристик. Эти параметры влияют на четкость изображения, точность измерений, ограничения дальности полета и глубину анализа. Давайте отбросим маркетинговые формулировки и посмотрим на реальную физику, лежащую в основе этих компонентов.
1 Спектральные диапазоны: LWIR против MWIR в воздушных операциях
Для воздушных применений критически важен выбор подходящего электромагнитного спектра:
- LWIR (Длинноволновой инфракрасный, 8–14 мкм): Обычно работает на неохлаждаемых микроболометрах. Этим датчикам не требуются механические криокулеры, что значительно снижает их стоимость, размер и вес. Они работают в пиковом окне пропускания атмосферы для температур окружающей среды (от -20°C до +150°C и до +550°C с промышленной калибровкой). Это делает их бесспорным отраслевым стандартом для поисково-спасательных работ, сельскохозяйственного мониторинга и инспекций линий электропередач.
- MWIR (Средневолновой инфракрасный, 3–5 мкм): Обычно использует охлаждаемые детекторы (InSb или MCT). Хотя они обеспечивают отличный контраст и дальность действия в воздухе с высокой влажностью, необходимость в криогенном охладителе добавляет значительный вес, энергопотребление, стоимость и механический износ. Если вы не создаете высотные военно-разведывательные дроны или установки для мониторинга газовых шлейфов в открытом море с нулевой терпимостью к ошибкам, держитесь подальше от MWIR. Это головная боль с точки зрения инженерии и бюджета.
Для большинства коммерческих, гражданских и промышленных конструкций дронов неохлаждаемый LWIR представляет собой оптимальное соотношение бюджета и сложности системы.
2 Шаг пикселя, разрешение и обнаружение целей (Критерии Джонсона)
Способность бортовой тепловизионной камеры различать цели на расстоянии определяется ее разрешением, шагом пикселя и фокусным расстоянием. Вот как они взаимодействуют в реальных условиях:
- Разрешение: Распространенные конфигурации включают ядра начального уровня 384 x 288 и матрицы высокой четкости 640 x 512. Более высокое разрешение обеспечивает больше пикселей на цель на больших высотах полета, позволяя дронам летать по более безопасным, высоким траекториям, сохраняя целостность данных. В полевых условиях тепловизионное ядро класса 640 позволяет охватить в четыре раза большую площадь за один проход по сравнению со старым ядром 336 или 160.
- Шаг пикселя: Обычно измеряется в микрометрах (мкм) (например, 17 мкм или 12 мкм). Меньший шаг пикселя позволяет меньшему оптическому датчику захватывать эквивалентные пространственные детали, уменьшая как физический размер объектива, так и общий вес. Переход с 17 мкм на 12 мкм позволяет уменьшить фокусное расстояние германиевого объектива, сохраняя то же поле зрения (FOV). Это огромный выигрыш в экономии веса.
- Критерии Джонсона: Системные интеграторы используют эти критерии для расчета профилей полета дронов и запасов безопасности:
- Обнаружение: Присутствует ли объект? (Требуется 1,5+ пикселя на минимальный размер цели).
- Распознавание: К какому классу относится объект (например, транспортное средство или человек)? (Требуется 6+ пикселей на цель).
- Идентификация: Можно ли различить конкретные детали (например, идентифицировать определенный элемент оборудования)? (Требуется 12+ пикселей на цель).
Мгновенное поле зрения (IFOV), которое напрямую коррелирует с пространственным разрешением на любой заданной высоте, можно вычислить, разделив физический шаг пикселя сенсора на фокусное расстояние оптической линзовой сборки. Увеличение фокусного расстояния сужает поле зрения, но значительно увеличивает расстояние, на котором инженер может уверенно выполнять идентификацию цели согласно критериям Джонсона. Давайте посмотрим на математику: если вы используете сенсор с шагом пикселя 12 мкм и объективом 13 мм, ваше IFOV составляет приблизительно 0,92 миллирадиана. На высоте полета 100 метров ваше пространственное разрешение (проекция пикселя на местности) составляет 9,2 см на пиксель. Это означает, что вы можете легко обнаружить человека (примерно 0,5 м в поперечнике, покрывающего около 5,4 пикселя), но вам будет трудно идентифицировать, что он держит в руках, без снижения высоты или изменения конфигурации объектива.
3 Тепловая чувствительность (NETD) и точность измерения температуры
Эквивалентная шуму разность температур (NETD) определяет тепловую чувствительность сенсора, измеряемую в милликельвинах (мК). Она представляет собой разность температур, при которой отношение сигнал/шум равно единице:
- ≤ 40 мК или ≤ 50 мК: Высокопроизводительные сенсоры могут различать мельчайшие различия в тепловой энергии. Это критически важно при анализе низкоконтрастных сцен, таких как поиск потерявшегося туриста в холодной, пропитанной дождем местности, выявление незначительных колебаний влажности на сельскохозяйственных полях или обнаружение малых тепловых аномалий в высоковольтных изоляторах.
- Точность измерения температуры: Настоящие термографические промышленные модули поддерживают радиометрические измерения в реальном времени по всему кадру. Стандартные системы достигают точности ±2°C или ±21ТП3Т, что критически важно для промышленных применений, где определение точной температуры нефтяной трубы или трансформатора подстанции определяет, отправить ли бригаду для немедленного ремонта или зарегистрировать это для планового технического обслуживания.
Архитектурная оптимизация SWaP-C для полезных нагрузок БПЛА
Каждая унция веса на дроне представляет собой энергию батареи, потраченную только на удержание в воздухе. Оптимизация размеров, веса, мощности и стоимости (SWaP-C) — это не просто цель; это определяющее ограничение инженерии дронов. Если ваша полезная нагрузка слишком тяжелая, время полета падает ниже эксплуатационной жизнеспособности. Если она слишком энергоемкая, вы рискуете преждевременным отказом батареи или перегревом отсека авионики. Давайте посмотрим, как правильно проектировать с учетом этих ограничений.
1 Ограничения по весу и центр тяжести (ЦТ)
Для мультироторных и самолетных аппаратов вес напрямую влияет на срок службы батареи и время полета. Избыточная масса полезной нагрузки на подвесе увеличивает нагрузку на двигатели, снижает скорость отклика и сокращает рабочие окна.
- Миниатюризированные ядра: Современные неохлаждаемые ядра имеют размеры всего 21 мм * 21 мм и весят менее 50 граммов (без учета линзовой сборки). Это кардинально меняет правила игры для разработчиков дронов, поскольку высвобождает весовой бюджет для надежной стабилизации подвеса.
- Центр тяжести (ЦТ): Компактные физические размеры минимизируют крутящий момент, требуемый двигателями подвеса, обеспечивая более стабильную, без рывков видеопередачу даже при высокоскоростных маневрах. Если вы установите длинный телеобъектив со смещенным вперед центром тяжести на крошечный тепловой сенсор, не сдвинув монтажный кронштейн для повторной балансировки физической оси, ваш двигатель наклона перегреется за считанные минуты.
2 Рассеивание тепла и энергопотребление
Миниатюрные тепловые датчики могут выделять внутреннее тепло, которое ухудшает производительность при неправильном управлении. Поскольку неохлаждаемые микроболометры основаны на измерении разницы температур по массивам пикселей, тепловой дрейф внутри корпуса камеры — ваш злейший враг.
- Энергопотребление: Поддержание энергопотребления ниже 1,5 Вт предотвращает чрезмерную нагрузку на вторичную плату распределения питания дрона, гарантируя, что ваши ESC (электронные регуляторы скорости) получат всю необходимую мощность для управления двигателями.
- Теплоотвод: Инженеры-теплотехники должны соединять алюминиевое шасси ядра с рамой дрона или кронштейном подвеса, используя высокопроводящие тепловые интерфейсы (например, от Amphenol). Активный воздушный поток от полета также может быть направлен на пассивные охлаждающие ребра на корпусе модуля для поддержания стабильной рабочей температуры. Используя нисходящий поток от пропеллеров вашего дрона, вы можете создать высокоэффективный пассивный контур охлаждения без добавления тяжелых, энергоемких вентиляторов.
Для дополнительного контекста интеграции обратитесь к нашему Руководству по выбору интегрированной тепловизионной камеры, который охватывает согласование тепловых характеристик с общими профилями системы.
Протоколы интеграции аппаратных и программных интерфейсов
Установление надежных линий связи между полезной нагрузкой датчика, полетным контроллером и каналом передачи данных наземной станции критически важно для автоматизированных бортовых приложений. Если ваш протокол связи демонстрирует высокую задержку или подвержен помехам, ваше дорогостоящее тепловое ядро становится практически бесполезным в полевых условиях.
1 Видеовыходы: CVBS, USB и цифровые потоки
Извлечение теплового видео из модуля камеры требует выбора совместимого стандарта интерфейса в зависимости от конфигурации вашей полезной нагрузки:
| Типичная задержка | Пропускная способность / Задержка | Типичный физический разъем | Целевое применение |
|---|---|---|---|
| CVBS (аналоговый) | Низкое разрешение, нулевая задержка (< 10 мс) | Миниатюрный коаксиальный штыревой разъем (например, MMCX) | Аналоговые FPV-передатчики для поиска и спасения |
| USB 2.0 / 3.0 | Высокая пропускная способность, необработанный цифровой поток | Micro-USB / USB Type-C | Прямое подключение к бортовым процессорам для периферийного ИИ |
| Цифровой (MIPI-CSI / LVDS) | Сверхвысокая пропускная способность, необработанные данные на уровне пикселей | Гибкий плоский кабель (FFC) | Специализированные системы сопутствующих компьютеров для анализа изображений |
2 Интерфейсы управления: UART, I2C и интеграция SDK
Настройка динамических параметров, таких как цветовая палитра, цифровое увеличение и NUC (коррекция неравномерности), требует надежного интерфейса управления:
- UART / TTL: Работая на стандартных скоростях передачи (например, 115200 бит/с), интерфейсы UART идеально подходят для связи с полетными контроллерами, работающими на Ardupilot, PX4 или специализированных архитектурах. Это позволяет сопоставлять тепловые настройки с физическими кнопками на портативном передатчике оператора.
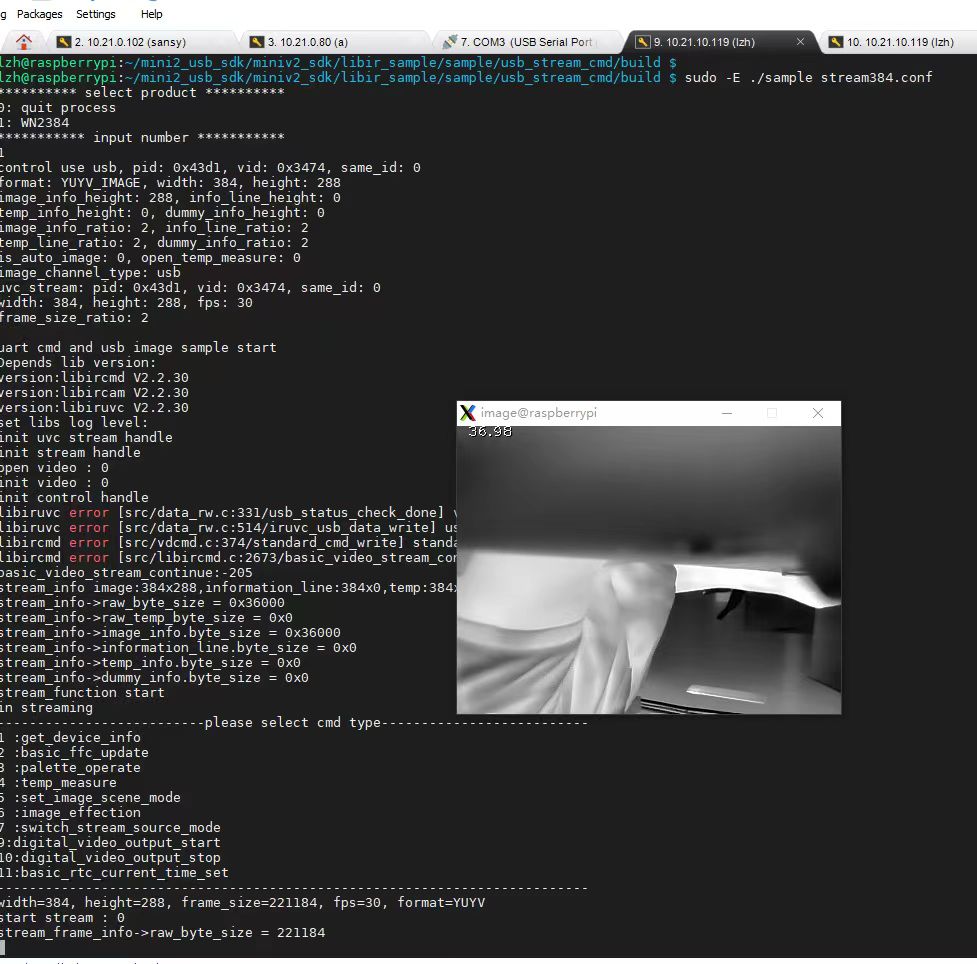
- Поддержка SDK: Высококачественные OEM-модули тепловизоров включают зрелые библиотеки SDK для платформ Linux и Windows. Эти библиотеки обрабатывают необработанное аналого-цифровое преобразование, преобразуют значения пикселей в значения температуры и управляют зонами тепловых измерений непосредственно на бортовых сопутствующих компьютерах, таких как Raspberry Pi, Jetson Nano или вычислительные узлы JM Chip. Эффективный SDK — это разница между написанием пользовательского кода анализа за выходные или трехмесячными попытками вручную анализировать необработанные 14-битные данные пакетов CMOS.
Представленные тепловые модули для B2B OEM: техническая оценка
При выборе оборудования для промышленной интеграции необходимо рассматривать реальные компоненты. Давайте углубимся в два высокооптимизированных LWIR-ядра платного уровня, разработанных специально для миниатюрных полезных нагрузок.
1 Неохлаждаемый мини-тепловой модуль 384*288
The → Неохлаждаемый мини 384*288 тепловизионный модуль камеры для дронов сконфигурирован для приложений, чувствительных к весу, требующих точного отслеживания температуры в реальном времени.
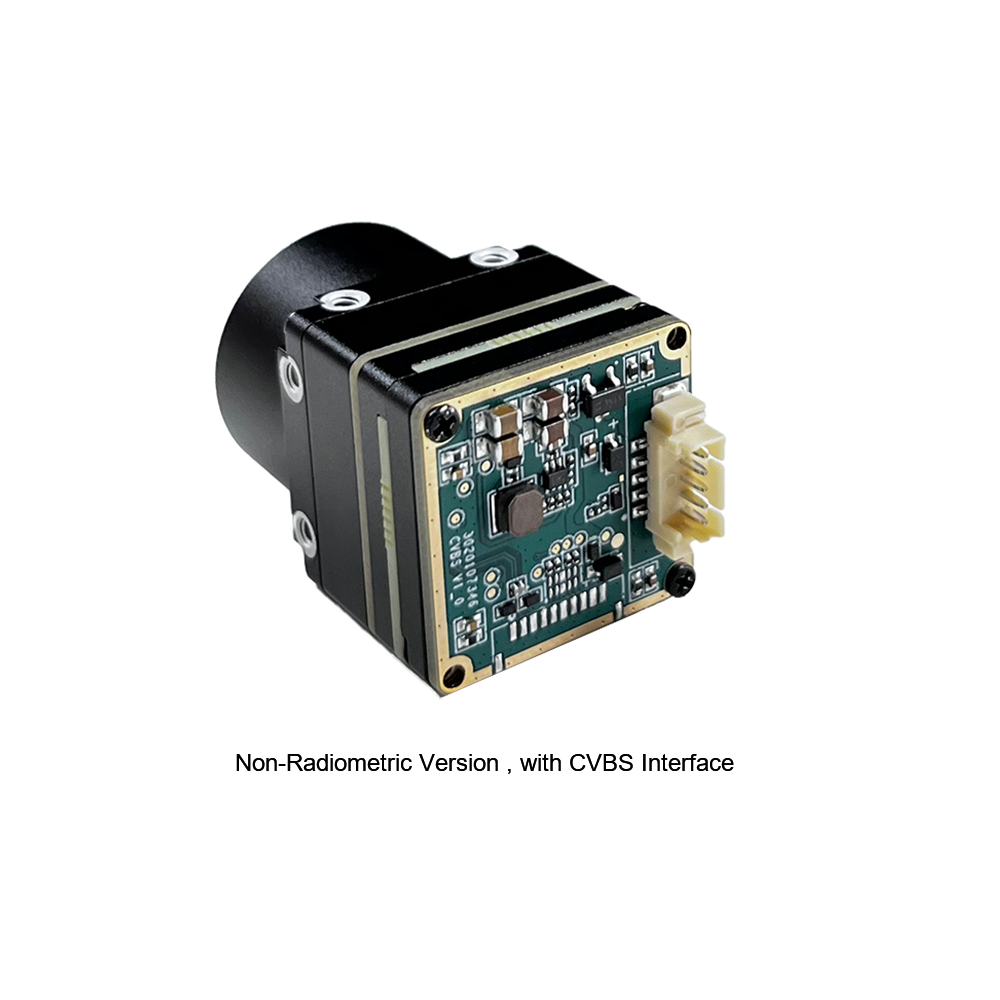
Модуль измерения температуры инфракрасного тепловизионного изображения серии MINI — это высокоточный, малогабаритный и универсальный инфракрасный тепловизор для онлайн-измерения температуры. В нем используются высококачественные детекторы, высокое разрешение, стабильная производительность и мощные функции. Он оснащен множеством интерфейсов, что делает его предпочтительным продуктом в таких областях применения, как машинное зрение, проверка безопасности, интеллектуальное производство, обслуживание оборудования, бортовые системы роботов и дронов и так далее. В магазине мы любим это маленькое ядро за его исключительное соотношение цены и производительности; его невероятно просто подключить и сбалансировать на легких двухосевых микроподвесах.
| Техническая спецификация | Детали значений |
|---|---|
| Тип сенсора | Неохлаждаемый микроболометр FPA (оксид ванадия) |
| Разрешение | 384 * 288 |
| Цель интеграции | Полезная нагрузка БПЛА / Машинное зрение / Робототехника |
| Анализ температуры | Онлайн-радиометрическое картирование в реальном времени |
2 Неохлаждаемый LWIR USB Mini модуль 640*512
The → Неохлаждаемый LWIR USB миниатюрный модуль ядра тепловизионной камеры 640*512 обеспечивает более высокое пространственное разрешение для сложных воздушных миссий, таких как дальние инспекции коммунальных сетей, региональное картирование и сложные поисково-спасательные операции.

Миниатюрный неохлаждаемый инфракрасный тепловизионный модуль отличается четким и ясным изображением, компактными размерами и низкой стоимостью. Мини-размер 21 мм * 21 мм, опционально 5/9/13/18/35/50/75/100/150 мм, разрешение 640*480, стабильная производительность и высокая адаптивность к окружающей среде. Если вы разрабатываете флагманскую инспекционную модель, которой необходимо четко оценивать линии электропередач с безопасного расстояния полета, это ваше решение. Оно обеспечивает четкую оптическую ясность, необходимую для обнаружения ослабленных соединений или неисправных изоляторов с расстояния в пятьдесят метров.
| Техническая спецификация | Детали значений |
|---|---|
| Площадь основания | Ультракомпактный 21 мм * 21 мм |
| Доступные объективы | Германиевая оптика 5 / 9 / 13 / 18 / 35 / 50 / 75 / 100 / 150 мм |
| Основное разрешение | Стандартные опции 640 * 512 (опционально 640*480) |
| Архитектура интерфейса | Потоковая передача через USB (совместимость с основными платформами ОС) |
Сравнительная матрица технических спецификаций
Для технических руководителей B2B, оценивающих варианты проектирования систем, следующая матрица сравнивает ключевые аппаратные различия между нашими целевыми тепловизионными ядрами. Используйте это как краткий справочный лист при расчете веса полезной нагрузки и спецификаций связи на начальных этапах компоновки САПР и электроники:
| Ключевая инженерная метрика | Неохлаждаемое мини-тепловизионное ядро 384*288 | Неохлаждаемое LWIR USB мини-ядро 640*512 |
|---|---|---|
| Разрешение сенсора | 384 * 288 пикселей | 640 * 512 (опционально 640 * 480) |
| Спектральный диапазон | 8 ~ 14 мкм (LWIR) | 8 ~ 14 мкм (LWIR) |
| Шаг пикселя | 12 мкм (оптимизированная площадь пикселя) | 12 мкм / 17 мкм (в зависимости от конфигурации) |
| Тепловая чувствительность (NETD) | ≤ 40 мК или ≤ 50 мК @ f/1.0 | ≤ 40 мК (версия с высокой чувствительностью) |
| Поддержка температурного диапазона | от -20°C до +150°C / высокая до +550°C | от -20°C до +150°C / премиальная высокая калибровка |
| Физические размеры | Профили ультра-мини печатных плат | 21 мм * 21 мм (без учета оправы оптики) |
| Вес | < 45 г (в зависимости от апертуры/объектива) | < 50 г (базовая сборка) |
| Основные видеовыходы | Аналоговый CVBS / цифровой нативный поток | Интерфейс USB / цифровой выход MIPI |
| Форматы управления | Протоколы конфигурации UART / I2C | Команды USB / UART с поддержкой SDK |
| Варианты оптики | Основные и фиксированные микролинзы | Переменные фокусные диапазоны: от 5 мм до 150 мм |
Пошаговый процесс интеграции для OEM
Интеграция тепловизионного модуля платного уровня в профессиональный дрон включает несколько аппаратных и программных этапов. Этот рабочий процесс помогает избежать распространенных ошибок при проектировании систем. Поверьте моему горькому опыту: пропуск даже одной из этих проверочных процедур может привести к странным искажениям видео, перегоранию цепей или нестабильной работе подвеса в полете.
Шаг 1: Механическое крепление и виброизоляция
⚙️ Сначала закрепите модуль 21 мм * 21 мм в защитном корпусе или непосредственно на сборке подвеса. Тепловизионные камеры чувствительны к вибрации, которая может размыть изображение и создать нагрузку на механические соединения. Инженерам следует монтировать тепловизионное ядро с использованием высокоэффективных механических демпферов (таких как силиконовые или резиновые втулки), чтобы изолировать его от высокочастотных вибраций, вызванных бесщеточными двигателями дрона.
Шаг 2: Электротехника и помехоподавление
⚙️ Далее проложите электрические линии обратно к чистому, изолированному источнику распределения питания. Тепловизионные модули требуют стабильного, свободного от помех тока для поддержания чистого необработанного сигнала. Не подключайте тепловизионный модуль напрямую к главной аккумуляторной шине электронного регулятора скорости (ESC), так как электрический шум от двигателей может ухудшить качество изображения, проявляясь в виде раздражающих диагональных линий на видеопотоке. Вместо этого питайте камеру с помощью активных, фильтрованных понижающих регуляторов напряжения с надлежащей LC-фильтрацией. Экранирование всех проводов физической оплеткой также предотвращает помехи для каналов телеметрии дрона.
Шаг 3: Подключение интерфейсов и пути видеосигнала
⚙️ После подачи питания подключите линии связи. Для аналоговых систем FPV (вид от первого лица) направьте выход CVBS непосредственно в аналоговые приемопередатчики дрона. Для цифровых экосистем проложите высокоскоростные кабели USB или MIPI для передачи необработанных данных к бортовому сопутствующему компьютеру (например, NVIDIA Jetson или Raspberry Pi), чтобы обеспечить вычисления в реальном времени или потоковую обработку. Учитывайте длину кабеля: высокоскоростные цифровые линии, такие как MIPI-CSI, не терпят длинных участков, если они не преобразованы через пару сериализатор/десериализатор (например, GMSL).
Шаг 4: Инициализация программного обеспечения и контроллера
⚙️ Интегрируйте последовательное управление модуля (UART или I2C) с системой управления полетом дрона. Разработчики могут писать драйверы с использованием предоставляемого C/C++ или Python SDK для управления такими функциями, как цветовые палитры, цифровое увеличение и коррекция неоднородности (NUC), непосредственно с наземной станции управления с помощью стандартных команд. Кроме того, убедитесь, что SDK настроен на запуск автоматической калибровки затвора всякий раз, когда температура окружающей среды колеблется за пределами безопасных пределов, или сопоставлен с ручным управлением пилота, чтобы калибровка не происходила именно в тот момент, когда дрон выстраивается для критического мониторингового пролета.
Шаг 5: Калибровка, тестирование и летная проверка
⚙️ Наконец, выполните наземные испытания с использованием физических эталонных точек с известными тепловыми сигнатурами для калибровки измерений температуры. После успешных статических тестов проведите испытательные полеты на разных высотах для оптимизации фокусировки объектива, разрешения на уровне земли и производительности панорамирования подвеса. Убедитесь, что телеметрическое наложение дрона (OSD), показывающее координаты GPS и высоты полета, соответствует точному местоположению зарегистрированных тепловых событий.
Углубленный профиль часто задаваемых вопросов для OEM
Могу ли я интегрировать сторонний модуль тепловизионной камеры на самодельные или коммерческие дроны, и какие протоколы используются?
Как я могу собрать доступный тепловизионный дрон без покупки дорогих премиум-пакетов?
Структурное резюме для менеджеров по закупкам B2B
При выборе тепловизионного ядра для вашей инженерной команды используйте эти четкие рекомендации, чтобы согласовать аппаратные требования с вашим бюджетом и профилями применения:
- ✅ Выберите модуль Mini 384*288 для крайне чувствительных к стоимости, легковесных приложений. Это ядро идеально подходит для локальной безопасности, сельскохозяйственного анализа и дрон-систем с жесткими ограничениями по весу. Это идеальная отправная точка для создания прототипа тепловизионной полезной нагрузки.
- ✅ Выберите модуль Mini 640*512 когда критичны пространственная детализация и дальность инспекции. Это ядро подходит для высотных инспекций коммунальных объектов, классификации промышленных активов и систем, использующих бортовые компьютеры для автоматического отслеживания целей. Оно дает вам необходимую плотность пикселей для полетов на более безопасных, высоких эшелонах без ущерба для возможностей сбора данных.
📚 Ссылки и дополнительная литература
- Отраслевой стандарт: Справочные заметки разработчика из JM Чип ресурсов страницы и соедините физические опорные конструкции с прочными кронштейнами от Amphenol.
- Связанное руководство: Смотрите наш всесторонний Руководству по тепловым модулям 2025, читайте наши сравнения основных систем на Руководству по выбору интегрированной тепловизионной камеры, или ознакомьтесь с нашей историей на страницу «О нас».





