








Модуль тепловизионной камеры высокого разрешения: неохлаждаемые ядра LWIR 640x512 для дронов и самостоятельных сборок
9 июня 2026 г.
Микромодуль тепловизионной камеры LWIR: полное руководство по интеграции для дронов и решений периферийного ИИ
10 июня 2026 г.
Руководство по интеграции модуля ИК-тепловизионной камеры: OEM-решения высокого разрешения для дронов и периферийного ИИ
Давайте будем честны: установка модуля ИК-тепловизионной камеры в современную тактическую автономную систему, полезную нагрузку БПЛА или промышленную линию машинного зрения — это совершенно иная задача по сравнению со стандартным оборудованием видимого диапазона. Стандартные RGB-датчики камер видимого света работают, собирая отраженные фотоны. Длинноволновые инфракрасные (LWIR) модули камер, с другой стороны, работают в интенсивной спектральной полосе 8–14 мкм. Они обнаруживают тепло — дисбаланс теплового излучения на уровне микрокельвинов, испускаемый непосредственно самими целями. Это фундаментальное физическое различие полностью меняет подход к механической интеграции, прокладке электрических сигналов и обработке тепловых метаданных на уровне встроенного ПО.
Для проектировщиков систем полезной нагрузки, разработчиков встроенного ИИ и оборонных инженеров преобразование необработанных тепловых измерений в четкую, пригодную для использования цифровую телеметрию представляет собой сложный процесс интеграции. Это исчерпывающее руководство по интеграции служит вашим инженерным планом. Ниже мы разбираем физику микроболометрических датчиков, протоколы аппаратной связи, механические ограничения, выбор оптической сборки и конфигурации радиометрических вычислений на периферии. Устанавливая стабильные интерфейсы с низкой задержкой, OEM-интеграторы могут использовать неохлаждаемые тепловые ядра ASIC высокого разрешения, чтобы обеспечить круглосуточные возможности машинного зрения в самых суровых условиях эксплуатации.
Содержание
Архитектура ядра микроболометра и выбор оптики
Неохлаждаемый модуля ИК-тепловизионной камеры использует массив крошечных, чувствительных к температуре детекторных элементов, называемый матрицей в фокальной плоскости (FPA). Каждый пиксель в этом датчике на основе микроэлектромеханических систем (MEMS) представляет собой подвешенную микромостовую структуру, спроектированную с активным теплопоглощающим слоем сверху. Этот слой, обычно изготовленный из оксида ванадия (VOx) или аморфного кремния (a-Si), изменяет сопротивление при поглощении длинноволнового инфракрасного излучения. Интегральная схема считывания (ROIC) последовательно измеряет это изменение сопротивления по всей сетке, преобразуя эти аналоговые колебания в 14-битный цифровой сигнал. Понимание этой структурной механики тесно связано с пониманием фундаментальной физики, изложенной в Тепловизионная съёмка — Википедия, где подробно описывается, как регистрируется собственная излучаемая тепловая энергия без активной подсветки.
На практике мы сталкиваемся с двумя основными проблемами: тепловой дрейф и механическая вибрация. Поскольку микромосты чрезвычайно тонкие для минимизации тепловой массы, механический удар может исказить необработанные показания. Кроме того, перепады температуры окружающей среды могут нагревать сам корпус камеры, подавляя тепловой сигнал цели. Вот почему выбор правильной химии датчика и структуры микроболометра критически важен с самого начала.
ТЕПЛОВИЗИОННОЕ ВИДЕО В РЕАЛЬНОМ ВРЕМЕНИ
Динамика архитектуры датчика: VOx против аморфного кремния
Выбор правильной химической структуры вашей матрицы датчиков напрямую определяет производительность в суровых условиях эксплуатации:
- ✅ Оксид ванадия (VOx): Обладает исключительно высоким температурным коэффициентом сопротивления (TCR), обычно около -2% на Кельвин. Это обеспечивает превосходную тепловую чувствительность и более низкие характеристики шума 1/f, что приводит к высокостабильным калибровочным кривым и четкому качеству изображения. Это делает VOx явным отраслевым стандартом для тактических, профессиональных применений БПЛА.
- ✅ Аморфный кремний (a-Si): Предлагает более плоскую кривую отклика при широких перепадах температуры, поскольку является более химически однородным и его легче наносить на большие кремниевые пластины. Однако его более низкая общая чувствительность часто приводит к более высокому базовому уровню шума и склонности к дрейфу датчика при быстрых изменениях температуры.
Разрешение, шаг пикселя и математика NETD
Современные приложения переходят на меньшие размеры пикселей, от устаревших матриц с шагом 17 мкм к высококомпактным шагам пикселя 12 мкм. Переход на шаг 12 мкм напрямую уменьшает общий размер FPA. Этот прорыв позволяет интеграторам сочетать датчик с меньшими и более легкими оптическими линзами, значительно оптимизируя системные показатели SWaP при сохранении высокого пространственного разрешения. Сохраняя формат разрешения 640×512 на узле 12 мкм, разработчики достигают более широких полей зрения (FOV) и большей дальности обнаружения, чем при использовании более простых схем 384×288.
Базовая чувствительность модуля измеряется его эквивалентной шумовой разностью температур (NETD), выражаемой в милликельвинах (мК). Математически NETD представляет собой точное изменение температуры сцены на мишени абсолютно черного тела, которое дает отношение сигнал/шум, равное единице:
Где Vn — среднеквадратичный электрический шум, R — тепловая чувствительность, а ΔT — градиент температуры. NETD ≤ 40 мК или ≤ 50 мК указывает на то, что камера может различать мельчайшие разницы температур всего в 0,04°C–0,05°C. Это критически важно для обнаружения целей в густом тумане, при высокой влажности или на сложной местности, где тепловые градиенты минимальны.
Для наглядности: в прибрежных зонах с высокой влажностью стандартные камеры видимого диапазона полностью слепнут. Неохлаждаемый микроболометр с чувствительностью ≤ 40 мК легко прорезает влагу. Он различает тонкие тепловые различия между динамическими целями и их водным фоном, отслеживая мельчайшие отличия в том, как они излучают тепло.
Инфракрасная оптика: германиевые и халькогенидные линзы
Стандартные оптические стекла, такие как диоксид кремния, блокируют длинноволновые инфракрасные волны. В результате оптика LWIR должна изготавливаться из специализированных материалов, пропускающих инфракрасное излучение. Монокристаллический германий (Ge) высоко ценится за исключительно высокий показатель преломления (примерно 4,0), что позволяет создавать компактные конструкции линз с быстрой оптической апертурой (F/1.0 или F/1.1), улавливающие максимум поступающей тепловой энергии. Однако у германия есть серьезный недостаток: его показатель преломления значительно меняется с температурой (dn/dT равен 3,96 × 10⁻⁴ K-1). Этот тепловой дрейф вызывает заметные сдвиги фокуса при колебаниях температуры окружающей среды во время полета.
Для снижения веса и компенсации затрат в оптических конструкциях используются специализированные Халькогенидные стекла. Эти синтетические, формуемые стеклянные структуры (такие как BD-2 или IG6) обладают гораздо более низким тепловым коэффициентом показателя преломления, что делает их идеальными для создания пассивных, атермализованных, фиксированно-фокусных линзовых сборок, сохраняющих резкость от -40°C до +80°C. Оптические новаторы, такие как LightPath Technologies разрабатывают точные халькогенидные и формованные германиевые линзы, уменьшающие хроматические аберрации для полезных нагрузок с двойным полем зрения или большой дальностью. Для приложений, требующих экстремальных дистанций, разработчики могут сочетать эти модули с высококлассными, тяжелыми оптическими компонентами, такими как те, что используются в высокопроизводительных оптических системах 1280x1024 12 мкм разработанных для максимального обнаружения на больших дальностях.
Аппаратные интерфейсы и интерфейсы цифрового потока
Слушайте, когда вы подключаете модуля ИК-тепловизионной камеры с хост-процессорами (такими как NVIDIA Jetson, Edge TPU или промышленными одноплатными компьютерами) ваш выбор физического уровня и протокола передачи напрямую влияет на задержку обработки, стабильность системы и сложность драйверов:
Проектирование в рамках этих спецификаций критически важно. Например, при потоковой передаче через интерфейс RJ45 IP позволяет маршрутизировать сжатые видеопотоки H.264 на большие расстояния с использованием стандартных коммутаторов, однако внутренний этап сжатия на интегрированном ASIC добавляет задержку обработки. В качестве альтернативы, USB UVC передает несжатые 14-битные кадры или 8-битные визуальные буферы с меньшей задержкой, что делает его идеальным для обработки на границе в реальном времени. Однако важно, чтобы длина кабелей не превышала трех метров во избежание рассинхронизации по времени.
Для конфигураций, которые напрямую взаимодействуют с специализированными платами расширения печатных плат, параллельные 14-битные потоки направляют прямые оцифровки ROIC прямо во входные буферы процессора. Хотя этот метод обеспечивает почти нулевую задержку, он требует написания сложных драйверов устройств (таких как деревья устройств Linux V4L2) и трассировки высокочувствительных дифференциальных сигнальных линий со строгим согласованием импеданса.
OEM-решения продуктов высокого разрешения
Для реализации этих интерфейсных технологий интеграторы могут выбирать из высокопроизводительных неохлаждаемых VOx-сборок ядра в зависимости от своих системных ограничений. Ниже представлены два проверенных промышленностью варианта датчиков, разработанных для быстрого развертывания оборудования.
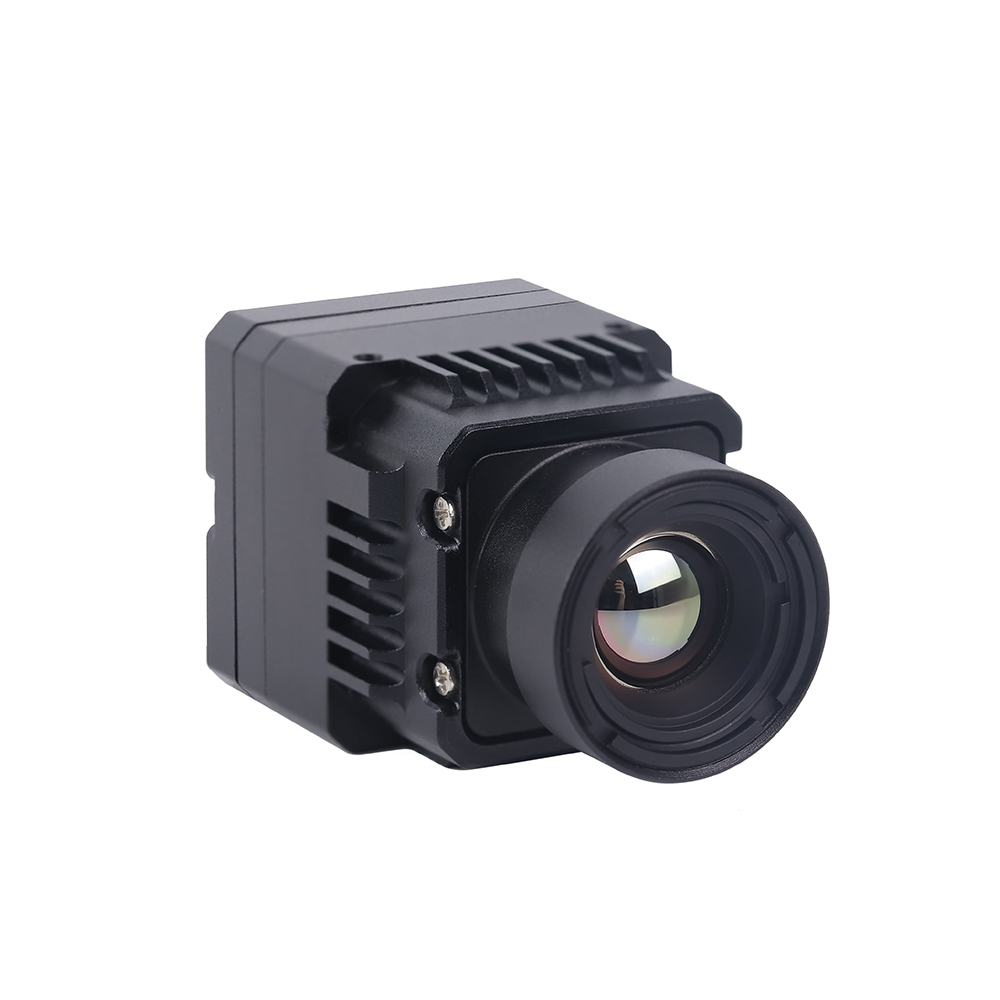
A. Неохлаждаемый инфракрасный RJ45 CVBS RTSP IP 640*512 ASIC тепловизионный сенсорный модуль камеры
Построенный на мощном ядре обработки изображений с ASIC, этот дизайн предлагает как готовую к сети цифровую, так и аналоговую связь в интегрированном корпусе. Он специально разработан для автономных станций мониторинга, панорамно-наклонно-зумных (PTZ) массивов и систем безопасности реального времени, требующих многоканальных сигнальных выходов.
Критические спецификации:
- ⚙️ Разрешение FPA: 640×512 пикселей (высокоточная VOx-матрица с шагом 12 мкм)
- ⚙️ Двойной выход: Одновременный цифровой RTSP-поток через RJ45 Ethernet и сырое аналоговое композитное видео CVBS
- ⚙️ Бортовой ASIC: Аппаратно-ускоренная коррекция неравномерности в реальном времени, цифровой зум и многопалитровое цветовое отображение
- ⚙️ Целевое использование: Постоянная охрана периметра, роботизированные наблюдательные установки и сетевые ИИ-узлы
Посмотреть детали продукта и цены ➔
B. Неохлаждаемый LWIR USB мини 640*512 модуль ядра тепловизионной камеры для дронов
Когда вес и физический объем являются вашими основными конструктивными ограничениями, это микроядро предлагает решение, аналогичное по производительности промышленным тепловизионным полезным нагрузкам DJI. Имея размеры всего 21 мм × 21 мм, он разработан для прямой интеграции в критичные по весу подвесы дронов и компактные ручные системы.
Критические спецификации:
- ⚙️ Форм-фактор: Ультраминиатюрный размер 21 мм × 21 мм
- ⚙️ Широкая экосистема объективов: Резьбовое крепление поддерживает фокусные расстояния, включая 5 мм, 9 мм, 13 мм, 18 мм, 35 мм, 50 мм, 75 мм, 100 мм и 150 мм
- ⚙️ Варианты разрешения: Нативное разрешение 640×512 с опциями 640×480
- ⚙️ Подключение к хосту: Протокол UVC plug-and-play через стандартный USB, обеспечивающий простую интеграцию с системами Linux и Android

Посмотреть детали продукта и цены ➔
Для архитектурных вариаций, требующих более простых диапазонов разрешения относительно бюджетных компоновок, инженеры могут использовать меньшие модули неохлаждаемого тепловизионного ядра MD Series 384x288 LWIR. В качестве альтернативы, для быстрого полевого тестирования, динамических точечных проверок или прототипирования plug-and-play вы можете использовать совместимую с мобильными устройствами Android USB тепловизионную камеру для быстрого захвата изображений и калибровки целевых полей в реальном времени.
Инженерия интеграции дронов
Вот в чем дело: физическая интеграция дрона — это то место, где стандартные инженерные концепции часто дают сбой. Вы монтируете высокочувствительный к температуре датчик внутри корпуса из углеродного волокна, который постоянно трясется от высокочастотных вибраций двигателей и подвергается мощным электромагнитным помехам (EMI) от расположенных рядом электронных регуляторов скорости (ESC). Если вы не спроектируете полезную нагрузку с учетом этих реалий, ваш чистый тепловой сигнал в итоге будет выглядеть как помехи на старом ЭЛТ-телевизоре.
Оптимизация по SWaP-C и механическая изоляция
Каждый грамм лишнего веса полезной нагрузки напрямую сокращает полетное время вашего дрона. Для систем, критичных к весу, корпуса камер на заказ должны изготавливаться из легкого алюминия 6061-T6 или печататься из термопластичных материалов с углеродным волокном, таких как PA12-CF. Алюминиевый сплав дает явное преимущество, одновременно выступая в роли экрана от электромагнитных помех и эффективного пассивного теплоотвода.
В отличие от охлаждаемых датчиков, неохлаждаемые микроболометры не требуют энергоемких криогенных систем охлаждения. Однако, поскольку их калибровка очень чувствительна к изменениям температуры окружающей среды, тепло от близлежащей электроники может нагревать матрицу микроболометра (FPA). Этот локальный нагрев вызывает "тепловой дрейф", проявляющийся в виде пространственного шума или облакоподобных артефактов на видеопотоке. Чтобы предотвратить это, изолируйте модуля ИК-тепловизионной камеры с помощью монтажных проставок с низкой теплопроводностью из PEEK или Ultem. Кроме того, используйте термоинтерфейсные материалы с высокой теплопроводностью (с теплопроводностью ≤ 5 Вт/м·К) для отвода тепла от задних компонентов ASIC к внешней металлической раме подвеса.
Электрическая изоляция и фильтрация питания
Электрическая система дрона — сложная среда для чувствительных сенсорных массивов. Бесколлекторные электронные регуляторы скорости (ESC) и мощные двигатели генерируют значительные коммутационные помехи и просадки напряжения на клеммах аккумулятора. Этот высокочастотный шум может ухудшить работу чувствительного ROIC микроболометра.
Для обеспечения чистого питания изолируйте линии питания модуля от основной аккумуляторной шины:
- ⚙️ Двухступенчатая фильтрация: Пропустите питание через высокоэффективный импульсный понижающий регулятор для снижения напряжения до 5,5–6,0 В, затем через специализированный линейный стабилизатор с низким падением напряжения (LDO) и высоким подавлением помех для получения чистого выходного напряжения +5,0 В без пульсаций (пульсации ≤ 10 мВ от пика до пика). Это предотвращает проникновение электрического шума в необработанные тепловые кадры.
- ⚙️ Правильное экранирование: Заключите высокоскоростные цифровые линии (такие как USB и массивы MIPI) в экранирующие оплетки из луженой меди, а кодовые линии заземлите в одной общей точке заземления на плате управления питанием, чтобы избежать контуров заземления.
Интеграция связи с использованием контуров управления MAVLink
Для получения данных полезной нагрузки и настройки параметров с наземной станции управления автопилот дрона (под управлением PX4 или ArduPilot) должен преобразовывать команды MAVLink в инструкции, понятные модулю тепловизионной камеры:
- ⚙️ Запуск калибровки (NUC): Неохлаждаемые болометры регулярно выполняют калибровку механическим затвором, называемую коррекцией неоднородности (NUC), для сброса вариаций отклика пикселей. Назначьте динамическую команду MAVLink (например,
MAV_CMD_DO_DIGITAL_IMAGER_CONTROL) непосредственно на последовательный выходной канал автопилота для ручного запуска затвора камеры перед критическими задачами сканирования. - ⚙️ Переключение палитр: Отправляйте пакеты последовательного управления через интерфейсы UART или RS232 для переключения внутренних таблиц поиска (LUT) модуля в реальном времени. Это позволяет пилотам переключаться из режимов "White-Hot" или "Black-Hot" на высококонтрастные палитры "Ironbow" во время поисково-спасательных операций (SAR).
Периферийный ИИ и радиометрическое слияние датчиков
Для автоматического отслеживания целей, обнаружения утечек газа и картирования структурных аномалий простой подачи видеовыхода в модель машинного обучения недостаточно. Системы должны использовать необработанный 14-битный радиометрический поток для сохранения точных данных тепловых измерений.
Извлечение точных радиометрических данных о температуре
В платформах автоматического отслеживания стандартные 8-битные визуальные изображения (0–255 пикселей) не обладают глубиной детализации необработанных данных датчика. Вместо этого инженеры захватывают необработанные 14-битные потоки (значения 0–16383), чтобы зафиксировать каждое микро-Кельвиновое измерение. Преобразование этих необработанных значений пикселей в фактические показания температуры (Цельсий) обычно выполняется с помощью простого линейного уравнения:
Для стандартных неохлаждаемых сенсорных массивов коэффициент масштабирования составляет 0,1K на младший значащий бит (LSB). Вычитание смещения Кельвина (273,15) преобразует шкалу в Цельсий. Следующий шаблон Python показывает, как считывать необработанные 14-битные векторы данных, вычислять локальные температуры и генерировать нормализованные визуальные карты с использованием Python и библиотек компьютерного зрения с открытым исходным кодом:
import cv2
Мультиспектральные совмещения и бисенсорное слияние
Для максимальной ситуационной осведомленности инженеры часто комбинируют RGB-датчики видимого света высокого разрешения с неохлаждаемыми тепловизионными камерами. Однако наложение этих двух полей зрения представляет две технические проблемы: Параллаксные ошибки (вызванные физическим расстоянием между объективами) и различия в Пространственное разрешение (например, сопряжение 1080p камеры видимого света с тепловизионным ядром 640×512).
Для устранения этих пространственных различий системы вычисляют матрицу двумерного аффинного преобразования. Совмещая известные высококонтрастные тепловые и оптические калибровочные мишени на плоской поверхности, вы сопоставляете координаты пикселей с тепловизионной камеры на изображение видимого света:
Где матрица преобразования M обрабатывает масштаб, поворот и сдвиги совмещения. После калибровки этот шаг гарантирует, что когда ваша ИИ-модель (например, YOLOv8) обнаруживает цель, визуальная ограничивающая рамка совпадает с тепловым показанием с попиксельной точностью. Это обеспечивает надежное отслеживание объектов в изменяющихся условиях освещения.
Углубленные ответы на вопросы по OEM-интеграции
Q1: Как добиться потоковой тепловизионной передачи в реальном времени с низкой задержкой на Raspberry Pi или другом одноплатном компьютере?
cv2.VideoCapture с V4L2 и запрос необработанных потоков Y16 (16-бит) позволяет избежать накладных расходов на преобразование цветового пространства. Это позволяет хост-карте сосредоточиться на граничном ИИ-выводе и отслеживании метрик, поддерживая стабильную частоту кадров видео 30 Гц или 50 Гц.
Q2: Какой тепловизионный модуль лучше всего подходит для приложений, чувствительных к весу, таких как DIY или коммерческие дроны?
Q3: Могут ли эти модули тепловизионных сенсоров выдавать сырые температурные данные для анализа пользовательскими ИИ-алгоритмами?
📚 Ссылки и дополнительная литература
- Отраслевой стандарт: Изучите передовые разработки тепловизионной оптики и материалы из халькогенидов на LightPath Technologies.
- Основы физики: Поймите электромагнетизм излучения и свойства микроболометров на Тепловизионная съёмка — Википедия.
- Справочник по настройке системы: Ознакомьтесь с альтернативными неохлаждаемыми кернами для промышленной интеграции в нашем Руководство по неохлаждаемым кернам серии MD.





