








Тепловизионный модуль камеры 640 512 35 мм: Полное руководство по B2B-интеграции для дронов и Edge AI
3 июля 2026 г.
90-мм Тепловизионный модуль камеры с Edge AI: Высокоточное наблюдение на большом расстоянии
6 июля 2026 г.
Лучший тепловизионный модуль 256x192 25 мм для самодельных прицелов и дронов: экономичный длиннофокусный ИК-датчик
Для интеграторов оптических систем, инженеров по дронам и разработчиков специализированных тепловизионных прицелов выбор идеального сенсорного ядра длинноволнового инфракрасного диапазона (LWIR) требует баланса между пространственным разрешением, физическим весом, энергопотреблением и оптической досягаемостью. В то время как сенсоры 640x512 остаются золотым стандартом для широкоугольных высококлассных тепловизионных платформ, на рынке среднебюджетных промышленных и тактических решений стремительно набирает популярность новая системная архитектура: сочетание экономичного неохлаждаемого микроболометра с разрешением 256x192 и узконаправленного телеобъектива 25 мм. Эта высокооптимизированная конфигурация сужает поле зрения (FoV), концентрируя пространственное разрешение на больших дистанциях и обеспечивая выдающуюся дальность обнаружения, сопоставимую с гораздо более дорогими системами.
Разработка полезной нагрузки для воздушного дрона или легкого самодельного тепловизионного прицела требует компонентов, созданных по промышленным стандартам, с низким энергопотреблением, минимальным тепловым дрейфом и надежными электрическими интерфейсами, такими как MIPI CSI-2, USB или CVBS. Мы детально разберем технические параметры, определяющие работу неохлаждаемых тепловизионных модулей, исследуем оптическую физику, проанализируем реальные архитектуры интеграции с одноплатными компьютерами (SBC) и продемонстрируем высокопроизводительные модули, разработанные для точного соответствия этим аппаратным требованиям.
Суть такова: если вы хотите создать систему, которая действительно работает в полевых условиях и не разоряет бюджет, вы должны точно понимать, как шаг пикселя вашего сенсора, динамика объектива и плата-носитель взаимодействуют друг с другом. В работе мы не полагаемся на маркетинговую мишуру. Мы смотрим на реальную тепловую чувствительность, строгие расчеты DRI и аккуратную трассировку плат. Давайте перейдем к сути того, как эта конфигурация работает в реальных условиях.
Содержание
- 👉 Физика разрешения 256x192 и шага пикселя микроболометра
- 👉 Почему телеобъектив 25 мм меняет правила игры: анализ DRI
- 👉 Цифровые и электрические интерфейсы: расшифровка MIPI CSI-2, USB и CVBS
- 👉 Интеграция периферийного ИИ и развертывание SDK на SBC
- 👉 Подобранный каталог продукции B2B и демонстрация характеристик
- 👉 План реализации: самодельный тепловизионный прицел и полезная нагрузка дрона
- 👉 Углубленное техническое FAQ
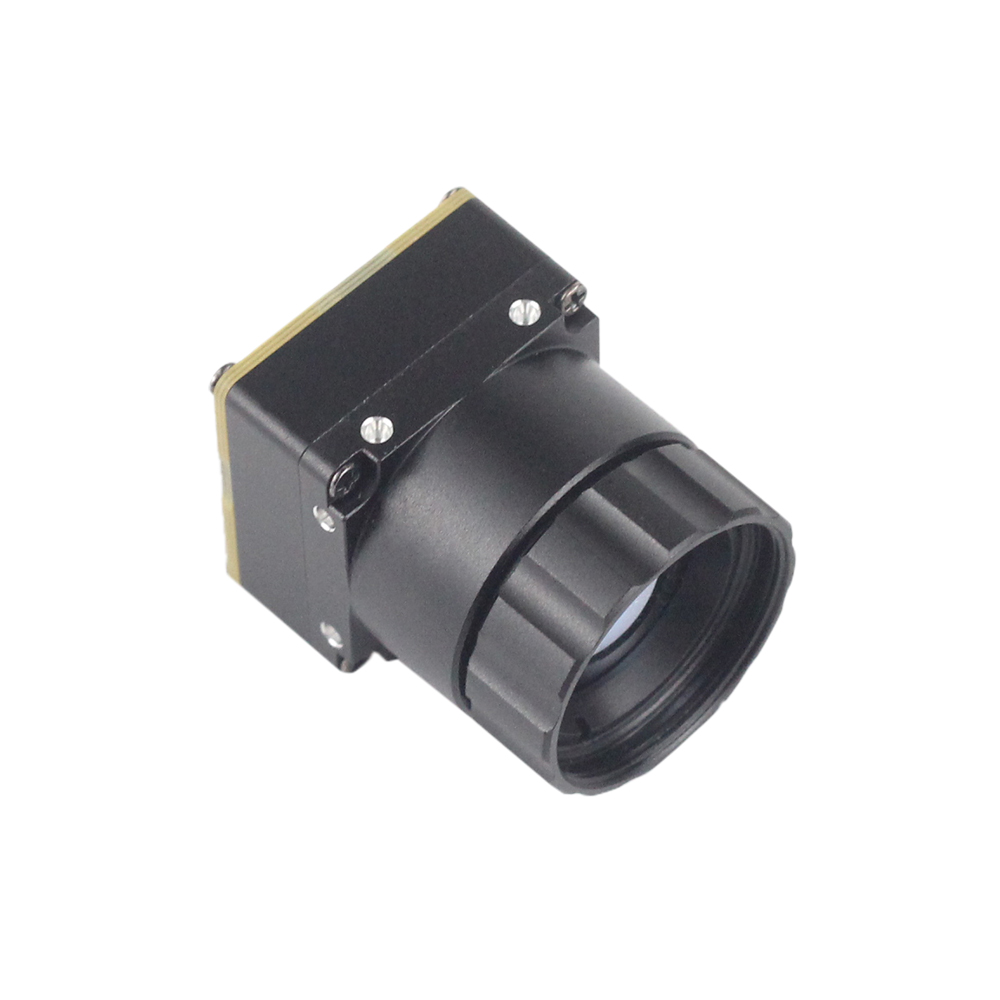
Физика разрешения 256x192 и шага пикселя микроболометра
Сердцем любой современной системы инфракрасной визуализации является неохлаждаемая микроболометрическая матрица. Чтобы оценить тепловизионный модуль 256x192 25 мм, мы должны сначала рассмотреть механику матрицы в фокальной плоскости (FPA). Сегодняшние промышленные сенсоры в основном используют тонкие пленки оксида ванадия (VOx) или аморфного кремния, нанесенные на кремниевую интегральную схему считывания (ROIC). VOx остается предпочтительным материалом для профессиональных применений благодаря более высокому температурному коэффициенту сопротивления (TCR), что приводит к снижению значений эквивалентной шуму разности температур (NETD) и более чистому изображению в широком диапазоне условий эксплуатации.
Когда электромагнитное излучение в длинноволновом инфракрасном спектре (обычно от 8 до 14 микрометров) попадает на неохлаждаемую микроболометрическую матрицу, отдельные воксельные пиксели поглощают тепловую энергию. Это поглощение вызывает локальное изменение температуры в активном материале, что, в свою очередь, изменяет его электрическое сопротивление. ROIC непрерывно измеряет эти изменения сопротивления по всем 49 152 пикселям в матрице 256x192, преобразуя их в цифровые числа (DN), которые формируют тепловой кадр. Поскольку это термоэлектронный процесс, а не процесс квантового возбуждения, как в охлаждаемых детекторах MWIR, неохлаждаемые датчики VOx не требуют криогенного охлаждения, что делает их чрезвычайно легкими, энергоэффективными и конструктивно прочными.
Роль шага пикселя (12 мкм против 17 мкм)
Шаг пикселя — это физическое расстояние между центрами соседних детекторных элементов на сенсорной матрице. Долгие годы стандартом индустрии были 17 мкм. Однако переход на технологию с шагом пикселя 12 мкм коренным образом изменил экономику и физику тепловой интеграции. При уменьшении шага пикселя при сохранении постоянного разрешения матрицы физический размер самого сенсорного чипа уменьшается. Это напрямую влияет на оптическое увеличение, механические ограничения и производственные затраты.
Для расчета физических горизонтальных и вертикальных размеров FPA используется следующее уравнение:
Размеры FPA = Разрешение × Шаг пикселя
Давайте сравним активные области для FPA 256x192 по обоим стандартам:
- ⚙️ Стандартный шаг пикселя 17 мкм: Активная область сенсора составляет 4,35 мм (по горизонтали) на 3,26 мм (по вертикали), что дает физическую диагональ 5,44 мм.
- ⚙️ Современный шаг пикселя 12 мкм: Активная область сенсора составляет 3,07 мм (по горизонтали) на 2,30 мм (по вертикали), что дает физическую диагональ всего 3,84 мм.
Это уменьшение физического размера является ключевым для современных оптических конфигураций. Поскольку диагональ сенсора 12-мкм микроболометра значительно меньше, чем у его 17-мкм предшественника, объектив с заданным фокусным расстоянием (например, 25 мм) будет проецировать более узкое поле зрения или большее увеличение на меньший сенсор. По сути, переход на шаг пикселя 12 мкм позволяет системным инженерам достичь той же телефото-производительности, используя меньшую, более легкую и бюджетную оптику из германия. Это уменьшение размера линзы невероятно ценно для чувствительных к весу подвесов аэродронов и ручных монокулярных прицелов, где важен каждый грамм.
Понимание NETD и тепловой чувствительности
Эквивалентная шуму разность температур (NETD) — это основной показатель, используемый для количественной оценки тепловой чувствительности инфракрасного детектора. Он представляет собой изменение температуры цели, которое создает отношение сигнал/шум, равное единице. Выражается в милликельвинах (мК), типичные высокопроизводительные B2B-ядра демонстрируют значения NETD ≤40 мК или ≤50 мК, откалиброванные при апертуре F/1.0 и номинальной температуре окружающей среды цели 300 Кельвинов.
Более низкий NETD дает несколько явных преимуществ в полевых условиях:
- ✅ Превосходный контраст в условиях низкой контрастности: В высокооднородные тепловые дни, например, во время дождливых периодов или в условиях высокой влажности тропической среды, где окружающие поверхности стабилизируются до одинаковых температур, чувствительный сенсор может легко различать тонкие структурные детали, которые на высокошумящих сенсорах выглядели бы как плоский серый цвет.
- ✅ Более низкий пространственный шум: Низкие значения NETD минимизируют временной и пространственный статический шум, обеспечивая надежную работу алгоритмов программного обнаружения границ и пороговой обработки без обработки видеопотоков, насыщенных артефактами.
- ✅ Улучшенное различение объектов: Обнаружение слабых тепловых вариаций между целью, такой как млекопитающее или блок двигателя, и ее фоном становится гораздо быстрее и точнее, сокращая количество ложных срабатываний в автоматизированных контурах наблюдения.
Почему телеобъектив 25 мм меняет правила игры: анализ DRI
Высокопроизводительное тепловизионное ядро настолько эффективно, насколько эффективен оптический узел, установленный перед ним. В то время как объективы с малым фокусным расстоянием (например, от 2 мм до 9 мм) весьма практичны для ситуационной осведомленности на близком расстоянии, тушения пожаров внутри помещений и широкоугольной навигации дронов, они по своей сути ограничены для дальнего наблюдения и разведки. Широкоугольный объектив распределяет доступные пиксели матрицы 256x192 по обширному пространственному полю, из-за чего любая цель на умеренном расстоянии покрывает лишь долю одного пикселя.
Выбор телеобъектива 25 мм с высоким коэффициентом пропускания полностью меняет математическую динамику. Сужая поле зрения примерно до 7,0° × 5,3°, оптическая система значительно улучшает свое мгновенное поле зрения (IFOV). IFOV определяет физический пространственный размер, проецируемый на один пиксель на определенном расстоянии, и вычисляется по следующему уравнению:
IFOV (радианы) = Шаг пикселя (d) / Фокусное расстояние (f)
Для современного сенсора с шагом пикселя 12 мкм в паре с объективом 25 мм:
IFOV = (12 × 10^-6 м) / (25 × 10^-3 м) = 0,48 миллирадиан (мрад)
Чтобы преобразовать это в осязаемое реальное отображение, мы вычисляем физический размер области, которую будет контролировать один пиксель на расстоянии 1000 метров:
Пространственное разрешение на 1000 м = 1000 м × 0,00048 рад = 0,48 метра (48 сантиметров)
Эта невероятно плотная концентрация пикселей означает, что на расстоянии 1000 метров объект шириной примерно 1 метр будет разрешен как минимум двумя полными пикселями. Такой уровень разрешения является значительным прорывом по сравнению с широкоугольными установками, где человек на расстоянии 100 метров может не зарегистрироваться даже как один дискретный пиксель.
Дальности целей DRI (Критерии Джонсона)
Для расчета точных характеристик дальности цели для сетей безопасности, спецификаций проектирования БПЛА и охотничьих систем инженеры применяют Критерии Джонсона. Согласно этому стандарту, тепловизионное обнаружение цели разбивается на три абсолютных уровня, основанных на активных пикселях, разрешенных по критическому размеру цели:
- ⚙️ Обнаружение (2 пикселя): Определение того, что интересующий объект присутствует в тепловой сцене.
- ⚙️ Распознавание (8 пикселей): Различение класса объекта (например, отличие человека от животного или грузовика от легкового автомобиля).
- ⚙️ Идентификация (12 пикселей): Определение конкретных деталей цели (например, отличие гражданского автомобиля от военного или распознавание определенной позы человека).
В таблице ниже приведены прогнозируемые показатели производительности для тепловизионного ядра 256x192 с шагом пикселя 12 мкм в паре с высокопрозрачной германиевой линзой 25 мм F/1.0 в стандартных ясных атмосферных условиях:
Понимание этой динамики оптической дальности критически важно при проектировании систем, предназначенных для работы на больших высотах или на обширных территориях. Например, разработчики дронов полагаются на точное моделирование DRI для оптимизации высотных схем при автоматическом сканировании. Для получения дополнительной информации о том, как инфракрасные полезные нагрузки на базе дронов используются для мониторинга обширных природных сред, вы можете ознакомиться с нашими выводами о том, как технология тепловидения с БПЛА помогает в обследовании и защите дикой природы.
Цифровые и электрические интерфейсы: расшифровка MIPI CSI-2, USB и CVBS
При интеграции модуля тепловизионной камеры во встроенную электрическую схему решающее значение имеет выбор правильного физического и основанного на протоколах цифрового или аналогового интерфейса. Этот выбор напрямую влияет на задержку, энергопотребление, глубину данных и сложность физической трассировки печатных проводников.
MIPI CSI-2 (Мобильный интерфейс процессора для камер, последовательный интерфейс 2)
Для профессиональных систем, требующих высокоскоростного прямого взаимодействия с SoC с абсолютно минимальной задержкой, MIPI CSI-2 является ведущим стандартом. Этот протокол физически подключается к процессору, используя линии низковольтной дифференциальной передачи сигналов (LVDS), состоящие из одной тактовой линии и одной или нескольких выделенных линий данных. Поскольку интерфейс MIPI обходит промежуточные микросхемы-мосты, он обеспечивает прямую связь на уровне регистров с процессором сигналов изображения (ISP) главного процессора.
Ключевые особенности интеграции MIPI CSI-2 включают:
- ✅ Пропускная способность и глубина данных: MIPI CSI-2 легко обрабатывает несжатые 14-битные потоки необработанных радиометрических данных или предварительно отформатированные потоки YUV422 на высоких частотах кадров (например, от 25 Гц до 50 Гц) с чрезвычайно низкими накладными расходами.
- ✅ Профиль задержки: Задержка практически нулевая (менее 2 миллисекунд), что делает его весьма подходящим для быстрых контуров стабилизации управления полетом и систем сопровождения целей.
- ⚙️ Физическая реализация: Из-за высокочастотной работы разработчики плат должны планировать трассировку дифференциальных линий с контролируемым импедансом ($100\,\Omega$ дифференциальный импеданс). Это физическое соединение обычно выполняется с помощью современных микрокоаксиальных ленточных кабелей или высокогибких гибких схем, разработанных ведущими поставщиками, такими как Amphenol.
USB 2.0 / USB Video Class (UVC)
Если быстрое прототипирование, кроссплатформенная совместимость программного обеспечения и простота установки являются приоритетами высшего уровня, USB представляет собой идеальный путь. Стандартизированный как интерфейс USB Video Class (UVC), модуль регистрируется непосредственно в главных операционных системах как стандартная веб-камера без драйверов.
Ключевые особенности интеграции USB включают:
- ✅ Высокая переносимость программного обеспечения: Совместимость с UVC гарантирует, что модуль тепловизионной камеры может сразу работать в средах Windows, Linux, Android или macOS без необходимости разработки пользовательских драйверов на системном уровне.
- ⚙️ Накладные расходы на интеграцию: Реализация USB требует наличия на печатной плате модуля камеры микросхемы физического приемопередатчика USB. Это немного увеличивает физическую занимаемую площадь, тепловыделение и потребление электроэнергии по сравнению с чистыми конструкциями MIPI. Если вы хотите подробнее изучить технические преимущества этого интерфейса, ознакомьтесь с нашим руководством по модулям USB-тепловизионных камер высокого разрешения и пользовательским OEM-ядрам для PCBA.
CVBS (композитный видеосигнал основной полосы частот)
CVBS остается весьма востребованным в тактических прицелах и устаревших дрон-системах благодаря своей простоте, устойчивости и легкости физической прокладки.
Ключевые особенности интеграции CVBS включают:
- ✅ Аналоговый устаревший выход: Передает стандартные аналоговые композитные видеосигналы (в формате NTSC или PAL) по коаксиальным линиям $75\,\Omega$ или простым витым парам, что делает его высокосовместимым с микро OLED-дисплеями.
- ✅ Производительность радиоканала: CVBS подключается напрямую к стандартным аналоговым видеопередатчикам (VTX). В отличие от цифровых каналов, которые полностью теряют пакеты и зависают при помехах, аналоговые композитные передачи ухудшаются плавно с расстоянием, обеспечивая читаемость визуального потока во время дальних полетов или полетов с высокими помехами. Понимание этих аналоговых путей критически важно, особенно при оценке принципа и работы модулей передачи изображения дрона.
Интеграция периферийного ИИ и развертывание SDK на SBC
Промышленная автоматизация, интеллектуальная безопасность, отслеживание дронов и системы сельскохозяйственного мониторинга все чаще требуют локализованной обработки на граничных вычислениях. Вместо использования драгоценных каналов радиопередачи для отправки сырых потоков обратно на наземную станцию, современные архитектуры выполняют выделение целей и расчет температуры прямо на источнике с помощью одноплатных компьютеров (SBC), таких как NVIDIA Jetson (Orin Nano/NX) или Raspberry Pi семейство.
Обработка массивов радиометрических данных
Стандартная полезная нагрузка тепловизионного видео — это не просто визуальная картинка; это массив измерительных точек. Для массива 256x192 модуль камеры выдает 49 152 дискретных точки данных температуры на кадр, обычно кодируемых с разрядностью 14 бит на пиксель. В радиометрическом потоке исходное цифровое значение пикселя (Digital Number, или DN) напрямую сопоставляется с абсолютной температурой с использованием линейных масштабных коэффициентов.
Основной линейный расчет для преобразования необработанных данных микроболометра в значения температуры определяется следующим образом:
T_target = (Значение пикселя × Масштабный коэффициент) - Смещение
Это позволяет разработчикам извлекать точные значения в градусах Цельсия, Фаренгейта или Кельвина для любой координаты пикселя в реальном времени. Следующий скрипт Python демонстрирует, как интегрированный одноплатный компьютер на базе Linux анализирует необработанные радиометрические буферы:
import numpy as np
Внедрение моделей граничного ИИ
После декодирования и нормализации необработанных пикселей их можно напрямую подавать в сверточные нейронные сети (CNN), специально обученные на инфракрасных изображениях. Такие модели, как YOLO (You Only Look Once) или MobileNet, работают непосредственно на граничных ускорителях для:
- ⚙️ Дифференциации тепловых сигнатур: Различение между людьми-нарушителями, дикими животными, отражениями растительности и ложными источниками тепла на основе геометрических профилей и интенсивности тепла.
- ⚙️ Изоляции горячих точек: Мгновенное обозначение аномалий, таких как неисправные соединители линий электропередач, опасности на электрических подстанциях, стресс сельскохозяйственных культур или возникновение лесных пожаров.
- ⚙️ Выполнения циклов кинематического отслеживания: Передача пространственных координат ограничивающей рамки непосредственно на автопилотные контроллеры полета дрона, автоматическое панорамирование локализованных подвесов для удержания целевых сигнатур в центре кадра.
Подобранный каталог продукции B2B и демонстрация характеристик
Чтобы помочь агентам по закупкам B2B и системным разработчикам в поиске эталонного оборудования, в следующей таблице оцениваются профессиональные неохлаждаемые инфракрасные тепловые модули. Эти варианты обеспечивают исключительные конфигурации производительности через интерфейсы MIPI, USB и CVBS.
Углубленные обзоры продуктов
Неохлаждаемый инфракрасный мини-модуль тепловизионной камеры Mipi Mini2
Разработанная специально для применения на микро-воздушных судах (MAV), эта серия обеспечивает высокооптимизированные весовые характеристики без ущерба для тепловой чувствительности. Она отличается четким и резким изображением, компактными размерами и низкой стоимостью.
Этот модуль оснащен процедурами коррекции плоского поля в реальном времени (FFC), встроенным улучшением динамического диапазона (DDE) и чрезвычайно низким профилем самонагрева для предотвращения теплового дрейфа внутри закрытых корпусов подвеса. Он высоко оптимизирован для прямой интеграции на бесщеточные 2-осевые и 3-осевые мини-подвесы дронов.

Посмотреть детали и цены продукта ➔
Неохлаждаемый мини-модуль тепловизионной камеры 384x288 для дронов
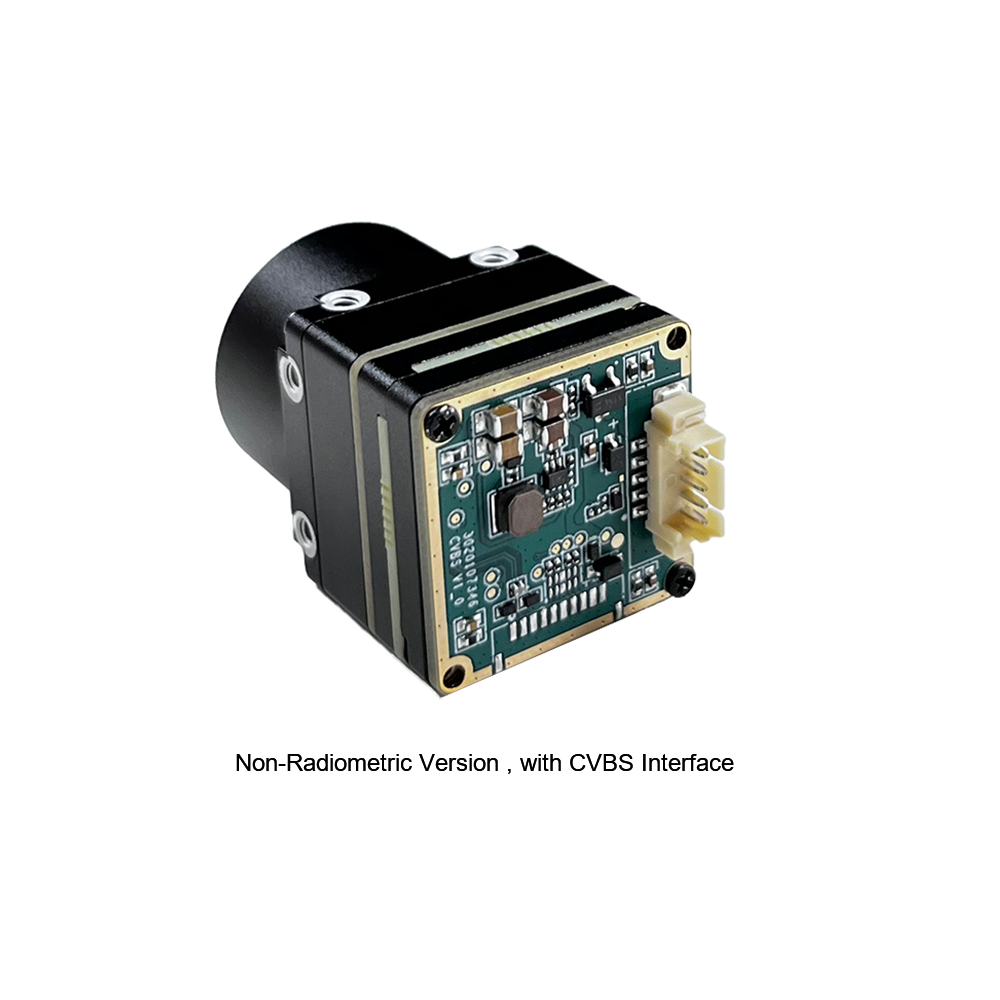
Модуль измерения температуры инфракрасного тепловизионного изображения серии MINI представляет собой высокоточный, малогабаритный и универсальный инфракрасный тепловизор для онлайн-измерения температуры. В нем используются высококачественные детекторы, высокое разрешение, стабильная производительность и мощные функции. Он оснащен множеством интерфейсов, что делает его предпочтительным продуктом в таких областях применения, как машинное зрение, проверка безопасности, интеллектуальное производство, обслуживание оборудования и бортовые системы роботов-дронов.
Этот модуль оснащен усовершенствованным корпусом из алюминиевого сплава, который функционирует как встроенный радиатор, экранируя внутренний детектор от окружающих электронных помех и поддерживая стабильность радиометрической калибровки температуры. Он обладает высокой устойчивостью к экстремальным ударам и вибрациям конструкционной среды.
Посмотреть детали и цены продукта ➔
План реализации: самодельный тепловизионный прицел и полезная нагрузка дрона
Для разработчиков аппаратного обеспечения, создающих полевой тепловизионный прицел своими руками или интегрированную платформу дрона, этот план интеграции описывает стандартные требования к компоновке по питанию, механической конструкции и динамической маршрутизации сигналов.
A. Подача питания и фильтрация
Матрицы микроболометров очень чувствительны к электрическим помехам. Высокочастотный шум, генерируемый бесщеточными ESC (электронными регуляторами скорости) или беспроводными передатчиками, может легко испортить шину питания микроболометра, создавая бегущие вертикальные линии или статический снег в инфракрасном видеопотоке. Чтобы предотвратить это, разработчики должны реализовать многоступенчатую конструкцию фильтрации:
- ⚙️ Линейный стабилизатор с низким падением напряжения (LDO): Питайте модуль тепловизионной камеры с помощью выделенного линейного стабилизатора с высоким коэффициентом подавления пульсаций источника питания (PSRR), полностью изолированного от цифровых плоскостей питания.
- ⚙️ Развязывающие конденсаторы: Разместите развязывающие конденсаторы (керамические типы $0.1\mu\text{F}$ и $10\mu\text{F}$) как можно ближе к входным контактам питания модуля камеры, чтобы сгладить высокочастотные пульсации.
B. Высоконадежные электрические соединения
Дроны и прицелы, устанавливаемые на огнестрельное оружие, подвергают электронные компоненты сильным перегрузкам и вибрациям, которые могут быстро разъединить разъемы:
- ⚙️ Прочная кабельная разводка: Используйте переходы на гибко-жестких печатных платах высокой плотности или фиксирующие микрокоаксиальные разъемы (например, усиленные конструкции, разработанные компанией Amphenol), чтобы предотвратить ошибки подключения во время работы.
- ⚙️ Снятие механических напряжений: Нанесите специальный электронный клей или высоконадежную полиимидную каптоновую ленту на фиксирующие выступы разъемов на усиленных сборках, чтобы предотвратить выскакивание физических контактов разъема при сильной отдаче или быстрых полетных движениях.
C. Механический отвод тепла
Поскольку неохлаждаемые микроболометры VOx рассчитывают температуру на основе изменений сопротивления датчика, поддержание стабильной температуры окружающей среды вокруг рамки датчика абсолютно необходимо. Тепло, исходящее от бортовых микропроцессоров или видеопередатчиков, может вызывать локальные тепловые градиенты по всему ядру, что приводит к искажению изображения или ошибкам "затенения".
- ⚙️ Теплоизоляция: Установите ядро с использованием непроводящих нейлоновых или углепластиковых стоек, чтобы блокировать передачу тепла от соседних плат обработки.
- ⚙️ Путь радиатора: Убедитесь, что металлический корпус ядра физически соединен с внешним алюминиевым или медным радиатором с помощью высококачественных силиконовых термопрокладок, позволяя пассивному воздушному потоку или активному нисходящему потоку от пропеллеров дрона стабилизировать рабочую температуру модуля.

Углубленное техническое FAQ
Достаточно ли разрешения 256x192 с объективом 25 мм для наружного сканирования и самодельных тепловизионных прицелов?
Чем профессиональные неохлаждаемые тепловые модули отличаются от бюджетных потребительских тепловых адаптеров?
Можно ли эти неохлаждаемые модули тепловизионных камер напрямую интегрировать в одноплатные компьютеры, такие как Raspberry Pi или Jetson Nano?
📚 Ссылки и дополнительная литература
- Отраслевой стандарт: Архитектуры одноплатных компьютеров Raspberry Pi
- Аппаратные компоненты: Высоконадежные электрические соединения Amphenol
- Связанное руководство: Технология тепловидения БПЛА помогает в обследовании и защите дикой природы
- Связанное руководство: Принцип и функция модулей передачи изображений дронов
- Связанное руководство: USB-модуль тепловизионной камеры высокого разрешения, заказные OEM-ядра для PCBA





