








Руководство по модулям тепловизионных камер: выбор подходящего неохлаждаемого ИК-датчика для самостоятельных проектов, дронов и Linux
4 июня 2026 г.
Руководство по модулям инфракрасных тепловизионных камер: выбор подходящего неохлаждаемого ядра LWIR для дронов, Raspberry Pi и самостоятельных проектов
5 июня 2026 г.
Руководство по модулям тепловизионных камер: выбор подходящего LWIR-ядра для дронов, DIY и потоковой передачи в реальном времени
Послушайте, выбор модуля тепловизионной камеры превратился в одну из самых запутанных покупок в современной встраиваемой технике. Рынок переполнен противоречивыми заявлениями — дешёвые сенсоры класса MLX обещают "тепловидение", а выдают размытую сетку 32x24 пикселя, в то время как экосистемы, завязанные на DJI, стоят тысячи долларов и не дают никакой гибкости в работе с оборудованием. Собираете ли вы полезную нагрузку для дрона, самодельный тепловизионный прицел, установку для потоковой передачи в реальном времени на Raspberry Pi или станцию контроля горячих точек печатных плат — неправильное разрешение ядра, фокусное расстояние объектива или выходной интерфейс погубят весь проект ещё до того, как отобразится первый кадр.
Вот в чём суть: это руководство отсекает всё лишнее. Мы подробно разберём, как работает технология неохлаждаемых LWIR (длинноволновых инфракрасных) микроболометров, почему разрешение 640×512 стало оптимальным для серьёзных применений, как подобрать фокусное расстояние (от 5 мм до 150 мм) под дальность обнаружения и как добиться плавной потоковой передачи USB/UVC с низкой задержкой на встраиваемых платформах. К концу чтения вы сможете подбирать модуль тепловизионной камеры с инженерной точностью — согласовывая разрешение сенсора, объектив, частоту кадров и интерфейс с вашей конкретной задачей: дрон, инспекция или измерения. Давайте сделаем это правильно.
Содержание
- 👉 Что такое модуль тепловизионной камеры?
- 👉 Как работает технология неохлаждаемых LWIR-микроболометров
- 👉 Разрешение: 384×288 против 640×512 против 640×480
- 👉 Выбор объектива и фокусного расстояния (5–150 мм)
- 👉 Выходные интерфейсы и потоковая передача в реальном времени
- 👉 Практический разбор применений: дроны, самодельные прицелы, контроль печатных плат
- 👉 Рекомендуемый продукт: миниатюрное LWIR-ядро 640×512 (таблица характеристик)
- 👉 Контрольный список по интеграции для инженеров
- 👉 Часто задаваемые вопросы
Что такое модуль тепловизионной камеры?
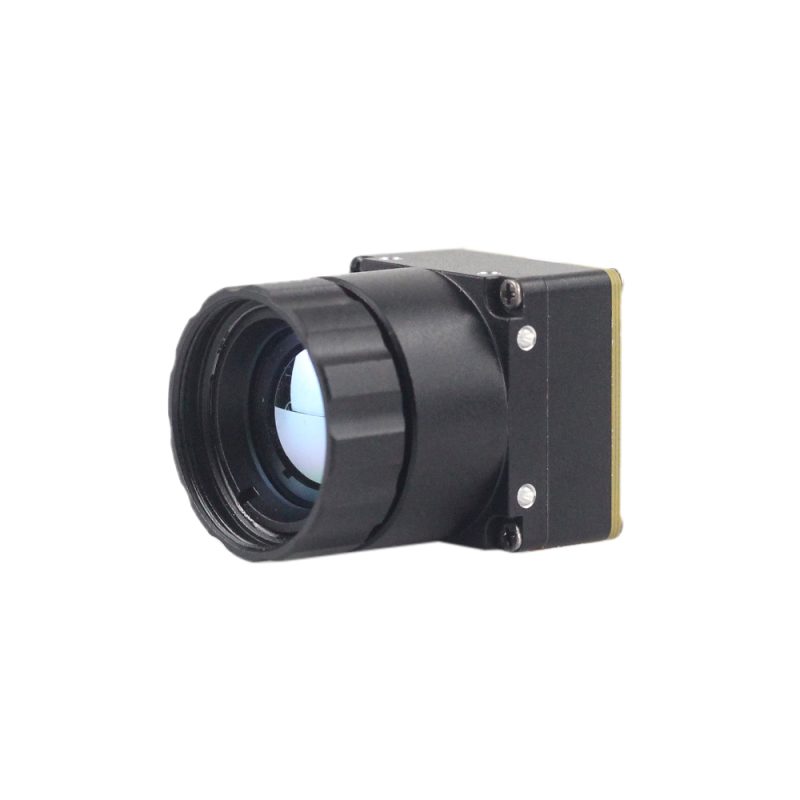
Модуль тепловизионной камеры — это автономная подсистема формирования изображений (сенсор, ASIC/ISP, объектив и выходной интерфейс в едином корпусе), которая преобразует невидимое инфракрасное излучение в видимое тепловое изображение. Важный момент: он предназначен для установки в более крупное устройство-носитель, а не для использования на столе в качестве самостоятельной камеры. Это двигатель, который приводит в действие всё — от коммерческих полезных нагрузок дронов до ручных инструментов контроля.
Нужно чётко разделять в уме модуль и готовую камеру. Модуль — это "сердце": без дисплея, без аккумулятора, без защитного корпуса. Именно эта упрощённая природа даёт инженерам и энтузиастам свободу создавать собственные полезные нагрузки — устанавливая ядро в напечатанный на 3D-принтере корпус прицела, подвес дрона или настольную установку для контроля. Вы предоставляете платформу-носитель, модуль обеспечивает тепловидение.
Большинство серьёзных модулей работают в LWIR-диапазоне — области электромагнитного спектра 8–14 мкм. Этот диапазон идеален для обнаружения объектов с температурой окружающей среды — людей, работающих механизмов, электроники под напряжением, — поскольку такие цели излучают наиболее интенсивно в длинноволновой инфракрасной области. Диапазоны MWIR и SWIR, напротив, подходят для специализированных промышленных или научных работ, но требуют более дорогого, часто охлаждаемого оборудования. Существует также принципиальное разделение на охлаждаемые и неохлаждаемые конструкции, о чём мы поговорим в следующем разделе.
Анатомия модуля: 4 основных компонента
Каждый полноценный модуль тепловизионной камеры состоит из четырёх функциональных блоков. Вот что находится внутри:
- ⚙️ Микроболометрическая фокальная матрица (FPA) — сетка теплочувствительных пикселей, которая выполняет непосредственное детектирование.
- ⚙️ Процессор обработки изображений / интегральная схема считывания (ROIC) — считывает матрицу и применяет коррекции, превращающие необработанные данные в чистое изображение.
- ⚙️ Оптика — линза из германия или халькогенидного стекла, фокусирующая длинноволновое ИК-излучение на матрицу ФПУ.
- ⚙️ Выходной интерфейс — USB/UVC, MIPI, аналоговый или LVDS, передающий кадры на ваше хост-устройство.
Если вы оцениваете варианты разрешения начального уровня, наш разбор модуля золотого стандарта MD-Series 384×288 станет практичной отправной точкой.
Как работает технология неохлаждаемых LWIR-микроболометров
Лежащая в основе физика на самом деле изящна. Любой объект выше абсолютного нуля испускает инфракрасное излучение пропорционально своей температуре. Внутри модуля матрица микроболометров содержит тысячи микроскопических пикселей, спроектированных для поглощения длинноволновых ИК-фотонов. Когда ИК-энергия попадает на пиксель, он слегка нагревается, изменяя свое электрическое сопротивление. СИС измеряет это изменение сопротивления покадрово по всей матрице, преобразуя малые температурные вариации в связное тепловое изображение. Видимый свет не нужен — эти модули видят в полной темноте, сквозь дым и в самых суровых условиях окружающей среды.
Слово "неохлаждаемый" здесь является настоящим коммерческим прорывом. Старым охлаждаемым тепловым датчикам требуется криогенный охладитель для снижения температуры детектора до экстремальных значений, что добавляет объем, вес, энергопотребление, стоимость и механический компонент, подверженный отказам. Неохлаждаемые микроболометры работают при температуре окружающей среды, что означает меньший размер, значительно более низкое энергопотребление, более низкую стоимость, почти мгновенное включение и гораздо большее среднее время наработки на отказ (СВНО). Для дронов, борющихся с ограничениями по весу и заряду батареи, и для самодеятельных разработчиков, экономящих бюджет, неохлаждаемая технология — единственно разумный выбор.
Шаг пикселя и чувствительность (NETD с пояснением)
Две характеристики определяют, насколько хорошим будет тепловое изображение. Первая — NETD (эквивалентная шуму разность температур), которая показывает наименьшую разницу температур, которую датчик может надежно выделить из шума. Чем ниже, тем лучше; модуль с рейтингом ниже 50 мК может разрешать тонкие тепловые градиенты — слабое тепло слегка перегревающегося резистора или тепло тела человека на прохладном фоне. Датчики с высоким NETD просто размывают эти различия в шуме.
Вторая — шаг пикселя, физическое расстояние между пикселями, обычно 12 мкм или 17 мкм. Меньший шаг 12 мкм упаковывает больше пикселей в кристалл меньшего размера, давая вам и более четкое изображение, и более компактный модуль — именно то, что требуется для тесных подвесов дронов. Шаг и разрешение вместе определяют, сколько реальных деталей попадет на ваш экран.
Роль СИС и коррекция неоднородности (NUC)
Необработанный сигнал с микроболометра никогда не бывает идеально однородным — отдельные пиксели реагируют немного по-разному. Встроенный СИС исправляет это с помощью коррекции неоднородности (NUC), часто используя механический затвор для получения плоского эталона и перекалибровки матрицы. Поверх этого накладывается автоматическая регулировка усиления (AGC), которая оптимизирует контраст в видимом тепловом диапазоне, а также цифровое улучшение детализации, повышающее резкость краев. Вместе эти процессы создают "четкое и ясное изображение", которое рекламирует модуль Mini 640. И не обманывайтесь — надежность физических соединений плата-плата и USB, передающих этот обработанный сигнал, имеет огромное значение при встраиваемой интеграции; поставщики разъемов, такие как Molex , устанавливают тот эталон долговечности, на который вам следует ориентироваться в условиях сильной вибрации на дронах.
Разрешение: 384×288 против 640×512 против 640×480
Разрешение — это не просто цифра для тщеславия; оно напрямую определяет способность обнаружения. Больше пикселей на цели означает большую дальность обнаружения и более тонкие тепловые детали. Эта взаимосвязь формализована в стандарте стандарт DRI (Обнаружение, Распознавание, Идентификация), который определяет, сколько пикселей должно попасть на цель, прежде чем вы сможете просто обнаружить её, распознать, что это такое, и, наконец, конкретно идентифицировать. Каждый добавленный пиксель отодвигает эти три порога дальше.
384×288 — Экономичная точка входа
Модуль 384×288 — это разумный выбор для маломощных, компактных, бюджетных сборок и задач ближнего мониторинга. Он обеспечивает полноценное тепловизионное изображение без затрат и нагрузки на пропускную способность, характерных для более высоких разрешений, что делает его идеальным для компактных портативных устройств и инспекций начального уровня. Для полного обзора характеристик смотрите наш углубленный материал о экономичном модуле MD-Series 384×288.
640×512 / 640×480 — Профессиональный стандарт
Переход на разрешение класса 640 дает примерно в 3,3 раза больше пикселей, чем у сенсора 384, — это преобразующий скачок для серьезных задач с дронами и инспекцией. Дополнительная плотность пикселей увеличивает дальность обнаружения, повышает четкость мелких деталей и дает запас для цифрового зума и ИИ-инференса. Тонкое различие между 640×512 и 640×480 сводится к варианту FPA и результирующему соотношению сторон; модуль Mini удобно предлагает оба варианта, чтобы вы могли подобрать подходящий для вашего дисплея или конвейера обработки. Наш Mini 640: сверхкомпактное глубокое погружение рассматривает это в мельчайших деталях.
| Разрешение | Всего пикселей | Типичное применение | Относительная стоимость |
|---|---|---|---|
| 384×288 | ~110,000 | Бюджетный, ближнего действия, ручной | $ |
| 640×480 | ~307,000 | Профессиональная инспекция, потоковая передача | $$ |
| 640×512 | ~327,000 | Полезная нагрузка дронов, дальнего действия | $$ |
Если вы активно сравниваете Mini 384 и Mini 640 для вашей следующей сборки, наш гид по тепловизионным модулям 2025 для быстрой и недорогой интеграции представляет компромиссы бок о бок для инженеров.
Выбор объектива и фокусного расстояния (от 5 мм до 150 мм)
Как только разрешение определено, выбор объектива становится самым большим рычагом влияния на реальную производительность. Основной принцип — обратный компромисс: фокусное расстояние определяет соотношение между полем зрения (FOV) и дальностью обнаружения. Короткое фокусное расстояние дает широкий FOV с детализацией на близком расстоянии, в то время как длинное фокусное расстояние сужает FOV, но концентрирует пиксели на удаленных целях, значительно увеличивая дистанцию обнаружения.
Короткие фокусные расстояния (5–18 мм): применения с широким FOV
Короткие объективы хороши там, где нужно видеть широкую сцену вблизи. Инспекция печатных плат, ближняя термография, ручное сканирование и внутренняя безопасность — все выигрывают от широкого поля зрения, которое обеспечивает оптика от 5 мм до 18 мм. На плотной монтажной плате короткое фокусное расстояние удерживает весь узел в кадре, в то время как сетка 640 пикселей разрешает отдельные горячие компоненты.
Средние фокусные расстояния (25–50 мм): сбалансированная полезная нагрузка дронов
Диапазон от 25 мм до 50 мм — рабочая лошадка для общего картографирования с дронов и охраны периметра. Он балансирует полезную дальность обнаружения с достаточно широким FOV для эффективного покрытия земли во время полета, что делает его рекомендацией по умолчанию для операторов, которым нужна универсальность, а не специализация.
Длинные фокусные расстояния (75–150 мм): дальнее обнаружение
Когда задача — высотное наблюдение с дронов, мониторинг удаленных объектов или поиск и спасение, длинные фокусные расстояния от 75 мм до 150 мм оправдывают себя. Упаковывая больше пикселей на далекие цели, они максимизируют диапазоны DRI, так что человека или транспортное средство можно обнаружить и распознать с безопасного расстояния.
Материал объектива важен не меньше фокусного расстояния — возможно, даже больше. Качественная германиевая оптика с антибликовым (AR) покрытием и атермализацией сохраняет изображение стабильным при перепадах температуры. Дешевая оптика ухудшает тепловое пропускание, смягчает изображение и расфокусируется при нагреве или охлаждении окружающей среды — подрывая работу того самого сенсора, за который вы заплатили хорошие деньги.
Поскольку подбор объектива зависит от конкретного применения, наша инженерная команда с радостью порекомендует точное фокусное расстояние для вашей полезной нагрузки и требований к обнаружению — просто свяжитесь с нами по ссылкам для консультаций в этом руководстве.
Выходные интерфейсы и потоковая передача в реальном времени на встраиваемых платформах
Выходной интерфейс определяет, насколько легко ваш модуль взаимодействует с хостом. У вас есть четыре распространенных варианта на выбор:
- ⚙️ USB/UVC — универсальный разъем для современной разработки; plug-and-play и без драйверов.
- ⚙️ MIPI CSI-2 — высокая пропускная способность, но требует интеграции на уровне платы и поддержки со стороны ядра.
- ⚙️ Аналоговый CVBS — предельно прост, но ограничен устаревшими дисплеями.
- ⚙️ LVDS — отлично подходит для промышленных объединительных плат, неудобен для любителей.
USB/UVC однозначно выигрывает для DIY и быстрой интеграции, потому что он plug-and-play и не требует драйверов как на Linux, так и на Windows. Никаких хаков ядра, никакой компиляции пользовательских драйверов — модуль просто определяется как стандартное видеоустройство, точно как веб-камера. Для прототипирования и мелкосерийных продуктов это сокращает время разработки с недель до часов.
Потоковая передача на Raspberry Pi и ESP32
Для плавного живого видео стабильная, постоянная частота кадров от 25 до 30 Гц важнее, чем заявленное разрешение. Модуль должен удерживать эту частоту в пределах доступной пропускной способности USB, сохраняя задержку достаточно низкой для наложения в реальном времени. Именно здесь дешёвые I²C-сенсоры класса MLX терпят крах: они общаются по медленной шине на крошечных разрешениях и низкой частоте обновления, выдавая прерывистый, блочный вывод, бесполезный для видео. Стабильный UVC-вывод Mini 640 обходит всё это, предоставляя беззадержечные, полноразрешающие тепловые кадры сразу после обнаружения.
Программный стек и инструментальные цепочки
Со стороны программного обеспечения UVC-модуль напрямую вписывается в основную инструментальную цепочку:
- ✅ OpenCV для компьютерного зрения.
- ✅ V4L2 для нативного захвата в Linux.
- ✅ Python-конвейеры для быстрого скриптинга.
- ✅ GStreamer для надёжной потоковой передачи и транскодирования.
Сопряжение модуля с хорошо поддерживаемой платой-носителем ещё больше ускоряет сборку — экосистема Raspberry Pi HAT и встраиваемой периферии от Waveshare является популярной основой для тепловизионных проектов, которым требуется дополнительный ввод-вывод, управление питанием или вывод на дисплей.
Бюджет питания и тепла для встраиваемых сборок
Всегда учитывайте напряжение и потребляемый ток, прежде чем завершать сборку. Одноплатные компьютеры, такие как Raspberry Pi, и микроконтроллеры, такие как ESP32, имеют ограниченный бюджет питания USB, и недостаточно мощная шина вызывает просадки напряжения, потерю кадров или сбои распознавания. Когда вы используете тепловизионный модуль вместе с другими периферийными устройствами, качественный активный USB-хаб — это недорогая страховка от перемежающихся отказов. Для полного сквозного процесса интеграции ознакомьтесь с нашим руководством по низкозатратной быстрой интеграции 2025 года.
Углублённые примеры применения: дроны, самодельные тепловизоры и инспекция печатных плат
Тепловизионные полезные нагрузки для дронов (сравнимые с DJI, собственной сборки)
Для воздушной работы каждый грамм и миллиметр на счету. Ядро Mini 640 размером 21 мм × 21 мм достаточно мало и легко, чтобы аккуратно вписаться в компактные подвесы и изготовленные на 3D-принтере крепления, оставляя место для электроники наложения телеметрии. Реальные задачи охватывают сельское хозяйство (картирование стресса посевов), инспекцию солнечных панелей (обнаружение неработающих ячеек с высоты), поисково-спасательные работы и мониторинг линий электропередач. Решающий фактор — стоимость: этот модуль обеспечивает тепловизионное изображение, сравнимое с DJI, за малую долю цены закрытой проприетарной полезной нагрузки — и при этом оставляет вам полный контроль над оборудованием.
Самодельные тепловизионные прицелы и портативные устройства
Для охотников, наблюдателей и самодельщиков то же ядро служит основой портативных тепловизионных прицелов с наложением прицельной сетки и питанием от батарей. Это напрямую разбивает устойчивый миф "дешёвое — значит плохое": настоящий неохлаждаемый микроболометр класса 640 с корректной NUC и AGC выдаёт чистое, пригодное для использования изображение, которое не уступает гораздо более дорогим коммерческим прицелам, с бонусом в виде полной свободы кастомизации.
Тепловизионная инспекция печатных плат и электроники
Сочетание короткого фокусного расстояния с разрешением 640 превращает модуль в прецизионный диагностический инструмент. На плотно заселённых платах такая плотность пикселей позволяет различить отдельные горячие точки — критически важная возможность для теплового профилирования в R&D, анализа отказов и проверки пайки оплавлением. Инженеры могут точно определить незначительно перегревающийся компонент задолго до того, как он вызовет отказ в полевых условиях.
Безопасность, наблюдение и промышленный мониторинг
Для стационарных установок высокая адаптивность модуля к окружающей среде и стабильная работа поддерживают круглосуточную, всепогодную эксплуатацию. Тепловизионное зрение обнаруживает нарушителей в полной темноте и сигнализирует о перегреве промышленного оборудования до того, как произойдёт поломка. Подробнее об этих сценариях читайте в нашем специальном обзоре Mini 640 для промышленной инспекции и безопасности.
Рекомендуемый продукт: Модуль неохлаждаемой LWIR-камеры тепловизионного изображения Mini 640×512
Объединяя всё вместе, модуль неохлаждаемой LWIR Mini 640×512 — это наше рекомендуемое ядро для дронов, самодельных прицелов и встраиваемой потоковой передачи в реальном времени. Он обеспечивает чёткое и резкое изображение, компактный размер и низкую стоимость — редкое сочетание в этой сфере. Сверхкомпактный корпус 21 мм × 21 мм, опциональное разрешение 640×480, полная линейка объективов 5/9/13/18/35/50/75/100/150 мм, стабильная работа и высокая адаптивность к окружающей среде делают его пригодным практически для любого тепловизионного проекта, который вы только можете себе представить.

| Спецификация | Подробнее |
|---|---|
| Название продукта | Неохлаждаемое LWIR USB ядро модуля тепловизионной камеры Mini 640×512 для дронов (аналог DJI) |
| Тип сенсора | Неохлаждаемый LWIR микроболометр |
| Разрешение | 640×512 / 640×480 (опционально) |
| Размер модуля | 21 мм × 21 мм (ультракомпактный) |
| Варианты объективов | 5 / 9 / 13 / 18 / 35 / 50 / 75 / 100 / 150 мм |
| Выходной интерфейс | USB / UVC (подключи и работай) |
| Качество изображения | Чёткое, резкое изображение с NUC и AGC |
| Адаптация к окружающей среде | Высокая / стабильная производительность |
| Идеальные области применения | Дроны, самодельные прицелы, встраиваемое зрение, инспекция печатных плат, безопасность |
| Ценовая позиция | Сравнимое с DJI изображение за малую долю стоимости |
Посмотреть детали и цены продукта ➔
Если ваш проект строго ограничен бюджетом и рассчитан на малую дальность, Mini 384 — достойная альтернатива, которая меняет количество пикселей на более низкую стоимость и энергопотребление — сравните обе модели в нашем Публикация о характеристиках MD-Series 384×288 перед тем, как принять окончательное решение.
Контрольный список по интеграции для инженеров
Прежде чем размещать заказ, пройдитесь по этому инженерному чек-листу, чтобы убедиться, что модуль полностью подходит для вашей системы:
- ⚙️ Целевое разрешение — сверьте его с требованиями DRI для вашей самой дальней задачи.
- ⚙️ Фокусное расстояние — выберите его, сопоставив поле зрения с самыми близкими и самыми дальними интересующими объектами.
- ⚙️ Выходной интерфейс — убедитесь, что ваша хост-платформа его поддерживает; для большинства быстрых сборок это означает подтверждение совместимости с UVC на вашей машине с Linux или Windows.
- ⚙️ Питание и пропускная способность — подсчитайте общее потребление тока всеми периферийными USB-устройствами и добавьте активный концентратор, если превышаете лимиты вашей платы.
- ⚙️ Механическое крепление — планируйте с учетом посадочного места 21×21 мм, оставляя зазор для оправы объектива и разгрузки натяжения кабеля.
- ⚙️ Программный конвейер — создайте прототип как можно раньше; настройте захват в OpenCV или GStreamer до финализации корпуса, чтобы выявить проблемы с частотой кадров или задержкой, пока изменения еще дешевы.
Следуйте этой последовательности, и вы избежите самых распространенных ошибок интеграции и добьетесь первого рабочего кадра гораздо быстрее.
Демонстрационное видео мини-ядра тепловидения 640×512
Часто задаваемые вопросы: Модули тепловизионных камер
В1: Какой модуль тепловизионной камеры лучше всего подходит для потоковой передачи видео высокого разрешения в реальном времени на Raspberry Pi или ESP32?
В2: Можно ли использовать китайский модуль тепловизионной камеры для самодельных прицелов или сборки дронов без ущерба для качества изображения?
В3: Какое разрешение тепловизионного датчика и объектив мне выбрать для моего приложения (инспекция печатных плат, дроны или измерения)?
📚 Ссылки и дополнительная литература
- Отраслевой стандарт (встраиваемая экосистема): Waveshare — Raspberry Pi HAT и несущие платы
- Отраслевой стандарт (надежность разъемов): Molex — разъемы «плата-плата» и USB
- Связанное руководство: Руководство по тепловизионным модулям 2025: недорогая быстрая интеграция для инженеров
- Связанное руководство: Миниатюрный неохлаждаемый LWIR-модуль 640: сверхкомпактное тепловидение 640×512
- Связанное руководство: MD-Series 384×288 Тепловизионная Золотая Спецификация





