640x512 MIPI وحدة حرارية: نواة كاميرا OEM عالية الدقة للطائرات بدون طيار والذكاء الاصطناعي المدمج
17 سبتمبر 2026
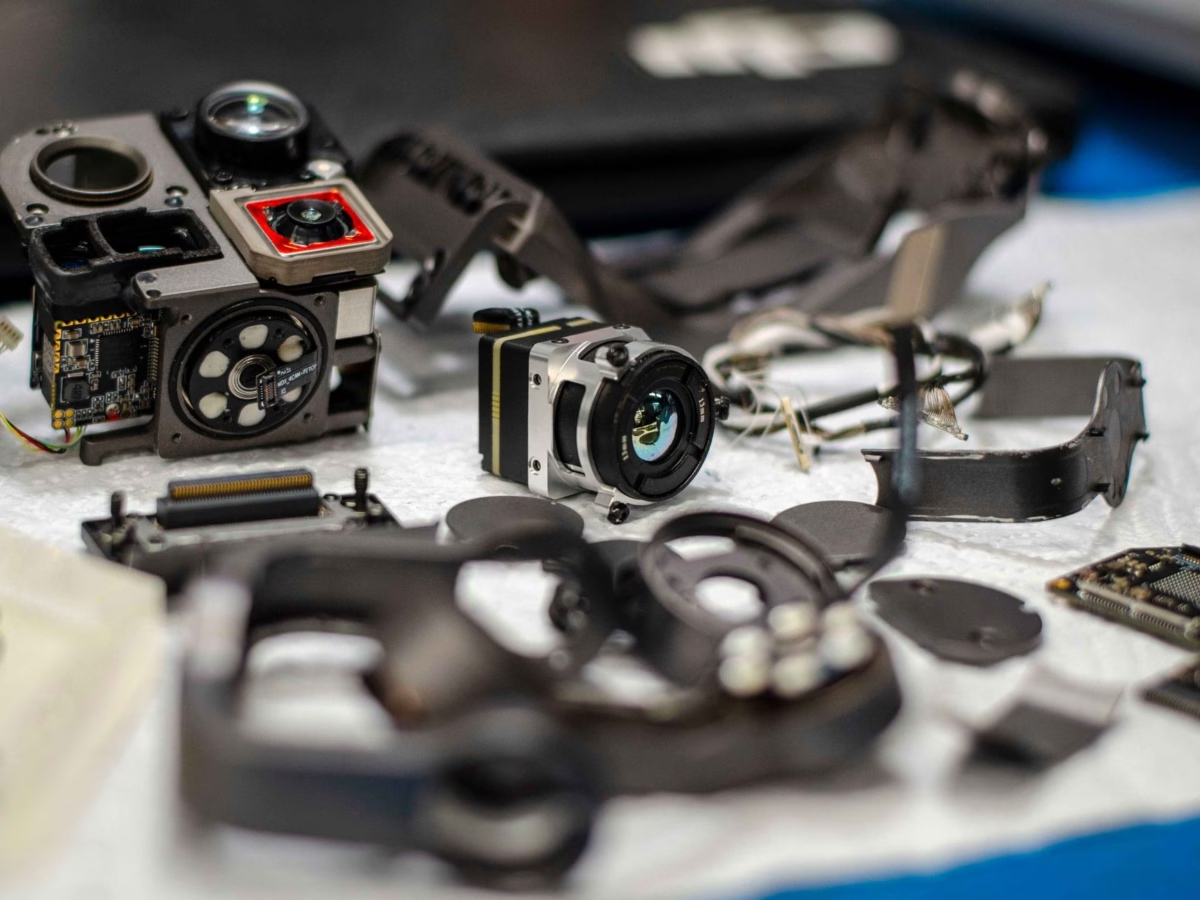
تعمل المنظومات الجوية الذاتية الحديثة والمنصات الروبوتية الرشيقة بشكل متزايد في ظروف رؤية معدومة الإضاءة، وضباب جوي كثيف، وبيئات معقدة. فبينما تتعثر الكاميرات الكهروبصرية المرئية في الظلام وتواجه مصفوفات LiDAR النشطة عقوبات كبيرة في الطاقة والحوسبة والوزن، يوفر الاستشعار بالأشعة تحت الحمراء طويلة الموجة البصمة الإشعاعية المباشرة المطلوبة للوعي الظرفي المستمر. بالنسبة لمهندسي بنية الأنظمة المدمجة، ومطوري البرامج الثابتة، ومهندسي الحمولات، فإن نشر نواة كاميرا حرارية غير مبردة بواجهة MIPI يسد الفجوة بين فيزياء التصوير الحراري عالية الدقة والحوسبة الطرفية محدودة الموارد. فمن خلال إقران مصفوفات مستشعرات الميكروبولومتر بأكسيد الفاناديوم مباشرة مع ناقلات الواجهة التسلسلية للكاميرا 2 الخاصة بواجهة معالج الصناعة المتنقلة الأصلية، يتجاوز المطورون أعباء التسلسل الكارثية، وارتعاش الناقل، واختناقات المعالج الكامنة في واجهات USB القديمة أو الفيديو المركب التناظري.
إن دمج مستشعر حراري MIPI أصلي مباشرة في بنى الأنظمة على الرقاقة الحديثة — مثل سلسلة NVIDIA Jetson Orin وRockchip RK3588 وNXP i.MX8 أو منصات الحوسبة Raspberry Pi — يفتح الباب أمام الوصول المباشر للذاكرة المعجل بالأجهزة، والتقاط الإطارات بدون نسخ، وزمن انتقال خط أنابيب أقل من ميلي ثانية. يشرح هذا المخطط التقني المبادئ الهندسية البصرية والكهربائية والبرمجية التي تحكم نوى الكاميرات الحرارية غير المبردة بواجهة MIPI. من آليات استجابة الميكروبولومتر وخطوط تصحيح عدم الانتظام إلى تصميم لوحة الناقل العتادية، وتطوير برنامج تشغيل Linux V4L2، واختيار المعاملات البصرية، يقدم هذا الدليل خارطة طريق قابلة للتنفيذ للمهندسين الذين يبنون حمولات رؤية حرجة للمهام للطائرات المسيرة الذاتية، ووحدات الفحص الروبوتية، والمنصات الطرفية التكتيكية.
لقد تغير المشهد التشغيلي للمنصات الذاتية بشكل جذري. فبعد أن كان التصوير الحراري يُعامل كحمولة مساعدة مخصصة فقط للتحكم البشري عن بعد عبر قنوات تناظرية هابطة، أصبح الآن تغذية بيانات خام لا غنى عنها تغذي الاستقلالية المدمجة في الوقت الفعلي. تتطلب حزم الإدراك زمن انتقال حتميًا، وعمقًا إشعاعيًا غير مضغوط 14-بت أو 16-بت، وأدنى حمل حوسبي لتنفيذ التموضع ورسم الخرائط المتزامن (SLAM)، والتجزئة الدلالية، وتجنب العوائق الديناميكي. يتطلب تحقيق هذا الملف الأدائي فهمًا عميقًا لكامل حزمة التصوير الحراري، بما يشمل فيزياء الحالة الصلبة لأشباه الموصلات، وتخطيط لوحات الدوائر المطبوعة عالية السرعة التفاضلية، وإدارة الذاكرة على مستوى النواة، وتسريع الذكاء الاصطناعي الطرفي اللاحق.
من خلال تجاوز رقائق جسر البروتوكول الخارجية — مثل دوائر التحويل MIPI إلى USB أو المتوازي إلى USB — يقضي مصممو الأنظمة على نقاط الفشل، ويخفضون تكاليف قائمة المواد، ويوفرون جرامات حرجة من المحاور الجوية. والأهم من ذلك، أن الاتصالات المباشرة الأصلية CSI-2 تمكن المستشعرات الحرارية من المشاركة كمواطنين عتاديين من الدرجة الأولى ضمن بنية معالجة الصور العتادية للمعالج المضيف SoC. وهذا يسمح بتوجيه إطارات الحرارة الواردة مباشرة إلى مسرعات التعلم العميق المتخصصة، ومحركات التدفق البصري، وذاكرة المضيف الموحدة مع تدخل ضئيل من وحدة المعالجة المركزية، مما يجعل الذكاء الحراري في الوقت الفعلي قابلاً للتطبيق حقًا على المنصات المقيدة بالبطارية.
جدول المحتويات
- 👉 البنية الهندسية: كيف تعمل النوى غير المبردة بواجهة MIPI CSI-2
- 👉 مقاييس الأداء الرئيسية للرؤية الحرارية المدمجة
- 👉 تكامل العتاد وبنية خط أنابيب Linux V4L2
- 👉 مواصفات منتجات OEM ومقارنة جنبًا إلى جنب
- 👉 نماذج النشر: الطائرات بدون طيار والروبوتات التكتيكية والذكاء الاصطناعي الطرفي
- 👉 الأسئلة التقنية الشائعة المتعمقة
البنية الهندسية: كيف تعمل النوى غير المبردة بواجهة MIPI CSI-2
يعتمد قلب الكاميرا الحرارية غير المبردة على مصفوفة من البكسلات الدقيقة المصنعة فوق دارة متكاملة لقراءة الإشارة من أشباه الموصلات بأكسيد المعدن التكميلي. يمتص كل بكسل الأشعة تحت الحمراء الساقطة ضمن طيف الأشعة تحت الحمراء ذات الموجة الطويلة، المحدد عادة بين 8 ميكرومتر و14 ميكرومتر. وعلى عكس المستشعرات المبردة تبريديًا مثل كواشف أنتيمونيد الإنديوم أو تيلوريد الكادميوم الزئبقي التي تعمل عند درجات حرارة قرابة 77 كلفن، يستخدم النظام غير المبرد مصفوفة من الكواشف الحرارية تُعرف باسم الميكروبولومتر. تُصنع هذه الكواشف في الغالب من أغشية رقيقة ذات معاملات حرارية عالية للمقاومة، وأبرزها أكسيد الفاناديوم أو السيليكون غير المتبلور.
عندما تصطدم الأشعة تحت الحمراء ذات الموجة الطويلة بغشاء الميكروبولومتر المعزول حراريًا، تمتص المادة الفعالة طاقة الفوتون، مما يؤدي إلى ارتفاع في درجة الحرارة. ويُحدث هذا التحول الحراري تغيرًا متناسبًا وقابلًا للتنبؤ في المقاومة الكهربائية. تقوم دارة القراءة المتكاملة الأساسية بأخذ عينات دورية من المقاومة عبر كل خلية بكسل في مصفوفة المستوى البؤري، محولةً تقلبات المقاومة الدقيقة إلى جهود رقمية باستخدام محولات تناظرية رقمية عالية الدقة مدمجة. ويُعبر عن الخرج كأرقام رقمية خام 14-بت أو 16-بت، تتوافق مباشرة مع الإشعاع غير المعاير الذي يلتقطه كل عنصر استشعار.
تفرض فيزياء تشغيل الميكروبولومتر قيودًا فريدة على تكوين الصورة. يتراوح الثابت الزمني الحراري — المدة اللازمة لغشاء البكسل لتغيير درجة حرارته استجابة لتقلبات الإشعاع الساقط — عادة بين 8 و14 ميلي ثانية. وبالتالي، تتطلب قراءة المستشعر نبضات انحياز كهربائية منظمة بعناية لتجنب التسخين الذاتي، الذي قد يشوه دقة القياس. ونظرًا لأن بكسلات الميكروبولومتر معزولة في أغلفة مفرغة عبر جسور من نيتريد السيليكون المصنعة بدقة ميكرونية، فإن حتى التقلبات الحرارية الطفيفة في هيكل الكاميرا ستغير قراءات البكسلات. ونتيجة لذلك، يجب على دارة القراءة تعويض انجراف درجة حرارة الركيزة باستخدام بكسلات مرجعية عمياء مدمجة محمية من التدفق الحراري الساقط.
لا يمكن تمرير البيانات الرقمية الخام المولدة على مستوى المستشعر مباشرة إلى خوارزميات الرؤية الحاسوبية القياسية أو قياس المسافات البصرية أو الشبكات العصبية الالتفافية دون معالجة رقمية مسبقة واسعة النطاق. تحتوي بيانات الميكروبولومتر الخام على ضوضاء متأصلة كبيرة، وتفاوتات في الكسب المكاني، وشذوذات في الإزاحة. يجب أن ينفذ خط معالجة الإشارات الرقمية المدمج تصحيحات متعددة مكثفة رياضيًا في الزمن الحقيقي:
- ⚙️ تصحيح عدم الانتظام: بسبب تفاوتات التصنيع المجهرية، تُظهر بكسلات الميكروبولومتر الفردية مقاومات أساسية واستجابات حرارية غير متطابقة. تنفذ النوى غير المبردة تصحيح عدم الانتظام باستخدام مصاريع معايرة ميكانيكية (معايرة أحادية النقطة مقابل مرجع حراري داخلي معروف) أو نماذج تصحيح خوارزمية متقدمة بدون مصاريع لإزالة الضوضاء المكانية وانجراف المستشعر عبر درجات حرارة التشغيل المحيطة المتغيرة.
- ⚙️ استبدال البكسلات التالفة: القيود المتأصلة في تصنيع أشباه الموصلات تؤدي حتمًا إلى نسبة صغيرة من البكسلات الميتة أو المشبعة أو الوامضة بشكل متقطع. يحدد معالج الإشارة الداخلي إحداثيات هذه القيم الشاذة ويستكمل قيمها ديناميكيًا استنادًا إلى مصفوفات البكسلات السليمة المحيطة باستخدام نوى هندسية ثنائية الجانب.
- ⚙️ تحسين التفاصيل الرقمية وضغط النطاق الديناميكي: كثيرًا ما تُظهر المشاهد الحرارية نطاقات ديناميكية قصوى تمتد لعشرات الآلاف من العدادات الرقمية، بينما قد تُظهر الأهداف التشغيلية الحرجة — مثل البشر أو الحيوانات المختبئة بين الشجيرات — فارقًا طاقيًا لا يتجاوز جزءًا من الدرجة. يقسم تحسين التفاصيل الرقمية الصورة الإشعاعية عالية النطاق الديناميكي إلى طبقات أساس منخفضة التردد (درجة حرارة المشهد الكلية) وطبقات تفاصيل عالية التردد (الحواف والتباينات المحلية)، مما يسمح بإبراز الفروق الحرارية المحلية بصريًا ومعالجتها بواسطة نماذج الرؤية الحاسوبية الطرفية.
- ⚙️ كبح سقف الضوضاء المكانية: تتجلى ضوضاء النمط الثابت للمستشعر في شكل خطوط أفقية وعمودية دقيقة ناتجة عن مضخمات قراءة الأعمدة والصفوف في ROIC. يطبق خط المعالجة المدمج خوارزميات ترشيح مكاني مضبوطة خصيصًا لتخفيف ضوضاء الخطوط غير الغاوسية دون الإضرار بحدود الحواف البنيوية.
تاريخيًا، كانت مجموعات تقييم المطورين ووحدات الطائرات الاستهلاكية تربط مخرجات المستشعر الخام بالمعالجات المضيفة باستخدام الناقل التسلسلي العام (USB 2.0 أو USB 3.0) أو واجهات التماثلية المركبة القديمة. ومع ذلك، بالنسبة للروبوتات الصناعية والطيران الذاتي الرشيق وأنظمة التوجيه في الزمن الحقيقي، يطرح نقل USB عقبات هندسية شديدة. USB هو بنية اتصال غير متزامنة قائمة على الحزم ويتم استطلاعها من قبل المضيف. يتطلب من مكدس USB البرمجي في نظام تشغيل المضيف معالجة مستمرة لمقاطعات المعاملات وجدولة نقاط النهاية وتسلسل الذاكرة. يؤدي هذا إلى زمن انتقال كبير من طرف إلى طرف — يضيف عادة 30 إلى 80 مللي ثانية من اهتزاز الإطارات. وتحت ضغط ناقل النظام، يمكن أن تُسقط حزم USB بالكامل، مما يؤدي إلى تلعثم كارثي في الإطارات أثناء مناورات الطيران السريعة.
على النقيض من ذلك، فإن MIPI CSI-2 الأصلي هو واجهة فيزيائية عالية السرعة متزامنة ومن نقطة إلى نقطة وأحادية الاتجاه. وفقًا لمواصفات الطبقة الفيزيائية D-PHY الصادرة عن تحالف MIPI، ينقل CSI-2 تدفقات البكسلات المتسلسلة الخام جنبًا إلى جنب مع مسارات ساعة مخصصة مباشرة إلى نظام إدخال الفيديو الفرعي على مستوى العتاد في SoC المضيف. تقوم قنوات الوصول المباشر للذاكرة المخصصة على المعالج بكتابة مخازن الصور الواردة مباشرة إلى ذاكرة النظام دون أي عبء نسخ وباستخدام شبه معدوم لوحدة المعالجة المركزية. ينخفض زمن انتقال الواجهة إلى مستويات دون المللي ثانية، مما يجعلها نواة كاميرا حرارية غير مبردة بواجهة MIPI البنية الواجهة الحاسمة للمستشعر للتحكم في الطيران بالحلقة المغلقة، وقياس المسافات البصرية بالقصور الذاتي عالي السرعة، وتتبع الأهداف الطرفي.
بالنسبة لمكاملي الأنظمة الذين يسعون إلى سياق أوسع للمكونات، يوضح دليلنا الهندسي الشامل حول دليل نوى الأشعة تحت الحمراء عالية الأداء: وحدات LWIR مدمجة لتكامل OEM كيفية تكييف المستشعرات غير المبردة الحديثة عبر منصات الطيران والدفاع المتنوعة.
مقاييس الأداء الرئيسية للرؤية الحرارية المدمجة
يتطلب تحديد نواة MIPI الحرارية غير المبردة المثلى توازنًا تجريبيًا بين الحساسية الحرارية والدقة المكانية والميكانيكا البصرية وقيود SWaP-C. يجب على معماريي الأنظمة المدمجة تقييم أوراق بيانات المستشعرات باستخدام معايير فيزيائية دقيقة:
| معلمة القياس | التعريف التقني | الصلة الهندسية والأثر التشغيلي |
|---|---|---|
| تباعد البكسل | المسافة الفيزيائية من مركز إلى مركز بين بكسلات الكاشف المتجاورة (عادةً 12 ميكرومتر مقابل 17 ميكرومتر). | تقلل المسافة الأصغر بين البكسلات مباشرةً المساحة الفيزيائية الكلية لمصفوفة المستوى البؤري. فالانتقال من 17 ميكرومتر إلى 12 ميكرومتر يقلل البعد البؤري المطلوب لحقل رؤية معين، مما يقلل بشكل كبير الكتلة الفيزيائية والحجم والقطر البصري لعدسات الجرمانيوم باهظة الثمن. |
| NETD | فرق درجة الحرارة المكافئ للضوضاء، ويُقاس بالمللي كلفن (mK) عند عدد بؤرة محدد. | يمثل تغير درجة الحرارة الأدنى الذي ينتج نسبة إشارة إلى ضوضاء تساوي الواحد. النواة المصنفة عند ≤ 40 mK تحلل نسيج المشهد وحدود الأهداف بدقة أعلى بكثير عبر الضباب والرذاذ وأوراق الشجر الخفيفة مقارنة بوحدة قديمة مصنفة عند ≤ 60 mK. |
| معدل الإطارات | تردد الالتقاط الزمني للمستشعر (9 هرتز، 25 هرتز، 30 هرتز، أو 50/60 هرتز). | معدلات الإطارات العالية (25–50 هرتز) إلزامية لملاحة الطائرات بدون طيار والاستقلالية الروبوتية. معدل الإطارات 9 هرتز يسبب ضبابية حركة مكانية شديدة وتأخرًا بصريًا عندما تتحرك الطائرة بدون طيار بسرعات تتجاوز 3 أمتار في الثانية. |
| القياس الإشعاعي | خرج خطي يمثل درجات حرارة سطحية مطلقة معايرة لكل بكسل. | يتيح التصوير الحراري الصناعي الآلي. تسمح البيانات الخام 14-بت لخوارزميات البرمجيات بقياس درجات الحرارة من -20°C إلى +150°C (قياسي) أو +550°C (صناعي) لفحوصات الكهرباء ومراقبة مزارع الطاقة الشمسية. |
يؤثر اختيار العناصر البصرية ذات الموجة الطويلة مباشرةً على الأبعاد الفيزيائية وقدرات الحمولة. لا يمكن للأشعة تحت الحمراء الحرارية اختراق عناصر الزجاج البصري القياسية، فهي معتمة تمامًا في طيف 8 إلى 14 ميكرومتر. يجب أن تتضمن النوى الحرارية بدلاً من ذلك عناصر دقيقة مصنعة من الجرمانيوم أحادي البلورة أو زجاج الكالكوجينيد أو سيلينيد الزنك، ومطلية بطبقات كربونية متخصصة مضادة للانعكاس تشبه الألماس لتحمل البيئات الخارجية القاسية.
يتضمن الاختيار البصري أيضًا إدارة إزالة البؤرة الحرارية. يمتلك الجرمانيوم معامل درجة حرارة معامل انكسار مرتفعًا بشكل غير معتاد (تقريبًا $dn/dt = 4.0 \times 10^{-4}/\text{°C}$)، أي أعلى بنحو 40 مرة من زجاج التاج البوروسيليكاتي البصري النموذجي. مع تغير درجات الحرارة المحيطة أثناء عمليات الطائرات بدون طيار على ارتفاعات عالية، تفقد عدسة الجرمانيوم غير المعوضة تركيزها بسرعة. تحل الوحدات غير المبردة ذات الدرجة الصناعية هذه المشكلة من خلال الإزالة الحرارية البصرية — بدمج مواد بصرية مختلفة ذات ملفات تمدد حراري متعاكسة — أو الإزالة الحرارية الميكانيكية باستخدام أكمام هيكلية دقيقة من الألومنيوم وPOM تضبط فيزيائيًا المسافة بين العدسة والمستوى البؤري مع تغير درجة الحرارة.
يتحدد حقل الرؤية الأفقي للنواة الحرارية غير المبردة بعرض المستشعر النشط والبعد البؤري البصري المختار. تُعبر العلاقة الرياضية بالمعادلة:
HFOV = 2 × arctan( عرض المستشعر / (2 × البعد البؤري) )
حيث يُحسب عرض المستشعر الفيزيائي بضرب دقة البكسلات الأفقية في المسافة الفردية بين البكسلات. لنواة متقدمة بدقة 640×512 مع مسافة بكسل قياسية صناعيًا تبلغ 12 ميكرومتر، يكون إجمالي عرض المستشعر النشط 7.68 ملليمتر:
- ⚙️ اختيار عدسة 9 مم: ينتج مجال رؤية أفقيًا واسعًا يبلغ حوالي 46.2 درجة. هذا المظهر البصري مثالي لتفادي العوائق، والوعي الظرفي، ورحلات البحث والإنقاذ الذاتية على ارتفاعات منخفضة، وخطوط أنابيب التموضع والتعيين المتزامن.
- ⚙️ اختيار عدسة من 18 مم إلى 35 مم: يضيّق مجال الرؤية الأفقي إلى ما بين 24 درجة و12.5 درجة. هذا التركيز البصري يزيد بشكل كبير من مدى الكشف والتعرف والتمييز وفقًا لمعايير جونسون، مما يجعله الأمثل لأمن المحيط، وكشف الأهداف التكتيكية، وفحص بنية خطوط الطاقة التحتية على ارتفاعات عالية.
- ⚙️ اعتبارات مجال الرؤية اللحظي: يحدد مجال الرؤية اللحظي الدقة المكانية لبكسل واحد مُسقط في الفضاء الفيزيائي: $\text{IFOV} = \text{Pixel Pitch} / \text{Focal Length}$. مع خطوة بكسل تبلغ 12 ميكرومتر وعدسة 9 مم، يكون مجال الرؤية اللحظي الناتج 1.33 مللي راديان، مما يعني أنه على مسافة وقوف تبلغ 100 متر، يغطي البكسل الواحد مساحة مربعة تبلغ 13.3 سم × 13.3 سم على الهدف.
إذا كنت تقوم بدمج منصات ذات أثر منخفض باستخدام حواسيب دقيقة للهواة أو صناعية متوسطة، فراجع دليلنا المخصص الذي يغطي أفضل وحدة كاميرا حرارية للرؤية المدمجة في Raspberry Pi للحصول على تقنيات مخصصة لتهيئة العتاد.
تكامل العتاد وبنية خط أنابيب Linux V4L2
يتطلب تحقيق نقل فيديو مستقر بمعدل إطارات عالٍ توجيهًا كهربائيًا منضبطًا بين موصل الطباعة المرنة الفيزيائي لمخرج النواة الحرارية ولوحة الحوسبة المضيفة. تستخدم الطبقة الفيزيائية MIPI CSI-2 إشارات تفاضلية تحكمها مقاييس تأرجح الجهد المنخفض. يجب على مصممي عتاد الحمولة تنفيذ قواعد توجيه لوحة الدوائر المطبوعة التالية بدقة:
- ⚙️ المعاوقة التفاضلية المضبوطة: يجب أن تحافظ جميع أزواج المسارات التفاضلية MIPI D-PHY (مسار البيانات 0، ومسار البيانات 1، ومسار الساعة التفاضلي) على معاوقة تفاضلية مستمرة تبلغ 100 أوم (±10%)، مع تقييد معاوقات المسار أحادي الطرف عند 50 أوم.
- ⚙️ مطابقة طول المسار: لمنع تشوه الطور وتدهور الإشارة عند ترددات التسلسل متعددة الجيجابت، يجب ألا يتجاوز انحراف المسار داخل الزوج بين الخطوط التفاضلية الموجبة والسالبة 0.15 مم (ما يعادل تقريبًا 1 بيكو ثانية من التأخير). يجب أن تظل مطابقة طول المسار بين الأزواج عبر مسارات البيانات والساعة التفاضلية ضمن 0.5 مم بدقة.
- ⚙️ حماية مستوى الأرض والمستويات المرجعية الصلبة: يجب توجيه المسارات التفاضلية عالية السرعة فوق طبقة مستوى أرضي صلبة غير منقطعة دون عبور انقسامات أو حدود الطاقة. يؤدي عبور فجوة مستوى إلى انقطاعات فورية في المعاوقة ذات الوضع المشترك، مما يولد إشعاعًا كهرومغناطيسيًا عالي التردد شديدًا ويؤدي إلى تدهور مخططات عين الإشارة.
- ⚙️ فصل مصدر الطاقة وعزله: دوائر قراءة الميكروبولومتر عالية الحساسية معرضة بشدة لضوضاء مصدر الطاقة. يمكن أن تظهر ضوضاء التبديل الناتجة عن وحدات التحكم الإلكترونية في سرعة الطائرات الرباعية ومحركات الجيمبال عديمة المسفرات عالية العزم على المستوى البؤري الحراري كتشوهات تخطيط أفقي شديدة. يجب عزل قضبان التناظر لوحدة الحرارية باستخدام منظمات منخفضة التسرب ذات نسبة رفض عالية لمصدر الطاقة، متجاوزة تمامًا قضبان توزيع البطارية الخام.
على مستوى نظام التشغيل، تكتشف منصة لينكس المدمجة نواة التصوير الحراري غير المبردة MIPI وتهيئها عبر شجرة مصدر الجهاز. تُمثَّل نواة الكاميرا كجهاز فرعي متصل بمتحكم رئيسي I2C على اللوحة لإدارة السجلات (واجهة التحكم بالكاميرا) وترتبط مباشرة بكتلة نقطة نهاية مستقبل CSI-2 في النظام. فيما يلي مقتطف DTS بمستوى هندسي يمثل إعداد مستشعر إنتاجي:
// عقدة شجرة جهاز Purpleriver LWIR MIPI CSI-2;
بمجرد أن تسجل النواة مشغل الجهاز، تصبح الكاميرا متاحة في فضاء المستخدم عبر أنظمة نواة Video4Linux2 القياسية، وتظهر عادةً كـ /dev/video0. على عكس كاميرات RGB المرئية التي تخرج تدفقات مشفرة بصيغة YUV420 أو MJPEG، تخرج مستشعرات التصوير الحراري الإشعاعي غير المبردة بيانات البكسل بصيغة أعداد صحيحة غير موقعة 16-بت تمثل قيم الإشعاع المعايرة خطيًا (أرقام رقمية). يُلتقط هذا باستخدام صيغة البكسل القياسية V4L2_PIX_FMT_Y16 .
باستخدام إطار الوسائط المتعددة الحديث GStreamer، يمكن للحمولات الروبوتية بث مخازن التصوير الحراري الإشعاعي غير المضغوطة 16-بت إلى خطوط أنابيب التعلم الآلي والرؤية على الحافة مع وصول مباشر للذاكرة ودون أي تدخل من وحدة المعالجة المركزية المضيفة:
خط أنابيب GStreamer منخفض الكمون لاستيعاب التدفق الإشعاعي 16-بت
في التطبيقات عالية المستوى المكتوبة بلغة C++ أو Python باستخدام OpenCV, ، تُعيَّن بيانات الإطار الخام فورًا إلى مصفوفة أحادية القناة 16-بت (CV_16UC1). يمكن للمطورين تطبيق معادلات التحويل الخطية مباشرة على مصفوفة البكسل الخام لحساب درجات الحرارة المئوية المطلقة في الوقت الفعلي دون تمرير البيانات عبر مكتبات ديناميكية خارجية:
درجة الحرارة (°م) = (الرقم الرقمي الخام × مضاعف الدقة الإشعاعية) - الإزاحة الحرارية
بالنسبة للحمولات الروبوتية عالية الأداء التي تشغل منصات استدلال حافة مثل TensorRT أو ONNX Runtime، فإن الحفاظ على الدقة الإشعاعية الخام 16-بت يتجنب خسائر التكميم. يؤدي التطبيع القياسي 8-بت إلى تجاهل التدرجات الحرارية الدقيقة الحرجة لاكتشاف البصمات الحرارية الخافتة. بتمرير الموترات الإشعاعية الخام مباشرة إلى شبكات عصبية التفافية مخصصة أو محولات الرؤية، تحتفظ بنى الكشف بالتباين الطاقي الدقيق بين الهدف والخلفية الذي تفوته خطوط أنابيب الطيف المرئي تمامًا.
مواصفات منتجات OEM ومقارنة جنبًا إلى جنب
تقوم Purpleriver بتصنيع وحدات تصوير حراري غير مبردة مصغرة عالية الموثوقية مصممة هندسيًا خصيصًا للطائرات بدون طيار الصناعية وحمولات الفحص وأنظمة الحافة المدمجة. يقدم الجدول التالي مقارنة هندسية تجريبية للوحدات الأساسية:
| المواصفات | Mini2 640x512 9mm MIPI Core | نواة Mini 640 غير المبردة LWIR |
|---|---|---|
| المصفوفة الفيزيائية للمستشعر | 640 × 512 ميكروبولومتر VOx غير مبرد | مصفوفة اختيارية 640 × 512 / 640 × 480 |
| درجة البكسل الفيزيائية | 12 ميكرومتر | 12 ميكرومتر |
| النطاق الطيفي للمستشعر | 8 ميكرومتر إلى 14 ميكرومتر (LWIR) | 8 ميكرومتر إلى 14 ميكرومتر (LWIR) |
| الحساسية الحرارية (NETD) | ≤ 40 م كلفن (عند f/1.0، درجة حرارة محيطة 25°م) | ≤ 50 م كلفن (عند f/1.0، درجة حرارة محيطة 25°م) |
| التكوين البصري | عدسة جرمانيوم مدمجة 9mm لا حرارية | عدسة معيارية: 5/9/13/18/35/50/75/100/150mm |
| الواجهة العتادية الأساسية | MIPI CSI-2 أصلي (ربط مباشر مع الناقل) | USB Mini / بروتوكول واجهة رقمية |
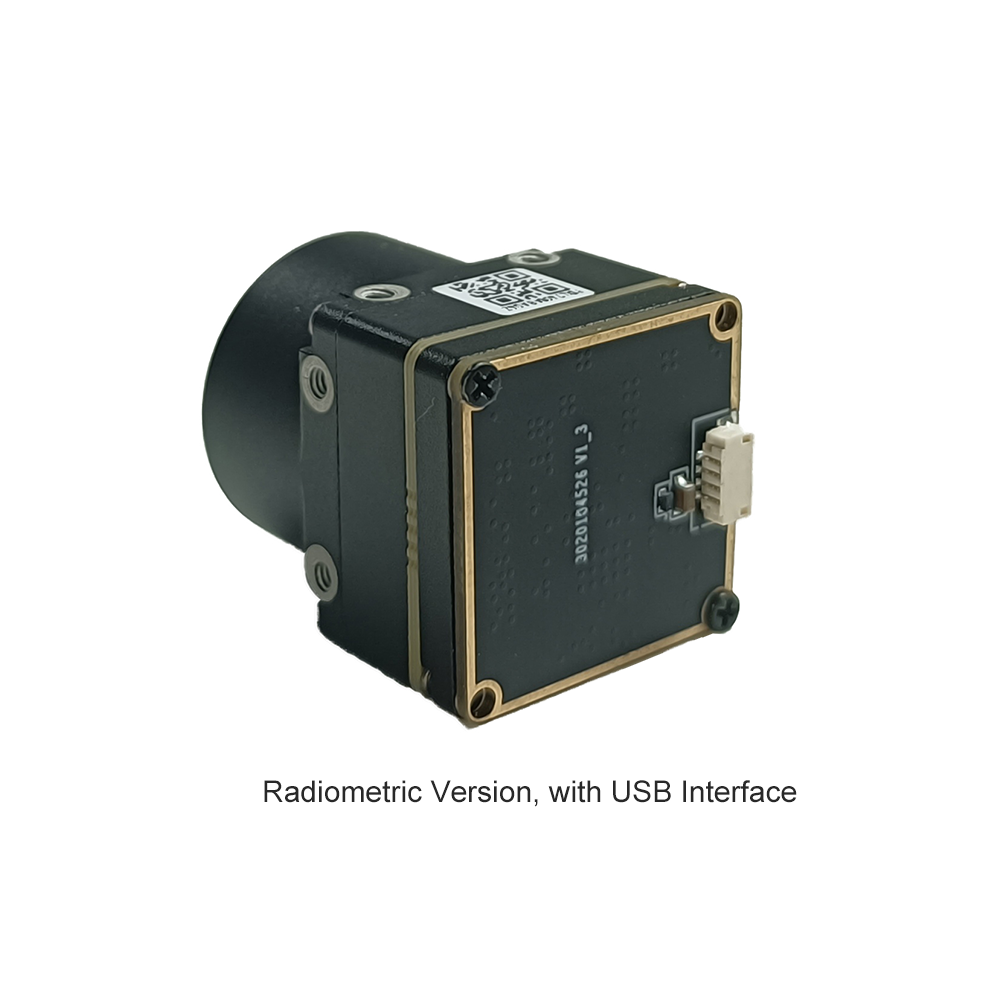
| الأبعاد والحيز | فائق الصغر (جسم حوالي 21mm × 21mm) | حجم مصغر 21mm × 21mm |
| مساحة التطبيق المستهدفة | أنظمة الحافة SoCs المباشرة، رؤية الطائرات بدون طيار في الوقت الفعلي | محاور تثبيت بدرجة DJI، تتبع الأهداف بعيدة المدى |
وحدة كاميرا التصوير الحراري بالأشعة تحت الحمراء غير المبردة Mini2 640x512 9 مم للطائرات بدون طيار

توفر وحدة التصوير الحراري بالأشعة تحت الحمراء غير المبردة Mini2 عرضًا حادًا وواضحًا للصورة ضمن حيز فائق الصغر وبتكلفة نظام منخفضة. صُممت هذه النواة خصيصًا للتكامل السلس مع منصات الطائرات بدون طيار الجوية وحمولات الروبوتات المدمجة، وتجمع بين واجهة MIPI CSI-2 أصلية وكاشف VOx عالي الأداء بدقة 640×512 وبمسافة بكسل 12 ميكرومتر. صُممت مع مجموعة بصرية لا حرارية مدمجة 9mm، وتوفر تغطية مكانية واسعة مثالية لعمليات الطيران الذاتي قريبة إلى متوسطة المدى، والبحث والإنقاذ في حالات الطوارئ، وفحص الأصول الصناعية.
- ✅ اتصال MIPI CSI-2 أصلي يلغي محولات البروتوكول العينية وزمن انتقال الواجهة.
- ✅ حساسية حرارية استثنائية (NETD ≤ 40 mK) لتباين واضح في ظروف التدرج الحراري المنخفض.
- ✅ حجم مصغر محسّن واستهلاك طاقة منخفض للحفاظ على قدرة تحمل البطارية المحمولة جوًا.
وحدة كاميرا تصوير حراري مصغرة LWIR غير مبردة بدقة 640*512 مع USB للطائرات بدون طيار مشابهة لـ DJI

تم تصميم هذا النواة كبديل هيكلي ووظيفي مباشر للحمولات الجوية القياسية في الصناعة مثل وحدات DJI Zenmuse الحرارية، ويتميز بغلاف مصغر يبلغ 21 مم × 21 مم فقط. يوفر دعمًا متعدد العدسات يغطي تكوينات 5 مم و9 مم و13 مم و18 مم و35 مم و50 مم و75 مم و100 مم و150 مم. يقدم عرض صور حادًا وواضحًا إلى جانب أداء تشغيلي مستقر وقدرة قوية على التكيف البيئي، مما يوفر للمطورين منصة قابلة للتكيف للمراقبة بعيدة المدى والمراقبة التكتيكية وأنظمة تثبيت المحاور متعددة المحاور.
- ✅ مرونة بصرية شاملة تدعم بصريات الجرمانيوم من فائقة الاتساع إلى التقريب الأقصى.
- ✅ نواة هيكلية صلبة بمقاس 21 مم × 21 مم مصممة لآليات محاور الطائرات بدون طيار متعددة المحاور.
- ✅ استقرار بيئي عالٍ يحافظ على المعايرة عبر درجات حرارة تشغيل صناعية قصوى.
لفرق التطوير التي تعمل مع قيود حمولة متوسطة المدى أو ملفات ميزانية محدودة، يُنصح بتقييم متقاطع مع الكاميرا الحرارية المصغرة غير المبردة 384x288 للطائرات بدون طيار, الذي يستخدم نماذج تكامل هيكلي متطابقة في ملف دقة مكانية للمستوى الأساسي.
نماذج النشر: الطائرات بدون طيار والروبوتات التكتيكية والذكاء الاصطناعي الطرفي
تتضح القيمة التشغيلية لنشر نواة كاميرا حرارية MIPI غير مبردة عند تقييم المهام الذاتية في العالم الحقيقي حيث تفشل المستشعرات المرئية التقليدية تمامًا.
الأنظمة الجوية غير المأهولة: البنية التحتية للمرافق والبحث والإنقاذ
في فحص شبكات المرافق الذاتي، تطير الطائرات الرباعية الصغيرة في مسارات ذاتية محددة مسبقًا على طول خطوط نقل الجهد العالي والمحطات الفرعية ومزارع الطاقة الشمسية الكهروضوئية على نطاق المرافق. لا تستطيع حمولات الفحص المرئي التقليدية اكتشاف الأعطال الكهربائية المقاومة المخفية تحت الأغلفة المعدنية أو الخلايا الشمسية المعيبة التي تفشل في حمل التيار الكهروضوئي الطبيعي. تلتقط نواة MIPI الحرارية غير المبردة قياس الإشعاع السطحي المطلق في الوقت الفعلي. نظرًا لأن رابط MIPI يغذي إطارات خام بدقة 14 بت مباشرة إلى وحدة حوسبة حافة مدمجة دون عبء بروتوكول، يمكن للنظام تنفيذ نماذج تعلم عميق خفيفة الوزن مباشرة على حاسوب الحمولة. يتم تصنيف النقاط الساخنة التي تشير إلى صمامات تجاوز معطلة أو وصلات خطوط محملة بشكل زائد فورًا، مما يولد علامات فحص مرجعية جغرافيًا تلقائية بينما تظل الطائرة بدون طيار في الجو.
أثناء عمليات البحث والإنقاذ عبر التضاريس البرية أو مناطق الكوارث، غالبًا ما تكون الأهداف محجوبة بمظلات غابات كثيفة أو دخان كثيف. تكتشف الحساسية الحرارية لمستشعر VOx اختلافات حرارية دقيقة بين حرارة جسم الإنسان والخلفيات البرية الأكثر برودة. يتيح إلغاء زمن الانتقال عبر إشارات MIPI الأصلية لخوارزميات البحث الذاتية ضبط مسارات طيران الطائرة بدون طيار وإمالة محاور الكاميرا والتقريب البصري ديناميكيًا دون تذبذبات التحكم الخطيرة المرتبطة بتغذية الفيديو المتأخرة.
الروبوتات الأرضية الذاتية والأنظمة ذات الأرجل
الروبوتات الرباعية الأرجل والمنصات المتحركة ذاتية القيادة العاملة في منشآت التصنيع الصناعية وأنفاق المرافق تحت الأرض والمصانع الكيميائية تواجه بانتظام ظلامًا دامسًا وغبارًا جسيميًا محمولًا في الهواء أو ظلالًا ديناميكية تسببها الآلات الصناعية الثقيلة. تفشل أطر التوطين ورسم الخرائط المتزامن المرئية التقليدية (SLAM) عندما يتقلب الإضاءة الضوئية بشكل غير متوقع أو عندما تعكس المواد الجسيمية مصفوفات الإضاءة الموجودة على متن المنصة. من خلال استبدال الكاميرات المرئية أو تعزيزها بنواة حرارية MIPI غير مبردة، يتتبع النظام الروبوتي نقاط الميزات الحرارية عبر الأسطح الهيكلية التي تظل ثابتة بغض النظر عن الإضاءة المحيطة. يضمن التسليم الحتمي منخفض الكمون الذي توفره واجهة MIPI أن مقدر الحالة اللحظية للروبوت يتلقى تحديثات زمنية على فترات قابلة للتنبؤ، مما يحافظ على الاستقرار الحركي أثناء المناورات الديناميكية السريعة.
علاوة على ذلك، يمكن للوحدات الأرضية الصناعية المنتشرة لمراقبة السلامة إجراء فحوصات حرارية مستمرة عبر أنابيب توزيع البخار عالية الضغط والمحامل الميكانيكية الدوارة وأوعية المفاعلات الكيميائية. من خلال الجمع بين تتبع SLAM المكاني والقياس الحراري لكل بكسل، ينشئ الروبوت توأمًا رقميًا حراريًا ثلاثي الأبعاد دائمًا للمنشأة بأكملها، مما يشير إلى التدهور الميكانيكي قبل وقت طويل من حدوث عطل كارثي.
الأسئلة التقنية الشائعة المتعمقة
لماذا تختار نواة كاميرا حرارية MIPI CSI-2 غير مبردة بدلاً من وحدات USB لمنصات Raspberry Pi أو Jetson؟
كيف تحل النواة الحرارية غير المبردة بدقة 640x512 شكاوى جودة الصورة الشائعة في مستشعرات 256x192 للمبتدئين؟
هل من الصعب دمج نواة كاميرا حرارية MIPI في بنى Linux المدمجة المخصصة؟
📚 المراجع والقراءات الإضافية
- ⚙️ المعيار الصناعي: تعرف على المزيد حول آليات الكاشف القائمة على الفيزياء عبر ويكيبيديا مقياس الميكروبولومتر الموارد.
- ⚙️ إطار الرؤية الحاسوبية: استكشف تقنيات معالجة الإطارات الحرارية في الوقت الفعلي مع OpenCV.
- ⚙️ دليل ذو صلة: أتقن معايير تكامل العتاد الأوسع في دليل نوى الأشعة تحت الحمراء عالية الأداء: وحدات LWIR مدمجة لتكامل OEM.
- ⚙️ التطبيق المدمج: اقرأ تفصيلنا التنفيذي حول أفضل وحدة كاميرا حرارية للرؤية المدمجة في Raspberry Pi.