








Wysokorozdzielczy moduł kamery termowizyjnej do inspekcji elektrycznych: Integracja OEM i przewodnik zakupowy
10 października 2026
Najlepsze rozwiązania modułów termowizyjnych: Wysokowydajne rdzenie kamer LWIR do integracji OEM
12 października 2026
Niechłodzony moduł kamery termowizyjnej LWIR: Miniaturowe rdzenie OEM 640x512 i 384x288 do dronów
Wdrażanie lotniczego obrazowania termowizyjnego na taktycznych, komercyjnych i przemysłowych bezzałogowych statkach powietrznych (UAV) wprowadza poważne kompromisy fizyczne i obliczeniowe. Ładunki dronów podlegają ścisłym ograniczeniom SWaP-C (rozmiar, masa, moc i koszt), gdzie każdy ułamek grama lub miliwata bezpośrednio wpływa na wytrzymałość lotu i dynamikę stabilizacji gimbala. Tradycyjne rdzenie optyczne długofalowej podczerwieni (LWIR) często zawodzą w tym miejscu — narzucając nieporęczne obudowy, sztywne standardy interfejsów oraz dryft termiczny, który pogarsza precyzję radiometryczną przy przechodzeniu między mikroklimatami. Nowoczesne inspekcje lotnicze, ochrona perymetryczna oraz misje poszukiwawczo-ratownicze (SAR) wymagają przełomu: ultrakompaktowych architektur czujników o rastrze pikseli 12 µm, które łączą prawdziwą czułość termiczną (NETD < 40 mK) z deterministycznym przetwarzaniem brzegowym w czasie rzeczywistym.
Zaprojektowane w celu rozwiązania tych wąskich gardeł integracyjnych, nowoczesne niechłodzone rdzenie mikrobolometryczne zapewniają wizję klasy przemysłowej w zdumiewająco kompaktowej obudowie 21 mm × 21 mm. Oferując natywne rozdzielczości 640×512 i 384×288, elastyczne mostki interfejsów (MIPI, USB, CVBS) oraz specjalistyczne konfiguracje optyczne od ultraszerokokątnych obiektywów 5 mm po teleobiektywy 150 mm, moduły te eliminują tarcia integracyjne. Opracowane przez elitarny zespół inżynierów wywodzący się z Hongkońskiego Uniwersytetu Nauki i Technologii (HKUST) oraz byłych architektur sprzętowych Huawei HiSilicon, te rdzenie kamer OEM/ODM wypełniają lukę między fizyką czujników laboratoryjnych a wysoce niezawodną integracją z dronami wbudowanymi.
Spis treści
- 👉 Podstawy niechłodzonych rdzeni LWIR: Fizyka VOx i rastr pikseli 12 μm
- 👉 Pokonywanie wąskich gardeł SWaP w inżynierii ładunków dronów
- 👉 Protokoły interfejsów (MIPI/USB/CVBS) i wdrażanie na wbudowanych komputerach SBC
- 👉 Inżynieria optyczna: Geometrie obiektywów i obliczenia zasięgu DRI
- 👉 Łagodzenie dryftu: Dynamiczna NUC i algorytmy kalibracji oparte na scenie
- 👉 Specyfikacje produktów OEM: Miniaturowe rdzenie 640×512 i MD-384×288
- 👉 FAQ integracji technicznej: Niechłodzone rdzenie LWIR do platform lotniczych
Podstawy niechłodzonych rdzeni LWIR: Fizyka VOx i rastr pikseli 12 μm
Detekcja długofalowej podczerwieni (LWIR) działa w paśmie spektralnym od 8 µm do 14 µm, wychwytując promieniowanie ciała doskonale czarnego emitowane naturalnie przez obiekty naziemne bez konieczności aktywnego oświetlenia ani padających fotonów słonecznych. W architektonicznym rdzeniu niechłodzonego modułu kamery termowizyjnej LWIR znajduje się matryca ogniskowa (FPA) zbudowana z połączonej siatki mikrobolometrów. Każdy mikrobolometr działa jako izolowany mikroskopijny termistor zawieszony nad odbijającym krzemowym układem scalonym odczytu (ROIC) za pomocą cienkich nóżek strukturalnych. Gdy padające promieniowanie cieplne uderza w membranę absorpcyjną, temperatura materiału wzrasta, wywołując mierzalną zmianę oporu elektrycznego, którą leżący poniżej ROIC przekształca na cyfrowe poziomy napięcia.
Eliminacja kriogenicznych chłodziarek Stirlinga — standardowych w chłodzonych platformach średniej podczerwieni (MWIR) — umożliwia niechłodzonym mikrobolometrom osiągnięcie bezprecedensowej żywotności operacyjnej przekraczającej 20 000 godzin, natychmiastowego czasu uruchomienia poniżej trzech sekund oraz pomijalnych profili drgań mechanicznych. Jednak praca bez chłodzenia kriogenicznego wymaga, aby materiał czujnikowy wykazywał ekstremalną responsywność elektrotermiczną, aby rozróżniać zmiany temperatury rzędu mikrokelwinów pośród szumu otoczenia.
1 Tlenek wanadu (VOx) a krzem amorficzny (a-Si)
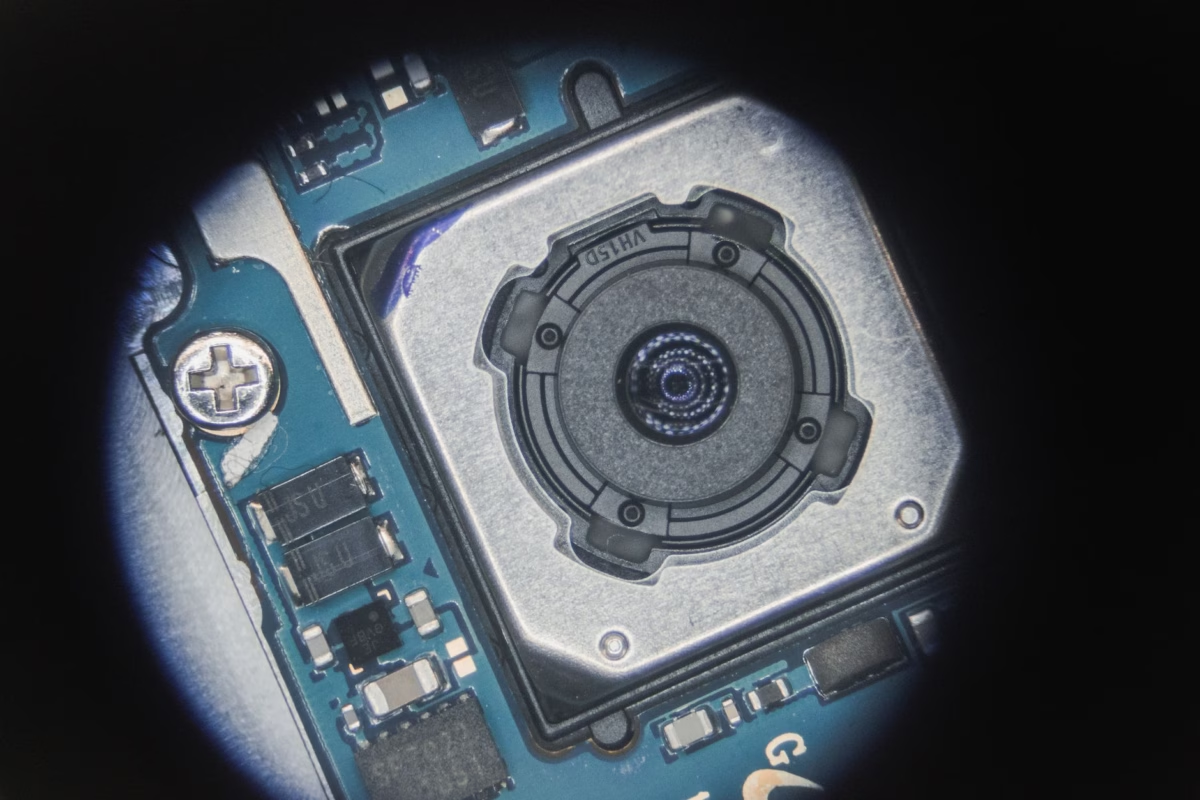
Podczas gdy wczesne komercyjne mikrobolometry często wykorzystywały krzem amorficzny (a-Si) ze względu na jego standardową kompatybilność z krzemowymi odlewniami CMOS, nowoczesne wysokowydajne systemy lotnicze i taktyczne opierają się niemal powszechnie na cienkich warstwach tlenku wanadu (VOx). Właściwości fizyczne decydujące o tej preferencji determinują czułość systemu, zakres dynamiczny i ogólną niezawodność operacyjną:
- ⚙️ Temperaturowy współczynnik rezystancji (TCR): Czułość materiału mikrobolometrycznego jest zasadniczo definiowana przez jego temperaturowy współczynnik rezystancji (TCR), wyrażany jako procentowa zmiana rezystancji elektrycznej na kelwin zmiany temperatury. Nowoczesne cienkie warstwy VOx zapewniają TCR między -2,0% a -3,0%/K, znacznie przewyższając krzem amorficzny, który zwykle oscyluje między -1,5% a -2,2%/K. Ten podwyższony TCR wytwarza większe różnice napięcia na mostku odczytowym dla minimalnych różnic temperatury celu, co bezpośrednio przekłada się na doskonałą różnicę temperatur równoważną szumowi (NETD < 40 mK).
- ⚙️ Wydajność szumowa 1/f (migotania): W niechłodzonych detektorach termicznych pracujących z częstotliwością odświeżania między 25 Hz a 60 Hz, niskoczęstotliwościowy szum 1/f stanowi główny czynnik ograniczający stosunek sygnału do szumu (SNR). Krzem amorficzny wykazuje większy nieporządek strukturalny i losowe stany defektowe, powodując znaczny szum 1/f, który wymaga agresywnego filtrowania przestrzenno-czasowego. W przeciwieństwie do tego, zoptymalizowane struktury krystaliczne VOx charakteryzują się znacznie niższym poziomem szumu 1/f, umożliwiając czystą, pozbawioną artefaktów ekstrakcję radiometryczną bez cyfrowego rozmywania krawędzi.
- ⚙️ Stała czasowa termiczna (τ): Czas odpowiedzi elementu mikrobolometrycznego jest określany przez stosunek jego pojemności cieplnej (Cth) do przewodności cieplnej (Gth) przez mikro-zawieszone nóżki:
τ = C_{th} / G_{th}. Mikrobolometry VOx osiągają sztywność strukturalną przy wyjątkowo cienkich warstwach membrany, dając stałe czasowe termiczne zwykle między 8 ms a 12 ms. Ta szybka relaksacja termiczna umożliwia rejestrację klatek z częstotliwością do 50–60 Hz bez międzyklatkowego rozmazania termicznego — zdolność niezbędna do stabilizacji na dynamicznych gimbalach lotniczych poruszających się po nierównych trasach lotu. - ⚙️ Hermetyczność pakowania na poziomie wafla (WLP): Nowoczesne matryce VOx korzystają z zaawansowanych technik pakowania próżniowego na poziomie wafla. Utrzymanie wysokiej próżni wewnętrznej (< 10-3 Pa) przez lata operacji lotniczych jest obowiązkowe, aby zminimalizować przewodzenie gazu atmosferycznego wokół mikroskopijnego mostka. Bez tej izolacji próżniowej energia cieplna ucieka przez cząsteczki powietrza otoczenia zamiast przez odczyty elektryczne, degradując responsywność czujnika o ponad 80%.
2 Zmiana paradygmatu: rastr piksela 12 µm
W ciągu ostatniej dekady inżynieria czujników termicznych agresywnie odchodziła od starszych architektur 25 µm i 17 µm w kierunku standardu 12µm pikseli . W inżynierii elektrooptycznej przekątna matrycy płaszczyzny ogniskowej bezpośrednio determinuje ogniskową optyczną wymaganą do osiągnięcia określonego chwilowego pola widzenia (IFOV). Zmniejszenie rastra piksela z 17 µm do 12 µm przynosi znaczące korzyści fizyczne:
Matematycznie przekątną płaszczyzny ogniskowej oblicza się według wzoru:
Przekątna płaszczyzny ogniskowej = √((Szerokość × Raster)2 + (Wysokość × Raster)2)
Dla standardowej matrycy 640×512 przejście z rastra 17 µm na raster 12 µm zmniejsza aktywną przekątną FPA z około 13,93 mm do 9,83 mm — redukcja objętości i powierzchni o około 50%. Kaskadowe korzyści dla ładunków użytkowych UAV są ogromne:
- ✅ Miniaturyzacja optyki: W widmie LWIR wysokiej czystości monokrystaliczne elementy optyczne z germanu (Ge) stanowią najcięższy i najdroższy komponent ładunku użytkowego. Mniejsza przekątna matrycy pozwala inżynierom optykom stosować soczewki o znacznie mniejszych aperturach efektywnych przy zachowaniu identycznej jasności optycznej (F/1.0 lub F/1.1). Całkowita masa zespołu soczewek germanowych może zostać zredukowana o 40% do 60%, co drastycznie obniża bezwładność ładunku użytkowego.
- ✅ Zwiększona rozdzielczość przestrzenna przy równoważnych ogniskowych: Ponieważ poszczególne piksele są rozmieszczone ciaśniej, matryca 12 µm rozróżnia drobniejsze szczegóły przestrzenne na danej odległości przy użyciu krótszego, lżejszego obiektywu. Na przykład osiągnięcie wąskiego pola widzenia na matrycy 17 µm może wymagać ciężkiego obiektywu germanowego 50 mm; to samo pole widzenia można uzyskać na matrycy 12 µm przy użyciu kompaktowej optyki 35 mm, oszczędzając cenną pojemność ładunkową w komercyjnych dronach inspekcyjnych.
- ✅ Granice dyfrakcyjne i dopasowanie pikseli: Praca przy 12 µm zbliża się do granicy dyfrakcyjnej dla pasma LWIR (λ ≈ 10 µm). W torze optycznym F/1.0 średnica centralnej plamki Airy'ego wynosi w przybliżeniu
2,44 × λ × F# ≈ 24,4 µm. Raster 12 µm próbkuje tę plamkę na około dwóch pikselach zgodnie z twierdzeniem Nyquista-Shannona o próbkowaniu, maksymalizując optyczną funkcję przenoszenia modulacji (MTF) bez wprowadzania artefaktów aliasingu.
Aby zbadać, jak zaawansowane matryce detektorów skalują się w komercyjnych systemach termowizyjnych, zapoznaj się z naszą analizą techniczną dotyczącą komercyjnych rozwiązań termowizyjnych na podczerwień i modułów o wysokiej rozdzielczości.
Pokonywanie wąskich gardeł SWaP w inżynierii ładunków dronów
Bezzałogowe statki powietrzne (UAV), niezależnie od tego, czy są to wielowirnikowe heksakoptery, enterprise'owe kwadrokoptery czy platformy obserwacyjne ze stałym skrzydłem, podlegają ścisłym ograniczeniom SWaP-C (rozmiar, masa, pobór mocy i koszt). W inżynierii ładunków lotniczych masa jest niepodlegająca negocjacjom: każde dodatkowe 10 gramów martwego ciężaru zmniejsza wytrzymałość akumulatora o wymierny margines operacyjny i zwiększa obciążenie termiczne silników podczas agresywnego utrzymywania pozycji w turbulentnym wietrze.
1 Środek ciężkości (CoG) i dynamika gimbala
Miniaturowe 2-osiowe i 3-osiowe bezszczotkowe gimbale dronowe polegają na precyzyjnym wyważeniu bezwładnościowym, aby osiągnąć dokładność stabilizacji poniżej 0,01 stopnia (175 mikroradianów). Gdy zintegrowany jest pozaosiowy moduł kamery termowizyjnej, każde fizyczne przemieszczenie środka masy modułu zmusza silniki pochylenia i przechyłu gimbala do dostarczania ciągłego momentu przeciwdziałającego nawet w bezruchu. Podczas długotrwałych lotów ten ciągły moment obrotowy indukuje nagrzewanie cewek silnika, nasyca elektronikę napędową i degraduje szerokość pasma śledzenia.
Nasza ultrakompaktowa 21 mm × 21 mm architektura modułu bare-module redefiniuje mechanikę integracji ładunku użytkowego. Konsolidując ławę optyczną, zespół matrycy i stos przetwarzania w symetryczną, kwadratową obudowę, moduł pozwala projektantom umieścić środek ciężkości matrycy bezpośrednio wzdłuż przecięcia głównych osi obrotowych gimbala. Bezwładność obrotowa ładunku użytkowego zostaje drastycznie zredukowana, umożliwiając zastosowanie ultralekkich silników bezszczotkowych o niskim momencie obrotowym. Ta minimalizacja architektoniczna zapobiega nasyceniu silników gimbala podczas manewrów unikowych o wysokim przeciążeniu lub nagłych podmuchów wiatru, utrzymując idealnie ostre ustawienie optyczne i eliminując kątowe mikro-drgania.
When calculating rotational torque requirements (τ = I × α, gdzie I is the moment of inertia and α is angular acceleration), reducing payload volume directly compresses the radius of gyration. A 21mm core cuts moment of inertia exponentially compared to conventional 38mm or 42mm cubes, allowing gimbal PID controllers to operate with significantly higher proportional gains without triggering mechanical resonance or high-frequency oscillation loops.
2.2 Electrical Power Management: Maintaining Sub-1.2W Draw
Thermal camera cores that consume 3W to 5W of electrical power present severe challenges for unmanned systems. Beyond draining the primary flight battery, excessive core dissipation creates internal hotspots. In sealed, weather-resistant gimbal shells (IP54 to IP67 rated), passive convection is virtually nonexistent. Trapped heat radiates into the microbolometer substrate, introducing parasitic temperature gradients across the active array and causing severe non-uniformity drift.
To eliminate this failure mode, the Purpleriver uncooled LWIR core employs a low-power readout integrated circuit (ROIC) paired with an energy-efficient field-programmable gate array (FPGA) and digital signal processor (DSP). Operating at typical power consumptions well under 1.2W at 5V DC, the core generates minimal thermal dissipation. The low heat signature preserves battery runtime, maintains clean image data without requiring internal cooling fans, and ensures stable radiometric performance across prolonged high-altitude surveillance operations.
- ✅ Extended Flight Times: Slashing thermal sensor subsystem power from 4.5W to under 1.2W saves up to 15 watt-hours during a typical 4-sortie drone battery rotation, extending airframe duty cycles.
- ✅ Conduction-Cooled Chassis Integration: The aluminum alloy structural chassis acts as a precision heat-spreader, channeling thermal flux evenly into gimbal mounting brackets without creating localized hot-spots behind the microbolometer substrate.
- ✅ Regulacja zasilania o niskim poziomie szumów: Onboard low-dropout regulators (LDOs) isolate sensitive microbolometer analog bias lines from high-frequency switching noise originating from drone electronic speed controllers (ESCs) and brushless motors.
For an architectural exploration of edge AI processing alongside lightweight drone optics, refer to our comprehensive guide on thermal imaging modules for drone integration and edge AI.
3. Interface Protocols (MIPI/USB/CVBS) and Embedded SBC Deployment
Drone system architects encounter a highly heterogeneous computing landscape. While enterprise payloads increasingly demand direct high-speed streaming into embedded AI accelerators, simpler platforms and tactical telemetry networks continue to rely on low-latency analog feeds or standard plug-and-play USB protocols. A robust uncooled LWIR core must provide flexible physical interfaces without imposing hardware translation overhead.
3.1 MIPI CSI-2: High-Speed, Low-Latency Edge Vision
For high-performance robotic autonomy, real-time object tracking, and edge computer vision, the Mobile Industry Processor Interface Camera Serial Interface 2 (MIPI CSI-2) is the interface of choice. By establishing a direct, differential-signaling pipeline between the thermal core and the host processor's Image Signal Processor (ISP):
- ⚙️ Bezpośredni dostęp do pamięci (DMA): Raw 14-bit or 16-bit radiometric pixel data is piped directly into host RAM via hardware DMA channels, completely bypassing host operating system protocol translation layers and USB stack overhead.
- ⚙️ Ultra-Low Glass-to-Glass Latency: By eliminating packetization, glass-to-glass latency drops below 15ms. This immediate temporal fidelity is critical for autonomous obstacle avoidance systems running on boards like the NVIDIA Jetson Orin Nano, Jetson Xavier NX, or Raspberry Pi Compute Module 4/5.
- ⚙️ Parallel Metadata Streaming: Embedded lines within the MIPI transmission stream pass per-frame telemetry, including optical housing temperatures, FPA thermistor readouts, and shutter status flags synchronized with high-precision flight controller timestamps.
- ⚙️ Virtual Channel Multiplexing: Dual-sensor payloads can route synchronized visible EO (electro-optical) and thermal LWIR feeds across a single MIPI CSI-2 physical connector using virtual channel identification, simplifying ribbon cable routing through gimbal slip rings.
3.2 USB (UVC) and CVBS Analog Flexibility
For standard plug-and-play deployments on industrial payloads, the module provides a USB 2.0/3.0 interface complying with standard USB Video Class (UVC) specifications. This allows the core to enumerate natively across Ubuntu Linux, ROS 1/ROS 2 environments, and Windows workstations without specialized driver installations. Concurrently, a secondary virtual COM port provides bidirectional UART control registers for flat-field correction triggers, palette reconfiguration, and dynamic digital zoom commands.
For legacy aerial setups, remote piloting line-of-sight displays, and analog FPV video transmitters, the core provides an integrated CVBS (Composite Video Blanking and Sync) output. This interface outputs NTSC or PAL analog video with zero digital buffer delay, allowing pilots to receive immediate thermal situational awareness over standard 5.8GHz transmission channels while digital radiometric data is recorded concurrently onboard.
3.3 Low-Level Microcontroller Interfacing
In low-power automated payload systems—such as automated parachute deployment triggers, basic hot-spot threshold detectors, or solar inspection tracking mechanisms—full-scale single-board computers (SBCs) are often excessive. Using lightweight architectures like Arduino or ARM Cortex-M microcontrollers, engineers can query the core directly over low-speed UART or I2C buses. The core can be programmed to autonomously calculate high-temperature thresholds across regions of interest and issue hardware interrupts to the flight computer without requiring an active video processing pipeline.
3.4 Huawei HiSilicon & HKUST Engineering Pedigree
The core digital signal processing (DSP) pipeline and driver layer of our thermal modules were engineered by veterans of the Hong Kong University of Science and Technology (HKUST) and Huawei's HiSilicon semiconductor division. This lineage ensures telecom-grade firmware stability, deterministic V4L2 kernel driver execution under high computational loads, and multi-threaded radiometric processing libraries that minimize host CPU utilization during flight.
Inżynieria optyczna: Geometrie obiektywów i obliczenia zasięgu DRI
Unlike visible-spectrum cameras, thermal imaging systems operate within a waveband where standard optical glass (silica) is completely opaque. LWIR systems require specialized optical elements, primarily monocrystalline Germanium (Ge) or advanced Chalcogenide glass compositions. These lenses are finished with diamond-like carbon (DLC) or high-efficiency anti-reflective (HEAR) coatings to withstand harsh atmospheric conditions, high-velocity prop-wash debris, and extreme humidity.
4.1 Lens Matrix and Field of View Characteristics
The mini uncooled LWIR series features an extensive range of athermalized, factory-calibrated optical configurations designed for diverse mission profiles:
| Ogniskowa | Aperture Speed | HFOV (640×512, 12µm) | HFOV (384×288, 12µm) | Primary Tactical / Industrial Role |
|---|---|---|---|---|
| 5mm | F/1.0 | ~88.0° | ~52.8° | Autonomous indoor navigation, close-proximity obstacle clearance |
| 9 mm | F/1.0 | ~48.2° | ~29.0° | Substation inspection, structural scanning, wide search operations |
| 13 mm | F/1.0 | ~33.8° | ~20.3° | Agricultural stress mapping, solar plant fault auditing |
| 18 mm | F/1.0 | ~24.6° | ~14.7° | Enterprise law enforcement, perimeter security, DJI-style gimbal cores |
| 35 mm | F/1.0 | ~12.5° | ~7.5° | High-altitude search and rescue (SAR), pipeline corridor monitoring |
| 50 mm | F/1.1 | ~8.8° | ~5.3° | Border patrol, maritime coastal reconnaissance, wildlife surveys |
| 75mm / 100mm | F/1.1 | ~5.9° / ~4.4° | ~3.5° / ~2.6° | Long-range stand-off military reconnaissance, critical asset defence |
| 150mm | F/1.2 | ~2.9° | ~1.8° | Extreme-distance tactical aerial surveillance, perimeter interdiction |
4.2 Johnson's Criteria: Calculating Aerial DRI Range
To determine target acquisition performance across mission altitudes, optical engineers apply the standardized Johnson's Criteria. The range at which an aerial thermal sensor can detect, recognize, or identify an object is governed by target dimensions, optical focal length, pixel pitch, and required spatial line pairs:
- ⚙️ Detection (1.5 cycles on target): Target presence is determined against background noise. At this threshold, an operator or edge detection algorithm can establish with 50% probability that an anomaly exists in the field.
- ⚙️ Recognition (6.0 cycles on target): Target class is identified (e.g., distinguishing a civilian vehicle from a truck, or a human from an animal). Structural features begin resolving clearly across multiple detector elements.
- ⚙️ Identification (12.0 cycles on target): Detailed characteristics are discerned (e.g., identifying vehicle type, weapon carriage, or specific thermal signatures).
The mathematical formulation for operational range is expressed as:
Range (m) = (Critical Target Dimension (m) × Focal Length (mm)) / (Pixel Pitch (mm) × Cycles Required)
Applying this formula to a standard human target (critical dimension 1.8m) using our 12µm 640×512 core equipped with a 35mm lens yields an impressive operational envelope:
Detection Range = (1.8 × 35) / (0.012 × 1.5) = 3,500 meters
Recognition Range = (1.8 × 35) / (0.012 × 6.0) = 875 meters
Identification Range = (1.8 × 35) / (0.012 × 12.0) = 437.5 meters
For custom mechanical enclosures, optomechanical barrels, and OEM-spec integration hardware suited for severe aerospace vibrations, industrial drone builders routinely source precision accessories through global suppliers such as KUYANG to maintain mechanical alignment under high acceleration loads.
Łagodzenie dryftu: Dynamiczna NUC i algorytmy kalibracji oparte na scenie
Uncooled microbolometer arrays are intrinsically sensitive to operational temperature swings. Unlike cooled Mercury Cadmium Telluride (MCT) focal plane arrays that operate inside cryogenic vacuum dewars, uncooled VOx arrays operate near ambient temperatures. In aerial applications, rapid climbs and descents introduce dramatic ambient air temperature changes, while high-velocity propeller backwash causes uneven surface cooling across the camera body. Without dynamic calibration, these fluctuations lead to fixed-pattern noise (FPN), visual vignetting, and inaccurate radiometric readings.
5.1 Multi-Point Factory Calibration and Dynamic Shutter NUC
Each Purpleriver thermal module undergoes comprehensive factory calibration across an extensive temperature envelope (-20°C to +60°C or higher). During this process, multi-point gain and offset lookup matrices are burned into the module's non-volatile memory. During flight, internal thermistors continuously track real-time temperatures across the lens barrel, microbolometer die, and processing electronics.
When temperature drift crosses calibrated thresholds, the core commands an internal, electromagnetic solenoid shutter to sweep across the optical path for 100ms–200ms. This shutter presents an optically uniform, blackbody reference surface to the sensor array. The module's DSP reads this flat field, recalibrates pixel offset values, and eliminates spatial fixed-pattern noise, restoring crystal-clear imaging performance.
The mathematical relationship governing two-point flat field correction across individual detector elements (i, j) is expressed as:
V_{corrected}(i, j) = G(i, j) × [V_{raw}(i, j) - V_{shutter}(i, j)] + Target_{offset}
gdzie G(i, j) represents the factory-derived pixel gain map and V_{shutter}(i, j) denotes the real-time thermal response of the microbolometer against the shutter paddle.
5.2 Shutterless Scene-Based Non-Uniformity Correction (SBNUC)
In high-speed autonomous navigation, continuous perimeter security tracking, or tactical military reconnaissance, even a 100ms video freeze can disrupt object-tracking loops or compromise pilot line-of-sight. For these mission-critical deployments, our modules feature an advanced Shutterless Scene-Based Non-Uniformity Correction (SBNUC) mode.
The proprietary SBNUC algorithm analyzes spatial and temporal optical motion across consecutive frames. Because scene objects move across the focal plane while fixed-pattern sensor noise remains stationary relative to individual pixels, edge algorithms mathematically separate and subtract high-frequency sensor noise from the visual data. This dynamic filtering maintains thermal uniformities continuously without requiring mechanical shutter actuation, ensuring an uninterrupted video stream during continuous operations.
5.3 Dynamic Digital Detail Enhancement (DDE)
Raw uncooled microbolometer sensor data features a dynamic range of 14 bits (16,384 discrete digital levels), whereas standard video pipelines and human monitors operate within an 8-bit color space (256 discrete levels). Simple linear compression across this wide dynamic range flattens subtle thermal textures, causing low-contrast features—such as humans concealed in vegetation or subtle cracks in concrete dams—to vanish.
Our modules feature a hardware-accelerated Dynamic Digital Detail Enhancement (DDE) processing pipeline:
- ⚙️ Bilateral Signal Decomposition: The raw 14-bit signal is split into a base layer (representing wide, large-scale background temperature variations) and a detail layer (representing fine, high-frequency textural variations).
- ⚙️ Adaptive Dynamic Range Compression: The base layer undergoes histogram-equalized non-linear compression to avoid blowing out high-temperature regions, while the detail layer is selectively amplified.
- ⚙️ Local Contrast Preservation: Subtle thermal gradients—such as footprints on grass or insulation failures behind drywall—are rendered with sharp edge contrast, maximizing detection efficiency for edge AI classifiers and human analysts alike.
- ⚙️ Adaptive Noise Suppression: High-frequency noise amplification is constrained in low-contrast scenes using spatio-temporal bilateral kernels, preventing the "grainy" or "crawling" noise patterns common in aggressive detail-enhancement pipelines.
For international engineering teams seeking technical documentation in additional languages, refer to our Arabic-language engineering brief on the 640×512 35mm uncooled LWIR camera module specifications.
Specyfikacje produktów OEM: Miniaturowe rdzenie 640×512 i MD-384×288
Below is a comprehensive technical presentation of the two flagship OEM uncooled LWIR thermal camera modules engineered for high-precision drone integration, compact smart gimbals, and automated industrial sensing.

Niekolowana miniaturowa kamera termowizyjna LWIR USB 640*512, moduł rdzenia do dronów, podobna do DJI
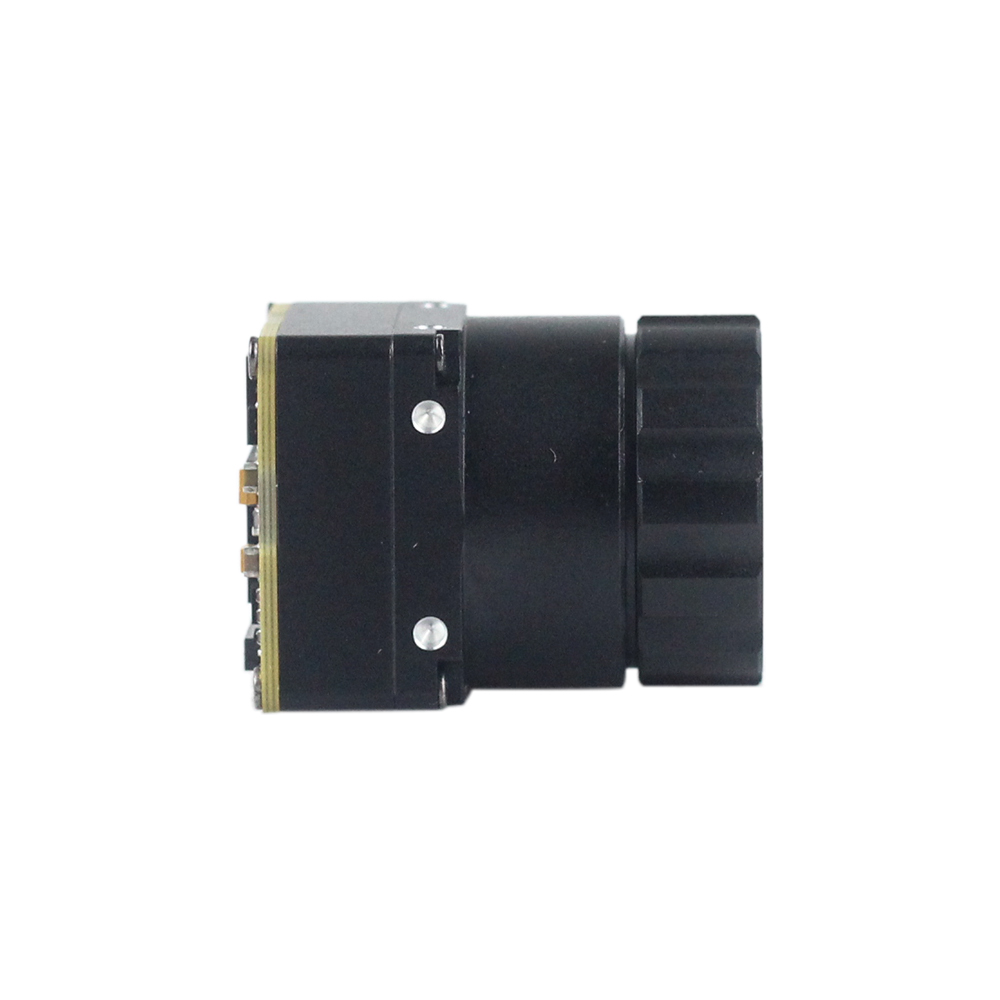
The Mini 640 uncooled infrared thermal imaging module delivers sharp, crisp image presentation in a remarkably compact, low-cost form factor. Featuring an ultra-small footprint of 21 mm × 21 mm, this core module is engineered specifically for micro-gimbals and enterprise aerial integration similar to DJI Matrice platforms. It supports an expansive optical array spanning 5mm, 9mm, 13mm, 18mm, 35mm, 50mm, 75mm, 100mm, and 150mm lenses. Built to handle harsh aerial environments, it offers optional 640×480 and native 640×512 resolutions, rock-solid baseline stability, and powerful environmental adaptability.
- ✅ Obudowa: Sub-miniature 21mm × 21mm cross-section
- ✅ Rozdzielczość: 640×512 Native (640×480 selectable)
- ✅ Lens Compatibility: 5mm to 150mm Germanium optics
- ✅ System Compatibility: Plug-and-play USB and digital interfaces for enterprise UAS
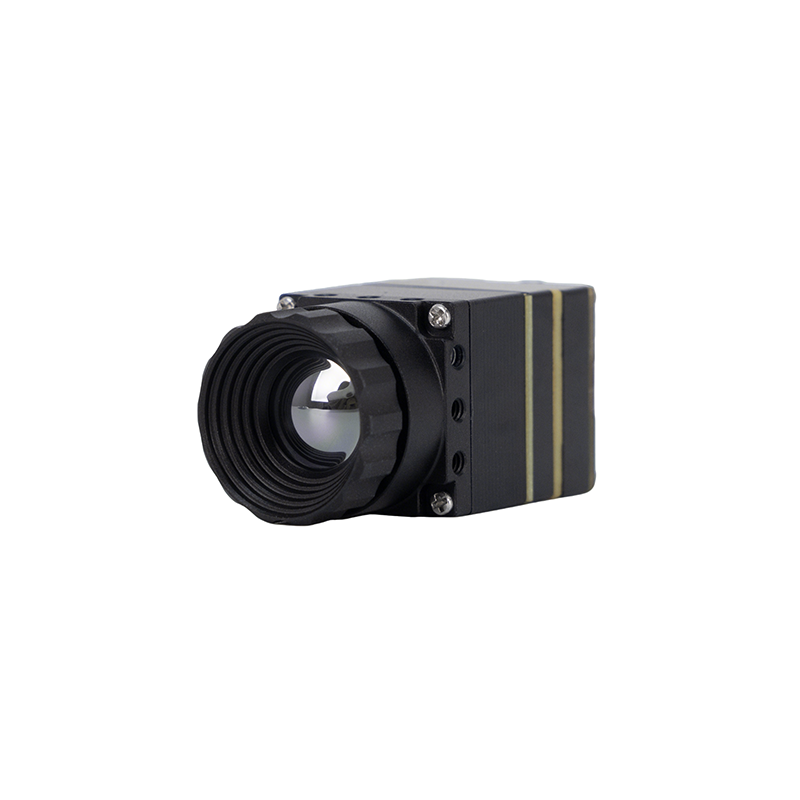
Niechłodzony Moduł Kamery Termicznej na Podczerwień Serii MD 384x288
The Purpleriver MD Series thermal camera module is purpose-built for industrial-grade precision across security, structural temperature monitoring, and drone payload integration. Utilizing an advanced uncooled infrared detector with a rastrze piksela 12 μm, the module delivers exceptional thermal sensitivity and sharp imagery. With a compact physical footprint, plug-and-play architecture, and flexible output interfaces—including MIPI, USB, and CVBS—it guarantees rapid integration into edge computing and flight avionics systems. Backed by an engineering team drawing from the Hong Kong University of Science and Technology (HKUST) and former Huawei HiSilicon hardware specialists, the MD Series provides flexible OEM/ODM customization to meet demanding mission specifications.
- ✅ Rozstaw pikseli: High-density 12μm uncooled detector
- ✅ Rozdzielczość matrycy: 384×288 high-contrast thermal imaging
- ✅ Multi-Bus Connectivity: Native MIPI CSI-2, USB 2.0, and CVBS composite video
- ✅ Design Heritage: HKUST research & former Huawei HiSilicon semiconductor discipline
Direct Engineering Comparison: Mini 640×512 vs. MD Series 384×288
To assist systems integrators in choosing the correct core for specific payload requirements, the following table summarizes structural, optical, and electrical parameters:
| Parametr | Mini 640×512 OEM Core Module | MD Series 384×288 Industrial Module |
|---|---|---|
| Thermal Core Image |
|
|
| Product Page Reference | Mini 640 Nieschładzany rdzeń LWIR | MD Series 384×288 LWIR Module |
| Rozdzielczość natywna | 640 × 512 (Optional 640 × 480 Mode) | 384 × 288 |
| Rozstaw pikseli | 12 µm | 12 µm |
| Wymiary fizyczne | 21 mm × 21 mm (Bare Module Footprint) | Ultra-Compact Industrial Packaging |
| Lens Ecosystem | 5 mm, 9 mm, 13 mm, 18 mm, 35 mm, 50 mm, 75 mm, 100 mm, 150 mm | Athermalized fixed-focal manual & fixed industrial optics |
| Obsługiwane interfejsy | USB (UVC compliant), MIPI, Direct UART Control | MIPI CSI-2, USB 2.0, CVBS (Composite Analog) |
| Zaplecze inżynieryjne | Hong Kong University of Science and Technology (HKUST) Advanced Sensing | HKUST Advanced Research & Former Huawei HiSilicon Core Specialists |
| OEM/ODM Customization | Custom barrel threading, bespoke PCB geometry, FPC pinout adaptation | Firmware ISP tuning, custom hardware interface cards, radiometric tables |
| Primary Payload Targets | DJI-Class Enterprise Gimbals, Long-Range Reconnaissance, Tactical UAVs | Cost-Critical Drones, Compact Security Pan-Tilts, Thermal IoT Devices |
FAQ integracji technicznej: Niechłodzone rdzenie LWIR do platform lotniczych
How do you solve SWaP (Size, Weight, and Power) constraints when integrating thermal modules into micro-drones?
What interfaces are supported, and how is software integration handled across embedded SBCs?
Can uncooled LWIR camera modules maintain radiometric accuracy during rapid outdoor temperature swings?
📚 Referencje i dalsza lektura
- Standard branżowy: Microcontroller platform automation via Arduino.
- Standard branżowy: Industrial optomechanical components and thermal manufacturing by KUYANG.
- Powiązany przewodnik: Explore deep UAV autonomous vision architectures in our guide on thermal imaging modules for drone integration and edge AI.
- Powiązany przewodnik: Examine optical focal plane array scaling in our technical review of komercyjnych rozwiązań termowizyjnych na podczerwień i modułów o wysokiej rozdzielczości.
- Powiązany przewodnik: Multi-language operational parameters and optical setups in our Arabic guide to 640×512 35mm thermal camera module configurations.





