








Kamery termowizyjne wyjaśnione: Jak działają, kluczowa technologia i co naprawdę warto kupić
20 października 2026
Przewodnik po ręcznych kamerach termowizyjnych: specyfikacje sensorów, wydajność w terenie i wybór profesjonalny
21 października 2026
W nowoczesnej optoelektronice i zautomatyzowanym monitorowaniu stanu, starsze czujniki pracujące w zakresie widzialnym napotykają poważne ograniczenia fizyczne. Tradycyjne czujniki CCD (charge-coupled device) i CMOS (complementary metal-oxide-semiconductor) opierają się całkowicie na odbitych fotonach otoczenia lub sztucznego oświetlenia w zakresie widzialnym (0,38 do 0,75 μm). W suboptymalnych warunkach pracy — takich jak obiekty przemysłowe o zerowym natężeniu światła, kompleksy petrochemiczne spowite lotnymi aerozolami czy operacje poszukiwań lotniczych utrudnione przez gęsty dym — kamery wizyjne całkowicie zawodzą. Przez dziesięciolecia inżynierowie automatyki próbowali łagodzić te martwe pola za pomocą matryc oświetleniowych o wysokiej intensywności lub czujników CMOS o niskim natężeniu światła. Jednak systemy te nadal mają trudności z gęstymi cząstkami zawieszonymi w powietrzu, tłumieniem atmosferycznym i cieniami o wysokim kontraście. Co więcej, podstawowe obrazowanie wizyjne nie jest w stanie określić ilościowo podstawowego stanu termodynamicznego sprzętu docelowego, co naraża krytyczne procesy konserwacji predykcyjnej na niemonitorowane naprężenia termiczne i nagłe awarie komponentów.
Wdrożenie niechłodzonej kamery termowizyjnej na podczerwień rozwiązuje te ograniczenia fizyczne poprzez przejście od obrazowania światłem odbitym do pasywnego przechwytywania emisji radiometrycznej. Działając w zakresie długofalowej podczerwieni (LWIR) (8 do 14 μm), nowoczesne niechłodzone matryce mikrobolometryczne w płaszczyźnie ogniskowej (FPA) wykrywają mikroskopijny strumień elektromagnetyczny emitowany przez każdy obiekt o temperaturze powyżej zera absolutnego. Dla producentów oryginalnego sprzętu (OEM), projektantów robotyki i inżynierów automatyki wdrożenie przemysłowego rdzenia LWIR zapewnia prawdziwe widzenie 24/7 niezależne od oświetlenia otoczenia, wraz z bezkontaktową telemetrią temperatury dla każdego piksela. Analizując kompromisy inżynieryjne dotyczące chemii mikrobolometrów, transmisji materiałów optycznych, wskaźników odległości do punktu pomiarowego oraz protokołów interfejsów cyfrowych, ten plan techniczny zapewnia empiryczne ramy do wyboru, kalibracji i osadzania modułów termowizyjnych o wysokiej rozdzielczości w ekosystemach sprzętowych o krytycznym znaczeniu.
Spis treści
- 👉 Podstawy: okna atmosferyczne i radiometria LWIR
- 👉 Architektura rdzenia czujnika: mikrobolometry VOx vs. a-Si
- 👉 Rozdzielczość natywna, rozstaw pikseli i optyczny współczynnik D:S
- 👉 Przemysłowe moduły LWIR: porównawczy przegląd sprzętu
- 👉 Integracja wbudowana OEM: MIPI, USB i kalibracja radiometryczna
- 👉 Operacyjna macierz wyboru: UAV, bezpieczeństwo i wizja maszynowa
- 👉 Kompleksowe FAQ inżynierii przemysłowej
Podstawy: okna atmosferyczne i radiometria LWIR
Każdy bezkontaktowy system pomiaru temperatury opiera się na prawach fizycznych rządzących promieniowaniem elektromagnetycznym ciała doskonale czarnego. Prawo promieniowania Maxa Plancka opisuje luminancję spektralną ($L_\lambda$) emitowaną przez wyidealizowane ciało doskonale czarne w temperaturze termodynamicznej $T$ dla określonych długości fal ($\lambda$):
L(λ, T) = (2hc2 / λ5) × [1 / (exp(hc / λkBT) - 1)]
Gdzie $h$ oznacza stałą Plancka ($6.626 \times 10^{-34} \text{ J}\cdot\text{s}$), $c$ to prędkość światła w próżni ($2.998 \times 10^8 \text{ m/s}$), a $k_B$ oznacza stałą Boltzmanna ($1.381 \times 10^{-23} \text{ J/K}$). Całkowanie rozkładu Plancka po wszystkich długościach fal daje prawo Stefana-Boltzmanna, ustalając, że całkowita emitancja energetyczna ($j^*$) skaluje się z czwartą potęgą temperatury bezwzględnej:
j* = ε σ T4
Tutaj emisyjność ($\varepsilon$) oznacza stosunek promieniowania cieplnego emitowanego przez rzeczywistą powierzchnię względem teoretycznego promiennika ciała doskonale czarnego ($\varepsilon = 1,0$), natomiast $\sigma$ to stała Stefana-Boltzmanna ($\approx 5,670 \times 10^{-8} \text{ W}\cdot\text{m}^{-2}\cdot\text{K}^{-4}$). Materiały przemysłowe znacznie różnią się emisyjnością: silnie utlenione powierzchnie stalowe wykazują wartości od 0,75 do 0,85, podczas gdy polerowane metale nieżelazne, takie jak miedź czy aluminium, spadają poniżej 0,05, działając jako reflektory termiczne. Nieschładzana kamery termowizyjnej na podczerwień przekształca tę padającą energię promieniowania w mierzalne zmiany impedancji elektrycznej, generując ilościowe profile termiczne bez zewnętrznej wiązki wzbudzającej.
Podczas wdrażania tych systemów termicznych poza laboratoryjną próżnią, okna transmisji atmosferycznej silnie wpływają na przepustowość optyczną. Atmosfera ziemska zawiera związki gazowe — głównie parę wodną ($H_2O$), dwutlenek węgla ($CO_2$) i ozon ($O_3$) — które pochłaniają promieniowanie elektromagnetyczne w ciągłych pasmach podczerwieni. Sprzęt optoelektroniczny jest projektowany wokół trzech głównych pasm transmisji:
- ⚙️ Krótkofalowa podczerwień (SWIR, 0,9 do 1,7 μm): Zdominowana przez odbite promieniowanie słoneczne lub energię aktywnego oświetlacza. SWIR zachowuje się podobnie do światła widzialnego, opierając się na optyce szklanej i czujnikach InGaAs (arsenek indu i galu). Doskonale sprawdza się w inspekcji płytek półprzewodnikowych, profilowaniu wilgotności i przenikaniu przez zamglenie atmosferyczne, ale nie może mierzyć pasywnych temperatur otoczenia poniżej 150°C.
- ⚙️ Średniofalowa podczerwień (MWIR, 3,0 do 5,0 μm): Wychwytuje sygnatury termiczne gorących obiektów (300°C do 1000°C) i służy do specjalistycznych zastosowań obrazowania gazów optycznych (takich jak wizualizacja lotnych związków organicznych i smug metanu). Jednak architektury MWIR zazwyczaj wymagają kriogenicznych chłodziarek Stirlinga pracujących w temperaturze 77 kelwinów. Te chłodziarki mechaniczne wprowadzają poważne kary SWaP-C (rozmiar, masa, moc i koszt) oraz mają ograniczoną żywotność eksploatacyjną (MTBF ≤ 8 000–15 000 godzin).
- ⚙️ Długofalowa podczerwień (LWIR, 8,0 do 14,0 μm): Pokrywa się ze szczytową emisją widmową obiektów o temperaturze od -40°C do +85°C, zgodnie z prawem przesunięć Wiena ($\lambda_{max} = 2898 / T$). Co kluczowe, to pasmo odpowiada oknu transmisji atmosferycznej, w którym absorpcja przez $CO_2$ i ciekłą wodę osiąga lokalne minimum, co czyni nieschładzane kamery termowizyjne LWIR standardem branżowym w monitorowaniu środowiska, przemysłowym utrzymaniu predykcyjnym i nawigacji autonomicznej.
Standardowe szkło optyczne (takie jak borokrzemianowe lub BK7) jest całkowicie nieprzezroczyste dla fotonów LWIR powyżej 2,5 μm z powodu silnych pasm absorpcji sieci krystalicznej. W rezultacie obiektywy kamer termowizyjnych wymagają egzotycznych materiałów optycznych na podczerwień. Monokrystaliczny german ($Ge$) zapewnia wyjątkową wydajność optyczną, charakteryzując się wysokim współczynnikiem załamania światła ($n \approx 4,0$), który umożliwia kompaktowe, szybkie konstrukcje obiektywów ($f/1,0$). Jednak german jest podatny na niestabilność termiczną; jego absorpcja swobodnych elektronów gwałtownie rośnie, powodując gwałtowny spadek transmisji wewnętrznej powyżej 60°C. Aby przeciwdziałać temu ograniczeniu w środowiskach zewnętrznych, producenci stosują związki szkła chalkogenkowego (takie jak $Ge_{33}As_{12}Se_{55}$ lub $Ge_{28}Sb_{12}Se_{60}$). Wyspecjalizowani dostawcy optyczni, tacy jak LightPath Technologies precyzyjnie formowane optyki chalkogenkowe o zrównoważonych współczynnikach termooptycznych ($dn/dT$) w połączeniu ze specjalistycznymi materiałami obudowy. Pozwala to uzyskać pasywnie atermalizowane zespoły optyczne, które utrzymują ostrość ogniskowania w ekstremalnych wahaniach środowiskowych (od -40°C do +80°C) bez konieczności stosowania zmotoryzowanego sprzętu do kompensacji ostrości.
Architektura rdzenia czujnika: mikrobolometry VOx vs. a-Si
Podstawowym elementem czujnika niechłodzonej kamery termowizyjnej jest matryca mikrobolometryczna w płaszczyźnie ogniskowej (FPA). Zamiast polegać na chłodzonych detektorach fotonowych, które generują nośniki ładunku w paśmie walencyjnym półprzewodnika, mikrobolometru działa jako układ mikroskopijnych rezystorów termicznych zawieszonych nad układem scalonym.
Każdy pojedynczy piksel detektora charakteryzuje się architekturą mostka mikroelektromechanicznego (MEMS). Centralna membrana absorpcyjna — zwykle o grubości od jednego do dwóch mikrometrów — jest zawieszona nad opróżnionym podłożem krzemowego układu odczytowego (ROIC) za pomocą cienkich nóżek tytanowych lub z azotku krzemu. Te mikroizolacyjne nóżki zapewniają mechaniczne podparcie oraz wysoką rezystancję termiczną ($R_{th} \approx 10^7 \text{ K/W}$). Gdy padające promieniowanie LWIR uderza w piksel, membrana absorpcyjna nagrzewa się. Ta zmiana temperatury ($dT$) zmienia rezystancję elektryczną membrany. Leżący pod spodem układ ROIC mierzy tę zmianę rezystancji, przykładając krótki impuls polaryzujący i digitalizując wynikający z tego spadek napięcia. Kluczowe parametry wydajności zależą całkowicie od materiału cienkowarstwowego osadzonego na mostku MEMS:
| Metryka fizyczna / elektryczna | Tlenek wanadu (VOx) | Krzem amorficzny (a-Si) |
|---|---|---|
| Temperaturowy współczynnik rezystancji (TCR) | -2,0% do -3,0% / kelwin | -1,5% do -2,5% / kelwin |
| Równoważna szumowi różnica temperatury (NETD) | Doskonała (≤ 30 mK do 40 mK) | Umiarkowana (≥ 40 mK do 50 mK) |
| Charakterystyka szumu 1/f (migotania) | Niska (stabilny sygnał ciągły) | Wyższa (wymaga częstych aktualizacji offsetu) |
| Stała czasowa termiczna (τ) | 8 ms do 12 ms | 4 ms do 8 ms |
| Metodologia wytwarzania | Specjalistyczne procesy osadzania | Kompatybilna ze standardową linią CMOS |
Tlenek wanadu (VOx) pozostaje preferowanym materiałem detektora w wysokoprecyzyjnej termografii przemysłowej. Dzięki wyższemu temperaturowemu współczynnikowi rezystancji (TCR) ułamkowa zmiana temperatury piksela daje większy, łatwiej mierzalny sygnał elektryczny. W połączeniu z niskim szumem Johnsona i szumem $1/f$, matryce VOx FPA osiągają różnicę temperatur równoważną szumowi (NETD) poniżej 30 mK ($0,03°C$). Ten poziom czułości pozwala czujnikowi rozróżniać minimalne różnice temperatur między sąsiadującymi obiektami. Krzem amorficzny ($\text{a-Si}$) oferuje szybsze stałe czasowe termiczne i wykorzystuje standardowe linie produkcyjne CMOS, co obniża koszty produkcji. Jednak jego wyższy wewnętrzny poziom szumu ogranicza skuteczność w zastosowaniach krytycznych, gdzie wymagana jest wysoka rozdzielczość przestrzenna i radiometryczna. Szczegółowe omówienie architektury procesów wyboru czujników przemysłowych można znaleźć w przewodniku wyboru przemysłowych czujników termicznych.
Utrzymującym się wyzwaniem w inżynierii mikrobolometrów jest dryft czujnika, spowodowany brakiem aktywnej stabilizacji kriogenicznej. Gdy zewnętrzna obudowa kamery, tubus obiektywu i wewnętrzna obudowa nagrzewają się podczas pracy, rozproszone wewnętrzne fotony podczerwieni uderzają w FPA. To promieniowanie tła wprowadza nierównomierne przesunięcia offsetu w całej matrycy detektorów. Kamery termowizyjne łagodzą ten dryft poprzez korekcję niejednorodności (NUC). W standardowych mechanicznych architekturach NUC fizyczna przesłona (często czernione aluminium lub miedź) opada na ścieżkę optyczną na 250 do 500 milisekund. Daje to czujnikowi płaskopolową referencję temperaturową, resetując rejestry przesunięcia offsetu we wszystkich aktywnych pikselach. W szybkich środowiskach przemysłowych — takich jak naprowadzanie dronów czy dynamiczna robotyka — to zatrzymanie przesłony może przerwać systemy sterowania w pętli zamkniętej. Aby to rozwiązać, zaawansowane rdzenie o wysokiej niezawodności wykorzystują algorytmy NUC bez przesłony. Systemy te w sposób ciągły obliczają czasoprzestrzenne statystyki sceny i monitorują termistory umieszczone wzdłuż tubusu optycznego w czasie rzeczywistym, utrzymując czysty strumień obrazu bez przerywania telemetrii wideo.
Rozdzielczość natywna, rozstaw pikseli i optyczny współczynnik D:S
Rozdzielczość termiczna jest określana przez fizyczną geometrię detektora, a nie interpolację wyświetlacza. Podstawowe instrumenty konsumenckie często łączą maleńkie czujniki mikrobolometryczne $80 \times 60$ lub $160 \times 120$ z oprogramowaniem do ekstrakcji krawędzi, nakładając kontury światła widzialnego na przeskalowany strumień termiczny. Choć zapewnia to rozpoznawalne kontury na ekranie, oferuje zerową wierność radiometryczną dla małych celów. Jeśli krytyczna usterka termiczna — taka jak przegrzewająca się dioda powierzchniowa PCB lub zacisk rozdzielnicy elektrycznej — nie pokrywa całego piksela detektora, czujnik uśrednia energię promieniowania celu z zimniejszym tłem. To uśrednianie przestrzenne tłumi mierzone szczyty temperatury, maskując wczesne usterki sprzętu.
Obrazowanie przemysłowe o wysokiej rozdzielczości wymaga prawdziwych natywnych matryc ogniskowych. Przejście ze starszych pikseli 17 μm na architektury o rastrze pikseli 12 μm zapewnia znaczące korzyści operacyjne. Zmniejszenie rastra pikseli redukuje fizyczną powierzchnię krzemu wymaganą dla danej rozdzielczości o około 50%. Umożliwia to mniejsze, lżejsze zespoły optyczne i obniża profil SWaP-C systemu. Jednak ten mniejszy rozmiar stwarza wyzwania optyczne: ponieważ każdy piksel 12 μm wychwytuje mniejszy strumień fotonów promieniowania niż piksel 17 μm, układ optyczny wymaga jasnej przysłony ($f/1.0$ lub $f/1.1$), aby zachować niską czułość NETD.
Aby dokładnie obliczyć pokrycie optyczne przy określonych odległościach inspekcji, inżynierowie optycy oceniają chwilowe pole widzenia (IFOV):
IFOV = Rozmiar piksela (p) / Ogniskowa (f)
IFOV jest mierzone w miliradianach (mrad). Określa kąt przestrzenny obejmowany przez pojedynczy fizyczny piksel. W celu dokładnych ilościowych pomiarów temperatury powierzchni (radiometria) cel nie może po prostu obejmować pojedynczego IFOV. Dyfrakcja optyczna, tolerancje produkcyjne optyki i przesłuch wewnątrzpikselowy wymagają, aby cele pokrywały dedykowaną grupę pikseli, aby pokonać granice funkcji przenoszenia modulacji (MTF) czujnika. To ograniczenie ustanawia pomiarowe IFOV (M-IFOV), powszechnie określane jako stosunek odległości do plamki (D:S):
| Parametr metryczny | Definicja optyczna | Wpływ inżynieryjny na radiometrię |
|---|---|---|
| IFOV (rozdzielczość przestrzenna) | $p / f$ (radiany) | Oblicza minimalny rozmiar celu wykrywalny na tle sceny. |
| M-IFOV (plamka radiometryczna) | $3 \times \text{IFOV}$ do $4 \times \text{IFOV}$ | Minimalny fizyczny ślad wymagany do pomiaru temperatury z dokładnością ±2°C. |
| Johnson: Kryterium detekcji | 1,5 rozdzielonych linii (3 piksele) | Wystarczająca energia do stwierdzenia obecności obiektu w polu widzenia. |
| Johnson: Kryterium rozpoznania | 6 rozdzielonych linii (12 pikseli) | Wystarczająca klarowność przestrzenna do klasyfikacji klasy celu (np. człowiek kontra pojazd). |
| Johnson: Kryterium identyfikacji | 12 rozdzielonych linii (24 piksele) | Pełne profilowanie przestrzenne umożliwiające szczegółową identyfikację celu. |
Rozważmy integrację przemysłową monitorującą zdalny zespół zaworów oddalony o 50 metrów przy użyciu niechłodzonego czujnika LWIR. Przy rastrze piksela 12 μm i obiektywie 25 mm obliczony IFOV wynosi $12 \times 10^{-6} / 25 \times 10^{-3} = 0,48 \text{ mrad}$. W odległości 50 metrów pojedynczy piksel pokrywa obszar przestrzenny:
Rozmiar plamki przestrzennej = 50 × 1000 mm × 0,00048 rad = 24 mm
Podczas gdy komponent o średnicy 24 mm może zostać wykryty przez pojedynczy piksel, niezawodny pomiar jego temperatury wymaga spełnienia kryteriów M-IFOV (minimum $3 \times \text{IFOV}$). Cel musi mieć co najmniej $72 \text{ mm}$ średnicy, aby uniknąć uśredniania przestrzennego z otaczającymi strukturami. Gdy wymagania inspekcji wymagają analizy mniejszych punktów — takich jak ścieżki elektroniczne o szerokości 10 mm — układ optyczny musi być dopasowany do wyższej natywnej liczby pikseli ($1280 \times 1024$) lub obiektywów o dłuższej ogniskowej.
Przemysłowe moduły LWIR: porównawczy przegląd sprzętu
Integratorzy sprzętu OEM muszą równoważyć natywną rozdzielczość, pobór mocy, objętość mechaniczną i jasność optyczną. Następujące przemysłowe rozwiązania kamer LWIR ilustrują różne podejścia inżynieryjne w zautomatyzowanej inspekcji fabrycznej i mobilnych systemach bezzałogowych.
Wysokorozdzielcza niechłodzona kamera termowizyjna LWIR 1280*1024
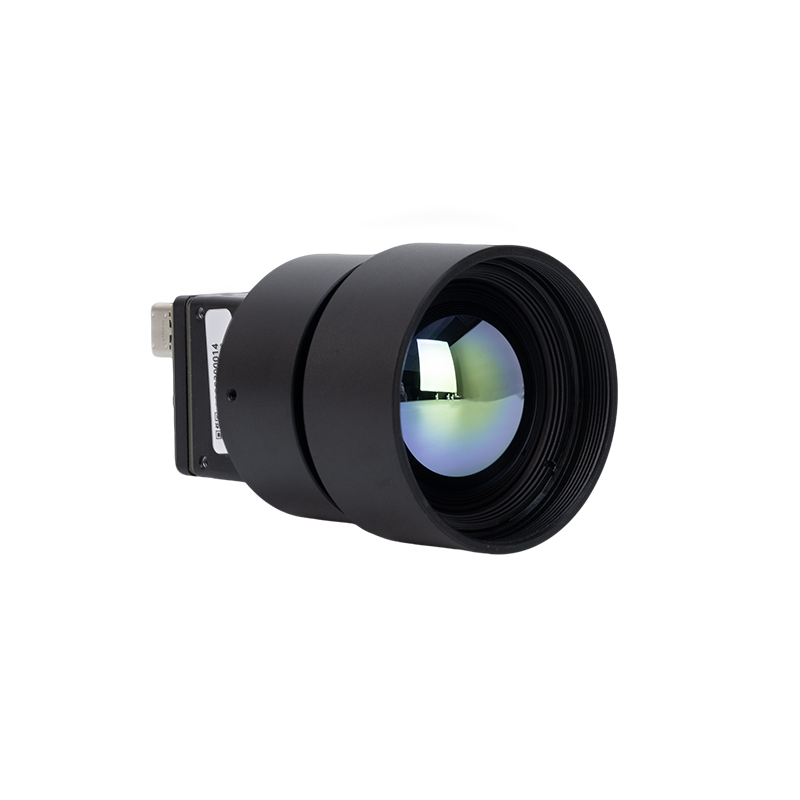
Zaprojektowany do precyzyjnej metrologii, PRSE5-1280 posiada natywną matrycę ogniskową klasy megapikselowej $1280 \times 1024$. Zbudowany wokół niechłodzonego rdzenia mikrobolometrycznego VOx, rejestruje drobne szczegóły termiczne bez konieczności stosowania sprzętu kriogenicznego. Urządzenie jest sparowane z atermalizowanym obiektywem 25 mm, równoważąc szerokie pole widzenia z wysoką rozdzielczością kątową wymaganą w inspekcji przemysłowej.
- ⚙️ Architektura FPA: Niechłodzony mikrobolometr z tlenku wanadu (VOx)
- ⚙️ Natywna macierz matrycy: 1280 × 1024 rzeczywistych pikseli fizycznych
- ⚙️ Konfiguracja optyczna: Atermalizowany precyzyjny obiektyw 25 mm
- ⚙️ Pasmo spektralne: 8 do 14 μm (LWIR)
- ✅ Główne zastosowania docelowe: Optyczna automatyczna inspekcja (AOI), monitorowanie podstacji wysokiego napięcia, przemysłowa kontrola procesów i ochrona perymetryczna.
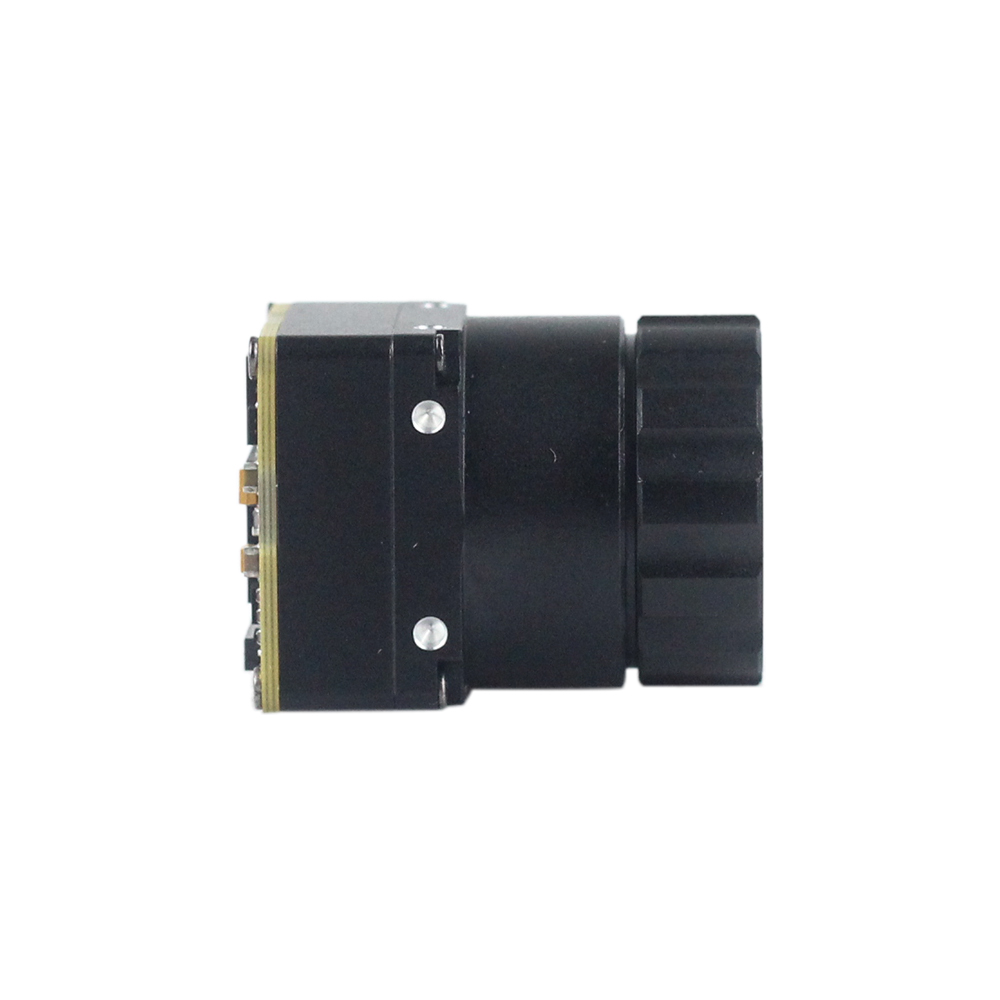
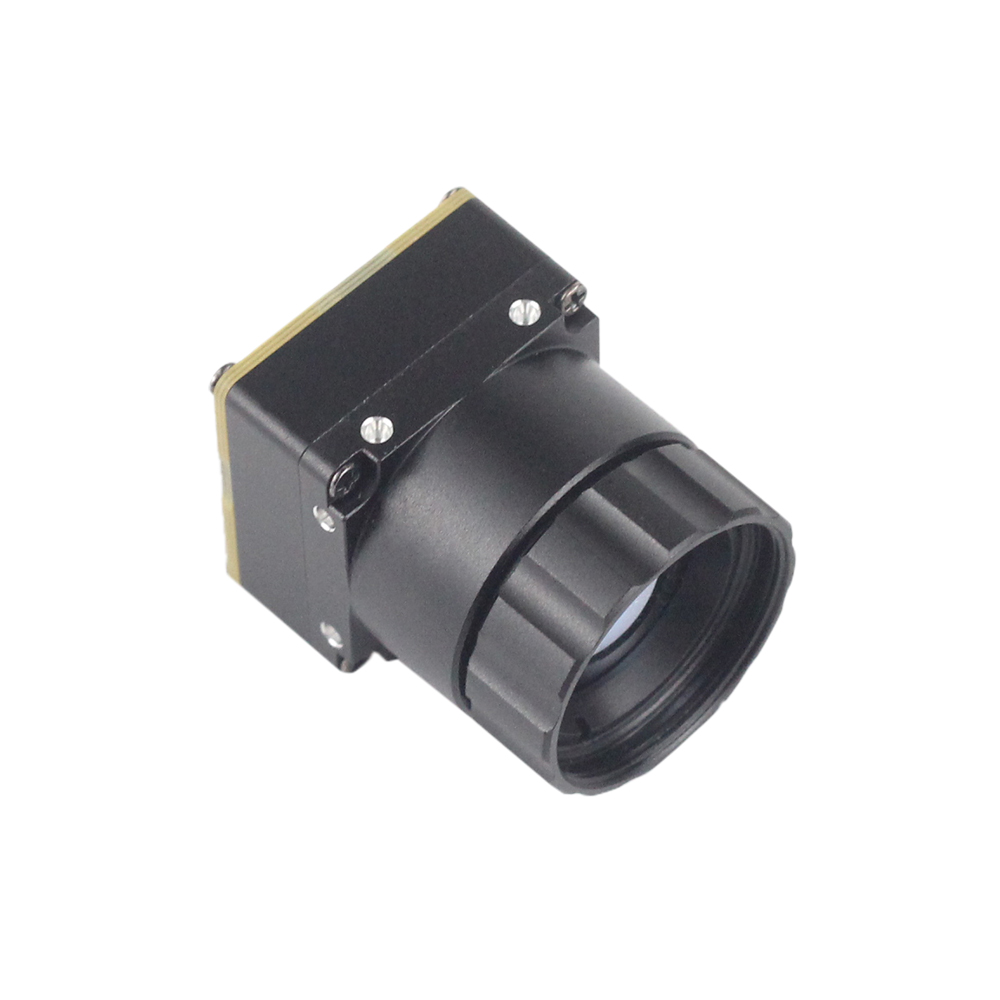
Niechłodzony moduł kamery termowizyjnej MIPI Mini2 640*512

Zaprojektowany do zastosowań wrażliwych na masę, moduł Mini2 oferuje natywną rozdzielczość $640 \times 512$ w ultra-kompaktowej obudowie (ze skalowalnymi konfiguracjami $384 \times 288$ i $256 \times 192$). Posiadając natywny interfejs MIPI CSI-2, moduł przesyła surowe dane 14-bitowe bezpośrednio do platform przetwarzania brzegowego bez opóźnień dekoderów analogowych ani masy przemysłowych kontrolerów USB.
- ⚙️ Architektura FPA: Zminiaturyzowany niechłodzony rdzeń mikrobolometryczny
- ⚙️ Natywne opcje matrycy: 640 × 512 (natywna), skalowalna do 384 × 288 lub 256 × 192
- ⚙️ Konfiguracja optyczna: Szerokokątny obiektyw stałoogniskowy 9 mm
- ⚙️ Interfejs elektryczny: Natywny interfejs procesora mobilnego (MIPI CSI-2)
- ✅ Główne zastosowania docelowe: Bezzałogowe statki powietrzne do poszukiwań i ratownictwa, stabilizowane mikrogimbale, przenośna termografia i nawigacja robotów.
| Metryka systemowa | Precyzyjny rdzeń PRSE5-1280 | Rdzeń ładunku drona Mini2 MIPI |
|---|---|---|
| Natywna rozdzielczość matrycy | 1280 × 1024 aktywnych pikseli | 640 × 512 aktywnych pikseli |
| Zespół optyczny | Atermalizowana optyka 25 mm | 9 mm ultra-kompaktowy układ optyczny |
| Wydajność pikseli (gęstość) | 1 310 720 dyskretnych punktów pomiarowych | 327 680 dyskretnych punktów pomiarowych |
| Typ czujnika | Niechłodzony Mikrobolometr VOx | Ultralekki mikrobolometr |
| Interfejs systemowy | Przemysłowy strumień cyfrowy / wyjście radiometryczne | Natywny MIPI CSI-2 o niskim opóźnieniu |
| Profil masy / Obwiednia | Wytrzymała obudowa przemysłowa | Subminiaturowa lekka obudowa |
| Główne zastosowania | Automatyka fabryczna, AOI w elektronice, metrologia | Zespoły mikrogimbali, ładunki dronów, robotyka |
Integracja wbudowana OEM: MIPI, USB i kalibracja radiometryczna
Integracja niechłodzonej kamery termowizyjnej na podczerwień z systemem wbudowanym wymaga starannego projektowania w zakresie sprzętu, protokołów i przetwarzania danych. W przeciwieństwie do standardowych kamer wizyjnych, które przesyłają skompresowane 8-bitowe klatki YUV lub RGB, radiometryczne moduły termowizyjne przetwarzają surowe dane reprezentujące rzeczywiste temperatury. Typowy strumień wizyjny kompresuje macierze kolorów w trzech 8-bitowych kanałach ($2^8 = 256$ poziomów dynamicznych na piksel). Ta standardowa 8-bitowa przestrzeń kolorów nie jest w stanie uchwycić szerokich zakresów termicznych. Jeśli rdzeń termowizyjny monitoruje temperatury od -20°C do +350°C, wyjście 8-bitowe ogranicza rozdzielczość temperaturową do około 1,45°C na poziom cyfrowy, tracąc submilikelwinową czułość mikrobolometru.
Aby zachować pełną czułość temperaturową, układ ROIC kamery generuje liniowy 14-bitowy lub 16-bitowy strumień cyfrowy ($2^{14} = 16 384$ dyskretnych poziomów dynamicznych). W tym formacie surowych danych każdy przyrost cyfrowy (lub liczba cyfrowa, DN) zazwyczaj odpowiada bezpośrednio temperaturze — na przykład 0,01 kelwina na DN. Przesyłanie tych surowych danych do jednostki przetwarzającej wymaga dopasowania interfejsu sprzętowego do architektury systemu:
- ⚙️ MIPI CSI-2 (Interfejs procesora w urządzeniach mobilnych): Preferowany interfejs dla systemów wbudowanych, bezzałogowych statków powietrznych i mobilnej robotyki brzegowej. MIPI CSI-2 kieruje szybkie surowe różnicowe dane pikseli bezpośrednio do procesora sygnału obrazu (ISP) procesora aplikacyjnego lub do przestrzeni pamięci za pośrednictwem DMA (bezpośredni dostęp do pamięci). Eliminując układy nadawczo-odbiorcze USB i warstwy konwersji mostkowej, łącza MIPI minimalizują opóźnienia transmisji i utrzymują niskie obciążenie przetwarzania na platformach brzegowych, takich jak NVIDIA Jetson Orin lub Raspberry Pi Compute Module 4.
- ⚙️ USB 3.0 / USB3 Vision: Dobrze nadaje się do obudów automatyki fabrycznej, stałych stanowisk testowych i standardowych komputerów przemysłowych. Chociaż USB wprowadza warstwy abstrakcji sterowników i wyższe opóźnienia interfejsu niż MIPI, upraszcza tworzenie oprogramowania na komputery stacjonarne i obsługuje bezpośrednią łączność za pośrednictwem standardowych rozszerzeń UVC (klasa wideo USB).
- ⚙️ Analogowe interfejsy wideo (CVBS/PAL/NTSC): Chociaż interfejsy cyfrowe dominują w nowoczesnych zautomatyzowanych przepływach pracy, sygnalizacja analogowa pozostaje szeroko stosowana w starszych systemach lotniczych i analogowych nadajnikach wideo FPV o niskim opóźnieniu. W przypadku integracji ze starszymi systemami i konfiguracji analogowych zapoznaj się z naszym przewodnikiem technicznym na temat analogowe moduły kamer termowizyjnych.
Przekształcenie surowego 14-bitowego strumienia pikseli w skalibrowane dane temperaturowe wymaga zastosowania wieloetapowego potoku kalibracji radiometrycznej. Procesor hosta musi przekształcić surową liczbę cyfrową ($DN$) na rzeczywistą temperaturę celu ($T_{obj}$) przy użyciu skalibrowanych współczynników fabrycznych:
DNliniowy = R × [ε τatm L(Tobj) + (1 - ε) τatm L(Todb) + (1 - τatm) L(Tatm)] + Przesunięcie
Gdzie:
- ⚙️ $R$ to współczynnik czułości radiometrycznej systemu ustalony podczas kalibracji ciała doskonale czarnego na stole optycznym.
- ⚙️ $\tau_{atm}$ reprezentuje współczynnik transmisji atmosferycznej obliczony dla odległości inspekcji.
- ⚙️ $T_{refl}$ to odbita temperatura tła otoczenia (krytyczna dla celów o niskiej emisyjności).
- ⚙️ $T_{atm}$ reprezentuje temperaturę otoczenia powietrza między kamerą a celem.
Projektanci systemów termowizyjnych muszą również zarządzać ciepłem generowanym wewnątrz samej obudowy kamery. Obudowy przemysłowe, zmotoryzowane gimbale i szczelne obudowy IP67 tworzą wewnętrzne kieszenie cieplne. W miarę nagrzewania się wewnętrznej obudowy obiektywu i obudowy kamery, emitują one rozproszone promieniowanie podczerwone z powrotem na matrycę detektora. Bez izolacji termicznej ta rozproszona energia wprowadza dryft pomiarowy. Niezawodne konstrukcje OEM zawierają mechaniczne radiatory zintegrowane bezpośrednio z obudową oraz precyzyjne termistory umieszczone wzdłuż ścieżki optycznej, aby monitorować temperatury wewnętrzne w czasie rzeczywistym. Dynamiczne tabele kalibracyjne w oprogramowaniu układowym wykorzystują te odczyty termistorów do ciągłej korekcji dryftu temperatury, zapewniając stabilne i dokładne pomiary w zmieniających się warunkach otoczenia.
Operacyjna macierz wyboru: UAV, bezpieczeństwo i wizja maszynowa
Wybór optymalnej kamery termowizyjnej na podczerwień wymaga zrównoważenia rozdzielczości przestrzennej, konstrukcji optycznej, czułości termicznej i profilu SWaP-C. Optymalna konfiguracja zależy bezpośrednio od ograniczeń mechanicznych, środowiskowych i obliczeniowych każdego scenariusza wdrożenia:
| Scenariusz wdrożenia | Kluczowe ograniczenia inżynieryjne | Zalecany profil sprzętowy |
|---|---|---|
| Bezzałogowe statki powietrzne (UAV) i robotyka | Limity masy, pobór prądu z akumulatora, opór aerodynamiczny, gimbale o wysokich wibracjach. | Ultrakompaktowe moduły, takie jak Mini2 640×512 z szerokokątną optyką 9 mm, natywnym interfejsem MIPI CSI-2 i subminiaturową obudową. |
| Zautomatyzowana kontrola jakości i inspekcja elektroniki | Małe rozmiary celów, wąskie tolerancje termiczne (±1°C), stacjonarne zautomatyzowane stanowiska testowe. | Rdzenie o wysokiej rozdzielczości, takie jak PRSE5 1280×1024 z optyką 25 mm, wysoką czułością NETD (≤35 mK) i surowym strumieniowaniem danych 14-bitowych. |
| Ochrona perymetryczna i monitorowanie infrastruktury | Duże zasięgi detekcji (ponad 1 km), szeroki zakres temperatur roboczych (od -40°C do +60°C), ciągła praca 24/7. | Optyka atermalizowana (obiektywy od 25 mm do 50 mm), wzmocnione obudowy IP67 oraz automatyczna kalibracja NUC mechaniczna lub bezmigawkowa. |
W ładunkach UAV masa systemu decyduje o operacyjnym czasie lotu. Dodanie przewymiarowanego ładunku kamery termowizyjnej skraca wytrzymałość lotu, ogranicza marginesy stabilizacji gimbala i obciąża silniki drona. W przypadku lotniczych poszukiwań i ratownictwa (SAR) lub inspekcji rolniczych połączenie lekkiej konstrukcji, szerokokątnego obiektywu 9 mm i natywnego sensora 640×512 zapewnia optymalną równowagę między pokryciem przestrzennym a efektywnością lotu. Szerokie pole widzenia pozwala operatorom na badanie dużych obszarów podczas szybkich przelotów, podczas gdy natywna rozdzielczość 640×512 zachowuje czułość termiczną do wykrywania anomalii na ziemi.
Z kolei zautomatyzowane linie produkcyjne w fabrykach przedkładają rozdzielczość pomiaru przestrzennego nad masę systemu. Inspekcja upakowanych zespołów płytek drukowanych (PCB) wymaga wykrywania usterek termicznych na poszczególnych komponentach — takich jak mikrorezystory, wielowarstwowe kondensatory ceramiczne czy obudowy ball grid array (BGA) o wymiarach poniżej 1 mm. W tych środowiskach testowych czujniki o niższej rozdzielczości cierpią z powodu uśredniania przestrzennego między sąsiednimi komponentami, co prowadzi do niedokładnych odczytów temperatury. Zastosowanie natywnej matrycy VOx 1280×1024 zapewnia wysoką gęstość pikseli potrzebną do rozróżniania pojedynczych mikrokomponentów, rejestrowania ostrych krawędzi granicznych i izolowania usterek termicznych z absolutną precyzją radiometryczną. Aby zobaczyć wizualną ocenę rzeczywistej wydajności kamer termowizyjnych w ciągłych wdrożeniach, obejrzyj nasz film o ciągłej wydajności kamer termowizyjnych.
Kompleksowe FAQ inżynierii przemysłowej
Jaka jest różnica operacyjna między kamerą bliskiej podczerwieni (NIR) a kamerą termowizyjną na podczerwień?
Natomiast kamery termowizyjnej na podczerwień działa w paśmie długofalowej podczerwieni (LWIR) między 8 a 14 μm. Przy tych długościach fal kamera wykrywa pasywny strumień elektromagnetyczny emitowany przez sam cel, zgodnie z prawem Plancka i zależnością Stefana-Boltzmanna. Działa bez zewnętrznych źródeł światła, przenika przez zasłaniające cząstki, takie jak kurz i dym, oraz zapewnia bezkontaktowe pomiary temperatury powierzchni w każdym pojedynczym pikselu matrycy.
Dlaczego tanie kamery termowizyjne $200–$400 są niewystarczające do integracji przemysłowej i robotycznej?
Urządzenia klasy konsumenckiej idą również na kompromis w zakresie czułości termicznej, z wartościami NETD często gorszymi niż 70 do 100 mK, i opierają się na ograniczonych eksportowo częstotliwościach odświeżania 9 Hz, które powodują silne rozmycie ruchu w automatyce dynamicznej. Przemysłowe moduły LWIR oferują natywne rozdzielczości od 640×512 do 1280×1024 pikseli, szybkie częstotliwości odświeżania od 25 Hz do 50 Hz, wysoką czułość termiczną (NETD ≤ 30–40 mK) oraz surowe 14-bitowe radiometryczne strumienie cyfrowe. Ta natywna wydajność zapewnia dokładność pomiaru i spójność wymaganą w zautomatyzowanych procesach wizji maszynowej.
Jak zjawiska pogodowe, takie jak deszcz, mgła i śnieg, wpływają na dokładność pomiaru LWIR?
Aby przeciwdziałać utracie transmisji atmosferycznej, przemysłowe platformy obrazowania termicznego stosują równania kompensacji w czasie rzeczywistym. Poprzez integrację danych o bieżącej wilgotności względnej, temperaturze otoczenia i odległości od celu, jednostka przetwarzająca ponownie kalibruje równanie radiometryczne, aby skorygować tłumienie ścieżki. Chociaż chłodzenie otoczenia spowodowane deszczem lub śniegiem nie może być całkowicie wyeliminowane programowo, wysokoczułe mikrobolometry (NETD ≤ 35 mK) nadal mogą wykrywać niewielkie różnice termiczne wytwarzane przez wewnętrzne źródła ciepła. Ta czułość pozwala zautomatyzowanym systemom wykrywać pojawiające się usterki sprzętu nawet w trudnych warunkach środowiskowych.
📚 Piśmiennictwo i dalsze lektury
- 🔍 Standard branżowy: Specjalistyczna optyka precyzyjna i materiały chalkogenkowe — LightPath Technologies
- 🔍 Fizyka teoretyczna: Fizyka operacyjna i architektura czujnika mikrobolometrycznego — Wikipedia Mikrobolometr
- 🔍 Powiązany przewodnik: Macierz oceny i wyboru rdzenia przemysłowego czujnika termicznego — Przewodnik wyboru przemysłowego czujnika termicznego
- 🔍 Powiązany przewodnik: Architektura i moduły integracji analogowej kamery termicznej — Analogowe moduły kamer termowizyjnych
- 🔍 Analiza zastosowań: Analiza rzeczywistego wideo operacyjnego kamer termicznych — Rzeczywiste wideo z kamery termowizyjnej





