Kupno rdzenia kamery termowizyjnej: Przewodnik po wysokowydajnych modułach LWIR 640 i 384
11 września 2026
Rdzeń termowizyjny MIPI: Wysokorozdzielcze widzenie wbudowane dla dronów i Edge AI
16 września 2026
Moduł kamery termowizyjnej MIPI: Integracja LWIR o niskim opóźnieniu dla dronów i Edge AI
W inżynierii systemów wizyjnych wbudowanych integracja detekcji długofalowego promieniowania podczerwonego (LWIR) w kompaktowych, autonomicznych architekturach brzegowych stwarza istotne wyzwania na poziomie systemowym. Konwencjonalne rdzenie termowizyjne powiązane z protokołami USB 3.0 (UVC) lub Serial Peripheral Interface (SPI) często wprowadzają obciążenie CPU po stronie hosta, niemożliwe do opanowania opóźnienia buforowania jądra, niedeterministyczny jitter pakietów oraz poważne wąskie gardła przepustowości transmisji. Dla platform brzegowych o ograniczonych parametrach SWaP (rozmiar, waga, moc i koszt)—takich jak mikrobezzałogowe statki powietrzne (UAV), taktyczne mikrogimbale, autonomiczne roboty mobilne (AMR) oraz bramy wizyjne Edge AI—te wąskie gardła protokołów pogarszają wydajność widzenia komputerowego w czasie rzeczywistym, kompromitują pętle stabilizacji PID gimbala i podnoszą całkowite opóźnienie przetwarzania poza progi deterministyczne.
Standardowym rozwiązaniem architektonicznym w branży jest bezpośrednia integracja natywnego modułu kamery termowizyjnej MIPI za pośrednictwem warstwy transportowej MIPI CSI-2 (Camera Serial Interface 2). Poprzez połączenie odczytów niechłodzonych czujników mikrobolometrycznych bezpośrednio z natywnym procesorem sygnału obrazu (ISP) procesora aplikacyjnego oraz sprzętowym silnikiem bezpośredniego dostępu do pamięci (DMA), architekci systemów całkowicie omijają warstwy translacji protokołów systemu operacyjnego. Ta zmiana architektoniczna umożliwia deterministyczną, submilisekundową transmisję nieskompresowanych surowych danych radiometrycznych 14-bitowych lub 16-bitowych przy wysokich częstotliwościach klatek (30 Hz do 60 Hz) bezpośrednio do zunifikowanych przestrzeni pamięci dostępnych dla GPU i NPU, odblokowując wnioskowanie Edge AI w czasie rzeczywistym, fuzję czujników multispektralnych, śledzenie celów oraz zautomatyzowaną termografię przemysłową.
Spis treści
- 👉 Fizyka i architektura protokołu MIPI CSI-2 w obrazowaniu LWIR
- 👉 Wbudowany stos oprogramowania: Architektura sterownika V4L2, drzewo urządzeń i potoki zero-copy
- 👉 Przetwarzanie danych radiometrycznych i sprzętowa akceleracja Edge AI
- 👉 Inżynieria sprzętowa, optymalizacja SWaP-C i projektowanie elektrooptyczne
- 👉 Prezentacja techniczna przemysłowych modułów termowizyjnych MIPI i macierz specyfikacji
- 👉 Instrukcja integracji krok po kroku i rozwiązywania problemów
- 👉 Szczegółowe FAQ dotyczące integracji przemysłowej
Fizyka i architektura protokołu MIPI CSI-2 w obrazowaniu LWIR
Czujniki obrazowania termowizyjnego działają zasadniczo inaczej niż standardowe czujniki CMOS w zakresie widzialnym. Niechłodzone detektory LWIR wykorzystują matryce ogniskowe mikrobolometrów (FPA)—zazwyczaj wytwarzane z tlenku wanadu (VOx) lub krzemu amorficznego (α-Si)—czułe na promieniowanie elektromagnetyczne w atmosferycznym oknie transmisji od 8 μm do 14 μm. Każdy piksel mikrobolometru składa się z absorbera podczerwieni zawieszonego nad podłożem krzemowym za pomocą mikroskopijnych nóżek izolacji termicznej. Pod wpływem padającego promieniowania cieplnego temperatura absorbera zmienia się, powodując mierzalną zmianę jego rezystancji elektrycznej. Ta analogowa zmiana rezystancji jest digitalizowana przez zintegrowane układy odczytu (ROIC) na surowe wartości o wysokim zakresie dynamicznym, zazwyczaj 14-bitowe lub 16-bitowe liczby cyfrowe na piksel.
Przesyłanie tych surowych strumieni danych mikrobolometrycznych do wbudowanego procesora hosta wymaga interfejsu, który zachowuje integralność sygnału bez wprowadzania opóźnień obliczeniowych. Interfejs MIPI Camera Serial Interface 2 (MIPI CSI-2), w połączeniu z warstwą fizyczną (D-PHY), spełnia te wymagania dla wbudowanych systemów wizyjnych, przesyłając zserializowane dane pikseli po punkt-punkt różnicowych liniach sygnałowych regulowanych sztywnym taktowaniem sprzętowym.

Dynamika sygnalizacji warstwy fizycznej MIPI D-PHY
Elektryczna warstwa fizyczna nowoczesnego modułu termowizyjnego MIPI opiera się na specyfikacji D-PHY MIPI Alliance, asynchronicznym interfejsie synchronicznym względem źródła, wyposażonym w jedną różnicową linię zegarową oraz jedną, dwie lub cztery różnicowe linie danych. Warstwa fizyczna dynamicznie przełącza się między dwoma trybami sygnalizacji operacyjnej:
- ⚙️ Tryb High-Speed (HS): Działa z wykorzystaniem niskonapięciowej sygnalizacji różnicowej (podobnej do LVDS), z nominalnym wychyleniem różnicowym 200 mV wyśrodkowanym wokół napięcia wspólnego 200 mV (VCM). W trybie HS dane są serializowane i przesyłane z przepustowością od 80 Mb/s do 2,5 Gb/s na linię, umożliwiając wysoką zagregowaną przepustowość przy wyjątkowo niskich emisjach elektromagnetycznych promieniowanych.
- ⚙️ Tryb Low-Power (LP): Działa z wykorzystaniem jednokońcówkowej logiki sygnalizacyjnej CMOS 1,2 V. Tryb LP zarządza protokołami sterowania liniami, obsługując uzgadnianie synchronizacji ramek (takie jak Start of Transmission [SoT] i End of Transmission [EoT]), przejścia stanów niskiego poboru mocy oraz tryby uśpienia (LP-11).
W przeciwieństwie do czujników RGB 4K ze spektrum widzialnego, które wymagają przepustowości wielogigabitowej (np. 4K przy 60 kl./s zużywa cztery linie pracujące z prędkością powyżej 1,5 Gb/s na linię), niechłodzony czujnik LWIR pracujący w rozdzielczości 640 × 512 z 16-bitowym wyjściem radiometrycznym przy 50 Hz generuje zagregowany surowy ładunek danych obliczany jako:
Przepustowość = 640 × 512 × 16 bitów/piksel × 50 klatek/s ≈ 262,14 Mb/s
To wymaganie przepustowości jest wygodnie obsługiwane przez jednoliniowy (1-lane) lub dwuliniowy (2-lane) MIPI D-PHY pracujący z konserwatywną częstotliwością zegara od 400 Mb/s do 800 Mb/s na linię. Praca przy niższych częstotliwościach zegara przy jednoczesnym wykorzystaniu natywnej różnicowej sygnalizacji D-PHY minimalizuje zakłócenia elektromagnetyczne wysokiej częstotliwości (EMI) w pobliskich odbiornikach RF, co jest kluczową zaletą przy integracji czułych odbiorników komunikacyjnych i GNSS w kompaktowych platformach UAV.
Protokół pakietowania CSI-2 i radiometryczne typy danych
W warstwie protokołu CSI-2 dane obrazu są przesyłane w ustrukturyzowanych pakietach składających się z 4-bajtowego nagłówka pakietu (PH), sekwencji danych ładunku o dowolnej długości oraz 2-bajtowej stopki pakietu (PF) zawierającej 16-bitową kontrolę cykliczną nadmiarową (CRC). Nagłówek pakietu zawiera 8-bitowy bajt identyfikatora danych (DI), złożony z 2-bitowego identyfikatora kanału wirtualnego (VC) i 6-bitowego kodu typu danych (DT).
Moduły termowizyjne wykorzystują określone typy danych w strumieniu CSI-2 do przenoszenia surowych pomiarów bolometrycznych i radiometrycznych:
- ⚙️ RAW14 (typ danych 0x2D): 14-bitowe dane nieskompresowane. Mikrobolometry natywnie wytwarzają 14 bitów zakresu dynamicznego. Pakiety są formatowane przez upakowanie czterech 14-bitowych wartości pikseli w siedem kolejnych 8-bitowych bajtów, maksymalizując efektywność transmisji ładunku przez łącze fizyczne.
- ⚙️ RAW16 (typ danych 0x2E): 16-bitowe dane nieskompresowane. Każdy piksel mapuje się bezpośrednio na dwubajtową liczbę całkowitą bez znaku reprezentującą liniową odpowiedź detektora lub bezwzględne wartości temperatury radiometrycznej w centykelwinach. RAW16 upraszcza wyrównanie bajtów i adresowanie pamięci w mikroprocesorach hosta.
- ⚙️ Dane zdefiniowane przez użytkownika / osadzone 8-bitowe (typy danych 0x30 do 0x37 lub 0x12): Przemysłowe moduły termowizyjne dodają na początku lub na końcu "linię osadzoną" zawierającą metadane operacyjne: temperaturę struktury czujnika, stan wewnętrznej migawki, napięcie termistora obudowy FPA, flagi kalibracji oraz odczyty optycznego otoczenia niezbędne do obliczeń radiometrii bezwzględnej.
Porównanie architektoniczne: MIPI CSI-2 a alternatywne interfejsy wbudowane
| Standard Interfejsu | Warstwa fizyczna | Maksymalna trwała przepustowość | Opóźnienie szkło-pamięć | Obciążenie procesora hosta | Powierzchnia montażowa złącza |
|---|---|---|---|---|---|
| MIPI CSI-2 | Różnicowy D-PHY (HS/LP) | Do 2,5 Gbps na linię | < 1,5 ms (bezpośredni DMA) | < 2% (sprzętowy ISP/DMA) | Ultra-kompaktowy mikrokoncentryczny lub FPC 0,5 mm |
| USB 3.0 / UVC | Różnicowy SuperSpeed | ~3,2 Gb/s (ograniczony pakietami) | 15 do 45 ms (zmienny jitter) | 12% do 25% (odpytywanie jądra i kopie) | Nieporęczne gniazda USB typu C lub typu A |
| SPI (Quad/Octal) | Synchroniczny single-ended | ~50 do 100 Mb/s | 40 do 120 ms (ograniczone buforem) | 30% do 60% (wysokie obciążenie przerwaniami) | Standardowe złącza szpilkowe board-to-board |
| Równoległy (DVP) | 8/14-bitowy single-ended CMOS | ~600 Mb/s | 3 do 8 ms | 5% do 10% | Szeroka taśma 30+ pinów (wysoki profil EMI) |
Wbudowany stos oprogramowania: Architektura sterownika V4L2, drzewo urządzeń i potoki zero-copy
Bezpośrednia integracja modułu kamery termowizyjnej MIPI z nowoczesnymi układami SoC hosta Linux — takimi jak NVIDIA Jetson Orin/Xavier, Rockchip RK3588, NXP i.MX8M lub Raspberry Pi Compute Module 4/5 — wymaga skonfigurowania bazowego stosu sterowników jądra. Rdzenie termiczne są rejestrowane w frameworku Linux podsystem Video4Linux2 (V4L2) jako podurządzenia kamery zarządzane przez Media Controller API.
Architektura systemu hosta opiera się na warstwowym modelu sterowników: sprzętowy odbiornik CSI-2 w SoC przechwytuje przychodzące różnicowe pakiety szeregowe, przekazuje je do wewnętrznego kanału DMA i przesyła dane do buforów pamięci fizycznej. Sterownik jądra ustawia parametry strumieniowania za pośrednictwem interfejsu sterującego I2C lub UART, zapewniając zsynchronizowaną ekspozycję, ramkowanie i stany przetwarzania termicznego na chipie.
Architektura Device Tree Source (DTS)
Device Tree systemu Linux definiuje topologię sprzętową, łącząc punkt końcowy odbiornika CSI-2 w SoC z portem wyjściowym modułu termicznego, określając konfiguracje pinów dla generowania zegara, linii resetu oraz interfejsu sterowania kamerą (zazwyczaj magistrala I2C pracująca w trybie Fast-mode przy 400 kHz).
Poniżej znajduje się bazowa implementacja węzła DTS dla systemu z dwutorowym rdzeniem termicznym MIPI podłączonym do wbudowanego SoC:
// Fragment Device Tree Source (DTS) dla przemysłowego modułu termicznego MIPI;
Dla programistów systemów wbudowanych pracujących nad hybrydowymi konstrukcjami wizualno-termicznymi kluczowa jest ocena specjalistycznych przepływów pracy integracji sprzętowej. Dowiedz się więcej o dopasowaniu topologii czujników i konfiguracjach dwuzakresowych w naszym przewodniku integracji modułu kamery termicznej z czujnikiem CMOS.
Implementacja rdzenia sterownika podurządzenia V4L2
Sterownik jądra implementuje standardowe struktury operacji podurządzenia V4L2: v4l2_subdev_core_ops, v4l2_subdev_video_ops, oraz v4l2_subdev_pad_ops. Gdy aplikacje przestrzeni użytkownika inicjują przechwytywanie wideo za pomocą VIDIOC_STREAMON ioctl, sterownik konfiguruje wewnętrzny układ FPGA lub ASIC rdzenia termicznego przez I2C, przełącza czujnik mikrobolometryczny w tryb ciągłego odczytu i przygotowuje odbiornik CSI-2 po stronie hosta.
static const struct v4l2_subdev_video_ops thermal_video_ops = {
Zarządzanie pamięcią zero-copy w architekturze DMABUF
Wysokoprzepustowe przetwarzanie obrazów radiometrycznych nie może sobie pozwolić na kopiowanie pamięci sterowane przez CPU (memcpy) przez granice użytkownik-jądro. Przesyłanie ramek 640 × 512 16-bitowych przy 50 Hz przy użyciu konwencjonalnych operacji odczytu powoduje nasycenie magistrali pamięci i zwiększa opóźnienie dostarczania ramek o 15 ms do 30 ms.
Aby osiągnąć opóźnienia transferu poniżej milisekundy, nowoczesne potoki brzegowe wykorzystują DMABUF współdzielenie pamięci:
- ⚙️ Alokacja buforów: Ciągłe bloki pamięci są wstępnie alokowane w pamięci RAM systemu za pośrednictwem Linux Contiguous Memory Allocator (CMA) lub sprzętowych alokatorów buforów (takich jak NVIDIA
NvBufSurfacelub pule pamięci Rockchip MPP/RGA). - ⚙️ Eksport deskryptorów: Te przydzielone bufory są eksportowane do aplikacji przestrzeni użytkownika jako natywne deskryptory plików Linux (DMABUF FD).
- ⚙️ Sprzętowe strumieniowanie DMA: Sprzętowy interfejs MIPI CSI-2 układu SoC hosta przesyła przychodzące ładunki pakietów bezpośrednio do tych fizycznych adresów pamięci bez interwencji CPU hosta.
- ✅ Bezpośrednie pobieranie NPU/GPU: Silniki wnioskowania Edge AI (takie jak TensorRT, DeepStream lub ONNX Runtime) wiążą się bezpośrednio z tymi wskaźnikami pamięci współdzielonej. Dostęp zero-copy eliminuje narzut kopiowania pamięci i osiąga opóźnienia wykonania od szkła do wnioskowania poniżej 1,5 milisekundy.
Przetwarzanie danych radiometrycznych i sprzętowa akceleracja Edge AI
W przeciwieństwie do czujników obrazu w zakresie widzialnym, które wyprowadzają gotowe do wyświetlenia przestrzenie kolorów sRGB, niechłodzone czujniki LWIR rejestrują surowy strumień cieplny emitowany w całej scenie. Zdigitalizowane wyjście odpowiada rezystancji detektora, a nie ludzkiej percepcji wzrokowej. Opracowanie potoków wizyjnych w czasie rzeczywistym wymaga zastosowania specjalistycznych kalibracji i transformacji w celu wyodrębnienia dokładnych informacji o temperaturze.
Korekcja niejednorodności (NUC) i zastępowanie uszkodzonych pikseli (BPR)
Matryce mikrobolometryczne w płaszczyźnie ogniskowej wykazują różnice między pikselami w czułości i napięciu offsetu ciemnego wynikające z tolerancji produkcji półprzewodników. Odpowiedź pojedynczego piksela i jest reprezentowana matematycznie przez model liniowy:
Vi(T) = Gi × Φ(T) + Oi
Gdzie:
- ⚙️ Gi: Indywidualny współczynnik czułości (wzmocnienia) piksela.
- ⚙️ Φ(T): Padające promieniowanie podczerwone pochodzące z temperatury sceny docelowej T.
- ⚙️ Oi: Indywidualne przesunięcie przestrzenne, silnie zależne od wewnętrznej temperatury podłoża matrycy w płaszczyźnie ogniskowej.
Aby wyeliminować szum o stałym wzorcu (FPN) i osiągnąć czułości termiczne poniżej 40 mK, silnik przetwarzania termicznego wykonuje trzy odrębne operacje:
- ⚙️ Dwupunktowa kalibracja wzmocnienia: Kalibruje indywidualne współczynniki wzmocnienia pikseli (Gi) przy użyciu jednorodnych źródeł kalibracyjnych ciała doskonale czarnego w dwóch znanych temperaturach odniesienia (T1 i T2). Współczynniki te są przechowywane w nieulotnej pamięci czujnika.
- ⚙️ Kompensacja offsetu (kalibracja migawką): Elektromechaniczna migawka okresowo wsuwa się w ścieżkę optyczną na 100 do 300 ms, wystawiając matrycę na jednorodne odniesienie termiczne. Moduł przelicza tabele offsetu (Oi), aby skompensować dryft termiczny otoczenia. Rdzenie wysokiej klasy wykorzystują algorytmy bezmigawkowe, które stale aktualizują macierze offsetu na podstawie odczytów temperatury w czasie rzeczywistym z wewnętrznych termistorów obudowy i obiektywu.
- ⚙️ Zastępowanie uszkodzonych pikseli (BPR): Martwe, nieodpowiadające lub zaszumione piksele, które wykraczają poza trzy odchylenia standardowe mediany rozkładu Gaussa matrycy, są oznaczane podczas kalibracji fabrycznej. W trakcie pracy potoki sprzętowe zastępują te wartości w czasie rzeczywistym za pomocą mediany 3×3 lub interpolacji dwuliniowej z otaczających funkcjonalnych pikseli.
Konwersja surowych wartości cyfrowych na temperaturę bezwzględną
Po korekcji niejednorodności moduł wytwarza 14-bitowe lub 16-bitowe liniowe wyjście cyfrowe (liczby cyfrowe, DN). Przekształcenie tych wartości na bezwzględne radiometryczne jednostki temperatury (kelwiny lub stopnie Celsjusza) wymaga obliczenia odwróconej funkcji promieniowania Plancka:
Tcel = B / ln( R1 / (R2 × (DN - Odryft)) + F )
Gdzie R1, R2, B, oraz F reprezentują empiryczne stałe kalibracyjne ustalone w drodze laboratoryjnego profilowania ciała doskonale czarnego, a Odryft uwzględnia zmiany temperatury podłoża w czasie rzeczywistym. W przemysłowych modułach radiometrycznych obliczenie to jest wykonywane albo na wewnętrznym procesorze modułu, albo mapowane na zoptymalizowane wektorowe jednostki wykonawcze (takie jak ARM NEON lub jądra NVIDIA CUDA) na procesorze hosta.
Kompresja zakresu dynamicznego o wysokim kontraście dla sieci neuronowych
Współczesne modele detekcji obiektów Edge AI (takie jak YOLOv8, YOLOv10 lub RT-DETR) są architektonicznie zaprojektowane dla 3-kanałowych 8-bitowych tensorów wejściowych (wartości w zakresie od 0 do 255). Liniowe skalowanie w dół nieskompresowanego 14-bitowego zakresu dynamicznego radiometrycznego (od 0 do 16 383) do 8 bitów odrzuca subtelne gradienty termiczne, często zasłaniając słabo widoczne cele (takie jak ludzie lub odległe pojazdy) na tle ciepłego otoczenia.
Aby zachować szczegóły celu, potok oprogramowania dzieli przychodzący strumień MIPI CSI-2 na dwie gałęzie przetwarzania:
- ⚙️ Strumień analityczny radiometryczny: Zachowuje surową 14-bitową lub 16-bitową liniową głębię radiometryczną. Ten potok zasila algorytmy progowe, zapytania o temperaturę punktową oraz zautomatyzowane procedury alarmowe przeciwpożarowe lub przegrzania.
- ⚙️ Strumień wnioskowania Vision AI: Przepuszcza surowe dane przez cyfrowe wzmocnienie szczegółów (DDE) filtr i Wyrównanie histogramu adaptacyjne z ograniczeniem kontrastu (CLAHE). Algorytmy te rozdzielają scenę na warstwę bazową niskiej częstotliwości (reprezentującą ogólne gradienty temperatury tła) oraz warstwę szczegółów wysokiej częstotliwości (uwydatniającą ostre granice, krawędzie i sygnatury). Warstwy są dynamicznie równoważone w 8-bitową reprezentację o wzmocnionym kontraście, maksymalizując ekstrakcję cech krawędziowych na potrzeby wnioskowania sieci neuronowej.
Aby uzyskać dodatkowe szczegóły dotyczące wdrażania modeli głębokiego uczenia w zlokalizowanych architekturach strumieni radiometrycznych, zapoznaj się z naszym przewodnikiem technicznym na temat przemysłowe mini-moduły LWIR z AI (industrial mini-LWIR modules with AI).
Inżynieria sprzętowa, optymalizacja SWaP-C i projektowanie elektrooptyczne
Wdrażanie termowizyjnych ładunków użytkowych w powietrznych mikrogimbalach, ręcznym sprzęcie inspekcyjnym i małych robotach mobilnych wymaga ścisłej uwagi na budżety rozmiaru, masy, mocy i kosztu (SWaP-C) wraz ze standardami projektowania szybkich płytek drukowanych (PCB).
Wytyczne dotyczące szybkiego rozmieszczenia ścieżek PCB i integralności sygnału
Warstwa fizyczna MIPI D-PHY działa z szybkimi czasami narastania i opadania sygnału (tr, tf < 200 ps). Przeoczenia w szybkim rozmieszczeniu ścieżek mogą powodować odbicia linii transmisyjnej, niedopasowania impedancji różnicowej i poważne uszkodzenia pakietów:
- ⚙️ Kontrola impedancji różnicowej: Wszystkie pary ścieżek różnicowych zegara i danych muszą być prowadzone tak, aby utrzymać ściśle kontrolowaną impedancję różnicową 100 Ω ± 10% (odniesienie single-ended 50 Ω).
- ⚙️ Intra-Pair Skew Matching: Trace length differences between positive (P) and negative (N) conductors within a differential pair must not exceed 0.15 mm (< 1 ps phase skew). Excessive intra-pair skew degrades common-mode rejection and increases electromagnetic emissions.
- ⚙️ Inter-Pair Skew Matching: Length mismatches between the clock lane pair and any corresponding data lane pair must remain below 0.5 mm to ensure timing margins are preserved across the high-speed receiver.
- ⚙️ Continuous Reference Plane: MIPI traces must be routed across unbroken, continuous ground reference planes. Traces must not cross splits, power planes, or voids, which create impedance discontinuities and generate common-mode noise.
- ⚙️ Interconnect Selection: Gimbal payloads require specialized low-profile micro-coaxial ribbons or shielded flexible printed circuits (FPC). High-reliability connectors from precision manufacturers like Amphenol maintain signal integrity across moving gimbal pivots and slip rings without introducing mechanical binding.
Optical Materials Engineering: Germanium vs. Chalcogenide Glass
Because optical glass is opaque in the 8 μm to 14 μm infrared band, uncooled LWIR lenses require specialized optical substrates:
- ⚙️ Monokrystaliczny German (Ge): Germanium exhibits a high refractive index (n ≈ 4.00 at 10 μm), enabling compact, low-aberration multi-element optical assemblies. However, Germanium features a high temperature-dependent refractive index coefficient (dn/dt = 3.96 × 10⁻⁴/°C) and exhibits optical absorption runaway above +100°C. It is also dense and represents a significant material cost.
- ✅ Szkło chalkogenidkowe: Engineered chalcogenide glasses—such as those produced by LightPath Technologies—offer lower mass, reduced material costs, and significantly lower dn/dt values. These characteristics enable passive athermalization across wide temperature ranges (-40°C to +85°C) without motorized focus mechanics, reducing gimbal payload mass.
Engineers designing defense or long-range intelligence, surveillance, and reconnaissance (ISR) payloads can contrast these lightweight short-to-medium-range micro-optics against larger systems in our breakdown of the 1280x1024 12μm long range thermal imaging sight scope.
Prezentacja techniczna przemysłowych modułów termowizyjnych MIPI i macierz specyfikacji
Below is a detailed examination of two industrial-grade MIPI thermal camera modules optimized for unmanned payloads, tactical micro-gimbals, and embedded edge computing architectures.
Purpleriver Mini2 640x512 9mm Uncooled MIPI Thermal Imaging Module
to cud inżynierii zaprojektowany specjalnie do środowisk o ograniczonych parametrach SWaP. Dzięki miniaturyzacji elektroniki bez poświęcania jakości sensora dostarczamy rdzeń, który mieści się w najciaśniejszych przestrzeniach. Mini2 640x512 9mm is an uncooled LWIR camera module designed for airborne drone payloads, tactical gimbals, and real-time robotic vision systems. Delivering sharp and crisp image presentation, compact form factor, and low unit cost, this module integrates an uncooled VOx detector with a 12 μm pixel pitch and an athermalized 9mm lens. It supports native MIPI CSI-2 digital output for direct integration into embedded host processors, bypassing intermediate interface bridges.
- ⚙️ Rozdzielczość: 640 × 512 Active Pixels (VGA Thermal)
- ⚙️ Rozstaw pikseli: Mikrobolometr z tlenku wanadu (VOx) 12 μm
- ✅ Czułość termiczna: ≤ 40 mK (NETD at f/1.0, 300K)
- ⚙️ Video Output: 2-lane MIPI CSI-2, DVP, or USB options
- ✅ Pobór mocy: < 900 mW (Steady State)
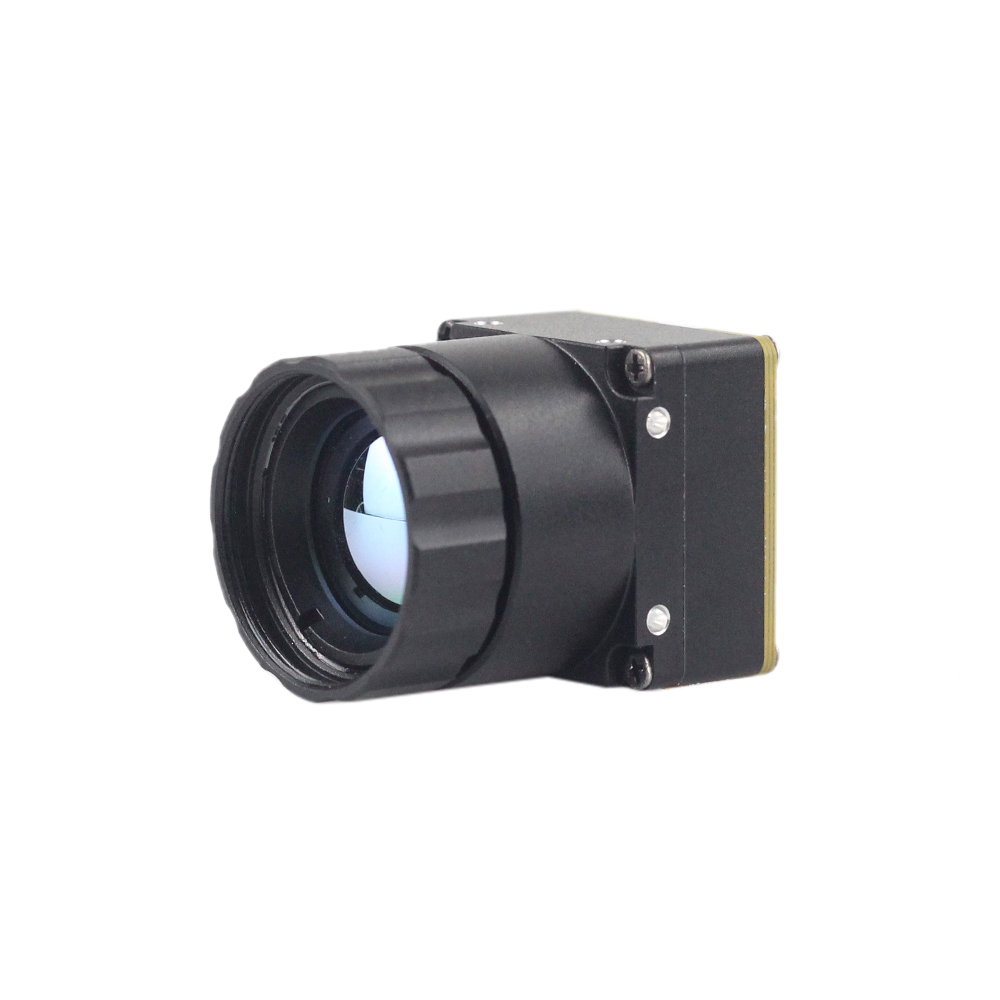
Purpleriver Mini 256x192 Uncooled LWIR Thermal Camera Module
to cud inżynierii zaprojektowany specjalnie do środowisk o ograniczonych parametrach SWaP. Dzięki miniaturyzacji elektroniki bez poświęcania jakości sensora dostarczamy rdzeń, który mieści się w najciaśniejszych przestrzeniach. Miniaturowy niechłodzony moduł kamery termowizyjnej LWIR 256 adopts high-performance infrared detectors designed for clear thermal imaging and accurate temperature measurement. Engineered to capture infrared radiation and output uniform thermal imagery with integrated radiometry, its ultra-lightweight profile suits weight-critical deployments, including mine detection drones, search and rescue robots, and micro-UAV swarms.
- ⚙️ Rozdzielczość: 256 × 192 Active Pixels
- ⚙️ Rozstaw pikseli: 12 μm High-Sensitivity Uncooled Microbolometer
- ✅ Czułość termiczna: ≤ 50 mK (NETD at f/1.0)
- ⚙️ Radiometria precyzyjna: Point, line, and area temperature tracking with accurate output
- ✅ Weight Profile: ≤ 12 g total mass (SWaP-optimized)
Comprehensive Specification Matrix
| Parametr specyfikacji | Purpleriver Mini2 640x512 9mm | Purpleriver Mini 256x192 Core |
|---|---|---|
| Architektura detektora | Niechłodzona matryca FPA z mikrobolometrem VOx | Uncooled LWIR Microbolometer FPA |
| Rozdzielczość matrycy | 640 × 512 pikseli | 256 × 192 pikseli |
| Rozstaw pikseli | 12 μm | 12 μm |
| Czułość spektralna | Przegląd modułów kamer termowizyjnych w języku rosyjskim | Przegląd modułów kamer termowizyjnych w języku rosyjskim |
| Czułość NETD | ≤ 40 mK (f/1.0 at 300K) | ≤ 50 mK (f/1.0 at 300K) |
| Frame Output Rates | 25 Hz / 30 Hz / 50 Hz | 25 Hz / 30 Hz |
| Interfejsy cyfrowe | MIPI CSI-2 (2-lane) / DVP / USB | MIPI CSI-2 (1 or 2-lane) / SPI |
| Control Command Bus | I2C / UART (Up to 921,600 bps) | I2C / UART |
| Radiometric Range | -20°C to +150°C (High Gain); up to +550°C (Low Gain) | -20°C to +150°C (Industrial Radiometry) |
| Measurement Accuracy | ±2°C or ±2% of reading | ±2°C or ±2% of reading |
| Standard Optic | 9mm (HFOV ≈ 48°) Athermalized | Integrated Wide-Angle Micro-Lens |
| Operational Power | < 900 mW (Continuous operation) | < 450 mW (Ultra-low power) |
| Module Mass | ≈ 18 g (Core) / 28 g (With 9mm Lens) | ≤ 12 g Total |
Instrukcja integracji krok po kroku i rozwiązywania problemów
Executing a reliable integration of a MIPI thermal camera module into an embedded carrier board requires following a structured hardware and software validation methodology.
Step 1: Hardware Rail Verification
Prior to powering the module, verify all voltage supply rails using an oscilloscope. Uncooled microbolometers are sensitive to power supply noise. Ensure the analog supply rail (VDD_ANA) exhibits less than 10 mVRMS ripple. High power ripple directly degrades the sensor's Noise Equivalent Temperature Difference (NETD), introducing horizontal banding across the raw image stream.
Step 2: Device Tree Compilation and Kernel Registration
Compile the Device Tree source overlay and load the driver kernel module into the Linux kernel space. Verify that the thermal sub-device acknowledges I2C commands using standard Linux utilities:
# Verify module acknowledges on I2C bus 1 at address 0x38
i2cdetect -y -r 1

# Inspect the kernel ring buffer for successful sub-device probing
dmesg | grep -i purpleriver
# Expected Output:
# [    4.120349] purpleriver_thermal 1-0038: Sensor probed successfully. Model: Mini2-640
# [    4.121110] purpleriver_thermal 1-0038: Subdev registered as /dev/v4l-subdev2
Step 3: Stream Capture Verification with V4L2 Utilities
Query the host video device node using v4l2-ctl to confirm supported pixel formats and negotiate the streaming format before launching higher-level vision applications:
# Query available pixel formats on host video node
v4l2-ctl --device=/dev/video0 --list-formats-ext

# Capture 100 test frames directly to file using direct MMAP DMA
v4l2-ctl --device=/dev/video0 \
         --set-fmt-video=width=640,height=512,pixelformat='Y16 ' \
         --stream-mmap --stream-count=100 \
         --stream-to=test_stream.raw
Step 4: Hardware-Accelerated GStreamer Pipeline Integration
To feed raw radiometric frames directly into hardware-accelerated processing pipelines, configure a zero-copy GStreamer pipeline. The pipeline below splits the incoming 16-bit raw data, directing one stream to hardware color-mapping for operator display and the other directly to an appsink for neural network inference:
gst-launch-1.0 v4l2src device=/dev/video0 ! \
    video/x-raw, format=GRAY16_LE, width=640, height=512, framerate=30/1 ! \
    tee name=thermal_tee \
    thermal_tee. ! queue leaky=1 ! \
        nvvideoconvert ! \
        video/x-raw(memory:NVMM), format=RGBA ! \
        nvdsosd ! nveglglessink sync=false \
    thermal_tee. ! queue leaky=1 ! \
        appsink name=radiometric_sink emit-signals=true max-buffers=1 drop=true
Diagnostic Matrix: Common Integration Pitfalls
| Reported Fault | Root Cause Analysis | Engineering Resolution |
|---|---|---|
| "MIPI CSI-2 FIFO Overflow / Packet CRC Error" | Differential length mismatch or clock-lane skew exceeding physical receiver margins. | Check trace routing; enforce intra-pair skew < 0.15mm. Ensure continuous ground plane under high-speed traces. |
| Driver fails to initialize: "LP-11 State Timeout" | Host receiver timed out waiting for module D-PHY to enter Low-Power standby state before High-Speed transmission. | Add a hardware reset hold time (trst > 15 ms) in DTS. Match clock mode (continuous vs. non-continuous) with module settings. |
| Frame displays severe fixed pattern noise (FPN) | Internal microbolometer temperature shifted during continuous operation without offset recalibration. | Trigger an internal shutter calibration via I2C command, or enable continuous shutterless compensation in the module's driver controls. |
Film demonstracyjny miniaturowego rdzenia termowizyjnego 640×512
Szczegółowe FAQ dotyczące integracji przemysłowej
Why choose a MIPI CSI-2 thermal camera module over USB or SPI interfaces for embedded vision?
SPI interfaces present bandwidth constraints. Standard single or quad SPI buses max out between 50 Mbps and 100 Mbps, making them incapable of transporting an uncompressed 640 × 512 14-bit stream at 30 Hz to 50 Hz without aggressive down-sampling or frame drops. In contrast, MIPI CSI-2 interfaces directly with the host processor's camera subsystem. Uncompressed raw radiometric data is delivered via hardware Direct Memory Access (DMA) into unified memory buffers with less than 2% CPU overhead and under 1.5 ms of glass-to-memory latency. This deterministic transfer is essential for mission-critical Edge AI target tracking and multi-sensor fusion.
How complex is embedded Linux driver bring-up for Purpleriver MIPI thermal modules?
The kernel driver registers as a standard v4l2_subdev, exposing interfaces for format configuration, framerate negotiation, and thermal parameter control via standard or extended V4L2 controls. Once the driver binds to the sensor, user-space utilities like media-ctl link the camera pad to the host SoC's capture interface. Reference Board Support Packages (BSPs), Device Tree source overlays, and pre-compiled GStreamer pipelines are available for platforms including NVIDIA Jetson (JetPack 5.x/6.x), Rockchip RK3588, and Raspberry Pi CM4. These resources help engineering teams complete driver integration in a few working days rather than months.
Are these MIPI thermal modules suitable for weight-sensitive drone and gimbal applications?
Operating power consumption is maintained below 900 mW for the Mini2 and under 450 mW for the Mini 256. This low power draw extends flight endurance and minimizes internal heat buildup. In sealed IP67 payloads, excess internal heat can cause microbolometer temperature drift and force repeated shutter recalibrations; these modules' low power dissipation helps preserve thermal stability. Additionally, their fine-pitch flexible printed circuit (FPC) connections can route cleanly through compact mechanical gimbal joints and slip rings without introducing mechanical drag on stabilization motors.
📚 Piśmiennictwo i dalsze lektury
- ⚙️ Standard branżowy: High-speed interconnect and micro-coaxial cable assemblies for aerospace and robotic vision: Amphenol Corporation
- ⚙️ Standard branżowy: Molded chalcogenide infrared optical engineering and passive athermalization: LightPath Technologies
- ⚙️ Powiązany przewodnik: Multi-sensor design and dual-band optical alignment: CMOS Sensor Thermal Camera Module Integration Guide
- ⚙️ Powiązany przewodnik: Advanced neural network deployment over localized infrared arrays: Промышленные мини-модули LWIR с ИИ (Industrial Mini LWIR Modules with AI)
- ⚙️ Powiązany przewodnik: High-definition tactical electro-optics: 1280x1024 12μm Long Range Thermal Imaging Sight Scope