







Najlepszy moduł kamery termowizyjnej do inspekcji przemysłowych: Przewodnik integracji OEM
30 września 2026
Najlepszy moduł termiczny do kamer bezpieczeństwa: Integracja OEM i przewodnik wyboru
9 października 2026
Wybór odpowiedniego rdzenia kamery termowizyjnej do konserwacji predykcyjnej: Przewodnik OEM
Nieplanowane przestoje w wysokowydajnych zakładach przemysłowych niosą ze sobą katastrofalne obciążenia finansowe i operacyjne, często przekraczające dziesiątki tysięcy dolarów na minutę z powodu utraconej produkcji, zniszczenia oprzyrządowania mechanicznego i działań naprawczych w trybie awaryjnym. Tradycyjne architektury monitorowania stanu, opierające się wyłącznie na okresowych inspekcjach ręcznych lub punktowych pirometrach podczerwieni, tworzą ogromne martwe pola. Te przestarzałe metody systematycznie nie wykrywają rozproszonych anomalii termicznych na złożonych powierzchniach mechanicznych, w szafach elektrycznych o dużej gęstości zabudowy oraz na ciągłych zautomatyzowanych liniach montażowych. Aby osiągnąć prawdziwe predykcyjne utrzymanie ruchu (PdM) w duchu Przemysłu 4.0, producenci oryginalnego sprzętu (OEM), integratorzy systemów i inżynierowie projektujący automatyzację odchodzą od nieporęcznych kamer ręcznych i statycznych czujników punktowych na rzecz głęboko osadzonych, radiometrycznych rdzeni kamer termowizyjnych. Te miniaturowe moduły optyczne długofalowej podczerwieni (LWIR) w sposób ciągły rejestrują gradienty termodynamiczne w czasie rzeczywistym, ujawniając wczesne zmęczenie łożysk, lokalne asymetrie fazowe w instalacjach elektrycznych, niedostateczne smarowanie płynami oraz przebicia izolacji na długo przed wystąpieniem katastrofalnej awarii podzespołów.
Wybór niechłodzonego rdzenia kamery termowizyjnej do ciągłego zautomatyzowanego monitorowania wymaga zrównoważenia fizyki optycznej, integralności sygnału cyfrowego, obciążenia obliczeniowego na krawędzi oraz ograniczeń fizycznej obudowy. Rdzeń termowizyjny zaprojektowany do lekkiego gimbala lotniczego lub autonomicznego robota mobilnego (AMR) musi działać w zupełnie innych profilach rozpraszania ciepła, budżetu masy i architektury magistrali niż stacjonarny czujnik stanu zamocowany wewnątrz przeciwwybuchowej rozdzielnicy średniego napięcia. Ten techniczny przewodnik OEM analizuje krytyczne parametry inżynieryjne dotyczące wyboru, integracji i optymalizacji kamery termowizyjnej do predykcyjnego utrzymania ruchu, dostarczając inżynierom automatyki i projektantom sprzętu wiedzy architektonicznej niezbędnej do budowy odpornych węzłów monitorowania stanu nowej generacji.
Spis treści
- 👉 Zmiana paradygmatu PdM: ciągłe monitorowanie obszarowe kontra pirometry punktowe
- 👉 Kluczowe parametry czujników OEM: rozdzielczość, NETD i liczba klatek na sekundę
- 👉 Architektury magistral danych i przetwarzanie sygnałów: MIPI, USB i Edge AI
- 👉 Inżynieria optyczna: chwilowe pole widzenia (IFOV) i dopasowanie ogniskowej
- 👉 Prezentacja produktu: Mini 640 — niechłodzony moduł termowizyjny LWIR USB
- 👉 Prezentacja produktu: Mini2 MIPI 640/384/256 — moduł termowizyjny
- 👉 Porównanie rdzeni OEM: benchmarking modułów Mini USB i Mini2 MIPI
- 👉 Pokonywanie wąskich gardeł integracji: dryft termiczny, NUC i obudowy mechaniczne
- 👉 Architektury zastosowań: rozdzielnice, maszyny wirnikowe i robotyka mobilna
- 👉 Szczegółowe pytania inżynieryjne — FAQ
Zmiana paradygmatu PdM: ciągłe monitorowanie obszarowe kontra pirometry punktowe
Nowoczesne strategie predykcyjnego utrzymania ruchu opierają się na rejestrowaniu dryftu termodynamicznego na długo przed tym, zanim mechanizmy fizyczne ulegną trwałemu uszkodzeniu mechanicznemu lub dielektrycznemu. Gdy podzespoły elektromechaniczne doświadczają mikropęknięć, zaniku smarowania, zanieczyszczenia chemicznego lub połączeń elektrycznych o wysokiej rezystancji, rozpraszają energię kinetyczną i elektryczną na zewnątrz w postaci lokalnego ciepła. Identyfikacja tej emitowanej energii cieplnej we wczesnej fazie degradacji eksploatacyjnej jest najbardziej niezawodnym sposobem zapobiegania katastrofalnym uszkodzeniom wtórnym w ciężkich maszynach przemysłowych.
Historycznie zakłady przemysłowe monitorowały temperatury robocze za pomocą jednopunktowych pirometrów na podczerwień lub ręcznych inspekcji termograficznych z użyciem kamer przenośnych. Obie metodologie wprowadzają poważne podatności operacyjne i techniczne do nowoczesnych ciągłych linii produkcyjnych. Układ optyczny pirometru na podczerwień bez obrazowania uśrednia cały emitowany strumień podczerwieni na geometrycznym obszarze docelowym określonym przez stosunek odległości do plamki pomiarowej. Jeśli przegrzewająca się końcówka elektryczna na panelu sterowania automatyki lub mikropęknięcie na szybkoobrotowym łożysku wałeczkowym zajmuje tylko niewielki ułamek tej plamki pomiarowej, pirometr uśrednia ekstremalną temperaturę defektu z chłodniejszym otaczającym tłem. Wynikowy pomiar zaniża anomalię, pozostawiając krytyczne niekontrolowane wzrosty temperatury niewykryte aż do wystąpienia bezpośredniej awarii.
Podobnie ręczne inspekcje z użyciem przenośnych kamer termowizyjnych rejestrują stan maszyn tylko w arbitralnych, nieciągłych punktach w czasie. Maszyny przemysłowe podlegają złożonym, dynamicznym cyklom pracy. Jeśli poważne szczytowe naprężenia termiczne pojawiają się podczas określonych stanów mechanicznych o wysokim momencie obrotowym, przejściowych skoków napięcia lub cykli produkcyjnych poza zmianą, gdy termografiści są nieobecni, rozwijające się defekty pozostają niezarejestrowane aż do całkowitego uszkodzenia systemu. Ponadto kierowanie personelu do pod napięciem znajdujących się podstacji wysokiego napięcia lub wybuchowych środowisk przetwarzania chemicznego stwarza poważne zagrożenia bezpieczeństwa, ryzyko łuku elektrycznego i odpowiedzialności prawnej.
Integracja niechłodzonego kamery termowizyjnej do predykcyjnego utrzymania ruchu bezpośrednio w maszynach przemysłowych, gniazdach produkcyjnych lub autonomicznych robotach inspekcyjnych fundamentalnie zmienia monitorowanie stanu. Zamiast wykonywania przerywanych kontroli punktowych, niechłodzony mikrobolometr w sposób ciągły rejestruje promieniowanie podczerwone długofalowe — zazwyczaj w zakresie spektralnym od 8 do 14 mikrometrów — na całej przestrzennej macierzy pikseli. Każdy pojedynczy piksel na matrycy czujnika działa jako niezależny, skalibrowany termometr radiometryczny. Poprzez ciągłe przesyłanie radiometrycznych ramek macierzy do wbudowanych jednostek przetwarzających, systemy OEM uruchamiają zautomatyzowaną diagnostykę w czasie rzeczywistym, obliczając przestrzenne różnice temperatur, wskaźniki szybkości narastania oraz oceny progów wielostrefowych na granicach strukturalnych maszyn.
Kluczowe parametry czujników OEM: rozdzielczość, NETD i liczba klatek na sekundę
Określanie specyfikacji wbudowanego modułu kamery termowizyjnej wymaga zrównoważonej oceny fizyki czujnika, aby sprostać wymaganiom specyficznym dla aplikacji bez niepotrzebnego zawyżania kosztów listy materiałów, obciążeń obliczeniowych lub ograniczeń związanych z rozmiarem mechanicznym. Projektanci systemów muszą starannie ocenić rozdzielczość przestrzenną, czułość termiczną i częstotliwości próbkowania czasowego, aby zapewnić, że wybrany moduł odpowiada zarówno mechanicznym realiom maszyny, jak i matematycznym wymaganiom analityki brzegowej.
Rozdzielczość przestrzenna i gęstość matrycy
Natywna rozdzielczość pikseli matrycy ogniskowej na podczerwień (FPA) określa jej przestrzenną gęstość pomiarową i optyczne pole widzenia. Matryce o niższej rozdzielczości, takie jak detektory 256×192 lub 384×288, dobrze nadają się do zlokalizowanych instalacji o stałej geometrii, gdzie obszar zainteresowania jest ściśle ograniczony — na przykład do monitorowania izolowanego bloku zacisków lub pojedynczego małego uszczelnienia pompy. Jednak w przypadku złożonych zespołów przemysłowych lub szerszych pól inspekcji wyższa rozdzielczość przestrzenna jest niezbędna.
Natywny rdzeń o rozdzielczości 640×512 dostarcza 327 680 dyskretnych punktów temperatury na klatkę. Ta wysoka gęstość pikseli umożliwia konstruktorowi OEM monitorowanie całego wielostopniowego zespołu silnik-pompa, szerokiej baterii wyłączników wysokiego napięcia lub złożonych przemysłowych połączeń mechanicznych za pomocą pojedynczej głowicy czujnika. Co kluczowe, wysoka gęstość matrycy zapewnia, że małe, krytyczne komponenty — takie jak pojedyncze śruby zaciskowe lub zlokalizowane bieżnie łożysk — obejmują wystarczającą liczbę pikseli przy bezpiecznych odległościach roboczych, aby uzyskać matematycznie dokładne bezwzględne odczyty temperatury zamiast uśrednionych przybliżeń.
Czułość termiczna (NETD)
Różnica temperatur równoważna szumowi (NETD) jest podstawowym parametrem określającym czułość termiczną detektora podczerwieni. Wyrażana w milikelwinach (mK), NETD określa minimalną różnicę temperatur, jaką rdzeń może rozróżnić, zanim szum detektora zakłóci pomiar. Im niższa wartość w milikelwinach, tym czystszy i bardziej czuły sygnał termiczny.
Podczas gdy czujniki o niskiej rozdzielczości oceniane na 50 mK lub więcej mogą wykrywać poważne awarie — takie jak całkowicie zniszczony zespół łożyska lub rozłączony przewód fazowy pracujący w wysokiej temperaturze — brakuje im czułości potrzebnej do wychwycenia subtelnych wskazówek termodynamicznych. Wysokowydajne rdzenie oferujące czułość poniżej 40 mK lub 30 mK są niezbędne do wykrywania wczesnego tarcia mechanicznego, niewielkiej podpowierzchniowej degradacji izolacji, mikroprzepływowych zatorów i niskoamplitudowego nagrzewania harmonicznego. Niższe wartości NETD przekładają się bezpośrednio na wyższy stosunek sygnału do szumu, stabilizując algorytmy wykrywania krawędzi i zapobiegając fałszywym alarmom powodowanym przez zakłócenia elektryczne w środowiskach przemysłowych.
Częstotliwość odświeżania: 25 Hz/30 Hz/50 Hz a kontrolowana eksportowo 9 Hz
Częstotliwość odświeżania rdzenia kamery termowizyjnej bezpośrednio wpływa na dokładność pomiarów dynamicznych i globalną logistykę zaopatrzenia. Rdzenie pracujące z częstotliwością poniżej 9 Hz są zwolnione ze ścisłych kontroli eksportowych podwójnego zastosowania wynikających z porozumienia Wassenaar. To zwolnienie znacznie upraszcza międzynarodową wysyłkę komponentów, odprawy celne i zarządzanie łańcuchem dostaw w wielu regionach dla globalnych producentów OEM. Jednak częstotliwość odświeżania 9 Hz jest niewystarczająca do śledzenia szybko poruszających się elementów obrotowych, dynamicznych ramion robotycznych, platform z głowicami obrotowo-uchylnymi lub ciągłych linii produkcyjnych o dużej prędkości, gdzie rozmycie ruchu niszczy radiometrię na poziomie pikseli.
Rdzenie pracujące przy płynnych przemysłowych częstotliwościach odświeżania 25 Hz, 30 Hz lub 50 Hz zapewniają szybkie próbkowanie czasowe potrzebne do rozdzielania szybko poruszających się zdarzeń termicznych. Płynne częstotliwości odświeżania eliminują rozmazywanie przestrzenne, zapewniając, że każdy piksel mikrobolometru osiąga ustaloną integrację radiometryczną nawet wtedy, gdy czujnik porusza się na autonomicznym wózku robotycznym lub śledzi dynamiczne cykliczne procesy mechaniczne.
Architektury magistral danych i przetwarzanie sygnałów: MIPI, USB i Edge AI
Wybór rdzenia kamery termowizyjnej OEM wymaga dopasowania fizycznego i elektrycznego interfejsu danych czujnika do architektury przetwarzania hosta. Inżynierowie przemysłowi muszą wybierać między niskopoziomowymi wbudowanymi magistralami sprzętowymi a znormalizowanymi, sterowanymi przez hosta interfejsami szeregowymi, biorąc pod uwagę opóźnienia, odległości okablowania, budżety obliczeniowe i ograniczenia obudowy.
MIPI-CSI2: Wbudowany interfejs o bardzo niskim opóźnieniu
W przypadku głęboko osadzonych konstrukcji brzegowych, platform robotycznych o ograniczonej masie oraz ładunków lotniczych standard warstwy fizycznej Mobile Industry Processor Interface Camera Serial Interface 2 (MIPI-CSI2) stanowi najwyższej klasy rozwiązanie. MIPI-CSI2 kieruje nieskompresowany, surowy cyfrowy strumień danych radiometrycznych bezpośrednio do procesora sygnałowego obrazu (ISP) procesora głównego oraz podsystemu pamięci przy użyciu bezpośredniego dostępu do pamięci (DMA). To bezpośrednie połączenie na poziomie płytki omija translację protokołów, narzut ramkowania, etapy serializacji oraz opóźnienia sterowników systemu operacyjnego typowe dla mostków USB.
Ponieważ silniki MIPI łączą się bezpośrednio z architekturami system-on-chip — takimi jak platformy NVIDIA Jetson, NXP i.MX8 lub Rockchip — zużywają minimalną liczbę cykli procesora głównego na obsługę pakietów. Dzięki temu procesor główny może przeznaczyć cały swój budżet obliczeniowy na złożoną analitykę termiczną i wizję maszynową. Architekci systemów, którzy chcą zintegrować zaawansowane modele wizji maszynowej, mogą zapoznać się ze szczegółowym schematem doboru kamer termicznych AI aby ocenić kompromisy przepustowości brzegowej wraz z opóźnieniami wnioskowania sieci neuronowych. Głównym kompromisem w przypadku MIPI jest długość ścieżek: szybkie sygnały MIPI są zazwyczaj ograniczone do krótkich połączeń flex-PCB poniżej 15–20 centymetrów bez aktywnego, energochłonnego sprzętu do serializacji.
USB 2.0 / Type-C (UVC + telemetria radiometryczna)
W zastosowaniach, w których głowica czujnika musi znajdować się kilka metrów od głównego modułu obliczeniowego lub w których inżynierowie systemowi potrzebują szybkich cykli rozwojowych, interfejsy USB zapewniają niezrównaną szybkość integracji. Moduły z obsługą USB wykorzystują uniwersalny standard USB Video Class (UVC), umożliwiając natychmiastowe przesyłanie strumieniowe wizualnych klatek termicznych w fałszywych kolorach w natywnych środowiskach Linux, Windows i Android bez niestandardowych sterowników jądra. Metadane temperatury radiometrycznej są zazwyczaj przesyłane równolegle przez dodatkowy wirtualny port COM lub dedykowany punkt końcowy dostawcy, zapewniając oprogramowaniu aplikacyjnemu bezpośrednie tablice temperatur dla każdego piksela.
USB upraszcza modernizację istniejących maszyn przemysłowych, stanowisk testowych i obudów procesowych o funkcje konserwacji predykcyjnej. Aby zapewnić niezawodną integralność sygnału, wytrzymałe okablowanie danych oraz ciągłe ekranowanie EMC w trudnych przemysłowych środowiskach operacyjnych, zespoły projektowe często włączają rozwiązania połączeń o krytycznym znaczeniu od TE Connectivity aby chronić łącza fizyczne przed szumem elektromagnetycznym i wibracjami hali fabrycznej.
Architektury przetwarzania brzegowego AI
Zamiast ciągłego przesyłania ogromnych ilości surowego wideo radiometrycznego o wysokiej przepustowości przez przemysłowe sieci bezprzewodowe lub fieldbus do scentralizowanych serwerowni, nowoczesne architektury Przemysłu 4.0 wykonują modele wnioskowania bezpośrednio na brzegu maszyny. Połączenie wbudowanych modułów termicznych z kompaktowym sprzętem obliczeniowym AI zapewnia dwie główne zalety funkcjonalne:
- ✅ Dynamiczne śledzenie celów i regionów zainteresowania (ROI): Splotowe sieci neuronowe identyfikują i izolują określone komponenty — takie jak pokrywy łożysk, złącza szyn zbiorczych, uszczelki przekładni i żebra chłodzące — w polu widzenia termicznego. System dynamicznie mierzy temperatury tych aktywów docelowych, jednocześnie odfiltrowując niekrytyczne wahania termiczne tła, gorące wyloty spalin i strukturalne zmiany otoczenia.
- ✅ Inteligentne filtrowanie anomalii: Algorytmy wnioskowania na urządzeniu oceniają lokalne trendy termiczne w czasie rzeczywistym, odróżniając normalne wzrosty ciepła bazowego (takie jak silnik indukcyjny zwiększający obroty pod wyższym momentem obrotowym) od nieprawidłowych termodynamicznych przebiegów lawinowych spowodowanych tarciem mechanicznym, degradacją elektryczną lub asymetrią faz.
Inżynieria optyczna: chwilowe pole widzenia (IFOV) i dopasowanie ogniskowej
Systemy optyki termicznej nie mogą opierać się na standardowym szkle borokrzemowym, które jest nieprzezroczyste dla długofalowego promieniowania podczerwonego. Zamiast tego soczewki termiczne wymagają specjalistycznych, precyzyjnie obrabianych elementów wykonanych z germanu (Ge), stopów szkła chalkogenkowego lub krzemu o wysokiej czystości. Dobór właściwej ogniskowej soczewki wymaga obliczenia fizycznej zależności między rozmiarem piksela matrycy, wymiarami komponentu docelowego, odległościami roboczymi a fizyką dyspersji optycznej.
Podstawowym parametrem projektowania optycznego jest chwilowe pole widzenia (IFOV), które opisuje stożek kątowy widziany przez pojedynczy piksel mikrobolometru. IFOV, wyrażony w miliradianach (mrad), oblicza się według następującego wzoru:
IFOV (mrad) = [rozmiar piksela (mikrony) / ogniskowa (mm)]
Pomnożenie obliczonego IFOV przez odległość roboczą między czujnikiem a monitorowanym celem daje rzutowany fizyczny rozmiar plamki reprezentowany przez pojedynczy piksel. Jednak ze względu na dyfrakcję optyczną, aberracje optyczne i rozpraszanie atmosferyczne cel wypełniający tylko jeden piksel nie zapewni dokładnego odczytu temperatury. Fizyka optyczna wymaga, aby fizyczny cel całkowicie pokrywał minimalną plamkę pomiarową o wymiarach co najmniej 3×3 piksele — a najlepiej 4×4 piksele — aby energia optyczna wypełniała detektor mikrobolometru bez tłumienia tła. Ten skorygowany próg jest znany jako pomiarowe pole widzenia (MFOV).
| Ogniskowa | Typowe pole widzenia (rdzeń 640) | IFOV (rastr 12 µm) | Minimalny dokładny rozmiar celu @ 5 m (3×3 MFOV) | Główne zastosowanie przemysłowe |
|---|---|---|---|---|
| 5,0 mm | ~88° × 70° | 2,40 mrad | 36,0 mm | Wewnętrzne rozdzielnice, ciasne ramy maszyn, szynoprzewody |
| 9,1 mm | ~48° × 38° | 1,32 mrad | 19,8 mm | Ogólne zestawy silnik-pompa, ładunki inspekcyjne robotów krótkiego zasięgu |
| 18,0 mm | ~24° × 19° | 0,67 mrad | 10,0 mm | Monitorowanie fabryki średniego zasięgu, diagnostyka łożysk przenośników |
| 35,0 mm | ~12,5° × 10° | 0,34 mrad | 5,1 mm | Zewnętrzne stacje elektroenergetyczne, suwnice, monitory wysokiego składowania |
| 50,0 mm - 150,0 mm | Wąski poniżej 9° | < 0,24 mrad | < 3,6 mm | Infrastruktura użyteczności publicznej dalekiego zasięgu, pochodnie, linie wysokiego napięcia |
Wybór między optyką szerokokątną a wąską teleobiektywową wiąże się z fundamentalnym kompromisem mechanicznym. Obiektywy szerokokątne (5 mm do 9 mm) zapewniają szerokie pokrycie przestrzenne w przypadku urządzeń znajdujących się w bliskiej odległości, ale ich duży IFOV ogranicza zdolność rozdzielania małych szczegółów termicznych z dystansu. Z kolei teleobiektywy (35 mm do 150 mm) mogą rozdzielać małe, milimetrowych rozmiarów anomalie termiczne z odległości kilkudziesięciu metrów, utrzymując czujniki i personel bezpiecznie poza strefami zagrożenia łukiem elektrycznym wysokiego napięcia. Teleobiektywy wymagają jednak większych germanowych elementów optycznych, co zwiększa zarówno całkowitą masę ładunku, jak i koszty sprzętu optycznego.
Prezentacja produktu: Mini 640 — niechłodzony moduł termowizyjny LWIR USB
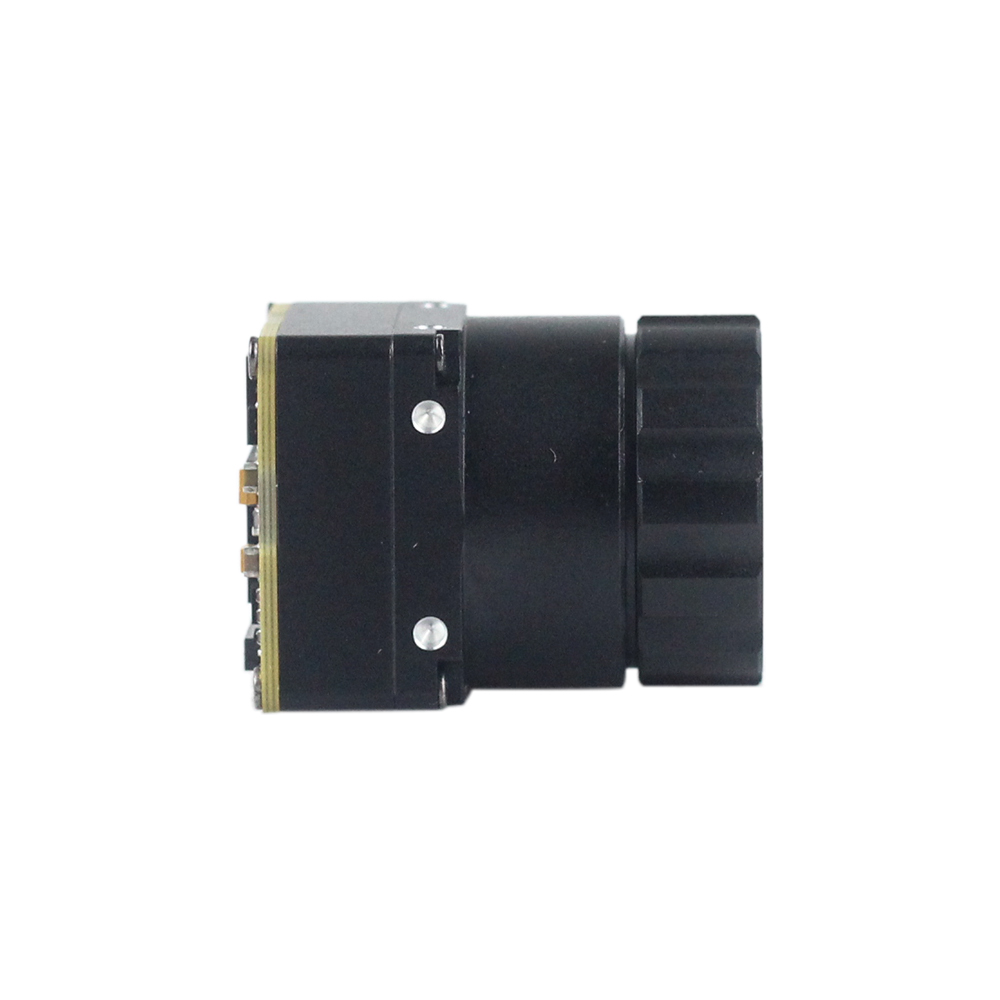
Moduł rdzenia kamery termowizyjnej Mini 640 niechłodzonej LWIR USB został zaprojektowany z myślą o wysokowydajnym przemysłowym utrzymaniu predykcyjnym, prototypowaniu systemów i wbudowanych aplikacjach monitorujących. Dzięki ultra-kompaktowej obudowie zewnętrznej o wymiarach zaledwie 21 mm na 21 mm, ten lekki rdzeń zapewnia radiometryczne obrazowanie termiczne w wysokiej rozdzielczości w obudowie zaprojektowanej do instalacji przemysłowych o ograniczonej przestrzeni. Rdzeń zapewnia wyrazistą jakość obrazu, stabilną wydajność radiometryczną i wyjątkową adaptowalność środowiskową w trudnych warunkach fabrycznych.

Dzięki natywnej rozdzielczości 640×512 (opcjonalnie rozdzielczość 640×480), moduł ten mieści 327 680 pikseli pomiarowych w obudowie 21 mm, umożliwiając inżynierom OEM rejestrowanie minimalnych gradientów temperatury na dużych powierzchniach maszyn. Moduł komunikuje się przez standardowe USB, działając jako źródło wideo UVC plug-and-play, jednocześnie dostarczając nieskompresowane tablice danych radiometrycznych przez dodatkowy wirtualny interfejs telemetryczny. Upraszcza to integrację z komputerami przemysłowymi, stanowiskami testowymi i systemami wizji maszynowej.
Główną zaletą konstrukcyjną Mini 640 jest szeroka kompatybilność optyczna. Rdzeń obsługuje kompleksową linię optyczną z wymiennymi ogniskowymi: 5 mm, 9 mm, 13 mm, 18 mm, 35 mm, 50 mm, 75 mm, 100 mm i 150 mm. Ten szeroki zakres ogniskowych daje inżynierom systemowym elastyczność w konfigurowaniu modułu do rozdzielnic znajdujących się w bliskiej odległości przy użyciu szerokiej optyki lub do monitorowania infrastruktury dalekiego zasięgu przy użyciu teleobiektywów.
Wyświetl szczegóły produktu i ceny ➔
Prezentacja produktu: Mini2 MIPI 640/384/256 — moduł termowizyjny
Moduł kamery termowizyjnej Mini2 niechłodzonej na podczerwień MIPI został zbudowany z myślą o zastosowaniach o ograniczonych rozmiarach, wadze i mocy (SWaP), w tym gimbalach dronów powietrznych, kompaktowej autonomicznej robotyce mobilnej i wbudowanych urządzeniach brzegowych. Zapewniając wyrazistą prezentację obrazu termicznego, wysoką czułość przestrzenną i lekkość przy konkurencyjnej cenie, moduł Mini2 przesyła surowe dane radiometryczne bezpośrednio do procesorów hosta przez natywne połączenie MIPI-CSI2.

Mini2 jest dostępny w wielu natywnych opcjach rozdzielczości — w tym wysokorozdzielczej matrycy 640×512, zbalansowanej 384×288 oraz ekonomicznej 256×192. Ten zakres pozwala zespołom projektowym OEM na standaryzację jednej architektury elektrycznej w różnych klasach produktów. Standardowa konfiguracja obiektywu termowizyjnego 9 mm zapewnia zbalansowane pole widzenia zoptymalizowane pod kątem mobilnych platform inspekcyjnych, zautomatyzowanych robotycznych wózków nadzorczych oraz bezzałogowych systemów monitoringu lotniczego.
Kierując nieskompresowane wideo radiometryczne bezpośrednio przez linie MIPI-CSI2 do potoku DMA procesora hosta, Mini2 osiąga ultraniskie opóźnienie transmisji przy minimalnym obciążeniu CPU. Czyni to go idealną platformą do uruchamiania modeli AI brzegowej w czasie rzeczywistym, takich jak automatyczne śledzenie celów, przestrzenne profilowanie temperatury oraz natychmiastowe wyzwalanie anomalii w systemach wbudowanych, takich jak platforma NVIDIA Jetson.
Wyświetl szczegóły produktu i ceny ➔
Porównanie rdzeni OEM: benchmarking modułów Mini USB i Mini2 MIPI
Inżynierowie mogą zapoznać się z szerszym portfolio w katalogu rdzeni termowizyjnych OEM aby ocenić opcje sprzętowe w różnych przemysłowych formatach. Poniższa tabela przedstawia bezpośrednie porównanie architektoniczne między modułem USB Mini 640 a rdzeniem MIPI Mini2, pomagając zespołom inżynierskim wybrać odpowiednią architekturę sprzętową dla ich platformy konserwacji predykcyjnej:
| Cecha sprzętowa | Mini 640 — niechłodzony rdzeń LWIR USB | Mini2 — rdzeń MIPI 640/384/256 |
|---|---|---|
| Natywna rozdzielczość matrycy | 640×512 (opcjonalnie 640×480) | Konfigurowalne: 640×512 / 384×288 / 256×192 |
| Wymiary formatu | Ultrakompaktowy blok 21 mm × 21 mm | Subminiaturowy, niskoprofilowy format |
| Opcje obiektywów (ogniskowa) | Szeroka gama: 5 / 9 / 13 / 18 / 35 / 50 / 75 / 100 / 150 mm | Zoptymalizowana standardowa konfiguracja 9 mm |
| Główna magistrala komunikacyjna | USB 2.0 / USB Type-C (wideo UVC + telemetria) | MIPI-CSI2 (bezpośredni dostęp do pamięci przez ISP) |
| Profil opóźnienia danych | Standardowe opóźnienie sterowane przez hosta (15–30 ms) | Ultraniskie opóźnienie bezpośredniego potoku (< 5 ms) |
| Poziom integracji sterowników | Uniwersalny stos sterowników UVC; szybkie wdrażanie międzyplatformowe | Wymagana integracja sterownika pakietu wsparcia płyty (BSP) |
| Idealna przestrzeń zastosowań | Stały monitoring maszyn, komputery przemysłowe (IPC), stanowiska testowe, moduły modernizacyjne | Drony inspekcyjne, mikrogimbale, robotyka zasilana akumulatorowo |
Pokonywanie wąskich gardeł integracji: dryft termiczny, NUC i obudowy mechaniczne
Integracja niechłodzonego czujnika mikrobolometrycznego z ciężkimi maszynami przemysłowymi wiąże się z realnymi wyzwaniami termicznymi, optycznymi i mechanicznymi. W przeciwieństwie do aktywnych czujników obrazu światła widzialnego, niechłodzone detektory termiczne pochłaniają promieniowanie otoczenia bezpośrednio, zmieniając swoją wewnętrzną rezystancję elektryczną. W rezultacie wahania temperatury otoczenia oraz lokalne ciepło wewnętrznej elektroniki będą zniekształcać bazowe wartości radiometryczne, jeśli nie zostaną odpowiednio skorygowane.
Zarządzanie dryftem termicznym i korekcją niejednorodności (NUC)
Gdy przemysłowy moduł kamery rozgrzewa się podczas normalnej pracy, wewnętrzne komponenty elektroniczne generują ciepło, które przewodzi się do tubusu optycznego i obudowy czujnika. To lokalne nagrzewanie powoduje niejednorodny dryft sygnału bazowego w całej matrycy mikrobolometrycznej. Aby utrzymać wysoką dokładność radiometryczną, wbudowane rdzenie wykorzystują algorytmy korekcji niejednorodności (NUC):
- ⚙️ Kalibracja migawką mechaniczną: Większość rdzeni wykorzystuje miniaturową mechaniczną przesłonę elektromagnetyczną, która na około 200 milisekund opuszcza jednolitą, nieprzezroczystą przesłonę przed matrycą detektora. To chwilowe zdarzenie zapewnia płaską, jednotemperaturową ramkę odniesienia, umożliwiając wewnętrznemu procesorowi obliczenie zaktualizowanych współczynników korekcji offsetu dla każdego piksela. Jednak to zdarzenie przesłony chwilowo wstrzymuje strumień wideo, co może być problematyczne w szybkich systemach dynamicznego śledzenia.
- ⚙️ Korekcja algorytmiczna bez przesłony: W zastosowaniach czasu rzeczywistego, w których 200-milisekundowe zatrzymanie klatki jest niedopuszczalne, wysokowydajne rdzenie wykorzystują silniki korekcji bez przesłony. Systemy te wykorzystują zestawy precyzyjnych wewnętrznych termistorów rozmieszczonych wzdłuż tubusu obiektywu, podłoża detektora i płytki przetwarzającej. Modele matematyczne czasu rzeczywistego przetwarzają te dane temperaturowe na podstawie rozbudowanych wielopunktowych tabel przeglądowych, stale dostosowując wzmocnienie i offset każdego piksela bez przerywania strumienia radiometrycznego.
Optyczne okna ochronne i przepuszczalność materiałów
Wdrożenie czułego rdzenia termicznego w trudnych środowiskach produkcyjnych wymaga umieszczenia go w obudowie ochronnej IP67, IP68 lub NEMA 4X. Standardowe okna obserwacyjne wykonane z akrylu, szkła borokrzemowego lub poliwęglanu są nieprzepuszczalne dla widma LWIR 8–14 μm i nie mogą być stosowane. Zamiast tego projektanci systemów muszą wybierać dedykowane materiały optyczne na podczerwień:
- ⚙️ German (Ge): Standard branżowy pod względem wytrzymałości, oferujący wysoką mechaniczną twardość powierzchni i wyjątkową efektywność transmisji LWIR. Jednak german doświadcza niestabilności termicznej w podwyższonych temperaturach roboczych (zwykle powyżej 70°C), gdzie jego wewnętrzna transmisja znacząco spada.
- ⚙️ Selenek cynku (ZnSe): Zapewnia szeroką transmisję widmową obejmującą zakres od światła widzialnego po długofalową podczerwień, co czyni go dobrze przystosowanym do dwuzakresowych systemów widzialno-termicznych. Jednak ZnSe jest mechanicznie bardziej miękki niż german i wymaga ochronnych powłok antyrefleksyjnych w ściernych środowiskach przemysłowych.
- ⚙️ Krzem (Si): Lekki, ekonomiczny materiał okienny idealny do wdrożeń wielkoseryjnych, choć zapewnia nieco niższą ogólną efektywność transmisji w zakresie fal długich.
Każde okno ochronne wprowadza mierzalny stopień absorpcji podczerwieni i odbicia powierzchniowego. Współczynnik transmisji okna (zazwyczaj między 88% a 94%) musi być uwzględniony bezpośrednio w silniku obliczeń radiometrycznych rdzenia. Brak kalibracji tłumienia okna spowoduje, że system będzie stale zaniżał bezwzględne temperatury monitorowanych zasobów.
Architektury zastosowań: rozdzielnice, maszyny wirnikowe i robotyka mobilna
Zastosowanie wbudowanych rdzeni termowizyjnych w różnorodnych środowiskach przemysłowych wymaga geometrii montażowych, ścieżek danych i doboru optyki dostosowanych do warunków pracy.
Ciągły monitoring rozdzielnic wysokiego napięcia i szyn zbiorczych
Zagrożenie łukiem elektrycznym sprawia, że otwieranie drzwi rozdzielnic średniego i wysokiego napięcia pod napięciem w celu ręcznych kontroli termicznych jest wyjątkowo niebezpieczne dla personelu konserwacyjnego. Dzięki zamontowaniu miniaturowych rdzeni kamer termowizyjnych — takich jak moduł Mini 640 USB o wymiarach 21 mm × 21 mm z szerokokątną optyką 5 mm — na stałe wewnątrz izolowanych komór wyłączników, zakłady uzyskują ciągłą, bezdotykową widoczność termograficzną.
Te stałe rdzenie nieprzerwanie kontrolują punkty połączeń wysokiego ryzyka, w tym złącza szyn zbiorczych, zakończenia kablowe i styki wyłączników. Gdy połączenia elektryczne ulegają mechanicznemu poluzowaniu, utlenieniu powierzchni lub zniekształceniom harmonicznym, powstałe złącza o wysokiej rezystancji generują miejscowe ciepło. Wbudowany rdzeń sygnalizuje te wzrosty temperatury w momencie, gdy zaczyna się naprężenie cieplne wywołane prądem, wysyłając automatyczne alerty przez sieci przemysłowe na długo przed wystąpieniem wybuchowego łuku elektrycznego.
Ciężkie wirujące maszyny przepływowe i krytyczne zespoły łożyskowe
Ciągły monitoring termiczny przemysłowych maszyn przepływowych, łożysk silników indukcyjnych i wysokoobciążonych opraw łożyskowych wykrywa wczesne oznaki degradacji smarowania i zużycia mechanicznego. Gdy smar ulega degradacji, przecieka przez uszczelnienia lub zostaje zanieczyszczony cząstkami stałymi, tarcie metal-metal generuje miejscowe ciepło, zanim poziomy drgań mechanicznych o wysokiej częstotliwości przekroczą progi alarmowe.
Zamontowanie wbudowanego rdzenia niechłodzonego skierowanego na obudowę łożyska zapewnia natychmiastowy, ciągły profil gradientu termicznego. Łącząc telemetrię radiometryczną w czasie rzeczywistym z tradycyjną analizą widmową drgań, systemy niezawodności zyskują dwumodalną weryfikację usterek. To zintegrowane podejście potwierdza pojawiające się awarie mechaniczne, eliminując jednocześnie fałszywe alarmy wywołane szumem otoczenia lub niegroźnymi wahaniami obciążenia procesowego.
Mobilne roboty i autonomiczne inspekcje infrastruktury lotniczej
W przypadku wielkoskalowych kompleksów przemysłowych — takich jak farmy fotowoltaiczne, rozległe zakłady petrochemiczne i korytarze napowietrznych linii przesyłowych — stałe instalacje czujników mogą być zbyt kosztowne. W tych środowiskach integracja lekkich, niskoenergetycznych rdzeni termowizyjnych z autonomicznymi systemami robotycznymi i platformami inspekcji lotniczej stanowi idealne rozwiązanie konserwacji predykcyjnej.
W zastosowaniach autonomicznych UAV systemy takie jak te opracowane przez OBSETECH pokazują, jak rdzenie LWIR o wysokiej rozdzielczości integrują się ze zbalansowanymi gimbalami lotniczymi, łącząc śledzenie radiometryczne na żywo z autonomicznym planowaniem lotu. Projektanci systemów mogą zobaczyć rzeczywiste wdrożenia lotnicze w tym przeglądzie integracji wideo z drona termowizyjnego aby zobaczyć, jak lekkie gimbale lotnicze utrzymują stabilizację obrazu i przesyłają telemetrię radiometryczną podczas inspekcji mobilnych.
Szczegółowe pytania inżynieryjne — FAQ
Jak niezawodny jest rdzeń kamery termowizyjnej w wykrywaniu wczesnych uszkodzeń łożysk?
Czy całodobowe utrzymanie predykcyjne wymaga budżetu na poziomie enterprise?
W jaki sposób Edge AI wzmacnia rdzenie termowizyjne w środowiskach przemysłowych?
📚 Piśmiennictwo i dalsze lektury
- ⚙️ Standard branżowy: Przemysłowa łączność i sprzęt czujnikowy do trudnych warunków środowiskowych autorstwa TE Connectivity
- ⚙️ Standard branżowy: Zaawansowane architektury robotycznej inspekcji lotniczej i integracji dronów autorstwa OBSETECH
- ⚙️ Powiązany przewodnik: Ramy wyboru kamer termowizyjnych wspomagane sztuczną inteligencją
- ⚙️ Powiązany przewodnik: Poznaj pełny katalog przemysłowych rdzeni termowizyjnych
- ⚙️ Powiązany przewodnik: Film z integracji modułu kamery termowizyjnej montowanej na dronie





