








Hurtowy moduł kamery termowizyjnej: wysokowydajne rdzenie czujników LWIR dla OEM i dronów
9 września 2026 r.
Najlepszy dostawca niechłodzonych rdzeni kamer termowizyjnych LWIR | Moduły OEM 640 i 1280
10 września 2026

Przewodnik integracji czujników termowizyjnych: rdzenie OEM i wizja Edge AI
Nowoczesne platformy autonomiczne, taktyczny sprzęt obronny i wytrzymałe systemy fabryczne potrzebują oczu, które widzą daleko poza spektrum widzialne. Wrzucenie czujnika długofalowej podczerwieni (LWIR) do wbudowanego zestawu brzegowego to zupełnie inna gra w porównaniu ze standardowym obrazowaniem w świetle widzialnym. Standardowe czujniki RGB zliczają fotony odbijające się od powierzchni. Niechłodzone mikrobolometry LWIR robią coś zupełnie innego: wychwytują czyste promieniowanie cieplne uchodzące w oknie atmosferycznym od 8 do 14 µm. Ale wciśnięcie termicznego rdzenia OEM w napięty budżet SWaP (rozmiar, waga, moc i koszt) — pomyśl o dronach poszukiwawczych, pojazdach AGV w magazynach i terenowych monitorach IoT — stawia przed tobą poważne problemy elektrooptyczne, termiczne i algorytmiczne. Nie możesz po prostu podłączyć rdzenia termicznego do portu USB i udawać, że to zwykła kamera internetowa. To precyzyjny, analogowo-cyfrowy radiometr, który szaleje, gdy zmienia się temperatura otoczenia, dryfuje z czasem i nieustannie walczy z winietowaniem optycznym.
Oto sedno: uzyskanie niskolatencyjnego, skalnego-stabilnego wyjścia oznacza zbudowanie kompleksowego planu obejmującego fizyczne trasowanie PCB, wybór właściwej magistrali (MIPI CSI-2 kontra USB 3.0), obsługę korekcji niejednorodności (NUC) i uzyskiwanie czystych danych radiometrycznych prosto na brzegu. Łącząc matryce ogniskowe z tlenku wanadu (VOx) o mikroskopijnym rastrze z nowoczesnymi wbudowanymi układami System-on-Chip (SoC) — takimi jak NVIDIA Jetson Orin, NXP i.MX8 lub dedykowane brzegowe jednostki NPU — możesz osiągnąć fuzję multispektralną w czasie rzeczywistym, automatyczne wykrywanie wad oraz klasyfikację ludzi lub pojazdów z dużej odległości w całkowitej ciemności, gęstym pyle czy ulewnym deszczu. Ten plan przedstawia całą mapę drogową inżynierii, od przyziemnego rozmieszczenia płytek po wnioskowanie Edge AI.
Spis treści
- 👉 Fizyka czujników LWIR OEM i kryteria doboru czujników
- 👉 Integracja elektromechaniczna i optymalizacja SWaP-C
- 👉 Interfejsy elektryczne i protokoły danych o niskiej latencji
- 👉 Kalibracja radiometryczna, NUC i praca bez migawki
- 👉 Potoki wizyjne Edge AI i multispektralne przetwarzanie obrazu
- 👉 Porównawczy przegląd produktów Purpleriver OEM LWIR
- 👉 Często zadawane pytania (techniczne FAQ wgłębne)
Fizyka czujników LWIR OEM i kryteria doboru czujników
Sprawienie, by rdzeń termiczny działał, sprowadza się do zrozumienia fizyki działającej wewnątrz tej niechłodzonej matrycy ogniskowej (FPA). Widzialne czujniki CMOS wykorzystują efekt fotoelektryczny, aby przerzucić elektrony walencyjne przez przerwę energetyczną krzemu do pasma przewodnictwa. Czujniki termiczne w ogóle tak nie działają. W paśmie od 8 do 14 µm te detektory działają jak mikroskopijne gąbki cieplne. Mikrobolometr to w istocie izolowana membrana rezystorowa zawieszona nad odbijającą krzemową podstawą na maleńkich, mikromechanicznych nóżkach. Przychodzące promieniowanie długofalowe ogrzewa tę zawieszoną membranę, zmieniając jej opór elektryczny bezpośrednio w zależności od temperatury celu. Układ odczytu (ROIC) przykłada impulsowe napięcie polaryzacji lub prąd przez strukturę, mierzy maleńką zmianę oporu i przekształca te zmiany rzędu mikrokelwinów na liczby cyfrowe (DN) za pomocą szybkich przetworników ADC na matrycy.
1 Mikrobolometry VOx kontra a-Si: czułość termiczna i dryft
W praktyce twoim pierwszym prawdziwym rozdrożem jest wybór aktywnej chemii termistora: tlenek wanadu (VOx) kontra krzem amorficzny (a-Si). Ten wybór decyduje o surowej czułości, poziomie szumu 1/f, wydajności produkcji i o tym, jak bardzo musisz walczyć z dryftem termicznym w terenie.
Tlenek wanadu (VOx): Słuchaj, cienkie warstwy VOx to absolutny standard w obronności taktycznej, przemyśle lotniczym i wysokiej niezawodności modułach przemysłowych. VOx charakteryzuje się wysokim temperaturowym współczynnikiem rezystancji (TCR), wynoszącym około −2%/K do −3%/K w temperaturze pokojowej (300 K). Ta responsywność pozwala matrycom ogniskowym VOx osiągać doskonałe wartości różnicowej temperatury ekwiwalentnej szumu (NETD), często spadające poniżej 30 mK do 40 mK przy obiektywie f/1.0. Niższy NETD oznacza rozróżnianie drobnych gradacji temperatury, co przekłada się bezpośrednio na ostre jak brzytwa kontury obiektów i wysokie stosunki sygnału do szumu (SNR) w warunkach niskiego kontrastu — jak lepkie letnie noce, operacje na otwartym morzu czy płaskie, zachmurzone pola. Ponadto VOx ma znacznie mniej szumu migotania 1/f niż krzem amorficzny, co utrzymuje dryft linii bazowej pod kontrolą podczas długich zmian.
Krzem amorficzny (a-Si): Dużą zaletą krzemu amorficznego jest kompatybilność z liniami produkcyjnymi. Ponieważ a-Si można osadzać przy użyciu standardowych, wysokowydajnych linii CMOS, tradycyjnie pozwalało to oszczędzać na seriach płytek krzemowych. Ale ponosisz koszt: a-Si daje słabszy TCR (około −1,5%/K do −2,2%/K) i wyższy nieodłączny szum 1/f wynikający z jego nieuporządkowanej matrycy atomowej. Z tego powodu rdzenie a-Si regularnie osiągają wyższe wartości NETD (≥ 50 mK przy f/1.0). Jeśli masz sceny o niemal zerowej zmienności termicznej, obraz zamienia się w śnieżycę, chyba że zastosujesz brutalne filtrowanie czasowe, które niszczy klarowność między klatkami podczas śledzenia szybkich celów.
2 Skalowanie rozdzielczości: od matryc 32×24 do FPA 640×512 i 1280×1024
Niskobudżetowe matryce termopilowe (32×24 lub 80×60) i ekonomiczne mikrobolometry (160×120) sprawdzają się w podstawowym wykrywaniu obecności lub wykrywaniu spalonego łożyska silnika. Ale do ekstrakcji celów przez AI brzegowe, dalekiego zasięgu śledzenia lotniczego czy zaawansowanej metrologii potrzebujesz prawdziwej gęstości pikseli: matryc 640×512 (klasa VGA) lub 1280×1024 (klasa HD).
Rozdzielczość dyktuje twoją częstotliwość przestrzenną na płaszczyźnie ogniskowej, rządzoną przez kryteria Johnsona dla detekcji, rozpoznania i identyfikacji (DRI). Aby złapać punkt na ekranie, optyka musi rzutować co najmniej 1,5 pary linii na profil krytyczny celu. Rozpoznanie typu obiektu (rozpoznanie) wymaga 6 par linii; dokładne określenie, czym dokładnie jest (identyfikacja), wymaga 12 par linii. Matematyka rządząca tym, ile surowych pikseli pada na cel, jest prosta:
Piksele na celu = (Wymiar celu [m] × Ogniskowa [mm]) / (Odległość do celu [m] × Rozstaw pikseli [µm])
Załóżmy, że prowadzisz drona perymetrycznego szukającego intruza (szerokość krytyczna: 0,75 m) stojącego 800 metrów dalej, obserwowanego przez obiektyw 25 mm:
- ⚙️ Starsza FPA 17 µm 320×256: Człowiek odwzorowuje się na około 1,37 piksela. Nie możesz tu nawet zagwarantować detekcji; sieć AI brzegowa nie ma żadnych szans na sklasyfikowanie tej maleńkiej smugi.
- ⚙️ Nowoczesna FPA 12 µm 640×512: Człowiek osiąga około 3,90 piksela. Komfortowo osiągasz detekcję i wchodzisz w zakres podstawowego tagowania klas.
- ⚙️ Wysokiej gęstości FPA 12 µm 1280×1024: Cel pokrywa 7,81 piksela. Teraz twój potok wizyjny ma lokalną gęstość gradientu, której architektury takie jak YOLOv8 czy RT-DETR wymagają do ustalenia wskaźników pewności.
Kiedy zmniejszasz rozstaw pikseli z 17 µm do 12 µm lub 8 µm, powierzchnia każdej maleńkiej płytki mikrobolometru gwałtownie spada. Piksel 12 µm zbiera zaledwie połowę energii promienistej piksela 17 µm. Aby zapobiec pogorszeniu NETD, projektanci czujników zwiększają współczynnik wypełnienia powyżej 85%, dostrajają optyczne wnęki rezonansowe i pakują ultraniskoszumne stopnie integratora bezpośrednio w krzem odczytowy.
Inżynierowie poszukujący opcji gotowych do wdrożenia produkcyjnego mogą ocenić kilka konfiguracji w Katalogu produktów Purpleriver, który przedstawia formaty, rozmiary pikseli i rozdzielczości bazowe.
3 Inżynieria toru optycznego: german, chalkogenki i wpływ liczby przysłony
Optyka LWIR nie ma nic wspólnego ze szkłem widzialnym. Standardowe szkła optyczne crown lub flint, takie jak BK7 czy krzemionka topiona, zachowują się jak solidna ceglana ściana dla światła 8–14 µm, pochłaniając fotony termiczne już w pierwszych mikronach materiału. Oznacza to, że układy termowizyjne opierają się na egzotycznych elementach podczerwonych:
Monokrystaliczny German (Ge): German to ciężki zawodnik w dziedzinie taktycznego szkła LWIR. Oferuje ogromny współczynnik załamania (n ≈ 4,003 przy 10,6 µm), co oznacza, że projektanci soczewek mogą utrzymywać cienkie elementy, ograniczać dystorsje sferyczne i stosować bardziej płaskie krzywizny. Jest jednak haczyk? Ma brutalnie wysoki współczynnik termiczny zmiany załamania (dn/dT ≈ 3,96 × 10⁻⁴ / °C), więc gwałtownie rozogniskowuje się przy wahaniach temperatury otoczenia. Po przekroczeniu 100 °C przejmuje kontrolę absorpcja na swobodnych nośnikach, powodując niekontrolowany wzrost temperatury, który całkowicie wygasza obraz.
Szkła chalkogenkowe (np. GASIR, BD6): Materiały chalkogenkowe (związki siarki, selenu, telluru i innych pierwiastków grupy 16) rozwiązują kilka problemów z germanem. Współczynnik załamania jest niższy (n ≈ 2,5 do 2,8), ale termiczny dryft współczynnika załamania (dn/dT) jest znacznie mniejszy. Otwiera to drzwi do pasywnej optomechanicznej atermalizacji, utrzymując ostrość jak brzytwa w zakresie od −40 °C do +85 °C bez ciężkich przekładni silnikowych. Co więcej, soczewki te można precyzyjnie formować, co obniża koszty montażu w ładunkach dronów.
Weryfikacja rzeczywistości liczby przysłony: Moc optyczna docierająca do niechłodzonego mikrobolometru maleje z kwadratem liczby przysłony obiektywu:
E_czujnik ∝ 1 / (4 × (f/#)²)
Zamiana obiektywu f/1.0 na optykę f/1.4 tnie strumień fotonów termicznych mniej więcej o połowę, o około 50%. W niechłodzonym mikrobolometrze podwaja to systemowy NETD. Rdzeń o czułości 35 mK za szkłem f/1.0 pracuje bliżej 70 mK, gdy musi patrzeć przez przysłonę f/1.4. Układ ROIC musi podkręcić wzmocnienie analogowe, aby to skompensować, co podnosi poziom szumu i niszczy precyzję detekcji w dalszym torze.
Integracja elektromechaniczna i optymalizacja SWaP-C
Niechłodzone rdzenie mikrobolometryczne to czułe instrumenty termiczne. Bez chłodziarek kriogenicznych ich matryce ogniskowe dryfują wraz z temperaturą obudowy kamery. Ciepło przenikające z procesora brzegowego, sterownika silnika lub zasilacza tworzy nierównomierne gradienty temperatury na strukturze mikrobolometru, psując kalibrację radiometryczną i malując widmowe wzory na obrazie.
1 Obwiednia mechaniczna i modelowanie radiatora termicznego
Przy pakowaniu rdzenia OEM w ciasne gondole dronów lub małe głowice inspekcyjne, ścisła izolacja termiczna i mechaniczna jest niepodlegająca negocjacjom:
Izolacja termiczna od silników obliczeniowych: Nigdy nie montuj niechłodzonego rdzenia bezpośrednio przy płycie z gorącym układem AI SoC (takim jak NVIDIA Jetson Orin NX lub RK3588), który pod dużym obciążeniem może wydzielać od 10 W do 25 W. To zmienne ciepło obliczeniowe będzie zalewać obudowę rdzenia termicznego dynamicznymi falami cieplnymi. Fabryczne algorytmy korekcji niejednorodności (NUC) nie nadążają za kierunkowymi gradientami termicznymi, co prowadzi do winietowania, kołowego dryftu i utraty kalibracji radiometrycznej.
Strukturalne odprowadzanie ciepła: Zamocuj rdzeń do sztywnej, dedykowanej konstrukcji obudowy. Odprowadzaj ciepło z obudowy rdzenia do ramy głównej za pomocą wysokoprzewodzących podkładek termicznych lub elastycznych arkuszy grafitowych o przewodności ≥ 5 W/m·K. Twój cel projektowy: zapobiec dryfowaniu zewnętrznej powłoki rdzenia szybciej niż 0,5 °C na minutę. Utrzymywanie powolnych i stabilnych zmian termicznych pozwala pokładowym termistorom na wykonywanie wielomianowych korekcji offsetu bez wstrząsania obrazem.
Izolacja mechaniczna: Membrany mikrobolometrów i ramiona mostków są wrażliwe na silne wibracje. Harmoniczne silników o wysokich obrotach lub bezpośrednie wibracje przekładni (zwykle od 50 Hz do 500 Hz) powodują mikrofonowe dzwonienie w analogowym torze odczytu. Można to ograniczyć, osadzając mocowanie rdzenia na silikonowych pierścieniach tłumiących lub elastomerowych izolatorach dostrojonych specjalnie do wytłumiania częstotliwości podstawowych silników.
2 Precyzyjne połączenia i szybkie trasowanie między płytami
Nowoczesne miniaturowe rdzenie opierają się na złączach mezzanine o dużej gęstości do szybkiego cyfrowego wideo, wolnych magistral sterujących i czystych linii DC. Dobór komponentów i czyste prowadzenie ścieżek to moment, w którym projekty odnoszą sukces lub utykają:
Złącza mezzanine: Tanie listwy kołkowe luzują się lub korodują pod wpływem wibracji polowych i cykli termicznych. Trzymaj się sprawdzonych w przemyśle złączy mikroskokowych, takich jak Hirose Electric (seria DF40 lub DF12 o dużej gęstości) lub opcje o wysokiej retencji od Molex (takie jak SlimStack o rastrze 0,40 mm). Mają one podwójne punkty styku zapobiegające przerwom sygnału przy udarach o wysokim G oraz zintegrowane płaszczyzny masy ekranujące linie szybkie od otaczającego RF.
Zasady rozmieszczenia PCB i integralności sygnału: Podczas trasowania linii MIPI CSI-2 lub ścieżek USB 3.0 między rdzeniem a płytą główną:
- ⚙️ Utrzymuj impedancję różnicową ściśle na poziomie 100 Ω ± 10% (50 Ω dla pojedynczego końca) na całej długości ścieżki.
- ⚙️ Utrzymuj skośność wewnątrz pary poniżej 0,15 mm (około 1 ps opóźnienia propagacji), aby zapobiec konwersji szumu różnicowego na wspólny.
- ⚙️ Prowadź pary szybkie bezpośrednio nad nieprzerwaną płaszczyzną masy. Nigdy nie przeskakuj ścieżką przez podzieloną płaszczyznę lub granicę zasilania; tworzy to pętle masy o wysokiej częstotliwości, które wprowadzają cyfrowe zakłócenia przełączania prosto do wrażliwego analogowego polaryzowania rdzenia.
- ⚙️ Oczyść szyny zasilające polaryzację ROIC (V_BIAS, V_ANA) za pomocą dedykowanych ultra-niskoszumnych LDO o współczynniku tłumienia tętnień zasilania (PSRR) większym niż 70 dB przy 100 kHz. Tętnienia napięcia powodują poziome pasy na obrazie termicznym.
Interfejsy elektryczne i protokoły danych o niskiej latencji
Wybór magistrali fizycznej wyznacza górny limit opóźnienia klatki, obciążenia CPU, problemów z trasowaniem i całkowitego poboru mocy.
| Protokół interfejsu | Maksymalna przepustowość danych | Złożoność projektowania sprzętu | Obciążenie procesora hosta | Opóźnienie end-to-end | Maks. długość ścieżki / kabla | Docelowa architektura wbudowana |
|---|---|---|---|---|---|---|
| MIPI CSI-2 (D-PHY) | 1,5 do 2,5 Gbps na linię | Wysoka (PCB sztywno-elastyczne, pary dopasowane) | Bliska zeru (bezpośredni DMA do ISP SoC) | < 5 ms (deterministyczne) | < 15 cm | NVIDIA Jetson, NXP i.MX8, Qualcomm RB5 |
| USB 3.0 / USB-C | 5,0 Gbps (SuperSpeed Gen 1) | Niska (standardowe kable / PHY) | Niska do umiarkowanej (jądrowy stos UVC) | 15 – 30 ms | < 3 metry | Przemysłowe IPC, szybkie prototypy brzegowe |
| Równoległy CMOS / DVP | Do 150 MHz zegara pikseli | Średnia (szeroka magistrala: 18–24 linie) | Niska (bezpośredni sprzętowy port wideo) | < 5 ms (deterministyczne) | < 10 cm | Niestandardowe FPGA, Microchip, STM32MP1 |
| GigE Vision | 1,0 do 10,0 Gbps | Wysoka (magnetyka, PHY, zasilanie) | Umiarkowana (parsowanie pakietów przez gniazdo UDP) | 20 – 50 ms | Do 100 metrów | Infrastruktura hali fabrycznej, inteligentne sortowanie |
1 MIPI CSI-2 kontra równoległy DVP kontra USB 3.0 Type-C
MIPI CSI-2 (szeregowy interfejs kamery): W zastosowaniach AI na brzegu sieci MIPI CSI-2 jest zdecydowanym zwycięzcą. Prowadząc różnicowe linie zegara i danych przez warstwę fizyczną D-PHY, przesyła nieskompresowane 14-bitowe lub 16-bitowe surowe klatki prosto do pamięci SoC przez bezpośredni dostęp do pamięci (DMA). Ponieważ odbiór klatek jest obsługiwany sprzętowo, obciążenie CPU hosta spada niemal do zera. Opóźnienie pozostaje deterministyczne i minimalne (< 5 ms), co jest kluczowe przy sterowaniu szybką robotyką lub locie dronem nisko przez przeszkody.
USB 3.0 / USB-C: 1 MIPI CSI-2 kontra równoległy DVP kontra USB 3.0 Type-C.
W zastosowaniach edge AI MIPI CSI-2 jest zdecydowanym zwycięzcą. Prowadząc różnicowe linie zegara i danych przez warstwę fizyczną D-PHY, przesyła nieskompresowane 14-bitowe lub 16-bitowe surowe klatki prosto do pamięci SoC za pośrednictwem bezpośredniego dostępu do pamięci (DMA). Ponieważ odbiór klatek jest obsługiwany sprzętowo, użycie CPU hosta spada niemal do zera. Opóźnienie pozostaje deterministyczne i niewielkie (< 5 ms), co jest kluczowe, gdy sterujesz szybką robotyką lub lecisz dronem nisko przez przeszkody. USB 3.0 / USB-C:.
Tekst do przetłumaczenia jest następujący:
Wbudowany Linux wymaga do czystej obsługi klatek termicznych frameworka sterowników Video4Linux2 (V4L2) wraz z API Media Controller, wspieranego przez pozapasmowe łącze I2C lub SPI do poleceń konfiguracyjnych:
Konfigurowanie natywnych formatów radiometrycznych: Kamery światła widzialnego rejestrują dane YUYV, RGB lub upakowane dane Bayera. Rdzenie termiczne dostarczają nieskalibrowane wartości surowe lub liniowe dane temperaturowe za pomocą 14-bitowych lub 16-bitowych liczb całkowitych na piksel. Upewnij się, że Twój sterownik żąda i obsługuje natywne 16-bitowe klatki w skali szarości:
#define V4L2_PIX_FMT_Y16 v4l2_fourcc('Y', '1', '6', ' ') /* 16-bitowa skala szarości */
Jeśli omyłkowo skonfigurujesz sterownik V4L2 dla standardowej 8-bitowej skali szarości (V4L2_PIX_FMT_GREY), bufor jądra wyrzuci połowę Twoich bitów. To rujnuje zakres dynamiczny i niweluje drobne różnice temperatur potrzebne do radiometrii.
Transfery pamięci bez kopiowania: Przepychanie 16-bitowego wideo termicznego w rozdzielczości 1280×1024 i przy 60 Hz szybko pochłania przepustowość pamięci. Aby odciążyć CPU na potrzeby zadań AI, skonfiguruj bufory przechwytywania za pomocą V4L2_MEMORY_MMAP lub V4L2_MEMORY_DMABUF. Pozwala to dalszym stosom przetwarzania — OpenCV, NVIDIA DeepStream lub niestandardowemu silnikowi TensorRT — pobierać bufory klatek bezpośrednio, bez kosztownych kopii pamięci między przestrzenią jądra.
Kalibracja radiometryczna, NUC i praca bez migawki
Każdy pojedynczy piksel w matrycy mikrobolometrycznej to izolowany, mikromechaniczny rezystor cienkowarstwowy o niewielkich różnicach w oporności termicznej i czułości. Bez korekcji w czasie rzeczywistym surowa klatka wygląda jak szum na starym telewizorze lampowym, pokryta szumem stałoprzestrzennym (FPN).
1 Korekcja płaskiego pola (FFC) i niezawodność mechaniczna migawki
Standardowym sposobem na wyeliminowanie tego wzorca szumu jest Korekcja płaskiego pola (FFC). FFC koryguje dwie odrębne zmienne: różnice wzmocnienia poszczególnych pikseli oraz dryft offsetu poszczególnych pikseli.
Tradycyjnie FFC opiera się na wewnętrznej mechanicznej przesłonie pokrytej czarnym wykończeniem emisyjnym. Co kilka minut elektromagnes wysuwa przesłonę przed matrycę FPA na ułamek sekundy. Rdzeń próbkuje to jednolite odniesienie temperaturowe i przelicza wartości offsetu:
Y_skorygowane(i, j) = Wzmocnienie(i, j) × [ X_surowe(i, j) − Offset(i, j) ]
W warunkach terenowych ta przesłona wprowadza kilka kompromisów inżynieryjnych:
- ⚙️ Zatrzymanie klatki: Gdy przesłona opada, strumień wideo zatrzymuje się na 200 ms do 1000 ms. Jeśli śledzisz obiekt z dużą prędkością, ta przerwa może zerwać namierzenie celu. Twój stos oprogramowania potrzebuje śledzenia predykcyjnego (jak filtr Kalmana), aby przenosić stany celu przez przerwę.
- ⚙️ Zużycie siłownika: Elektromagnesy to ruchome części mechaniczne. Zazwyczaj wytrzymują od 500 000 do 2 000 000 cykli i nie lubią silnych wibracji ani mrozu.
- ⚙️ Rezygnacja z migawki: Zastosowania o wysokiej niezawodności całkowicie pomijają mechaniczną przesłonę. Rdzenie bezmigawkowe wykorzystują scenową korekcję niejednorodności (SBNUC) w połączeniu z telemetrią temperaturową z termistorów rozmieszczonych wzdłuż tubusu obiektywu, obudowy i układu ROIC. Oprogramowanie układowe koryguje offsety w czasie rzeczywistym, zapewniając nieprzerwany strumień wideo bez zatrzymań.
2 Kalibracja dwupunktowa i równania radiometryczne na poziomie piksela
Prawdziwe rdzenie radiometryczne mierzą dokładne temperatury sceny, a nie tylko względny kontrast. Przekształcenie 14-bitowych lub 16-bitowych wartości surowych na rzeczywiste stopnie Celsjusza wymaga rozwiązania pełnego modelu radiacyjnego transferu w podczerwieni:
DN_zmierzone = R × [ ε × L(T_obiektu) + (1 − ε) × L(T_odbitej) + τ_atm × L(T_atmosfery) ] + DN_offset
Oto kluczowe czynniki:
- ⚙️ ε (Emisyjność celu): Jak skutecznie powierzchnia emituje energię podczerwoną w porównaniu z idealnym ciałem doskonale czarnym (0,0 ≤ ε ≤ 1,0). Gołe, polerowane metale mają bardzo słabą emisyjność (ε ≈ 0,05 do 0,15) i zachowują się jak lustra podczerwieni, odbijając ciepło otoczenia. Ludzka skóra, matowe powłoki i tworzywa sztuczne mają wysoką emisyjność (ε ≈ 0,95 do 0,98), co sprawia, że są łatwe do odczytu.
- ⚙️ L(T): Luminancja spektralna obliczona z prawa promieniowania Plancka w paśmie od 8 do 14 µm.
- ⚙️ T_odbite: Temperatura tła odbijająca się od celu i wpadająca do obiektywu.
- ⚙️ τ_atm: Współczynnik transmisji atmosferycznej, który maleje na dużych odległościach lub przy wysokiej wilgotności z powodu absorpcji przez parę wodną w powietrzu.
- ⚙️ R: Czułość optoelektroniczna rdzenia, ustalana fabrycznie przy użyciu komór kalibracyjnych z ciałem doskonale czarnym.
Jeśli konfigurujesz precyzyjne stanowiska zależne od skalibrowanych danych obiektyw–sensor, zapoznaj się z konfiguracjami stosowanymi w Rozwiązaniach obiektywowych Mini2 640x512 aby zobaczyć, jak różne ogniskowe są dopasowywane do sensorów.
Potoki wizyjne Edge AI i multispektralne przetwarzanie obrazu
Uruchamianie sieci neuronowych na surowych obrazach termicznych wymaga przemyślanego łańcucha wstępnego przetwarzania. Większość sieci wykrywania obiektów jest budowana z myślą o standardowych 8-bitowych, 3-kanałowych obrazach RGB z dużą ilością szczegółów teksturalnych. Wprowadzanie nieskalibrowanych, 14-bitowych danych o wysokiej dynamice bezpośrednio do silnika wnioskowania prowadzi do zapadających się gradientów, pomijanych krawędzi i niższych współczynników pewności.
1 Przetwarzanie wstępne: 14-bitowe/16-bitowe dane surowe na 8-bitowe AGC i CLAHE
Przetwornik ADC niechłodzonego mikrobolometru generuje 14 bitów dynamiki na piksel, co daje 16 384 odrębnych wartości. Jednak wbudowane modele AI oczekują wartości 8-bitowych (od 0 do 255). Nie można po prostu podzielić przez 64; takie działanie niszczy szczegóły celu. Zimne tło nieba o temperaturze −30 °C pochłonie dynamikę, ściskając wszystko, co dzieje się na ziemi, w wąskie, niskokontrastowe pasmo ciemnych pikseli.
Aby zachować kluczowe szczegóły do wnioskowania, użyj adaptacyjnego potoku kompresji dynamiki:
Histogram z wyrównaniem plateau (PEH): Standardowe wyrównanie histogramu ma tendencję do wybijania szumu tła w scenach o jednorodnych temperaturach (takich jak otwarta woda lub płyty betonowe). Wyrównanie plateau ogranicza poszczególne przedziały histogramu sufitem przycinania. Nadmiar jest równomiernie rozprowadzany w całym zakresie dynamiki, co zapobiega pochłanianiu dostępnego 8-bitowego spektrum przez duże, płaskie obszary.
Adaptacyjne wyrównanie histogramu z ograniczeniem kontrastu (CLAHE): CLAHE przetwarza klatki w lokalnych fragmentach (zwykle kafelki 8×8 lub 16×16 pikseli). Lokalne wyrównywanie kontrastu wyostrza krawędzie, obrysowuje ciepłe bloki silnika i uwydatnia sylwetki ludzi bez wypłukiwania globalnej dynamiki.
Filtrowanie bilateralne z zachowaniem krawędzi: Mikrobolometry wykazują więcej wysokoczęstotliwościowego szumu przestrzennego niż czujniki obrazu światła widzialnego. Zastosowanie szybkiego filtra bilateralnego lub kierowanego przed kompresją zakresu dynamicznego usuwa losowy szum pikseli, zachowując jednocześnie ostre strukturalne krawędzie termiczne dla detektora.
2 Wnioskowanie głębokiego uczenia: YOLOv8 / RT-DETR z fuzją termiczną i RGB
Gimbale autonomicznych dronów, wieżyczki bezpieczeństwa i roboty przemysłowe często korzystają z konfiguracji multispektralnych: łącząc rdzeń LWIR z kamerą RGB. Podczas wdrażania sieci działających w czasie rzeczywistym, takich jak YOLOv8 lub RT-DETR, na platformie wbudowanej, takiej jak NVIDIA Jetson Orin NX z wykorzystaniem TensorRT, masz trzy główne wybory architektoniczne:
Wczesna fuzja: Strumień termiczny jest przekształcany za pomocą macierzy homografii, aby dopasować się do perspektywy kamery wizyjnej. Zarejestrowany kanał termiczny jest bezpośrednio łączony z obrazem RGB, tworząc 4-kanałowy tensor wejściowy (RGB-T) dla pojedynczego szkieletu sieci. Takie podejście utrzymuje niski narzut obliczeniowy, ale wymaga ścisłego wyrównania mechanicznego. Błąd paralaksy między obiektywami przy różnych odległościach może pogorszyć skuteczność detekcji.
Późna fuzja: Ta konfiguracja uruchamia jednocześnie dwa niezależne modele: jeden przetwarza 8-bitowe klatki termiczne, drugi przetwarza wizyjne wideo RGB. Wyjściowe ramki ograniczające, klasy i poziomy pewności są scalane w dalszej części potoku za pomocą multispektralnego tłumienia nie-maksymalnego (NMS) lub modeli bayesowskich. Wyraźną korzyścią jest redundancja: jeśli kurz lub dym oślepią kamerę wizyjną, gałąź termiczna nadal śledzi cel. Wada: podwójne szkielety mniej więcej podwajają obciążenie obliczeniowe i przepustowość pamięci.
Fuzja cech na poziomie pośrednim: To obecnie najnowocześniejsze podejście do detekcji multispektralnej. Wejścia wizyjne i termiczne przechodzą przez oddzielne początkowe warstwy ekstrakcji cech. Na etapach pośrednich (takich jak poziomy piramidy cech P3, P4 i P5) bloki uwagi krzyżowej wymieniają wskazówki przestrzenne i kontekstowe między strumieniami. Strumień termiczny uwydatnia sygnatury cieplne (ujawniając zakamuflowane obiekty lub ukryty personel), podczas gdy strumień RGB dodaje drobne oznaczenia powierzchni i tekstury. Połączone cechy trafiają do wspólnej głowicy detekcyjnej, zapewniając wysoką dokładność klasyfikacji nawet w trudnych warunkach.
Porównawczy przegląd produktów Purpleriver OEM LWIR
Aby pomóc inżynierom i architektom systemów w wyborze odpowiedniego rdzenia do ich zastosowania, poniższa tabela przedstawia dwa produkcyjne rdzenie LWIR od Purpleriver. Te jednostki pokrywają różne potrzeby integracyjne: ultrakompaktowe opakowanie o niskim poborze mocy do systemów lotniczych oraz obrazowanie o wysokiej rozdzielczości do monitorowania dalekiego zasięgu i metrologii.
| Parametr specyfikacji | Niekolowany moduł LWIR USB Mini 640×512 | Wysokorozdzielcza niekolowana kamera 1280×1024 |
|---|---|---|
| Architektura detektora | Niechłodzona matryca FPA z mikrobolometrem VOx | Niechłodzony mikrobolometr VOx o wysokiej gęstości |
| Rozdzielczość matrycy | 640 × 512 pikseli (opcjonalnie 640 × 480) | 1280 × 1024 pikseli (HD LWIR) |
| Wymiary fizyczne | Ultraminiaturowa obudowa 21 mm × 21 mm | Standardowa przemysłowa wzmocniona obudowa |
| Konfiguracje soczewek optycznych | 5 mm, 9 mm, 13 mm, 18 mm, 35 mm, 50 mm, 75 mm, 100 mm, 150 mm | Standardowy precyzyjny obiektyw atermiczny 25 mm |
| Interfejsy sprzętowe | USB (standardowy UVC plug-and-play), szeregowy OEM | Szybki przemysłowy interfejs cyfrowy / magistrala |
| Adaptowalność środowiskowa | Wysoka odporność na wstrząsy, zoptymalizowana pod gimbale dronów | Przemysłowa obudowa ochrony środowiskowej |
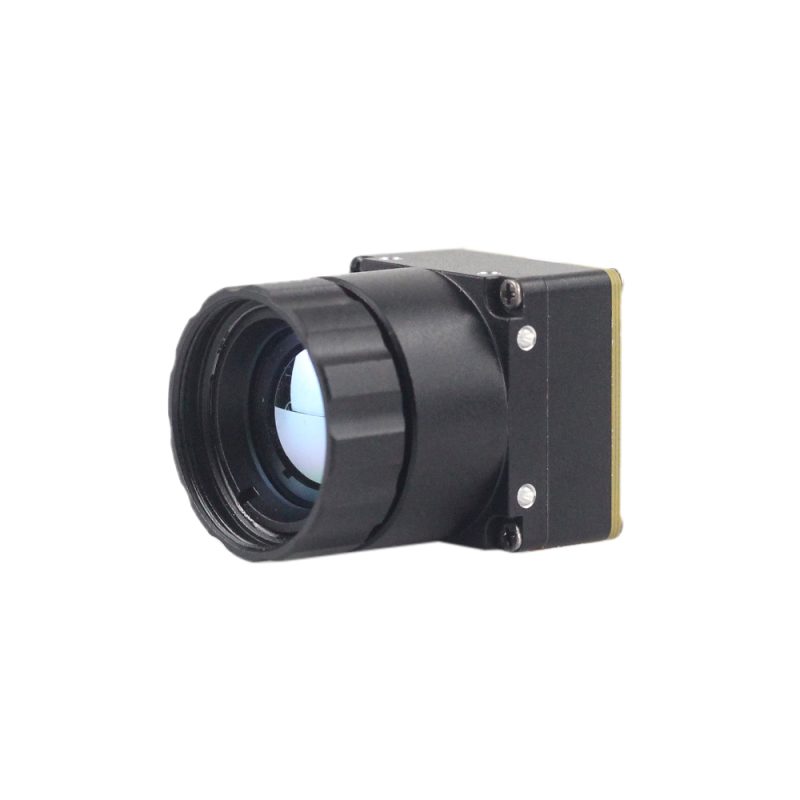
Profil produktu: Niekolowany moduł kamery termowizyjnej LWIR USB Mini 640*512
to cud inżynierii zaprojektowany specjalnie do środowisk o ograniczonych parametrach SWaP. Dzięki miniaturyzacji elektroniki bez poświęcania jakości sensora dostarczamy rdzeń, który mieści się w najciaśniejszych przestrzeniach. Niechłodzony Miniaturowy Moduł Kamery Termowizyjnej USB LWIR 640*512 to ultrakompaktowy rdzeń termowizyjny zaprojektowany specjalnie do ładunków lotniczych o ograniczonych parametrach SWaP, przenośnej optyki obronnej i robotyki. Dzięki ultrakompaktowej obudowie o wymiarach zaledwie 21 mm × 21 mm moduł ten integruje się bezproblemowo z mikrogimbalami podobnymi do platform DJI, nie przekraczając limitów masy ładunku.
Rdzeń zapewnia ostry, wyraźny obraz termiczny przy niskim poborze mocy i wysokiej efektywności kosztowej. Obsługuje natywną rozdzielczość 640×512 (z opcjonalnym trybem rozdzielczości 640×480) i cechuje się wyjątkową elastycznością optyczną, obsługując wymienne zespoły obiektywów stałoogniskowych o ogniskowych 5 mm, 9 mm, 13 mm, 18 mm, 35 mm, 50 mm, 75 mm, 100 mm i 150 mm. Jego interfejs USB upraszcza integrację oprogramowania w systemach wbudowanych Linux, Android i Windows, zapewniając jednocześnie stabilną wydajność i silną adaptowalność środowiskową w warunkach silnych wibracji i szerokich wahań temperatury otoczenia.

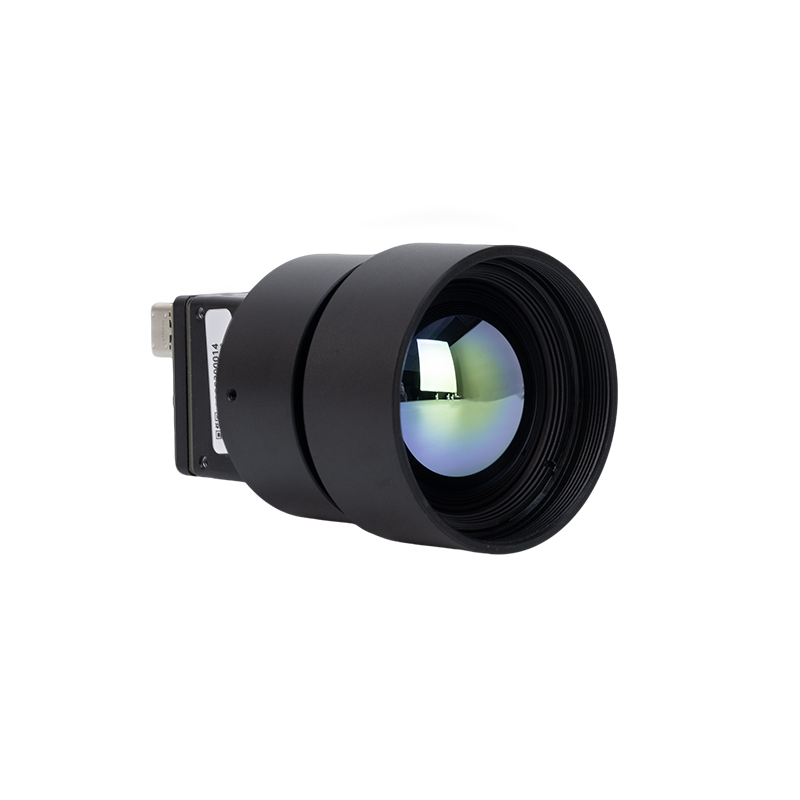
Profil produktu: Wysokorozdzielcza niechłodzona kamera termowizyjna LWIR 1280*1024
to cud inżynierii zaprojektowany specjalnie do środowisk o ograniczonych parametrach SWaP. Dzięki miniaturyzacji elektroniki bez poświęcania jakości sensora dostarczamy rdzeń, który mieści się w najciaśniejszych przestrzeniach. Wysokorozdzielcza niechłodzona kamera termowizyjna LWIR 1280*1024 jest przeznaczona do identyfikacji celów przestrzennych dalekiego zasięgu, zautomatyzowanego zabezpieczenia obwodowego, przesiewowego pomiaru podwyższonej temperatury ciała oraz precyzyjnego sterowania procesami przemysłowymi. Dzięki niechłodzonej matrycy ogniskowej o rozdzielczości 1280×1024 megapikseli, ten rdzeń kamery zapewnia czterokrotnie większą gęstość pikseli niż standardowe rdzenie VGA, rejestrując subtelne gradienty termiczne i drobne struktury fizyczne na dużych odległościach operacyjnych.
Moduł jest wyposażony w skalibrowany precyzyjny zespół obiektywu germanowego atermalizowanego 25 mm, minimalizujący rozogniskowanie termiczne w przemysłowych zakresach roboczych. Jego wysokorozdzielcza matryca detektorów VOx zapewnia czysty obraz i wysoką czułość, co czyni go idealnym kandydatem do integracji z zaawansowanymi architekturami AI brzegowej, systemami śledzenia o dużej przepustowości oraz potokami klasyfikacji głębokiego uczenia.
Aby sprawdzić procedury kalibracji linii produkcyjnej, parametry pomieszczeń czystych optycznych oraz kontrolę jakości optomechanicznej, zobacz O naszym zespole inżynierskim przegląd.
Często zadawane pytania (techniczne FAQ wgłębne)
Jak pokonać ograniczenia SWaP (rozmiar, masa i moc) podczas integracji czujników termicznych z dronami lub kompaktowymi urządzeniami brzegowymi?
Dlaczego powinniśmy przejść z czujników hobbystycznych o niskiej rozdzielczości (np. 32x24) na przemysłowe moduły LWIR 640x512 lub 1280x1024?
Jakie wsparcie programowe i protokołowe jest wymagane do integracji modułów termowizyjnych z niestandardowymi potokami wizyjnymi?
V4L2_PIX_FMT_Y16) z wykorzystaniem buforów mapowanych w pamięci (V4L2_MEMORY_MMAP) do przesyłania surowych, nieskompresowanych danych radiometrycznych 14-bitowych lub 16-bitowych bezpośrednio do pamięci systemowej za pomocą DMA bez kopiowania. Do sterowania kamerą stos programowy wymaga pozapasmowego kanału sterowania szeregowego przez I2C, SPI lub wirtualny port COM USB, umożliwiającego oprogramowaniu hosta wyzwalanie korekcji płaskiego pola (FFC), regulację elektronicznych trybów wzmocnienia oraz odpytywanie wewnętrznych temperatur termistorów. Na warstwie aplikacji frameworki C++ lub Python komunikują się ze strumieniem za pomocą OpenCV, GStreamer lub NVIDIA DeepStream/TensorRT. Potok programowy zazwyczaj rozdziela strumień wejściowy: jedna gałąź stosuje wyrównanie Plateau lub CLAHE, aby skompresować klatki 14-bitowe do tensorów 8-bitowych na potrzeby wnioskowania sieci neuronowej, podczas gdy równoległa gałąź przetwarza 16-bitowe wartości radiometryczne za pomocą formuł kalibracyjnych opartych na prawie Plancka w celu obliczenia dokładnych temperatur powierzchni.
📚 Referencje i dalsza lektura
- Standard branżowy: Precyzyjne złącza mezzanine — Hirose Electric
- Standard branżowy: Wysokiej gęstości rozwiązania micro board-to-board — Molex
- Powiązany przewodnik: Niekalibrowane obudowy rdzeni i optyka — Katalogu produktów Purpleriver
- Powiązany przewodnik: Precyzyjna optyka do miniaturowych sensorów — Rozwiązaniach obiektywowych Mini2 640x512
- Powiązany przewodnik: Standardy produkcyjne i inżynieria optomechaniczna — O naszym zespole inżynierskim





