Przemysłowy rdzeń kamery termowizyjnej USB: kompaktowe moduły OEM LWIR do wizji wbudowanej i inspekcji
20 września 2026
Przewodnik po analogowym rdzeniu kamery termowizyjnej: moduły CVBS o niskim opóźnieniu do FPV, optyki DIY i OEM
23 września 2026
# Najlepszy moduł kamery termowizyjnej CVBS: Analogowe rdzenie o niskim opóźnieniu dla dronów i systemów
W bezzałogowych statkach powietrznych (UAV), robotyce taktycznej i szybkiej automatyce przemysłowej opóźnienie transmisji wideo jest często głównym punktem awarii systemu. Nowoczesna infrastruktura wideo sieciowego opiera się w dużej mierze na cyfrowych konfiguracjach IP, protokołach strumieniowania wysokiej rozdzielczości i potokach definiowanych programowo. Jednak te architektury wprowadzają systemowe opóźnienia związane z serializacją klatek, buforowaniem i pakietowaniem, które w rzeczywistych warunkach operacyjnych wynoszą od 80 milisekund do ponad 250 milisekund. W przypadku szybkiego pilotażu z widokiem pierwszoosobowym (FPV), zwinnych gimbali śledzących cele, platform naprowadzania brzegowego i unikania kolizji w pętli zamkniętej, to opóźnienie przetwarzania prowadzi bezpośrednio do katastrofalnego przesterowania dynamicznego, dezorientacji pilota i rozbieżności pętli śledzenia. **Moduł kamery termowizyjnej CVBS** całkowicie omija narzut enkapsulacji sieci cyfrowej. Wyprowadza surowy, analogowy kompozytowy sygnał wideo pasma podstawowego (PAL lub NTSC) bezpośrednio z dedykowanego układu scalonego specyficznego dla zastosowania (ASIC) czujnika. Ten deterministyczny potok zapewnia prawdziwe obrazowanie o niemal zerowym opóźnieniu, wymagane do podejmowania decyzji taktycznych w ułamku sekundy i ciągłego sterowania w pętli zamkniętej.
Wybór odpowiedniego analogowego rdzenia obrazowania w podczerwieni wymaga zrównoważenia subtelnych kompromisów między czułością termiczną, rozdzielczością czujnika, ograniczeniami rozmiaru, masy i mocy (SWaP) oraz złożonymi parametrami integracji elektrycznej. Przemysłowy rdzeń termowizyjny musi niezawodnie łączyć czułą matrycę detektorów mikrobolometrycznych ze standardowymi liniami koncentrycznymi 75 omów. Jednocześnie musi wykonywać korekcję niejednorodności (NUC), cyfrowe wzmocnienie szczegółów (DDE), kompresję zakresu dynamicznego i konwersję cyfrowo-analogową na chipie z absolutną stabilnością termiczną. Ten kompleksowy przewodnik inżynieryjny omawia podstawową fizykę i kondycjonowanie sygnału kompozytowych rdzeni termowizyjnych, przedstawia przepływy pracy integracji dla nadajników FPV montowanych na statkach powietrznych i przemysłowych monitorów programowalnych sterowników logicznych (PLC) oraz porównuje wiodące w branży niechłodzone rdzenie długofalowej podczerwieni (LWIR).
Spis treści
- 👉 Podstawy inżynieryjne: Czym jest moduł kamery termowizyjnej CVBS?
- 👉 Krytyczne parametry inżynieryjne: Opóźnienie, SWaP-C, NETD i rozdzielczość
- 👉 Prezentacja produktu: Przemysłowe rdzenie termowizyjne CVBS
- 👉 Architektura systemów pokładowych: Integracja rdzeni CVBS z dronami i łączami FPV
- 👉 Wdrożenia w motoryzacji, robotyce i monitoringu przemysłowym
- 👉 Porównanie interfejsów: CVBS vs. MIPI-CSI2 vs. USB vs. RJ45 IP
- 👉 Często zadawane pytania (FAQ)
Podstawy inżynieryjne: Czym jest moduł kamery termowizyjnej CVBS?
Moduł kamery termowizyjnej CVBS (Composite Video Blanking and Sync) to samodzielny elektrooptyczny silnik długofalowej podczerwieni (LWIR), który przechwytuje pasywne promieniowanie cieplne emitowane w atmosferycznym oknie transmisji od 8 do 14 mikrometrów (μm). Przetwarza te strumienie fotonów wewnętrznie na analogowy sygnał telewizyjny pasma podstawowego zgodny ze standardowymi protokołami taktowania CCIR/PAL lub EIA/NTSC. Sygnał jest przesyłany pojedynczym niezbalansowanym przewodem, zakończonym impedancją charakterystyczną 75 omów przy standardowej amplitudzie 1,0 wolta międzyszczytowego (1,0 Vp-p).
Podstawowy proces fizyczny opiera się na niechłodzonej matrycy detektorów mikrobolometrycznych. Te matryce płaszczyzny ogniskowej (FPA) są mikromechanicznie wytwarzane z cienkich warstw tlenku wanadu (VOx) lub krzemu amorficznego (α-Si) zawieszonych na mikromostkach nad krzemowym podłożem układu odczytu (ROIC). Gdy padające fotony LWIR przechodzą przez specjalistyczny zespół soczewek optycznych z germanu lub chalkogenku, trafiają na termicznie izolowane piksele membrany mikrobolometru. Absorpcja tej promienistej energii cieplnej wywołuje mierzalną zmianę rezystancji elektrycznej materiału, regulowaną przez jego temperaturowy współczynnik rezystancji (TCR). Podstawowy układ ROIC mierzy te minimalne zmiany rezystancji piksel po pikselu, całkując ładunki elektryczne i przekształcając je za pomocą precyzyjnych przetworników analogowo-cyfrowych na chipie na surowe 14-bitowe lub 16-bitowe cyfrowe wartości termiczne.
W standardowych cyfrowych kamerach termowizyjnych opartych na IP ten surowy strumień cyfrowy o dużej głębi bitowej przechodzi przez procesor sygnału obrazu (ISP), jest przekazywany do mikroprocesora z wbudowanym systemem operacyjnym, kompresowany za pomocą obliczeniowych kodeków wideo H.264 lub H.265, dzielony na pakiety transportowe sieci i przesyłany przez warstwę fizyczną Ethernet (PHY) przy użyciu protokołu strumieniowania w czasie rzeczywistym (RTSP) przez UDP/IP. Ten łańcuch przetwarzania powoduje znaczne opóźnienia przetwarzania, drgania klatek i alokacje buforów pamięci, łatwo kumulując setki milisekund opóźnienia w czasie rzeczywistym.
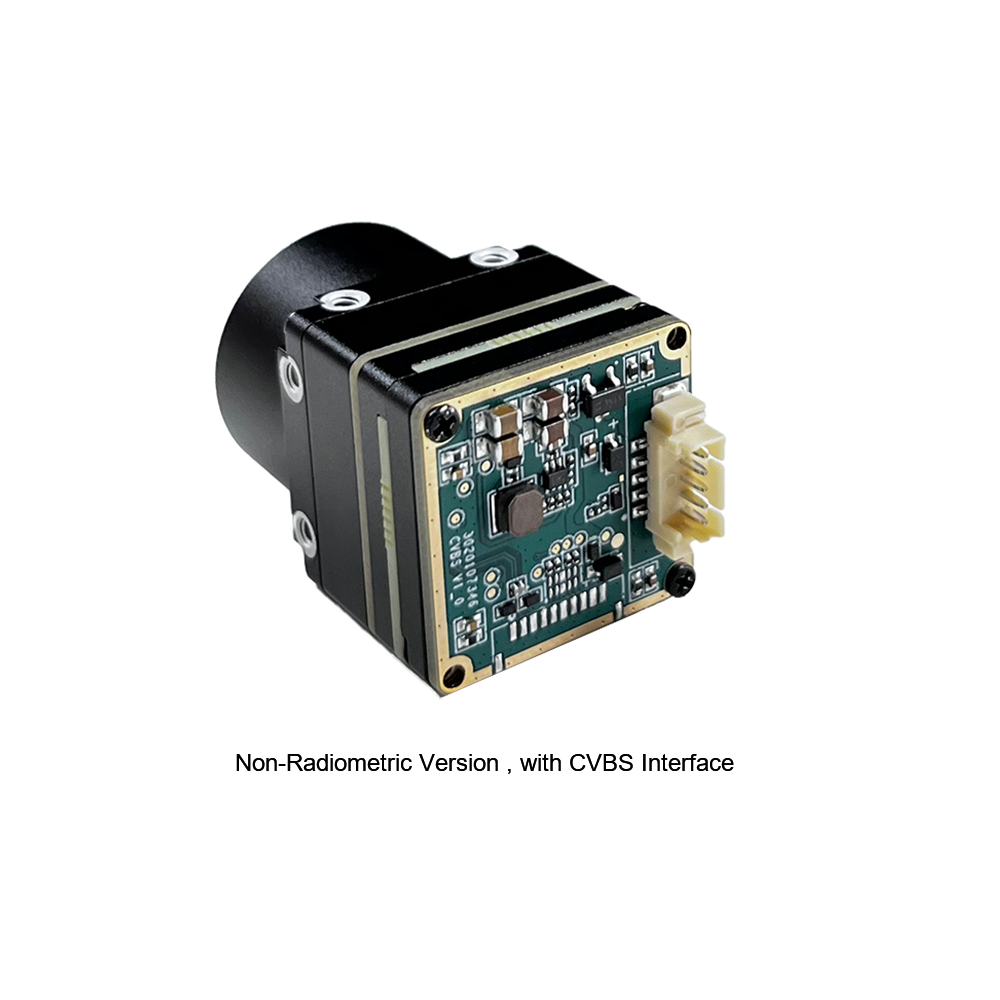
Dedykowany rdzeń termowizyjny CVBS całkowicie unika tego narzutu, stosując uproszczoną architekturę konwersji sygnału na poziomie sprzętowym:
Po pierwsze, nieskompresowana 14-bitowa surowa macierz cyfrowa z układu ROIC trafia do ultraszybkiego sprzętowego układu ASIC lub programowalnej macierzy bramek (FPGA). Ten rdzeń przetwarzający natychmiast stosuje sprzętowo przyspieszane algorytmy kalibracji: dwupunktową korekcję niejednorodności (NUC), zastępowanie uszkodzonych pikseli, tłumienie ślepych pikseli i przestrzenne filtrowanie szumów. Operacje te usuwają szum stałego wzorca na poziomie czujnika, spowodowany różnicami produkcyjnymi półprzewodników i dryftem temperatury otoczenia detektora.
Po drugie, szeroki zakres dynamiczny 14-bitowych danych termicznych (reprezentujących tysiące dyskretnych kroków temperatury) musi zostać przekształcony do obserwacji przez człowieka lub transmisji analogowej. Układ ASIC wykonuje zaawansowane algorytmy cyfrowego wzmacniania szczegółów (DDE) i dynamicznej wyrównywania histogramu plateau. Procedury te zachowują lokalne szczegóły przestrzenne o wysokiej częstotliwości (takie jak cienkie krawędzie konstrukcyjne, linie energetyczne i subtelne kontury celów), jednocześnie kompresując globalną scenę termiczną do zoptymalizowanej 8-bitowej obwiedni dynamicznej. Dane te są mapowane w czasie rzeczywistym na wybieralne palety w skali szarości lub kolorów, takie jak White-Hot, Black-Hot, Ironbow lub specjalistyczne skale pseudokolorowe.
Po trzecie, zamiast kierować tę 8-bitową klatkę do silnika kompresji cyfrowej, przetworzony strumień trafia bezpośrednio do wbudowanego szybkiego przetwornika cyfrowo-analogowego (DAC) sparowanego z analogowym sterownikiem linii wideo. Sterownik wideo generuje precyzyjne, sprzętowo synchronizowane impulsy synchronizacji, interwały wygaszania, przednie i tylne ganki oraz aktywne linie wideo zgodne bezpośrednio ze specyfikacjami rastra analogowego wideo:
* ⚙️ **Specyfikacja PAL:** 625 linii całkowitych, 50 pól na sekundę (25 klatek na sekundę z przeplotem), częstotliwość linii poziomej 15,625 kHz, z podnośną koloru 4,433618 MHz, jeśli obecna jest chrominancja.
* ⚙️ **Specyfikacja NTSC:** 525 linii całkowitych, 59,94 pól na sekundę (29,97 klatek na sekundę z przeplotem), częstotliwość linii poziomej 15,734 kHz, z podnośną koloru 3,579545 MHz.
Ponieważ sygnał jest konwertowany bezpośrednio z buforów aktywnych linii wewnątrz sprzętu ASIC, bez pośredniego buforowania klatek, planowania systemu operacyjnego ani komunikacji międzyprocesowej, całkowite opóźnienie sprzętowe konwersji od końca do końca czystego modułu termowizyjnego CVBS pozostaje minimalne: zwykle wynosi mniej niż 2 do 5 milisekund od absorpcji fotonu do wyjścia analogowego. Inżynierowie, którzy chcą opanować obliczenia radiometryczne i teorię matematyczną rządzącą emisją podczerwieni, mogą zapoznać się z podstawowymi ramami naukowymi na stronie Wikipedia Obrazowanie termowizyjne.
Krytyczne parametry inżynieryjne: Opóźnienie, SWaP-C, NETD i rozdzielczość
Wybór i integracja rdzenia kamery termowizyjnej CVBS w systemach o krytycznym znaczeniu wymaga zrównoważenia wzajemnie powiązanych specyfikacji elektrycznych, optycznych i fizycznych. Inżynierowie systemowi muszą rygorystycznie ocenić kilka kluczowych wskaźników, aby zapewnić sukces operacyjny.
### Opóźnienie szkło-szkło i determinizm
W systemach naprowadzania w pętli zamkniętej, gimbalach śledzenia celów i szybkim dynamicznym pilotowaniu całkowite opóźnienie systemu — często określane jako opóźnienie szkło-szkło (G2G) — jest krytyczną zmienną operacyjną. Jest to dokładny czas, jaki upływa od momentu, gdy foton podczerwieni uderza w przedni element optyczny, do momentu, gdy odpowiadająca analogowa linia skanowania zostanie wyświetlona na monitorze pilota, lampie katodowej lub goglach FPV.
Standardowe kamery sieciowe wprowadzają niedeterministyczne skoki opóźnień spowodowane przeciążeniem sieci, retransmisjami ramek, buforami kodowania klatek I/P oraz potokami renderowania programowego. Ten jitter zakłóca pętle sprzężenia zwrotnego w czasie rzeczywistym. Natomiast analogowy rdzeń termowizyjny CVBS wyprowadza wideo pasma podstawowego w deterministycznych, taktowanych zegarem odstępach. W połączeniu ze standardowymi analogowymi nadajnikami wideo z modulacją częstotliwości (FM) całkowite opóźnienie G2G pozostaje stałe i wynosi poniżej 15 milisekund. To natychmiastowe sprzężenie zwrotne umożliwia pilotom dronów nawigację wokół linii wysokiego napięcia, koron drzew i wąskich tuneli przemysłowych bez ryzyka awarii spowodowanych dynamicznym opóźnieniem.
### Czułość termiczna: różnica temperatur równoważna szumowi (NETD)
Różnica temperatur równoważna szumowi (NETD) reprezentuje podstawowy stosunek sygnału do szumu detektora termicznego, wyrażony w milikelwinach (mK). Matematycznie jest to różnica temperatur celu, która daje elektryczny stosunek sygnału do szumu równy jedności na wyjściu układu ROIC. NETD służy jako podstawowy wskaźnik zdolności czujnika podczerwieni do rozróżniania subtelnych różnic temperatur w obserwowanej scenie.
* 🔹 **Rdzenie klasy konsumenckiej i budżetowej:** Zazwyczaj wykazują wartości NETD w zakresie od 50 mK do 80 mK (mierzone przy optyce f/1.0 i temperaturze otoczenia 25°C). W optymalnych warunkach laboratoryjnych z wysokim kontrastem termicznym czujniki te działają wystarczająco dobrze. Jednak w scenariuszach o niskim kontraście termicznym — takich jak operacje o mglistym świcie, mżawka lub pochmurne zimowe środowiska, w których cele mają niemal identyczną temperaturę powierzchni jak otaczająca gleba i roślinność — czujniki te generują zaszumione, zdegradowane sygnały złożone z rozmytymi, niewyraźnymi granicami celów.
* 🔹 **Rdzenie przemysłowe i taktyczne:** Charakteryzują się NETD ≤40 mK, a elitarne rdzenie osiągają ≤30 mK lub ≤25 mK. Niższy NETD znacząco wyostrza definicję krawędzi, przenika przez wilgoć atmosferyczną i umożliwia operatorom identyfikację subtelnych anomalii strukturalnych, mostków termicznych w budynkach, ukrytych uszkodzeń spowodowanych wilgocią lub obiektów zmiennocieplnych zasłoniętych przez szum tła.
### Rozdzielczość przestrzenna i rozstaw pikseli sensora
Rozdzielczość termiczna określa całkowitą liczbę fizycznych pikseli mikrobolometrycznych wytworzonych na matrycy sensora, co bezpośrednio wpływa na zasięgi Detekcji, Rozpoznania i Identyfikacji (DRI):
* ⚙️ **Matryce pikseli 384×288:** Zapewniają 110 592 elementy detekcyjne. Ta rozdzielczość stanowi standard branżowy dla zastosowań o ograniczonych parametrach Rozmiaru, Masy i Mocy (SWaP), takich jak lekkie drony konsumenckie, krótkozasięgowe alarmy obwodowe z detekcją ruchu, dodatkowe celowniki termowizyjne oraz unikanie kolizji w robotach bliskiego zasięgu. Minimalizuje zużycie energii i rozpraszanie ciepła, zapewniając jednocześnie ostry, responsywny obraz na małych analogowych wyświetlaczach przenośnych lub standardowych goglach FPV.
* ⚙️ **Matryce pikseli 640×512:** Zapewniają 327 680 pojedynczych pikseli — około 2,97 razy większą zdolność rozdzielczości przestrzennej niż matryca 384×288. Po interpolacji i renderowaniu w standardowych analogowych rastrach wideo (zazwyczaj 720×576 dla PAL lub 720×480 dla NTSC), rdzeń 640×512 w pełni nasyca maksymalną poziomą zdolność rozdzielczą standardu telewizji kompozytowej. Ta gęstość pikseli eliminuje artefakty pikselizacji na odległych obiektach i umożliwia operatorom wykrywanie, śledzenie i pozytywną identyfikację celów wielkości człowieka na odległościach przekraczających 500 do 1000 metrów w połączeniu z odpowiednią teleobiektywową optyką germanową.
* ⚙️ **Rozstaw pikseli (12 µm vs. 17 µm):** Starsze sensory mikrobolometryczne w dużej mierze opierały się na rozstawie pikseli wynoszącym 17 mikrometrów. Nowoczesne, najnowocześniejsze rdzenie wykorzystują zaawansowane techniki wytwarzania o rozstawie 12 mikrometrów. Zmniejszenie fizycznego rozstawu pikseli z 17 µm do 12 µm zmniejsza fizyczne wymiary matrycy ogniskowej przy zachowaniu równoważnej rozdzielczości przestrzennej. W rezultacie projektanci optyki mogą stosować obiektywy o znacznie krótszych ogniskowych, mniejszych średnicach fizycznych i istotnie mniejszej masie, aby osiągnąć identyczne pola widzenia (FOV). Ta redukcja masy szkła optycznego przynosi duże oszczędności masy, co jest kluczową zaletą dla stabilizowanych mikro-gimbali lotniczych. Architekci systemów projektujący złożone autonomiczne statki powietrzne mogą zapoznać się z tym schematem w celu integracji modułów kamer termowizyjnych AI dalekiego zasięgu do dronów w celu zrównoważenia parametrów SWaP z wymaganiami obliczeń brzegowych i śledzenia celów.
### Rozmiar, masa i pobór mocy (SWaP)
Każdy gram masy ładunku lotniczego bezpośrednio pogarsza wytrzymałość lotu drona, żywotność baterii i stabilność silników gimbala:
* 📌 **Wymiary mechaniczne i masa:** Przemysłowe mikrordzenie na gołej płytce mają masę od 20 gramów do 50 gramów (bez zewnętrznych tubusów obiektywów). Wysokowydajne rdzenie zamknięte w obudowach ze stopu aluminium lub magnezu ważą zazwyczaj poniżej 90 gramów ze zintegrowanymi obiektywami głównymi.
* 📌 **Rozpraszanie mocy elektrycznej:** Zaawansowane rdzenie CVBS oparte na układach ASIC pobierają od 0,8 W do 2,5 W w ustalonych warunkach pracy. Niski pobór mocy zmniejsza obciążenie elektryczne akumulatorów głównych i ogranicza generowanie ciepła wewnątrz szczelnych komór gimbala. Nadmierne ciepło wewnętrzne może wywołać dryft termiczny na podłożu mikrobolometru, co powoduje częste i uciążliwe cykle ponownej kalibracji migawki NUC (Non-Uniformity Correction), które na chwilę zamrażają obraz wideo na żywo.
Prezentacja produktu: Przemysłowe rdzenie termowizyjne CVBS
Nowoczesna integracja przemysłowa wymaga wytrzymałych, przetestowanych w terenie modułów termowizyjnych, które łączą natywne analogowe wyjścia CVBS z uniwersalnymi protokołami sterowania szeregowego oraz hybrydowymi możliwościami cyfrowego strumieniowania. Poniższe wysokowydajne rdzenie reprezentują czołówkę technologii niechłodzonej LWIR, zaprojektowane specjalnie dla robotyki powietrznej, stabilizowanych gimbali PTZ (pan-tilt-zoom), taktycznych platform obserwacyjnych oraz całodobowego monitorowania maszyn przemysłowych.
### 1. Niechłodzony moduł kamery termowizyjnej RJ45 CVBS RTSP IP 640*512
**Niechłodzony moduł kamery termowizyjnej RJ45 CVBS RTSP IP 640*512** to zaawansowany silnik termowizyjny o podwójnym strumieniu, zaprojektowany do hybrydowej integracji wielointerfejsowej. Zbudowany w oparciu o wysokowydajny niechłodzony detektor mikrobolometryczny VOx o rastrze 12 μm i napędzany przez wysokoprzepustowy układ ASIC, moduł ten łączy ultraniskolatencyjne analogowe wyjście CVBS z wbudowanym procesorem strumieniowania sieciowego H.264/H.265/RTSP przez Ethernet RJ45.
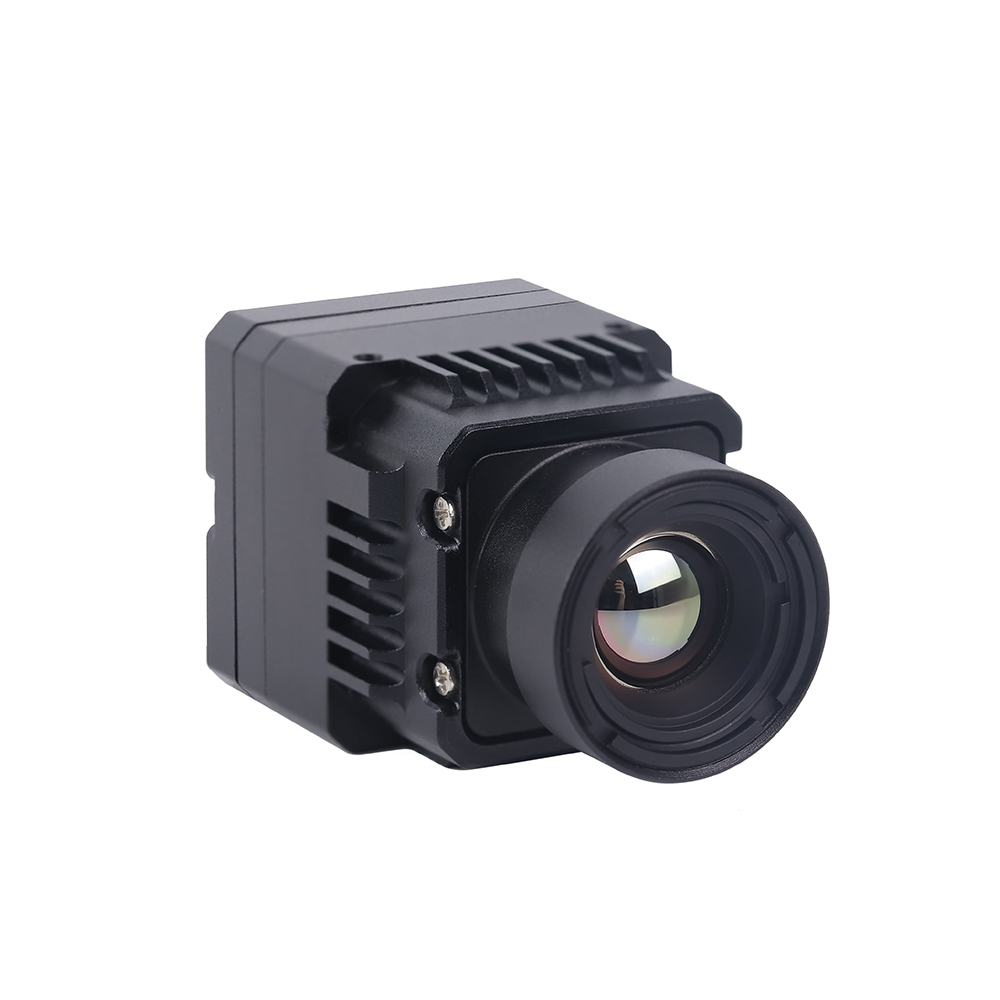
Ta dwuarchitektoniczna konstrukcja rozwiązuje krytyczny dylemat, przed którym stają projektanci systemów dronów i gimbali: jak zapewnić natychmiastowy, zerolatencyjny sygnał wideo kompozytowego bezpośrednio do analogowego nadajnika VTX statku powietrznego na potrzeby ręcznego sterowania lotem przez pilota, jednocześnie kierując korporacyjny cyfrowy strumień IP RTSP łączem danych cyfrowych do operatorów stacji naziemnych korzystających z analityki opartej na sztucznej inteligencji, śledzenia celów i automatycznego rozpoznawania celów.
Matryca o wysokiej gęstości 640×512 charakteryzuje się wyjątkową czułością termiczną NETD ≤40 mK, zapewniając czysty, pozbawiony szumów obraz termowizyjny w szerokich dynamicznych pasmach temperaturowych. Moduł integruje kompleksowe sterowanie sprzętowe, obsługując zestawy poleceń Pelco-D oraz zastrzeżone zestawy poleceń szesnastkowych przez połączenia szeregowe RS485 i TTL. Daje to projektantom systemów szczegółową kontrolę programową nad zoomem cyfrowym (ciągły od 1x do 8x), wyborem palety kolorów (White Hot, Black Hot, Rainbow, Ironbow oraz palety o wysokim kontraście), algorytmami cyfrowego wzmacniania szczegółów oraz ręcznymi lub automatycznymi interwałami kalibracji migawki.
| Parametr techniczny | Specyfikacja modułu |
|---|---|
| Architektura detektora | Niechłodzona matryca mikrobolometryczna z tlenku wanadu (VOx) |
| Rozdzielczość matrycy | 640 × 512 pikseli |
| Rozstaw pikseli | 12 μm |
| Pasmo spektralne | 8 do 14 μm (długa fala podczerwieni) |
| Czułość termiczna (NETD) | ≤ 40 mK (@25°C, f/1.0) |
| Analogowe wyjście wideo | 1-kanałowe analogowe wyjście CVBS (PAL / NTSC, 1,0 Vp-p, obciążenie 75 Ω) |
| Cyfrowe wyjście sieciowe | Ethernet RJ45 (100M Base-T), RTSP, ONVIF, kompresja H.264 / H.265 |
| Szeregowa magistrala sterująca | RS485 / TTL UART (Pelco-D, szybkość transmisji do 115200 bps) |
| Wyjście liczby klatek | 25 Hz (PAL) / 30 Hz (NTSC) / 50 Hz dynamiczne odświeżanie |
| Algorytmy przetwarzania obrazu | Cyfrowe wzmocnienie szczegółów (DDE), redukcja szumów 2D/3D, automatyczna NUC |
| Główne zastosowania | Ładunki użytkowe dronów z podwójnym czujnikiem, hybrydowe gimbale obserwacyjne, robotyka taktyczna |
---
### 2. Niekolowana mini kamera termowizyjna 384*288 do dronów
**Niekolowana mini kamera termowizyjna 384*288 do dronów** to ultrakompaktowy, wysokoprecyzyjny moduł obrazowania termicznego i pomiaru temperatury zaprojektowany dla platform powietrznych o ograniczonych parametrach SWaP. Zaprojektowana specjalnie do bezproblemowej integracji mechanicznej i elektrycznej w mikrodronach, lekkich stabilizowanych zespołach kamer uchylno-obrotowych oraz zwinnej robotyce przemysłowej, seria MINI równoważy kompaktowe wymiary fizyczne z wysokoprecyzyjną radiometryczną wydajnością pomiaru temperatury.
Moduł MINI zbudowany jest w oparciu o nowoczesną niekolowaną matrycę ogniskową o rastrze 12 mikrometrów i rozdzielczości 384×288 pikseli. Jego kompaktowy profil optyczny czyni go wyjątkowym wyborem dla małych bezzałogowych statków powietrznych (sUAV), gdzie każdy ułamek grama bezpośrednio wpływa na czas lotu. Pomimo miniaturowych rozmiarów rdzeń termiczny MINI posiada zaawansowany pokładowy moduł pomiaru temperatury zdolny do ciągłego, wysokoprecyzyjnego radiometrycznego śledzenia temperatury punktowej, liniowej i obszarowej. Czyni to go potężnym narzędziem do widzenia maszynowego, rutynowych inspekcji bezpieczeństwa podstacji elektrycznych, monitorowania produkcji przemysłowej, oceny pól paneli słonecznych oraz powietrznego rozpoznania poszukiwawczo-ratowniczego.
Wyposażony w niskoszumny stopień wyjściowy CVBS, rdzeń MINI łączy się bezpośrednio z miniaturowymi analogowymi nadajnikami wideo, kontrolerami lotu z wyświetlaczem ekranowym (OSD) lub ręcznymi monitorami polowymi. Rdzeń wykonuje ciągłą, automatyczną korekcję niejednorodności za pomocą wbudowanej miniaturowej przesłony mechanicznej, zapobiegając dryftowi termicznemu bez konieczności stosowania zewnętrznych procedur rekalibracji przez procesory nadrzędne.
| Parametr techniczny | Specyfikacja modułu |
|---|---|
| Architektura detektora | Niekolowana matryca ogniskowa mikrobolometryczna VOx |
| Rozdzielczość matrycy | 384 × 288 pikseli |
| Rozstaw pikseli | Zaawansowany mikromechaniczny raster 12 μm |
| Pasmo spektralne | 8 do 14 μm (okno LWIR) |
| Czułość termiczna (NETD) | ≤ 40 mK (@25°C, f/1.0) |
| Analogowe wyjście wideo | Podstawowy kompozytowy sygnał wideo CVBS (wybieralny PAL / NTSC) |
| Wyjście liczby klatek | Płynny ruch wideo 25 Hz / 50 Hz |
| Pomiar temperatury | Pełny radiometryczny pomiar online (wysokoprecyzyjna analiza punktowa/obszarowa) |
| Interfejs szeregowy | TTL UART (szeregowa magistrala sterująca o poziomie logicznym 3,3 V) |
| Współczynnik kształtu / SWaP | Ultralekki, miniaturowy profil PCB do gimbali mikrodronów |
| Główne zastosowania | Ładunki użytkowe dronów powietrznych, widzenie maszynowe, inspekcja bezpieczeństwa zakładów, robotyka |
W celu uzyskania szerszych konfiguracji optomechanicznych, wariantów stałoogniskowych i wzmocnionych obudów projektanci systemów mogą zapoznać się z kompleksowym katalogiem niekolowanych kamer termowizyjnych LWIR. Kanały zakupów hurtowych, specyfikacje montażu mechanicznego oraz niestandardowe serie produkcyjne OEM można również koordynować bezpośrednio za pośrednictwem portalu handlowego producenta na KUYANG.
Architektura systemów pokładowych: Integracja rdzeni CVBS z dronami i łączami FPV
Integracja niekolowanego rdzenia kamery termowizyjnej CVBS z bezzałogowym statkiem powietrznym (UAV) lub stabilizowanym 3-osiowym gimbalem wymaga starannej uwagi na integralność sygnału RF, filtrowanie zasilania i izolację masy. Ponieważ układy scalone odczytu mikrobolometru działają przy progach ładunku analogowego na poziomie mikrowoltów, szum elektryczny na szynie zasilającej lub zakłócenia RF objawią się widoczną degradacją obrazu.
### 1. Okablowanie sygnału RF do analogowych nadajników wideo (VTX) i OSD kontrolera lotu
Analogowe łącza FPV działają poprzez modulację częstotliwości (FM) szerokopasmowego sygnału wideo composite w pasmach 1,2 GHz, 2,4 GHz lub 5,8 GHz. Integracja termowizyjnego rdzenia CVBS z tym łączem może przebiegać według dwóch topologii sprzętowych:
⚙️ **Bezpośrednie łącze o niskim opóźnieniu:** W zastosowaniach taktycznych, gdzie minimalizacja opóźnień jest priorytetem nadrzędnym, pin wyjściowy sygnału CVBS (`CVBS_OUT`) jest lutowany bezpośrednio do 75-omowego pola `VIDEO_IN` analogowego nadajnika wideo (takiego jak TBS Unify Pro32 lub Foxeer Reaper). Dedykowana linia masy (`GND`) musi przebiegać wzdłuż ścieżki sygnałowej, kończąc się bezpośrednio przy polu masy wideo RF. Ta topologia omija całe pośrednie przetwarzanie cyfrowe, zapewniając absolutne opóźnienie glass-to-glass poniżej 5 milisekund do odbiornika stacji naziemnej.
⚙️ **Zintegrowane łącze OSD z telemetrią:** W większości konfiguracji dronów klasy enterprise telemetria lotu — taka jak pozostałe napięcie akumulatora, wysokość, status blokady GPS, wskaźniki sztucznego horyzontu i kierunek powrotu do domu — musi być nałożona na obraz termowizyjny. W tym układzie sygnał `CVBS_OUT` modułu termowizyjnego jest kierowany do pinu `CAM_IN` kontrolera lotu drona. Wbudowany monochromatyczny układ On-Screen Display (OSD) kontrolera lotu (zazwyczaj sterowany przez SPI MAX7456 lub AT7456E) wstrzykuje glify znakowe bezpośrednio w aktywne linie skanowania rastra wideo, a połączony sygnał wideo jest wyprowadzany przez `VTX_OUT` do nadajnika.
*Krytyczna uwaga inżynierska:* Architekt systemu musi jawnie skonfigurować sprzęt OSD kontrolera lotu tak, aby odpowiadał dokładnemu standardowi wideo emitowanemu przez rdzeń termowizyjny (PAL lub NTSC). Jeśli rdzeń termowizyjny emituje raster PAL o 625 liniach, podczas gdy kontroler lotu jest ustawiony na NTSC o 525 liniach, układ OSD nie osiągnie synchronizacji fazowej, powodując poważne pionowe przewijanie ramki, przycinanie linii wideo lub całkowitą utratę synchronizacji w stacji naziemnej.
### 2. Tłumienie tętnień zasilania i eliminacja pętli masy
Nieschładzane rdzenie czujników mikrobolometrycznych są podatne na tętnienia napięcia o wysokiej częstotliwości oraz przejściowe skoki indukcyjne. W elektrycznych systemach wielowirnikowych wysokoprądowe elektroniczne regulatory prędkości (ESC) i silniki bezszczotkowe indukują duże indukcyjne skoki napięcia na szynie akumulatora DC, często przekraczające skoki 40 V w standardowych architekturach zasilania LiPo 6S. Jeśli to niefiltrowane napięcie dotrze do rdzenia kamery termowizyjnej, wprowadza poważny szum o stałym wzorcu, poziome pasy przewijania i przedwczesną degradację czujnika.
Aby zapewnić czyste zasilanie:
* ⚙️ **Stabilizowany stopień zasilania:** Nigdy nie zasilaj rdzenia termowizyjnego bezpośrednio z głównego akumulatora lotu. Poprowadź zasilanie przez wydajny, ekranowany obniżający przetwornicę DC-DC (buck), a następnie przez dedykowany filtr dolnoprzepustowy LC (łączący cewkę indukcyjną z kondensatorami ceramicznymi o niskim ESR), aby odizolować szum przełączania o wysokiej częstotliwości. W przypadku precyzyjnych rdzeni radiometrycznych umieszczenie ultra-niskoszumnego liniowego regulatora Low-Dropout (LDO) za przetwornicą buck zapewnia najczystszą możliwą szynę DC.
* ⚙️ **Topologia jednopunktowego uziemienia:** Pętle masy są główną przyczyną "przydźwięku wideo" i ukośnych linii szumu w analogowych strumieniach wideo. Aby zapobiec pętlom masy, podłącz rdzeń termowizyjny, OSD kontrolera lotu i analogowy VTX do jednopunktowej masy gwiaździstej na płycie dystrybucji zasilania (PDB). Nigdy nie używaj ramy drona z włókna węglowego jako przewodnika elektrycznego; włókno węglowe ma niejednorodną rezystancję elektryczną, która tworzy pływające potencjały odniesienia i sprzyja zakłóceniom elektromagnetycznym (EMI).
### 3. Integracja pierścienia ślizgowego w 3-osiowych gimbalach pan-tilt z ciągłym obrotem
W profesjonalnych dronach rozpoznawczych i gimbalach do obserwacji taktycznej wymagających ciągłego obrotu w osi odchylenia o 360 stopni sygnał wideo musi przechodzić przez elektromechaniczny zespół pierścienia ślizgowego.
Cyfrowe łącza IP wysokiej rozdzielczości przesyłają sygnały różnicowe o wysokiej częstotliwości, które są podatne na zużycie styków, przerywane drgania szczotek i zmiany pojemności w mechanicznych pierścieniach ślizgowych. Problemy te mogą powodować gubienie pakietów, załamanie strumienia RTSP i wielosekundowe opóźnienia ponownego nawiązywania połączenia gniazda. Natomiast standardowy analogowy sygnał wideo CVBS 1,0 Vp-p wykazuje wyjątkową odporność na drobne mechaniczne drgania szczotek.
* ✅ Użyj pierścienia ślizgowego ze stykami szczotkowymi złoto-na-złocie i dedykowanymi liniami mikrokabla koncentrycznego o impedancji charakterystycznej 75 omów dla przewodu CVBS.
* ✅ Poprowadź masę wideo przez sąsiedni, izolowany kanał pierścienia ślizgowego bezpośrednio do płaszczyzny masy odbierającego obwodu wideo.
* ✅ Upewnij się, że linia koncentryczna wideo jest fizycznie oddzielona od przewodów napędowych silników bezszczotkowych gimbala (sygnały PWM), aby zapobiec przedostawaniu się przesłuchów pojemnościowych i indukcyjnych do analogowego sygnału wideo.
Wdrożenia w motoryzacji, robotyce i monitoringu przemysłowym
Chociaż bezzałogowe systemy powietrzne stanowią główną domenę operacyjną dla rdzeni kamer termowizyjnych CVBS, te kompaktowe czujniki analogowe są równie istotne w komercyjnym bezpieczeństwie motoryzacyjnym, autonomicznej robotyce naziemnej i monitorowaniu zakładów przemysłowych.
### Motoryzacyjny aftermarketowy system noktowizyjny i ADAS dla flot komercyjnych
Nowoczesne oświetlenie pojazdów zapewnia ograniczoną widoczność w gęstej mgle, oślepiającym deszczu, burzach pyłowych i całkowitej ciemności. Zainstalowanie niechłodzonego rdzenia termowizyjnego CVBS za osłoną chłodnicy pojazdu lub na bagażniku dachowym ciężarówki komercyjnej zapewnia dalekosiężną świadomość sytuacyjną w podczerwieni:
* ✅ **Architektura natychmiastowego włączania:** Cyfrowe kamery IP oparte na systemie Linux zazwyczaj wymagają od 15 do 30 sekund na uruchomienie jądra Linux, zainicjalizowanie interfejsów sieciowych, ustanowienie adresów IP przez DHCP i wynegocjowanie uzgodnień RTSP. W zastosowaniach bezpieczeństwa motoryzacyjnego to opóźnienie jest niedopuszczalne. Analogowy rdzeń termowizyjny CVBS wyświetla wyraźny, użyteczny obraz termowizyjny na wyświetlaczu deski rozdzielczej w ciągu 2 do 3 sekund od włączenia zapłonu pojazdu.
* ✅ **Bezpośrednie połączenie z wyświetlaczem:** Standardowe jednostki główne pojazdów, wyświetlacze pomocnicze i komercyjne monitory cofania natywnie posiadają wejścia kompozytowego wideo RCA lub BNC. Integracja rdzenia termowizyjnego CVBS nie wymaga zewnętrznego sprzętu obliczeniowego, dekoderów wideo ani sterowników systemu operacyjnego; rdzeń działa jako czujnik wizyjny typu plug-and-play.
* ✅ **Długie przebiegi kablowe:** Ponieważ wideo kompozytowe wykorzystuje standardowe linie koncentryczne 75 omów (takie jak RG-59 lub RG-179), analogowe sygnały termowizyjne mogą być przesyłane na odległość przekraczającą 15 do 20 metrów od tylnej przyczepy lub przedniego zderzaka ciężkiego komercyjnego pojazdu transportowego do wyświetlacza w kabinie bez utraty sygnału, uszkodzenia danych lub potrzeby stosowania pośrednich aktywnych repeaterów sieciowych.
### Przemysłowe widzenie maszynowe, inteligentne fabryki i monitorowanie stanu
W ciężkiej produkcji przemysłowej, hutach, papierniach i elektrowniach śledzenie temperatury w czasie rzeczywistym zapobiega katastrofalnym awariom urządzeń:
* ⚙️ **Analogowe sterowanie procesem:** Inżynierowie utrzymania ruchu mogą zamontować termowizyjny rdzeń CVBS bezpośrednio przed krytycznymi szafami rozdzielczymi, przenośnikami taśmowymi lub piecami i podłączyć wyjście kompozytowe bezpośrednio do przemysłowego monitora CRT, analogowego monitora panelowego lub taniego multipleksera. Operatorzy maszyn otrzymują ciągły, bieżący obraz termiczny stanu maszyn bez obciążania przepustowości sieci zakładowej ani zwiększania złożoności IT.
* ⚙️ **Operacje hybrydowe:** Wykorzystanie zaawansowanych modułów dwuinterfejsowych — takich jak moduł Purpleriver Uncooled RJ45 CVBS 640×512 ASIC — umożliwia operacje hybrydowe. Analogowe wyjście CVBS zapewnia bezpośredni strumień wideo o niskim opóźnieniu do lokalnego panelu operatora, natomiast port Ethernet RJ45 przesyła skompresowane cyfrowe wideo i radiometryczne dane temperaturowe przez sieć fabryczną do centralnych systemów SCADA w celu automatycznego alarmowania i rejestrowania zgodności. W środowiskach obliczeniowych wbudowanych wymagających niskopoziomowej integracji z systemem Linux programiści mogą zapoznać się ze szczegółowym przewodnikiem konfiguracji sterowników termowizyjnych RS300 V4L2.
Porównanie interfejsów: CVBS vs. MIPI-CSI2 vs. USB vs. RJ45 IP
Architekci systemów często stają przed wyzwaniem wyboru odpowiedniego fizycznego i elektrycznego interfejsu komunikacyjnego dla swojego ładunku kamery termowizyjnej. Każdy interfejs wiąże się z odmiennymi kompromisami architektonicznymi w zakresie opóźnień, obciążenia obliczeniowego, złożoności prowadzenia ścieżek i ograniczeń mechanicznych okablowania.
Poniższa kompleksowa tabela porównawcza zestawia cztery podstawowe interfejsy modułów termowizyjnych stosowane we wdrożeniach komercyjnych i przemysłowych:
| Parametr inżynieryjny | CVBS (analogowy kompozytowy) | MIPI-CSI2 (wbudowany cyfrowy) | USB (cyfrowy klasy UVC) | RJ45 (sieć IP / RTSP) |
|---|---|---|---|---|
| Opóźnienie sprzętowe | Bardzo niskie (< 5 ms) | Bardzo niskie (5 do 15 ms) | Umiarkowane (30 do 60 ms) | Wysokie (100 do 250+ ms) |
| Fizyczny nośnik transmisji | Pojedynczy przewód koncentryczny 75Ω + ekran uziemiający | Szybkie pary różnicowe (elastyczna taśma) | Ekranowany kabel USB 2.0 / USB 3.0 4-żyłowy | Skrętka 4-parowa Cat5e / Cat6 |
| Maksymalna odległość kabla | Wysoka (do 30 do 50 metrów po RG-59) | Bardzo krótka (< 15 do 20 cm) | Krótka (zwykle < 3 do 5 metrów) | Maksymalna (standardowo do 100 metrów) |
| Obciążenie procesora hosta | Zerowe (wyświetlacz/VTX sterowane bezpośrednio) | Umiarkowane (silnik DMA SoC i magistrala ISP) | Umiarkowane (stos kontrolera hosta USB) | Wysokie (dekodowanie programowe/sprzętowe H.264/H.265) |
| Radiometryczne wyjście danych surowych | Nie (tylko wizualna dynamiczna paleta termiczna) | Tak (pełne 14-bitowe / 16-bitowe surowe dane czujnika) | Tak (obsługiwane surowe klatki Y16) | Opcjonalne (osadzony strumień metadanych radiometrycznych) |
| Złożoność integracji | Trywialne (przewód sygnałowy plug-and-play) | Wysokie (sterownik jądra, drzewo urządzeń, V4L2) | Niskie (zgodność z klasą UVC w systemie operacyjnym) | Umiarkowane (routing sieciowy, klient RTSP) |
| Kompatybilność z pierścieniami ślizgowymi | Doskonała (wysoce odporna na szumy szczotek) | Niewykonalna (długości ścieżek i impedancja zawodzą) | Słaba do umiarkowanej (błędy pakietów USB) | Umiarkowana (wymaga specjalistycznych pierścieni gigabitowych) |
| Główne zalecane przypadki użycia | Drony FPV, gimbale dynamiczne, obserwacja na żywo, pomocnicze wyświetlacze jazdy | Wbudowana sztuczna inteligencja brzegowa (NVIDIA Jetson, Rockchip) automatyczne śledzenie celów | Przyrządy pomiarowe stołowe, przenośne tablety inspekcyjne, systemy PC | Stała ochrona obwodowa, systemy SCADA, scentralizowane monitorowanie obiektów |
### Architectural Analysis: When to Choose CVBS Over Digital Interfaces
While MIPI-CSI2 serves as the preferred interface for direct embedded compute on single-board computers (like NVIDIA Jetson or Raspberry Pi Compute Modules) due to its high-speed raw 14-bit data delivery, it is mechanically limited: MIPI ribbon cables cannot exceed 15 to 20 cm in length without suffering high-speed differential signal degradation, and they cannot pass through rotating slip rings.
Similarly, while RJ45 IP streams are ideal for fixed facility security installations and enterprise networks, their 100 to 250ms processing latency makes them ill-suited for manual drone piloting, reactive anti-collision guidance, or high-speed driving.
Thus, the CVBS thermal camera module remains a preferred standard for applications requiring:
* ✅ Deterministic, near-zero transmission latency.
* ✅ Direct connection to wireless analog RF transmitters (VTX).
* ✅ Continuous 360-degree gimbal rotation through mechanical slip rings.
* ✅ Plug-and-play installation without operating system overhead, kernel compilation, or software maintenance.
Często zadawane pytania (FAQ)
Can I plug a CVBS thermal camera module directly into an analog FPV VTX or automotive display?
When wiring directly to an analog VTX (such as models from TBS, Foxeer, or RushFPV), simply connect the thermal core's CVBS_OUT pin directly to the transmitter's VIDEO_IN pad, and link the module's power and ground lines to an appropriately regulated, filtered power supply. The VTX modulates the analog baseband signal directly onto an FM carrier wave without software handshakes or buffering. For automotive dashboards or auxiliary LCD monitors equipped with RCA or BNC composite ports, solder the CVBS line to the center conductor pin and the ground wire to the outer shielding ring. However, always ensure your power supply provides stable, filtered voltage (typically regulated 5V to 12V DC), as vehicle alternator spikes and LiPo battery fluctuations can permanently damage sensitive microbolometer sensors.
Why do cheap marketplace thermal modules suffer from lag and washed-out images, and how do industrial modules differ?
Furthermore, budget sensors frequently cap refresh rates at an export-restricted 9Hz (producing severe motion chop and dynamic piloting disorientation) and employ inferior software-emulated "shutterless" calibration algorithms running on underpowered microcontrollers. As the operating temperature inside the drone or vehicle chassis shifts, the microbolometer substrate's individual pixel response curves drift, causing pronounced fixed-pattern noise (FPN), dark vignetting around the edges, and severe dynamic image wash.
In contrast, industrial-grade CVBS thermal modules, such as Purpleriver's ASIC-driven solutions, utilize high-purity Vanadium Oxide (VOx) detectors with high thermal sensitivity (NETD ≤40mK, with elite cores achieving ≤30mK). They incorporate precision electromechanical shutters that automatically execute periodic two-point Non-Uniformity Correction (NUC) to eliminate spatial fixed-pattern noise. Backed by dedicated ASICs executing advanced hardware Digital Detail Enhancement (DDE) and running at fluid 25Hz/30Hz/50Hz field rates, industrial cores deliver crisp edge contrast, wide dynamic range, and clear target boundaries during fast, complex motion.
Which resolution should I choose: 384x288 or 640x512 CVBS thermal core?
A 384×288 resolution sensor provides 110,592 discrete sensing elements. It serves as an optimal solution for SWaP-constrained applications, such as lightweight multirotor drones, sub-250g aerial builds, localized close-quarters robotic navigation, and short-range industrial equipment inspections. When equipped with standard short-focal-length lenses (such as 6.8mm or 9.1mm), a 384×288 core delivers a wide field of view with sufficient spatial resolving power to detect human-sized targets at ranges up to 150 to 200 meters, all while minimizing power draw and component weight.
In comparison, a 640×512 resolution core provides 327,680 individual detector pixels—delivering nearly triple the active information density of a 384×288 array. When downsampled and rendered onto standard analog PAL (720×576) or NTSC (720×480) rasters, a 640×512 core fully saturates the composite video standard's maximum horizontal resolving capacity. This high pixel density eliminates stair-stepping and aliasing artifacts on distant, fine-pitch targets. For professional search-and-rescue (SAR), tactical wildlife observation, long-range aerial perimeter security, or high-altitude inspection gimbals where detecting and identifying targets at ranges beyond 500 to 1,000 meters is critical, a 640×512 core provides the necessary target clarity.
How do I switch between PAL and NTSC output on a CVBS thermal module?
On industrial modules like the Purpleriver series, video format configuration is executed by sending specialized hexadecimal commands over the module's serial control interface (UART TTL or RS485). Using standard Pelco-D protocols or the manufacturer's dedicated SDK/hex command set, system integrators can toggle the video standard flag inside the ASIC's non-volatile EEPROM memory. Once configured, the onboard video line driver adjusts its internal phase-locked loop (PLL) clocks and digital-to-analog converter timing to output the required horizontal line frequency, vertical sync timing, and frame rate. Additionally, hybrid modules equipped with an RJ45 Ethernet port allow users to change the video standard directly through an embedded web server interface alongside stream resolution and IP settings. Always verify that your display hardware or flight controller OSD is set to the same standard to avoid sync dropouts.
Can analog CVBS video feeds be routed into modern AI computer vision systems?
To bring a CVBS thermal feed into an edge compute board, integrators use hardware video capture chips (such as the Analog Devices ADV7180 or ADV7280 series) wired directly to the processor's parallel camera interface or MIPI-CSI2 port. These chips digitize the composite analog waveform into standard digital YUV/RGB frames with less than one frame period of processing latency. Alternatively, low-latency industrial USB UVC capture dongles can convert the composite video directly into a standard V4L2 (Video4Linux2) video stream on the host OS. This setup allows systems to utilize the ultra-low latency and long-distance cabling advantages of CVBS for primary transmission, while still digitizing the feed locally for edge computing, automatic target detection, and dynamic tracking.
📚 Piśmiennictwo i dalsze lektury
- Standard branżowy: Fundamental physical laws of thermal radiation, spectral bands, and microbolometer radiometry: Wikipedia Thermal Imaging Science Guide
- Component Sourcing: Industrial manufacturing and OEM wholesale procurement channel: KUYANG Electronic Storefront
- Related Engineering Guide: Strategic architecture for long-range drone electro-optical payload integration: Best Long-Range Thermal Camera Modules for Drone & AI OEM Integration
- Katalog produktów: Comprehensive technical specifications across bare-board and enclosed thermal imaging sensors: Uncooled LWIR Long-Wave Infrared Thermal Imaging Cameras
- Embedded Linux Architecture: Low-level hardware configuration, kernel modules, and device trees for embedded cores: RS300 V4L2 Driver Setup Guide for Embedded Thermal Imaging Modules