Przewodnik po module czujnika termowizyjnego USB: integracja LWIR o wysokiej rozdzielczości dla Edge AI i SBC
20 września 2026
Najlepszy moduł kamery termowizyjnej CVBS: analogowe rdzenie o niskim opóźnieniu do dronów i systemów
22 września 2026
Przemysłowy rdzeń kamery termowizyjnej USB: kompaktowe moduły OEM LWIR do systemów wizyjnych wbudowanych i inspekcji
W zautomatyzowanej produkcji, konserwacji predykcyjnej i autonomicznych ładunkach bezzałogowych statków powietrznych (UAV) obrazowanie termowizyjne przestało być pomocniczym narzędziem diagnostycznym, a stało się wbudowanym węzłem pomiarowym działającym w czasie rzeczywistym. Inżynierowie systemów wizji maszynowej i integratorzy OEM stoją przed poważną przeszkodą: standardowe konsumenckie klucze termowizyjne USB-C są zamknięte w zastrzeżonych piaskownicach mobilnych systemów operacyjnych, cierpią z powodu silnego dryftu termicznego bez aktywnego radiatora i ograniczają liczbę klatek na sekundę przy dłuższych cyklach pracy. Zastosowania przemysłowe wymagają ciągłego pomiaru w zakresie długofalowej podczerwieni (LWIR), który dostarcza deterministyczną telemetrię radiometryczną bezpośrednio do mikroprocesorów hosta bez obciążenia sterownikami, utraty pakietów lub dławienia termicznego.
Zintegrowana kamera termowizyjna przemysłowy rdzeń kamery termowizyjnej USB wypełnia lukę między precyzyjną inżynierią elektrooptyczną a komputerem typu plug-and-play. Dzięki umieszczeniu niechłodzonego mikrobolometru z tlenku wanadu (VOx) o drobnym rastrze pikseli 12 μm w wytrzymałej, subminiaturowej obudowie, te moduły OEM łączą się natywnie za pośrednictwem standardowych sterowników USB Video Class (UVC) ze środowiskami Linux, Windows i Robot Operating System (ROS). Niezależnie od tego, czy są stosowane w zautomatyzowanej inspekcji inline montażu płytek drukowanych (PCBA), ochronie perymetrycznej infrastruktury krytycznej czy taktycznych gimbalach dronów, dedykowany przemysłowy rdzeń kamery termowizyjnej USB zapewnia niskolatencyjne 14-bitowe lub 16-bitowe surowe cyfrowe dane temperaturowe, adaptację do wielu zatermalizowanych obiektywów oraz całodobową powtarzalność radiometryczną w szerokim zakresie warunków pracy.
Spis treści
- 👉 Fizyka niechłodzonego mikrobolometru LWIR i inżynieria rastra pikseli 12 μm
- 👉 Przemysłowy interfejs USB: protokół UVC, V4L2 i surowe potoki radiometryczne
- 👉 Ograniczanie dryftu termicznego: kalibracja migawką, NUC i zarządzanie termiczne przy pracy ciągłej
- 👉 Geometrie optyczne: dobór obiektywów zatermalizowanych (od 5 mm do 150 mm) i obliczenia IFOV
- 👉 Macierz specyfikacji produktów OEM: Mini 640 kontra seria MD 384
- 👉 Architektura systemów wbudowanych: Edge AI, potoki Jetson i inżynieria połączeń
- 👉 Często zadawane pytania (szczegółowe odpowiedzi inżynierskie)
Fizyka niechłodzonego mikrobolometru LWIR i inżynieria rastra pikseli 12 μm
W mechanicznym i fizycznym centrum każdego wysokowydajnego przemysłowego rdzenia kamery termowizyjnej USB znajduje się niechłodzona matryca ogniskowa (FPA) z mikrobolometrem. W przeciwieństwie do kriogenicznych detektorów chłodzonych wykonanych z antymonku indu (InSb) lub tellurku kadmowo-rtęciowego (MCT), pracujących w temperaturach ciekłego azotu (około 77 kelwinów), przemysłowe niechłodzone rdzenie LWIR OEM działają w temperaturze pokojowej lub zbliżonej do niej. Wykorzystują one mikromechaniczne mostki cienkowarstwowych rezystorów z tlenku wanadu (VOx) zawieszone nad krzemowym układem scalonym odczytu (ROIC) za pomocą mikroskopijnych nóżek izolacji termicznej wytworzonych w precyzyjnej litografii MEMS.
Tlenek wanadu jest preferowany względem krzemu amorficznego (α-Si) w wymagających zastosowaniach widzenia maszynowego ze względu na znacznie wyższy temperaturowy współczynnik rezystancji (TCR), zwykle mieszczący się w zakresie od -2% do -3% na kelwin przy 300 kelwinach. Gdy długofalowe promieniowanie podczerwone w oknie transmisji atmosferycznej od 8 μm do 14 μm pada na membranę absorbera z azotku krzemu mikrobolometru, temperatura fizyczna membrany ulega zmianie. Ta minimalna zmiana termiczna zmienia rezystancję elektryczną znajdującego się pod spodem materiału VOx. Znajdujący się pod spodem układ ROIC mierzy tę różnicę rezystancji, przykładając okresowe napięcie polaryzacji lub prąd polaryzacji, całkując ładunek na kondensatorze całkującym i generując napięcie analogowe proporcjonalne do padającego strumienia promieniowania.
Ponieważ mikrobolometry działają w równowadze termicznej ze swoim otoczeniem, osiągnięcie wyjątkowego stosunku sygnału do szumu wymaga odizolowania membrany absorbera od strat przewodzenia i konwekcji. Cała matryca mikrobolometrów jest zamknięta w komorze o ultrawysokiej próżni, albo na poziomie układu scalonego poprzez pakowanie na poziomie płytki (WLP), albo za pomocą tradycyjnego metalicznego hermetycznego pakowania z pokrywami z okienkiem germanowym pokrytym powłoką antyrefleksyjną. Bez tego środowiska wysokiej próżni (zwykle utrzymywanego poniżej $10^{-3}$ Torr) cząsteczki powietrza otoczenia odprowadzałyby ciepło z zawieszonych mostków pikseli, pogarszając czułość i drastycznie wydłużając czasy odpowiedzi termicznej.
Ten półprzewodnikowy mechanizm detekcji zapewnia wyjątkowo niską różnicę temperatur równoważną szumowi (NETD), rutynowo osiągając czułość ≤40 mK do 50 mK przy przysłonie optycznej f/1.0. Próg czułości 40 mK oznacza, że rdzeń może rozróżniać gradienty temperatury na powierzchniach docelowych z dokładnością do 0,04°C. Tak wysoka rozdzielczość termiczna ma kluczowe znaczenie przy diagnozowaniu subtelnych sygnatur termicznych, takich jak początkowe uszkodzenie złącza na gęsto zaludnionej płytce drukowanej, podpowierzchniowa delaminacja w kompozytach lotniczych czy anomalie wycieku gazu w rozdzielaczach instalacji petrochemicznych.
Nowoczesna mikrooptyka i produkcja półprzewodników podniosły standard branżowy do rastra piksela 12 μm, w porównaniu ze starszymi architekturami 17 μm i 25 μm. Zmniejszenie rastra piksela do 12 μm znacząco zwiększa gęstość pikseli na płytkę krzemową. To zmniejszenie zapewnia integratorom systemów konkretne korzyści mechaniczne i optyczne:
- ✅ Znacząca optymalizacja SWaP-C: Zmniejszenie rastra piksela do 12 μm redukuje fizyczną powierzchnię matrycy ogniskowej 640×512 o około 50% w porównaniu z równoważną matrycą 17 μm. Pozwala to projektantom optyki stosować obiektywy o krótszych ogniskowych do uzyskania identycznych kątowych pól widzenia (FoV). Mniejsze obiektywy wymagają mniejszych fizycznych apertur, co daje drastyczne redukcje masy w przypadku ładunków lotniczych, lunet ręcznych i ciasnych efektorów robotycznych ograniczonych pod względem SWaP (rozmiar, masa, moc i koszt).
- ✅ Przyspieszone termiczne stałe czasowe: Ponieważ fizyczna objętość i pojemność cieplna ($C_{th}$) każdego pojedynczego zawieszonego mostka mikrobolometru są zmniejszone, termiczna stała czasowa ($\tau = C_{th} / G_{th}$, gdzie $G_{th}$ oznacza przewodność cieplną ramion podtrzymujących) spada do przedziału od 8 ms do 12 ms. Ta szybka responsywność termiczna minimalizuje rozmycie mikro-ruchu i artefakty smużenia podczas szybkich przelotów lotniczych lub automatycznych inspekcji optycznych (AOI) na liniach montażowych o wysokiej częstotliwości.
- ✅ Ulepszona funkcja przenoszenia modulacji (MTF): Gęstsze upakowanie pikseli poprawia odpowiedź częstotliwościową przestrzeni na poziomie systemu. Wysokoczęstotliwościowe detale strukturalne — takie jak cienkie ścieżki w mikroelektronice, przejścia krawędzi na obrabianych komponentach oraz drobne pęknięcia termiczne w spoinach konstrukcyjnych — są renderowane z ostrzejszą ostrością krawędzi, eliminując zmiękczone, rozmyte mieszanie pikseli powszechne w starszych węzłach detektorów.
Przemysłowy interfejs USB: protokół UVC, V4L2 i surowe potoki radiometryczne
Komercyjne i konsumenckie kamery termowizyjne do smartfonów zazwyczaj opierają się na zamkniętych, zablokowanych przez dostawcę zestawach SDK oraz zastrzeżonych deskryptorach urządzeń USB. Te produkty konsumenckie stwarzają poważne przeszkody integracyjne: są podatne na nieoczekiwane wycofywanie sterowników, wymagają ładowanych w czasie działania binarnych blobów w przestrzeni użytkownika oraz dławią przepustowość podczas ciągłych, wielogodzinnych przebiegów. Przemysłowy rdzeń kamery termowizyjnej USB eliminuje te systemowe awarie oprogramowania, stosując się bezpośrednio do międzynarodowego standardu USB Implementers Forum (USB-IF) USB Video Class (UVC 1.1 / 1.5).
Ponieważ działa jako standardowe urządzenie peryferyjne obrazowania UVC, kamera łączy się natywnie z systemami operacyjnymi na wielu wbudowanych platformach obliczeniowych bez konieczności stosowania dedykowanych stosów sterowników:
- ⚙️ Środowiska Linux (Embedded Ubuntu, Debian, Yocto): Rdzeń rejestruje się natywnie jako standardowy
/dev/video*węzeł za pośrednictwem natywnego podsystemu sterowników Video4Linux2 (V4L2). Architekci systemów mogą odpytywać, konfigurować i przechwytywać klatki wideo przy użyciu niskonarzutowych wywołań POSIXioctl, uproszczonych potoków GStreamer lub powiązań Pythona przez OpenCV bez instalowania rozszerzeń jądra innych firm. - ⚙️ Systemy Windows (Desktop i IoT Enterprise): Moduł jest poprawnie wyliczany przez potoki DirectShow i Microsoft Media Foundation, eliminując niestandardowe niepodpisane sterowniki jądra (
.sys), które często nie przechodzą testów zgodności z cyberbezpieczeństwem przedsiębiorstw oraz audytów integralności bezpiecznego rozruchu. - ⚙️ System Operacyjny Robota (ROS / ROS2): Znormalizowany strumień wideo trafia bezpośrednio do wszechobecnych opakowań ROS, takich jak
usb_camiv4l2_camerawęzły, natychmiast wypełniającsensor_msgs/Imagetematy komunikatów do mapowania, omijania przeszkód, jednoczesnej lokalizacji i mapowania (SLAM) oraz przepływów pracy robotyki przemysłowej.
Przemysłowe architektury obrazowania zazwyczaj dzielą odbiorców niższego szczebla na dwa główne tryby operacyjne: standardowe wyświetlacze wideo dla operatorów ludzkich oraz cyfrowe strumienie radiometryczne dla zautomatyzowanych potoków wizyjnych. Przemysłowy rdzeń USB obsługuje te potrzeby operacyjne za pomocą metodologii transmisji dwutorowej:
Dynamiczne strumieniowanie palet (YUV / RGB): Wbudowany procesor sygnału obrazu (ISP) wykonuje w czasie rzeczywistym wyrównywanie histogramu, przestrzenne dwustronne filtrowanie szumu, dynamiczne wzmacnianie kontrastu oraz mapowanie tabel kolorów (takich jak palety Ironbow, Rainbow, White-Hot lub Black-Hot). Moduł wyprowadza standardowe strumienie 8-bitowe YUV422 lub MJPEG z częstotliwością od 25 Hz do 50 Hz do natychmiastowego wyświetlania na interfejsach człowiek-maszyna (HMI) operatorów, naziemnych stacjach kontroli dronów taktycznych (GCS) lub internetowych pulpitach wideo WebRTC.
Nieskompresowane surowe pobieranie radiometryczne (Y16 / GREY16): Do zautomatyzowanego sterowania procesami, wnioskowania brzegowego uczenia głębokiego oraz ilościowych testów termicznych wizualne wyświetlacze w fałszywych kolorach są niewystarczające. W tym trybie operacyjnym ISP omija nieliniowe mapowanie tonów, aby dostarczać nieskompresowane, liniowe 14-bitowe lub 16-bitowe cyfrowe macierze pikseli sformatowane jako Y16. Każda dyskretna wartość intensywności piksela bezpośrednio koreluje z bezwzględną temperaturą fizyczną za pomocą wewnętrznego fabrycznego równania kalibracyjnego:
Temperatura (Kelwin) = Wartość piksela / 100
W tym formacie surowy całkowitoliczbowy odczyt piksela o wartości 30315 mapuje dokładnie na 303,15 kelwina, czyli dokładnie 30,00°C. Inżynierowie systemów wizyjnych mogą przekazywać tę czystą macierz numeryczną bezpośrednio do środowisk analitycznych, takich jak NumPy, MATLAB lub TensorRT. Dzięki temu algorytmy mogą obliczać geometryczne rozkłady temperatur, śledzić profile termiczne poruszających się celów i oceniać limity różnic temperatur bez wprowadzania artefaktów kompresji ani opóźnień związanych z buforowaniem klatek.
Ponadto dwukierunkowe sterowanie parametrami — w tym regulacja emisyjności, kompensacja odbić tła, korekty temperatury otoczenia oraz ręczne wyzwalanie korekcji niejednorodności (NUC) — jest realizowane deterministycznie za pośrednictwem jednostek rozszerzeń UVC (XU). Wysyłając standardowe transfery sterujące USB przez punkt końcowy zero, programiści eliminują potrzebę stosowania dodatkowych łączy szeregowych RS-232 lub TTL UART, upraszczając architekturę wiązek przewodów do pojedynczej magistrali USB 2.0 lub Type-C.
Ograniczanie dryftu termicznego: kalibracja migawką, NUC i zarządzanie termiczne przy pracy ciągłej
Ponieważ matryce mikrobolometryczne są zaprojektowane do pochłaniania promieniowania cieplnego, nie mogą z natury odróżnić długofalowej energii podczerwonej emitowanej przez zewnętrzny cel od ciepła wypromieniowywanego przez wewnętrzne komponenty kamery. W ciągłym trybie pracy 24/7 ciepło generowane przez procesory sygnałowe (DSP), programowalne macierze bramek (FPGA), układy zarządzania energią (PMIC) oraz układy warstwy fizycznej USB (PHY) przepływa przewodząco przez obudowę kamery do tubusu optycznego i matrycy ogniskowej.
Bez kompensacji to wewnętrzne ciepło pasożytnicze tworzy przestrzenną niejednorodność na matrycy, powodując szum stałoprzebiegowy (FPN), winietowanie narożników i niedokładne odczyty radiometryczne. Aby przeciwdziałać dryftowi termicznemu podczas ciągłych przemysłowych cykli pracy, przemysłowy rdzeń kamery termowizyjnej USB łączy sprzętową redukcję optomechaniczną z ciągłą kalibracją algorytmiczną:
Mechanizm migawki elektromechanicznej: Aby wyeliminować szum o stałym wzorcu, rdzeń zawiera miniaturową, magnetycznie uruchamianą przesłonę solenoidową. W zautomatyzowanych odstępach czasu lub po wykryciu wewnętrznego progu delta temperatury, łopatka przesłony na chwilę przesuwa się przed czujnik VOx, prezentując przestrzennie jednorodną, wysoką emisyjność powierzchni odniesienia ciała doskonale czarnego. Wbudowany procesor odczytuje tę jednorodną ramkę odniesienia i wykonuje procedurę korekcji niejednorodności (NUC), ponownie kalibrując współczynniki offsetu poszczególnych pikseli w całej matrycy:
Vskorygowany(i, j) = G(i, j) × [Vsurowy(i, j) - Vbezmigawkowym(i, j)] + Offsetglobalny
Gdzie $G(i, j)$ reprezentuje fabrycznie skalibrowany współczynnik wzmocnienia dla współrzędnej piksela $(i, j)$, $V_{raw}$ to pomiar aktywnej sceny, a $V_{shutter}$ to offset przestrzenny zarejestrowany względem łopatki przesłony odniesienia. Ta aktualizacja usuwa szum migotania niskoczęstotliwościowego 1/f oraz dryft linii bazowej, utrzymując dokładność radiometryczną w wąskich tolerancjach przemysłowych (zazwyczaj ±2°C lub ±2%).
Termiczna izolacja strukturalna i zaawansowane modelowanie oprogramowania układowego: Rdzenie kamer przemysłowych izolują ławę optyczną od elektroniki cyfrowej o wysokim rozpraszaniu ciepła za pomocą precyzyjnych barier termicznych i przewodzącego trasowania do zewnętrznych punktów odprowadzania ciepła. Wsparte rozległym zapleczem inżynieryjnym — takim jak zespoły z kwalifikacjami Uniwersytetu Nauki i Technologii w Hongkongu (HKUST) oraz byłym doświadczeniem w przetwarzaniu optycznym Huawei HiSilicon — te rdzenie uruchamiają oprogramowanie układowe kompensacji temperatury w czasie rzeczywistym. Termistory osadzone w całym mocowaniu obiektywu i ROIC zasilają w sposób ciągły wielomianowe modele dryftu termicznego wielu zmiennych. Ta kompensacja minimalizuje częstotliwość fizycznych uruchomień przesłony, zapobiegając ślepym ramkom podczas szybkiego automatycznego sortowania lub krytycznych manewrów lotu UAV.
- ⚙️ Śledzenie termistorów wielostrefowych: Dyskretne termistory PT1000 lub precyzyjne termistory NTC umieszczone bezpośrednio przy obudowie obiektywu, podłożu FPA i szynie zasilania PMIC w sposób ciągły przekazują pomiary delta złącza do silnika kalibracji FPGA.
- ⚙️ Dynamiczne przesuwanie offsetu wielomianowego: Zamiast wymuszać mechaniczne zamrożenie przesłony co 60 sekund, moduł aktualizuje rejestry offsetu algorytmicznie w miarę wzrostu temperatury, zachowując świadomość sytuacyjną w szybko zmieniających się środowiskach automatyki.
- ⚙️ Pasywne przewodzące odprowadzanie ciepła: Aluminiowa obudowa zewnętrzna pełni funkcję zaprojektowanego przewodzącego radiatora termicznego, wyposażonego w płaskie płaszczyzny bazowe montażu zaprojektowane do odprowadzania wewnętrznego ciepła bezpośrednio do zewnętrznych ram maszyn lub konstrukcji podwozia gimbala drona.
Dla integratorów systemów poszukujących szczegółowych przewodników wdrożeniowych dotyczących integracji modułów wizji termicznej z systemami autonomicznymi, zapoznaj się z naszą analizą wysokowydajnych modułów kamer termicznych z wbudowaną sztuczną inteligencją.
Geometrie optyczne: dobór obiektywów zatermalizowanych (od 5 mm do 150 mm) i obliczenia IFOV
Konwencjonalne szkło optyczne (takie jak BK7 lub krzemionka topiona) jest całkowicie nieprzezroczyste w zakresie długofalowej podczerwieni (8μm do 14μm). W związku z tym optyka LWIR jest obrabiana ze specjalistycznych materiałów przepuszczających podczerwień, głównie monokrystalicznego germanu (Ge) i szkieł chalkogenkowych. Te elementy optyczne posiadają trwałe powłoki antyrefleksyjne (AR) oraz zewnętrzne powłoki z węgla diamentopodobnego (DLC), aby wytrzymać środowiska korozyjne, przemysłowe opary chemiczne i cząstki stałe w powietrzu.
Kluczowym zagadnieniem w projektowaniu optyki długofalowej podczerwieni jest termiczny współczynnik załamania światła ($dn/dt$). German wykazuje wyjątkowo wysoki $dn/dt$ wynoszący około $396 \times 10^{-6}/\text{K}$ przy 10,6 μm. Bez kompensacji wahania temperatury w zewnętrznych instalacjach lotniczych lub wysokotemperaturowych instalacjach fabrycznych zmieniają ogniskową obiektywu, powodując poważne rozogniskowanie obrazu. Moduły przemysłowe przeciwdziałają temu za pomocą optyki atermalizowanej: zespołów optomechanicznych łączących materiały o przeciwnych właściwościach rozszerzalności cieplnej (takie jak specjalistyczne stopy aluminium i przekładki Delrin), aby mechanicznie przesuwać elementy optyczne wraz ze zmianami temperatury, zachowując ostre płaszczyzny ogniskowe w zakresie roboczym od -20°C do +60°C.
Projektowanie zautomatyzowanego stanowiska inspekcji termowizyjnej wymaga obliczenia Chwilowe pole widzenia (IFOV), który określa rozdzielczość przestrzenną pojedynczego piksela:
IFOV = Rozmiar piksela (p) / Ogniskowa obiektywu (f)
W przypadku czujnika 12 μm ($0,012\text{ mm}$) i obiektywu o ogniskowej $18\text{ mm}$:
IFOV = 0,012 / 18 = 0,000667 \text{ radianów} = 0,67 \text{ mrad}
Aby określić rzeczywisty rozmiar plamki pomiarowej ($S$) rzutowanej przez pojedynczy piksel w odległości roboczej ($D$):
S = IFOV × D
Zgodnie z przemysłowymi normami radiometrycznymi (zaadaptowanymi z kryteriów Johnsona do wykrywania celów), podczas gdy detekcja celu termicznego wymaga jedynie 1 do 2 pikseli, powtarzalny i dokładny pomiar temperatury wymaga, aby mierzony obiekt obejmował co najmniej macierz pikseli $3 \times 3$ lub $4 \times 4$. Wymóg ten zapobiega utracie energii optycznej spowodowanej rozmyciem funkcji punktowej (PSF) systemu na sąsiednie piksele.
| Ogniskowa (f) | Poziome pole widzenia (640×512, 12 μm) | IFOV (rdzeń 12 μm) | Rozmiar plamki piksela na 10 m ($S$) | Główne zastosowanie przemysłowe |
|---|---|---|---|---|
| 5,0 mm | ~88,0° | 2,40 mrad | 24,0 mm | Monitoring rozdzielnic, szerokie zrobotyzowane widzenie z bliska |
| 9,0 mm | ~48,0° | 1,33 mrad | 13,3 mm | Wyznaczanie trasy automatycznie kierowanego pojazdu (AGV), loty dronów krótkiego zasięgu |
| 13,0 mm | ~33,0° | 0,92 mrad | 9,2 mm | Mapowanie wilgoci dachów, inspekcja lotnicza paneli słonecznych |
| 18,0 mm | ~24,0° | 0,67 mrad | 6,7 mm | Konserwacja sieci dystrybucyjnych, monitorowanie punktów przegrzania przenośników |
| 35,0 mm | ~12,5° | 0,34 mrad | 3,4 mm | Wykrywanie wtargnięć w ochronie perymetrycznej, audyty pochodni rafineryjnych |
| 50,0 mm | ~8,8° | 0,24 mrad | 2,4 mm | Ładunki diagnostyczne do podstacji wysokiego napięcia dalekiego zasięgu |
| 75,0 mm | ~5,8° | 0,16 mrad | 1,6 mm | Obserwacja infrastruktury krytycznej z dystansu, monitoring morski |
| 100,0 mm | ~4,4° | 0,12 mrad | 1,2 mm | Śledzenie graniczne dalekiego zasięgu, taktyczne systemy elektrooptyczne |
| 150,0 mm | ~2,9° | 0,08 mrad | 0,8 mm | Ekstremalna ochrona wybrzeża z dystansu, wczesne śledzenie pożarów |
Macierz specyfikacji produktów OEM: Mini 640 kontra seria MD 384
Dla integratorów systemów pozyskujących wbudowane moduły LWIR, Purpleriver oferuje dwie specjalistyczne opcje przemysłowe: ultraminiaturowy rdzeń Mini 640 — zaprojektowany specjalnie do gimbali lotniczych o ograniczonych parametrach SWaP — oraz wszechstronny moduł MD Series 384, przeznaczony do automatyzacji procesów przemysłowych z obsługą wielu magistral.
Wyróżnienie produktu: Niechłodzony moduł kamery termowizyjnej LWIR USB Mini 640*512

to cud inżynierii zaprojektowany specjalnie do środowisk o ograniczonych parametrach SWaP. Dzięki miniaturyzacji elektroniki bez poświęcania jakości sensora dostarczamy rdzeń, który mieści się w najciaśniejszych przestrzeniach. Niechłodzony moduł LWIR USB Mini 640*512 wyznacza standard branżowy dla zoptymalizowanego pod kątem SWaP widzenia dronów i robotów. Zapewniając obrazowanie termiczne w wysokiej rozdzielczości 640×512 (z opcjonalną konfiguracją 640×480), rdzeń ten osiąga kompaktową obudowę o 21 mm × 21 mm powierzchni montażowej. Zaprojektowany, aby sprostać wymaganiom platform lotniczych podobnych do systemów korporacyjnych DJI, charakteryzuje się ostrym obrazem, niskim poborem mocy jednostkowej i dużą odpornością środowiskową. Współpracuje bezproblemowo z szeroką gamą optyki, w tym obiektywami 5 mm, 9 mm, 13 mm, 18 mm, 35 mm, 50 mm, 75 mm, 100 mm i 150 mm, umożliwiając deweloperom dostosowanie jednego wspólnego rdzenia zarówno do inspekcji z bliskiej odległości, jak i obserwacji dalekiego zasięgu.
Wyróżnienie produktu: Moduł kamery termowizyjnej niechłodzonej MD Series 384x288
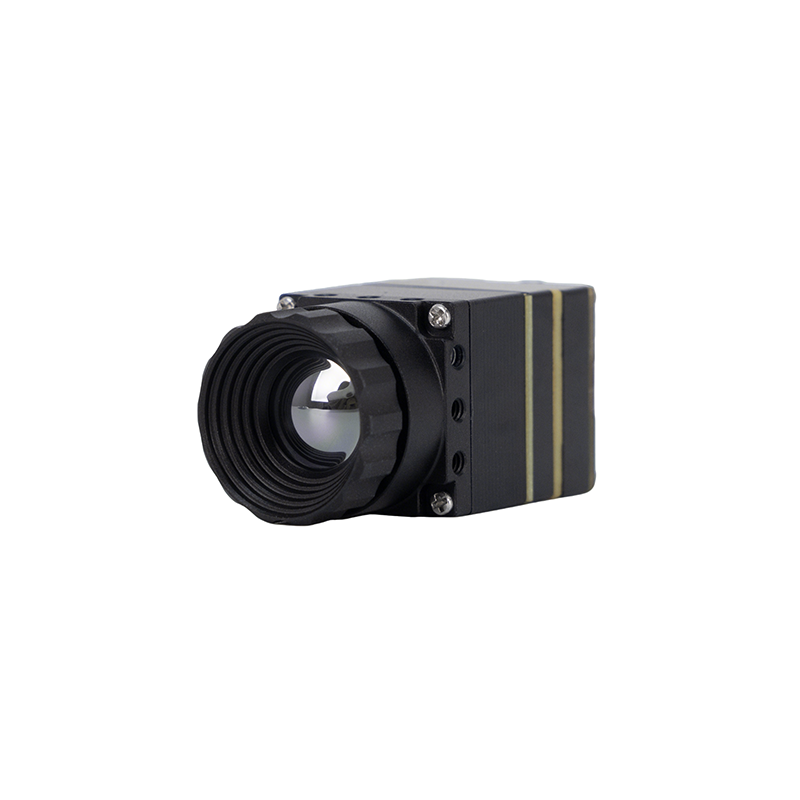
to cud inżynierii zaprojektowany specjalnie do środowisk o ograniczonych parametrach SWaP. Dzięki miniaturyzacji elektroniki bez poświęcania jakości sensora dostarczamy rdzeń, który mieści się w najciaśniejszych przestrzeniach. Moduł Purpleriver MD Series 384x288 został zaprojektowany do precyzyjnych zadań przemysłowych, w tym monitorowania temperatury w fabrykach, ogrodzeń bezpieczeństwa i operacji dronów z边缘 AI. Zbudowany wokół niechłodzonego detektora o rastrze pikseli 12 μm, zapewnia wysoką czułość i ostrość termiczną. Wspierany przez zespół inżynierów z doświadczeniem z Hongkońskiego Uniwersytetu Nauki i Technologii (HKUST) oraz byłych ekspertów od przetwarzania optycznego Huawei HiSilicon, moduł ten oferuje wszechstronną łączność z natywnymi interfejsami MIPI CSI-2, standardowym USB i analogowym CVBS Dzięki szerokiej personalizacji OEM/ODM seria MD doskonale nadaje się do zautomatyzowanych środowisk produkcyjnych wymagających bezpośredniej integracji z procesorem brzegowym.
| Parametr inżynieryjny | Moduł rdzeniowy Mini 640 | Moduł MD Series 384 |
|---|---|---|
| Architektura detektora | Niechłodzony mikrobolometr z tlenku wanadu (VOx) | Niechłodzony detektor VOx na podczerwień |
| Rozdzielczość matrycy | 640 × 512 (opcjonalnie 640 × 480) | 384 × 288 natywnie |
| Rozstaw pikseli | 12 μm | 12 μm |
| Pasmo spektralne | 8 μm – 14 μm (LWIR) | 8 μm – 14 μm (LWIR) |
| Powierzchnia montażowa / Wymiary | Ultraminiaturowy 21 mm × 21 mm | Kompaktowa obudowa przemysłowa |
| Dostępne ogniskowe | 5 / 9 / 13 / 18 / 35 / 50 / 75 / 100 / 150 mm | Konfigurowalny zestaw optyczny z wieloma obiektywami |
| Interfejsy sprzętowe | USB (standardowy UVC), bezpośrednie wyjście cyfrowe | USB, MIPI CSI-2, analogowe CVBS |
| Czułość termiczna (NETD) | ≤40 mK do 50 mK przy f/1.0 | ≤40 mK przy f/1.0 |
| Wyjście radiometryczne | 14/16-bitowy surowy radiometryczny Y16 + koloryzowany YUV | Cyfrowy surowy strumień radiometryczny + wideo w czasie rzeczywistym |
| Kluczowy cel integratora | Ładunki gimbali dronowych, inspekcja mobilna, urządzenia noszone | Wizja maszynowa fabryczna, węzły bezpieczeństwa, robotyka |
Architektura systemów wbudowanych: Edge AI, potoki Jetson i inżynieria połączeń
Wdrażanie przemysłowego rdzenia kamery termowizyjnej USB na platformach obliczeń brzegowych (takich jak NVIDIA Jetson Orin Nano/AGX, Raspberry Pi Compute Module 4 lub płyty Rockchip RK3588 pozyskiwane za pośrednictwem ekosystemów sprzętowych, takich jak DFRobot) wymaga starannego projektowania w zakresie okablowania fizycznego, niskonarzutowych konfiguracji jądra oraz przetwarzania wnioskowania w czasie rzeczywistym.
Inżynieria połączeń i wysokogiętne okablowanie mikrokabli koncentrycznych: W ramionach robotycznych, pozycjonerach pan-tilt-zoom (PTZ) oraz 3-osiowych bezszczotkowych gimbalach UAV, konwencjonalne kable USB stwarzają poważne problemy z niezawodnością. Standardowe powłoki zewnętrzne tworzą opór mechaniczny, który obciąża silniki stabilizacji gimbala, a typowe ekranowane skręcone pary mogą ulegać degradacji pod wpływem ciągłego cyklicznego zginania. Integratorzy powinni prowadzić szybkie różnicowe linie USB (D+/D-) przy użyciu ultracienkich zespołów kabli mikrokoncentrycznych, takich jak te produkowane przez Przewód mikrowspółosiowy męski. Te rozwiązania mikrokoncentryczne zapewniają ekranowanie EMI 360 stopni przed zakłóceniami PWM silników bezszczotkowych o dużej mocy, jednocześnie łatwo przechodząc przez pierścienie ślizgowe i ciasne przeguby zawiasowe bez tłumienia sygnału.
Zoptymalizowany potok ekstrakcji radiometrycznej w systemie Linux: Przetwarzanie 16-bitowej telemetrii radiometrycznej równolegle z modelami głębokiego uczenia wymaga przechwytywania klatek bez nadmiarowych kopii pamięci. Poniższy potok w Pythonie demonstruje przechwytywanie surowych 16-bitowych klatek radiometrycznych z rdzenia USB Purpleriver przy użyciu natywnych sterowników OpenCV i V4L2, konwertowanie surowych wartości czujnika na pomiary w stopniach Celsjusza oraz wyzwalanie alarmu po przekroczeniu zdefiniowanego progu termicznego:
import cv2
Więcej informacji architektonicznych na temat integracji obliczeń brzegowej sztucznej inteligencji bezpośrednio z modułami kamer LWIR można znaleźć w naszym szczegółowym przewodniku na temat edge AI UAV thermal module integration or explore our comprehensive background on custom OEM/ODM thermal imaging engineering.

Często zadawane pytania
Can this industrial USB thermal camera core stream directly via standard UVC without proprietary software on Linux or Windows?
How does an industrial USB thermal core prevent thermal drift and inaccurate measurements during 24/7 continuous operation?
What lens options and mechanical configurations are available for drone gimbals and compact vision systems?
📚 Piśmiennictwo i dalsze lektury
- Industry Standard Hardware: Embedded Machine Vision Accessories & Ecosystems at DFRobot
- Interconnect Engineering: High-Flex Drone Gimbal Cabling Solutions at Przewód mikrowspółosiowy męski
- Related Guide (Edge AI Integration): High-Performance Thermal Module: Edge AI UAV OEM Integration
- Related Guide (Embedded UAV Payloads): High-Performance Thermal Micro Camera Module for AI Drones
- Related Guide (OEM/ODM Engineering): Purple River Electronic Technology: Thermal Vision Engineering & Development