OEM moduł kamery termowizyjnej UART: wysokorozdzielcze rdzenie LWIR do dronów i robotyki
23 września 2026
Przewodnik po module kamery termowizyjnej 12um: wysokorozdzielcze rdzenie OEM do dronów i systemów wizyjnych
24 września 2026
Radiometryczny moduł kamery termowizyjnej: Przewodnik po integracji OEM i surowych danych temperaturowych
Integracja bezkontaktowego pomiaru temperatury w wysokowydajnych platformach wizyjnych wymaga fundamentalnej zmiany paradygmatu — od jakościowego obrazowania w podczerwieni do ilościowego pomiaru radiometrycznego. Standardowe niechłodzone rdzenie kamer długofalowej podczerwieni (LWIR) generują wstępnie przetworzone 8-bitowe strumienie wideo (takie jak YUV, RGB lub standardowy analogowy sygnał composite) przeznaczone wyłącznie do obserwacji przez człowieka. W tych systemach jakościowych subtelna dynamika termiczna jest kompresowana lub całkowicie zniekształcana przez agresywne mapowanie zakresu dynamicznego, automatyczną regulację wzmocnienia (AGC) oraz algorytmy lokalnego wzmacniania kontrastu. W przeciwieństwie do tego moduł OEM radiometryczny moduł kamery termowizyjnej zachowuje absolutną fizyczną zależność między padającym promieniowaniem podczerwonym a zdigitalizowanym sygnałem wyjściowym. Dzięki pominięciu estetycznych modyfikacji obrazu moduł dostarcza nieskompresowany, skalibrowany 14-bitowy lub 16-bitowy liniowy strumień danych cyfrowych bezpośrednio z matrycy mikrobolometrycznej (FPA). Dla architektów systemów, inżynierów robotyki i integratorów wbudowanych ładunków wizyjnych ta liniowa macierz cyfrowa zapewnia absolutne, przypisane do każdego piksela pomiary temperatury powierzchni w zmiennych warunkach otoczenia, umożliwiając zautomatyzowane podejmowanie decyzji algorytmicznych, diagnostykę predykcyjną, kontrolę procesów oraz naukową analitykę termograficzną.
Nowoczesne wdrożenia przemysłowe — od autonomicznych inspekcji infrastruktury energetycznej z użyciem bezzałogowych statków powietrznych (UAV) i monitorowania stanu podstacji elektrycznych po indeksowanie stresu wodnego upraw rolnych i wczesne wykrywanie pożarów — wymagają wysokiej czułości termicznej, ultrakompaktowych parametrów SWaP-C (rozmiar, masa, moc i koszt) oraz deterministycznych opóźnień. Wybór optymalnego rdzenia radiometrycznego wymaga zrównoważenia formatów optycznych, rozdzielczości matrycy FPA (od standardowych architektur 384×288 do 640×512 lub wyższych), rozmiarów pikseli (takich jak nowoczesne węzły 12 μm) oraz natywnych interfejsów fizycznych, w tym MIPI-CSI2, USB 2.0/3.0 i starszego analogowego CVBS. Ten kompleksowy przewodnik techniczny analizuje podstawowe mechanizmy działania radiometrycznych czujników termicznych, przedstawia protokoły ekstrakcji danych niskopoziomowych, podaje konkretne wzorce wyprowadzeń sprzętowych i benchmarki integracyjne oraz ocenia wysokoniezawodne rdzenie OEM zaprojektowane specjalnie dla zaawansowanych konstruktorów systemów.
Spis treści
- 👉 Radiometryczna a jakościowa LWIR: różnice architektoniczne
- 👉 Surowe 14-bitowe / 16-bitowe radiometryczne przetwarzanie danych i obliczanie temperatury
- 👉 Architektura interfejsu sprzętowego: MIPI-CSI2, USB i optymalizacja SWaP-C
- 👉 Radiometryczne moduły kamer termowizyjnych OEM: specyfikacje techniczne
- 👉 Wbudowane przetwarzanie brzegowe: potoki Linux V4L2, ROS/ROS2 i Jetson
- 👉 Projektowanie ładunków UAV i kalibracja radiometryczna w locie
- 👉 Pogłębione techniczne FAQ: ekstrakcja danych radiometrycznych
Radiometryczna a jakościowa LWIR: różnice architektoniczne
Na poziomie fizycznego detektora, niechłodzone kamery termowizyjne opierają się na matrycach mikrobolometrycznych — zwykle wytwarzanych z tlenku wanadu (VOx) lub krzemu amorficznego (α-Si) — czułych na promieniowanie elektromagnetyczne w zakresie długofalowej podczerwieni od 8 μm do 14 μm w atmosferycznym oknie transmisyjnym. Energia podczerwona padająca na każdy mikrobolometr zmienia opór elektryczny materiału poprzez absorpcję cieplną. W jakościowym (wyłącznie obserwacyjnym) rdzeniu termicznym te mikroskopowe analogowe fluktuacje rezystancji są digitalizowane przez wewnętrzny układ odczytu (ROIC) i przekazywane do wbudowanego procesora sygnału obrazu (ISP). Jakościowy ISP stosuje agresywne algorytmy przestrzenne i czasowe, takie jak wyrównanie histogramu (HEQ), dynamiczne wzmocnienie kontrastu oraz cyfrowe wzmocnienie szczegółów (DDE).
Chociaż te techniki przetwarzania obrazu wytwarzają wysokokontrastowe, wizualnie atrakcyjne strumienie wideo zoptymalizowane pod kątem ludzkiej ostrości wzroku, systematycznie niszczą one matematyczną zależność między odebraną radiancją optyczną a cyfrową wartością piksela. W strumieniu jakościowym dwa piksele o identycznych wartościach cyfrowych mogą reprezentować drastycznie różne temperatury fizyczne, jeśli znajdują się w różnych lokalnych obszarach kontrastu. Odwrotnie, identyczne temperatury w kolejnych klatkach mogą dawać rozbieżne wartości pikseli, gdy globalna scena się zmienia, a algorytm AGC dynamicznie przeskalowuje zakres wyświetlania.
Prawdziwy radiometryczny moduł kamery termowizyjnej zachowuje absolutne fizyczne powiązanie między radiancją sceny a wyjściem cyfrowym. Jak opisano w podstawowej fizyce i dokumentacji naukowej, takiej jak Wikipedia Obrazowanie termowizyjne, radiancja spektralna emitowana przez obiekt zmienia się przewidywalnie wraz z jego absolutną temperaturą termodynamiczną zgodnie z prawem promieniowania Plancka i prawem Stefana-Boltzmanna (całkowita moc emisyjna W = εσT4). W rdzeniu radiometrycznym surowy sygnał jest zachowywany w całym potoku przetwarzania. Zamiast dynamicznego niszczenia kontrastu moduł stosuje fabrycznie skalibrowane liniowe funkcje odpowiedzi, które odwzorowują analogową zmianę rezystancji bezpośrednio na liczby cyfrowe (DN) wprost proporcjonalne do padającej mocy optycznej.
Aby osiągnąć przemysłową precyzję radiometryczną, producent poddaje rdzeń kamery kompleksowej wielopunktowej kalibracji z użyciem ciała doskonale czarnego w obu dynamicznych zakresach temperatury sceny (na przykład od -20°C do +150°C w trybie wysokiego wzmocnienia i od 0°C do +550°C w trybie niskiego wzmocnienia) oraz przy zmiennych temperaturach otoczenia rdzenia kamery (od -40°C do +80°C). Otrzymane macierze kalibracyjne — w tym współczynniki wzmocnienia dla każdego piksela, offsety prądu ciemnego, tabele korekcji niejednorodności (NUC) oraz wielomiany kompensacji wewnętrznego czujnika temperatury — są trwale zapisywane bezpośrednio w nieulotnej pamięci EEPROM lub Flash modułu. Podczas przesyłania danych rdzeń radiometryczny wyprowadza nieskompresowaną 14-bitową lub 16-bitową liniową liczbę cyfrową dla każdego pojedynczego piksela w matrycy detektora. To wyjście może być deterministycznie przekształcone przez procesor hosta na jednostki temperatury absolutnej (kelwiny, stopnie Celsjusza lub Fahrenheita) bez artefaktów kwantyzacji ani kompresji nieliniowej.
Podstawowe rozróżnienie w architekturze systemu między jakościowymi a radiometrycznymi modułami LWIR rządzi wszystkim — od układu krzemowego po rejestry oprogramowania układowego:
- ⚙️ Ścieżka sygnału ROIC: Rdzenie jakościowe kierują sygnały przez stratne analogowo-cyfrowe stopnie automatycznego zakresowania. Rdzenie radiometryczne utrzymują precyzyjne napięcia odniesienia na mostku mikrobolometru, aby zapewnić spójne wzmocnienie analogowe przed szerokopasmową 14-bitową lub 16-bitową digitalizacją.
- ⚙️ Czujniki temperatury na matrycy: Architektury radiometryczne integrują termistory bezpośrednio na krzemie matrycy płaszczyzny ogniskowej, tubusie obiektywu optycznego oraz obudowie, aby zapewnić wielostrefową telemetrię do korekcji dryftu w czasie rzeczywistym.
- ⚙️ Deterministyczny potok ISP: Cyfrowy potok sygnałowy w silniku radiometrycznym izoluje matematyczny blok kalibracji od silnika generowania obrazu, zapewniając, że surowe macierze radiometryczne całkowicie omijają przestrzenne mapowanie tonalne i manipulację histogramem.
- ✅ Powtarzalność w zakresach operacyjnych: Fabryczna kalibracja radiometryczna zapewnia, że niezależnie od tego, czy inspekcja odbywa się w ujemnych temperaturach arktycznych czy w intensywnym upale pustynnym, dana temperatura celu daje dokładną, skalibrowaną wartość cyfrową w granicach tolerancji (±2°C lub ±2%).
Surowe 14-bitowe / 16-bitowe radiometryczne przetwarzanie danych i obliczanie temperatury
Wyodrębnianie deterministycznych temperatur powierzchni z radiometrycznego modułu kamery termowizyjnej OEM wymaga pobrania surowych liczb cyfrowych czujnika i zastosowania skalibrowanej funkcji transferu radiometrycznego. W zależności od konfiguracji oprogramowania układowego i wymagań hosta, radiometryczny moduł OEM zazwyczaj przesyła dane w jednym z dwóch podstawowych trybów danych:
- ⚙️ Bezpośrednia liniowa macierz temperatury (tryb T-Liniowy): Wewnętrzny procesor sygnału cyfrowego modułu oblicza kompletne równanie radiometryczne na pokładzie przy użyciu zintegrowanych termistorów czujnika. Rdzeń przesyła wartości pikseli wprost proporcjonalne do bezwzględnej temperatury termodynamicznej, zazwyczaj skalowane do centykelwinów (0,01 K na LSB) lub decykelwinów (0,1 K na LSB). Ten format znacząco zmniejsza obciążenie obliczeniowe procesora hosta, co czyni go idealnym dla mikrokontrolerów i niskomocowych wbudowanych komputerów jednopłytkowych SBC.
- ⚙️ Surowe zliczenia radiometryczne (tryb surowy radiometryczny): Moduł przesyła nieskalibrowane lub skorygowane NUC 14-bitowe zliczenia cyfrowe bezpośrednio z przetworników analogowo-cyfrowych ROIC wraz z metadanymi telemetrii klatki w czasie rzeczywistym (w tym temperaturę matrycy płaszczyzny ogniskowej, temperaturę tubusu optycznego, temperaturę wewnętrzną obudowy oraz flagę stanu migawki). CPU/GPU hosta pobiera te surowe zliczenia i stosuje dostosowane równania Plancka oraz kontekstowe korekcje środowiskowe na warstwie aplikacji.
Radiometryczna funkcja transferu
Podczas przetwarzania surowych 14-bitowych liczb cyfrowych (DN) na jednostki fizyczne system musi uwzględnić całkowitą odbieraną radiancję. Całkowity strumień energii docierający do matrycy detektorów jest złożeniem emisji powierzchni obiektu, odbitego promieniowania tła otoczenia oraz transmisji i emisji na ścieżce atmosferycznej. Matematycznie całkowita radiancja Scałkowita padająca na piksel mikrobolometru jest zdefiniowana następującym równaniem transferu promieniowania:
Scałkowita = ε · τatm · L(Tobj) + (1 - ε) · τatm · L(Tbg) + (1 - τatm) · L(Tatm)
Gdzie:
- ⚙️ ε (Emisyjność): Współczynnik emisyjności termicznej powierzchni celu (w zakresie od 0,01 dla polerowanego aluminium do 0,98 dla matowej czarnej farby lub ludzkiej skóry).
- ⚙️ τatm (Transmitancja atmosferyczna): Współczynnik transmisji atmosfery pośredniczącej, zależny od odległości, wilgotności względnej i temperatury powietrza w zakresie widma od 8 μm do 14 μm.
- ⚙️ L(Tobj): Spektralna radiancja ciała doskonale czarnego emitowana przez obiekt docelowy w temperaturze termodynamicznej Tobj.
- ⚙️ L(Tbg): Odbita pozorna temperatura tła pochodząca od otaczających gorących lub zimnych struktur.
- ⚙️ L(Tatm): Radiancja emitowana bezpośrednio przez ścieżkę atmosferyczną między celem a obiektywem termowizyjnym.
W oprogramowaniu radiometrycznym zależność między mocą optyczną a temperaturą jest parametryzowana za pomocą zoptymalizowanej postaci równania Plancka:
L(T) = R / (exp(B / T) - F)
Tutaj R, B i F reprezentują stałe kalibracyjne specyficzne dla czujnika, wyznaczone podczas fabrycznej charakteryzacji z użyciem ciała doskonale czarnego. Podczas pracy w trybie bezpośrednim T-Liniowym obliczenia te są wykonywane wewnętrznie z częstotliwością klatek (np. 25 Hz, 30 Hz lub 50 Hz). Dla strumienia wyjściowego sformatowanego w centykelwinach (gdzie 1 jednostka = 0,01 K) przekształcenie surowej 16-bitowej liczby całkowitej bez znaku (uint16) na standardowe jednostki inżynierskie jest obliczeniowo trywialne:
TKelwin = DN / 100,0
TCelsjusz = (DN / 100,0) - 273,15
W przypadku systemów obsługujących duże macierze matrycowe, takich jak systemy skalujące się od formatów VGA do SXGA, programiści mogą zapoznać się z naszą kompleksową analizą wysokorozdzielczych modułów czujników LWIR do termowizji 1280x1024 przeznaczonych do zastosowań OEM, która obejmuje wymagania dotyczące przepustowości magistrali i buforów pamięci niezbędne do utrzymania masywnych potoków macierzy radiometrycznych bez gubienia klatek.
Aby zademonstrować szybkie dekodowanie temperatury w środowiskach oprogramowania brzegowego, rozważ poniższy produkcyjny skrypt w Pythonie wykorzystujący NumPy do zwektoryzowanych operacji macierzowych:
import numpy as np
Podczas implementacji sterowników niskopoziomowych inżynierowie oprogramowania wbudowanego muszą zarządzać nagłówkami linii i pakowaniem telemetrii. Większość wysokowydajnych rdzeni dołącza jeden lub dwa pomocnicze wiersze metadanych bezpośrednio do bufora obrazu. Ten wbudowany wiersz telemetrii zawiera krytyczne dla misji atrybuty ramki: liczniki indeksu ramki, odczyty temperatury rdzenia FPA, napięcia polaryzacji mikrobolometru, flagi stanu migawki optycznej oraz identyfikatory bieżącego slotu kalibracyjnego. Aplikacje usuwające ten wiersz metadanych muszą odpowiednio przycinać wysokości bufora (np. obsługując 514 linii zamiast 512), aby zapobiec nieprawidłowemu wyrównaniu pamięci podczas operacji przekształcania macierzy 2D.
Architektura interfejsu sprzętowego: MIPI-CSI2, USB i optymalizacja SWaP-C
Integracja niechłodzonego radiometrycznego modułu kamery termowizyjnej OEM z ograniczonymi architekturami wbudowanymi wymaga starannej oceny warstw transportu elektrycznego, gęstości wyprowadzeń fizycznych, kompatybilności elektromagnetycznej (EMC) oraz rozpraszania ciepła. Wybór interfejsu sprzętowego bezpośrednio determinuje obciążenie procesora hosta, złożoność sterownika oraz opóźnienie systemu końcowego.
Protokoły transportu fizycznego: MIPI vs. USB vs. CVBS
- ⚙️ MIPI-CSI2 (Mobile Industry Processor Interface - Camera Serial Interface 2): MIPI-CSI2 stanowi złoty standard dla zintegrowanych ładunków wbudowanych, takich jak mikrogimbale dronów, ręczne celowniki termowizyjne i procesory wizyjne AI na krawędzi. MIPI opiera się na niskonapięciowej sygnalizacji różnicowej (D-PHY) działającej na 1, 2 lub 4 szybkich liniach danych wraz ze źródłowo-synchroniczną różnicową linią zegarową. Umożliwia bezpośredni, bez kopiowania dostęp do pamięci (DMA) do buforów GPU/ISP hosta (np. na NVIDIA Jetson, NXP i.MX8 lub SoC Rockchip). Przesyłając surowe 14-bitowe lub 16-bitowe klatki radiometryczne prosto do pamięci bez narzutu translacji sterownika systemu operacyjnego, MIPI zapewnia najniższe osiągalne deterministyczne opóźnienie (zazwyczaj poniżej 10 ms) i minimalne obciążenie CPU. Polecenia, sterowanie i synchronizacja telemetrii są obsługiwane równolegle przez dedykowaną magistralę peryferyjną I2C 400 kHz lub wielomegabodowy UART.
- ⚙️ USB 2.0 / USB 3.0 (UVC + punkty końcowe Bulk): Łączność USB oferuje maksymalną wygodę integracji i elastyczność międzyplatformową na platformach x86 i ARM. Zaawansowane moduły radiometryczne implementują architekturę dwupunktową: standardowy punkt końcowy USB Video Class (UVC 1.1/1.5) dostarczający 8-bitowy strumień wizualny do wyświetlania w czasie rzeczywistym dla człowieka, sparowany z niestandardowym szybkim punktem końcowym USB Bulk lub Vendor-Specific, który w sposób ciągły przesyła zsynchronizowane 14-bitowe lub 16-bitowe macierze radiometryczne. Umożliwia to szybkie tworzenie oprogramowania przy użyciu standardowych interfejsów API systemu operacyjnego, zachowując jednocześnie dostęp do metrycznych danych termograficznych.
- ⚙️ CVBS (kompozytowy sygnał wizyjny): Analogowy CVBS (dostarczający sygnały NTSC 525 linii lub PAL 625 linii po standardowych ścieżkach koncentrycznych 75Ω) pozostaje wysoko ceniony w wyspecjalizowanych zastosowaniach obronnych, bezpieczeństwa i analogowych FPV dronów. Chociaż CVBS nie może przesyłać cyfrowych 14-bitowych macierzy temperatury na piksel ze względu na swoją analogową naturę, wysokowydajne moduły OEM osadzają wewnętrzny generator znaków wyświetlacza ekranowego (OSD). Pozwala to wewnętrznemu procesorowi DSP nakładać w czasie rzeczywistym temperatury celownika, wielopunktowe odczyty punktowe i izotermy bezpośrednio na analogowy sygnał wideo.
Optymalizacja SWaP-C i rozpraszanie mechaniczne
Nieschładzane matryce mikrobolometryczne to czułe detektory termiczne. Ponieważ elementy czujnikowe bolometru są zawieszone zaledwie mikrometry nad krzemowym podłożem odczytowym, zmiany temperatury otoczenia wewnątrz obudowy kamery indukują lokalne gradienty termiczne w obudowie czujnika. Jeśli nie są odpowiednio zarządzane, te wewnętrzne gradienty pogarszają dokładność pomiaru radiometrycznego, powodując dryft pomiarowy i winietowanie optyczne (cieniowanie termiczne).
Inżynierowie muszą zapewnić niezawodne strukturalne odprowadzanie ciepła. Wysokowydajne moduły posiadają zintegrowaną aluminiową płytę odniesienia termicznego na tylnej lub dolnej części obudowy. Podczas montażu mechanicznego ładunku płyta interfejsu powinna być sprzężona ze strukturalną metalową obudową systemu hosta za pomocą wysokowydajnych podkładek termoprzewodzących (przewodność cieplna ≥ 3,0 W/m·K) lub materiałów interfejsu termicznego zmiennofazowych. Izolacja termiczna od komponentów o wysokim rozpraszaniu — takich jak procesory aplikacyjne system-on-chip, nadajniki RF lub sterowniki silników — jest niezbędna, aby zapobiec nierównomiernemu promieniowaniu cieplnemu padającemu na obudowę mikrobolometru. W przypadku połączeń między płytami w środowiskach dronów o wysokich wibracjach systemy o krytycznym znaczeniu misji polegają na wzmocnionych złączach mikrorastrowych board-to-board zaprojektowanych przez liderów interkonektów, takich jak Amphenol, zapewniając absolutną integralność sygnału na szybkich parach różnicowych nawet przy trwałych wstrząsach mechanicznych.
Radiometryczne moduły kamer termowizyjnych OEM: specyfikacje techniczne
Integratorzy systemów poszukujący kompaktowego, gotowego do produkcji sprzętu radiometrycznego mogą wykorzystać specjalistyczne rdzenie OEM zaprojektowane do integracji w systemach robotycznych, gimbalach lotniczych, monokularach ręcznych oraz węzłach monitorowania procesów przemysłowych. Poniżej analizujemy dwa wiodące przemysłowe niechłodzone rdzenie LWIR firmy Purpleriver, zaprojektowane z myślą o rygorystycznych wymaganiach SWaP-C bez kompromisów w zakresie stabilności radiometrycznej.
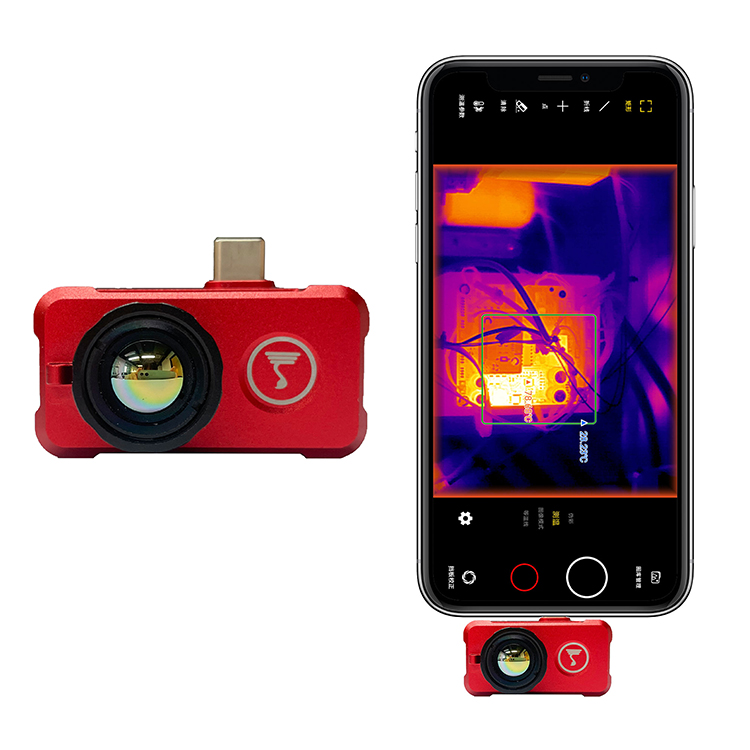
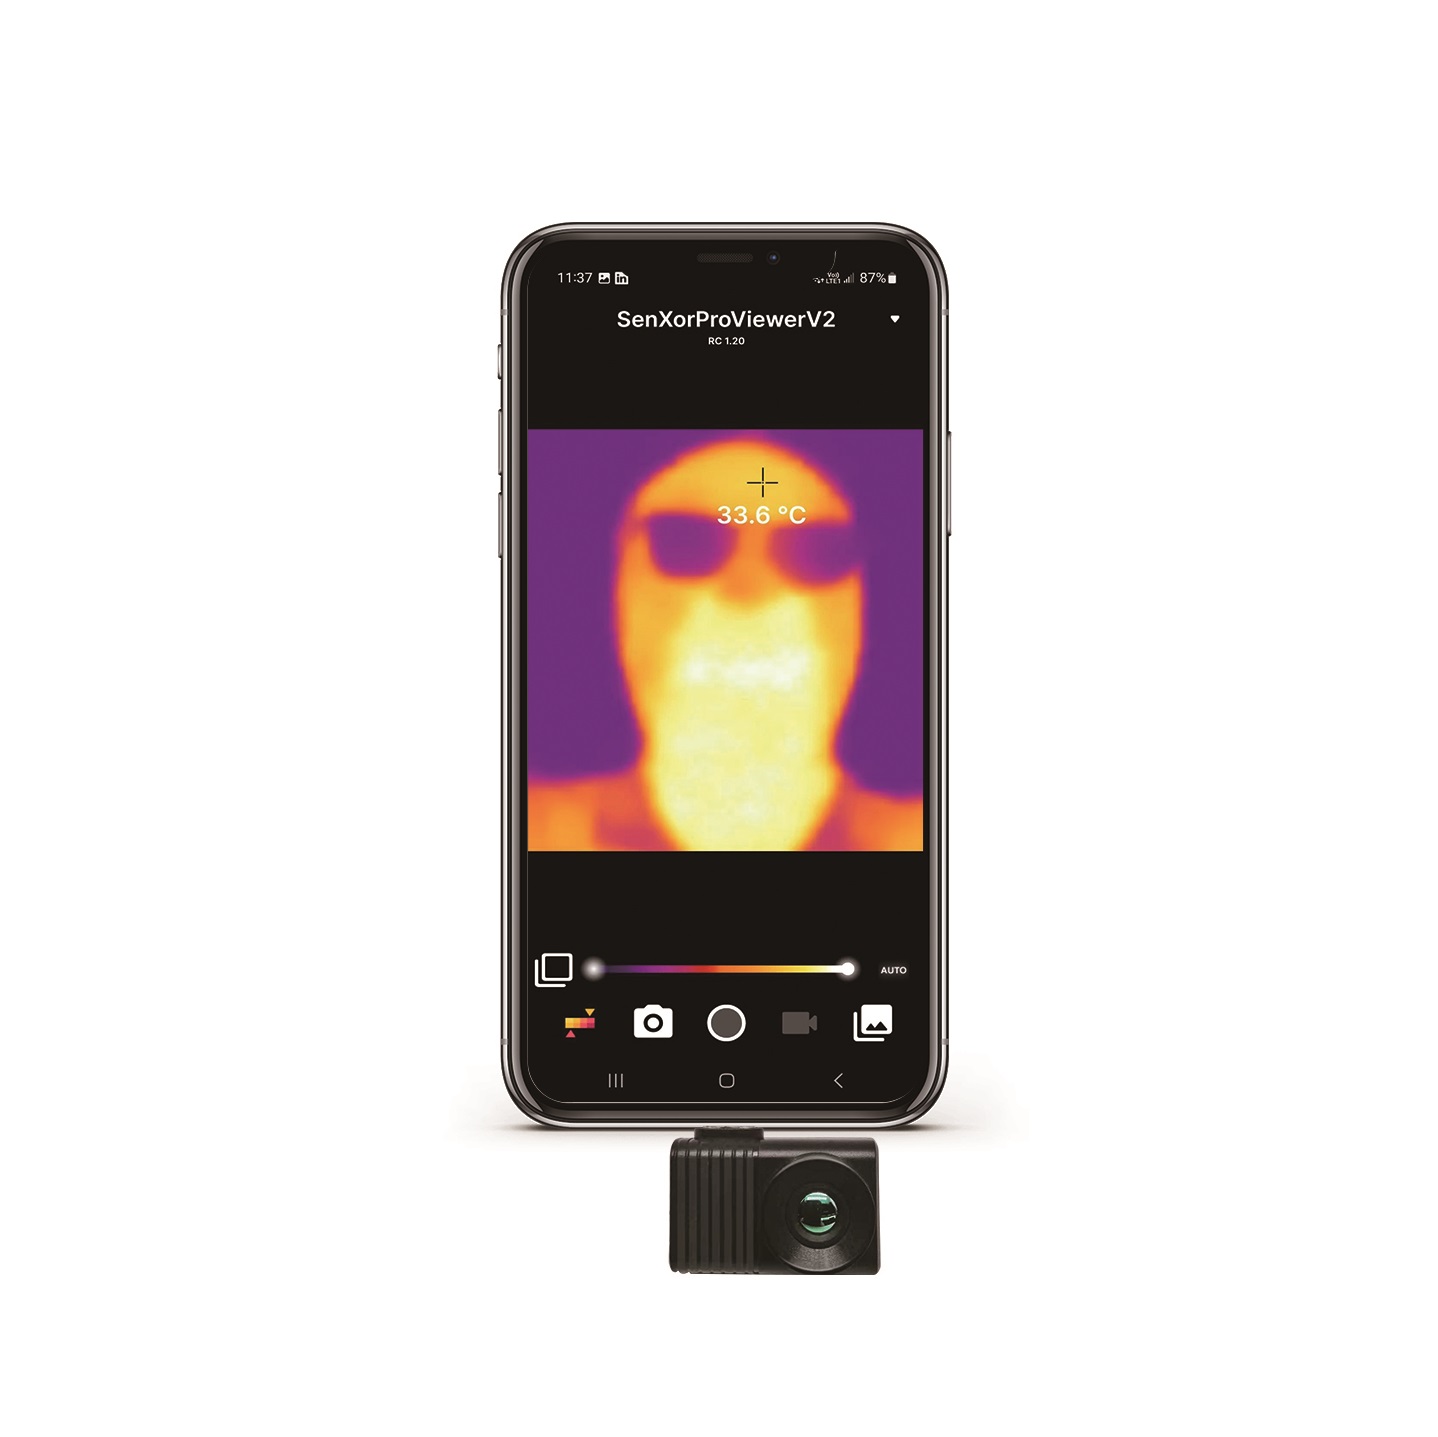
Niekolowana miniaturowa kamera termowizyjna LWIR USB 640*512, moduł rdzenia do dronów, podobna do DJI
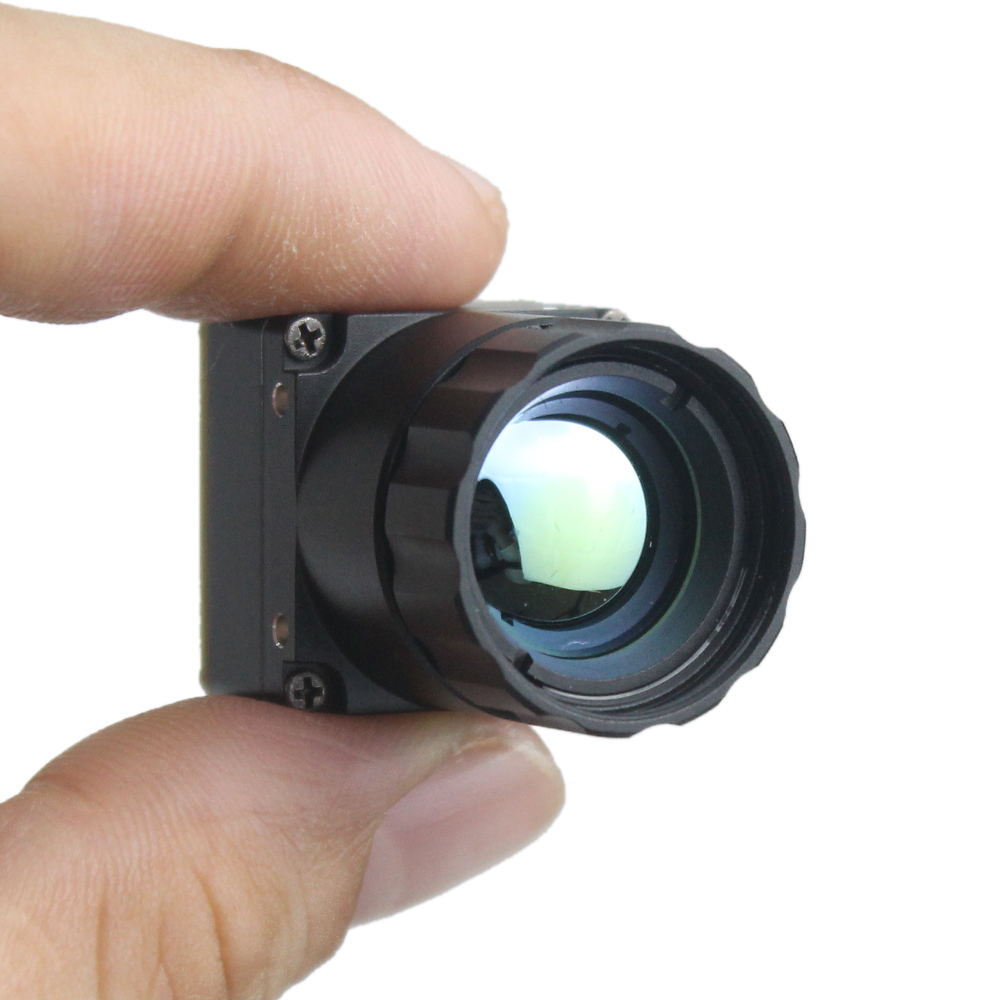
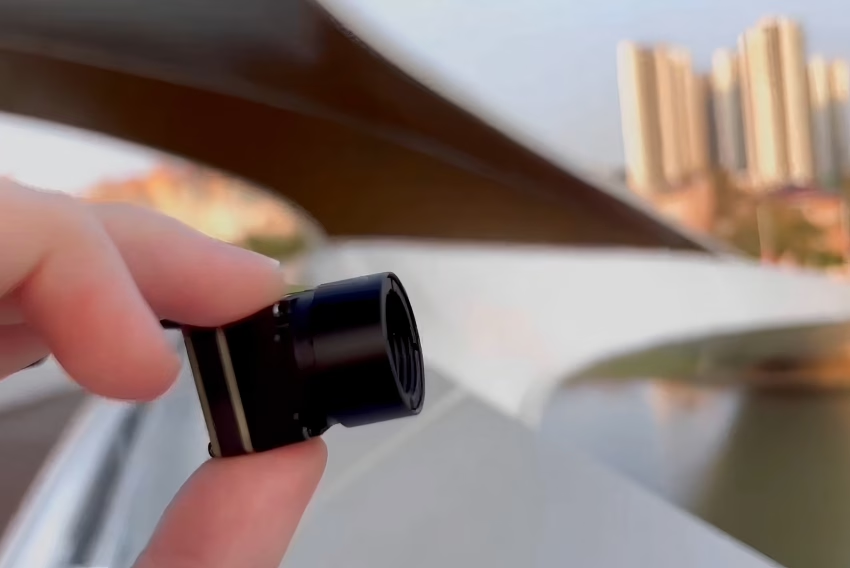
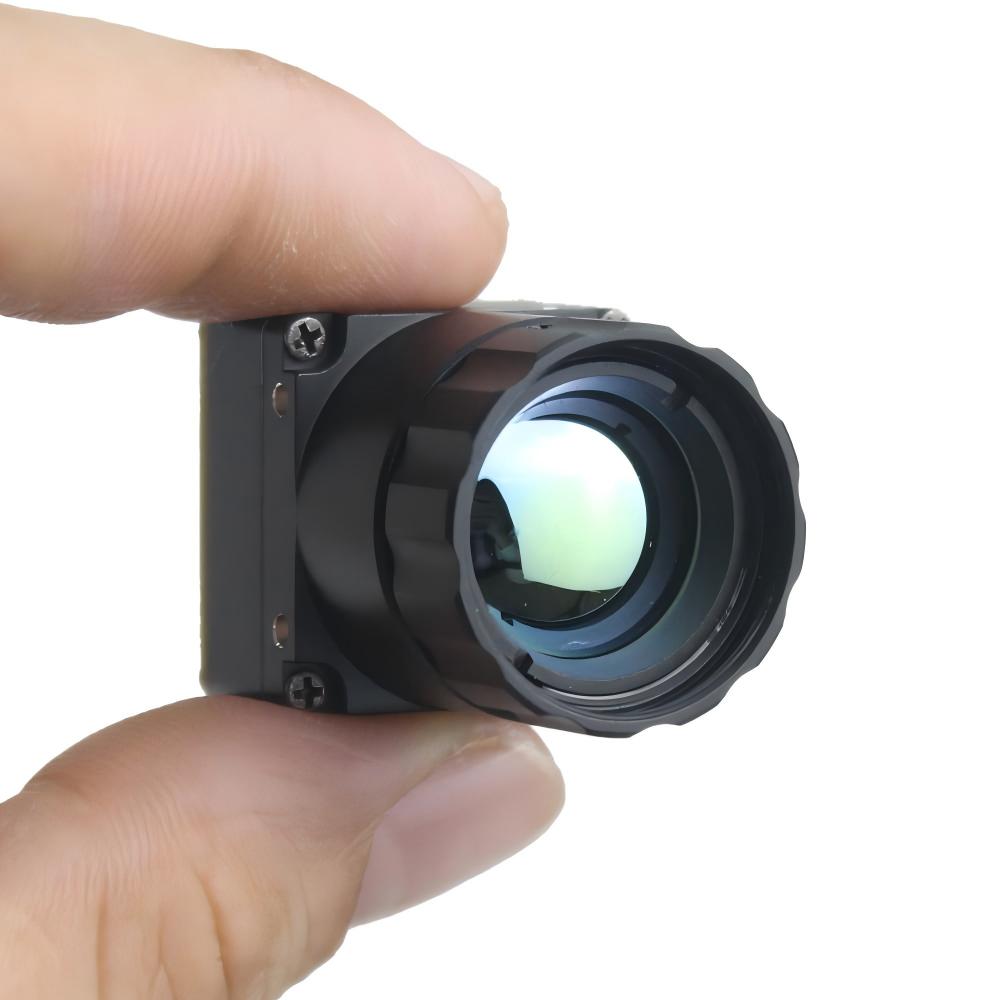
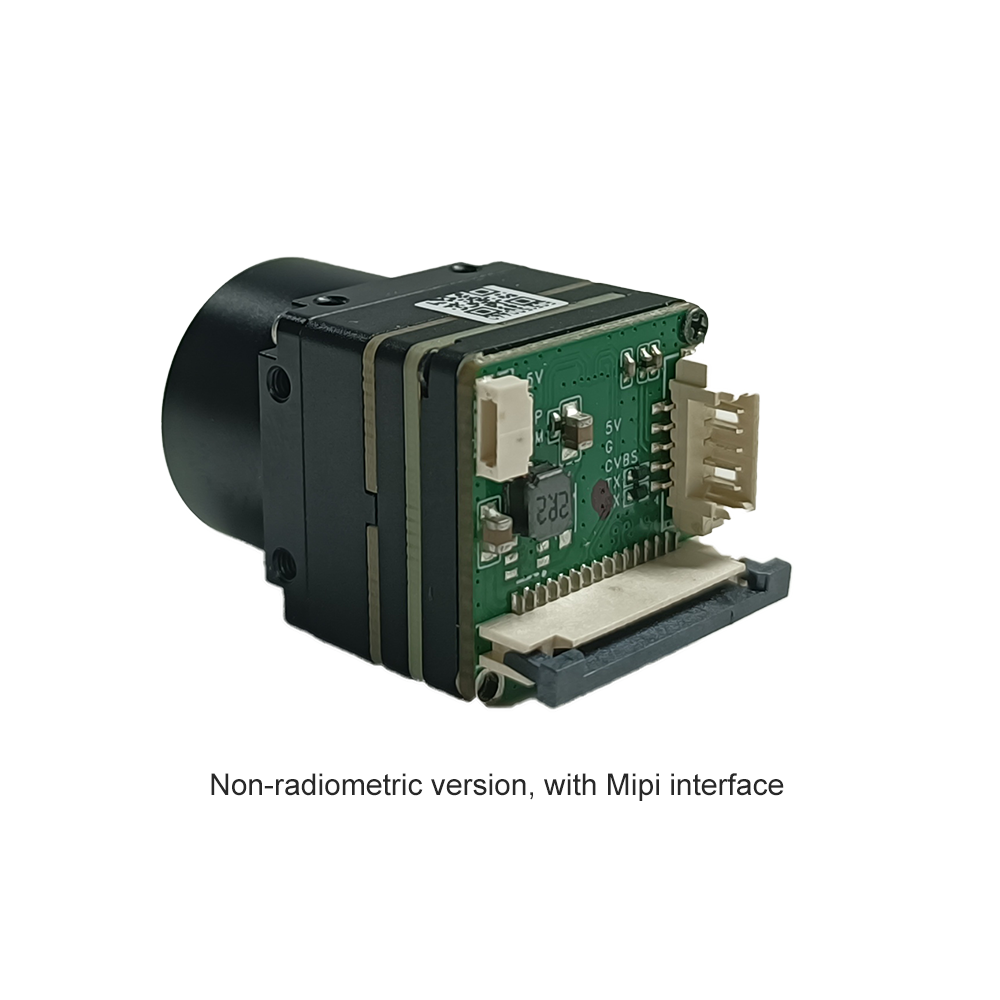
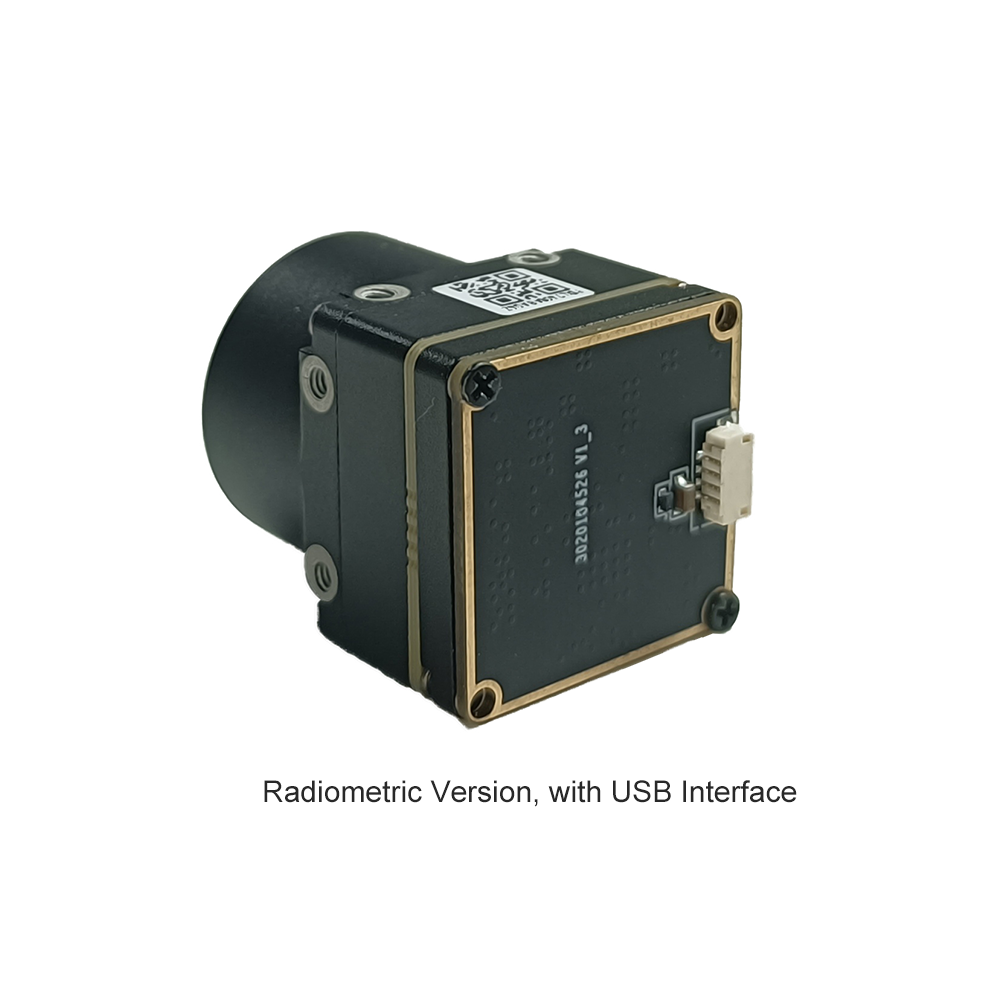
Moduł rdzenia termowizyjnego Mini 640 niechłodzonej kamery na podczerwień to ultrakompaktowy silnik ładunku LWIR o wysokiej rozdzielczości, zaprojektowany specjalnie do integracji z mikrogimbalami, bezzałogowymi statkami powietrznymi (UAV) oraz przenośnym sprzętem taktycznym. Dzięki miniaturowym wymiarom zaledwie 21 mm × 21 mm, moduł ten zapewnia wyraźny, ostry obraz, niskie opóźnienia i niski pobór mocy. Oferuje pełną rozdzielczość 640×512 (opcjonalnie 640×480) w połączeniu z czujnikiem VOx o drobnym rastrze pikseli 12 μm oraz szeroki wybór ogniskowych od 5 mm do 150 mm. Jego natywna architektura USB zapewnia zarówno podgląd wizualny, jak i surowe dane radiometryczne o wysokiej głębi bitowej, utrzymując stabilną wydajność i wysoką odporność środowiskową w trudnych warunkach operacyjnych.
- ✅ Obudowa: Ultraminiaturowy przekrój poprzeczny obudowy 21 mm × 21 mm
- ✅ Rozdzielczość FPA: 640 × 512 (opcjonalnie 640 × 480)
- ⚙️ Wszechstronność optyczna: Opcje obiektywów 5 / 9 / 13 / 18 / 35 / 50 / 75 / 100 / 150 mm
- ⚙️ Główny interfejs: USB plug-and-play przesyłający strumieniowo surowe i przetworzone dane radiometryczne
Niechłodzony Moduł Kamery Termicznej na Podczerwień Serii MD 384x288
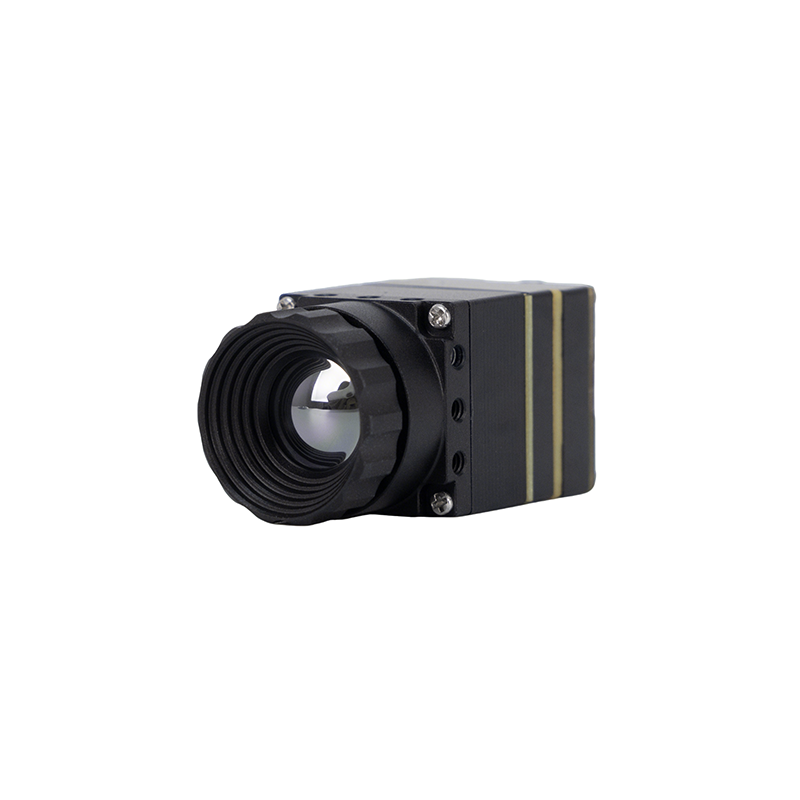
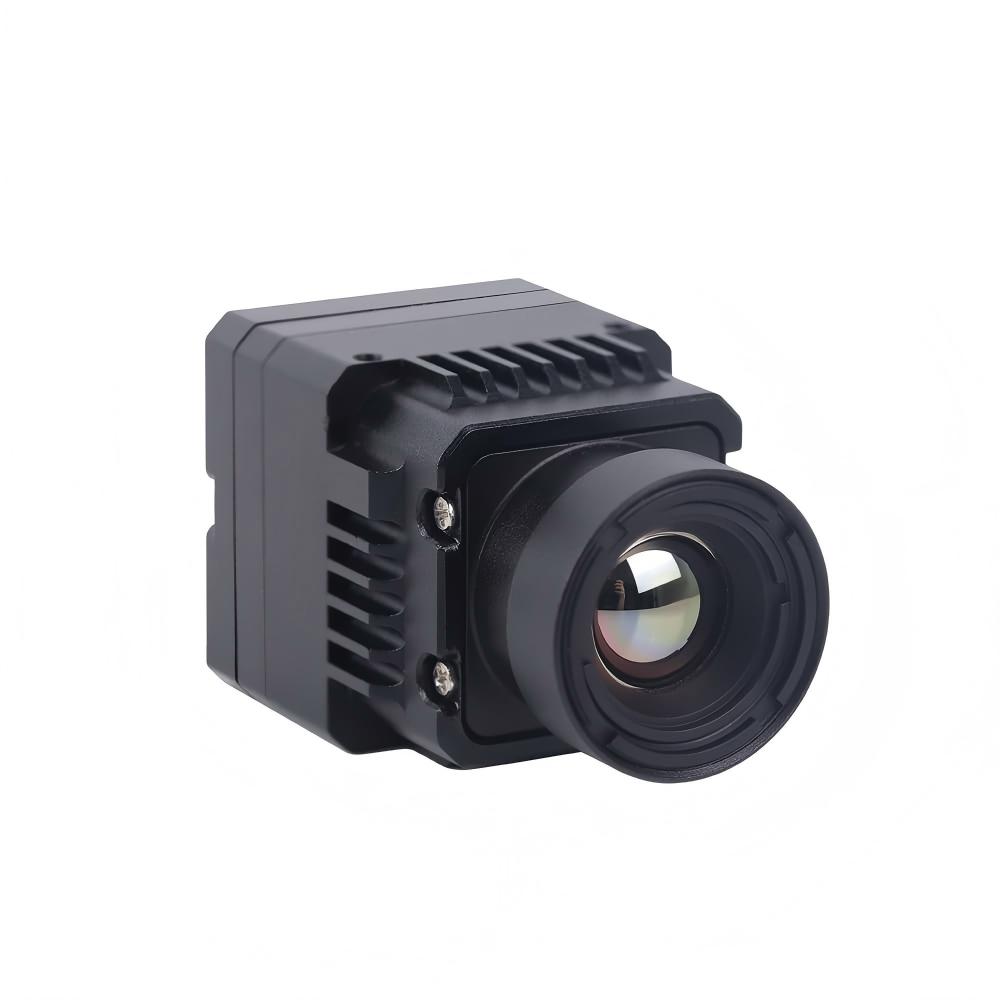
Moduł kamery termowizyjnej Purpleriver MD Series został zaprojektowany z myślą o przemysłowej precyzji w wymagających zastosowaniach, w tym w monitoringu bezpieczeństwa, kontroli perymetrycznej, bezwzględnym monitorowaniu temperatury oraz integracji z dronami. Wyposażony w zaawansowany niechłodzony detektor podczerwieni o rastrze pikseli 12 μm, zapewnia wyjątkową czułość termiczną oraz ostry, wysokokontrastowy obraz termiczny. Kompaktowe wymiary, funkcjonalność plug-and-play oraz wszechstronne możliwości wielointerfejsowe (jednoczesna obsługa MIPI, USB i CVBS) zapewniają szybką integrację sprzętową z różnorodnymi architekturami hosta. Wspierany przez zespół inżynierów z doświadczeniem z Hongkońskiego Uniwersytetu Nauki i Technologii (HKUST) oraz byłych specjalistów Huawei HiSilicon, MD Series oferuje pełną personalizację OEM/ODM w celu spełnienia wymagań konkretnego projektu.
- ⚙️ Architektura FPA: Niechłodzona matryca mikrobolometryczna VOx 384 × 288
- ⚙️ Rozstaw pikseli: Produkcja wysokiej gęstości 12 μm
- ✅ Redundancja interfejsów: Natywne jednoczesne wsparcie dla MIPI, USB i analogowego CVBS
- ✅ Rodowód inżynieryjny: Opracowany przez specjalistów z HKUST i byłych inżynierów Huawei HiSilicon
Macierz porównawcza specyfikacji technicznych
Poniższa macierz porównawcza przedstawia podstawowe specyfikacje mechaniczne, elektryczne, optyczne i radiometryczne modułów Purpleriver Mini 640 i MD Series, aby pomóc inżynierom sprzętowym w wyborze platformy:
| Funkcja / Specyfikacja | Moduł LWIR USB Mini 640×512 | Moduł termiczny MD Series 384×288 |
|---|---|---|
| Technologia detektora | Niekolowany mikrobolometr VOx (tlenek wanadu) | Niekolowany mikrobolometr VOx (tlenek wanadu) |
| Rozdzielczość matrycy | 640 × 512 pikseli (opcjonalnie 640 × 480) | 384 × 288 pikseli |
| Rozstaw pikseli | 12 μm | 12 μm |
| Pasmo spektralne | 8 μm – 14 μm (LWIR) | 8 μm – 14 μm (LWIR) |
| Wymiary (SxWxG) | 21 mm × 21 mm (Podstawowy profil rdzenia) | Ultrakompaktowy format przemysłowy |
| Dostępna optyka | 5 / 9 / 13 / 18 / 35 / 50 / 75 / 100 / 150 mm | Optyka stałoogniskowa, atermalizowana szerokokątna i teleobiektywowa |
| Cyfrowe wideo i dane | USB 2.0 (strumień wizualny UVC + 14-bitowy strumień radiometryczny) | Jednoczesne MIPI-CSI2, USB i analogowe CVBS |
| Precyzja radiometryczna | ±2°C lub ±2% (pełny skalibrowany zakres roboczy) | Przemysłowa skalibrowana precyzja w zakresach pomiarowych |
| Główne zastosowania | Gimbale do dronów (ładunki klasy DJI), celowniki termiczne | Przemysłowe monitorowanie temperatury, bezpieczeństwo, brzegowe węzły IoT |
Wbudowane przetwarzanie brzegowe: potoki Linux V4L2, ROS/ROS2 i Jetson
Wdrażanie radiometrycznego modułu kamery termowizyjnej na autonomicznych robotach mobilnych (AMR), bramkach inspekcyjnych przemysłowego IoT lub wysokowydajnych platformach obliczeniowych brzegowych, takich jak NVIDIA Jetson Orin Nano, AGX Orin lub Raspberry Pi CM4, wymaga prawidłowej konfiguracji podsystemu wideo jądra Linux. W przeciwieństwie do standardowych kamer internetowych przesyłających skompresowane strumienie 8-bitowe YUYV lub MJPEG, nieskompresowana 14-bitowa lub 16-bitowa radiometryczna kamera termowizyjna komunikuje się za pośrednictwem nieskompresowanych formatów w skali szarości, wymagających wyspecjalizowanych potoków przechwytywania.
Konfiguracja potoku Linux Video4Linux2 (V4L2)
W systemie Linux rdzenie termowizyjne USB i MIPI rejestrują się jako standardowe urządzenia wideo w katalogu /dev/video*. Podczas komunikacji z rdzeniem radiometrycznym skonfigurowanym do wyjścia T-Linear lub surowych zliczeń, rdzeń udostępnia wyspecjalizowane formaty pikseli. Najczęstsze kody czteroznakowe (FOURCC) używane w rdzeniach radiometrycznych to:
- ⚙️
Y16: Nieskompresowana 16-bitowa skala szarości (reprezentująca bezpośrednie wartości w centykelwinach lub skalowane zliczenia liniowe). - ⚙️
Y14: 14-bitowa skala szarości upakowana w 16-bitowych słowach kontenerowych. - ⚙️
SZARY: 8-bitowa standardowa skala szarości (używana do podglądów jakościowych).
Integratorzy mogą odpytywać i blokować sterownik sprzętowy w trybie surowej 16-bitowej transmisji radiometrycznej za pomocą standardowych narzędzi wiersza poleceń z pakietu v4l-utils :
# Zapytanie o dostępne formaty sprzętowe na węźle rdzenia termowizyjnego
Natywny węzeł integracyjny ROS 2 (Robot Operating System)
W nowoczesnych architekturach robotyki autonomicznej strumienie z czujników termowizyjnych muszą być publikowane deterministycznie w grafie obliczeniowym ROS 2. Ponieważ standardowe potoki obrazu RGB nie mogą reprezentować wartości temperatury zmiennoprzecinkowych dla poszczególnych pikseli, macierze radiometryczne są enkapsulowane w ROS 2 jako sensor_msgs/msg/Image komunikaty przy użyciu kodowania mono16 Poniższy węzeł ROS 2 w języku C++ demonstruje, jak przechwytywać natywne 16-bitowe ramki radiometryczne za pomocą VideoCapture i publikować je dla dalszych węzłów brzegowych (takich jak detektory obiektów AI lub algorytmy fuzji SLAM):
#include
Podczas wdrażania tego węzła na architekturach NVIDIA Jetson można wykorzystać współdzielenie buforów bez kopiowania za pośrednictwem NVMM (NVIDIA Memory Management), aby przekazywać 16-bitowe tablice bezpośrednio do silników wnioskowania TensorRT. Na przykład modele AI na krawędzi wykonujące detekcję pęknięć lub lokalizację anomalii termicznych mogą przetwarzać macierze przekonwertowane na float32 bezpośrednio w pamięci GPU, unikając kopiowania w pamięci CPU i utrzymując przepustowość przetwarzania na poziomie 60 FPS.
Projektowanie ładunków UAV i kalibracja radiometryczna w locie
Wdrożenie radiometrycznego modułu kamery termowizyjnej na pokładzie małych bezzałogowych systemów powietrznych (sUAS) wprowadza złożone zjawiska termodynamiczne i aerodynamiczne, które mogą obniżyć dokładność pomiarów, jeśli nie zostaną odpowiednio uwzględnione podczas projektowania mechanicznego ładunku użytkowego.
Zarządzanie strumieniem zaśmigłowym i chłodzeniem konwekcyjnym
Drony wielowirnikowe generują szybki, turbulentny przepływ powietrza, który bezpośrednio uderza w ładunek na gimbalu. Jeśli zewnętrzny zespół optyczny jest wystawiony na nierównomierny konwekcyjny strumień zaśmigłowy, na przedniej germanowej soczewce występuje miejscowe chłodzenie. German ma bardzo wysoki współczynnik załamania światła (około 4,0), a gwałtowne spadki temperatury na jego powierzchni wprowadzają gradienty termiczne między środkiem soczewki a jej metalowym pierścieniem mocującym. To zjawisko fizyczne wprowadza winietowanie radialne (czasami nazywane "efektem halo"), powodując, że odczyty temperatury na piksel na obrzeżach obrazu są o kilka stopni niższe niż identyczne cele w centrum kadru.
Aby wyeliminować artefakty chłodzenia konwekcyjnego, projektanci systemów powinni zintegrować rdzeń radiometryczny w aerodynamicznie uszczelnionej obudowie ładunku. Zastosowanie ochronnego okna germanowego lub chalkogenkowego z powłoką antyrefleksyjną (AR), osadzonego równo z zewnętrzną obudową gimbala, izoluje soczewkę obrazującą od turbulentnych przepływów powietrza. Dodatkowo moduły takie jak Purpleriver Mini 640 zawierają wewnętrzne matryce czujników termicznych, które monitorują temperaturę tubusu obiektywu w czasie rzeczywistym, umożliwiając wewnętrznym algorytmom oprogramowania układowego dynamiczną korekcję zmian emisji soczewki wywołanych temperaturą.
Koordynacja migawki korekcji niejednorodności (NUC)
Nieschładzane mikrobolometry wykazują nieodłączny dryft czasowy spowodowany zmianami temperatury otoczenia i nagrzewaniem się wewnętrznej elektroniki. Aby utrzymać jednorodność przestrzenną i dokładność bezwzględną, rdzeń musi okresowo wykonywać korekcję niejednorodności (NUC), zwaną również korekcją płaskiego pola (FFC). Podczas cyklu FFC wewnętrzny elektromagnes mechaniczny wprowadza atermiczną przesłonę migawki na ścieżkę optyczną na 200 ms do 400 ms. Rdzeń mierzy to jednolite odniesienie temperaturowe i ponownie oblicza wektory offsetu dla każdego piksela.
W szybkich inspekcjach lotniczych (takich jak skanowanie kilometrów linii wysokiego napięcia lub farm fotowoltaicznych) niezapowiedziana kalibracja NUC zamraża obraz wideo i wstrzymuje strumieniowanie danych. Ta krótka przerwa może spowodować utratę blokady przez autonomiczne pętle śledzenia lub pominięcie obrazowania w krytycznych punktach trasy lotu. Moduły OEM, takie jak Mini 640 i seria MD, łagodzą to wyzwanie operacyjne dzięki programowalnemu zarządzaniu NUC. Komputer pokładowy może blokować automatyczne aktywacje migawki za pomocą poleceń szeregowych UART lub USB podczas aktywnych przebiegów inspekcyjnych, a zamiast tego programowo wyzwalać kalibracje migawki, gdy UAV przechodzi między punktami trasy lub wykonuje zakręty.
Optyka, masa i długotrwałość lotu
Długotrwałość lotu małych dronów skaluje się odwrotnie proporcjonalnie do całkowitej masy ładunku. Przejście ze starszych sensorów o rastrze piksela 17 μm na nowoczesne matryce mikrobolometryczne 12 μm (jak w Mini 640 i serii MD) przynosi znaczące korzyści fizyczne. Ponieważ poszczególne elementy detektora są mniejsze, sensor 12 μm wymaga obiektywu o krótszej ogniskowej, aby osiągnąć identyczne optyczne pole widzenia (FOV) i chwilowe pole widzenia (IFOV) w porównaniu z sensorem 17 μm. Obiektywy o krótszej ogniskowej wykorzystują mniejsze germanowe elementy optyczne, co drastycznie zmniejsza całkowitą masę ładunku, zmniejsza wymagany moment obrotowy silnika gimbala i bezpośrednio wydłuża ogólną długotrwałość lotu.
Pogłębione techniczne FAQ: ekstrakcja danych radiometrycznych
Czy mogę wyodrębnić macierz surowych danych temperatury dla każdego piksela i wyeksportować ją do CSV lub niestandardowego oprogramowania?
Czy moduł radiometryczny można kontrolować w różnych językach programowania i systemach wbudowanych?
Co sprawia, że ten moduł jest idealny do kompaktowych ładunków dronów i lunet DIY w porównaniu ze standardowymi rdzeniami?
📚 Piśmiennictwo i dalsze lektury
- 🔹 Standard branżowy: Fizyczne zasady termografii w podczerwieni oraz równania radiometryczne, do których odwołano się w Wikipedia Obrazowanie termowizyjne.
- 🔹 Niezawodność połączeń: Przemysłowe standardy szybkich połączeń między płytkami udokumentowane przez Systemy połączeń przemysłowych Amphenol.
- 🔹 Powiązany przewodnik wysokiej rozdzielczości: Dogłębna analiza architektoniczna czujników wielkoformatowych w Moduły czujników termowizyjnych LWIR o wysokiej rozdzielczości 1280x1024 do zastosowań OEM.
- 🔹 Regionalne przewodniki mobilne i modułowe: Szczegółowe przewodniki techniczne dotyczące kompaktowej integracji termicznej dostępne w naszym Rosyjskim Portalu Inżynierii Technicznej jak i Polskiej Bazie Wiedzy Przemysłowej.