Ведущий поставщик неохлаждаемых LWIR-ядер тепловизионных камер | OEM-модули 640 и 1280
10 сентября 2026 г.
Руководство по ценам на модули тепловизионных камер: факторы стоимости, характеристики и OEM-закупки
11 сентября 2026 г.

Модуль тепловизионной камеры оптом: OEM LWIR-ядра для дронов и встраиваемых систем
Переход от неохлаждаемой длинноволновой инфракрасной (LWIR) сборки с настольного прототипа, работающего на отладочном комплекте, к тысячам развёрнутых в полевых условиях устройств смирит любую инженерную команду. Если вы создаёте коммерческие дроны, автономных мобильных роботов, носимую оптику или интеллектуальные промышленные периферийные узлы, вы уже знаете, что закупка сенсорных ядер в объёме — это не покупка обычных веб-камер. Нельзя просто просмотреть каталог, оценить разрешение в пикселях, проверить скидку за объём и на этом успокоиться. В реальном мире ваш успех зависит от физики твердотельного микроболометра, жёстких бюджетов по габаритам, весу и энергопотреблению (SWaP), паразитного переноса тепла внутри герметичных корпусов, оптической функции передачи модуляции (MTF) и задержек интерфейсов на аппаратном уровне. Ошибитесь с выбором ядра на этапе стендовых испытаний — и заплатите за это десятикратно дрейфом радиометрии, нестабильными подвесами и катастрофическими отказами в поле, когда начнётся серийное производство.
Выполнение OEM оптового заказа модулей тепловизионных камер требует полной прозрачности аппаратного обеспечения, низкоуровневого управления прошивкой и абсолютной стабильности производства между партиями. Закупка OEM LWIR-ядер в виде голых плат или в корпусах означает, что ваши инженеры по оптомеханике, прошивке и системам должны оценивать сырые цифровые конвейеры, нативную встраиваемую совместимость — например, мосты MIPI-CSI2 без накладных расходов или бездрайверные UVC-мосты — внутренние алгоритмы неравномерной коррекции (NUC) и стабильность измерения температуры в жёстких условиях эксплуатации. Мы подготовили это руководство как серьёзный справочник аппаратного уровня для системных архитекторов, ведущих оптомеханических конструкторов и менеджеров по закупкам, интегрирующих тепловизионное зрение в полезную нагрузку БПЛА, тактические прицелы, системы периметрального наблюдения и промышленные платформы периферийного ИИ.
Содержание
- 👉 Физика микроболометра и архитектура сенсора: оценка VOx и a-Si при оптовой OEM-закупке
- 👉 SWaP-C проектирование для воздушных и мобильных платформ: разбор веса, энергопотребления и форм-фактора
- 👉 Высокоскоростные встраиваемые интерфейсы: нативные конвейеры MIPI-CSI2, USB 3.0 UVC и аналоговое видео
- 👉 Промышленная радиометрия: управление NUC, флагами шторки и тепловым дрейфом при крупносерийном развёртывании
- 👉 OEM LWIR-ядра Purpleriver: технические характеристики и матрица объёмов
- 👉 Контроль качества оптовых заказов, проверка MTBF и снижение рисков цепочки поставок
- 👉 Раздел подробных технических часто задаваемых вопросов
Физика микроболометра и архитектура сенсора: оценка VOx и a-Si при оптовой OEM-закупке
Когда вы утверждаете крупные производственные партии LWIR-ядер, тонкоплёночная полупроводниковая химия матрицы в фокальной плоскости (FPA) определяет ваше отношение сигнал/шум, тепловую постоянную времени сенсора и стабильность в окружающей среде. В мире неохлаждаемого LWIR на коммерческом рынке доминируют два материала детекторов: оксид ванадия (VOx) и аморфный кремний (a-Si). Понимание физических компромиссов между ними критически важно до утверждения спецификации материалов (BOM).

Оптический тракт начинается, когда длинноволновое инфракрасное излучение в спектральном окне от 8 мкм до 14 мкм попадает на просветлённую оптическую сборку из германия или халькогенида и достигает поглощающей мембраны пикселя микроболометра, которая обычно изготавливается из нитрида кремния (Si3N4). Поглощённая энергия фотонов нагревает расположенный под ней термисторный материал, вызывая измеримое изменение электрического сопротивления, определяемое температурным коэффициентом сопротивления (ТКС) материала. Интегральная схема считывания (ROIC) регистрирует это изменение сопротивления через сверхмалошумящие ёмкостные трансимпедансные интеграторы. Затем встроенная программируемая логическая интегральная схема (FPGA) или специализированная ASIC выполняет замену дефектных пикселей, двухточечную коррекцию усиления и смещения в реальном времени, а также радиометрические расчёты перед выдачей необработанного цифрового видеосигнала.
Преимущества материала на основе оксида ванадия (VOx)
Суть VOx в следующем: он обеспечивает заметно более высокий температурный коэффициент сопротивления, обычно составляющий от -2% до -3% на кельвин при комнатной температуре. Этот более высокий ТКС напрямую обеспечивает значительно лучшую эквивалентную шуму разность температур (NETD). На автоматизированных линиях серийного производства ядра Purpleriver на VOx достигают тепловой чувствительности на уровне или ниже 40 мК, а при использовании широкоапертурной оптики f/1.0 — ниже 30 мК.
VOx также обеспечивает значительно более низкую угловую частоту фликкер-шума 1/f по сравнению с аморфным кремнием. Низкочастотный фликкер-шум в микроболометрах обусловлен флуктуациями плотности носителей вдоль границ зёрен микроструктуры. Прецизионное осаждение VOx позволяет получать исключительно однородные стехиометрические тонкие плёнки, сохраняющие впечатляющее отношение сигнал/шум (SNR) на протяжении длительных циклов интегрирования. При создании тактических разведывательных БПЛА, полезных нагрузок для пограничной разведки или автоматизированных систем обнаружения газов способность отличать контраст цели в доли кельвина от фонового шума датчика — это разница между успехом миссии и бесполезной телеметрией.
Характеристики аморфного кремния (a-Si)
С другой стороны, матрицы на аморфном кремнии производятся на стандартных КМОП-полупроводниковых линиях и наносятся на крупные кремниевые пластины, что исторически снижало первоначальные производственные затраты. Однако a-Si имеет реальные физические ограничения: более низкий ТКС (обычно от -1,5% до -2% на кельвин) в сочетании с гораздо более высоким уровнем шума 1/f. Чтобы извлечь пригодное изображение из этого шума, ядра на a-Si вынуждены использовать более длительные периоды интегрирования и агрессивную временную фильтрацию шума. Это увеличивает тепловую постоянную времени микроболометра значительно выше 14 мс. Если установить датчик на a-Si в высокодинамичные операции — такие как агрессивное рыскание БПЛА, сопровождение в системах борьбы с БПЛА или высокоскоростное роботизированное избегание препятствий — эта замедленная тепловая реакция мгновенно проявляется в виде ореолов, размытых краёв и потери пространственной чёткости.
Уменьшение шага пикселя: геометрия 17 мкм против 12 мкм
Переход от шага пикселя 17 мкм к 12 мкм полностью изменил правила для серийных OEM-интеграций. Активная диагональ матрицы FPA рассчитывается по базовой геометрической формуле:
Диагональ FPA = √((Ширина × Шаг)² + (Высота × Шаг)²)
Переход от архитектуры с шагом 17 мкм к архитектуре 12 мкм сокращает активный физический размер стандартной матрицы 640×512 почти на 50%. На производстве такое уменьшение габаритов даёт вашим командам по механике и системам два непосредственных преимущества:
- ✅ Миниатюризация оптики: Чтобы получить точно такое же поле зрения (FOV), сенсорному ядру с шагом 12 мкм требуется объектив с фокусным расстоянием примерно на 29% короче, чем у матрицы с шагом 17 мкм. Поскольку объём и масса германиевой (Ge) оптики масштабируются кубически относительно светового диаметра, переход на 12 мкм резко снижает оптическую массу и прямые затраты на материалы (BOM) при крупносерийном производстве.
- ✅ Снижение тепловой постоянной времени: Меньшие микроболометрические мостики уменьшают физическую тепловую ёмкость (C-го) каждой подвешенной пиксельной мембраны. Это сокращает время теплового отклика до диапазона 8–10 мс, обеспечивая чёткое видео без смазывания при съёмке 50 Гц/60 Гц во время высокоскоростных полётных манёвров.
SWaP-C проектирование для воздушных и мобильных платформ: разбор веса, энергопотребления и форм-фактора
Проектирование беспилотных авиационных систем (БАС), барражирующих боеприпасов, ручных прицелов и компактных наземных роботов (UGV) — это жёсткая задача балансировки размеров, массы, энергопотребления и стоимости (SWaP-C). На воздушной платформе каждый лишний грамм мёртвой полезной нагрузки требует дополнительной подъёмной силы, что увеличивает ток от электронных регуляторов скорости (ESC), быстрее разряжает полётную батарею и сокращает продолжительность работы.
Внутри герметичного подвеса или авиационного отсека ваши инженерные бюджеты тесно связаны. Масса несущего ядра определяет требуемый крутящий момент и ток удержания для бесколлекторных двигателей панорамирования и наклона. Энергопотребление превращается в паразитное тепло, которое должно отводиться от микроболометра без создания неравномерных тепловых градиентов по матрице. Оптика должна сохранять чёткую фокусировку на бесконечность при широких перепадах температуры без добавления тяжёлых и энергоёмких механических двигателей фокусировки.
Минимизация массы без ущерба для жёсткости конструкции
Устаревшие закрытые тепловизионные ядра заключают всё в толстые экструдированные алюминиевые корпуса, из-за чего только ядро полезной нагрузки весит 60–80 граммов и более. На 2-осевом или 3-осевом микроподвесе такая дополнительная масса требует более крупных бесколлекторных двигателей, более тяжёлых латунных противовесов и более массивных конструкционных кронштейнов.
OEM-модули Purpleriver с открытой платой и микрошасси — такие как Mini 256 и Mini2 640 — снижают этот конструкционный вес до лёгких 9–15 граммов. Благодаря прецизионным магниево-алюминиевым сплавам с ЧПУ и конструкционным стойкам из аэрокосмического полиэфиримида (PEI) эти сборки обеспечивают высокую механическую жёсткость и точность оптической юстировки без ухудшения работы контуров стабилизации подвеса.
Динамическое энергопотребление и тепловое равновесие внутри отсека
Энергопотребление напрямую сокращает запас хода батареи, но внутри герметичного корпуса оно создаёт ещё более неприятную проблему: тепловую обратную связь. Неохлаждаемое ядро генерирует собственный внутренний тепловой поток. В герметичном отсеке дрона это тепло нагревает внутреннюю воздушную полость и конструкционные кронштейны, создавая пространственные температурные градиенты по поверхности микроболометрического сенсора.
Наши OEM-ядра используют кремниевые ROIC со сверхнизким энергопотреблением в сочетании с заказными FPGA/ASIC с низкими токами утечки, удерживая активное энергопотребление в пределах 0,8–1,2 Вт. При номинальном питании 3,3–5,0 В постоянного тока кондуктивный теплоотвод направляется непосредственно через интерфейсные площадки с высокой теплопроводностью к шасси или внешней монтажной поверхности. Такая схема исключает горячие точки, ограничивает рост температуры внутренней воздушной полости до уровня ниже 15 °C относительно окружающей среды и позволяет бортовым алгоритмам компенсации на основе термисторов в реальном времени работать с максимальной математической стабильностью.
Высокоскоростные встраиваемые интерфейсы: нативные конвейеры MIPI-CSI2, USB 3.0 UVC и аналоговое видео
Выбор электрического и программного интерфейса — одно из самых критичных решений при интеграции. Выберете неправильную топологию — и ваша система получит декодирование кадров с нагрузкой на CPU, хрупкие кастомные драйверы, нестабильные конвейеры и пропущенные кадры прямо в разгар сопровождения цели или автономного полёта.
Встраиваемые архитектуры тепловизионной съёмки обычно опираются на три физических шинных подхода:
- ⚙️ Прямой встроенный Edge AI: Микроболометрический ROIC проходит через бортовую логику ISP и передаёт сырые 14-битные радиометрические значения в Кельвинах или предобработанное видео YUV по 2-линейной шине MIPI-CSI2 напрямую в механизм прямого доступа к памяти (DMA) системы-на-кристалле с ИИ (например, NVIDIA Jetson Orin Nano, AGX или Rockchip RK3588). Аппаратная задержка от стекла до памяти остаётся уверенно ниже 10 мс.
- ⚙️ Стандартные промышленные контроллеры и ОС: Тепловизионный модуль подключается через встроенный USB-мост, предоставляя стандартные конечные точки USB Video Class (UVC). Такой подход даёт работу plug-and-play без драйверов под Linux Video4Linux2 (V4L2) и на платформах Windows с предсказуемыми сквозными задержками около 30 мс.
- ⚙️ Тактический FPV и целеуказание с нулевой задержкой: ISP подаёт сигнал напрямую на бортовой высокоскоростной цифро-аналоговый преобразователь (ЦАП) для вывода стандартного аналогового композитного потока CVBS (NTSC/PAL) прямо на аналоговый видеопередатчик (VTX) 5,8 ГГц. Это полностью обходит буферизацию операционной системы, обеспечивая почти нулевую задержку — менее 5 мс.
Нативный MIPI-CSI2: обработка без копирования для Edge AI
Когда вы создаёте полезные нагрузки для автономной навигации, сопровождения целей или мультиспектрального слияния сенсоров, MIPI-CSI2 — бесспорный чемпион. Передавая пиксельные пакеты напрямую в системную память хоста через DMA, ваш хост-процессор вообще не касается пакетирования кадров или декодирования протокола. В требовательных сборках дронов эта архитектура без копирования экономит критически важные циклы CPU для запуска нейросетей на базе YOLO, отслеживания оптического потока и одновременной локализации и построения карты (SLAM).
Для сохранения целостности высокоскоростного сигнала при сложной межплатной разводке и непрерывных шарнирах контактных колец модули Purpleriver используют высоконадёжные микрокоаксиальные и микрошаговые соединители «плата-плата» от Amphenol. Для специализированной аппаратной сериализации, высокоскоростного мультисенсорного мостового соединения и низколатентного преобразования протоколов Purpleriver сотрудничает с инженерными специалистами, такими как JM Чип , чтобы гарантировать стабильное распределение тактового сигнала, чистый тайминг шины и надёжную защиту от электромагнитных помех (EMI) внутри плотных корпусов авионики.
Стандартный USB 3.0 UVC: гибкость без драйверов
Для настольных испытательных стендов, промышленных стендов контроля качества и x86 периферийных промышленных компьютеров стандарт USB Video Class (UVC) обеспечивает бесшовную работу по принципу plug-and-play. Модули с UVC избавляют от проблем обслуживания подписанных проприетарных драйверов ядра. Сырые 14-битные радиометрические матрицы могут быть встроены в каналы метаданных или передаваться через синхронизированные двухконечные потоки: конечная точка 0 предоставляет 8-битное псевдоцветное видео с АРУ для наблюдения оператором, а конечная точка 1 — сырые 14-битные радиометрические массивы для телеметрической записи и оценки тревог.
Устаревший аналоговый CVBS: необходим для FPV с низкой задержкой
Для недорогих барражирующих боеприпасов, расходных ударных FPV-систем и насадных ночных прицелов аналоговый композитный видеосигнал с гасящими и синхроимпульсами (CVBS) остаётся абсолютной эксплуатационной необходимостью. Поскольку аналоговое формирование исключает очереди кадров, буферы ОС и конвейеры сжатия видео, задержка от захвата фотона до передачи на ЦАП практически мгновенна (<5 мс). Пилоты, управляющие быстро движущимися летательными аппаратами через густой кустарник или внутри помещений, полагаются на эту мгновенную визуальную отзывчивость, чтобы избежать жёстких крушений.
Промышленная радиометрия: управление NUC, флагами шторки и тепловым дрейфом при крупносерийном развёртывании
Развёртывание тепловизионного оборудования в реальных условиях подвергает неохлаждаемые микроболометры massive thermal swings. Поскольку эти датчики измеряют крошечные изменения сопротивления, создаваемые падающей лучистой энергией, любое изменение температуры внутри корпуса камеры напрямую изменяет фоновое считывание самой матрицы, что приводит к серьёзной пространственной неоднородности и ложным показаниям температуры.
Шум фиксированного паттерна (FPN) и неоднородность микроболометра
Из-за мельчайших литографических и травильных отклонений, присущих производству МЭМС, каждый пиксель микроболометра на матрице в фокальной плоскости имеет немного отличающееся номинальное электрическое сопротивление, тепловую ёмкость и чувствительность. Если направить некорректированный микроболометр на полностью однородный тепловой излучатель, он выдаст шумную статичную завесу из линий и пятен, известную как шум фиксированного паттерна (FPN).
Для устранения FPN каждый модуль Purpleriver проходит детальную многоточечную радиометрическую калибровку в процессе серийного производства. Индивидуальные чувствительности пикселей отображаются в матрицы усиления и смещения, хранящиеся в энергонезависимой EEPROM модуля. Во время работы коррекция изображения в реальном времени выполняется на ПЛИС с использованием стандартного уравнения двухточечной коррекции:
Sскорректированный(x,y) = G(x,y) × [Sнеобработанный(x,y) - O(x,y)]
Где Sнеобработанный(x,y) представляет собой сырое показание АЦП-оцифровщика, O(x,y) — карта теплового смещения, специфичная для каждого пикселя, а G(x,y) — нормализованное калибровочное значение усиления. Для более подробного разбора разрешающей способности, кривых оптической MTF и высокочастотных краевых характеристик на больших дистанциях ознакомьтесь с нашим подробным руководством по производительность мини 640 тепловизионного модуля камеры.
Коррекция механическим затвором против сценовой NUC (SBNUC)
По мере нагрева или охлаждения корпуса камеры базовая карта смещения непрерывно дрейфует. Исторически неохлаждаемые тепловизионные камеры решают эту проблему, срабатывая внутренним соленоидом, который опускает непрозрачный флажок механического затвора перед матрицей каждые несколько минут. Камера рассматривает эту однородную лопасть затвора как тепловой эталон с нулевым контрастом и пересчитывает карту смещения O(x,y). Но в реальных миссиях этот механический затвор приносит две огромные проблемы:
- ❌ Зависание видео: Видеоконвейер полностью замирает на 250–500 мс, пока опускается флажок. Это целая вечность, когда вы управляете автономным дроном на скорости 20 м/с или запускаете высокоскоростные контуры нейросетевого отслеживания целей.
- ❌ Акустический стук и износ: Механический соленоид издаёт резкий акустический щелчок, который может поставить под угрозу тактические ночные операции, а также вносит физический электромеханический изнашиваемый элемент, рассчитанный на ограниченное число циклов.
Чтобы решить эту проблему, OEM-ядра Purpleriver поддерживают гибридные стратегии NUC. Системы могут использовать наши бесшумные, малоизнашиваемые миниатюрные шторки-флажки или переключаться непосредственно на программную коррекцию неоднородности на основе сцены (SBNUC). Наши механизмы SBNUC анализируют векторы оптического потока сцены и высокочастотное пространственное движение по последовательным кадрам, математически изолируя реальные тепловые особенности окружающего мира от статических паттернов FPN сенсора. Результат? Непрерывная, 100% беззатворная видеотрансляция без потери кадров и щёлкающих соленоидов.
Заводская радиометрическая калибровка по производственным партиям
Для приложений, где требуются точные значения температуры поверхности — таких как сканирование электрических подстанций, автоматизированный тепловой контроль аккумуляторных батарей или профилирование сельскохозяйственных почв — каждый цифровой пиксель должен выдавать надёжные радиометрические измерения. Во время наших крупносерийных заводских прогонов модули загружаются в автоматизированные климатические камеры, обращённые к калиброванным многоцелевым массивам чёрных тел в диапазоне рабочих температур от -20°C до +150°C (стандартный диапазон) или до +550°C (промышленный диапазон с высоким усилением). Калибровочные полиномиальные кривые записываются непосредственно в энергонезависимую память, обеспечивая повторяемость от партии к партии в пределах ±2°C или ±2% во всём рабочем окне.
OEM LWIR-ядра Purpleriver: технические характеристики и матрица объёмов
Для удовлетворения конструктивных, механических и оптических потребностей команд корпоративной интеграции Purpleriver предлагает две основные платформы микроядер для массовых OEM-закупок и оборонных поставок. Обе платформы доступны в виде голой платы или в корпусированном исполнении, предлагая гибкую оптику и стандартные для отрасли встраиваемые шины.
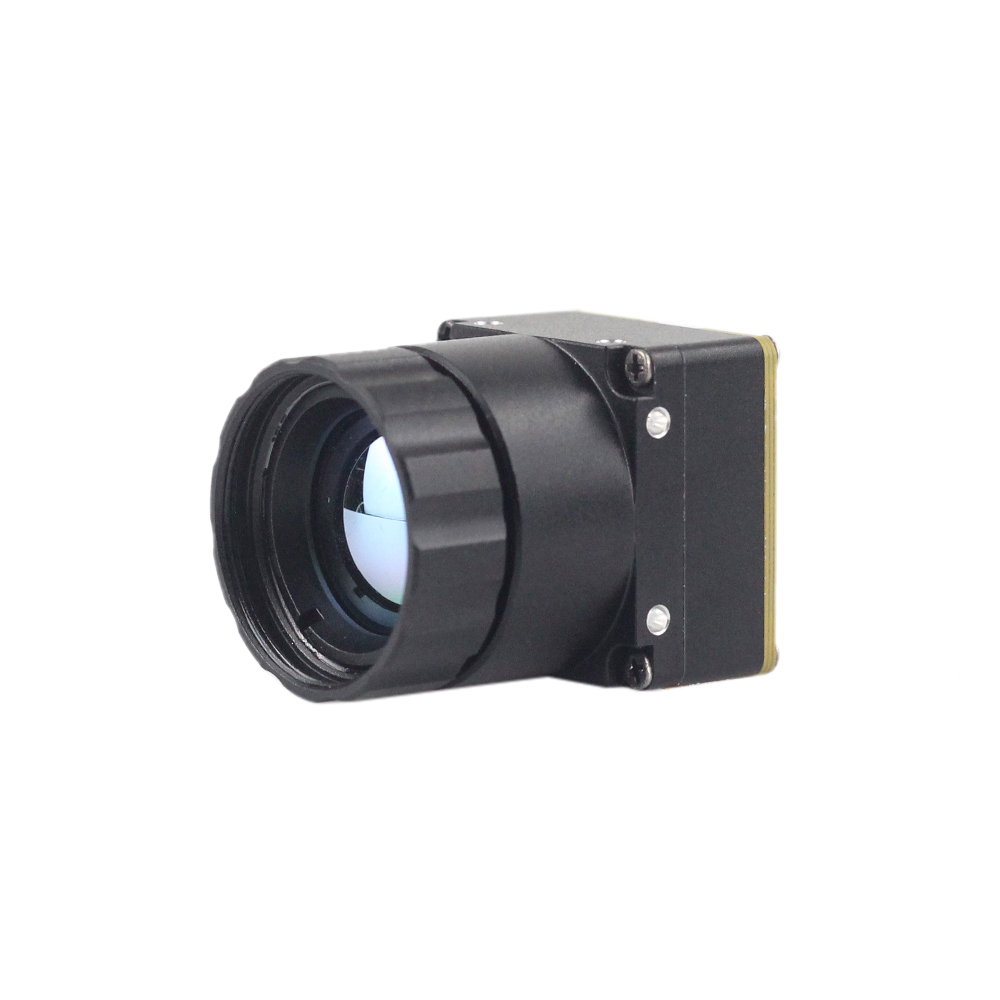
Миниатюрный неохлаждаемый длинноволновый инфракрасный тепловизионный модуль Mini 256
The → Неохлаждаемый мини-модуль тепловизионной камеры LWIR 256*192 объединяет высокопроизводительное ядро формирования изображения в ультракомпактном корпусе, разработанном специально для платформ микро-БПЛА, компактных винтовочных прицелов и тактических оборонных полезных нагрузок, таких как обнаружение наземных мин и неразорвавшихся боеприпасов. Созданный для соответствия форм-фактору и полевым характеристикам, наблюдаемым у высококлассных корпоративных тепловизионных дронов, Mini 256 использует передовые неохлаждаемые инфракрасные детекторы VOx для сверхчёткого тепловизионного изображения и точного измерения температуры. Он улавливает окружающее длинноволновое инфракрасное излучение и выдаёт исключительно однородное тепловое изображение с полными радиометрическими данными температуры по каждому пикселю.
- ✅ Разрешение и шаг пикселя: Активная матрица 256×192, высокочувствительный микроболометр VOx с шагом 12 мкм.
- ✅ Тепловая чувствительность: NETD ≤ 40 мК при f/1.0, 25°C.
- ✅ Форм-фактор и масса: Ультраминиатюрная плата без корпуса массой приблизительно 9 граммов без оптики.
- ✅ Энергопотребление: Высокооптимизированная электроника с низким энергопотреблением — менее 0,8 Вт при 3,3В–5,0В постоянного тока.
- ✅ Радиометрическая поддержка: Измерение температуры в реальном времени в диапазоне от -20°C до +150°C с точностью ±2°C.
- ✅ Основные области применения: Обнаружение мин и СВУ, роботизированное избегание препятствий, персональные тепловизионные прицелы и микро-FPV-дроны.

Модуль тепловизионной камеры Mini2 640x512 9мм для дронов
The → Неохлаждаемый инфракрасный MIPI 640 384 256 9мм тепловизионный модуль камеры для дронов — это передовое решение Purpleriver для аэросъёмки. Благодаря гибкой конфигурации разрешения (нативное 640×512 с масштабируемыми режимами бинирования до 384×288 и 256×192) это ядро поставляется с заводской юстировкой и атермализованным 9-мм оптическим узлом, специально разработанным для подвесов корпоративных дронов. Неохлаждаемый инфракрасный тепловизионный модуль Mini2 отличается чётким и резким изображением, исключительно компактными размерами и низкой себестоимостью при серийном производстве. Нативная поддержка высокоскоростных интерфейсов MIPI-CSI2 наряду со стандартными USB- и аналоговыми выходами обеспечивает вашей инженерной команде немедленную совместимость plug-and-play с современными ИИ-платами для граничных вычислений.
- ✅ Разрешение и шаг пикселя: Нативная матрица 640×512 пикселей с архитектурой пикселя 12 мкм.
- ✅ Оптика: Встроенный атермализованный германиевый объектив 9 мм, обеспечивающий широкое поле зрения для поисково-спасательных работ и ситуационной разведки.
- ✅ Тепловая чувствительность: NETD ≤ 35–40 мК при f/1.0.
- ✅ Конвейер интерфейсов: Нативный аппаратный MIPI-CSI2 (D-PHY), потоковая передача USB 3.0 UVC без драйверов и аналоговое видео CVBS с нулевой задержкой.
- ✅ Конструктивные размеры: Разработан для прямого монтажа в микроподвес, масса около 15 граммов вместе с 9-мм оптическим узлом.
- ✅ Основные области применения: Полезная нагрузка подвесов корпоративных дронов, воздушная инспекция коммунальных объектов, охрана границ, наблюдение за дикой природой и автоматизированные поисково-спасательные операции.
| Параметр | Mini 256 Неохлаждаемое LWIR-ядро | Дрон-модуль Mini2 640x512 |
|---|---|---|
| Активное разрешение | 256 × 192 пикселей | 640 × 512 пикселей (масштабируется до 384/256) |
| Архитектура детектора | Микроболометр на основе оксида ванадия (VOx) | Микроболометр на основе оксида ванадия (VOx) |
| Шаг пикселя | 12 мкм | 12 мкм |
| Спектральный диапазон | от 8 мкм до 14 мкм (LWIR) | от 8 мкм до 14 мкм (LWIR) |
| NETD (Чувствительность) | ≤ 40 мК @ f/1.0, 25°C | ≤ 35–40 мК @ f/1.0 |
| Частота кадров | 25 Гц / 50 Гц | 25 Гц / 30 Гц / 50 Гц |
| Стандартная оптическая конфигурация | Индивидуальные атермализованные крепления с фиксированным фокусом | 9-мм атермализованный широкоугольный объектив для дронов |
| Порты интерфейсов | USB (UVC) / UART / цифровой RAW | Native MIPI-CSI2 (2-lane), USB UVC, CVBS |
| Радиометрическая точность | ±2°C or ±2% of reading | ±2°C or ±2% (Full dynamic range) |
| Рабочая мощность | 3.3V – 5.0V DC, < 0.8 W | 3.3V – 5.0V DC, ≤ 1.0 W |
| Вес модуля | Approx. 9 grams (bare-board) | Approx. 15 grams (with 9mm lens) |
Контроль качества оптовых заказов, проверка MTBF и снижение рисков цепочки поставок
Executing a thermal camera module bulk order—whether you're ordering a 100-piece pilot run or signing off on an annual delivery schedule for 10,000 cores—introduces production risks that never show up during single-board desktop testing. Semiconductor yield rates, vacuum seal integrity over years of field storage, Mean Time Between Failures (MTBF), and mechanical fatigue under continuous vibration determine whether your integration rollout thrives or crashes in the field.
Every single mass production lot follows a strict verification pipeline. Semiconductor dicing of the microbolometer wafer leads into laser vacuum-seal integrity auditing. Surface Mount Technology (SMT) lines populate the multi-layer rigid-flex boards. Assembled modules enter thermal shock environmental chambers cycling across operational limits (-40°C to +85°C), before undergoing automated multi-point blackbody calibration. Dynamic multi-axis vibration testing verifies mechanical solder joints and optical alignment, followed by final serialized logging.
Wafer-Level Packaging (WLP) vs. Hermetic Metal Can Packaging
Maintaining the internal vacuum around the microbolometer die is the absolute most critical factor governing long-term sensitivity and operating life. If the vacuum envelope fails, atmospheric gas molecules leak in and conduct heat directly to the pixel bridges, completely destroying your NETD sensitivity. When planning volume procurement, you need to match your packaging method to the operational mission:
- ✅ Корпусирование на уровне пластины (WLP): In WLP manufacturing, an entire semiconductor wafer carrying hundreds of microbolometer FPAs is vacuum-bonded to an infrared-transmissive silicon cap wafer inside an ultra-clean vacuum chamber. The bonded sandwich is diced into individual sensor chips. WLP yields dramatic size and weight reductions while drastically cutting fabrication costs on high-volume runs. It represents the standard for commercial UAS, consumer robotics, and compact handheld optics.
- ✅ Hermetic Metal Can Packaging: The microbolometer die is wire-bonded into a robust ceramic or metallic tub backed by an internal sintered chemical getter that traps gas molecules over decades of service, then vacuum-sealed with a Germanium window. While heavier and more expensive, metal can packaging provides the ruggedness needed for defense programs, aerospace platforms, and extreme MIL-STD multi-decade lifespans.
For European defense and security integrators evaluating extreme low-light optical performance in field operations, detailed test records can be examined in our engineering guide on kamera termowizyjna przenikliwe oczy w ciemna noc. To review our centralized component inventory and international logistics fulfillment hubs, browse our компоненты магазина тепловизионных модулей.
Environmental Stress Screening (ESS) & Reliability Auditing
To eliminate infant mortality across bulk shipments, every Purpleriver OEM manufacturing lot undergoes rigorous Environmental Stress Screening:
- ⚙️ Thermal Shock Profiling: Production cores undergo extreme thermal cycling between -40°C and +85°C with rapid transition rates. This weed out micro-fractures in SMT solder joints, adhesive outgassing near internal optics, or coefficient of thermal expansion (CTE) mismatches between lens barrels and sensor mounts.
- ⚙️ MIL-STD-810H Vibration Profiling: Uncooled cores are secured to multi-axis electrodynamic shakers and subjected to sinusoidal and wideband random vibration sweeps (20 Hz to 2,000 Hz reaching 6.06 grms). This replicates years of brutal drone motor harmonics, piston engine vibration, and tracked military transport.
- ⚙️ Automated Bad-Pixel Replacement Auditing: Microbolometers can develop blinking or drifting pixels under high thermal and mechanical shock. Automated machine vision stations test every sensor, ensuring dead pixels are mapped, isolated, and interpolated using neighboring pixel matrices in non-volatile flash, delivering 100% cosmetic and functional compliance upon receipt.

Раздел подробных технических часто задаваемых вопросов
How do these thermal camera modules handle real-time low-latency streaming on platforms like Raspberry Pi or Jetson?
Purpleriver OEM cores are built entirely around low-latency embedded pipelines. Connecting over native 2-lane MIPI-CSI2 to an NVIDIA Jetson (Nano, Orin NX, AGX) or Raspberry Pi CM4/CM5 pushes raw thermal packets straight into system Direct Memory Access (DMA) ring buffers. Using our production-grade Linux V4L2 drivers and lean C++ SDKs, glass-to-memory latency stays locked between 10 ms and 30 ms. The host CPU gets unbroken 14-bit radiometric Kelvin streams or pre-mapped YUV video at full 25Hz, 30Hz, or 50Hz refresh rates, giving you rock-solid deterministic timing for collision avoidance, automated target recognition, and rapid gimbal stabilization.
What ensures image consistency when scaling from single-unit testing to a bulk order?
Each module is clamped into automated robotic test stations inside climate-controlled chambers facing precision extended-area blackbody emitters traceable to national standards. The automated system stress-tests the array across wide ambient envelopes (-20°C to +60°C) and target scenes (-20°C to +150°C/550°C). Unit-specific gain matrices, two-point offset tables, bad-pixel maps, and polynomial curves are flashed directly to the core's on-board non-volatile memory. Automated optical collimation fixtures ensure that MTF, infinity focus, and optical centration match your exact mechanical tolerances. Whether you're ordering an initial run of 10 cores or scaling to a framework shipment of 5,000 units, every single camera outputs matching thermal data and spatial clarity out of the box.
Are these modules compact and lightweight enough for custom FPV builds and modular scopes?
For manual FPV piloting, our cores support native analog CVBS (NTSC/PAL) right alongside digital lines. The analog signal bypasses all frame and compression buffering to feed directly into standard 5.8 GHz analog video transmitters, delivering sub-5 ms latency for high-speed maneuvering around tight obstacles. Supported by precision athermalized optics ranging from wide-angle 9mm lenses to telephoto setups, you can drop these cores into aerodynamic drone pods or modular weapon optics without throwing off platform balance.
OEM Bulk Order Procurement Blueprint: Engineering Integration Process
To keep your program on schedule from initial design sign-off to full factory delivery, our applications engineering team runs a proven 5-stage qualification process for bulk accounts:
- ⚙️ Optical & Interface Alignment: Joint engineering review to nail down focal plane resolution (256×192 vs. 640×512), optical focal lengths (such as 9mm wide FOV), and low-level bus topologies (MIPI-CSI2, USB UVC, or CVBS).
- ⚙️ Evaluation Staging & SDK Bring-Up: Fast-track delivery of developer kits equipped with breakout testing boards, ribbon cabling, and full Linux/ROS kernel documentation.
- ⚙️ Mechanical & Thermal Path Verification: Reviewing structural CAD integration, confirming gimbal center of gravity, and designing passive conduction paths to host enclosures.
- ⚙️ Pilot Lot Validation: Pre-production run of 50 to 100 modules subjected to full environmental stress screening and calibration audits inside customer test jigs.
- ⚙️ Scheduled High-Volume Production: Full-rate production delivery backed by serialized calibration logs, rigorous QA documentation, and guaranteed long-term component availability.
Get in touch with our OEM engineering team today to review your project SWaP budget, request custom pinout documentation, and schedule sample evaluation kits for your integration bench.
📚 Ссылки и дополнительная литература
- Отраслевой стандарт: High-reliability interconnect systems and micro-pitch board-to-board solutions: Amphenol
- Отраслевой стандарт: Advanced embedded video conversion, serialization, and high-speed processing architectures: JM Чип
- Связанное руководство: Comprehensive optical resolving performance and Modulation Transfer Function analysis: Оценка производительности мини-модуля тепловизионной камеры 640
- Связанное руководство: Operational documentation and night reconnaissance tactical capabilities: Kamera termowizyjna przenikliwe oczy w ciemna noc
- Связанное руководство: Industrial components catalog and global inventory distribution pathways: Компоненты магазина тепловизионных модулей