MIPI-ядро тепловизионной съёмки: встраиваемое зрение высокого разрешения для дронов и периферийного ИИ
16 сентября 2026 г.
Неохлаждаемое ядро тепловизионной камеры MIPI: руководство по встраиваемому зрению высокого разрешения для дронов и робототехники
17 сентября 2026 г.
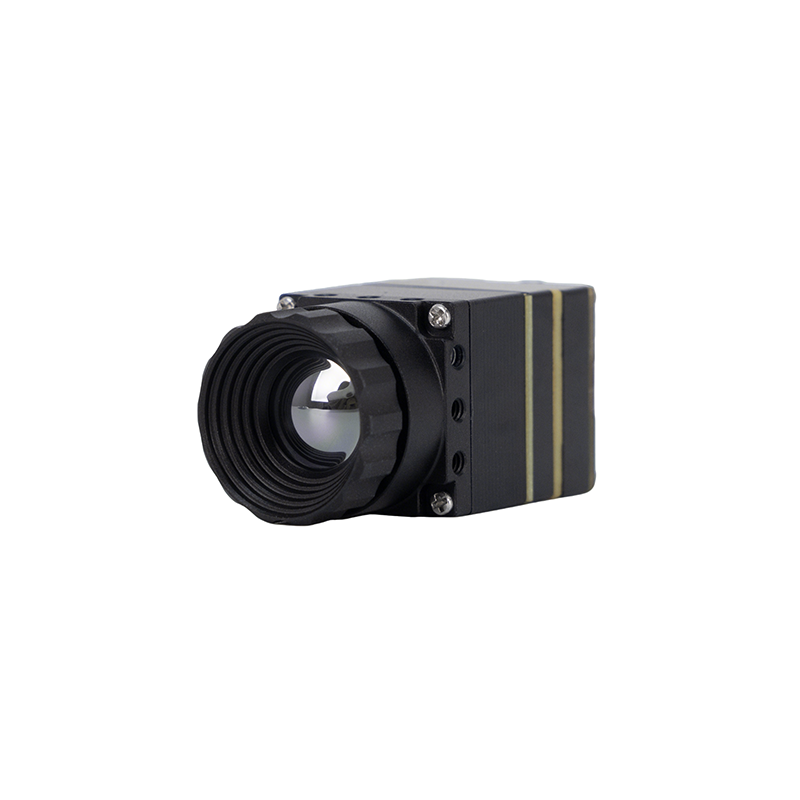
640x512 MIPI тепловизионный модуль: OEM-ядро камеры высокого разрешения для дронов и встраиваемого ИИ
В современных автономных аэрокосмических и интеллектуальных периферийных системах традиционное оптическое зрение даёт сбои в условиях ухудшенной видимости (DVE) — включая ночные операции при нулевой освещённости, густой туман, плотный дым и густую растительность. Интеграция высокоразрешающего неохлаждаемого длинноволнового инфракрасного (LWIR) ядра формирования изображения больше не является опцией; это базовое требование для критически важной ситуационной осведомлённости и сопровождения целей. Для инженеров встраиваемых систем и архитекторов полезной нагрузки 640x512 MIPI тепловизионный модуль представляет собой оптимальное сочетание пространственной точности, тепловой чувствительности и строгой оптимизации по размерам, весу, мощности и стоимости (SWaP-C). Устраняя протокольные накладные расходы, задержки многокристальных мостов и узкие места центрального процессора, типичные для устаревших решений потоковой передачи по USB или Ethernet, нативные ядра MIPI CSI-2 передают необработанные матрицы тепловых сенсоров напрямую в аппаратные конвейеры ISP и GPU.
Выбор подходящего микроболометрического ядра требует аналитической оценки аппаратных соединений, физики шага пикселя, радиометрической точности и доступности программных драйверов на уровне ядра. Переход от устаревших сенсоров с шагом 17 мкм к современным матрицам фокальной плоскости (FPA) с корпусированием на уровне пластины (WLP) и шагом 12 мкм позволяет системным интеграторам сократить вес оптической сборки более чем на 401ТП3Т, одновременно увеличив разрешение в четыре раза по сравнению с устаревшими базовыми решениями 384×288. Этот технический обзор представляет анализ неохлаждаемых тепловизионных ядер 640x512, раскрывая физику сенсоров, аппаратное сопряжение MIPI CSI-2, развёртывание драйверов встраиваемого Linux и оптимизацию мультисенсорной полезной нагрузки для беспилотных летательных аппаратов (БПЛА) следующего поколения и периферийных ИИ-платформ.
Содержание
- 👉 Архитектура MIPI CSI-2 против устаревших встраиваемых тепловизионных интерфейсов
- 👉 Физика неохлаждаемого микроболометра: преимущество шага пикселя 12 мкм
- 👉 Реальные спецификации OEM-продуктов: линейка ядер Mini2 и MD Series
- 👉 Проектирование полезной нагрузки БПЛА по SWaP-C и авиационная интеграция
- 👉 Конвейеры периферийного ИИ: обработка тепловизионных потоков 640x512 на Linux/RTOS
- 👉 Электрические стандарты, распиновка и механическое сопряжение
- 👉 Технические вопросы по промышленному проектированию
Архитектура MIPI CSI-2 против устаревших встраиваемых тепловизионных интерфейсов
1 Прямой доступ к памяти (DMA) и конвейеры ISP без копирования
Традиционные интеграции встраиваемых инфракрасных камер в значительной степени полагаются на шины USB 2.0/3.0 (UVC) или Ethernet (GigE Vision). Хотя эти потребительские и промышленные интерфейсы удобны для стендового прототипирования, они вносят серьёзные издержки пакетирования, недетерминированные задержки пакетов и множественные копирования памяти из пространства ядра в пользовательское пространство. В высокопроизводительной автономной навигации, целеуказании и периферийном интеллекте 640x512 MIPI тепловизионный модуль полностью устраняет эти узкие места, работая нативно по протоколу Mobile Industry Processor Interface Camera Serial Interface 2 (MIPI CSI-2).
В типичном конвейере USB 3.0 или GigE Vision необработанные цифровые отсчёты с интегральной схемы считывания (ROIC) микроболометра оцифровываются, проходят через промежуточный микроконтроллер или мост USB-интерфейса, преобразуются в пакеты массовой передачи, обрабатываются прерываниями контроллера хоста и копируются через сетевые/USB-буферы ОС, прежде чем достигнуть пользовательского прикладного пространства. Эта программно-нагруженная последовательность влечёт сквозную задержку от 30 до 80 миллисекунд и потребляет от 151ТП3Т до 251ТП3Т вычислительной пропускной способности центрального процессора хоста.
И наоборот, нативный конвейер MIPI CSI-2 передаёт несжатые 14-битные или 16-битные необработанные цифровые тепловизионные значения пикселей напрямую от встроенного в кристалл аналого-цифрового преобразователя (АЦП) через сверхмаломощный передатчик MIPI D-PHY. Дифференциальные линии данных поступают непосредственно в аппаратный приёмник CSI главного процессора. Благодаря сочетанию этого физического соединения с прямым слоем драйвера Video4Linux2 (V4L2), использующим примитивы механизма прямого доступа к памяти (DMA), буферы памяти выделяются непосредственно в единой системной памяти. Вычислительные модули на таких платформах, как NVIDIA Jetson Orin Nano, AGX Orin или NXP i.MX8M, считывают необработанные данные матрицы в фокальной плоскости (FPA) через указатели общей памяти с нулевой нагрузкой на ЦП. Такая архитектура сокращает задержку от стекла до памяти до неощутимых 2–5 миллисекунд, высвобождая критически важные вычислительные циклы для инференса нейронных сетей в реальном времени и низколатентного управления полётом.
2 Анализ задержки, протокольных издержек и джиттера: MIPI против USB3 против GigE
Для замкнутых систем, таких как высокоскоростная навигация дронов, манёвренные платформы противодействия БПЛА и динамические следящие подвесы, временна́я детерминированность видеоконвейера так же критична, как и его пространственное разрешение. Неограниченный джиттер, вносимый программными стеками, может дестабилизировать фильтры Калмана и нарушать высокоскоростные контуры визуально-инерциальной одометрии (VIO).
| Метрика | Нативный MIPI CSI-2 (Purpleriver Mini2) | USB 3.0 (класс UVC) | GigE Vision (промышленный RJ45) | Цифровой видеопорт (параллельный DVP) |
|---|---|---|---|---|
| Цифровой MIPI CSI-2 | < от 2 до 5 мс | от 30 до 80 мс | от 25 до 60 мс | < 5 мс |
| Детерминированность задержки | Жёсткое реальное время (джиттер < 0,2 мс) | Недетерминированная (±12 мс) | Полудетерминированная (±4 мс) | Жёсткое реальное время (< 0,2 мс) |
| Нагрузка на ЦП хоста | < 3% (управление через DMA) | от 12% до 28% (привязка к прерываниям) | от 8% до 18% (привязка к сетевому стеку) | < 3% (прямая запись в память) |
| Площадь межсоединения | Ультратонкий FPC / микрокоаксиал | Громоздкий USB-C / Micro-B | Тяжёлый экранированный CAT6 / RJ45 | Широкий ленточный кабель (20–30 контактов) |
| ЭМИ / РЧ-сигнатура | Ультранизкая (дифференциальная 200 мВ) | Умеренная (гармонические помехи) | Низкая (трансформаторная развязка) | Сильная (полные перепады КМОП 3,3 В) |
С точки зрения электромагнитной совместимости (ЭМС) параллельные цифровые интерфейсы (DVP) переключают от 16 до 24 несимметричных трасс на высоких частотах с полными логическими перепадами КМОП 3,3 В или 1,8 В. Это создаёт значительные радиочастотные помехи (РЧП), способные снижать чувствительность расположенных рядом приёмопередатчиков GPS, RTK и телеметрии в тесных отсеках авионики БПЛА. MIPI CSI-2 работает на физическом уровне низковольтной дифференциальной передачи сигналов (LVDS) со сверхмалым размахом сигнала около 200 мВ. Плотно связанные пары дифференциальных трасс обеспечивают превосходное подавление синфазных помех и практически полностью устраняют паразитное электромагнитное излучение.
3 Топологии линий D-PHY для высокочастотных потоков LWIR
Физический уровень (PHY) неохлаждаемого тепловизионного ядра 640x512 использует спецификацию MIPI Alliance D-PHY с прямой синхронной тактовой схемой от источника. Стандартное развёртывание использует одну дифференциальную тактовую линию и одну или две дифференциальные линии данных.
Расчет требуемой пропускной способности необработанного цифрового сигнала демонстрирует, насколько эффективно MIPI обеспечивает передачу несжатых тепловизионных видеопотоков:
Всего пикселей на кадр = 640 × 512 = 327 680 пикселей
Бит на пиксель (несжатый исходный 14-битный в 16-битном контейнере) = 16 бит
Данные на кадр = 327 680 × 16 бит = 5 242 880 бит (~5,24 Мбит)
Пропускная способность при частоте кадров 50 Гц = 5 242 880 бит × 50 кадров/с = 262,14 Мбит/с
Накладные расходы линейного протокола и кадровой синхронизации (~20% гасящих интервалов по горизонтали/вертикали) = ~315 Мбит/с
Одна линия MIPI D-PHY v1.1 легко поддерживает скорость до 1,5 Гбит/с, а D-PHY v1.2 масштабируется до 2,5 Гбит/с на линию. Таким образом, одна дифференциальная линия данных может легко передавать 16-битный тепловизионный поток 640×512 на частоте 50 или 60 Гц. Настройка ядра на использование двух дифференциальных линий данных позволяет инженерам вдвое снизить тактовую частоту передачи примерно до 150–200 МГц. Такое снижение тактовой частоты повышает целостность сигнала на протяжённых шарнирных гибких плоских кабелях (FFC), проложенных через контактные кольца трёхосевого бесколлекторного подвеса.
Физика неохлаждаемого микроболометра: преимущество шага пикселя 12 мкм
1 Пространственное разрешение, диапазоны DRI и преимущества оптических размеров
Неохлаждаемые микроболометры работают за счёт преобразования падающего длинноволнового инфракрасного излучения (от 8 до 14 мкм) в измеримое изменение электрического сопротивления на термоизолированной микромембране. Физический шаг — расстояние между центрами соседних пикселей детектора — является важнейшим фактором, определяющим оптическую физику, тепловую чувствительность и общую массу оптико-электронной полезной нагрузки.
При эквивалентном оптическом поле зрения фокусное расстояние объектива масштабируется прямо пропорционально шагу пикселя:
f = (p × d) / Ht
где f — фокусное расстояние объектива, p — шаг пикселя, d — расстояние до цели, а Ht — высота цели, проецируемая на детектор. При переходе от старых детекторов с шагом пикселя 17 мкм к современному ядру микроболометра 12 мкм, фокусное расстояние, необходимое для достижения идентичного мгновенного поля зрения (IFOV), уменьшается примерно на 29,4%:
Мгновенное поле зрения = p / f
Поскольку физический объём и масса германиевой (Ge) инфракрасной оптики масштабируются кубически с фокусным расстоянием при фиксированной светосиле (f/число), матрица с шагом 12 мкм позволяет инженерам использовать компактную оптику 9 мм вместо эквивалентной оптики ~13 мм на датчике 17 мкм. Германий плотен (5,323 г/см³) и дорог в шлифовке, нанесении покрытий и монтаже. Уменьшение светового диаметра оптики снижает массу линзы на 40–60%, значительно уменьшая инерцию двигателя подвеса и повышая полосу пропускания механической стабилизации на воздушных платформах. Для более подробного разбора физики тепловых детекторов и механизмов теплового сопротивления ознакомьтесь с нашим подробным техническим руководством по физическим принципам тепловидения.
По стандартизированным критериям Джонсона дальности обнаружения цели для стандартной человеческой цели (1,8 м × 0,5 м) при использовании объектива 9 мм f/1,0 на матрице 12 мкм 640×512 значительно возрастают:
- 🎯 Обнаружение (2 пикселя на критический размер): ~720 метров дистанции с немедленными сигналами ситуационного оповещения
- 🎯 Распознавание (от 6 до 8 пикселей на критический размер): ~190 метров дистанции, позволяющей отличить персонал от диких животных
- 🎯 Идентификация (12+ пикселей на критический размер): ~95 метров дистанции, позволяющей различать тактические позы и детали снаряжения
2 Тепловая чувствительность (NETD < 40 мК) и пороги шума
Эквивалентная шуму разность температур (NETD) представляет собой минимальное тепловое изменение, которое инфракрасная сенсорная матрица может разрешить до того, как её сигнал будет замаскирован собственным шумом. Выражаемая в милликельвинах (мК), более низкая величина NETD означает более высокую чувствительность, более чёткое определение границ и превосходный контраст изображения в однородных средах с малой разницей температур, таких как открытые морские пространства, пасмурное небо или плотный дождь.
Высокопроизводительные OEM-модули, такие как Purpleriver Mini2 обеспечивают исключительные NETD < 40 мК (измерено при f/1.0, 300K, 50 Гц). Такой низкий уровень шума достигается за счёт трёх инженерных краеугольных камней:
- ⚙️ Тонкие плёнки оксида ванадия (VOx): VOx обеспечивает высокий температурный коэффициент сопротивления (TCR) в диапазоне от 2% до 3% на кельвин в сочетании с существенно более низким фликкер-шумом 1/f по сравнению с микроболометрами на аморфном кремнии (α-Si).
- ⚙️ Вакуумная упаковка на уровне пластины (WLP): Современное производство WLP герметично запаивает матрицу микроболометров под высоким вакуумом на уровне пластины. Устранение молекул воздуха внутри полости предотвращает паразитный конвективный теплообмен между подвешенной мембраной и защитным окном, максимизируя передачу энергии от входящих фотонов.
- ⚙️ Встроенная на кристалле коррелированная двойная выборка (CDS): Интегральная схема считывания напрямую интегрирует аналоговую низкочастотную фильтрацию и каскады CDS на каждом столбцовом усилителе, подавляя шум теплового сброса (kTC) до того, как необработанные отсчёты поступают в высокоскоростной АЦП.
3 Бесшторные алгоритмы против механической калибровки NUC
Микроболометры подвержены вызванному температурой дрейфу базовой линии, обусловленному колебаниями окружающей температуры, нагревом внутренней электроники и теплопроводностью корпуса. Традиционно камеры используют механический шторный затвор — соленоидный флажок из медно-бериллиевого сплава, — который периодически опускается перед матрицей для получения изотермического эталона для коррекции неоднородности (NUC). Однако механические шторные затворы имеют три существенных эксплуатационных недостатка:
- ⚠️ Штрафы за замирание видео: Механические шторные затворы прерывают видеопоток на 500–1500 миллисекунд, замораживая системы сопровождения цели и ослепляя контуры управления навигацией во время критических манёвров.
- ⚠️ Механический отказ привода: Соленоид является механической точкой отказа, склонной к заклиниванию при длительной высокочастотной вибрации или ударных нагрузках с высокими перегрузками.
- ⚠️ Акустическая заметность: Слышимый щелчок, возникающий при срабатывании шторного затвора, нарушает скрытность во время тактических воздушных операций ISR.
Чтобы преодолеть эти ограничения, усовершенствованные модули 640x512 интегрируют высокопорядковые беззатворный алгоритмический NUC. Эти алгоритмы считывают данные с нескольких терморезисторов реального времени, размещённых по периметру FPA, на керамическом корпусе и оправе объектива. Встроенный FPGA или DSP использует эти показания для интерполяции динамических компенсационных значений из заводских многоточечных калибровочных таблиц. В сочетании с оценкой движения на основе сцены пространственный дрейф корректируется в реальном времени без заморозки кадра. Результат — непрерывная, бесшумная и твердотельная потоковая передача видео 50 Гц/60 Гц, необходимая для непрерывного отслеживания целей на основе нейронных сетей.
Реальные спецификации OEM-продуктов: линейка ядер Mini2 и MD Series
Ниже мы рассмотрим две камерные сердцевины промышленного класса от Purpleriver, разработанные для удовлетворения различных требований встраиваемых авиационных и промышленных конструкций. Оба модуля опираются на глубокую системную экспертизу Гонконгского университета науки и технологий (HKUST) и бывших системных архитекторов Huawei HiSilicon, что обеспечивает высокую радиометрическую точность, низкое энергопотребление и гибкую настройку интерфейсов.
Пример 1: Неохлаждаемый инфракрасный тепловизионный модуль Mini2 640x512 9 мм для дронов
The → Модуль Mini2 640x512 9 мм разработан специально для авиационных систем с ограничениями по SWaP, многороторных дронов и компактных самолётов с неподвижным крылом. Оснащённый высокоразрешающим VOx-микроболометром 640x512 с шагом пикселя 12 мкм, этот модуль обеспечивает исключительно чёткое тепловизионное изображение при чрезвычайно малых габаритах и минимальном весе. Его нативный интерфейс MIPI CSI-2 обеспечивает цифровую потоковую передачу видео с нулевой задержкой непосредственно во встроенные главные процессоры, что делает его идеальным для автономной навигации, обнаружения объектов с помощью ИИ и полезной нагрузки для поисково-спасательных операций.

| Разрешение и матрица | Фокальная плоскостная матрица 640 × 512 |
| Шаг пикселя | 12 мкм оксид ванадия (VOx) |
| Тепловая чувствительность (NETD) | < 40 мК (при f/1.0, 300K, 50 Гц) |
| Частота кадров | Нативный вывод в реальном времени 50 Гц / 60 Гц |
| Нативный интерфейс | Прямой MIPI CSI-2 (1-канальный или 2-канальный D-PHY) |
| Стандартная оптика | 9 мм атермализованный германиевый объектив (f/1.0, HFOV ~48.7°) |
| Потребляемая мощность | < 0,8 Вт (типичный режим работы) |
| Размеры и вес | ~21 мм × 21 мм × 23 мм | < 20 граммов (включая объектив) |
Пример 2: Тепловизионный модуль Purpleriver серии MD 384x288
The → Тепловизионный модуль серии MD 384x288 разработан для промышленной точности, критически важного охранного видеонаблюдения, мониторинга состояния и универсальной интеграции в робототехнику. Построенный на неохлаждаемом VOx-сенсоре 12 мкм, он обеспечивает выдающуюся тепловую чувствительность и чёткий контраст. Отличительной особенностью серии MD является универсальность мультиинтерфейса: поддержка выходов MIPI, USB и аналогового CVBS на единой платформе. Такая гибкость позволяет инженерам быстро создавать прототипы с использованием USB и плавно переходить на MIPI CSI-2 с низкой задержкой для серийного производства.
| Разрешение и матрица | Фокальная плоскостная матрица 384 × 288 |
| Шаг пикселя | VOx-микроболометр 12 мкм |
| Тепловая чувствительность (NETD) | < 40 мК (при f/1.0, 25°C, 50 Гц) |
| Видеоинтерфейсы | Мультиинтерфейс: нативный MIPI CSI-2 / USB 2.0 / аналоговый CVBS |
| Точность измерений | Радиометрическая точность: ±2°C или ±2% показания |
| Возможности настройки | Полная OEM/ODM-настройка объективов, несущих плат и встроенного ПО |
| Потребляемая мощность | < 1,1 Вт (полное состояние мультиинтерфейсного приёмопередатчика) |
| Размеры и вес | Прибл. 25 мм × 25 мм × 26 мм | < 28 граммов |
Для системных интеграторов, взвешивающих архитектурные компромиссы между различными форм-факторами, разрешениями и ограничениями полезной нагрузки, прочитайте наше подробное руководство по выбору неохлаждаемых тепловизионных модулей.
Проектирование полезной нагрузки БПЛА по SWaP-C и авиационная интеграция
1 Тепловыделение и пассивная теплопередача в закрытых подвесах
Современные миниатюрные двухсенсорные подвесы для дронов представляют собой жёсткие условия эксплуатации: они плотно герметизированы по стандартам IP65 или IP67 для защиты от влаги, песка и пыли, что исключает возможность использования активных вентиляторов охлаждения или открытых вентиляционных отверстий. В этих герметичных корпусах внутренняя электроника тепловизионного модуля (FPGA, ROIC и регуляторы питания) рассеивает от 0,6 Вт до 1,1 Вт непрерывного тепла.
Если не управлять этим теплом, оно накапливается внутри корпуса, повышая температуру механической конструкции камеры. Такой нагрев может создавать паразитные тепловые градиенты по матрице сенсора, вызывая неравномерный тепловой дрейф, повышая уровень шума NETD и ухудшая общий контраст изображения. Чтобы сохранить высокую тепловую чувствительность, разработчики полезной нагрузки должны создать непрерывный пассивный тепловой путь:
- ⚙️ Кондуктивное соединение с шасси: Задний корпус ядра должен быть механически соединён непосредственно с алюминиевой рамой подвеса (например, из фрезерованного алюминия 6061-T6) с использованием высокоэффективного материала с фазовым переходом (PCM) или мягкой теплопроводящей прокладки с теплопроводностью не менее 3,0 Вт/м·К.
- ⚙️ Тепловая развязка от двигателей: Бесколлекторные двигатели подвеса могут сильно нагреваться при высоких нагрузках стабилизации. Используйте конструкционные теплоизоляторы — например, керамические шайбы или высокотемпературные стойки из FR-4 — чтобы изолировать оптическое ядро от креплений двигателей, не допуская возврата тепла двигателей в тепловой детектор.
- ⚙️ Конструктивное рассеивание тепла: Внешняя оболочка подвеса должна служить основной конвективной границей охлаждения, отводя тепло в нисходящий поток от пропеллеров во время полёта.
2 Удары, виброизоляция и аэродинамическая компоновка
Дроны создают интенсивные высокочастотные вибрационные профили, в основном обусловленные частотами оборотов двигателей (обычно от 80 Гц до 400 Гц) и аэродинамической турбулентностью по планеру. Эти вибрации могут вызывать оптическое размытие, расшатывать тонкошаговые разъёмы FPC и нарушать фокусировку на неатермализованных объективах.
Для обеспечения долговременной механической надёжности:
- ✅ Прочные тонкошаговые межсоединения: Избегайте незакреплённых разъёмов с нулевым усилием вставки (ZIF) на фрикционной посадке. Вместо этого используйте фиксирующиеся разъёмы «плата-плата» или «плата-FPC», например ультракомпактные микросоединители с высокой удерживающей способностью производства Molex. Эти разъёмы сохраняют целостность контакта выводов при длительных многоосевых ударах свыше 50G.
- ✅ Фиксация оптических элементов: Объективы в сборе должны быть выровнены на заводе и закреплены с помощью конструкционных резьбовых клеев с низким газовыделением (например, Loctite 222 или специализированных эпоксидных составов УФ-отверждения), чтобы предотвратить оптический дрейф при повторяющихся тепловых и вибрационных циклах.
- ✅ Атермализованная оптика: Неохлаждаемые длинноволновые ИК-объективы должны сохранять чёткую оптическую фокусировку в широком диапазоне температур (от -40°C до +80°C). Оптомеханическая атермализация объединяет оптические элементы с корпусами-тубусами из материалов с противоположными коэффициентами теплового расширения (КТР), автоматически поддерживая резкую фокусировку без громоздких и энергозатратных механических механизмов автофокусировки.
3 Радиометрические и нерадиометрические реализации прошивки
При выборе теплового модуля 640x512 MIPI системные архитекторы должны оценить, требуется ли для их задачи получение истинных радиометрических температурных данных или оптимизированное визуальное отслеживание:
| Параметр | Радиометрическая прошивка | Нерадиометрическая (визуальная съёмка) |
|---|---|---|
| Output Data | Linearized Kelvin temperatures (14/16-bit integer) | Dynamic contrast-stretched imagery (8/14-bit) |
| Factory Calibration | Multi-temperature blackbody calibration curves | Two-point uniform field calibration |
| Primary Mission | Grid inspection, solar farm maintenance, wildfire detection | ISR flight, tactical night vision, hunter-killer target loops |
| Конвейер обработки | Atmospheric, emissivity, and distance compensation | Edge enhancement, local tone mapping, histogram equalizing |
Конвейеры периферийного ИИ: обработка тепловизионных потоков 640x512 на Linux/RTOS
5.1 V4L2 Driver Framework and Device Tree Overlays
To integrate a 640x512 MIPI thermal module on embedded Linux platforms (such as NVIDIA JetPack, Yocto Project, or custom Linux distributions), the camera is implemented as a V4L2 subdevice. The system controls the core via an I2C control bus and captures streaming video across the MIPI CSI-2 interface.
The hardware architecture is defined using a Device Tree Overlay (DTS) file. The overlay maps the peripheral connections, sets the internal reference clock frequencies, configures the hardware reset GPIOs, and assigns the MIPI CSI-2 data lanes:
// Purpleriver Mini2 640x512 MIPI CSI-2 Device Tree Snippet
/dts-v1/;
/plugin/;

/ {
    fragment@0 {
        target = <&i2c_bus1>;
        __overlay__ {
            #address-cells = <1>;
            #size-cells = <0>;

            thermal_cam: camera_core@38 {
                compatible = "purpleriver,mini2-640";
                reg = <0x38>;
                status = "okay";

                clocks = <&bpmp_clks 12>;
                clock-names = "extcore_clk";
                reset-gpios = <&gpio 21 0>;

                port {
                    cam_out: endpoint {
                        remote-endpoint = <&csi_in_ep>;
                        clock-lanes = <0>;
                        data-lanes = <1>;
                        link-frequencies = /bits/ 64 <240000000>;
                        bus-type = <4>; /* MIPI CSI-2 D-PHY */
                    };
                };
            };
        };
    };
};
The kernel driver exposes controls for setting NUC mode, setting color palettes, and updating integration times via standard V4L2 IOCTL interfaces. Video frames stream directly into DMA-allocated ring buffers mapped through V4L2_MEMORY_MMAP или V4L2_MEMORY_DMABUF, providing clean, zero-copy user-space access.
5.2 14-Bit Raw to 8-Bit Dynamic Range Compression (AGC & CLAHE)
Microbolometers natively capture broad thermal dynamic ranges, outputting 14-bit or 16-bit raw digital signals (spanning 16,384 to 65,536 discrete intensity steps). However, standard display systems and edge neural networks operate on 8-bit image formats ([0, 255]).
Applying naive linear quantization across a broad 14-bit input compresses subtle thermal differences into negligible variations, obscuring low-contrast targets like humans in warm environments. To maintain target clarity, modern embedded pipelines use dynamic range compression algorithms:
- ⚙️ Адаптивная эквализация гистограммы с ограничением контраста (CLAHE): CLAHE operates over local contextual tiles across the thermal frame rather than equalizing the entire scene uniformly. It applies a clip limit to local histograms to prevent over-amplifying sensor noise in low-gradient areas like flat skies, calm water, or smooth terrain.
- ⚙️ Цифровое улучшение детализации (DDE): The raw thermal frame is split into a low-frequency base layer (representing overall scene temperatures) and a high-frequency detail layer (containing sharp silhouette edges, textures, and thermal gradients). The high-frequency detail layer is amplified, recombined with the equalized base layer, and mapped into the target 8-bit space, preserving critical edge definition.
For additional perspectives on image processing and diverse deployment scenarios for thermal sensors across modern industry, read our overview of everyday and practical applications of thermal cameras.
5.3 Real-Time TensorRT and Deep Learning Inference at the Edge
Streaming a 640x512 thermal feed via MIPI directly into unified memory on an embedded edge compute module (such as the NVIDIA Jetson Orin platform) provides significant advantages for running deep learning object detection pipelines. High-speed CUDA kernels preprocess the incoming 14-bit frames—handling CLAHE compression, normalization, and color mapping—directly inside GPU memory without round-tripping data through host RAM.
Once converted to FP16 or INT8 tensors, the thermal frames feed directly into neural networks optimized with NVIDIA TensorRT—such as YOLOv8s, YOLOv10, or RT-DETR. Because long-wave infrared sensors capture raw thermal emissions rather than reflected visible light, the inference pipeline performs consistently in total darkness, through dense smoke, and amid direct optical glare. Running a TensorRT-optimized INT8 YOLO model on a 640x512 stream on an Orin Nano executes in approximately 4 to 6 milliseconds, maintaining an unbroken, high-confidence target tracking loop at 50 frames per second.
Электрические стандарты, распиновка и механическое сопряжение
Designing high-speed carrier boards for a 640x512 MIPI thermal module requires careful high-frequency PCB layout and stable, low-noise power distribution. Noise on digital lines can easily couple into the microbolometer's sensitive analog readout circuitry, directly degrading the sensor's NETD performance.
| Pin Range | Signal Designation | Signal Type | Routing & Layout Engineering Guidance |
|---|---|---|---|
| Pin 1, 4 | VDD_IN (3.3V - 5.0V) | Power Rail | Power with low-noise LDO regulator (<15µV RMS). Add 0.1µF and 10µF bypass caps near pins. |
| Pin 2, 3 | GND | Reference Ground | Connect to an unbroken ground return plane directly under high-speed differential pairs. |
| Pin 5, 6 | I2C_SDA / I2C_SCL | Open Drain Control | Standard I2C bus (supports 400kHz Fast-mode). Place external 2.2kΩ pull-up resistors to 1.8V/3.3V. |
| Pin 7, 8 | RESET_N / TRIG_IN | CMOS Digital I/O | Active-low hardware reset; optional external hardware frame-sync pulse input for stereoscopic capture. |
| Pin 10, 11 | MIPI_CLK_P / N | Differential Pair | 100Ω ± 10% differential impedance. Keep intra-pair trace length matching within 0.15mm. |
| Pin 13, 14 | MIPI_DATA0_P / N | Differential Pair | 100Ω ± 10% differential impedance. Route over continuous ground with zero split planes. |
| Pin 16, 17 | MIPI_DATA1_P / N | Differential Pair | Optional second MIPI data lane for lower clock frequencies across long FPC runs. |
Key routing rules for embedded carrier boards:
- ⚙️ Strict Impedance Control: All MIPI CSI-2 differential traces must be routed with tightly controlled 100Ω differential impedance (±10%). Avoid using vias where possible; when layer transitions are required, place complementary ground stitching vias immediately adjacent to the signal vias.
- ⚙️ Trace Skew Minimization: Intra-pair trace skew (between the P and N signals) must not exceed 0.15mm (representing ~1 picosecond of skew). Inter-pair skew between the clock lane and data lanes should remain below 0.5mm.
- ⚙️ Analog Power Supply Rail: Never power uncooled thermal camera cores directly from an unfiltered switching buck-boost DC/DC converter. Switching ripple on the primary supply line can manifest as periodic horizontal banding across the thermal video output. Always place an ultra-low-noise linear Low-Dropout regulator (LDO) upstream of the module.
Технические вопросы по промышленному проектированию
How do I integrate a 640x512 MIPI thermal module with Linux platforms like Raspberry Pi or Jetson?
At the software level, write and compile a Device Tree Overlay (DTS) defining the camera's I2C control address (typically 0x38), power enable GPIOs, reference clock speed, and D-PHY lane topology (1 clock lane, 1 or 2 data lanes at 240MHz link frequency). Next, compile the module's V4L2 subdevice kernel driver into the kernel. Once loaded, Linux will expose the camera stream at /dev/videoX. Applications can then capture the raw 14-bit thermal feed at 50Hz via V4L2 APIs, GStreamer pipelines, or native OpenCV loops using memory-mapped buffers (V4L2_MEMORY_MMAP) for zero-copy efficiency.
Why should I upgrade from 256x192/384x288 sensors to a 640x512 12μm MIPI thermal core for drones and custom optics?
Furthermore, modern deep learning vision models (such as YOLOv8 and RT-DETR) require sufficient pixels across a target silhouette to classify objects reliably; the richer pixel density of a 640x512 array substantially reduces false negatives at long range. Finally, the modern 12µm pixel pitch enables a 40% reduction in the physical size and weight of Germanium objective lenses compared to older 17µm sensors with equivalent fields of view, reducing overall payload weight below 20 grams to maximize drone flight endurance.
What is the difference between non-uniformity correction (NUC) and bad pixel replacement (BPR)?
Коррекция неоднородности (NUC): Due to microscopic fabrication tolerances, individual microbolometers exhibit slight variations in electrical resistance, temperature coefficients (TCR), and thermal dissipation. Viewing a completely uniform thermal scene can therefore produce fixed-pattern noise (FPN) that looks like a static haze across the image. NUC applies two-point calibration matrices (gain and offset correction) across every pixel to equalize response. These corrections are updated in real time via an internal mechanical shutter or shutterless algorithmic compensation.
Замена дефектных пикселей (BPR): A 640x512 sensor array contains 327,680 microscopic bridge membranes. Inevitably, a tiny fraction of these pixels (<0.5%) will be non-responsive (dead pixels), stuck at full saturation, or exhibit excessive noise beyond calibration limits. Because standard gain/offset math cannot fix an unresponsive pixel, BPR algorithms step in. The core stores a factory-mapped dead-pixel table in non-volatile flash memory and replaces defective pixel values on the fly by interpolating values from surrounding, functional neighbor pixels (using median or gradient-weighted averaging).
Can MIPI CSI-2 thermal modules stream across long cable runs inside larger industrial platforms?
To deploy a MIPI thermal module across longer distances—such as along robotic arms, tall security masts, or throughout large industrial vehicles (1 to 15 meters away from the central compute engine)—engineers use industrial SerDes (Serializer/Deserializer) bridging chipsets. A compact serializer board (such as Texas Instruments FPD-Link III/IV or Analog Devices GMSL2) is integrated directly at the camera module output. The serializer merges the MIPI data lanes, clock, and bidirectional I2C control signals onto a single flexible 50Ω coaxial cable or shielded twisted pair. At the host processor side, a companion deserializer IC unpacks the stream back into native MIPI CSI-2 and routes it to the SoC's camera inputs with zero noticeable latency and high immunity to industrial EMI.
📚 Ссылки и дополнительная литература
- Отраслевой стандарт: High-reliability micro-interconnect specifications for embedded payloads by Molex
- Отраслевой стандарт: Embedded AI computing platforms and hardware CSI-2 interfacing on NVIDIA Jetson
- Связанное руководство: Engineering architecture and core tradeoffs in Selecting Uncooled Thermal Camera Modules
- Связанное руководство: Foundational optical conversions and the Physical Principles of Thermal Imaging
- Связанное руководство: Operational use cases and Everyday and Practical Applications of Thermal Cameras