








Najlepsze termowizyjne moduły kamery dla Raspberry Pi: Przewodnik strumieniowania LWIR w wysokiej rozdzielczości (2024)
5 czerwca 2026
Przewodnik integracji termowizyjnego modułu kamery IR: Wysokorozdzielcze rozwiązania OEM dla dronów i Edge AI
9 czerwca 2026
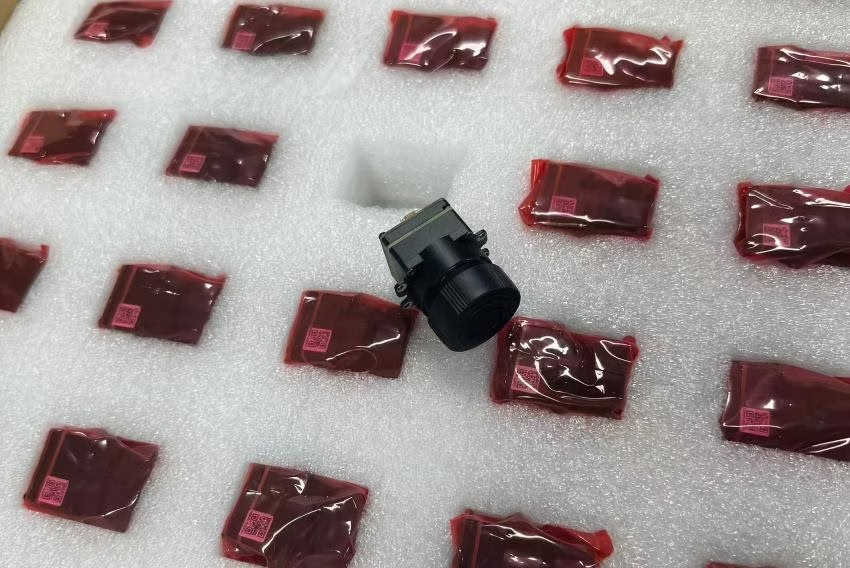
Moduł kamery termowizyjnej wysokiej rozdzielczości: Niechłodzone rdzenie LWIR 640x512 do dronów i konstrukcji DIY
Oto sedno: świat sprzętu przemysłowego przechodzi ogromną, cichą transformację, a wszystko dlatego, że pakujemy coraz większą moc detekcji długofalowej podczerwieni (LWIR) w mniejsze, lżejsze obudowy. Jeszcze nie tak dawno, jeśli chciałeś uzyskać wysokiej jakości termografię, byłeś skazany na montowanie ogromnych, energochłonnych i szalenie drogich chłodzonych systemów termowizyjnych. Te bestie musiały używać zintegrowanych chłodziarek Stirlinga tylko po to, by obniżyć temperaturę sensora do poziomu ciekłego azotu. Gdybyś spróbował umieścić taką na komercyjnym dronie, spadłby z nieba pod własnym ciężarem.
Dziś jest inaczej. W warsztacie widzimy natywne moduły kamery termowizyjnej wysokiej rozdzielczości wykorzystujące technologię niechłodzonych mikrobolometrów 640x512, które dorównują starszej, wojskowej rozdzielczości przestrzennej. I robią to w obudowie na tyle małej, by zamontować ją na komercyjnym quadkopterze lub przylutować bezpośrednio do niestandardowej, ręcznie wykonanej płytki PCB DIY. Ten przewodnik omawia praktyczną fizykę, protokoły komunikacyjne na poziomie płytki oraz strategie integracji systemu potrzebne do wbudowania tych zaawansowanych, niechłodzonych rdzeni LWIR 640x512 w Twój następny projekt.
Spis treści
- 👉 Fizyka rozdzielczości LWIR: 640x512 vs. starsze matryce
- 👉 Niechłodzone mikrobolometry: Fizyka termiczna i dobór materiałów
- 👉 Architektury systemów: Rdzenie wbudowane ASIC vs. FPGA
- 👉 Szczegółowy katalog produktów i tabele techniczne
- 👉 Plan integracji sprzętowej: Interfejsy, drony i niestandardowe komputery jednopłytkowe (SBC)
- 👉 Inżynieria optyczna: Dobór obiektywów (5 mm do 150 mm) i obliczenia iFOV
- 👉 FAQ inżynieryjne: Streaming o niskim opóźnieniu, ostrość i przenoszenie DIY
Fizyka rozdzielczości LWIR: 640x512 vs. starsze matryce
Zacznijmy od podstaw fizyki. Pasmo LWIR obejmuje widmo elektromagnetyczne od 8 do 14 mikrometrów. Jest to kluczowy zakres, ponieważ atmosfera ziemska ma tutaj bardzo niskie tłumienie, co pozwala emisjom termicznym z obiektów, ludzi i maszyn pokonywać duże odległości z minimalną utratą sygnału. Aby przechwycić te emisje, nasz rdzeń kamery wykorzystuje matrycę w płaszczyźnie ogniskowej (FPA) wypełnioną tysiącami mikroskopijnych rezystorów zwanych mikrobolometrami, które zmieniają opór pod wpływem energii cieplnej.
Gdy budujesz system do automatycznego rozpoznawania celów, przemysłowego monitorowania ciepła lub mapowania dronem w akcjach poszukiwawczo-ratowniczych, rozdzielczość to nie tylko ładne obrazki. Bezpośrednio kontroluje ona limit częstotliwości przestrzennej i gęstość pikseli. Jeśli nie masz wystarczającej liczby pikseli, nie możesz niezawodnie uruchamiać algorytmów wizji komputerowej. Zobaczmy, jak popularne rozdzielczości wypadają na stanowisku testowym:
- ✅ 256x192 (49 152 piksele): To właśnie znajdziesz w sprzęcie podstawowym, takim jak popularne miniaturowe akcesoria termowizyjne USB do smartfonów. Sprawdza się to w miarę dobrze do oglądania panelu rozdzielczego z odległości metra, ale spróbuj sklasyfikować cel z 30 metrów, a zobaczysz tylko rozmytą, rozpikselowaną plamę.
- ✅ 384x288 (110 592 piksele): To był standardowy wybór średniej klasy do prostych inspekcji. Zawodzi jednak w połączeniu z szerokokątnym obiektywem; pole widzenia staje się szerokie, ale rozdzielczość przestrzenna spada, przez co jesteś ślepy na małe anomalie termiczne.
- ✅ 640x512 (327 680 pikseli): To jest standard profesjonalny. Otrzymujesz prawie 300% więcej surowych pikseli niż w matrycy 384x288 i ogromny wzrost o 660% w porównaniu z sensorami 256x192.
W terenie ten skok rozdzielczości zmienia wszystko. Po pierwsze, bezpośrednio zwiększa zasięg DRI (Detekcja, Rozpoznanie, Identyfikacja). Przy tej samej optyce możesz wykryć sygnatury celów z trzykrotnie większej odległości niż w przypadku rdzeni klasy 384. Po drugie, zyskujesz czysty cyfrowy kadr. Jeśli przytniesz klatkę 640x512 dwukrotnie, nadal masz wysoce użyteczny obraz 320x256. Spróbuj tego z czujnikiem o niskiej rozdzielczości 256x192, a zostaniesz z rozpikselowanym bałaganem 128x96, bezużytecznym dla zautomatyzowanych algorytmów.
Wreszcie, wyższa gęstość pikseli pomaga zapobiegać termicznemu "rozlewaniu się". Dzieje się tak, gdy sygnatura cieplna małego obiektu (takiego jak uszkodzony rezystor do montażu powierzchniowego na PCB) rozlewa się na sąsiednie piksele, ponieważ próbkowanie przestrzenne czujnika nie jest w stanie jej rozdzielić. Natywny czujnik 640x512 z izolacją do 12 mikrometrów rozwiązuje ten problem, ograniczając pomiar do dokładnie testowanego komponentu.
Niechłodzone mikrobolometry: Fizyka termiczna i dobór materiałów
Nieschładzane mikrobolometry działają poprzez umożliwienie promieniowaniu podczerwonemu fizycznego ogrzewania. Każdy piksel to maleńka płytka zawieszona nad podłożem krzemowym na mikromechanicznych nóżkach. To zawieszenie izoluje piksel termicznie, pozwalając mu się nagrzewać od padających fotonów podczerwonych. Warstwa materiału termistorowego na płytce zmienia swój opór elektryczny wraz ze zmianą temperatury, a ta zmiana jest mierzona przez znajdujący się pod spodem Układ Sczytujący (ROIC).
Gra materiałowa sprowadza się do dwóch wyborów:
- ⚙️ Tlenek wanadu (VOx): VOx to wybór premium dla sprzętu. Zapewnia wysoki Temperaturowy Współczynnik Rezystancji (TCR), co oznacza, że jego opór zmienia się drastycznie nawet przy niewielkiej zmianie temperatury. Wykazuje również niski poziom szumu 1/f (migotania), co daje znacznie lepszą Równoważną Szumowo Różnicę Temperatur (NETD). Jeśli twój system ma pracować w ujemnych temperaturach lub podczas ulewnych deszczy monsunowych, VOx jest materiałem, którego potrzebujesz.
- ⚙️ Krzem amorficzny (a-Si): Ten materiał jest łatwiejszy do zintegrowania ze standardowymi liniami produkcyjnymi krzemu, co obniża koszty. Jednak a-Si zazwyczaj cierpi z powodu wyższych poziomów szumu i niższej czułości termicznej, co czyni go podatnym na dryft sygnału, gdy obudowa kamery nagrzewa się podczas pracy.
Dzięki zastosowaniu mikrobolometrów VOx o ciasnym rastrze pikseli 12 mikrometrów, nowoczesne rdzenie o wysokiej rozdzielczości osiągają NETD poniżej 40 mK (a często poniżej 30 mK w dobrze skalibrowanych systemach). Mówiąc prościej, rdzeń może rozróżniać różnice temperatur do 0,03°C, dając czyste przejścia termiczne nawet w płaskich środowiskach o niskim kontraście.
Ale czujnik to tylko połowa sukcesu. Zwykłe szkło optyczne całkowicie blokuje długości fal LWIR, więc nie można używać standardowych obiektywów do kamer. Zamiast tego używamy egzotycznych materiałów, takich jak wysokiej czystości, monokrystaliczny german (Ge) lub specjalistyczne formowane optyki ze szkła chalkogenidkowego.
Najwyższej klasy producenci optyki, tacy jak LightPath Technologies projektują i pokrywają te specjalistyczne soczewki. Stosują powłoki antyrefleksyjne (AR) i utwardzane węglem, aby zapewnić transmisję optyczną przekraczającą 90% w paśmie 8–14 μm. Zapobiega to odbiciom i zniekształceniom na krawędziach czujnika, zachowując szczegóły w całej klatce 640x512.
Architektury systemów: Rdzenie wbudowane ASIC vs. FPGA
Projektując niestandardową konstrukcję, sprzęt przetwarzający wewnątrz rdzenia będzie dyktować budżet energetyczny, przestrzeń fizyczną i szybkość uruchamiania. Będziesz musiał wybrać między Bramką Programowalną (FPGA) a Układem Specjalizowanym (ASIC).
Przed dokonaniem tego wyboru przyjrzyjmy się, co procesor faktycznie robi w locie:
- Korekcja niejednorodności (NUC): Dostosowuje się do różnic produkcyjnych we wszystkich 327 680 pojedynczych pikselach. Wykorzystuje wewnętrzną fizyczną przesłonę do zablokowania czujnika, dokonując jednolitego odczytu temperatury w celu ponownej kalibracji i wyrównania sygnałów wyjściowych pikseli (Korekcja Płaskiego Pola).
- Zastępowanie uszkodzonych pikseli (BPR): Wykrywa piksele, które są martwe lub trwale gorące, i zastępuje ich wartości poprzez interpolację danych z sąsiednich pikseli w czasie rzeczywistym.
- Cyfrowe Wzmocnienie Detali (DDE): Stosuje filtry przestrzenne, aby uwydatnić cienkie linie i krawędzie bez wzmacniania szumu tła.
- Automatyczna regulacja wzmocnienia (AGC): Kompresuje surowe 14-bitowe dane termiczne do 8-bitowego strumienia, który wyświetlacze i monitory mogą faktycznie obsłużyć, wykorzystując algorytmy takie jak Wyrównanie Histogramu z Ograniczonym Kontrastem (CLAHE).
Przyjrzyjmy się, jak platformy przetwarzające radzą sobie z tymi operacjami przy różnych ograniczeniach projektowych:
Rdzenie oparte na FPGA
Układy FPGA dają dużą elastyczność w ładowaniu niestandardowych algorytmów przetwarzania pikseli lub śledzenia celów bezpośrednio na krzem. Mają jednak pewne zauważalne kompromisy w rzeczywistych środowiskach:
Pobór mocy: Układy FPGA są energochłonne, często pobierając od 1,5 do 3 watów. W przypadku ładunku drona ten dodatkowy pobór mocy skraca czas lotu. Generuje również znaczne ciepło wewnątrz obudowy, co może powodować lokalne dryfowanie czujnika i zmuszać system do częstszego wyzwalania rekalibracji przesłony, które chwilowo zamrażają obraz wideo.
Opóźnienie rozruchu: Układy FPGA muszą załadować strumień bitów z pamięci po włączeniu zasilania. Może to opóźnić uruchomienie o kilka sekund po włączeniu systemu.
Profil rozmiaru: Układy FPGA wymagają dodatkowych układów pomocniczych, linii zasilających i kondensatorów odsprzęgających, co zwiększa powierzchnię płytki PCB.
Rdzenie oparte na ASIC
Poprzez trwałe zakodowanie potoku przetwarzania obrazu bezpośrednio w mikroczipach, rdzenie termiczne oparte na ASIC oferują wysoce zoptymalizowaną alternatywę:
Ultra niski pobór mocy: Rdzenie ASIC zazwyczaj pobierają mniej niż 0,8 wata. Ten niski pobór mocy utrzymuje kamerę w chłodzie, zapobiegając wpływowi lokalnego nagrzewania na kalibrację czujnika.
Niemal natychmiastowe uruchamianie: Operacje w czasie rzeczywistym rozpoczynają się w ciągu milisekund od podania zasilania, ponieważ nie ma etapu konfiguracji macierzy bramek.
Minimalna powierzchnia zabudowy: Integracja ASIC pozwala producentom zmieścić całą logikę przetwarzania na pojedynczej płycie, umożliwiając miniaturowe formaty 21 mm x 21 mm, idealne do integracji ze standardowymi urządzeniami przenośnymi lub małymi gimbalami optycznymi dronów.
Szczegółowy katalog produktów i tabele techniczne
Aby sprostać potrzebom różnych projektów, produkujemy dwa główne modele kamer termowizyjnych 640x512. Oba oferują profesjonalną wydajność niechłodzoną, ale wykorzystują różne interfejsy, aby dopasować się do ścieżki komunikacyjnej Twojego systemu.
Produkt 1: Sieciowy/ASIC Suwerenny Rdzeń
to cud inżynierii zaprojektowany specjalnie do środowisk o ograniczonych parametrach SWaP. Dzięki miniaturyzacji elektroniki bez poświęcania jakości sensora dostarczamy rdzeń, który mieści się w najciaśniejszych przestrzeniach. Niechłodzony moduł kamery termowizyjnej z sensorem 640*512, RJ45, CVBS, RTSP, IP jest zbudowany z myślą o intensywnie sieciowych instalacjach bezpieczeństwa, monitorowaniu obiektów na duże odległości i sprzęcie brzegowym inteligentnych miast. Posiada wbudowany Ethernet (RTSP/IP), dwukanałowe analogowe CVBS oraz pokładowe przetwarzanie ASIC, co ułatwia bezpośrednie podłączenie do instalacji wideo IP.
Moduł ten dobrze współpracuje również ze specjalistycznymi termowizyjnymi sferycznymi systemami kamer PTZ, pełniąc rolę węzła o wysokiej rozdzielczości i dużym zasięgu w wielokamerowej infrastrukturze bezpieczeństwa.
Rysunek 1: Moduł termowizyjnej kamery IP ASIC ze złączem RJ45, wyposażony w zintegrowaną łączność sieciową.
Zobacz szczegóły produktu i ceny ➔
Produkt 2: Ultraminiaturowy Rdzeń SWaP
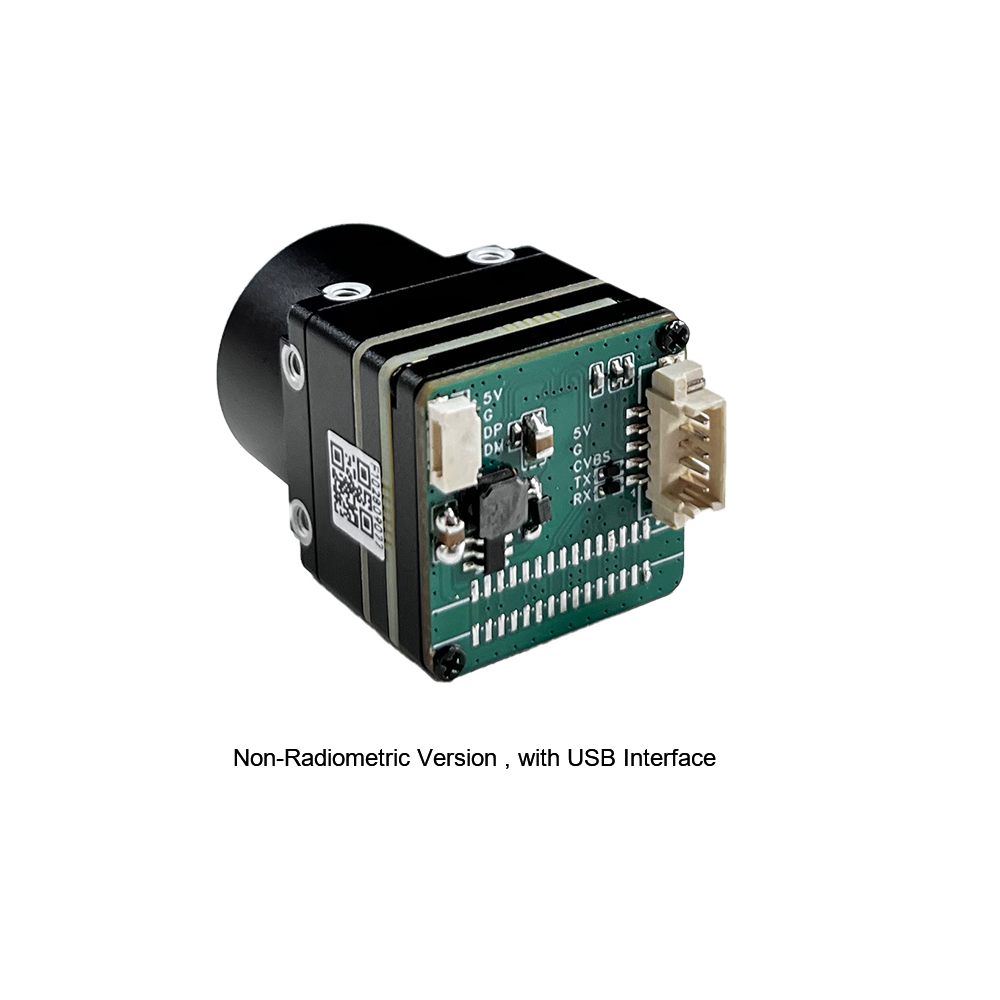
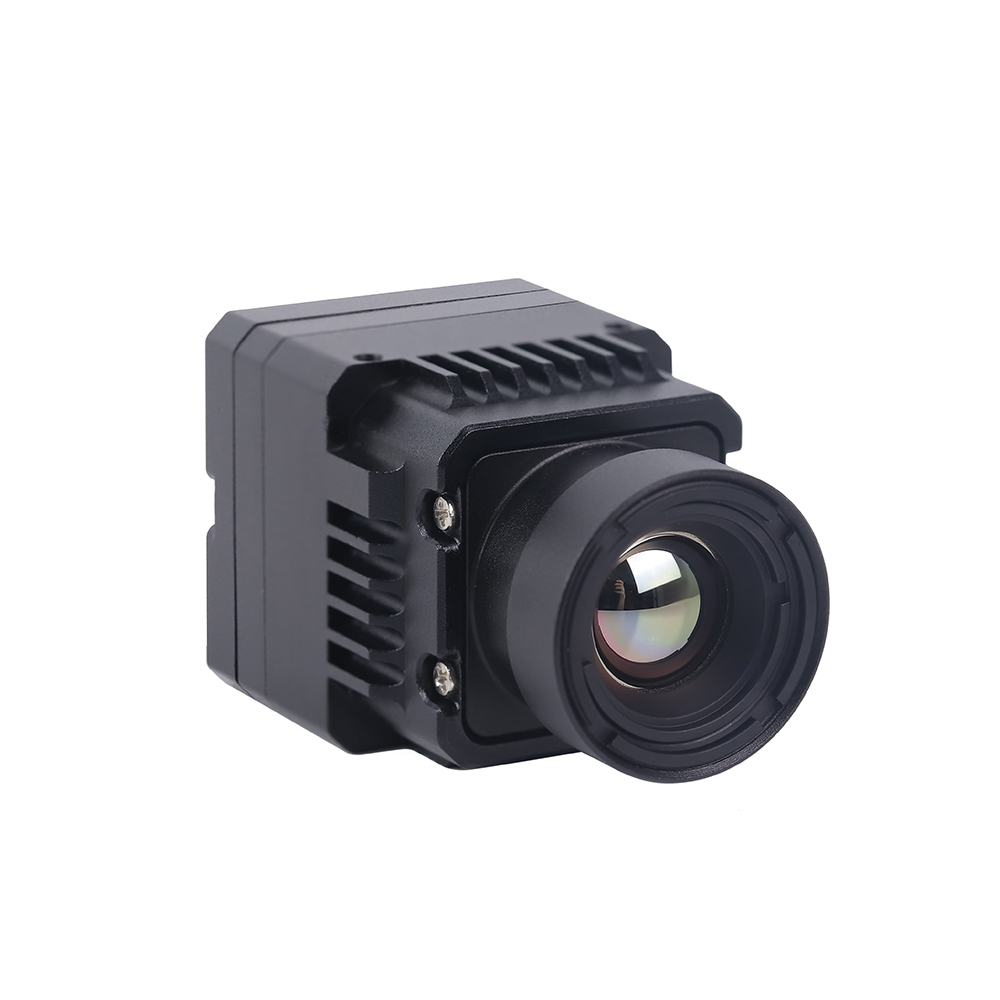
to cud inżynierii zaprojektowany specjalnie do środowisk o ograniczonych parametrach SWaP. Dzięki miniaturyzacji elektroniki bez poświęcania jakości sensora dostarczamy rdzeń, który mieści się w najciaśniejszych przestrzeniach. Niekolowana miniaturowa kamera termowizyjna LWIR USB 640*512, moduł rdzenia do dronów, podobna do DJI jest zoptymalizowany pod kątem niskich rozmiarów, wagi, poboru mocy i kosztów (SWaP-C). Mieści matrycę 640x512 w maleńkiej obudowie 21 mm x 21 mm, wykorzystując wyjście USB UVC do bezpośredniego łączenia z ograniczonymi przestrzennie gimbalami dronów i komputerami jednopłytkowymi DIY.

Rysunek 2: Miniaturowy moduł rdzenia termowizyjnego LWIR 640, prezentujący swój ultrakompaktowy format.
Zobacz szczegóły produktu i ceny ➔
Poniższa tabela przedstawia szczegółowe porównanie techniczne tych dwóch modułów o wysokiej rozdzielczości:
| Parametr inżynieryjny | Moduł RJ45 IP ASIC (640x512) | Miniaturowy rdzeń LWIR USB do dronów (640x480/512) |
|---|---|---|
| Rozdzielczość sensora | Natywna 640 x 512 pikseli | Natywna 640 x 512 (dostępna opcja 640x480) |
| Raster i materiał detektora | Mikrobolometr z tlenku wanadu (VOx) 12 µm | Mikrobolometr z tlenku wanadu (VOx) 12 µm |
| Wymiary fizyczne | 28 mm x 28 mm (profil głównej płytki PCB) | Ultraminiaturowa powierzchnia 21 mm x 21 mm |
| Interfejsy wyjściowe | RJ45 Ethernet (IP/RTSP) + Analogowe CVBS | USB UVC (zgodny z OTG) + Cyfrowe równoległe |
| Opóźnienie strumieniowania | ~120 ms (przez potok RTSP H.264/H.265) | <30 ms (nieskompresowane surowe wideo bezpośrednie USB UVC) |
| Pobór mocy | < 1,2 Wata (podczas aktywnego strumienia, ze szczytowymi skokami migawki) | < 0,7 Wata (wyjście w stanie ustalonym) |
| Wsparcie optyki | Standardowe opcje stałego gwintu (typowo 9/13/19 mm) | Opcje mocowania gwintowanego: obiektywy 5/9/13/18/35/50/75/100/150 mm |
| Konfiguracja oprogramowania | Pokładowy interfejs Web GUI, protokoły ONVIF Profile S | Bezpośrednie sterowanie USB UVC, SDK z komendami szeregowymi |
| Główne zastosowania | Sieci bezpieczeństwa, obrona perymetryczna, kamery PTZ | Integracja z gimbalami UAV, celowniki termowizyjne, platformy PCB DIY |
Plan integracji sprzętowej: Interfejsy, drony i niestandardowe komputery jednopłytkowe (SBC)
Podczas trasowania szybkich linii szeregowych, równoważenia dystrybucji zasilania i projektowania gimbali, integracja mechaniczna i elektryczna staje się wyzwaniem. Uzyskanie czystego sygnału z rdzenia LWIR 640x512 do niestandardowego komputera SBC lub kontrolera drona wymaga starannej konfiguracji.
Strategia interfejsu: USB UVC vs. RJ45 IP
Twój wybór zależy od tego, jak architektura sprzętowa obsługuje dane strumienia wideo:
- ✅ W przypadku użycia rdzenia RJ45 IP/ASIC: Moduł ten uruchamia wewnętrzne, sprzętowe jądro Linux, które kompresuje surowe struktury ramek do standardowych strumieni H.264/H.265 bezpośrednio w czasie rzeczywistym. Jest zbudowany do zdalnego monitorowania przez długie połączenia miedziane. Możesz pobierać strumień RTSP za pomocą standardowych odtwarzaczy, takich jak VLC, lub bibliotek wideo, takich jak GStreamer. Zgodność z ONVIF oznacza, że możesz łatwo wdrożyć go w istniejących sieciach bezpieczeństwa.
- ✅ W przypadku użycia Mini rdzenia USB: Ten moduł działa jako standardowe urządzenie UVC. Podłączenie go do komputera jednopłytkowego, takiego jak Raspberry Pi lub NVIDIA Jetson, zapewnia natychmiastowy dostęp do surowych, nieskompresowanych klatek termicznych. Dzięki temu idealnie nadaje się do wizji komputerowej o niskich opóźnieniach, wykrywania AI na krawędzi i przetwarzania bliskiego zasięgu.
Skoordynowana integracja fizyczna z platformami sprzętowymi
Aby sterować rdzeniem kamery lub mieszać inne dane z czujników (takie jak współrzędne GPS lub telemetria), należy podłączyć płytkę sterującą do linii szeregowych rdzenia.
Jeśli używasz Arduino ekosystemu sprzętowego, możesz podłączyć piny micro-serial RX/TX rdzenia 640x512 do linii UART swojej płytki. Pozwala to wysyłać szesnastkowe polecenia szeregowe w celu wyzwolenia kalibracji migawki NUC, przełączania cyfrowych palet kolorów lub pobierania danych o temperaturze konkretnych pikseli.
Jeśli pracujesz na platformie takiej jak Raspberry Pi z systemem Linux, możesz przechwytywać surowe klatki wideo w pełnej rozdzielczości przez połączenie USB UVC w celu przetwarzania:
import cv2Kluczowe uwagi dotyczące wdrożenia na dronach
Jeśli budujesz niestandardową kamerę termowizyjną jako ładunek dla drona inspekcyjnego lub quadkoptera rolniczego, pamiętaj o tych trzech zasadach integracji:
- ⚙️ Izolacja termiczna: Nieschładzane mikrobolometry są bardzo wrażliwe na gwałtowne zmiany temperatury. Jeśli zamontujesz rdzeń tuż obok gorących linii dystrybucji zasilania lub regulatorów prędkości (ESC), dryft termiczny zakłóci kalibrację. Użyj izolujących termicznie uchwytów, suchych płyt z włókna węglowego lub szczelin powietrznych, aby osłonić rdzeń.
- ⚙️ Ekranowanie RF: Wysokiej mocy nadajniki wideo i anteny telemetryczne mogą wprowadzać zakłócenia RF do analogowych linii wideo lub czystych magistral równoległych, powodując ukośne linie szumów na obrazie termicznym. Prowadź ekranowane linie koncentryczne, używaj okablowania skręcanego parami i utrzymuj surowe przebiegi cyfrowe tak krótkie, jak to możliwe.
- ⚙️ Równowaga bezwładnościowa: Przy wymiarach 21 mm x 21 mm rdzeń Mini USB jest lekki, ale połączenie go z większymi obiektywami teleobiektywowymi (takimi jak optyka 75 mm lub 100 mm) przesuwa środek ciężkości do przodu. Upewnij się, że montujesz zespół kamery w jego fizycznym punkcie równowagi wewnątrz gimbala, aby uniknąć przeciążenia silników stabilizacji.
Inżynieria optyczna: Dobór obiektywów (5 mm do 150 mm) i obliczenia iFOV
Wysokiej jakości rdzeń 640x512 jest tylko tak dobry, jak obiektyw przed nim. Wybór odpowiedniej ogniskowej kontroluje pole widzenia i określa, z jakiej odległości można dostrzec cel.
Aby ocenić wydajność, obliczamy chwilowe pole widzenia (iFOV). Określa ono fizyczny obszar na ziemi reprezentowany przez pojedynczy piksel na matrycy FPA:
iFOV = Rozmiar piksela (µm) / Ogniskowa obiektywu (mm)
Zobaczmy, jak wygląda matematyka dla naszych rdzeni VOx o rozmiarze piksela 12 mikrometrów (0,012 mm) w dwóch różnych konfiguracjach obiektywów:
Przypadek A: Optyka szerokokątna (ogniskowa 9,0 mm)
Stosując wzór:
iFOV = 12 µm / 9,0 mm = 1,33 miliradiana (mrad)
W odległości 100 metrów każdy piksel obejmuje fizyczny kwadrat o wymiarze:
Wymiar = 1,33 mrad × 100 m = 13,3 cm (na piksel)
Główne zastosowanie: Mapowanie stanu upraw, badania nieszczelności powietrza w budynkach na krótkim dystansie i szerokoobszarowe monitorowanie przemysłowe.
Przypadek B: Optyka teleobiektywowa dalekiego zasięgu (ogniskowa 75,0 mm)
Stosując wzór:
iFOV = 12 µm / 75,0 mm = 0,16 miliradiana (mrad)
W tej samej odległości 100 metrów każdy piksel obejmuje fizyczny kwadrat o wymiarze:
Wymiar = 0,16 mrad × 100 m = 1,6 cm (na piksel)
Główne zastosowanie: Inspekcje linii podstacji wysokiego napięcia, poszukiwania i ratownictwo dalekiego zasięgu oraz ochrona obwodowa.
Matematyka jest jasna: teleobiektyw skupia rozdzielczość 640x512 na znacznie mniejszym obszarze, zapewniając bardzo szczegółowe odczyty termiczne i doskonałe rozpoznawanie celów na dużych odległościach.
FAQ inżynieryjne: Streaming o niskim opóźnieniu, ostrość i przenoszenie DIY
Pytanie: Jaki jest najlepszy wzorzec interfejsu do strumieniowania w czasie rzeczywistym do mikrokontrolera lub niskonapięciowego SBC?
Do strumieniowania w czasie rzeczywistym z niskim opóźnieniem do płyt głównych o niskim poborze mocy, **USB Mini 640 Core** wykorzystujący USB UVC jest idealnym wzorcem interfejsu. Ponieważ sterownik UVC jest wbudowany w jądro Linuksa płyt głównych takich jak Raspberry Pi, BeagleBone i Jetson, rdzeń termiczny jest natychmiast rozpoznawany jako typowy węzeł kamery USB (np. `/dev/video0`). Ta architektura omija niestandardowe przechwytywacze ramek i dekodery. Alternatywnie, jeśli system działa w ramach połączonych architektur IP środowisk nadzoru, moduł RJ45 IP ASIC zapewnia wbudowaną kompresję H.264/H.265. Kompresuje to surowy strumień metadanych wideo i transmituje go za pośrednictwem protokołów RTSP/UDP, umożliwiając każdej podłączonej stacji sieci brzegowej monitorowanie strumienia termicznego o wysokiej rozdzielczości bez wymagania dużej mocy obliczeniowej od komputera głównego.
Pytanie: Dlaczego tanie konsumenckie moduły termiczne wyglądają na rozmazane i jak zagwarantować prawdziwą wysoką rozdzielczość?
Wiele tanich konsumenckich czujników termicznych wyświetla rozmazany obraz, ponieważ łączą matryce detektorów o niskiej rozdzielczości (takie jak 80x60 lub 160x120) z tanimi modelami soczewek chalkogenkowych i używają miękkiej interpolacji cyfrowej do skalowania bloku obrazu do standardowych rozmiarów wyświetlacza. To skalowanie powiela sąsiednie piksele, ale nie może rozróżnić rzeczywistych drobnych szczegółów, maskując krytyczne usterki temperaturowe. Prawdziwą wysoką rozdzielczość osiąga się dzięki trzem kluczowym komponentom sprzętowym: oryginalnej, natywnej matrycy ogniskowej VOx 640x512 bez chłodzenia; niskim poziomom szumów czujnika (NETD < 40 mK lub < 30 mK) w celu rozróżnienia słabych sygnałów termicznych; oraz wysokiej jakości optyce germanowej lub chalkogenkowej, która zachowuje kontrast krawędzi bez zniekształceń geometrycznych.
Pytanie: Czy te niechłodzone rdzenie mogą być używane w dronach do mapowania rolniczego i ręcznych jednostkach poszukiwawczych?
Absolutnie tak. Oba te niechłodzone modele rdzeni 640x512 są wyraźnie zaprojektowane do lekkich ładunków i integracji mobilnych. Mini USB Core szczególnie dobrze nadaje się do dronów do mapowania rolniczego i niestandardowych jednostek poszukiwawczych, ważąc zaledwie 15 gramów (bez optyki) i mierząc 21 mm x 21 mm. Działając przy mocy poniżej 0,7 Wata, minimalizuje zużycie baterii samolotu. Dla programistów budujących ręczne monokulary lub lunety termiczne, szeregowy SDK ułatwia łączenie z małymi niestandardowymi ekranami wyświetlaczy i przyciskami sterującymi. Pozwala to użytkownikom łatwo przełączać palety kolorów (takie jak Ironbow, Rainbow, White-Hot i Black-Hot), konfigurować nakładki alarmów wysokiego napięcia, uruchamiać kalibracje migawki i zapisywać dane diagnostyczne bezpośrednio na pokładowej karcie SD.
Więcej technicznych porównań projektowych i metod wykonania oprogramowania można znaleźć w naszych dedykowanych nieskategoryzowanych aktualizacjach technologii termicznej archiwum.
📚 Referencje i dalsza lektura
- Standard branżowy: Kontrole platformy mikrokontrolera i metody integracji sterowników na Centrum Rozwoju Arduino
- Inżynieria optyczna: Zasady projektowania wysokoprzepuszczalnej podczerwieni germanowej i chalkogenkowej na LightPath Technologies
- Powiązany przewodnik: Kompleksowy podział ręcznych struktur mobilnych i systemów pomiaru temperatury Type-C
- Integracja przemysłowa: Projektowanie wieloczujnikowych matryc i termicznych sferycznych kamer PTZ do wdrożeń na dużym obszarze
- Archiwum techniczne: Podręczniki integracji systemu i nieskategoryzowanych aktualizacjach technologii termicznej





