640x512 MIPI Moduł Termiczny: Wysokorozdzielczy rdzeń kamery OEM dla dronów i wbudowanej AI
17 września 2026
Nowoczesne autonomiczne systemy powietrzne i zwinne platformy robotyczne coraz częściej działają w warunkach zerowej widoczności, gęstych przesłon atmosferycznych i złożonych warunków środowiskowych. Podczas gdy kamery elektrooptyczne w świetle widzialnym zawodzą w ciemności, a aktywne matryce LiDAR napotykają znaczne kary pod względem mocy, obliczeń i masy, detekcja w długofalowej podczerwieni dostarcza bezpośredniej sygnatury radiometrycznej wymaganej do ciągłej świadomości sytuacyjnej. Dla architektów systemów wbudowanych, programistów oprogramowania układowego i inżynierów ładunków użytecznych wdrożenie niechłodzonego rdzenia kamery termowizyjnej MIPI wypełnia lukę między wysokiej wierności fizyką termograficzną a ograniczonymi zasobami obliczeń brzegowych. Dzięki bezpośredniemu połączeniu matryc czujników mikrobolometrycznych z tlenku wanadu z natywnymi interfejsami Mobile Industry Processor Interface Camera Serial Interface 2 programiści omijają katastrofalny narzut serializacji, jitter magistrali i wąskie gardła procesora właściwe dla starszych interfejsów USB lub analogowego kompozytowego wideo.
Integracja natywnego czujnika termicznego MIPI bezpośrednio z nowoczesnymi architekturami system-on-chip — takimi jak seria NVIDIA Jetson Orin, Rockchip RK3588, NXP i.MX8 lub platformy obliczeniowe Raspberry Pi — odblokowuje sprzętowo przyspieszany bezpośredni dostęp do pamięci, przechwytywanie klatek bez kopiowania i opóźnienie potoku poniżej milisekundy. Ten techniczny plan szczegółowo omawia zasady inżynierii optycznej, elektrycznej i programistycznej rządzące niechłodzonymi rdzeniami kamer termowizyjnych MIPI. Od mechaniki odpowiedzi mikrobolometru i potoków korekcji niejednorodności po projektowanie sprzętowych płytek nośnych, rozwój sterowników Linux V4L2 i dobór parametrów optycznych — ten przewodnik dostarcza praktyczną mapę drogową dla inżynierów budujących krytyczne ładunki wizyjne dla autonomicznych dronów, robotycznych jednostek inspekcyjnych i taktycznych platform brzegowych.
Krajobraz operacyjny platform autonomicznych zmienił się dramatycznie. Tam, gdzie obrazowanie termiczne było kiedyś traktowane jako pomocniczy ładunek przeznaczony wyłącznie do zdalnej teleoperacji przez analogowe łącza dosyłowe, obecnie jest niezbędnym strumieniem surowych danych zasilającym pokładową autonomię w czasie rzeczywistym. Stosy percepcji wymagają deterministycznego opóźnienia, nieskompresowanej 14-bitowej lub 16-bitowej głębi radiometrycznej oraz minimalnego narzutu obliczeniowego do wykonywania jednoczesnej lokalizacji i mapowania (SLAM), segmentacji semantycznej i dynamicznego omijania przeszkód. Osiągnięcie tego profilu wydajności wymaga dogłębnego zrozumienia całego stosu obrazowania termicznego, obejmującego fizykę półprzewodników ciała stałego, różnicowe projektowanie szybkich płytek drukowanych, zarządzanie pamięcią na poziomie jądra oraz dalsze przyspieszanie sztucznej inteligencji brzegowej.
Dzięki pominięciu zewnętrznych układów mostkujących protokoły — takich jak konwertery MIPI-na-USB lub równoległe-na-USB — projektanci systemów eliminują punkty awarii, obniżają koszty listy materiałowej i zdejmują krytyczne gramy z gimbali lotniczych. Co ważniejsze, natywne bezpośrednie połączenia CSI-2 umożliwiają czujnikom termicznym uczestnictwo jako pełnoprawni obywatele sprzętowi w architekturze sprzętowego przetwarzania obrazu hosta SoC. Pozwala to na kierowanie przychodzących klatek termicznych bezpośrednio do wyspecjalizowanych akceleratorów głębokiego uczenia, silników przepływu optycznego i zunifikowanej pamięci hosta przy znikomym zaangażowaniu procesora, co sprawia, że inteligencja termiczna w czasie rzeczywistym staje się naprawdę wykonalna na platformach o ograniczonym zasilaniu bateryjnym.
Spis treści
- 👉 Architektura inżynieryjna: Jak działają niechłodzone rdzenie MIPI CSI-2
- 👉 Kluczowe wskaźniki wydajności dla wbudowanego widzenia termicznego
- 👉 Integracja sprzętowa i architektura potoku Linux V4L2
- 👉 Specyfikacje produktów OEM i porównanie obok siebie
- 👉 Paradygmaty wdrażania: drony, robotyka taktyczna i Edge AI
- 👉 Szczegółowe techniczne FAQ
Architektura inżynieryjna: Jak działają niechłodzone rdzenie MIPI CSI-2
Niekolowany rdzeń kamery termowizyjnej opiera się na matrycy mikroobrobionych pikseli wytworzonych na wierzchu komplementarnego metal-tlenek-półprzewodnikowego układu scalonego odczytu. Każdy piksel pochłania padające promieniowanie podczerwone w zakresie długofalowej podczerwieni, zwykle definiowanym między 8 mikrometrami a 14 mikrometrami. W przeciwieństwie do kriogenicznie chłodzonych czujników, takich jak detektory z antymonku indu lub tellurku kadmu i rtęci pracujące w temperaturach kriogenicznych bliskich 77 kelwinów, system niechłodzony wykorzystuje matrycę detektorów termicznych znaną jako mikrobolometru. Detektory te są w przeważającej mierze wytwarzane z cienkich warstw o wysokich temperaturowych współczynnikach rezystancji, przede wszystkim z tlenku wanadu lub amorficznego krzemu.
Gdy długofalowe promieniowanie podczerwone pada na izolowaną termicznie membranę mikrobolometru, materiał aktywny pochłania energię fotonów, powodując wzrost temperatury. Ta zmiana termiczna wywołuje proporcjonalną, przewidywalną zmianę rezystancji elektrycznej. Leżący pod spodem ROIC okresowo próbkuje rezystancję w każdej komórce piksela w matrycy płaszczyzny ogniskowej, przekształcając drobne fluktuacje rezystancji na cyfrowe napięcia za pomocą precyzyjnych wbudowanych przetworników analogowo-cyfrowych. Wynik jest wyrażany jako surowe 14-bitowe lub 16-bitowe liczby cyfrowe, które odpowiadają bezpośrednio nieskalibrowanej radiancji wykrywanej przez każdy element czujnikowy.
Fizyka działania mikrobolometru narzuca unikalne ograniczenia na tworzenie obrazu. Termiczna stała czasowa — czas potrzebny membranie piksela na zmianę temperatury w odpowiedzi na zmiany padającej radiancji — zwykle wynosi od 8 do 14 milisekund. W konsekwencji odczyt czujnika wymaga starannie regulowanych impulsów polaryzacji elektrycznej, aby uniknąć samonagrzewania, które może zafałszować dokładność pomiaru. Ponieważ piksele mikrobolometru są izolowane w obudowach próżniowych za pomocą mikroobrobionych mostków z azotku krzemu, nawet niewielkie fluktuacje termiczne w obudowie kamery zmienią odczyty pikseli. W rezultacie układ odczytu musi kompensować dryf temperatury podłoża za pomocą zintegrowanych ślepych pikseli referencyjnych osłoniętych przed padającym strumieniem termicznym.
Surowe dane cyfrowe generowane na poziomie czujnika nie mogą być przesyłane bezpośrednio do standardowych algorytmów widzenia komputerowego, odometrii wizualnej ani splotowych sieci neuronowych bez rozległego wstępnego przetwarzania cyfrowego. Surowe dane mikrobolometru zawierają znaczny szum inherentny, przestrzenne różnice wzmocnienia i anomalie offsetu. Wbudowany potok przetwarzania sygnału obrazu musi wykonywać wiele wymagających matematycznie korekcji w czasie rzeczywistym:
- ⚙️ Korekcja niejednorodności: Ze względu na mikroskopijne tolerancje produkcyjne poszczególne piksele mikrobolometru wykazują nieidentyczne rezystancje bazowe i odpowiedzi termiczne. Rdzenie niechłodzone wykonują korekcję niejednorodności za pomocą mechanicznych przesłon kalibracyjnych (kalibracja jednopunktowa względem znanego wewnętrznego odniesienia termicznego) lub zaawansowanych bezprzesłonowych modeli korekcji algorytmicznej w celu wyeliminowania szumu przestrzennego i dryfu czujnika w zmiennych temperaturach otoczenia pracy.
- ⚙️ Zastępowanie uszkodzonych pikseli: Nieodłączne ograniczenia produkcji półprzewodników nieuchronnie skutkują niewielkim odsetkiem martwych, nasyconych lub sporadycznie migających pikseli. Wewnętrzny procesor sygnałowy identyfikuje te współrzędne odstające i dynamicznie interpoluje ich wartości na podstawie otaczających zdrowych macierzy pikseli przy użyciu dwustronnych jąder geometrycznych.
- ⚙️ Cyfrowe wzmocnienie szczegółów i kompresja zakresu dynamicznego: Sceny termiczne często wykazują ekstremalne zakresy dynamiczne obejmujące dziesiątki tysięcy zliczeń cyfrowych, podczas gdy krytyczne cele operacyjne — takie jak ludzie lub zwierzęta ukryte w zaroślach — mogą wykazywać różnicę energetyczną wynoszącą zaledwie ułamek stopnia. Cyfrowe wzmocnienie szczegółów dzieli obraz radiometryczny o wysokim zakresie dynamicznym na niskoczęstotliwościowe warstwy bazowe (ogólna temperatura sceny) i wysokoczęstotliwościowe warstwy szczegółów (krawędzie i kontrasty lokalne), umożliwiając wizualne uwydatnienie lokalnych różnic temperatury i ich przetwarzanie przez modele widzenia komputerowego na krawędzi.
- ⚙️ Tłumienie pułapu szumu przestrzennego: Szum stałego wzorca czujnika objawia się subtelnymi poziomymi i pionowymi pasami spowodowanymi przez wzmacniacze odczytu kolumn i wierszy ROIC. Wbudowany potok przetwarzania stosuje algorytmy filtrowania przestrzennego specjalnie dostrojone do tłumienia niegaussowskiego szumu liniowego bez degradacji strukturalnych granic krawędzi.
Historycznie zestawy ewaluacyjne dla programistów i moduły dronów konsumenckich łączyły surowe wyjścia czujników z mikroprocesorami hosta za pomocą uniwersalnej magistrali szeregowej (USB 2.0 lub USB 3.0) lub starszych analogowych interfejsów kompozytowych. Jednak w przypadku robotyki przemysłowej, zwinnego lotu autonomicznego i systemów naprowadzania w czasie rzeczywistym transport USB stwarza poważne przeszkody inżynieryjne. USB to asynchroniczna, pakietowa architektura komunikacyjna odpytywana przez hosta. Wymaga, aby programowy stos USB systemu operacyjnego hosta stale obsługiwał przerwania transakcji, planowanie punktów końcowych i serializację pamięci. Wprowadza to znaczne opóźnienie transportu end-to-end — rutynowo dodając od 30 do 80 milisekund jitteru ramek. Pod wpływem obciążenia magistrali systemowej pakiety USB mogą być całkowicie gubione, co prowadzi do katastrofalnego zacinania się ramek podczas szybkich manewrów lotu.
Natomiast natywny MIPI CSI-2 to synchroniczny, punkt-punkt, jednokierunkowy szybki interfejs fizyczny. Zgodnie ze specyfikacją warstwy fizycznej D-PHY MIPI Alliance, CSI-2 przesyła surowe zserializowane strumienie pikseli wraz z dedykowanymi liniami zegarowymi bezpośrednio do sprzętowego podsystemu wejścia wideo w SoC hosta. Dedykowane kanały bezpośredniego dostępu do pamięci w procesorze zapisują przychodzące bufory obrazu bezpośrednio do pamięci systemowej z zerowym narzutem kopiowania i praktycznie pomijalnym wykorzystaniem jednostki centralnej. Opóźnienie interfejsu zostaje zredukowane do poziomów poniżej milisekundy, co czyni niechłodzonego rdzenia kamery termowizyjnej MIPI definitywną architekturę interfejsu czujnika dla sterowania lotem w pętli zamkniętej, szybkiej wizualnej odometrii inercyjnej i śledzenia celów na krawędzi.
Dla integratorów systemów poszukujących szerszego kontekstu komponentów, nasz kompleksowy przewodnik inżynieryjny na temat Przewodnik po wysokowydajnych rdzeniach podczerwieni: Kompaktowe moduły LWIR do integracji OEM szczegółowo opisuje, jak nowoczesne czujniki niechłodzone są adaptowane na zróżnicowanych platformach lotniczych i obronnych.
Kluczowe wskaźniki wydajności dla wbudowanego widzenia termicznego
Określenie optymalnego niechłodzonego rdzenia termicznego MIPI wymaga empirycznej równowagi między czułością termiczną, rozdzielczością przestrzenną, mechaniką optyczną a ograniczeniami SWaP-C. Architekci systemów wbudowanych muszą oceniać karty katalogowe czujników przy użyciu precyzyjnych kryteriów fizycznych:
| Parametr metryczny | Definicja techniczna | Znaczenie inżynieryjne i wpływ operacyjny |
|---|---|---|
| Rozstaw pikseli | Fizyczna odległość między środkami sąsiednich pikseli detektora (zazwyczaj 12 μm w porównaniu z 17 μm). | Mniejszy rozstaw pikseli bezpośrednio zmniejsza całkowitą fizyczną powierzchnię matrycy ogniskowej. Przejście z 17 μm na 12 μm zmniejsza wymaganą ogniskową dla danego pola widzenia, drastycznie redukując fizyczną masę, objętość i średnicę optyczną drogich soczewek germanowych. |
| NETD | Równoważna różnica temperatur szumu, mierzona w milikelwinach (mK) przy określonej liczbie przysłony. | Reprezentuje progową zmianę temperatury dającą stosunek sygnału do szumu równy jedności. Moduł o parametrze ≤ 40 mK zapewnia znacznie lepszą teksturę sceny i granice celów przez mgłę, zamglenie i lekkie listowie w porównaniu ze starszym modułem ≤ 60 mK. |
| Częstotliwość odświeżania | Częstotliwość czasowego przechwytywania przez czujnik (9 Hz, 25 Hz, 30 Hz lub 50/60 Hz). | Wysokie częstotliwości odświeżania (25–50 Hz) są obowiązkowe dla nawigacji dronów powietrznych i autonomii robotów. Częstotliwość 9 Hz powoduje silne przestrzenne rozmycie ruchu i opóźnienie wizualne, gdy dron porusza się z prędkością przekraczającą 3 metry na sekundę. |
| Radiometria | Liniowy sygnał wyjściowy reprezentujący skalibrowane, bezwzględne temperatury powierzchni dla każdego piksela. | Umożliwia zautomatyzowaną termografię przemysłową. Surowe dane 14-bitowe pozwalają algorytmom oprogramowania mierzyć temperatury od -20°C do +150°C (standardowo) lub +550°C (przemysłowo) do inspekcji elektrycznych i monitorowania farm słonecznych. |
Wybór długofalowych elementów optycznych bezpośrednio wpływa na fizyczne wymiary i możliwości ładunku użytkowego. Promieniowanie podczerwone termiczne nie może przenikać przez standardowe elementy ze szkła optycznego, które są całkowicie nieprzezroczyste w zakresie widma od 8 do 14 mikrometrów. Moduły termowizyjne muszą zamiast tego zawierać precyzyjne elementy wykonane z monokrystalicznego germanu, szkła chalkogenidowego lub selenku cynku, pokryte specjalistycznymi diamentopodobnymi warstwami antyrefleksyjnymi, aby przetrwać trudne warunki zewnętrzne.
Wybór optyki obejmuje również zarządzanie termicznym rozogniskowaniem. German posiada niezwykle wysoki współczynnik temperaturowy współczynnika załamania światła (około $dn/dt = 4.0 \times 10^{-4}/\text{°C}$), około 40 razy wyższy niż typowe optyczne szkło borokrzemianowe koronowe. Gdy temperatura otoczenia zmienia się podczas operacji dronów na dużych wysokościach, nieskompensowana soczewka germanowa szybko traci ostrość. Przemysłowe moduły niechłodzone rozwiązują ten problem poprzez atermalizację optyczną — łączenie różnych materiałów optycznych o przeciwnych profilach rozszerzalności cieplnej — lub atermalizację mechaniczną z wykorzystaniem precyzyjnych tulei aluminiowych i POM, które fizycznie regulują odległość soczewki od płaszczyzny ogniskowej wraz ze zmianą temperatury.
Poziome pole widzenia niechłodzonego modułu termowizyjnego jest określane przez aktywną szerokość czujnika i wybraną ogniskową optyczną. Zależność matematyczna wyraża się wzorem:
HFOV = 2 × arctan( Szerokość czujnika / (2 × Ogniskowa) )
Gdzie fizyczna szerokość czujnika jest obliczana jako pozioma rozdzielczość pikseli pomnożona przez indywidualny rozstaw pikseli. Dla zaawansowanego modułu o rozdzielczości 640×512 ze standardowym w branży rozstawem pikseli 12 mikrometrów całkowita aktywna szerokość czujnika wynosi 7,68 milimetra:
- ⚙️ 9mm Lens Selection: Yields a wide horizontal field of view of approximately 46.2 degrees. This optical profile is ideal for obstacle avoidance, situational awareness, autonomous search-and-rescue flights at low altitudes, and simultaneous localization and mapping pipelines.
- ⚙️ 18mm to 35mm Lens Selection: Narrows the horizontal field of view to between 24 degrees and 12.5 degrees. This optical concentration significantly increases detection, recognition, and identification ranges according to Johnson's Criteria, making it optimal for perimeter security, tactical target detection, and high-altitude power line infrastructure inspections.
- ⚙️ Instantaneous Field of View Considerations: The IFOV dictates the spatial resolution of a single pixel projected into physical space: $\text{IFOV} = \text{Pixel Pitch} / \text{Focal Length}$. With a 12 μm pitch and a 9mm lens, the resulting IFOV is 1.33 mrad, meaning that at a 100-meter standoff distance, a single pixel covers a square area of 13.3 cm × 13.3 cm on the target.
If you are integrating lower-footprint platforms using hobbyist or intermediate industrial microcomputers, review our dedicated guide covering the best thermal camera unit for Raspberry Pi embedded vision for tailored hardware bring-up techniques.
Integracja sprzętowa i architektura potoku Linux V4L2
Achieving stable high-framerate video transmission requires disciplined electrical routing between the thermal core's physical output flex print connector and the host computing carrier board. The MIPI CSI-2 physical layer uses differential signaling governed by low-voltage swing metrics. Payload hardware designers must strictly implement the following printed circuit board routing rules:
- ⚙️ Kontrolowana impedancja różnicowa: All MIPI D-PHY differential trace pairs (Data Lane 0, Data Lane 1, and the differential Clock lane) must maintain a continuous differential impedance of 100 Ohms (±10%), with single-ended trace impedances constrained to 50 Ohms.
- ⚙️ Trace Length Matching: To prevent phase distortion and signal degradation at multi-gigabit serialization frequencies, the intra-pair trace skew between positive and negative differential lines must not exceed 0.15 mm (corresponding to roughly 1 picosecond of delay). Inter-pair trace length matching across data lanes and the differential clock must remain strictly within 0.5 mm.
- ⚙️ Ground Plane Shielding & Solid Reference Planes: High-speed differential traces must be routed over an unbroken, solid ground plane layer without crossing splits or power boundaries. Crossing a plane gap introduces immediate common-mode impedance discontinuities, generating severe high-frequency electromagnetic radiation and degrading signal eye diagrams.
- ⚙️ Power Supply Decoupling & Isolation: High-sensitivity microbolometer read-out circuits are extremely vulnerable to power supply noise. Switching noise generated by quadcopter electronic speed controllers and high-torque brushless gimbal motors can manifest on the thermal focal plane as severe horizontal banding artifacts. The thermal module's analog rails must be isolated using high-PSRR (Power Supply Rejection Ratio) low-dropout regulators, bypassing raw battery distribution rails completely.
At the operating system level, an embedded Linux platform discovers and configures the uncooled MIPI thermal core via the Device Tree Source. The camera core is represented as a subdevice attached to an onboard I2C master controller for register management (the Camera Control Interface) and linked directly to the system's CSI-2 receiver endpoint block. Below is an engineering-grade DTS excerpt representing a production sensor configuration:
// Purpleriver LWIR MIPI CSI-2 Device Tree Node
&i2c1 {
    status = "okay";
    clock-frequency = <400000>;

    thermal_sensor: camera@1a {
        compatible = "purpleriver,mipi-thermal-core";
        reg = <0x1a>;

        reset-gpios = <&gpio1 18 GPIO_ACTIVE_LOW>;
        pwdn-gpios  = <&gpio1 19 GPIO_ACTIVE_HIGH>;

        clocks = <&sensor_mclk>;
        clock-names = "mclk";

        port {
            thermal_to_csi: endpoint {
                remote-endpoint = <&csi_in>;
                data-lanes = <1 2>;
                clock-lanes = <0>;
                clock-noncontinuous;
                link-frequencies = /bits/ 64 <400000000>;
            };
        };
    };
};

&csi_host {
    status = "okay";
    port {
        csi_in: endpoint {
            remote-endpoint = <&thermal_to_csi>;
            data-lanes = <1 2>;
            bus-type = <4>; // MIPI CSI-2 D-PHY Specification
        };
    };
};
Once the kernel registers the device driver, the camera becomes accessible in userspace through standard Video4Linux2 kernel subsystems, usually populating as /dev/video0. Unlike visible RGB cameras that output streams encoded as YUV420 or MJPEG, radiometric uncooled thermal sensors output pixel data formatted as 16-bit unsigned integers representing linear calibrated radiance values (Digital Numbers). This is captured using the standard V4L2_PIX_FMT_Y16 pixel format.
Using the modern GStreamer multimedia framework, robotic payloads can stream uncompressed 16-bit radiometric thermal buffers into edge machine learning and vision pipelines with direct memory access and zero host CPU intervention:
# Low-latency GStreamer pipeline for 16-bit Radiometric Stream Ingestion
gst-launch-1.0 v4l2src device=/dev/video0 ! \
    video/x-raw, format=GRAY16_LE, width=640, height=512, framerate=30/1 ! \
    identity drop-allocation=true ! \
    appsink name=thermal_sink drop=true max-buffers=1
In high-level applications written in C++ or Python utilizing OpenCV, the raw frame data is mapped instantly to a 16-bit single-channel matrix (CV_16UC1). Developers can apply linear conversion equations directly against the raw pixel matrix to compute absolute Celsius temperatures in real time without passing data through external dynamic libraries:
Temperature (°C) = (Raw Digital Number × Radiometric Resolution Multiplier) - Thermal Offset
For high-performance robotic payloads running edge inference platforms like TensorRT or ONNX Runtime, maintaining raw 16-bit radiometric fidelity avoids quantization losses. Standard 8-bit normalization discards subtle thermal gradations critical for detecting faint thermal signatures. By passing raw radiometric tensors directly into custom convolutional neural networks or Vision Transformers, detection architectures retain the subtle target-to-background energetic contrast that visible spectrum pipelines miss completely.
Specyfikacje produktów OEM i porównanie obok siebie
Purpleriver manufactures miniature, high-reliability uncooled thermal imaging camera modules engineered specifically for industrial unmanned aerial vehicles, inspection payloads, and embedded edge systems. The following table provides an empirical engineering comparison of the core modules:
| Specyfikacja | Mini2 640x512 9mm MIPI Core | Mini 640 Nieschładzany rdzeń LWIR |
|---|---|---|
| Sensor Physical Array | 640 x 512 Uncooled VOx Microbolometer | 640 x 512 / 640 x 480 Optional Array |
| Physical Pixel Pitch | 12 μm | 12 μm |
| Sensor Spectral Band | 8 μm do 14 μm (LWIR) | 8 μm do 14 μm (LWIR) |
| Czułość termiczna (NETD) | ≤ 40 mK (@ f/1.0, 25°C ambient) | ≤ 50 mK (@ f/1.0, 25°C ambient) |
| Konfiguracja optyczna | Integrated 9mm Athermalized Germanium Lens | Modular Lens: 5/9/13/18/35/50/75/100/150mm |
| Primary Hardware Interface | Native MIPI CSI-2 (Direct Carrier Interconnect) | USB Mini / Digital Interface Protocol |
| Dimensions & Envelope | Ultra-compact (~21mm x 21mm body) | Mini-Size 21mm x 21mm |
| Docelowa przestrzeń zastosowań | Direct Edge SoCs, Real-time Drone Vision | DJI-grade Gimbals, Long-range Target Tracking |
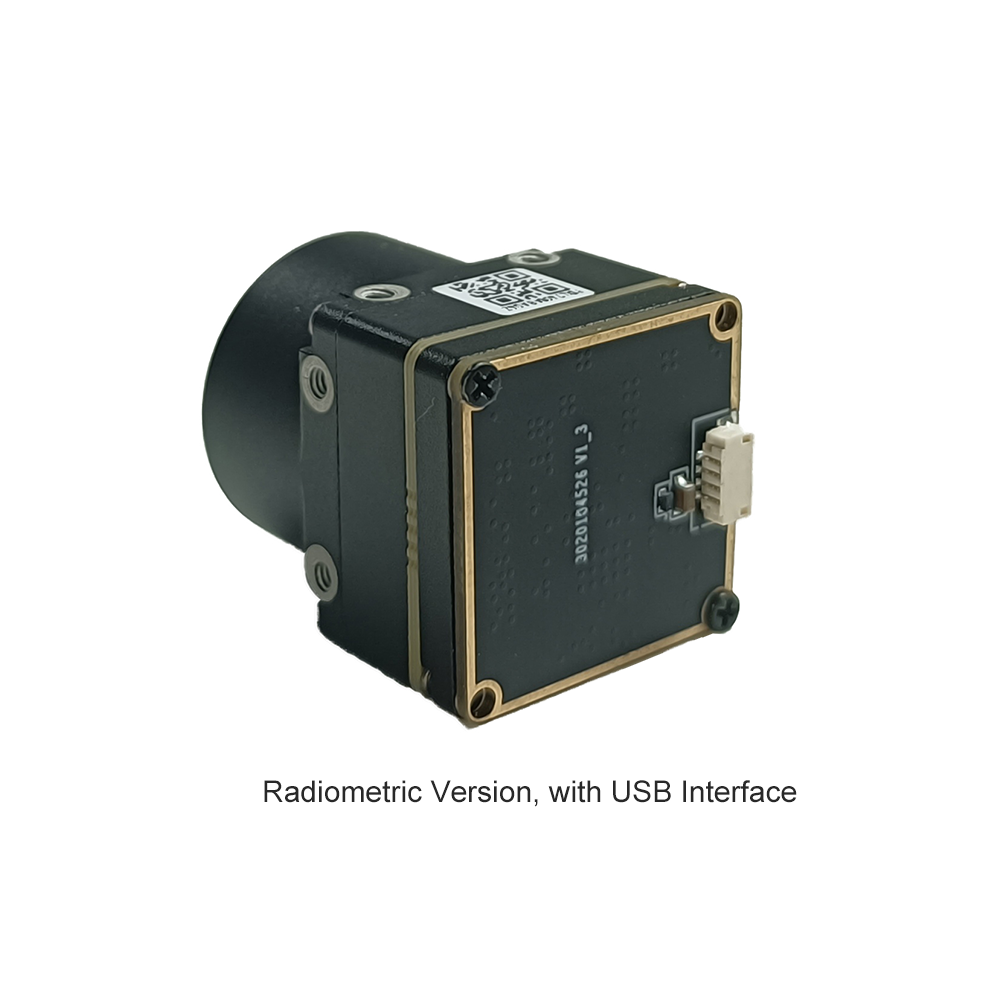
Niechłodzony moduł kamery termowizyjnej na podczerwień Mini2 640x512 9mm do dronów

The Mini2 uncooled infrared thermal imaging module delivers sharp and crisp image presentation within an ultra-compact footprint at low system cost. Specifically architected for seamless integration onto aerial drone platforms and embedded robotic payloads, this core combines a native MIPI CSI-2 interface with a high-performance 640x512 12 μm VOx detector. Designed with an integrated 9mm athermalized optical assembly, it delivers wide spatial coverage ideal for close-to-medium range autonomous flight operations, emergency search and rescue, and industrial asset inspection.
- ✅ Native MIPI CSI-2 connectivity eliminating hardware protocol converters and interface latency.
- ✅ Exceptional thermal sensitivity (NETD ≤ 40 mK) for clear contrast in low thermal gradient conditions.
- ✅ Optimized miniature volume and low power consumption to preserve airborne battery endurance.
Niekolowana miniaturowa kamera termowizyjna LWIR USB 640*512, moduł rdzenia do dronów, podobna do DJI

Engineered as a direct structural and functional counterpart to industry-standard aerial payloads like DJI Zenmuse thermal modules, this core features a micro-envelope of just 21mm*21mm. It provides versatile multi-lens support covering 5mm, 9mm, 13mm, 18mm, 35mm, 50mm, 75mm, 100mm, and 150mm configurations. Delivering sharp and crisp image presentation alongside stable operational performance and strong environmental adaptability, it offers developers an adaptable platform for long-range observation, tactical monitoring, and multi-axis gimbal stabilization systems.
- ✅ Comprehensive optical flexibility supporting ultra-wide to extreme telephoto Germanium optics.
- ✅ Rigid 21mm x 21mm structural core engineered for multi-axis drone gimbal mechanisms.
- ✅ High environmental stability maintaining calibration across extreme industrial operating temperatures.
For development teams working with mid-range payload constraints or budget profiles, consider cross-evaluating the Nieschładzanego miniaturowego modułu kamery termowizyjnej 384x288 do dronów, which utilizes identical structural integration paradigms in an entry-level spatial resolution profile.
Paradygmaty wdrażania: drony, robotyka taktyczna i Edge AI
The operational value of deploying an uncooled MIPI thermal camera core becomes evident when evaluating real-world autonomous missions where traditional visible sensors fail entirely.
Unmanned Aerial Systems: Utility Infrastructure and Search & Rescue
In autonomous utility grid inspection, small quadcopters fly predefined autonomous paths along high-voltage transmission lines, substations, and utility-scale solar photovoltaic farms. Traditional visible inspection payloads cannot detect resistive electrical faults hidden beneath metal housings or defective solar cells that fail to carry normal photovoltaic current. An uncooled MIPI thermal core captures absolute surface radiometry in real time. Because the MIPI link feeds raw 14-bit frames directly into an onboard edge computing module without protocol overhead, the system can execute lightweight deep learning models directly on the payload computer. Hotspots indicating failing bypass diodes or overloaded line splices are classified instantly, generating automated georeferenced inspection flags while the drone remains airborne.
During search and rescue operations across wilderness terrain or disaster zones, targets are frequently obscured by dense forest canopies or thick smoke. The thermal sensitivity of the VOx sensor detects subtle thermal variations between human body heat and cooler wilderness backgrounds. Eliminating latency via native MIPI signaling allows autonomous search algorithms to adjust drone flight paths, camera gimbal tilts, and optical zoom dynamically without the dangerous control oscillations associated with delayed video feeds.
Autonomous Ground Robotics & Legged Systems
Quadruped robots and autonomous mobile platforms operating in industrial manufacturing facilities, underground utility tunnels, and chemical plants regularly encounter complete darkness, airborne particulate dust, or dynamic shadows cast by heavy industrial machinery. Traditional visual simultaneous localization and mapping (SLAM) frameworks fail when optical lighting fluctuates unpredictably or when particulate matter reflects onboard lighting arrays. By replacing or augmenting visible cameras with an uncooled MIPI thermal core, the robotic system tracks thermal feature points across structural surfaces that remain constant regardless of ambient illumination. The deterministic low-latency delivery provided by the MIPI interface ensures that the robot's real-time state estimator receives temporal updates at predictable intervals, preserving kinematic stability during fast dynamic maneuvers.
Furthermore, industrial ground units deployed for safety monitoring can run continuous thermographic checks across high-pressure steam distribution pipes, rotating mechanical bearings, and chemical reactor vessels. By combining spatial SLAM tracking with per-pixel temperature telemetry, the robot creates a persistent 3D thermal digital twin of the entire facility, flagging mechanical degradation long before catastrophic failure occurs.
Szczegółowe techniczne FAQ
Why choose an uncooled MIPI CSI-2 thermal camera core over USB modules for Raspberry Pi or Jetson platforms?
How does a 640x512 uncooled thermal core solve the common image quality complaints of entry-level 256x192 sensors?
Is it difficult to integrate a MIPI thermal camera core into custom Linux embedded builds?
📚 Piśmiennictwo i dalsze lektury
- ⚙️ Standard branżowy: Learn more about physics-based detector mechanics via Wikipedia Mikrobolometr resources.
- ⚙️ Computer Vision Framework: Explore real-time thermographic frame processing techniques with OpenCV.
- ⚙️ Powiązany przewodnik: Master broader hardware integration parameters in our Przewodnik po wysokowydajnych rdzeniach podczerwieni: Kompaktowe moduły LWIR do integracji OEM.
- ⚙️ Embedded Application: Read our implementation breakdown on the best thermal camera unit for Raspberry Pi embedded vision.