Przewodnik po cenach modułów kamer termowizyjnych: czynniki kosztowe, specyfikacje i sourcing OEM
11 września 2026
Moduł kamery termowizyjnej MIPI: Integracja LWIR o niskich opóźnieniach dla dronów i Edge AI
16 września 2026
Przewodnik inżynieryjny: Specyfikacja i zakup wysokowydajnych OEM-owych rdzeni kamer termowizyjnych
Integracja detekcji długofalowej podczerwieni (LWIR) w platformach o krytycznym znaczeniu misji — takich jak stabilizowane gimbale bezzałogowych statków powietrznych (UAV), autonomiczne roboty mobilne (AMR), zautomatyzowane linie kontroli optycznej (AOI) oraz ręczne urządzenia optroniczne — wymaga analitycznej metodologii projektowania zasadniczo odmiennej od standardowego obrazowania w zakresie widzialnym. Gdy inżynierowie optycy, inżynierowie lotniczy i inżynierowie systemów przystępują do zakupu rdzenia kamery termowizyjnej modułów, nie wybierają po prostu gotowego czujnika konsumenckiego; specyfikują silnik elektrooptyczny, który musi rygorystycznie równoważyć SWaP-C (rozmiar, masę, moc i koszt), fizykę ciała stałego detektora, stałe czasowe termiczne mikrobolometru oraz deterministyczne potoki wideo o niskiej latencji w dynamicznych warunkach środowiskowych.
Pojedynczy błąd w specyfikacji czujnika kaskaduje na całą osadzoną architekturę sprzętową. Niedoszacowanie różnicy temperatur równoważnej szumowi (NETD) degraduje zautomatyzowane algorytmy segmentacji krawędziowej w środowiskach o niskim kontraście termicznym, takich jak podczas poszukiwań i ratownictwa morskiego lub nad zachmurzonymi terenami. Określenie nieodpowiedniego interfejsu sprzętowego może przeciążyć przepustowość magistrali systemu hosta lub wprowadzić niemożliwą do opanowania latencję szkło-szkło, podczas gdy wybór niewłaściwej liczby przysłony optycznej znacząco pogarsza systemową rozdzielczość przestrzenną oraz metryki wykrywania, rozpoznawania i identyfikacji celu (DRI). Niniejszy przewodnik techniczny dostarcza matematycznych, fizycznych i integracyjnych kryteriów niezbędnych do oceny, wyboru i zakupu przemysłowych niechłodzonych rdzeni mikrobolometrycznych (o natywnych rozdzielczościach 640×512 i 384×288) do zaawansowanych zastosowań przemysłowych, robotycznych i lotniczych.
Spis treści
- 👉 Podstawowa architektura rdzenia: Jak działają OEM-owe moduły LWIR
- 👉 Krytyczne metryki oceny przy zakupie rdzenia kamery termowizyjnej
- 👉 Inżynieria optyczna: Dobór obiektywu, optyka germanowa i zakresy DRI
- 👉 Interfejsy sprzętowe, przetwarzanie osadzone i integracja systemowa
- 👉 Porównawcza prezentacja produktów: Przemysłowe rdzenie LWIR 640 i 384
- 👉 Macierz doboru specyficzna dla zastosowań (drony, wizja, optronika)
- 👉 Zakup, pozyskiwanie od dostawców Tier-1 i kwestie cyklu życia
- 👉 Często zadawane pytania (pogłębione techniczne FAQ)
Podstawowa architektura rdzenia: Jak działają OEM-owe moduły LWIR
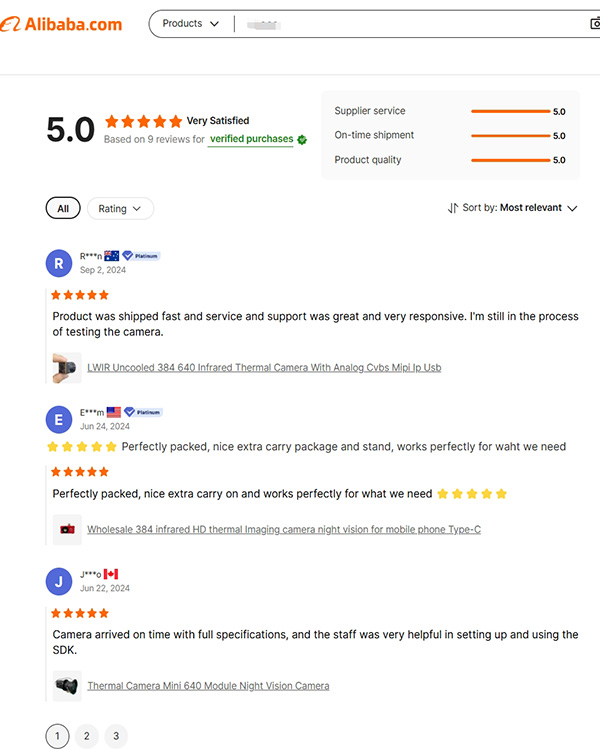
OEM-owy rdzeń kamery termowizyjnej przekształca padający promieniujący strumień elektromagnetyczny w zakresie długofalowej podczerwieni (zazwyczaj obejmującym 8 μm do 14 μm) w liniowe 14-bitowe lub 16-bitowe cyfrowe ramki danych radiometrycznych oraz znormalizowane cyfrowe lub analogowe strumienie wideo. Funkcjonalność nowoczesnych niechłodzonych modułów termowizyjnych zależy od trzech ściśle sprzężonych podsystemów: matrycy płaszczyzny ogniskowej (FPA), układu odczytowego (ROIC) oraz pokładowego procesora sygnałowego (zazwyczaj FPGA lub dedykowanego niskopoborowego układu ASIC).
Padające promieniowanie cieplne emitowane jest z ciał docelowych zgodnie z prawem promieniowania Plancka, przechodzi przez atmosferę oraz przez pokrytą powłoką antyrefleksyjną soczewkę optyczną, aby skupić się bezpośrednio na matrycy mikrobolometrycznej. Matryca płaszczyzny ogniskowej pochłania tę moc optyczną, co zmienia opór elektryczny każdej membrany piksela wprost proporcjonalnie do jej temperatury. Zintegrowany układ ROIC próbkuje te odchylenia rezystancyjne wiersz po wierszu, digitalizując słabe zmiany mikrowoltowe za pomocą wbudowanych przetworników analogowo-cyfrowych (ADC). Telemetria cyfrowa jest następnie przekazywana do wbudowanego potoku FPGA odpowiedzialnego za korekcję niejednorodności (NUC), zastępowanie martwych pikseli (BPR), filtrację przestrzenną i kompresję zakresu dynamicznego przed prezentacją na zewnętrznych magistralach.
Z perspektywy fizyki cieplnej każdy pojedynczy piksel mikrobolometryczny działa jak delikatna struktura termodynamiczna zawieszona w lokalnej próżni. Gdy padający strumień fotonów uderza w warstwę pochłaniającą (często złożoną z azotku krzemu połączonego z cienką metaliczną warstwą rezystancyjną), pochłonięta moc podnosi temperaturę aktywnej membrany względem leżącego poniżej podłoża krzemowego. Podstawowe równanie wymiany ciepła rządzące każdym elementem mikrobolometrycznym wyraża się jako:
Cth · (dT/dt) + Gth · ΔT = η · Pw
Tutaj, Cth oznacza pojemność cieplną piksela, Gth to przewodność cieplna wąskich mikromechanicznych nóżek podtrzymujących, η to wydajność absorpcji w paśmie spektralnym od 8μm do 14μm, a Pw oznacza padającą moc promieniowania. Stała czasowa termiczna τth = Cth / Gth określa, jak szybko detektor reaguje na zmiany sceny. Jeśli cel porusza się szybciej, niż pozwala na to fizyczna stała czasowa, poszczególne piksele nie mogą ostygnąć przed rozpoczęciem kolejnego cyklu integracji ramki, powodując zauważalne smużenie i degradację funkcji przenoszenia modulacji (MTF).
Fizyka mikrobolometru: tlenek wanadu (VOx) kontra krzem amorficzny (α-Si)
U podstaw inżynierii termicznej niechłodzonej leży materiał aktywny wykorzystywany w membranie mostka mikrobolometrycznego. Każdy piksel składa się z płytki pochłaniającej zawieszonej nad leżącym poniżej podłożem krzemowym na mikromechanicznych nóżkach z azotku krzemu, które zapewniają izolację termiczną w opróżnionej, hermetycznie zamkniętej wnęce.
- ✅ Tlenek wanadu (VOx): VOx stanowi branżowy punkt odniesienia dla komercyjnych, przemysłowych i obronnych systemów termicznych. Materiał ten wykazuje wysoki temperaturowy współczynnik rezystancji (TCR), zwykle wynoszący od -2% do -3% na kelwin przy 300K, w połączeniu z wyjątkowo niskim szumem elektronicznym 1/f (migotania). Ten podwyższony TCR umożliwia czujnikom VOx osiągnięcie wiodącej w branży czułości termicznej (NETD ≤ 30mK do 40mK) wraz z szybkimi stałymi czasowymi termicznymi (τ ≈ 8ms do 12ms). W bezpośrednim rezultacie matryce FPA VOx zapewniają ostry obraz z minimalnym rozmyciem ruchu, co czyni je preferowanym wyborem dla szybko poruszających się gimbali lotniczych i nawigacji autonomicznej.
- ⚙️ Krzem amorficzny (α-Si): Natomiast detektory z amorficznego krzemu mogą być wytwarzane bezpośrednio przy użyciu standardowych linii litograficznych CMOS, co obniża koszty produkcji surowych płytek krzemowych. Jednak α-Si wykazuje wyższy wewnętrzny szum 1/f, niższą przewodność elektryczną oraz niższe strukturalne wartości TCR (często oscylujące wokół -1,5% do -1,8%/K). W konsekwencji czujniki α-Si często charakteryzują się wyższymi bazowymi wartościami NETD (>50 mK) oraz wolniejszymi stałymi czasowymi termicznymi (τ > 14 ms). Układy przetwarzania sygnału w dalszej części toru muszą stosować silną filtrację czasową w celu stłumienia szumu bazowego, co wprowadza zauważalne smużenie i opóźnienie krawędzi podczas śledzenia szybko poruszających się celów.
Dynamika rozstawu pikseli: przejście od 17 μm do 12 μm w pakowaniu na poziomie płyty
W ciągu ostatniej dekady przemysł podczerwieni przeszedł od starszych architektur pikseli 17 μm do pakowania na poziomie płyty (WSP) 12 μm. Ta redukcja rozstawu pikseli przynosi istotne korzyści fizyczne i optyczne:
- ✅ Apertura optyczna i gabaryty ładunku: Fizyczna przekątna matrycy czujnika 640×512 spada z 13,93 mm przy rozstawie 17 μm do zaledwie 9,83 mm przy rozstawie 12 μm. Ponieważ ogniskowa wymagana do uzyskania równoważnego pola widzenia (FOV) skaluje się liniowo z przekątną detektora, rdzeń 12 μm wymaga obiektywu o ogniskowej optycznej krótszej o około 30% niż rdzeń 17 μm. Odpowiednia czysta apertura optyczna obiektywu kurczy się proporcjonalnie, redukując fizyczną masę i objętość kosztownej monokrystalicznej optyki germanowej nawet o 50%. Umożliwia to inżynierom projektowanie ultraminiaturowych systemów, takich jak moduły o formacie 21 mm × 21 mm, które z łatwością mieszczą się w kompaktowych ładunkach dronów.
- ⚙️ Granice dyfrakcyjne i tolerancja optyczna: Podczas gdy geometrie 12 μm umożliwiają ultra-kompaktowe obudowy SWaP-C, zbliżają one tor obrazowania optycznego bezpośrednio do fizycznych granic dyfrakcyjnych promieniowania LWIR (λ ≈ 10 μm). Dla układu optycznego pracującego przy f/1,0 centralna średnica plamki Airy'ego jest obliczana jako:
dPrzewiewny = 2,44 × λ × f/# ≈ 2,44 × 10 μm × 1,0 = 24,4 μm
Ponieważ centralna plamka dyfrakcyjna obejmuje nieco więcej niż dwa piksele 12 μm, inżynierowie optycy muszą stosować precyzyjnie obrabiane, asferyczne soczewki germanowe lub chalkogenkowe charakteryzujące się niskim błędem czoła fali i minimalną aberracją chromatyczną, aby zapobiec przesłuchowi optycznemu i zachować dynamiczny kontrast obrazu.
Korekcja niejednorodności (NUC): migawka mechaniczna a algorytmy bezmigawkowe
Z powodu drobnych różnic produkcyjnych półprzewodników w matrycy mikrobolometrycznej każdy piksel posiada odrębną rezystancję bazową i krzywą odpowiedzi termicznej. Ponadto wewnętrzne samonagrzewanie oraz zmieniające się warunki termiczne otoczenia powodują nieliniowe dryfowanie bazowego sygnału wyjściowego pikseli w czasie. Bez ciągłej korekcji matematycznej obraz termiczny ulega degradacji do silnego szumu przestrzennego, potocznie zwanego "szumem o stałym wzorcu" (FPN). Nowoczesne rdzenie przeciwdziałają temu za pomocą dwóch mechanizmów:
- ⚙️ Kalibracja migawką elektromechaniczną (NUC jednopunktowa): Miniaturowy elektromagnes pokładowy okresowo przesuwa zaczernioną, wysokoczemisyjną mechaniczną przesłonę przed matrycę FPA na 100–300 ms. Obserwując optycznie jednorodną powierzchnię termiczną, procesor pokładowy oblicza zaktualizowane współczynniki offsetu dla każdego pojedynczego piksela, resetując jednorodność bazową matrycy. Choć technika ta gwarantuje optymalną dokładność radiometryczną i niski szum przestrzenny, fizyczny mechanizm przesłony wprowadza ruchome części podatne na zużycie mechaniczne, jednocześnie chwilowo wstrzymując strumień wideo na żywo.
- ✅ Bezmigawkowa korekcja niejednorodności oparta na scenie (SBNUC): W platformach lotniczych o wysokich wibracjach, systemach ciągłego śledzenia lub celownikach broni, gdzie przerwa w sygnale wideo jest niedopuszczalna, zaawansowane silniki DSP implementują zaawansowane algorytmy SBNUC. SBNUC stale śledzi wysokoczęstotliwościowe odchylenia przestrzenne w kolejnych klatkach obrazu, wykorzystując naturalny ruch sceny do oddzielenia rzeczywistych sygnatur termicznych celu od dryftu szumu stałego sensora. Jednak architektury SBNUC wymagają znacznych zasobów obliczeniowych FPGA i mogą sporadycznie generować artefakty typu „ghosting”, jeśli kamera termowizyjna pozostaje nieruchoma podczas obserwacji statycznej sceny o wysokich gradientach termicznych.
Matematycznie liniowa dwupunktowa korekcja niejednorodności operuje na surowych zliczeniach cyfrowych Xij generowanych przez piksel w wierszu i i kolumna j według:
Yij = Gij · Xij + Oij
Gdzie Gij reprezentuje indywidualny współczynnik wzmocnienia, a Oij reprezentuje składnik przesunięcia w czasie rzeczywistym. Ponieważ wektor przesunięcia migruje wraz z wahaniami temperatury obudowy, wbudowany układ FPGA musi w sposób ciągły interpolować tabele przeglądowe przesunięcia na podstawie wewnętrznej telemetrii termistorów umieszczonych bezpośrednio na podłożu płaszczyzny ogniskowej.
Krytyczne metryki oceny przy zakupie rdzenia kamery termowizyjnej
Przy wyborze i pozyskiwaniu sprzętu kamer termowizyjnych OEM inżynierowie systemowi muszą ocenić cztery kluczowe parametry elektrooptyczne i operacyjne, aby potwierdzić dopasowanie operacyjne:
Równoważna szumowi różnica temperatury (NETD)
Równoważna różnica temperatur szumu określa minimalną zmianę temperatury na obiekcie, która generuje stosunek sygnału do szumu (SNR) równy jedności na wyjściu detektora. Mierzona w milikelwinach (mK), NETD służy jako podstawowy wskaźnik jakości czułości mikrobolometru. Moduły klasy przemysłowej osiągają wartości od ≤30 mK do ≤40 mK, podczas gdy podstawowe jednostki komercyjne zwykle testowane są powyżej 50 mK. NETD wynoszący 35 mK oznacza, że rdzeń może rozróżniać zmiany sceny tak małe jak 0,035°C.
Podczas oceny kart katalogowych dostawców inżynierowie muszą zweryfikować dokładne warunki testowe, w jakich zmierzono NETD. Czułości podawane bez określenia liczby przysłony optycznej (zwykle f/1.0), temperatury otoczenia podczas testu (zwykle 300 K / 27°C) oraz docelowej liczby klatek na sekundę (np. 50 Hz) mogą być mylące. Na przykład praca rdzenia o NETD ≤ 40 mK za obiektywem f/1.4 zmniejsza strumień docierający do detektora o połowę, zwiększając efektywny szum systemu do niemal 80 mK zgodnie z prawem odwrotności kwadratu liczby przysłony:
NETDsystem ∝ (f/#)2 · (1 / τ)optyka)
Reżimy liczby klatek na sekundę i globalne kontrole eksportu podwójnego zastosowania
Czasowa liczba klatek na sekundę rdzenia podczerwieni determinuje jego zdolności śledzenia celów i bezpośrednio określa jego międzynarodową klasyfikację eksportową:
- ⚙️ Rdzenie termiczne ≤ 9 Hz: Moduły o niskiej liczbie klatek na sekundę są zasadniczo zwolnione z surowych wielostronnych kontroli eksportu obronnego i mogą być pozyskiwane do integracji komercyjnej, cywilnej i konsumenckiej przy prostej dokumentacji. Jednak częstotliwość odświeżania czasowego 9 Hz jest niewystarczająca do stabilizacji drona w pętli zamkniętej, szybkiego automatycznego sortowania lub pilotowania pojazdów, ponieważ ruch kamery przy 9 fps powoduje zauważalne drgania celu, opóźnienie klatek i rozmazanie ruchu.
- ✅ Rdzenie szybkie 25 Hz / 30 Hz / 50 Hz / 60 Hz: Rdzenie o wysokiej liczbie klatek na sekundę są wymagane do percepcji robotycznej w czasie rzeczywistym, stabilizowanych gimbali śledzących w powietrzu, poszukiwań i ratownictwa oraz celowników optronicznych. Moduły te zapewniają płynne odwzorowanie ruchu i bardzo niskie opóźnienie szkło-szkło (<30 ms). Jednak pozyskiwanie rdzeni termicznych pracujących z częstotliwością ≥25 Hz jest ściśle regulowane w ramach systemów kontroli eksportu podwójnego zastosowania, w tym Porozumienia z Wassenaar, amerykańskich przepisów International Traffic in Arms Regulations (ITAR) / Export Administration Regulations (EAR) oraz równoważnych przepisów Unii Europejskiej. Kupujący muszą złożyć Certyfikaty Użytkownika Końcowego (EUC) potwierdzające zgodność z zasadami nierozprzestrzeniania, zanim umowy zakupu będą mogły zostać zrealizowane.
Radiometryczne wyjście danych a obrazowanie jakościowe
Zespoły zakupowe muszą rozróżniać jakościowe rdzenie termowizyjne od ilościowych rdzeni pomiaru radiometrycznego:
- ⚙️ Rdzenie jakościowe (wyłącznie obrazowe): Wbudowany układ FPGA przekształca sygnał mikrobolometru 14-bitowego o wysokiej dynamice bezpośrednio w standardowe wyjście 8-bitowe (YUV422 lub RGB24) za pomocą adaptacyjnych algorytmów zakresu dynamicznego (takich jak cyfrowe wzmocnienie szczegółów – DDE, optymalizacja lokalnego kontrastu i wyrównanie histogramu). Kamera generuje estetycznie ostry obraz wizualny dostosowany do systemów wyświetlania dla człowieka, ale odrzuca surowe wartości napięcia z czujnika. Rzeczywiste temperatury celu nie mogą zostać wyodrębnione ze strumienia wideo.
- ✅ Rdzenie ilościowe (radiometryczne): Moduł generuje liniowy sygnał cyfrowy (zazwyczaj 14-bitowe lub 16-bitowe słowa cyfrowe na piksel) równolegle lub przeplatany z wizualnym strumieniem wideo. Każdy poziom cyfrowy (liczba cyfrowa – DN) odwzorowuje bezpośrednio energię promieniowania lub temperaturę za pomocą skalibrowanych tabel przeglądowych czujnika (LUT) uwzględniających wewnętrzne temperatury rdzenia. Wyjście radiometryczne jest niezbędne w zautomatyzowanym utrzymaniu predykcyjnym, inspekcji podstacji elektrycznych, mapowaniu obwodów pożarów terenów dzikich oraz zautomatyzowanym widzeniu maszynowym. Inżynierowie systemowi poszukujący szczegółowych wskazówek architektonicznych dotyczących magistral cyfrowego przesyłania strumieniowego powinni zapoznać się z tym przewodnikiem po wysokowydajnych modułach termicznych MIPI.
Inżynieria optyczna: Dobór obiektywu, optyka germanowa i zakresy DRI
Ponieważ krzemianowe szkło optyczne jest całkowicie nieprzezroczyste dla promieniowania elektromagnetycznego w paśmie fal od 8 μm do 14 μm, rdzenie kamer termowizyjnych wymagają specjalistycznych przepuszczalnych materiałów optycznych połączonych z wysokowydajnymi powłokami cienkowarstwowymi antyrefleksyjnymi.
Podłoża optyczne: german monokrystaliczny a szkło chalkogenkowe
Na rynku LWIR dominują dwa podstawowe podłoża optyczne:
- ✅ Monokrystaliczny German (Ge): German charakteryzuje się wyjątkowo wysokim współczynnikiem załamania światła (n ≈ 4,0 przy 10 μm), co pozwala inżynierom optycznym projektować soczewki o płytkich krzywiznach powierzchni, minimalnych aberracjach sferycznych i wysokiej mocy optycznej w kompaktowych wymiarach fizycznych. German jest mechanicznie wytrzymały i odpowiedni do trudnych warunków lotniczych. Jednak czysty german cierpi na niestabilność termiczną: gdy temperatura otoczenia optyki przekracza 60°C, absorpcja swobodnych elektronów rośnie wykładniczo, powodując utratę przezroczystości podłoża. W związku z tym powierzchnie zewnętrzne muszą być pokryte trwałymi powłokami antyrefleksyjnymi (AR) lub powłokami diamentopodobnymi (DLC), aby przetrwać erozję deszczową, ścieranie pyłem i atmosferę zasoloną.
- ⚙️ Szkło chalkogenkowe (np. GASIR): Materiały chalkogenkowe składają się z syntetycznych związków zawierających siarkę, selen lub tellur. W przeciwieństwie do germanu szkła chalkogenkowe mogą być formowane metodą precyzyjnego prasowania szkła zamiast szlifowania i polerowania za pomocą jednopunktowego toczenia diamentowego (SPDT). Umożliwia to opłacalną produkcję złożonych asferycznych konstrukcji soczewek w dużych ilościach. Ponadto szkło chalkogenkowe wykazuje wyjątkowo niski współczynnik termooptyczny (dn/dT), co upraszcza projektowanie pasywnie atermalizowanych zespołów soczewek, które pozostają ostre w zakresie od -40°C do +85°C bez aktywnej kompensacji silnikowej.
Obliczenia zasięgu DRI (kryteria Johnsona zastosowane do rdzeni 12 μm)
Aby prognozować rzeczywiste zasięgi wykrywania celów w misjach bezpieczeństwa, obronności i poszukiwań dronami, inżynierowie optyczni stosują kryteria Johnsona. Wymagania dotyczące częstotliwości przestrzennej w wymiarze krytycznym celu (tradycyjnie cel ludzki skalowany do 1,8 m × 0,5 m z wymiarem krytycznym 0,75 m lub standardowy pojazd o wymiarach 2,3 m × 2,3 m) są zdefiniowane jako:
- ⚙️ Wykrycie (1,5 cyklu / ~2 piksele na celu): Obserwator może stwierdzić, że w scenie znajduje się obiekt zainteresowania.
- ⚙️ Rozpoznanie (6,0 cykli / ~8 pikseli na celu): Obserwator może sklasyfikować typ celu (np. odróżnić człowieka od zwierzęcia lub ciężarówkę od pojazdu osobowego).
- ⚙️ Identyfikacja (12,0 cykli / ~16 pikseli na celu): Obserwator może zidentyfikować konkretne szczegóły (np. odróżnić komercyjnego pickupa od uzbrojonego pojazdu technicznego).
Chwilowe pole widzenia (IFOV), reprezentujące kąt przestrzenny obejmowany przez pojedynczy fizyczny piksel, oblicza się jako:
IFOV (mrad) = rozstaw pikseli (p) / ogniskowa obiektywu (f)
Dla nowoczesnego rdzenia termicznego VOx 12 μm:
- ✅ Optyka szerokokątna (f = 9 mm): IFOV = 12 μm / 9 mm = 1,33 mrad. Przy odległości operacyjnej wynoszącej 1000 metrów jeden piksel obejmuje 1,33 metra. Ta geometria obiektywu zapewnia szerokie pole widzenia, idealne do świadomości sytuacyjnej na krótkim zasięgu, wewnętrznej robotyki mobilnej i lokalnego mapowania lotniczego.
- ✅ Teleobiektyw dalekiego zasięgu (f = 75 mm): IFOV = 12 μm / 75 mm = 0,16 mrad. Przy odległości 1000 metrów jeden piksel obejmuje zaledwie 16 centymetrów. Ta ciaśniejsza projekcja przestrzenna umożliwia pozytywne wykrywanie celów ludzkich z odległości ponad 3500 metrów oraz identyfikację pojazdów z odległości ponad 2000 metrów.
Przy obliczaniu obwiedni DRI pola integratorzy systemów muszą również uwzględnić tłumienie atmosferyczne przy użyciu modelowania transmisji Beer-Lamberta:
τatm(R) = exp(-γ · R)
Gdzie γ to współczynnik ekstynkcji atmosferycznej (w widmie LWIR zdominowany przez wilgotność bezwzględną i absorpcję kontinuum pary wodnej), a R to odległość do celu. W wilgotnych środowiskach morskich γ może zmniejszyć efektywne zasięgi wykrywania o 30% do 50% w porównaniu ze scenariuszami testowymi w suchych warunkach pustynnych.
Mocowania optyczne i mechanika
Rdzenie OEM wykorzystują konfiguracje z gwintowanymi tubusami, aby zapewnić koncentryczność optyczną i utrzymać stabilną pozycję ogniskową przy ciągłych wstrząsach i wibracjach. Standardowe konfiguracje obejmują mocowania z mikrogwintem (np. M10×0,5, M12×0,5 lub zastrzeżone gwinty grube) wyposażone w pierścienie uszczelniające z fluoroelastomeru (Viton). Te pierścienie uszczelniające chronią ścieżkę optyczną przed wnikaniem wilgoci ze środowiska, zachowując obudowy o klasie szczelności IP67 w ładunkach lotniczych.
Interfejsy sprzętowe, przetwarzanie osadzone i integracja systemowa
Integracja niechłodzonego rdzenia termicznego z elektroniką hosta wymaga starannego dopasowania przepustowości przesyłu danych, ścieżek rozpraszania mocy i potoków komunikacji programowej.
Cyfrowe i analogowe potoki wideo
Rdzenie kamer termicznych zazwyczaj wyprowadzają wideo i telemetrię przez jeden lub więcej z następujących standardowych interfejsów:
- ✅ USB 2.0 / USB 3.0 (architektura UVC): Rdzenie wyposażone w punkty końcowe USB implementują protokół USB Video Class (UVC), umożliwiając strumieniowanie plug-and-play do hostów Linux, Windows i ROS (Robot Operating System) bez konieczności stosowania niestandardowych sterowników jądra. Rdzeń przesyła 8-bitowe wizualne klatki YUV/RGB wraz z 14-bitowymi nieskompresowanymi buforami radiometrycznymi Y16 przez punkty końcowe transferu masowego, co upraszcza rozwój oprogramowania.
- ⚙️ MIPI-CSI2 (Interfejs procesora przemysłu mobilnego): W przypadku lekkiego sprzętu wbudowanego z procesorami edge-AI (takimi jak seria NVIDIA Jetson Orin lub Rockchip RK3588) preferowanym interfejsem jest MIPI-CSI2. Poprowadzenie różnicowych linii zegara szeregowego i linii danych bezpośrednio do potoku przetwarzania sygnału obrazu (ISP) procesora hosta pozwala MIPI ominąć opóźnienia konwersji protokołu USB, zmniejszyć liczbę komponentów sprzętowych i obniżyć zużycie energii.
- ⚙️ Analogowe wideo kompozytowe (CVBS - NTSC/PAL): Analogowe wideo kompozytowe pozostaje popularne w specjalistycznych pokładowych systemach FPV, starszych wieżyczkach celowniczych i sterowaniu lotem w czasie rzeczywistym. Ponieważ wyjście CVBS omija cyfrowe bufory ramek systemu operacyjnego, zapewnia ultra niskie opóźnienie end-to-end (≤10 ms), zapobiegając niestabilności pętli sterowania podczas szybkiego ręcznego pilotowania dronów.
Współpraca z wbudowanymi komputerami jednopłytkowymi i mikrokontrolerami
Nowoczesne platformy autonomiczne opierają się na architekturach przetwarzania rozproszonego, aby efektywnie obsługiwać potoki obrazowania i sterowanie sprzętem:
- ✅ Komputery jednopłytkowe (SBC): Integratorzy systemów często łączą moduły termiczne USB lub MIPI z platformami wbudowanymi, takimi jak Raspberry Pi w celu wykonywania głębokiego uczenia klasyfikatorów obiektów (np. YOLOv8-tiny) lub przeprowadzania automatycznych procedur segmentacji termicznej bezpośrednio na krawędzi.
- ⚙️ Mikrokontrolery: Do zadań pomocniczych — takich jak wysyłanie impulsów kalibracyjnych NUC, regulacja zmotoryzowanych mechanizmów ostrości czy odczyt czujników temperatury otoczenia — inżynierowie często podłączają Arduino lub porównywalny mikrokontroler ARM Cortex-M do interfejsów sterujących UART lub I²C rdzenia. Szczegółowe omówienie kompaktowych implementacji brzegowych znajdziesz w naszym przeglądzie modułów kamer termowizyjnych o niskim poborze mocy do lokalnych ładunków użytecznych.
Rozpraszanie ciepła i integralność zasilania
Ponieważ mikrobolometry mierzą mikroskopijne zmiany temperatury pikseli, są wrażliwe na fluktuacje termiczne wewnątrz samej obudowy kamery. Słabe mechaniczne odprowadzanie ciepła tworzy asymetryczne gradienty termiczne w obudowie rdzenia, powodując nierównomierny dryft przestrzenny, lokalne artefakty zacienienia oraz częste cykle migawki NUC.
Aby uniknąć tych problemów, inżynierowie muszą mechanicznie połączyć główny interfejs obudowy rdzenia z zewnętrznym aluminiowym radiatorem za pomocą wysokoprzewodzących podkładek termoprzewodzących (≥3,0 W/m·K). Ponadto, ponieważ szum odczytu ROIC koreluje bezpośrednio ze stabilnością szyny zasilającej, zasilacze systemowe muszą być odsprzęgane za pomocą niskoszumnych liniowych regulatorów Low Dropout (LDO). Tętnienia szyny zasilającej muszą pozostawać poniżej 20 mV wartości międzyszczytowej, aby zapobiec widocznemu pasmowaniu na obrazie termowizyjnym.
Porównawcza prezentacja produktów: Przemysłowe rdzenie LWIR 640 i 384
Przygotowując się do zakupu rdzenia kamery termowizyjnej modułów, inżynierowie systemowi muszą ocenić zweryfikowany sprzęt komercyjny pod kątem wymagań SWaP-C projektu. Poniżej znajdują się dwa przetestowane w branży rdzenie LWIR zaprojektowane do integracji w gimbalach lotniczych, systemach wizji maszynowej i autonomicznych platformach robotycznych.

Niechłodzony Miniaturowy Moduł Kamery Termowizyjnej USB LWIR 640*512
Zaprojektowany specjalnie do stabilizowanych gimbali UAV (porównywalnych z korporacyjnymi architekturami ładunków DJI), zaawansowanych celowników termowizyjnych i wysokowydajnego śledzenia robotycznego, ten miniaturowy niechłodzony rdzeń termowizyjny na podczerwień zapewnia ostry obraz w ultrakompaktowej obudowie. Mierzący zaledwie 21 mm × 21 mm, łączy wysoką czułość termiczną (≤40 mK) z wszechstronnymi opcjami optycznymi, aby wspierać zastosowania od szerokokątnego mapowania lotniczego po rozpoznanie dalekiego zasięgu.
- ✅ Rozdzielczość natywna: 640 × 512 (tryb pracy z możliwością wyboru 640 × 480)
- ✅ Typ detektora: Wysokoczuły niechłodzony mikrobolometr VOx (rozstaw pikseli 12 μm)
- ✅ Czułość termiczna: NETD ≤ 40 mK @ f/1.0, 300 K
- ⚙️ Szerokie portfolio obiektywów: Ogniskowe 5 mm, 9 mm, 13 mm, 18 mm, 35 mm, 50 mm, 75 mm, 100 mm i 150 mm
- ✅ Obudowa: Ultraminiaturowa obudowa 21 mm × 21 mm do ciasnych zabudów
- ⚙️ Łączność: USB 2.0 (strumień UVC + pełna 14-bitowa radiometryczna telemetria surowa) z szeregowym sterowaniem UART
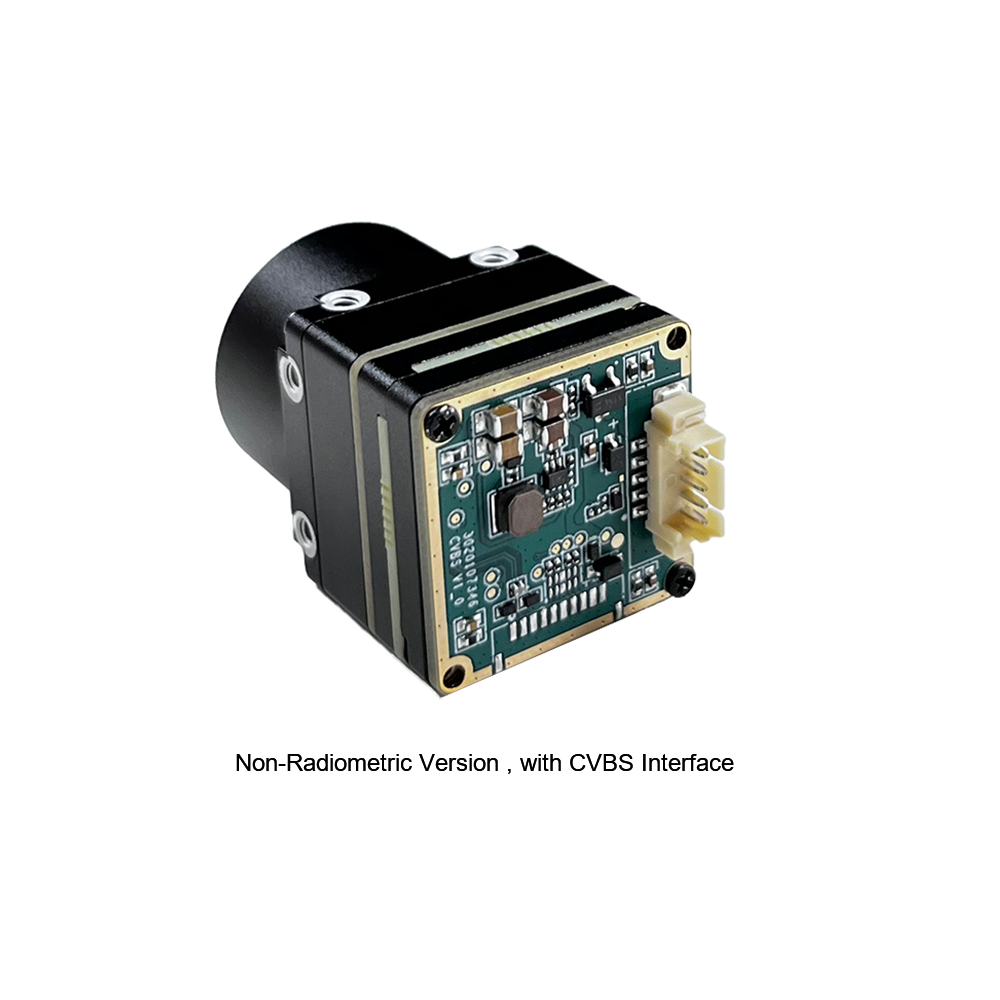
Niechłodzona miniaturowa kamera termowizyjna 384*288 do dronów
Moduł termowizyjny na podczerwień serii MINI 384×288 zapewnia zrównoważone rozwiązanie o małym formacie do pomiaru temperatury online i ciągłego monitorowania procesów przemysłowych. Wykorzystując wysokowydajne detektory i przetwarzanie o niskim opóźnieniu, rdzeń ten został zaprojektowany do inspekcji wizyjnej maszyn, systemów bezpieczeństwa fabrycznego, konserwacji rozdzielnic elektrycznych oraz lekkich ładunków dronów wymagających niezawodnego radiometrycznego obrazowania termowizyjnego.
- ✅ Rozdzielczość natywna: 384 × 288 aktywnych pikseli
- ✅ Silnik obrazowania termowizyjnego: Wysokoprecyzyjna niechłodzona matryca ogniskowa ze stabilną kompensacją dryftu
- ⚙️ Radiometria precyzyjna: Przemysłowy pomiar temperatury online z analizą punktową, liniową i obszarową
- ⚙️ Wszechstronność interfejsu: Bezpośredni analogowy sygnał kompozytowy CVBS obok wyjść cyfrowych do wyświetlania lub transmisji
- ✅ Główne zastosowania docelowe: Wizja maszynowa, zautomatyzowana kontrola bezpieczeństwa, konserwacja sprzętu i małe drony powietrzne
Bezpośrednia tabela porównawcza inżynieryjnego
| Parametr systemu | Mini moduł LWIR 640×512 | Mini moduł LWIR 384×288 |
|---|---|---|
| Aktywna matryca pikseli | 640 × 512 (opcjonalnie 640 × 480) | 384 × 288 |
| Wymiary fizyczne | Ultraminiaturowy (21 mm × 21 mm × 21 mm) | Kompaktowa obudowa serii MINI |
| Dostępna gama obiektywów | 5, 9, 13, 18, 35, 50, 75, 100, 150 mm | Standardowa optyka serii MINI (stała / z regulacją ostrości) |
| Cyfrowe i analogowe wejścia/wyjścia | USB 2.0 (UVC + radiometria Y16) + UART | Kompozytowe wideo CVBS + USB + UART |
| Czułość termiczna (NETD) | ≤ 40 mK @ f/1.0, 300 K | ≤ 40 mK @ f/1.0, 300 K |
| Docelowe obudowy integracyjne | Stabilizowane gimbale klasy DJI, zaawansowane zabezpieczenia dalekiego zasięgu | Inspekcja wizyjna maszynowa, zautomatyzowany monitoring fabryczny, sUAV |
Macierz wyboru specyficzna dla zastosowania
Wybór między rozdzielczościami 640×512 a 384×288 wymaga analizy wymagań operacyjnych w odniesieniu do ograniczeń platformy docelowej:
Stabilizowane gimbale dronów i taktyczne ładunki UAV
W przypadku platform powietrznych każdy dodatkowy gram ładunku bezpośrednio skraca czas lotu. Modernizacja do ultrakompaktowego modułu 640×512 o wymiarach 21 mm × 21 mm zapewnia wysoką rozdzielczość przestrzenną (327 680 pojedynczych pikseli) bez przekraczania limitów masy ładunku. W inspekcjach infrastruktury (takich jak skanowanie linii wysokiego napięcia lub farm słonecznych) ta zwiększona liczba pikseli pozwala pilotom dronów operować z bezpiecznej odległości, jednocześnie rozróżniając drobne anomalie termiczne, takie jak uszkodzone ogniwa lub złącza o wysokiej rezystancji.
- ✅ Zalecany rdzeń: Mini moduł LWIR 640×512 (VOx, 12 μm).
- ⚙️ Kluczowe połączenie optyczne: Atermalizowana optyka germanowa od 13 mm do 35 mm z zewnętrzną powłoką DLC.
- ✅ Główna zaleta: Doskonałe wskaźniki DRI umożliwiające bezpieczną odległość operacyjną przy zachowaniu opóźnienia glass-to-glass poniżej 30 ms dla pętli stabilizacji gimbala.
Zautomatyzowana wizja maszynowa i monitoring przemysłowy
W produkcji szybkobieżnej ogniwa robotyczne wymagają ciągłej bezdotykowej inspekcji termicznej w celu wykrywania tarcia łożysk mechanicznych, anomalii termicznych PCB i wad formowania wtryskowego. Mini rdzeń termiczny 384×288 zapewnia zrównoważone połączenie wysokiej niezawodności, kompaktowych rozmiarów i przystępnego kosztu dla rozproszonych sieci monitoringu przemysłowego. Jego wbudowane przetwarzanie radiometryczne oblicza automatyczne alarmy dla zdefiniowanych przez użytkownika obszarów zainteresowania (ROI), przekazując krytyczne alerty bezpośrednio do fabrycznych sterowników programowalnych (PLC).
- ✅ Zalecany rdzeń: Mini moduł kamery termicznej 384×288.
- ⚙️ Kluczowe połączenie optyczne: Optyka szerokokątna 9 mm lub 13 mm ze standardową powłoką antyrefleksyjną.
- ✅ Główna zaleta: Ekonomiczne wdrożenie wielu kamer wzdłuż linii produkcyjnych z bezpośrednim wyodrębnianiem 14-bitowych danych radiometrycznych przez USB lub CVBS.
Optronika bezpieczeństwa, monokulary ręczne i celowniki
Optyka montowana na broni, systemy monitoringu perymetrycznego oraz monokulary poszukiwawczo-ratownicze wymagają wysokich wskaźników identyfikacji przestrzennej. Połączenie rdzenia 640×512 12 μm z obiektywami germanowymi o wąskim polu widzenia (takimi jak optyka 50 mm, 75 mm lub 100 mm) zapewnia rozdzielczość kątową potrzebną do wykrywania i klasyfikowania celów ludzkich z odległości ponad jednego kilometra w warunkach zerowego luksu, przez lekkie listowie lub w środowiskach wypełnionych dymem.
- ✅ Zalecany rdzeń: Mini moduł LWIR 640×512.
- ⚙️ Kluczowe połączenie optyczne: Obiektywy wąskokątne 50 mm, 75 mm lub 100 mm z ręcznym lub zmotoryzowanym ustawianiem ostrości.
- ✅ Główna zaleta: Submiliradianowa rozdzielczość przestrzenna rozróżniająca sylwetki ludzkie z odległości przekraczających 1500 metrów w ekstremalnych temperaturach otoczenia (od -40°C do +70°C).
Zakup, pozyskiwanie od dostawców Tier-1 i kwestie cyklu życia
Pozyskiwanie rdzeni mikrobolometrycznych do długoterminowych programów produkcyjnych wiąże się z kilkoma kwestiami operacyjnymi i dotyczącymi łańcucha dostaw:
- ⚙️ Stabilność łańcucha dostaw płytek półprzewodnikowych: Upewnij się, że producent Twojego rdzenia ma zweryfikowany dostęp do wysokowydajnej produkcji półprzewodników VOx oraz surowego monokrystalicznego germanu. Wahania dostępności surowców mogą powodować poważne opóźnienia produkcyjne.
- ⚙️ Wsparcie w zakresie rekalibracji radiometrycznej: Podczas ciągłych, wieloletnich wdrożeń przemysłowych lub wojskowych detektory termiczne mogą wykazywać długoterminowy dryft linii bazowej. Dostawcy Tier-1 oferują zestawy API oprogramowania, które umożliwiają zespołom inżynierskim przeprowadzanie rekalibracji w terenie bez konieczności odsyłania urządzeń do fabryki.
- ✅ Zestawy narzędzi programistycznych i przenośność sterowników: Płynna integracja sprzętowa zależy od jasnej, kompletnej dokumentacji. Upewnij się, że dostawca rdzenia zapewnia funkcjonalne sterowniki jądra Linux (zgodne z Video4Linux2 / V4L2), kompleksowe zestawy SDK C/C++, opakowania ROS oraz szczegółowe mapy rejestrów sprzętowych. Zarejestrowani klienci korporacyjni mogą pobierać aktualne aktualizacje SDK i poprawki oprogramowania układowego bezpośrednio przez portal konta klienta.
Często zadawane pytania (pogłębione techniczne FAQ)
Czy rdzenie kamer termowizyjnych OEM od wyspecjalizowanych producentów są warte zakupu w porównaniu z konsumenckimi modułami podłączanymi?
Natomiast wyspecjalizowane rdzenie kamer termowizyjnych OEM (takie jak platformy Purpleriver Mini 640 i 384) wyposażone są w niechłodzone matryce ogniskowe z tlenku wanadu (VOx) o czułości termicznej ≤40 mK, ultrakompaktowych wymiarach 21 mm × 21 mm oraz deterministycznych potokach sprzętowych o opóźnieniu poniżej 30 ms. Rdzenie te oferują wymienną optykę germanową z powłoką antyrefleksyjną (o ogniskowych do 150 mm), surowe 14-bitowe liniowe strumienie wyjściowe radiometryczne oraz standardowe interfejsy przemysłowe (USB, CVBS, UART), które umożliwiają bezpośrednią integrację wbudowaną z systemami działającymi na platformach takich jak Raspberry Pi czy NVIDIA Jetson.
Czy mogę wymienić lub zmodernizować rdzeń termowizyjny wewnątrz istniejącego celownika lub gimbala drona?
Ultraminiaturowy przekrój poprzeczny 21 mm × 21 mm rdzenia Mini 640 pozwala na montaż w ciasnych zespołach gimbali zaprojektowanych wcześniej dla starszych, bardziej masywnych platform sensorowych. Integratorzy muszą zweryfikować, czy pierścień ślizgowy gimbala nadrzędnego obsługuje wybrany format wideo rdzenia (taki jak niskolatencyjny analogowy sygnał kompozytowy CVBS lub nieskompresowane cyfrowe wideo USB UVC). Dodatkowo mapowanie poleceń dla korekcji niejednorodności (NUC) i przełączania palet kolorów można dostosować za pomocą prostych szeregowych poleceń UART, co pozwala programistom na modernizację starszych systemów do nowoczesnej rozdzielczości 640×512 bez przeprojektowywania obudowy zewnętrznej.
Co powinienem ocenić przed podjęciem decyzji o zakupie rdzenia kamery termowizyjnej do budowy DIY lub komercyjnej?
1. Rozdzielczość i rozstaw pikseli: Oceń, czy matryca 384×288 spełnia Twoje wymagania dotyczące rozdzielczości przestrzennej, czy też matryca wysokiej rozdzielczości 640×512 jest niezbędna do osiągnięcia wymaganych wskaźników detekcji, rozpoznania i identyfikacji (DRI). Raster pikseli 12 μm jest generalnie preferowany, ponieważ znacząco zmniejsza całkowitą objętość i masę obiektywu.
2. Ścieżka optyczna i przysłona: Upewnij się, że wybór obiektywu odpowiada formatowi mikrobolometru rdzenia i zapewnia odpowiednią liczbę przysłony (najlepiej f/1.0 do f/1.2), aby utrzymać znamionową czułość termiczną bez wprowadzania winietowania optycznego.
3. Integracja elektryczna i programowa: Sprawdź, czy interfejs wyjściowy rdzenia odpowiada architekturze obliczeniowej pokładowej. Podczas gdy USB UVC upraszcza integrację z komputerami jednopłytkowymi, bezpośrednie łącza MIPI lub analogowe CVBS mogą być wymagane w celu zminimalizowania opóźnień wideo.
4. Przepisy eksportowe: Określ, czy Twoja aplikacja wymaga modułu o wysokiej liczbie klatek na sekundę (≥25 Hz) i upewnij się, że Twoja organizacja posiada niezbędną dokumentację zgodności w celu spełnienia wymogów kontroli eksportu.
📚 Referencje i dalsza lektura
- Standardowe osadzone systemy obliczeniowe w branży: Osadzone systemy przetwarzania Raspberry Pi Foundation
- Platformy sterowania sprzętem: Architektura mikrokontrolerów i interfejsy Arduino
- Powiązany przewodnik (rosyjski): Przegląd niskopoborowych modułów kamer termowizyjnych
- Powiązany przewodnik (arabski): Przewodnik po wysokowydajnych modułach kamer termowizyjnych z interfejsem MIPI