Kupno rdzenia kamery termowizyjnej: Przewodnik po wysokowydajnych modułach LWIR 640 i 384
11 września 2026
Rdzeń termowizyjny MIPI: Wysokorozdzielcze widzenie wbudowane dla dronów i Edge AI
16 września 2026
Moduł kamery termowizyjnej MIPI: Integracja LWIR o niskim opóźnieniu dla dronów i Edge AI
W inżynierii systemów wizyjnych wbudowanych integracja detekcji długofalowego promieniowania podczerwonego (LWIR) w kompaktowych, autonomicznych architekturach brzegowych stwarza istotne wyzwania na poziomie systemowym. Konwencjonalne rdzenie termowizyjne powiązane z protokołami USB 3.0 (UVC) lub Serial Peripheral Interface (SPI) często wprowadzają obciążenie CPU po stronie hosta, niemożliwe do opanowania opóźnienia buforowania jądra, niedeterministyczny jitter pakietów oraz poważne wąskie gardła przepustowości transmisji. Dla platform brzegowych o ograniczonych parametrach SWaP (rozmiar, waga, moc i koszt)—takich jak mikrobezzałogowe statki powietrzne (UAV), taktyczne mikrogimbale, autonomiczne roboty mobilne (AMR) oraz bramy wizyjne Edge AI—te wąskie gardła protokołów pogarszają wydajność widzenia komputerowego w czasie rzeczywistym, kompromitują pętle stabilizacji PID gimbala i podnoszą całkowite opóźnienie przetwarzania poza progi deterministyczne.
Standardowym rozwiązaniem architektonicznym w branży jest bezpośrednia integracja natywnego modułu kamery termowizyjnej MIPI za pośrednictwem warstwy transportowej MIPI CSI-2 (Camera Serial Interface 2). Poprzez połączenie odczytów niechłodzonych czujników mikrobolometrycznych bezpośrednio z natywnym procesorem sygnału obrazu (ISP) procesora aplikacyjnego oraz sprzętowym silnikiem bezpośredniego dostępu do pamięci (DMA), architekci systemów całkowicie omijają warstwy translacji protokołów systemu operacyjnego. Ta zmiana architektoniczna umożliwia deterministyczną, submilisekundową transmisję nieskompresowanych surowych danych radiometrycznych 14-bitowych lub 16-bitowych przy wysokich częstotliwościach klatek (30 Hz do 60 Hz) bezpośrednio do zunifikowanych przestrzeni pamięci dostępnych dla GPU i NPU, odblokowując wnioskowanie Edge AI w czasie rzeczywistym, fuzję czujników multispektralnych, śledzenie celów oraz zautomatyzowaną termografię przemysłową.
Spis treści
- 👉 Fizyka i architektura protokołu MIPI CSI-2 w obrazowaniu LWIR
- 👉 Wbudowany stos oprogramowania: Architektura sterownika V4L2, drzewo urządzeń i potoki zero-copy
- 👉 Przetwarzanie danych radiometrycznych i sprzętowa akceleracja Edge AI
- 👉 Inżynieria sprzętowa, optymalizacja SWaP-C i projektowanie elektrooptyczne
- 👉 Prezentacja techniczna przemysłowych modułów termowizyjnych MIPI i macierz specyfikacji
- 👉 Instrukcja integracji krok po kroku i rozwiązywania problemów
- 👉 Szczegółowe FAQ dotyczące integracji przemysłowej
Fizyka i architektura protokołu MIPI CSI-2 w obrazowaniu LWIR
Czujniki obrazowania termowizyjnego działają zasadniczo inaczej niż standardowe czujniki CMOS w zakresie widzialnym. Niechłodzone detektory LWIR wykorzystują matryce ogniskowe mikrobolometrów (FPA)—zazwyczaj wytwarzane z tlenku wanadu (VOx) lub krzemu amorficznego (α-Si)—czułe na promieniowanie elektromagnetyczne w atmosferycznym oknie transmisji od 8 μm do 14 μm. Każdy piksel mikrobolometru składa się z absorbera podczerwieni zawieszonego nad podłożem krzemowym za pomocą mikroskopijnych nóżek izolacji termicznej. Pod wpływem padającego promieniowania cieplnego temperatura absorbera zmienia się, powodując mierzalną zmianę jego rezystancji elektrycznej. Ta analogowa zmiana rezystancji jest digitalizowana przez zintegrowane układy odczytu (ROIC) na surowe wartości o wysokim zakresie dynamicznym, zazwyczaj 14-bitowe lub 16-bitowe liczby cyfrowe na piksel.
Przesyłanie tych surowych strumieni danych mikrobolometrycznych do wbudowanego procesora hosta wymaga interfejsu, który zachowuje integralność sygnału bez wprowadzania opóźnień obliczeniowych. Interfejs MIPI Camera Serial Interface 2 (MIPI CSI-2), w połączeniu z warstwą fizyczną (D-PHY), spełnia te wymagania dla wbudowanych systemów wizyjnych, przesyłając zserializowane dane pikseli po punkt-punkt różnicowych liniach sygnałowych regulowanych sztywnym taktowaniem sprzętowym.

Dynamika sygnalizacji warstwy fizycznej MIPI D-PHY
Elektryczna warstwa fizyczna nowoczesnego modułu termowizyjnego MIPI opiera się na specyfikacji D-PHY MIPI Alliance, asynchronicznym interfejsie synchronicznym względem źródła, wyposażonym w jedną różnicową linię zegarową oraz jedną, dwie lub cztery różnicowe linie danych. Warstwa fizyczna dynamicznie przełącza się między dwoma trybami sygnalizacji operacyjnej:
- ⚙️ Tryb High-Speed (HS): Działa z wykorzystaniem niskonapięciowej sygnalizacji różnicowej (podobnej do LVDS), z nominalnym wychyleniem różnicowym 200 mV wyśrodkowanym wokół napięcia wspólnego 200 mV (VCM). W trybie HS dane są serializowane i przesyłane z przepustowością od 80 Mb/s do 2,5 Gb/s na linię, umożliwiając wysoką zagregowaną przepustowość przy wyjątkowo niskich emisjach elektromagnetycznych promieniowanych.
- ⚙️ Tryb Low-Power (LP): Działa z wykorzystaniem jednokońcówkowej logiki sygnalizacyjnej CMOS 1,2 V. Tryb LP zarządza protokołami sterowania liniami, obsługując uzgadnianie synchronizacji ramek (takie jak Start of Transmission [SoT] i End of Transmission [EoT]), przejścia stanów niskiego poboru mocy oraz tryby uśpienia (LP-11).
W przeciwieństwie do czujników RGB 4K ze spektrum widzialnego, które wymagają przepustowości wielogigabitowej (np. 4K przy 60 kl./s zużywa cztery linie pracujące z prędkością powyżej 1,5 Gb/s na linię), niechłodzony czujnik LWIR pracujący w rozdzielczości 640 × 512 z 16-bitowym wyjściem radiometrycznym przy 50 Hz generuje zagregowany surowy ładunek danych obliczany jako:
Przepustowość = 640 × 512 × 16 bitów/piksel × 50 klatek/s ≈ 262,14 Mb/s
To wymaganie przepustowości jest wygodnie obsługiwane przez jednoliniowy (1-lane) lub dwuliniowy (2-lane) MIPI D-PHY pracujący z konserwatywną częstotliwością zegara od 400 Mb/s do 800 Mb/s na linię. Praca przy niższych częstotliwościach zegara przy jednoczesnym wykorzystaniu natywnej różnicowej sygnalizacji D-PHY minimalizuje zakłócenia elektromagnetyczne wysokiej częstotliwości (EMI) w pobliskich odbiornikach RF, co jest kluczową zaletą przy integracji czułych odbiorników komunikacyjnych i GNSS w kompaktowych platformach UAV.
Protokół pakietowania CSI-2 i radiometryczne typy danych
W warstwie protokołu CSI-2 dane obrazu są przesyłane w ustrukturyzowanych pakietach składających się z 4-bajtowego nagłówka pakietu (PH), sekwencji danych ładunku o dowolnej długości oraz 2-bajtowej stopki pakietu (PF) zawierającej 16-bitową kontrolę cykliczną nadmiarową (CRC). Nagłówek pakietu zawiera 8-bitowy bajt identyfikatora danych (DI), złożony z 2-bitowego identyfikatora kanału wirtualnego (VC) i 6-bitowego kodu typu danych (DT).
Moduły termowizyjne wykorzystują określone typy danych w strumieniu CSI-2 do przenoszenia surowych pomiarów bolometrycznych i radiometrycznych:
- ⚙️ RAW14 (typ danych 0x2D): 14-bitowe dane nieskompresowane. Mikrobolometry natywnie wytwarzają 14 bitów zakresu dynamicznego. Pakiety są formatowane przez upakowanie czterech 14-bitowych wartości pikseli w siedem kolejnych 8-bitowych bajtów, maksymalizując efektywność transmisji ładunku przez łącze fizyczne.
- ⚙️ RAW16 (typ danych 0x2E): 16-bitowe dane nieskompresowane. Każdy piksel mapuje się bezpośrednio na dwubajtową liczbę całkowitą bez znaku reprezentującą liniową odpowiedź detektora lub bezwzględne wartości temperatury radiometrycznej w centykelwinach. RAW16 upraszcza wyrównanie bajtów i adresowanie pamięci w mikroprocesorach hosta.
- ⚙️ Dane zdefiniowane przez użytkownika / osadzone 8-bitowe (typy danych 0x30 do 0x37 lub 0x12): Przemysłowe moduły termowizyjne dodają na początku lub na końcu "linię osadzoną" zawierającą metadane operacyjne: temperaturę struktury czujnika, stan wewnętrznej migawki, napięcie termistora obudowy FPA, flagi kalibracji oraz odczyty optycznego otoczenia niezbędne do obliczeń radiometrii bezwzględnej.
Porównanie architektoniczne: MIPI CSI-2 a alternatywne interfejsy wbudowane
| Standard Interfejsu | Warstwa fizyczna | Maksymalna trwała przepustowość | Opóźnienie szkło-pamięć | Obciążenie procesora hosta | Powierzchnia montażowa złącza |
|---|---|---|---|---|---|
| MIPI CSI-2 | Różnicowy D-PHY (HS/LP) | Do 2,5 Gbps na linię | < 1,5 ms (bezpośredni DMA) | < 2% (sprzętowy ISP/DMA) | Ultra-kompaktowy mikrokoncentryczny lub FPC 0,5 mm |
| USB 3.0 / UVC | Różnicowy SuperSpeed | ~3,2 Gb/s (ograniczony pakietami) | 15 do 45 ms (zmienny jitter) | 12% do 25% (odpytywanie jądra i kopie) | Nieporęczne gniazda USB typu C lub typu A |
| SPI (Quad/Octal) | Synchroniczny single-ended | ~50 do 100 Mb/s | 40 do 120 ms (ograniczone buforem) | 30% do 60% (wysokie obciążenie przerwaniami) | Standardowe złącza szpilkowe board-to-board |
| Równoległy (DVP) | 8/14-bitowy single-ended CMOS | ~600 Mb/s | 3 do 8 ms | 5% do 10% | Szeroka taśma 30+ pinów (wysoki profil EMI) |
Wbudowany stos oprogramowania: Architektura sterownika V4L2, drzewo urządzeń i potoki zero-copy
Bezpośrednia integracja modułu kamery termowizyjnej MIPI z nowoczesnymi układami SoC hosta Linux — takimi jak NVIDIA Jetson Orin/Xavier, Rockchip RK3588, NXP i.MX8M lub Raspberry Pi Compute Module 4/5 — wymaga skonfigurowania bazowego stosu sterowników jądra. Rdzenie termiczne są rejestrowane w frameworku Linux podsystem Video4Linux2 (V4L2) jako podurządzenia kamery zarządzane przez Media Controller API.
Architektura systemu hosta opiera się na warstwowym modelu sterowników: sprzętowy odbiornik CSI-2 w SoC przechwytuje przychodzące różnicowe pakiety szeregowe, przekazuje je do wewnętrznego kanału DMA i przesyła dane do buforów pamięci fizycznej. Sterownik jądra ustawia parametry strumieniowania za pośrednictwem interfejsu sterującego I2C lub UART, zapewniając zsynchronizowaną ekspozycję, ramkowanie i stany przetwarzania termicznego na chipie.
Architektura Device Tree Source (DTS)
Device Tree systemu Linux definiuje topologię sprzętową, łącząc punkt końcowy odbiornika CSI-2 w SoC z portem wyjściowym modułu termicznego, określając konfiguracje pinów dla generowania zegara, linii resetu oraz interfejsu sterowania kamerą (zazwyczaj magistrala I2C pracująca w trybie Fast-mode przy 400 kHz).
Poniżej znajduje się bazowa implementacja węzła DTS dla systemu z dwutorowym rdzeniem termicznym MIPI podłączonym do wbudowanego SoC:
// Fragment Device Tree Source (DTS) dla przemysłowego modułu termicznego MIPI;
Dla programistów systemów wbudowanych pracujących nad hybrydowymi konstrukcjami wizualno-termicznymi kluczowa jest ocena specjalistycznych przepływów pracy integracji sprzętowej. Dowiedz się więcej o dopasowaniu topologii czujników i konfiguracjach dwuzakresowych w naszym przewodniku integracji modułu kamery termicznej z czujnikiem CMOS.
Implementacja rdzenia sterownika podurządzenia V4L2
Sterownik jądra implementuje standardowe struktury operacji podurządzenia V4L2: v4l2_subdev_core_ops, v4l2_subdev_video_ops, oraz v4l2_subdev_pad_ops. Gdy aplikacje przestrzeni użytkownika inicjują przechwytywanie wideo za pomocą VIDIOC_STREAMON ioctl, sterownik konfiguruje wewnętrzny układ FPGA lub ASIC rdzenia termicznego przez I2C, przełącza czujnik mikrobolometryczny w tryb ciągłego odczytu i przygotowuje odbiornik CSI-2 po stronie hosta.
static const struct v4l2_subdev_video_ops thermal_video_ops = {
Zarządzanie pamięcią zero-copy w architekturze DMABUF
Wysokoprzepustowe przetwarzanie obrazów radiometrycznych nie może sobie pozwolić na kopiowanie pamięci sterowane przez CPU (memcpy) przez granice użytkownik-jądro. Przesyłanie ramek 640 × 512 16-bitowych przy 50 Hz przy użyciu konwencjonalnych operacji odczytu powoduje nasycenie magistrali pamięci i zwiększa opóźnienie dostarczania ramek o 15 ms do 30 ms.
Aby osiągnąć opóźnienia transferu poniżej milisekundy, nowoczesne potoki brzegowe wykorzystują DMABUF współdzielenie pamięci:
- ⚙️ Alokacja buforów: Ciągłe bloki pamięci są wstępnie alokowane w pamięci RAM systemu za pośrednictwem Linux Contiguous Memory Allocator (CMA) lub sprzętowych alokatorów buforów (takich jak NVIDIA
NvBufSurfacelub pule pamięci Rockchip MPP/RGA). - ⚙️ Eksport deskryptorów: Te przydzielone bufory są eksportowane do aplikacji przestrzeni użytkownika jako natywne deskryptory plików Linux (DMABUF FD).
- ⚙️ Sprzętowe strumieniowanie DMA: Sprzętowy interfejs MIPI CSI-2 układu SoC hosta przesyła przychodzące ładunki pakietów bezpośrednio do tych fizycznych adresów pamięci bez interwencji CPU hosta.
- ✅ Bezpośrednie pobieranie NPU/GPU: Silniki wnioskowania Edge AI (takie jak TensorRT, DeepStream lub ONNX Runtime) wiążą się bezpośrednio z tymi wskaźnikami pamięci współdzielonej. Dostęp zero-copy eliminuje narzut kopiowania pamięci i osiąga opóźnienia wykonania od szkła do wnioskowania poniżej 1,5 milisekundy.
Przetwarzanie danych radiometrycznych i sprzętowa akceleracja Edge AI
W przeciwieństwie do czujników obrazu w zakresie widzialnym, które wyprowadzają gotowe do wyświetlenia przestrzenie kolorów sRGB, niechłodzone czujniki LWIR rejestrują surowy strumień cieplny emitowany w całej scenie. Zdigitalizowane wyjście odpowiada rezystancji detektora, a nie ludzkiej percepcji wzrokowej. Opracowanie potoków wizyjnych w czasie rzeczywistym wymaga zastosowania specjalistycznych kalibracji i transformacji w celu wyodrębnienia dokładnych informacji o temperaturze.
Korekcja niejednorodności (NUC) i zastępowanie uszkodzonych pikseli (BPR)
Matryce mikrobolometryczne w płaszczyźnie ogniskowej wykazują różnice między pikselami w czułości i napięciu offsetu ciemnego wynikające z tolerancji produkcji półprzewodników. Odpowiedź pojedynczego piksela i jest reprezentowana matematycznie przez model liniowy:
Vi(T) = Gi × Φ(T) + Oi
Gdzie:
- ⚙️ Gi: Indywidualny współczynnik czułości (wzmocnienia) piksela.
- ⚙️ Φ(T): Padające promieniowanie podczerwone pochodzące z temperatury sceny docelowej T.
- ⚙️ Oi: Indywidualne przesunięcie przestrzenne, silnie zależne od wewnętrznej temperatury podłoża matrycy w płaszczyźnie ogniskowej.
Aby wyeliminować szum o stałym wzorcu (FPN) i osiągnąć czułości termiczne poniżej 40 mK, silnik przetwarzania termicznego wykonuje trzy odrębne operacje:
- ⚙️ Dwupunktowa kalibracja wzmocnienia: Kalibruje indywidualne współczynniki wzmocnienia pikseli (Gi) przy użyciu jednorodnych źródeł kalibracyjnych ciała doskonale czarnego w dwóch znanych temperaturach odniesienia (T1 i T2). Współczynniki te są przechowywane w nieulotnej pamięci czujnika.
- ⚙️ Kompensacja offsetu (kalibracja migawką): Elektromechaniczna migawka okresowo wsuwa się w ścieżkę optyczną na 100 do 300 ms, wystawiając matrycę na jednorodne odniesienie termiczne. Moduł przelicza tabele offsetu (Oi), aby skompensować dryft termiczny otoczenia. Rdzenie wysokiej klasy wykorzystują algorytmy bezmigawkowe, które stale aktualizują macierze offsetu na podstawie odczytów temperatury w czasie rzeczywistym z wewnętrznych termistorów obudowy i obiektywu.
- ⚙️ Zastępowanie uszkodzonych pikseli (BPR): Martwe, nieodpowiadające lub zaszumione piksele, które wykraczają poza trzy odchylenia standardowe mediany rozkładu Gaussa matrycy, są oznaczane podczas kalibracji fabrycznej. W trakcie pracy potoki sprzętowe zastępują te wartości w czasie rzeczywistym za pomocą mediany 3×3 lub interpolacji dwuliniowej z otaczających funkcjonalnych pikseli.
Konwersja surowych wartości cyfrowych na temperaturę bezwzględną
Po korekcji niejednorodności moduł wytwarza 14-bitowe lub 16-bitowe liniowe wyjście cyfrowe (liczby cyfrowe, DN). Przekształcenie tych wartości na bezwzględne radiometryczne jednostki temperatury (kelwiny lub stopnie Celsjusza) wymaga obliczenia odwróconej funkcji promieniowania Plancka:
Tcel = B / ln( R1 / (R2 × (DN - Odryft)) + F )
Gdzie R1, R2, B, oraz F reprezentują empiryczne stałe kalibracyjne ustalone w drodze laboratoryjnego profilowania ciała doskonale czarnego, a Odryft uwzględnia zmiany temperatury podłoża w czasie rzeczywistym. W przemysłowych modułach radiometrycznych obliczenie to jest wykonywane albo na wewnętrznym procesorze modułu, albo mapowane na zoptymalizowane wektorowe jednostki wykonawcze (takie jak ARM NEON lub jądra NVIDIA CUDA) na procesorze hosta.
Kompresja zakresu dynamicznego o wysokim kontraście dla sieci neuronowych
Współczesne modele detekcji obiektów Edge AI (takie jak YOLOv8, YOLOv10 lub RT-DETR) są architektonicznie zaprojektowane dla 3-kanałowych 8-bitowych tensorów wejściowych (wartości w zakresie od 0 do 255). Liniowe skalowanie w dół nieskompresowanego 14-bitowego zakresu dynamicznego radiometrycznego (od 0 do 16 383) do 8 bitów odrzuca subtelne gradienty termiczne, często zasłaniając słabo widoczne cele (takie jak ludzie lub odległe pojazdy) na tle ciepłego otoczenia.
Aby zachować szczegóły celu, potok oprogramowania dzieli przychodzący strumień MIPI CSI-2 na dwie gałęzie przetwarzania:
- ⚙️ Strumień analityczny radiometryczny: Zachowuje surową 14-bitową lub 16-bitową liniową głębię radiometryczną. Ten potok zasila algorytmy progowe, zapytania o temperaturę punktową oraz zautomatyzowane procedury alarmowe przeciwpożarowe lub przegrzania.
- ⚙️ Strumień wnioskowania Vision AI: Przepuszcza surowe dane przez cyfrowe wzmocnienie szczegółów (DDE) filtr i Wyrównanie histogramu adaptacyjne z ograniczeniem kontrastu (CLAHE). Algorytmy te rozdzielają scenę na warstwę bazową niskiej częstotliwości (reprezentującą ogólne gradienty temperatury tła) oraz warstwę szczegółów wysokiej częstotliwości (uwydatniającą ostre granice, krawędzie i sygnatury). Warstwy są dynamicznie równoważone w 8-bitową reprezentację o wzmocnionym kontraście, maksymalizując ekstrakcję cech krawędziowych na potrzeby wnioskowania sieci neuronowej.
Aby uzyskać dodatkowe szczegóły dotyczące wdrażania modeli głębokiego uczenia w zlokalizowanych architekturach strumieni radiometrycznych, zapoznaj się z naszym przewodnikiem technicznym na temat przemysłowe mini-moduły LWIR z AI (industrial mini-LWIR modules with AI).
Inżynieria sprzętowa, optymalizacja SWaP-C i projektowanie elektrooptyczne
Wdrażanie termowizyjnych ładunków użytkowych w powietrznych mikrogimbalach, ręcznym sprzęcie inspekcyjnym i małych robotach mobilnych wymaga ścisłej uwagi na budżety rozmiaru, masy, mocy i kosztu (SWaP-C) wraz ze standardami projektowania szybkich płytek drukowanych (PCB).
Wytyczne dotyczące szybkiego rozmieszczenia ścieżek PCB i integralności sygnału
Warstwa fizyczna MIPI D-PHY działa z szybkimi czasami narastania i opadania sygnału (tr, tf < 200 ps). Przeoczenia w szybkim rozmieszczeniu ścieżek mogą powodować odbicia linii transmisyjnej, niedopasowania impedancji różnicowej i poważne uszkodzenia pakietów:
- ⚙️ Kontrola impedancji różnicowej: Wszystkie pary ścieżek różnicowych zegara i danych muszą być prowadzone tak, aby utrzymać ściśle kontrolowaną impedancję różnicową 100 Ω ± 10% (odniesienie single-ended 50 Ω).
- ⚙️ Dopasowanie skośności wewnątrz pary: Różnice długości ścieżek między przewodami dodatnim (P) i ujemnym (N) w parze różnicowej nie mogą przekraczać 0,15 mm (< 1 ps skośności fazowej). Nadmierna skośność wewnątrz pary pogarsza tłumienie sygnału wspólnego i zwiększa emisje elektromagnetyczne.
- ⚙️ Dopasowanie skośności między parami: Niedopasowania długości między parą linii zegarowej a odpowiadającą parą linii danych muszą pozostać poniżej 0,5 mm, aby zapewnić zachowanie marginesów czasowych w odbiorniku szybkim.
- ⚙️ Ciągła płaszczyzna odniesienia: Ścieżki MIPI muszą być prowadzone nad nieprzerwanymi, ciągłymi płaszczyznami odniesienia masy. Ścieżki nie mogą przecinać podziałów, płaszczyzn zasilania ani pustek, które tworzą nieciągłości impedancji i generują szum wspólny.
- ⚙️ Wybór połączeń: Ładunki gimbala wymagają specjalistycznych niskoprofilowych wstęg mikrokoncentrycznych lub ekranowanych elastycznych obwodów drukowanych (FPC). Złącza o wysokiej niezawodności od precyzyjnych producentów, takich jak Amphenol utrzymują integralność sygnału w ruchomych przegubach gimbala i pierścieniach ślizgowych bez wprowadzania wiązania mechanicznego.
Inżynieria materiałów optycznych: German kontra szkło chalkogenkowe
Ponieważ szkło optyczne jest nieprzezroczyste w paśmie podczerwieni od 8 μm do 14 μm, niechłodzone soczewki LWIR wymagają specjalistycznych podłoży optycznych:
- ⚙️ Monokrystaliczny German (Ge): German wykazuje wysoki współczynnik załamania (n ≈ 4,00 przy 10 μm), umożliwiając kompaktowe, niskoaberracyjne wieloelementowe zespoły optyczne. Jednak german charakteryzuje się wysokim współczynnikiem temperaturowym współczynnika załamania (dn/dt = 3,96 × 10⁻⁴/°C) i wykazuje lawinowy wzrost absorpcji optycznej powyżej +100°C. Jest również gęsty i stanowi znaczący koszt materiałowy.
- ✅ Szkło chalkogenidkowe: Inżynieryjne szkła chalkogenkowe—takie jak te produkowane przez LightPath Technologies—oferują mniejszą masę, obniżone koszty materiałowe i znacząco niższe wartości dn/dt. Te cechy umożliwiają pasywną atermalizację w szerokim zakresie temperatur (-40°C do +85°C) bez zmotoryzowanej mechaniki ostrości, zmniejszając masę ładunku gimbala.
Inżynierowie projektujący ładunki obronne lub dalekiego zasięgu do wywiadu, obserwacji i rozpoznania (ISR) mogą porównać te lekkie mikrooptyki krótkiego i średniego zasięgu z większymi systemami w naszym omówieniu 1280x1024 12μm celownika termowizyjnego dalekiego zasięgu.
Prezentacja techniczna przemysłowych modułów termowizyjnych MIPI i macierz specyfikacji
Poniżej znajduje się szczegółowe badanie dwóch przemysłowych modułów kamer termowizyjnych MIPI zoptymalizowanych pod kątem ładunków bezzałogowych, taktycznych mikrogimbali i osadzonych architektur obliczeń brzegowych.
Purpleriver Mini2 640x512 9mm niechłodzony moduł termowizyjny MIPI
to cud inżynierii zaprojektowany specjalnie do środowisk o ograniczonych parametrach SWaP. Dzięki miniaturyzacji elektroniki bez poświęcania jakości sensora dostarczamy rdzeń, który mieści się w najciaśniejszych przestrzeniach. Mini2 640x512 9 mm to niechłodzony moduł kamery LWIR zaprojektowany dla ładunków dronów powietrznych, gimbali taktycznych i systemów wizyjnych robotów czasu rzeczywistego. Zapewniając ostry i wyraźny obraz, kompaktową obudowę i niski koszt jednostkowy, moduł ten integruje niechłodzony detektor VOx z rastrem pikseli 12 μm i atermalizowanym obiektywem 9 mm. Obsługuje natywne cyfrowe wyjście MIPI CSI-2 do bezpośredniej integracji z osadzonymi procesorami hosta, z pominięciem pośrednich mostków interfejsowych.
- ⚙️ Rozdzielczość: 640 × 512 aktywnych pikseli (termowizja VGA)
- ⚙️ Rozstaw pikseli: Mikrobolometr z tlenku wanadu (VOx) 12 μm
- ✅ Czułość termiczna: ≤ 40 mK (NETD przy f/1.0, 300K)
- ⚙️ Wyjście wideo: 2-liniowy MIPI CSI-2, DVP lub opcje USB
- ✅ Pobór mocy: < 900 mW (stan ustalony)
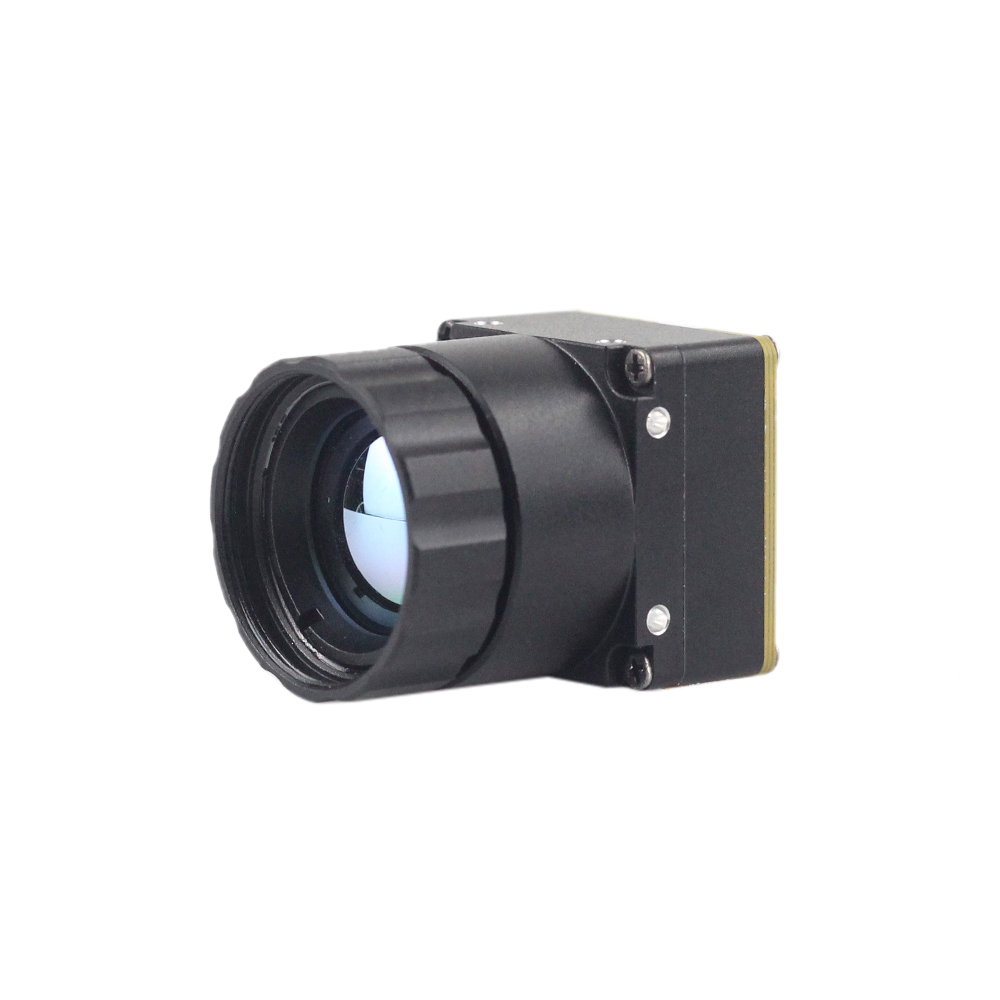
Purpleriver Mini 256x192 niechłodzony moduł kamery termowizyjnej LWIR
to cud inżynierii zaprojektowany specjalnie do środowisk o ograniczonych parametrach SWaP. Dzięki miniaturyzacji elektroniki bez poświęcania jakości sensora dostarczamy rdzeń, który mieści się w najciaśniejszych przestrzeniach. Miniaturowy niechłodzony moduł kamery termowizyjnej LWIR 256 wykorzystuje wysokowydajne detektory podczerwieni zaprojektowane do wyraźnego obrazowania termicznego i dokładnego pomiaru temperatury. Zaprojektowany do przechwytywania promieniowania podczerwonego i wyprowadzania jednolitego obrazu termicznego ze zintegrowaną radiometrią, jego ultralekki profil pasuje do zastosowań krytycznych pod względem masy, w tym dronów do wykrywania min, robotów poszukiwawczo-ratowniczych i rojów mikro-UAV.
- ⚙️ Rozdzielczość: 256 × 192 aktywnych pikseli
- ⚙️ Rozstaw pikseli: 12 μm wysokoczuły niechłodzony mikrobolometr
- ✅ Czułość termiczna: ≤ 50 mK (NETD przy f/1.0)
- ⚙️ Radiometria precyzyjna: Śledzenie temperatury punktowej, liniowej i obszarowej z dokładnym wyjściem
- ✅ Profil masy: ≤ 12 g masa całkowita (zoptymalizowana pod kątem SWaP)
Kompleksowa macierz specyfikacji
| Parametr specyfikacji | Purpleriver Mini2 640x512 9mm | Purpleriver Mini 256x192 Core |
|---|---|---|
| Architektura detektora | Niechłodzona matryca FPA z mikrobolometrem VOx | Nieschładzana matryca mikrobolometryczna LWIR FPA |
| Rozdzielczość matrycy | 640 × 512 pikseli | 256 × 192 pikseli |
| Rozstaw pikseli | 12 μm | 12 μm |
| Czułość spektralna | Przegląd modułów kamer termowizyjnych w języku rosyjskim | Przegląd modułów kamer termowizyjnych w języku rosyjskim |
| Czułość NETD | ≤ 40 mK (f/1.0 przy 300K) | ≤ 50 mK (f/1.0 przy 300K) |
| Częstotliwości wyjściowe klatek | 25 Hz / 30 Hz / 50 Hz | 25 Hz / 30 Hz |
| Interfejsy cyfrowe | MIPI CSI-2 (2-torowy) / DVP / USB | MIPI CSI-2 (1- lub 2-torowy) / SPI |
| Magistrala poleceń sterujących | I2C / UART (do 921 600 bps) | I2C / UART |
| Zakres radiometryczny | -20°C do +150°C (wysokie wzmocnienie); do +550°C (niskie wzmocnienie) | -20°C do +150°C (radiometria przemysłowa) |
| Dokładność pomiaru | ±2°C lub ±2% odczytu | ±2°C lub ±2% odczytu |
| Standardowa optyka | 9 mm (HFOV ≈ 48°) atermalizowany | Zintegrowana szerokokątna mikrosoczewka |
| Moc operacyjna | < 900 mW (praca ciągła) | < 450 mW (ultraniski pobór mocy) |
| Masa modułu | ≈ 18 g (rdzeń) / 28 g (z obiektywem 9 mm) | ≤ 12 g łącznie |
Instrukcja integracji krok po kroku i rozwiązywania problemów
Wykonanie niezawodnej integracji modułu kamery termowizyjnej MIPI z wbudowaną płytą nośną wymaga zastosowania ustrukturyzowanej metodologii walidacji sprzętu i oprogramowania.
Krok 1: Weryfikacja szyn zasilania sprzętu
Przed zasileniem modułu zweryfikuj wszystkie szyny napięcia zasilającego za pomocą oscyloskopu. Nieschładzane mikrobolometry są wrażliwe na szumy zasilania. Upewnij się, że analogowa szyna zasilania (VDD_ANA) wykazuje tętnienia poniżej 10 mVRMS Wysokie tętnienia zasilania bezpośrednio degradują różnicę temperatur równoważną szumowi (NETD) czujnika, wprowadzając poziome pasy w surowym strumieniu obrazu.
Krok 2: Kompilacja drzewa urządzeń i rejestracja jądra
Skompiluj nakładkę źródłową drzewa urządzeń i załaduj moduł jądra sterownika do przestrzeni jądra Linux. Zweryfikuj, czy podurządzenie termiczne potwierdza komendy I2C przy użyciu standardowych narzędzi Linux:
# Zweryfikuj, czy moduł potwierdza na magistrali I2C 1 pod adresem 0x38
Krok 3: Weryfikacja przechwytywania strumienia za pomocą narzędzi V4L2
Zapytaj węzeł urządzenia wideo hosta za pomocą v4l2-ctl aby potwierdzić obsługiwane formaty pikseli i wynegocjować format strumieniowania przed uruchomieniem aplikacji wizyjnych wyższego poziomu:
# Zapytaj o dostępne formaty pikseli na węźle wideo hosta
Krok 4: Integracja potoku GStreamer z akceleracją sprzętową
Aby wprowadzić surowe klatki radiometryczne bezpośrednio do potoków przetwarzania z akceleracją sprzętową, skonfiguruj potok GStreamer z zerowym kopiowaniem. Poniższy potok dzieli przychodzące 16-bitowe surowe dane, kierując jeden strumień do sprzętowego mapowania kolorów na wyświetlacz operatora, a drugi bezpośrednio do appsink w celu wnioskowania sieci neuronowej:
gst-launch-1.0 v4l2src device=/dev/video0 ! \
Macierz diagnostyczna: Typowe pułapki integracyjne
| Zgłoszona usterka | Analiza przyczyny źródłowej | Rozwiązanie inżynieryjne |
|---|---|---|
| "Przepełnienie FIFO MIPI CSI-2 / błąd CRC pakietu" | Niedopasowanie długości różnicowej lub skośność linii zegarowej przekraczająca fizyczne marginesy odbiornika. | Sprawdź prowadzenie ścieżek; wymuś skośność wewnątrzpary < 0,15 mm. Zapewnij ciągłą płaszczyznę masy pod ścieżkami szybkimi. |
| Sterownik nie inicjalizuje się: "Limit czasu stanu LP-11" | Odbiornik hosta przekroczył limit czasu oczekiwania na wejście D-PHY modułu w stan gotowości niskiego poboru mocy przed transmisją szybką. | Dodaj czas podtrzymania resetu sprzętowego (treset > 15 ms) w DTS. Dopasuj tryb zegara (ciągły vs. nieciągły) do ustawień modułu. |
| Ramka wykazuje silny szum stałoprążkowy (FPN) | Temperatura wewnętrznego mikrobolometru zmieniła się podczas ciągłej pracy bez ponownej kalibracji offsetu. | Wyzwól wewnętrzną kalibrację migawki za pomocą polecenia I2C lub włącz ciągłą kompensację bezmigawkową w sterownikach modułu. |
Film demonstracyjny miniaturowego rdzenia termowizyjnego 640×512
Szczegółowe FAQ dotyczące integracji przemysłowej
Dlaczego warto wybrać moduł kamery termowizyjnej MIPI CSI-2 zamiast interfejsów USB lub SPI w systemach wizyjnych wbudowanych?
Interfejsy SPI mają ograniczenia przepustowości. Standardowe magistrale pojedyncze lub poczwórne SPI osiągają maksymalnie od 50 Mb/s do 100 Mb/s, co uniemożliwia przesyłanie nieskompresowanego strumienia 640 × 512 14-bitowego przy 30 Hz do 50 Hz bez agresywnego downsamplingu lub gubienia klatek. Natomiast MIPI CSI-2 łączy się bezpośrednio z podsystemem kamery procesora hosta. Nieskompresowane surowe dane radiometryczne są dostarczane sprzętowo przez bezpośredni dostęp do pamięci (DMA) do zunifikowanych buforów pamięci przy obciążeniu CPU poniżej 2% i opóźnieniu glass-to-memory poniżej 1,5 ms. Ten deterministyczny transfer jest niezbędny dla krytycznego śledzenia celów Edge AI i fuzji wielu czujników.
Jak skomplikowane jest uruchomienie sterownika wbudowanego Linuksa dla modułów termowizyjnych Purpleriver MIPI?
The kernel driver registers as a standard v4l2_subdev, exposing interfaces for format configuration, framerate negotiation, and thermal parameter control via standard or extended V4L2 controls. Once the driver binds to the sensor, user-space utilities like media-ctl link the camera pad to the host SoC's capture interface. Reference Board Support Packages (BSPs), Device Tree source overlays, and pre-compiled GStreamer pipelines are available for platforms including NVIDIA Jetson (JetPack 5.x/6.x), Rockchip RK3588, and Raspberry Pi CM4. These resources help engineering teams complete driver integration in a few working days rather than months.
Are these MIPI thermal modules suitable for weight-sensitive drone and gimbal applications?
Operating power consumption is maintained below 900 mW for the Mini2 and under 450 mW for the Mini 256. This low power draw extends flight endurance and minimizes internal heat buildup. In sealed IP67 payloads, excess internal heat can cause microbolometer temperature drift and force repeated shutter recalibrations; these modules' low power dissipation helps preserve thermal stability. Additionally, their fine-pitch flexible printed circuit (FPC) connections can route cleanly through compact mechanical gimbal joints and slip rings without introducing mechanical drag on stabilization motors.
📚 Piśmiennictwo i dalsze lektury
- ⚙️ Standard branżowy: High-speed interconnect and micro-coaxial cable assemblies for aerospace and robotic vision: Amphenol Corporation
- ⚙️ Standard branżowy: Molded chalcogenide infrared optical engineering and passive athermalization: LightPath Technologies
- ⚙️ Powiązany przewodnik: Multi-sensor design and dual-band optical alignment: CMOS Sensor Thermal Camera Module Integration Guide
- ⚙️ Powiązany przewodnik: Advanced neural network deployment over localized infrared arrays: Промышленные мини-модули LWIR с ИИ (Industrial Mini LWIR Modules with AI)
- ⚙️ Powiązany przewodnik: High-definition tactical electro-optics: 1280x1024 12μm Long Range Thermal Imaging Sight Scope