







Przewodnik po module kamery termowizyjnej 12um: wysokorozdzielcze rdzenie OEM do dronów i systemów wizyjnych
24 września 2026
Przewodnik po rdzeniu kamery termowizyjnej na podczerwień do UAV: Integracja OEM, SWaP i protokoły
29 września 2026
Lekki moduł termowizyjny do dronów: rozwiązania OEM dla konstrukcji poniżej 250 g
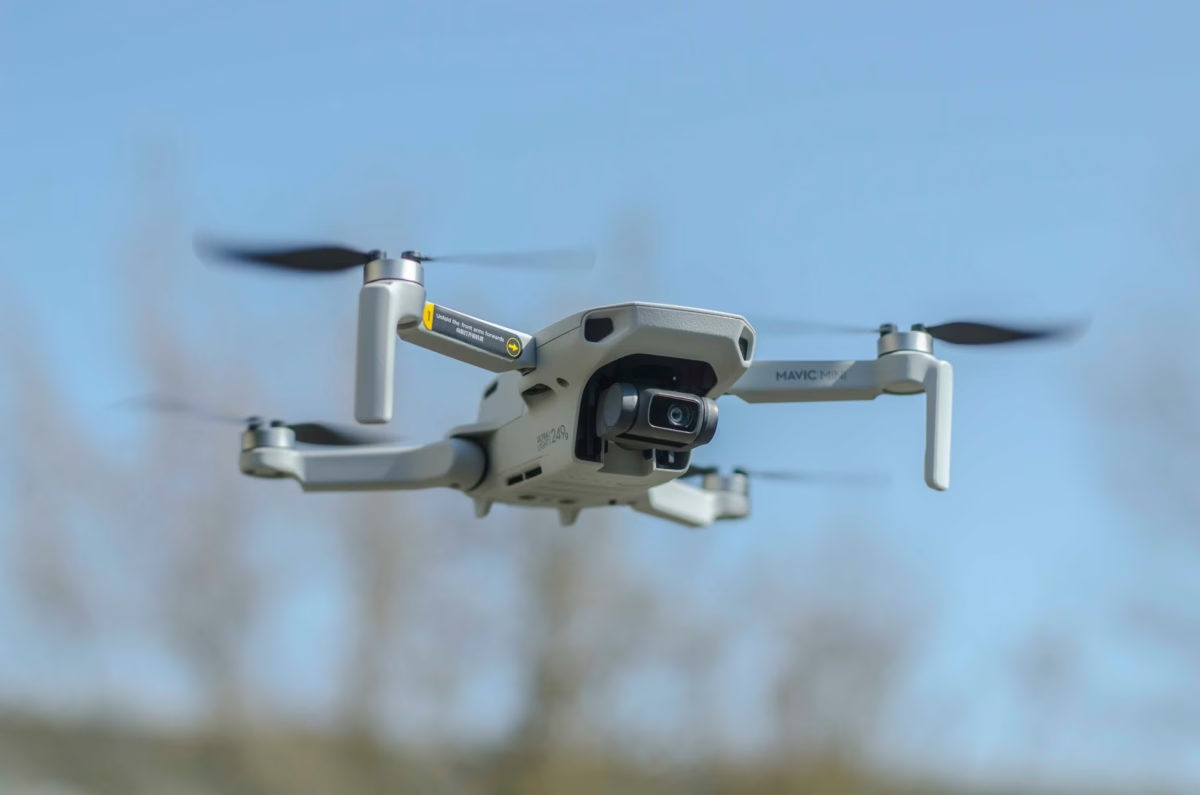
Integracja wysokowydajnego radiometrycznego widzenia w podczerwieni z mikrobezzałogowymi statkami powietrznymi (UAV) historycznie wymuszała brutalny kompromis między rozdzielczością termiczną a rygorystycznymi limitami masy płatowca. Inżynierowie dronów komercyjnych oraz producenci oryginalnego sprzętu (OEM) z sektora obronnego, projektujący pod kątem progów regulacyjnych Federalnej Administracji Lotnictwa (FAA) Kategorii 1 oraz Agencji Bezpieczeństwa Lotniczego Unii Europejskiej (EASA) Open A1 poniżej 250 g, stają w obliczu poważnych ograniczeń rozmiaru, masy i mocy (SWaP). Standardowy ładunek termowizyjny, który wypycha statek powietrzny powyżej 249,9 grama, uruchamia uciążliwe wymogi licencyjne dla operatorów, operacyjne pułapy lotu oraz zaporowe certyfikacje komercyjnej przestrzeni powietrznej. W konsekwencji zapotrzebowanie na prawdziwie poniżej 20 g, o wysokiej rozdzielczości lekki moduł termowizyjny do dronów przesunęło się z niszowego zapotrzebowania do imperatywnej specyfikacji projektowej.
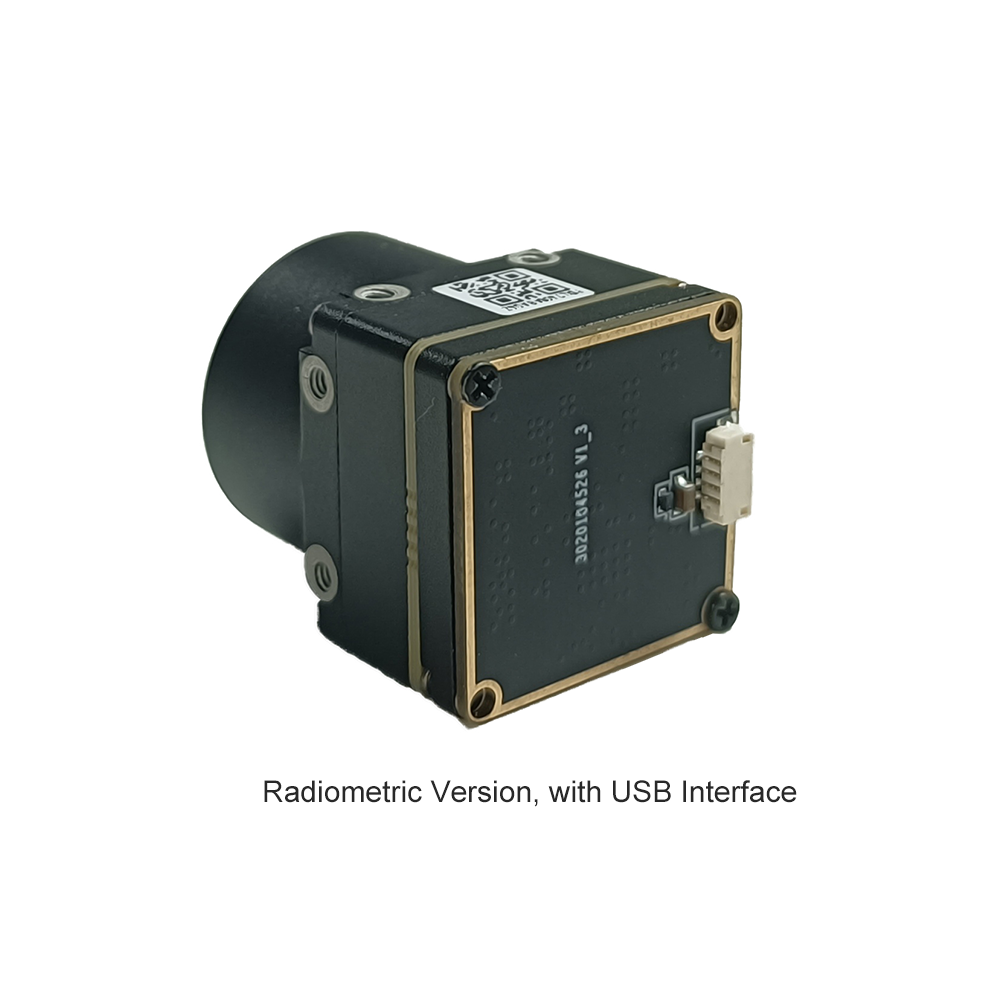
Nowoczesna inżynieria długofalowej podczerwieni (LWIR) rozwiązuje to operacyjne wąskie gardło, łącząc submikronowe matryce ogniskowe (FPA) z tlenku wanadu (VOx) z ultrakompaktowymi płytkami drukowanymi, natywną łącznością MIPI CSI-2/USB-C oraz niskoprofilową optyką germanową. Dzięki usunięciu ciężkich metalowych obudów i wykorzystaniu architektur gołego podwozia o wymiarach zaledwie 21×21 mm architekci awioniki mogą montować wysokiej jakości radiometryczne rdzenie 640×512 na kompaktowych wielowirnikowcach i mikrodronach stałopłatowych. Ten plan architektoniczny analizuje fizykę, integrację mechaniczną, kompromisy optyczne oraz potoki komunikacji z komputerem towarzyszącym niezbędne do wdrożenia gotowych produkcyjnie platform inspekcji termicznej i rozpoznania taktycznego poniżej 250 g.
Spis treści
- 👉 Fizyka i architektura rdzenia subminiaturowych modułów LWIR
- 👉 Interfejsy sprzętowe: MIPI CSI-2 vs. USB vs. analogowy CVBS
- 👉 Optyka, zasięg termiczny i kryteria Johnsona (DRI)
- 👉 Inżynieria mechaniczna i termiczna dla platform dronów poniżej 250 g
- 👉 Potoki Edge AI i synergia z komputerem towarzyszącym
- 👉 Analiza porównawcza rdzeni OEM: rzeczywiste specyfikacje produktów
- 👉 Przemysłowe studia przypadków wdrożeń
- 👉 Często zadawane pytania (FAQ)
Fizyka i architektura rdzenia subminiaturowych modułów LWIR
Miniaturowa termografia dronowa opiera się na detekcji emitowanego promieniowania ciała doskonale czarnego w atmosferycznym oknie transmisji długofalowej podczerwieni, obejmującym nominalne długości fal od 8 μm do 14 μm. W przeciwieństwie do aktywnych czujników bliskiej podczerwieni (NIR), które wymagają oświetlaczy, pasywne czujniki LWIR rejestrują promieniowanie elektromagnetyczne emitowane bezpośrednio przez materiały docelowe na podstawie ich emisyjności powierzchniowej i temperatury termodynamicznej, zgodnie z prawem promieniowania Plancka i prawem Stefana-Boltzmanna. Aby dowiedzieć się więcej o podstawach promieniowania termicznego w przepływach pracy przemysłowej, zapoznaj się z kompleksowym przewodnikiem na temat do czego służy kamera termowizyjna.
Podstawowy potok energii działa poprzez precyzyjną sekwencję termodynamiczną: emisja ciała doskonale czarnego z celu przechodzi przez elementy soczewek germanowych lub chalkogenkowych, przechodzi przez antyrefleksyjne okno pakietu próżniowego i uderza w zawieszoną membranę mikrobolometryczną. Pochłonięty strumień cieplny zmienia opór elektryczny aktywnej cienkiej warstwy półprzewodnikowej. Ta zmiana oporu jest przechwytywana przez leżący pod spodem układ odczytowy (ROIC), digitalizowana do surowych 14-bitowych lub 16-bitowych wartości i przesyłana do architektury hosta w celu przetworzenia.
Aby osiągnąć to w obudowie ważącej poniżej 20 gramów, niechłodzone konstrukcje LWIR rezygnują z masywnych, energochłonnych mechanicznych kriochłodziarek stosowanych w zespołach średniej podczerwieni (MWIR). Zamiast tego każdy pojedynczy piksel mikrobolometru składa się z ultracienkiego mostka absorpcyjnego izolowanego termicznie od podłoża krzemowego za pomocą mikromechanicznych nóżek z azotku krzemu. Ponieważ przewodność cieplna przez te nóżki musi być zminimalizowana, aby zmaksymalizować czułość, cała matryca ogniskowa jest trwale zamknięta w ultra-wysokopróżniowym pakiecie na poziomie wafla (WLP). Integralność tej próżni w mikrokomorze bezpośrednio determinuje stosunek sygnału do szumu modułu w całym okresie eksploatacji.
Tlenek wanadu (VOx) kontra amorficzny krzem (a-Si)
Matryca ogniskowa mikrobolometru (FPA) stanowi podstawowy substrat czujnika. W zastosowaniach lotniczych, gdzie kontrast termiczny musi być rejestrowany przy znacznych odległościach, skład materiałowy warstwy termistorowej determinuje ogólny stosunek sygnału do szumu (SNR) systemu:
- ✅ Tlenek wanadu (VOx): Wykazuje wyraźnie wysoki temperaturowy współczynnik rezystancji (TCR), zwykle w zakresie od -2% do -3% na kelwin. Mikrobolometry VOx osiągają niższe poziomy szumu migotania 1/f oraz szybsze stałe czasowe odpowiedzi termicznej (zwykle między 8 ms a 12 ms). Ta wysoka czułość bazowa umożliwia szybkie wykrywanie celów i niezawodną identyfikację drobnych anomalii cieplnych, czyniąc niechłodzony moduł termowizyjny VOx wzorcem branżowym dla dynamicznych operacji lotniczych.
- ⚙️ Krzem amorficzny (a-Si): Choć w pełni kompatybilne ze standardowymi komercyjnymi liniami produkcyjnymi CMOS — co znacząco obniża koszty produkcji surowych wafli — matryce a-Si cierpią z powodu podwyższonego elektrycznego szumu migotania i niższego TCR (zwykle od -1,5% do -2% na kelwin). W konsekwencji matryce a-Si wymagają dłuższych okien integracji lub cięższych algorytmów czasowego filtrowania szumu. Na mikrokwadrokopterze operującym w uskoku wiatru to opóźnienie algorytmiczne często objawia się jako zakłócające rozmazanie ruchu i obniżona dokładność radiometryczna podczas szybkich zmian odchylenia.
Rozmiar piksela i powierzchnia matrycy ogniskowej
Nowoczesne konstrukcje mikrobolometrów agresywnie migrowały ze starszych architektur 17 μm do rozmiaru piksela 12 μm, a najnowocześniejsze prototypy badawcze testują węzły 10 μm. Zmniejszenie rozmiaru piksela przynosi istotne korzyści kaskadowe dla platform powietrznych poniżej 250 g. Długość przekątnej czujnika określa wzór:
Przekątna czujnika = √((Szerokość × Rozmiar piksela)² + (Wysokość × Rozmiar piksela)²)
Czujnik o rozdzielczości 640×512 wykonany w technologii 17 μm ma aktywną powierzchnię matrycy 10,88 mm × 8,70 mm (przekątna 13,93 mm). Zmniejszenie rozmiaru piksela do 12 μm redukuje aktywną matrycę do 7,68 mm × 6,14 mm (przekątna 9,83 mm). Ta redukcja wymiarów o 29,4% bezpośrednio zmniejsza wymaganą czystą aperturę optyczną o około 40% przy identycznym polu widzenia.
Ponieważ masa optyczna zespołu soczewki podczerwonej skaluje się sześciennie ze średnicą apertury, przejście na matrycę ogniskową 12 μm obniża masę ciężkiego elementu z germanu klasy optycznej z 35–50 gramów do mniej niż 10–15 gramów. Ta kaskada wymiarowa jest pojedynczym najbardziej decydującym czynnikiem umożliwiającym inżynierom instalację prawdziwego rdzenia radiometrycznego 640×512 na ultralekkim dronie bez przekraczania limitu regulacyjnego 249,9 grama.
Równoważna szumowi różnica temperatury (NETD)
Czułość termiczna jest określana ilościowo przez równoważną różnicę temperatur szumu (NETD), wyrażaną w milikelwinach (mK). NETD reprezentuje różnicę temperatur celu, która wytwarza stosunek sygnału do szumu równy jedności w układzie odczytu mikrobolometru:
NETD = (4 · F² · V_n) / (τ_o · A_d · (ΔV / ΔT) · (ΔL / ΔT))
Gdzie F oznacza liczbę przysłony optycznej, V_n to średniokwadratowe napięcie szumu, τ_o to transmitancja optyczna, A_d to powierzchnia piksela detektora, a (ΔL / ΔT) to różniczkowa radiancja ciała doskonale czarnego w paśmie spektralnym 8–14 μm. W dynamicznych środowiskach lotniczych turbulencje termiczne strumienia zaśmigłowego, wibracje silnika oraz wilgoć atmosferyczna rozpraszają emitowane fotony. Praca z czujnikiem oferującym NETD ≤ 40 mK (przy f/1.0, 300K) zapewnia, że minimalne różnice temperatur — takie jak podpowierzchniowa delaminacja w kompozytach lotniczych lub połączenia elektryczne o wysokiej rezystancji — pozostają wyraźne powyżej poziomu szumu.
Interfejsy sprzętowe: MIPI CSI-2 vs. USB vs. analogowy CVBS
Interfejs komunikacyjny łączący niechłodzony rdzeń termiczny z architekturą awioniki drona determinuje pojemność obliczeniową systemu wbudowanego, wydajność opóźnień, rozpraszanie ciepła oraz złożoność układu PCB. Wybór interfejsu wymaga zrównoważenia surowej przepustowości cyfrowej względem fizycznego rozmiaru i prostoty integracji.
| Interfejs protokołu | Głębokość i format danych | Opóźnienie (od końca do końca) | Obciążenie energetyczne | Najlepsze zastosowanie w dronie |
|---|---|---|---|---|
| MIPI CSI-2 | Surowy radiometryczny 14-bitowy / 16-bitowy | < 5 ms (ultraniskie) | Najniższe (< 100 mW) | Bezpośrednia wizja Edge-AI, śledzenie celów, towarzyszący SoC |
| USB 2.0 / 3.0 (UVC) | YUV / 8-bitowy AGC lub pakowany 14-bitowy | 30 – 60 ms (zależne od sterownika) | Umiarkowane (~350–500 mW) | Modułowe gimbale, szybkie prototypowanie, modernizacje DJI |
| Analogowe CVBS | NTSC / PAL (tylko wizualnie 8-bitowe) | < 1 ms (bliskie zeru) | Niski (~150 mW) | Bezpośrednia nawigacja pilota FPV 5,8 GHz, zero węzłów obliczeniowych |
MIPI CSI-2 (Camera Serial Interface 2)
MIPI CSI-2 stanowi złoty standard głębokiej autonomicznej integracji. Dzięki wykorzystaniu punkt-punkt, jednokierunkowej sygnalizacji różnicowej na liniach fizycznych D-PHY, MIPI CSI-2 dostarcza surowe, nieskompresowane 14-bitowe cyfrowe strumienie radiometryczne bezpośrednio do wewnętrznego procesora sygnału obrazu (ISP) lub podsystemu bezpośredniego dostępu do pamięci (DMA) wbudowanego systemu na chipie (SoC).
- ✅ Przepustowość o niskiej latencji: Zapewnia bliską zeru latencję transportu (< 5 ms), całkowicie omijając stosy sterowników USB systemu operacyjnego. Umożliwia to ścisłą synchronizację z algorytmami stabilizacji lotu i silnikami śledzenia obiektów.
- ✅ Efektywność energetyczna: Działa z minimalnym obciążeniem elektrycznym (< 100 mW dla logiki transceivera), maksymalizując oszczędność baterii na platformach o napiętych budżetach mocy.
- ⚙️ Ograniczenia układu: Pary różnicowe wysokiej częstotliwości wymagają ścisłego dopasowania impedancji różnicowej 100 omów i dopasowania długości w granicach ±0,15 mm. Ścieżki są wrażliwe na promieniowanie elektromagnetyczne generowane przez linie przełączające ESC o wysokim prądzie oraz sprzęt telemetryczny 5,8 GHz; długości ścieżek nie powinny przekraczać 150 mm na standardowym FR4 bez aktywnych komponentów redriver.
USB (uniwersalna magistrala szeregowa - UVC / CDC)
Moduły obsługujące USB wdrażają standardowe protokoły USB Video Class (UVC) dla nieskompresowanych lub MJPEG klatek wideo, wraz z wirtualnym interfejsem UART klasy urządzeń komunikacyjnych (CDC) do sterowania poleceniami kamery, regulacji palety i aktualizacji cyfrowych parametrów kalibracji.
- ✅ Modułowość plug-and-play: Działa od razu po wyjęciu z pudełka w dystrybucjach Linux, platformach Android, architekturach ROS2 i środowiskach Windows bez niestandardowych łatek jądra ani zewnętrznych płyt serializera.
- ✅ Prostota okablowania: Czterożyłowe okablowanie USB upraszcza prowadzenie przez miniaturowe pierścienie ślizgowe wewnątrz gimbali pan-tilt o ciągłym obrocie.
- ⚙️ Narzut latencji sterownika: Planowanie USB po stronie hosta i bufory pierścieniowe jądra wprowadzają zmienne opóźnienia między 30 ms a 60 ms. Ten narzut może komplikować manewry pościgu za obiektem w pętli zamkniętej przy wysokich prędkościach lotu.
Analogowe CVBS (Composite Video Blanking and Sync)
Starsze wyjścia analogowe konwertują wewnętrzne cyfrowe matryce termiczne bezpośrednio na standardowe analogowe przebiegi pasma podstawowego NTSC lub PAL za pomocą wbudowanego przetwornika DAC.
- ✅ Zerowe opóźnienie bufora klatki: Zapewnia analogowe wideo w czasie rzeczywistym z latencją poniżej 1 ms, kierowane bezpośrednio do lekkich analogowych nadajników wideo 5,8 GHz w celu responsywnego pilotażu ręcznego.
- ⚙️ Utrata danych radiometrycznych: Kompresuje informacje termiczne do 8-bitowego standardowego wyjścia wizualnego o zakresie dynamicznym, usuwając indywidualne wartości temperatury pikseli i uniemożliwiając pokładową obliczeniową analizę temperatury.
Optyka, zasięg termiczny i kryteria Johnsona (DRI)
Wybór optyki termicznej dla pojazdu powietrznego wymaga zrównoważenia rozdzielczości przestrzennej, operacyjnego pola widzenia i całkowitej masy. Docelowa rozdzielczość przestrzenna na danej wysokości jest mierzona przez Odległość próbkowania terenowego (GSD):
GSD = (p · H) / f
Gdzie p to rozstaw pikseli (0,012 mm dla sensora 12 μm), H to wysokość lotu nad poziomem gruntu (AGL), a f oznacza ogniskową optyczną w milimetrach. Szersze pole widzenia zapewnia szeroką świadomość sytuacyjną kosztem rozdzielczości przestrzennej, podczas gdy wąska optyka teleobiektywowa wymaga większych, cięższych elementów germanowych, które mogą wypchnąć mikrodrony poza limit 250 gramów.
Zastosowanie kryteriów Johnsona (DRI)
Możliwości detekcji kamer termowizyjnych są standaryzowane w ramach kryteriów Johnsona NATO STANAG 4347, które definiują matematyczne pary linii (cykle) wymagane w wymiarze krytycznym celu dla 50% prawdopodobieństwa sukcesu:
- ⚙️ Detekcja (1,5 cykla): Operator lub system automatyczny może stwierdzić, że na tle występuje wyraźna anomalia termiczna.
- ⚙️ Rozpoznanie (6,0 cykli): Operator może sklasyfikować kategorię celu (np. odróżnić osobę od czworonożnego zwierzęcia lub samochód osobowy od furgonetki dostawczej).
- ⚙️ Identyfikacja (12,0 cykli): Operator może zidentyfikować konkretne cechy (np. określić, czy dana osoba niesie sprzęt, lub rozróżnić style nadwozia pojazdów).
| Ogniskowa | Pole widzenia (640×512, 12 μm) | Detekcja człowieka (0,75 m) | Rozpoznanie człowieka | Identyfikacja człowieka | Maks. AGL dla GSD 5 cm |
|---|---|---|---|---|---|
| 5,0 mm | 92.5° × 73.6° | 156 m | 39 m | 20 m | 20,8 m |
| 9,0 mm | 50.0° × 37.5° | 281 m | 70 m | 35 m | 37.5 m |
| 13,0 mm | 33.8° × 27.0° | 406 m | 102 m | 51 m | 54.2 m |
| 18,0 mm | 24.6° × 19.7° | 563 m | 141 m | 70 m | 75.0 m |
| 35,0 mm | 12.6° × 10.1° | 1094 m | 273 m | 137 m | 145.8 m |
For low-altitude industrial inspections (such as solar farms and roofing envelopes), a 9.0mm lens offers an optimal balance between broad scene coverage and sufficient spatial detail. For tactical reconnaissance missions requiring aircraft operation above the acoustic detection threshold (typically > 60m AGL), an 18mm or 35mm lens is necessary to preserve target identification cycles while remaining lightweight.
Inżynieria mechaniczna i termiczna dla platform dronów poniżej 250 g
Designing an aerial platform under the 249.9-gram threshold requires strict mass-budget accounting across every structural and electrical sub-assembly. Avionics engineers must optimize every gram of payload to preserve flight endurance while integrating a fully functional thermal core.
Sub-250g All-Up-Weight (AUW) Mass Allocation Budget
- ⚙️ Structural Frame: Custom unibody Toray T700 carbon fiber plate (1.5mm thickness) + titanium fasteners — 42.0g
- ⚙️ Propulsion Group: 4× 1204 brushless motors (5000KV) + 3018 polycarbonate props — 58.0g
- ⚙️ Core Electronics: 20×20mm All-in-One (AIO) Flight Controller + 20A 4-in-1 BLHeli_S ESC — 14.5g
- ⚙️ Energy Storage: 2S 18650 Li-ion battery pack (3000mAh, 15A continuous discharge) — 85.0g
- ⚙️ Telemetry & RF: ExpressLRS 2.4GHz receiver + micro 5.8GHz 400mW VTX + linear antenna — 12.0g
- ⚙️ Navigation: Micro M10 GPS + compass module — 6.5g
- ⚙️ Thermal Imaging Core: 640×512 Bare Module + 9mm Germanium Optical Lens — 18.5g
- ⚙️ Mechanical Integration: Vibration-damped carbon mount bracket + silicon dampeners + wiring — 13.4g
- TOTAL ALL-UP-WEIGHT: 249.9g (Compliant with FAA Category 1 / EASA Open A1)
Thermal Management in Confined Enclosures
While uncooled microbolometers eliminate heavy cryogenic stirling cooling engines, their internal Readout Integrated Circuits (ROIC) generate between 0.8W and 1.5W of continuous thermal dissipation. In a sealed fuselage or small gimbal nacelle, this trapped heat causes local structural temperature increases:
- ⚙️ Non-Uniformity Correction (NUC) Drift: Ambient temperature shifts cause uneven thermal expansion across the core assembly, shifting the sensor's Fixed Pattern Noise (FPN) baseline. The system must compensate using a micro-solenoid shutter flag or advanced shutterless algorithmic calibration. Excessive internal heating forces frequent shutter cycles, briefly freezing video feeds during inspection passes.
- ⚙️ Thermal Conduction Sinks: Bare modules should be bonded directly to the carbon fiber base plate via high-conductivity phase-change pads or soft, low-outgassing gap fillers rated at ≥ 6.0 W/m-K. The structural carbon fiber chassis functions as an efficient passive heat sink, utilizing propeller downwash to dissipate heat.
- ⚙️ Optical Defocusing: Germanium possesses an exceptionally high thermo-optic coefficient (dn/dT = 4.0 × 10⁻⁴ K⁻¹ at 10.6 μm), roughly an order of magnitude higher than standard optical glasses. Uncompensated temperature swings within a drone shell can defocus a fixed-focus lens barrel. Housing optics in an athermalized mechanical barrel—pairing aluminum and Delrin sleeves with calibrated differential thermal expansion—stabilizes the focal point across a -20°C to +60°C operational flight envelope.
Potoki Edge AI i synergia z komputerem towarzyszącym
Modern micro-drones rely on real-time spatial analytics rather than simple analog video downlinks. Deploying lightweight drone thermal imaging modules alongside low-power companion compute engines transforms small UAVs into autonomous inspection and tracking platforms.
Companion computers—such as those developed by embedded hardware providers like Seeed Studio—deliver multi-TOPS neural compute architectures within sub-30g module constraints. When paired with a bare-chassis thermal core, the embedded processing pipeline processes raw sensor data through four critical stages:
- 14-Bit Direct Pixel Capture: The sensor streams linear, uncompressed digital numbers (DN) representing radiometric energy over MIPI CSI-2 directly into host memory via DMA, bypassing intermediate color conversion steps.
- Hardware Radiometric Calibration: The host companion processor maps digital numbers to calibrated surface temperatures using onboard calibration polynomial lookup tables (LUTs):
T_scene = LUT(DN_pixel) = (DN_pixel - Offset) / Gain
- Dynamic Range Compression (AGC): Because scene temperatures can range from -20°C to +150°C while human targets occupy a narrow 2°C window, linear 8-bit downscaling leads to loss of target contrast. The ISP applies Contrast Limited Adaptive Histogram Equalization (CLAHE) and bilateral filtering to generate high-contrast 8-bit visual streams optimized for computer vision inference without losing edge fidelity.
- Edge Neural Network Inference: The 8-bit enhanced stream passes to an INT8-quantized object detection network (such as YOLOv8-nano). Target bounding boxes and class probabilities are calculated in under 15 ms, allowing the companion computer to send MAVLink tracking vectors directly to the flight controller over UART to enable autonomous gimbal tracking and target following.
Analiza porównawcza rdzeni OEM: rzeczywiste specyfikacje produktów
When selecting a core module for sub-250g drone builds, avionics integrators must balance physical dimensions, weight, interface flexibility, and optical options. Below is an engineering evaluation of two production-ready uncooled LWIR modules designed specifically for lightweight drone platforms.
Niechłodzony moduł kamery termowizyjnej na podczerwień MIPI 640 384 256 9mm do dronów

The Mini2 uncooled infrared thermal imaging module is engineered for embedded drone architectures requiring direct host SoC integration, high frame fidelity, and minimal interface mass. Delivering sharp and crisp image presentation, compact dimensions, and low manufacturing cost, this module targets autonomous UAV designs that process radiometric video on edge processors.
| Opcje rozdzielczości | 640×512, 384×288, or 256×192 |
| Architektura sensora | Uncooled VOx Microbolometer (8–14 μm spectral band) |
| Standardowa optyka | 9mm fixed focal length lens |
| Interfejs sprzętowy | Native MIPI CSI-2 (Direct FPA-to-SoC data plane) |
| Mass Profile | Sub-15g bare core architecture |
| Primary Strengths | Direct edge-AI processing, ultra-low communication latency (< 5 ms), sharp dynamic visual rendering |
Niekolowana miniaturowa kamera termowizyjna LWIR USB 640*512, moduł rdzenia do dronów, podobna do DJI

The Mini 640 uncooled LWIR core module offers an ultra-compact 21mm × 21mm cross-section with high environmental adaptability, stable operational performance, and versatile optical configurations. Designed for plug-and-play integration similar to commercial DJI payloads, this module is suited for rapid system prototyping and multi-mission field retrofits.
| Opcje rozdzielczości | 640×512 (opcjonalnie 640×480) |
| Sensor Footprint | Mini-Size cross-section: 21mm × 21mm |
| Available Optics | 5mm, 9mm, 13mm, 18mm, 35mm, 50mm, 75mm, 100mm, and 150mm lenses |
| Interfejs sprzętowy | Standard USB 2.0 (UVC video + CDC communication control) |
| Environmental Tolerance | High environmental adaptability across industrial temperature swings |
| Primary Strengths | Broad optical options, simple USB plug-and-play architecture, compact 21×21mm form factor |
Przemysłowe studia przypadków wdrożeń
Deploying compact thermal cores into sub-250g airframes enables specialized applications across industrial and public safety sectors. For international implementations, engineering teams frequently rely on proven thermography methodologies—ranging from Polish field deployments (termowizja w praktycznych zastosowaniach) to established scientific protocols documented on Wikipedia Obrazowanie termowizyjne.
Case Study A: Photovoltaic Solar Farm Defect Mapping
Utility-scale solar inspection requires high spatial resolution paired with rapid aerial mapping. Operators integrated the Uncooled Infrared MIPI 640×512 Module with a 9mm lens into a 238-gram carbon-frame quadcopter. The module interfaced directly with an onboard carrier running an embedded Linux image.
- ⚙️ Operational Profile: Cruising altitude maintained at 25 meters AGL at a ground speed of 5 m/s.
- ⚙️ Resolution Performance: Achieved a nadir Ground Sampling Distance of 3.3 cm/pixel. This enabled the edge AI pipeline to detect bypass diode failures, localized junction box overheating, and micro-cracks with temperature differentials as small as 0.8°C.
- ⚙️ Telemetry & Integration: Radiometric anomaly coordinates were tagged with GPS metadata and sent to the ground control station via MAVLink over ExpressLRS telemetry, allowing inspection teams to map 50 megawatts of panels daily without requiring heavy enterprise-class drones.
Case Study B: Tactical Reconnaissance and Night Patrol Micro-UAV
A defense OEM developed a rapidly deployable, silent night-reconnaissance micro-drone utilizing the Uncooled LWIR USB Mini 640×512 Module equipped with an 18mm narrow-FOV lens. The design utilized an inverted pusher-motor layout with a 2S Li-ion battery, yielding an All-Up-Weight of 244.5 grams.
- ⚙️ Operational Profile: Patrol flights conducted at 65 meters AGL to ensure total acoustic silence from ground positions.
- ⚙️ Detection Range: Leveraging the 18mm optic and 12μm pixel pitch, the system provided human detection out to 560 meters and recognition at 140 meters.
- ⚙️ Avionics Architecture: The USB module streamed through an ultra-compact single-axis mechanical tilt mount directly to a 5.8 GHz video transmitter, delivering 18 minutes of continuous night patrol without triggering civil micro-UAV flight restrictions.

Często zadawane pytania (FAQ)
Can I integrate a 640x512 thermal camera module without exceeding the sub-250g drone weight limit?
Modern bare-chassis cores—such as the 21×21mm and sub-15g MIPI units featured above—weigh less than 20 grams with a 9mm lens installed. When paired with an ultra-light carbon fiber frame (40–45g), a compact 20×20mm All-in-One (AIO) flight controller/ESC board (14g), lightweight 1204 brushless motors (58g), and an optimized 2S Li-ion power plant (80–85g), the total platform weight sits comfortably between 230 and 245 grams. This leaves sufficient mass budget for radio links, GPS modules, and single-axis micro gimbals while staying fully compliant with FAA Category 1 and EASA Open A1 regulations.
How do I select the right interface (MIPI CSI-2 vs. USB) for my drone platform?
Choose a USB interface if your design emphasizes modularity, rapid prototyping, or multi-platform payloads. USB utilizes standard UVC drivers, functioning natively across Linux, Windows, and ROS2 without custom kernel development. It is simpler to route through multi-axis gimbal slip rings using standard twisted-pair wiring. The trade-offs are slightly higher transmission latency (30–60 ms) and modest additional power consumption from USB transceiver controllers.
Is a budget 256x192 sensor sufficient, or should I invest in a 384x288 or 640x512 module for field use?
Przejście na 640×512 resolution module provides over 6.6 times more active pixels than a 256×192 sensor. This higher resolution delivers crisp edge definition, enables accurate radiometric spot measurements at long standoff distances, and gives onboard AI detection models sufficient pixel density to classify targets reliably. If budget constraints prevent using a 640×512 core, a 384×288 module serves as a balanced mid-tier option, but a 640×512 array remains the industry standard for professional enterprise inspection and security missions.
📚 Piśmiennictwo i dalsze lektury
- Standard branżowy: Microbolometer Carrier Solutions & Compute Nodes — Seeed Studio Embedded Ecosystem
- Standard branżowy: Principles of Thermographic Science & Radiation Physics — Wikipedia Thermography Guide
- Powiązany przewodnik: Comprehensive Technical Overview — Do czego służy kamera termowizyjna?
- Powiązany przewodnik: Uncooled Core Architectural Comparison — VOx Uncooled Thermal Module Integration (Russian Guide)
- Powiązany przewodnik: Modern Real-World Implementations — Practical Uses of Modern Thermal Imaging (Polish Guide)





