








Najlepszy przewodnik po kamerach termowizyjnych: Gadżety budżetowe vs. przemysłowe moduły AI LWIR
19 października 2026
Kamery termowizyjne wyjaśnione: Jak działają, kluczowa technologia i co naprawdę warto kupić
20 października 2026
Przewodnik po kamerach termowizyjnych: rozdzielczość, Edge AI i specyfikacje przemysłowe odblokowane
W nowoczesnej automatyce przemysłowej, konserwacji predykcyjnej, monitorowaniu infrastruktury krytycznej i autonomicznej inspekcji lotniczej, kamery termowizyjne przeszły od podstawowych urządzeń do rozwiązywania problemów do krytycznych instrumentów ilościowych. Historycznie ograniczone do zgrubnych jakościowych badań wycieków ciepła przy użyciu nieporęcznych urządzeń ręcznych, współczesne urządzenia długofalowej podczerwieni (LWIR) działają obecnie jako autonomiczne, radiometryczne węzły obliczeniowe na krawędzi. Poprzez zbieranie emitowanego promieniowania elektromagnetycznego w spektrum od 8 do 14 mikrometrów (μm) i przekształcanie przychodzącego strumienia fotonów w identyfikowalne wartości termodynamiczne, czujniki te umożliwiają inżynierom audyt dynamicznego tarcia mechanicznego, wykrywanie mikrołuków elektrycznych zanim dojdzie do pożaru, mapowanie lokalnej degradacji ogniw fotowoltaicznych oraz monitorowanie obwodów w całkowitej ciemności, gęstym pyle lub ciężkich przesłonach atmosferycznych.
Jednak wdrożenie przemysłowego podsystemu termowizyjnego oznacza odfiltrowanie powierzchownych wskaźników marketingowych. Określenie specyfikacji niechłodzonego rdzenia LWIR wymaga zdyscyplinowanej oceny współzależnych czynników technicznych: chemii materiału mikrobolometru (tlenek wanadu vs. krzem amorficzny), różnicy temperatur równoważnej szumowi (NETD), chwilowego pola widzenia (IFOV), geometrii odstępów pikseli, stałych czasowych termicznych oraz opóźnień magistrali transportowej. W miarę jak zakłady produkcyjne przyspieszają w kierunku automatyzacji Przemysłu 4.0, surowe matryce płaszczyzny ogniskowej sprzężone z potokami Edge AI na chipie systematycznie zastępują zamknięte, wolno odświeżające obrazowarki ręczne.
Spis treści
- 👉 Fizyka czujników LWIR i architektura mikrobolometru
- 👉 Paradygmaty rozdzielczości, IFOV i optyka podczerwieni
- 👉 Precyzja radiometryczna, NUC i mechanika kalibracji
- 👉 Mikroarchitektury Edge AI i wnioskowanie autonomiczne
- 👉 Integracja systemów wbudowanych i protokoły komunikacyjne
- 👉 Przemysłowy sprzęt termowizyjny OEM: macierz porównawcza rdzeni
- 👉 Pogłębione FAQ dotyczące termowizji przemysłowej
Fizyka czujników LWIR i architektura mikrobolometru
Niechłodzone kamery termowizyjne działają w oparciu o fundamentalne zasady prawa Plancka i prawa Stefana-Boltzmanna. Każdy obiekt o temperaturze powyżej zera absolutnego (0 Kelwinów) nieustannie emituje promieniowanie elektromagnetyczne o mocy emisyjnej proporcjonalnej do czwartej potęgi jego temperatury termodynamicznej ($E = \varepsilon \sigma T^4$). Dla typowych celów naziemnych i przemysłowych w zakresie od -40°C do +500°C, ta radiancja spektralna osiąga szczyt dokładnie w oknie transmisji atmosferycznej długofalowej podczerwieni (LWIR) między 8 μm a 14 μm. Przechwytywanie tego strumienia fotonów bez nieporęcznych, energochłonnych kriogenicznych chłodziarek Stirlinga opiera się na wyspecjalizowanych matrycach płaszczyzny ogniskowej (FPA) w technologii mikroelektromechanicznej (MEMS).
Podstawowym elementem czujnika jest mikrobolometr. W przeciwieństwie do detektorów zliczających fotony stosowanych w chłodzonych systemach wojskowych, mikrobolometr jest detektorem termicznym. Absorbuje padającą energię podczerwoną i przekształca tę pochłoniętą moc w mierzalną zmianę oporu elektrycznego. Każda komórka piksela posiada ultracienką membranę absorpcyjną zawieszoną nad krzemowym układem scalonym odczytu (ROIC) za pomocą mikroobrobionych ramion kotwiczących. Ramiona te służą dwóm sprzecznym celom: muszą przewodzić sygnały elektryczne do ROIC, jednocześnie utrzymując niemal doskonałą izolację termiczną, aby zapobiec ucieczce ciepła do podłoża krzemowego, zanim zostanie ono zmierzone.
Gdy długofalowe promieniowanie podczerwone pada na ten swobodny mostek, aktywna cienka warstwa nagrzewa się. Termiczna stała czasowa ($\tau$), zależna od stosunku pojemności cieplnej ($C$) do przewodności cieplnej ($G$) przez ramiona zawieszenia ($\tau = C / G$), określa, jak szybko piksel się nagrzewa i schładza. W szybkich liniach przemysłowych lub systemach stabilizacji lotu parametr ten ma krytyczne znaczenie. Jeśli stała czasowa przekracza 12 milisekund, szybkie ruchy generują smużenie ruchu, pogarszając dokładność pomiaru temperatury na dynamicznych celach.
Układ ROIC odczytuje tę zmianę rezystancji podczas krótkiego okna integracji impulsu. Sterując ultrastabilnym prądem lub napięciem polaryzacji na mostku, ROIC kieruje niewielkie zmiany w miliwoltach przez zintegrowane wzmacniacze niskoszumowe, multipleksery i precyzyjne przetworniki analogowo-cyfrowe (ADC), wyprowadzając surowe 14-bitowe lub 16-bitowe wartości cyfrowe do przetwarzania w czasie rzeczywistym.
OBRAZOWANIE TERMICZNE W CZASIE RZECZYWISTYM
Architekci systemów muszą wybrać pomiędzy dwoma głównymi cienkowarstwowymi kompozycjami półprzewodnikowymi przy specyfikowaniu matryc ogniskowych:
- ⚙️ Tlenek wanadu (VOx): Powszechnie uznawany za przemysłowy złoty standard w termografii o krytycznym znaczeniu. VOx charakteryzuje się wyjątkowo wysokim ujemnym temperaturowym współczynnikiem rezystancji (TCR), zwykle w zakresie od -2% do -3% na kelwin w temperaturze pokojowej. Co ważniejsze, jego sieć krystaliczna wykazuje minimalny szum migotania niskoczęstotliwościowego 1/f. Ponieważ VOx zapewnia wyjątkowy stosunek sygnału do szumu (SNR), membrany mikrobolometrów mogą być produkowane z minimalną masą, co daje szybkie termiczne stałe czasowe od 8 do 12 milisekund. Umożliwia to czyste częstotliwości odświeżania od 30 Hz do 60 Hz bez efektów smużenia, przy jednoczesnym zachowaniu wysokiej stabilności strukturalnej wobec starzenia termicznego przez lata ciągłej pracy instalacji.
- ⚙️ Krzem amorficzny (α-Si): Popularna alternatywa zaprojektowana dla urządzeń komercyjnych wrażliwych na koszty. Krzem amorficzny może być osadzany przy użyciu standardowych, wysokowydajnych linii produkcyjnych CMOS, co obniża początkowe koszty produkcji i poprawia wydajność wytwarzania. Jednak α-Si charakteryzuje się z natury nieuporządkowaną strukturą atomową. Ta niekrystaliczna matryca tworzy wyższe poziomy szumu 1/f i zapewnia niższy TCR, zwykle oscylujący między -1,5% a -2,0% na kelwin. Aby uzyskać użyteczny sygnał, czujniki α-Si często wymagają większych objętości pikseli, co wydłuża termiczne stałe czasowe do 14–20 milisekund. W dynamicznych zastosowaniach przemysłowych systemy wykorzystujące α-Si polegają na agresywnych algorytmach filtrowania czasowo-przestrzennego, które mogą zmiękczać ostre krawędzie i wypłukiwać subtelne gradienty termiczne.
Krytycznym punktem odniesienia dla czułości czujnika termicznego jest równoważna różnica temperatur szumu (NETD), wyrażana w milikelwinach (mK). NETD reprezentuje różnicę temperatur, która daje stosunek sygnału do szumu równy jedności w całej matrycy detektora — w uproszczeniu, punkt, w którym sygnał termiczny zanika w szumie elektronicznym samego czujnika. Im niższa wartość NETD, tym mniejszy gradient termiczny kamera może rozróżnić.
- ✅ Klasa przemysłowa A (NETD < 30 mK do 40 mK): Standard dla precyzyjnego utrzymania ruchu predykcyjnego, diagnostyki płytek drukowanych oraz badań nieniszczących (NDT) w przemyśle lotniczym. Wychwytuje mikroanomalie termiczne, takie jak koncentracje naprężeń mechanicznych, delaminacje kompozytów czy subtelne przenikanie wilgoci podpowierzchniowej.
- ✅ Klasa średnia B (NETD 40 mK do 60 mK): Dobrze nadaje się do standardowego monitoringu bezpieczeństwa w fabrykach, kontroli poziomu zbiorników cieczy oraz komercyjnych inspekcji zasobów z UAV przy umiarkowanym kontraście termicznym otoczenia.
- ⚙️ Komercyjna klasa konsumencka (NETD > 70 mK do 100 mK): Spotykana w podstawowych narzędziach ręcznych i budżetowych nakładkach na smartfony. Te czujniki mają trudności w warunkach niskiego kontrastu, generując zaszumione obrazy typu „sól i pieprz”, które przesłaniają subtelne anomalie.
Wdrażanie czułych mikrobolometrów w trudnych środowiskach przemysłowych wymaga solidnej ochrony fizycznej i elektrycznej. Ciężkie maszyny, przemienniki częstotliwości (VFD) i duże silniki elektryczne wprowadzają znaczne zakłócenia elektromagnetyczne (EMI) do linii danych. Aby zapobiec uszkodzeniu danych, konstrukcje przemysłowe wykorzystują złącza klasy wojskowej, szczelne obudowy i okablowanie o wysokiej integralności od dostawców takich jak TE Connectivity, utrzymując szeregowe szybkie linie wyjściowe w czystości między układem ROIC mikrobolometru a procesorami niższego poziomu.
Paradygmaty rozdzielczości, IFOV i optyka podczerwieni
Inżynierowie przechodzący z wizji maszynowej w świetle widzialnym na termografię często przeżywają szok związany z rozdzielczością. Podczas gdy widzialne czujniki CMOS rutynowo mieszczą 4K lub 20 megapikseli w przystępnych formatach, niechłodzone matryce LWIR w podczerwieni długofalowej zwykle osiągają maksymalnie od 384×288 do 1280×1024 pikseli. Ta różnica wynika z czystej fizyki: światło widzialne zajmuje długości fal od 0,4 μm do 0,7 μm, podczas gdy podczerwień długofalowa obejmuje zakres od 8 μm do 14 μm — o rząd wielkości większy. Zgodnie z granicą dyfrakcyjną Abbego zmniejszanie rozstawu pikseli mikrobolometru znacznie poniżej 10 μm powoduje poważne rozmycie dyfrakcyjne, przesłuch optyczny i zmniejszone zbieranie fotonów na komórkę.
- ✅ Podmatryce (160×120 do 256×192): Do 49 152 pikseli radiometrycznych. Idealne do podstawowej świadomości przestrzennej, kontroli linii HVAC i prostej detekcji zbliżeniowej. Ilościowe rozwiązywanie problemów przemysłowych przy bezpiecznych odległościach roboczych jest ograniczone.
- ✅ Robocze matryce komercyjne (384×288): Dające 110 592 dyskretnych punktów pomiarowych. Uważane za optymalną równowagę SWaP (rozmiar, masa i moc) dla gimbali dronów, inspekcji robotycznych i predykcyjnych audytów maszyn. Twórcy systemów mogą zapoznać się z mocowaniami optycznymi, dopasowaniem ogniskowej i kwestiami ładunku UAV w tej kompleksowej analizie integracji czujnika UAV 384x288.
- ✅ Matryce rdzeniowe wysokiej rozdzielczości (640×512): Dostarczające 327 680 pojedynczych pikseli radiometrycznych. Ta rozdzielczość stanowi punkt odniesienia dla automatyzacji o krytycznym znaczeniu, wizji maszynowej w fabrykach, ładunków poszukiwawczo-ratowniczych oraz zautomatyzowanego monitorowania rozdzielnic elektrycznych.
- ✅ Matryce infrastrukturalne ultra-wysokiej rozdzielczości (1280×1024): Oferujące ponad 1,31 miliona rzeczywistych pikseli radiometrycznych. Zwiększa gęstość przestrzenną czterokrotnie w porównaniu z matrycami 640×512. Umożliwia operatorom monitorowanie ogromnych placów stacji elektroenergetycznych, długich korytarzy rurociągów lub dalekich obwodów za pomocą obiektywów szerokokątnych bez utraty szczegółów pojedynczych komponentów.
Ocena konfiguracji optycznej wymaga obliczenia chwilowego pola widzenia (IFOV). IFOV określa kąt fizyczny przypadający na pojedynczy piksel, ustalając teoretyczną granicę rozdzielczości przestrzennej systemu:
IFOV (miliradiany) = [ rozstaw pikseli (μm) / ogniskowa optyczna (mm) ]
Na przykład czujnik z rozstawem pikseli 12 μm sparowany z obiektywem o ogniskowej 25 mm daje IFOV wynoszący 0,48 mrad. Przy odległości inspekcyjnej wynoszącej 10 metrów każdy pojedynczy piksel obejmuje fizyczny kwadrat o wymiarach 4,8 mm na 4,8 mm.
Jednak poleganie wyłącznie na IFOV w celu dokładnego pomiaru temperatury jest niebezpiecznym błędem. Ze względu na dyfrakcję optyczną, aberracje soczewek i dyfuzję ładunku w podłożu czujnika, pojedynczy oświetlony piksel nie jest w stanie zebrać 100% padającej energii cieplnej ze źródła punktowego. Inżynierowie muszą obliczać przy użyciu pomiarowego chwilowego pola widzenia (MFOV), często nazywanego współczynnikiem wielkości plamki (SSR):
- ⚙️ Zasada 1 piksela (wykrywanie): Anomalia obejmująca pojedynczy piksel może wywołać zmianę koloru na wyświetlaczu, ale jej zgłoszona temperatura będzie silnie zanieczyszczona promieniowaniem tła.
- ⚙️ Matryca pikseli 3×3 (standardowe MFOV): Anomalia musi obejmować co najmniej blok pikseli 3×3, aby zarejestrować przybliżony odczyt temperatury (przechwytując około 90% rzeczywistego strumienia promieniowania).
- ⚙️ Matryca pikseli 4×4 (metrologia wysokiej dokładności): W przypadku krytycznych inspekcji przemysłowych i audytów kontraktowych cechy celu powinny obejmować co najmniej ciągłą macierz pikseli 4×4, aby zapewnić pełne zbieranie energii, niezależnie od optycznych efektów krawędziowych.
Skupianie tych promieni długofalowej podczerwieni wymaga nietradycyjnych podłoży optycznych. Standardowe szkło krzemianowe jest całkowicie nieprzezroczyste w paśmie od 8 μm do 14 μm, pochłaniając fotony termiczne w ciągu pierwszych kilku mikronów szkła. Przemysłowe soczewki termowizyjne są zatem toczone diamentowo z egzotycznych materiałów optycznych:
- ⚙️ German monokrystaliczny (Ge): Dominujący wysokowydajny materiał optyki termicznej. German charakteryzuje się wysokim współczynnikiem załamania wynoszącym około 4,0, co pozwala projektantom soczewek tworzyć szybkie zespoły o niskiej liczbie przysłony (f/1,0 do f/1,2) przy jednoczesnej kontroli aberracji sferycznych i chromatycznych. Jednak goły german odbija około 47% padającego światła na każdej granicy powietrze-szkło. Wysokowydajne twarde powłoki antyrefleksyjne (AR) lub diamentopodobne (DLC) są obowiązkowe, aby zwiększyć skuteczność transmisji powyżej 95%, jednocześnie zapewniając odporność na piasek, kwaśne deszcze i rozpuszczalniki myjące.
- ⚙️ Związki szkła chalkogenidowego: Zaawansowane amorficzne materiały szkliste składające się z siarki, selenu i telluru. Szkło chalkogenidowe mięknie w niższych temperaturach, co czyni je odpowiednim do precyzyjnego formowania szkła. Umożliwia to opłacalną produkcję wielkoseryjną złożonych konstrukcji soczewek asferycznych, co czyni je popularnym w czujnikach motoryzacyjnych i budżetowych modułach UAV.
Precyzja radiometryczna, NUC i mechanika kalibracji
Kluczowa granica techniczna oddziela urządzenia do obrazowania jakościowego od w pełni radiometrycznych przyrządów. Kamera jakościowa wytwarza wideo w fałszywych kolorach, aby pokazać względne różnice temperatur w scenie. Natomiast w pełni radiometryczna kamera działa jako macierz skalibrowanych pirometrów: każda dyskretna współrzędna w kadrze odpowiada bezwzględnej, identyfikowalnej wartości temperatury termodynamicznej. Przeliczanie surowych zliczeń cyfrowych z ROIC na dokładne odczyty w kelwinach lub stopniach Celsjusza wymaga kompensacji w czasie rzeczywistym kilku zmiennych środowiskowych:
- ⚙️ Emisyjność celu (ε): Emisyjność to skuteczność, z jaką powierzchnia emituje promieniowanie podczerwone w porównaniu z idealnym promiennikiem ciała doskonale czarnego w identycznych temperaturach. Materiały organiczne, stal węglowa i farba matowa wykazują wysoką emisyjność między 0,90 a 0,98, co daje stabilne i dokładne pomiary temperatury. Natomiast nieutlenione, polerowane metale — takie jak miedziane szyny zbiorcze, obrabiane maszynowo płyty aluminiowe i nowe rury ze stali nierdzewnej — spadają poniżej 0,15. Powierzchnie te zachowują się jak lustra podczerwieni, odbijając otaczającą energię cieplną zamiast wypromieniowywać własną. Bez ręcznych lub programowych korekt na poziomie piksela operator może zmierzyć fałszywy odczyt, myląc odbicia temperatury otoczenia z temperaturami urządzeń.
- ⚙️ Odbita temperatura pozorna ($T_{refl}$): Aby skompensować promieniowanie odbite od celów o niskiej emisyjności, algorytmy oprogramowania radiometrycznego muszą uwzględniać ciepło tła otoczenia. W ciasnych szafach rozdzielnic elektrycznych wewnętrzne źródła ciepła otoczenia muszą być mapowane i matematycznie odejmowane od całkowitej energii docierającej do matrycy w płaszczyźnie ogniskowej.
- ⚙️ Transmitancja atmosferyczna i tłumienie na ścieżce: Podczas gdy widmo LWIR przenika przez czyste powietrze z minimalnym tłumieniem, wilgotność powietrza, smog cząsteczkowy i duże odległości pochłaniają i ponownie emitują energię długofalowej podczerwieni. Przemysłowe procesory radiometryczne muszą obliczać korekty transmisji na ścieżce na podstawie wilgotności względnej otoczenia i wartości odległości bezwzględnej, aby zachować dokładność pomiaru w granicach ±2°C lub ±2% odczytu pełnej skali.
Ponieważ matryce mikrobolometryczne nie mają aktywnego chłodzenia kriogenicznego, ich wewnętrzna temperatura czujnika zmienia się wraz ze zmianami temperatury obudowy kamery, ciepłem procesora i warunkami otoczenia. Ten dryft termiczny powoduje przestrzenne zróżnicowanie w matrycy detektora, wprowadzając szum stałoprzestrzenny (FPN), który może przesłaniać rzeczywiste cele. Aby utrzymać dokładność kalibracji, kamery termowizyjne polegają na korekcji niejednorodności (NUC):
- ⚙️ Mechaniczna Migawkowa NUC: W regularnych odstępach czasu lub gdy wewnętrzne termistory wykryją dryft temperatury wewnętrznej (zazwyczaj Δ0,5°C), mały wewnętrzny elektromagnes przesuwa jednolitą, wysokoemisyjną przesłonę przed matrycą na 150 do 300 milisekund. Procesor odczytuje to jednolite pole odniesienia i oblicza bazową macierz korekcji offsetu dla każdego pojedynczego piksela. Eliminuje to szum stałoprzestrzenny, resetuje dryft i utrzymuje absolutną kalibrację radiometryczną.
- ⚙️ Algorytmiczna NUC bez przesłony: Na platformach dynamicznych — takich jak autonomiczne pojazdy powietrzne, zestawy celownicze przeciwlotnicze i automatycznie kierowane pojazdy (AGV) — nagłe 300-milisekundowe zamrożenie obrazu może zakłócić śledzenie celu lub nawigację. Systemy NUC bez przesłony wykorzystują algorytmy wizji maszynowej do monitorowania ciągłego ruchu sceny między klatkami, obliczając i aktualizując korekcje wzmocnienia i offsetu pikseli bez mechanicznego zasłaniania.
Nowoczesne rdzenie przemysłowe wykorzystują również dwuzakresowy odczyt radiometryczny:
- ✅ Tryb wysokiego wzmocnienia: Kompresuje ogólną skalę pomiarową (np. od -20°C do +150°C), aby zmaksymalizować czułość termiczną (NETD < 35 mK). Idealny do wykrywania delikatnych usterek termicznych w mikroelektronice lub nieszczelności izolacji przegród budowlanych.
- ✅ Tryb niskiego wzmocnienia: Rozszerza zakres dynamiczny (np. od 0°C do +650°C lub do +1500°C ze specjalistycznymi filtrami wewnętrznymi). Zapobiega to nasyceniu pikseli podczas ciężkich procesów przemysłowych, takich jak odlewanie metali, produkcja szkła czy ratownictwo pożarowe.
Mikroarchitektury Edge AI i wnioskowanie autonomiczne
Przemysłowa inspekcja termowizyjna wyrosła poza monitorowanie ręczne. Historycznie technicy terenowi musieli obserwować rzędy monitorów monochromatycznych lub w palecie ironbow, ręcznie dostosowując zakresy palet i wizualnie wyszukując gorące punkty. Ten ręczny model zawodzi w szybkich, ciągłych środowiskach fabrycznych i dużych autonomicznych przeglądach lotniczych. Nowoczesne architektury przenoszą inteligencję bezpośrednio na poziom czujnika, łącząc niechłodzone rdzenie mikrobolometryczne z niskoenergetycznymi jednostkami przetwarzania neuronowego (NPU) i wbudowanymi procesorami sygnałowymi (DSP).
Kluczowe jest to, że wnioskowanie AI na krawędzi działa bezpośrednio na surowym, liniowym 14-bitowym lub 16-bitowym wyjściu radiometrycznym przesyłanym strumieniowo z układu ROIC. Standardowe potoki kompresji przekształcają sygnały termiczne w stratne 8-bitowe strumienie YUV lub RGB do napędzania wyświetlaczy wizualnych, pozbawiając je zniuansowanej głębi radiometrycznej. Poprzez podawanie surowego wyjścia cyfrowego bezpośrednio do skwantyzowanych sieci neuronowych, modele krawędziowe analizują subtelne różnice matematyczne, które nigdy nie pojawiają się na monitorze wizualnym.
- ✅ Autonomiczne śledzenie w zdegradowanych środowiskach wizualnych (DVE): Standardowe kamery optyczne zawodzą w dymie, gęstym pyle, parze lub całkowitej ciemności. Skwantyzowane sieci konwolucyjne (takie jak YOLOv8-Thermal, MobileNet-SSD lub lekkie Vision Transformers) działające bezpośrednio na platformie czujnika wykrywają, klasyfikują i śledzą personel, pojazdy, zagrożenia konstrukcyjne i zasoby przemysłowe przy użyciu czystych sygnatur termicznych.
- ✅ Diagnostyka dynamicznego tempa narastania (ΔT/Δt): Proste systemy progowe czekają, aż komponent osiągnie zadaną temperaturę awaryjną (np. 95°C), aby uruchomić alarm. W tym momencie zniszczenie łożysk, uszkodzenie izolacji transformatora lub topienie izolacji przewodów często już trwa. Modele Edge AI stale śledzą szybkość zmian termicznych (ΔT/Δt) w czasie, uwzględniając temperaturę otoczenia w fabryce oraz dane RPM silnika. Umożliwia to systemowi oznaczanie suchych łożysk lub asymetrii faz na wiele godzin przed osiągnięciem krytycznych limitów temperatury.
- ✅ Autonomiczne optyczne obrazowanie gazów (OGI): Łącząc wąskopasmowe filtry optyczne (np. 10,5 μm dla sześciofluorku siarki lub 7,7 μm dla lotnych węglowodorów) z wysokoczułymi sensorami VOx, kamery mogą rejestrować sygnatury absorpcyjne ulatniających się gazów. Wbudowane sieci konwolucyjne analizują kształty smug, śledzą wektory ruchu na tle zmieniających się temperatur tła i automatycznie generują przestrzenne alerty o wyciekach bez konieczności ciągłego nadzoru człowieka.
Aby prototypować i wdrażać te wbudowane modele uczenia maszynowego, inżynierowie systemowi rutynowo łączą rdzeniowe moduły termiczne z kompaktowymi płytami nośnymi, wyspecjalizowanymi mikrokontrolerami oraz platformami obliczeń brzegowych dostarczanymi przez ekosystemy takie jak Waveshare. Te płyty obliczeniowe zapewniają wyprowadzenia GPIO, trasy MIPI CSI-2 oraz szybkie magistrale komunikacyjne wymagane do budowy samodzielnych, inteligentnych węzłów detekcji brzegowej.
Integracja systemów wbudowanych i protokoły komunikacyjne
Przy wyborze kamery termowizyjne do integracji w ograniczonych przestrzennie ładunkach UAV, zanurzalnych robotach, zautomatyzowanych maszynach produkcyjnych lub sprzęcie taktycznym inżynierowie muszą równoważyć kluczowe filary SWaP-C: rozmiar, wagę, moc i koszt. Wybór odpowiedniego interfejsu sprzętowego i protokołu komunikacyjnego bezpośrednio wpływa na wydajność systemu, złożoność projektu i integralność danych:
- ⚙️ USB-C i standaryzowane potoki UVC: Protokół USB Video Class (UVC) uprościł szybkie prototypowanie i obliczenia brzegowe na komputerach stacjonarnych. Nowoczesne moduły termiczne USB-C zapewniają szeroką kompatybilność plug-and-play na platformach Linux, Windows, ROS (Robot Operating System) i Android bez konieczności stosowania niestandardowych sterowników jądra niskiego poziomu. Zaawansowane przemysłowe moduły USB wykorzystują dwustrumieniowe punkty końcowe: jeden punkt końcowy wysyła standardowe 8-bitowe wideo YUV/H.264 do monitorowania w czasie rzeczywistym, podczas gdy przeplatany kanał dodatkowy przesyła surowe 14-bitowe macierze radiometryczne do oprogramowania analitycznego zaplecza.
- ⚙️ Wbudowane połączenie MIPI CSI-2: Preferowany interfejs dla ultrakompaktowych platform mobilnych o niskich opóźnieniach. MIPI CSI-2 kieruje surowe, nieskompresowane strumienie pikseli termicznych bezpośrednio do wewnętrznego procesora sygnału obrazu (ISP) procesorów hosta, takich jak NVIDIA Jetson, Rockchip RK3588 lub moduły obliczeniowe Raspberry Pi. Eliminując pośrednie kontrolery mostków USB i konwersje protokołów, MIPI obniża opóźnienie systemu do jednocyfrowych milisekund, minimalizuje obciążenie CPU i zmniejsza powierzchnię PCB. Inżynierowie poszukujący wyprowadzeń pinów, wytycznych trasowania zegara i docelowych wartości impedancji ścieżek mogą zapoznać się z tym przewodnikiem technicznym po niechłodzonych modułach kamer termicznych MIPI.
- ⚙️ Sieciowy RTSP i przemysłowy ONVIF: Stałe instalacje w podstacjach, halach fabrycznych i strefach bezpieczeństwa opierają się na sieciowych termowizyjnych kamerach IP. Urządzenia te kodują obraz wewnętrznie do strumieni H.264/H.265 dostarczanych za pośrednictwem protokołu RTSP (Real-Time Streaming Protocol) przez miedziany Ethernet lub światłowód. Metadane diagnostyczne i lokalne alarmy progowe są przesyłane przez rozszerzenia ONVIF Profile S/T lub przemysłowe rejestry Modbus/TCP, co umożliwia czystą integrację z zakładowymi sieciami nadzoru i akwizycji danych (SCADA).
- ⚙️ Starszy analogowy CVBS: W analogowych platformach śledzenia FPV, specjalistycznych zestawach nagłownych taktycznych i niskolatencyjnych gimbalach lotniczych opóźnienie kodowania cyfrowego może wprowadzać niedopuszczalne opóźnienia w locie. Natywne analogowe wyjście CVBS (Composite Video Blanking and Sync) zapewnia bezopóźnieniowy, analogowy sygnał wideo przesyłany prostym kablem koncentrycznym bezpośrednio do wyświetlaczy pilota lub nadajników wideo.
Aby zapoznać się z nadrzędnym przewodnikiem inżynieryjnym szczegółowo opisującym, jak równoważyć ogniskowe optyczne, tolerancje środowiskowe obudów, obwody izolacji zasilania i opcje protokołów sprzętowych, inżynierowie mogą przejrzeć ten kompleksowy szczegółowy przewodnik wyboru modułów termowizyjnych na podczerwień.
Przemysłowy sprzęt termowizyjny OEM: macierz porównawcza rdzeni
Architekci systemów często muszą równoważyć kompaktowe, lekkie rdzenie przeznaczone do ładunków lotniczych z ciężkimi, wysokorozdzielczymi silnikami optycznymi przeznaczonymi do monitorowania infrastruktury na dużych obszarach. Poniżej porównujemy dwa gotowe do produkcji niechłodzone rozwiązania LWIR zaprojektowane do wymagających warunków terenowych.
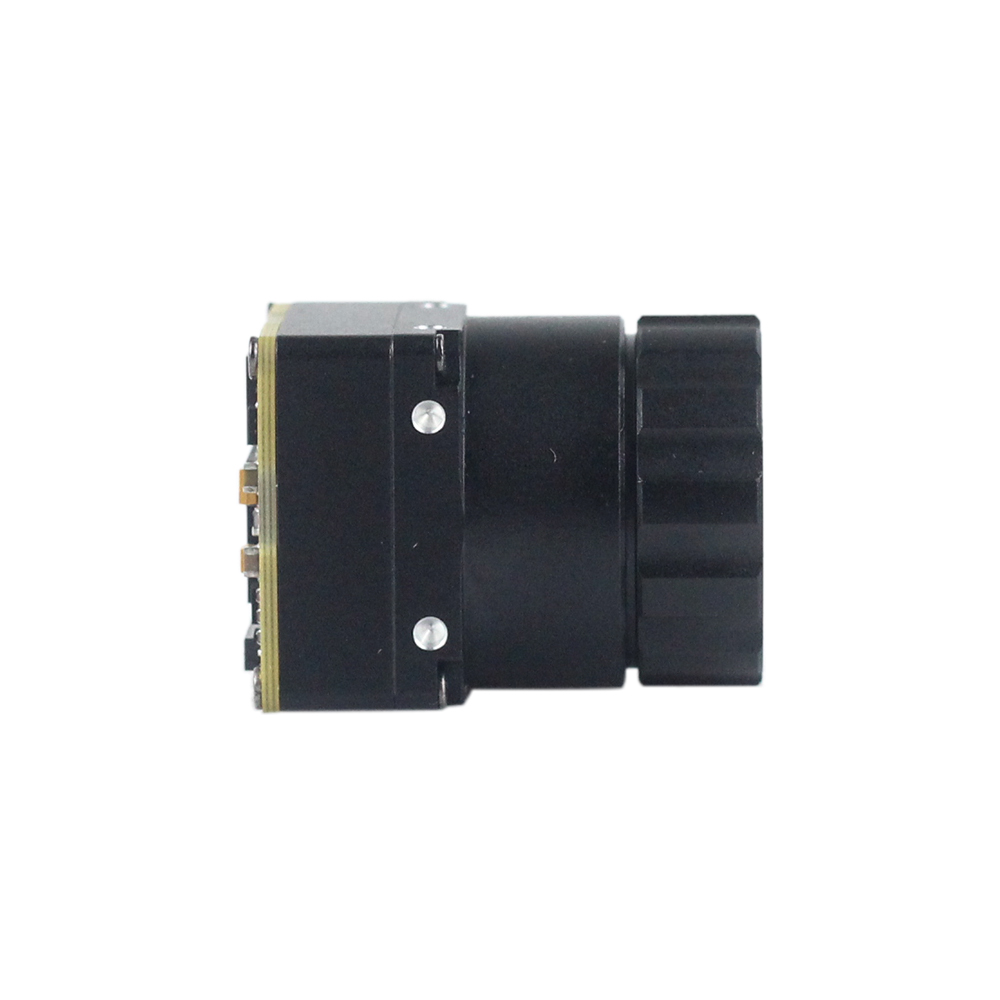
Niekolowana miniaturowa kamera termowizyjna LWIR USB 640*512, moduł rdzenia do dronów, podobna do DJI

Współczynnik kształtu i profil: Ultrakompaktowy miniaturowy rozmiar o wyjątkowo małej powierzchni 21 mm × 21 mm. Zaprojektowany specjalnie do gimbali wrażliwych na masę, systemów robotycznych i integracji lotniczych, spełniający i przewyższający wymagania klasy korporacyjnej DJI.
Rozdzielczość rdzenia czujnika: Zapewnia ostry i wyraźny natywny obraz o rozdzielczości 640×512 (z opcjonalnym trybem rozdzielczości 640×480) na niechłodzonej platformie mikrobolometrycznej LWIR.
Ekosystem optyki: Oferuje szerokie możliwości adaptacji optycznej z wymiennymi obiektywami atermalizowanymi o ogniskowych 5 mm, 9 mm, 13 mm, 18 mm, 35 mm, 50 mm, 75 mm, 100 mm i 150 mm.
Wydajność i koszt: Zapewnia stabilną wydajność, niski koszt i wysoką odporność środowiskową do zastosowań w trudnych warunkach przemysłowych i lotniczych.
Wysokorozdzielcza niechłodzona kamera termowizyjna LWIR 1280*1024
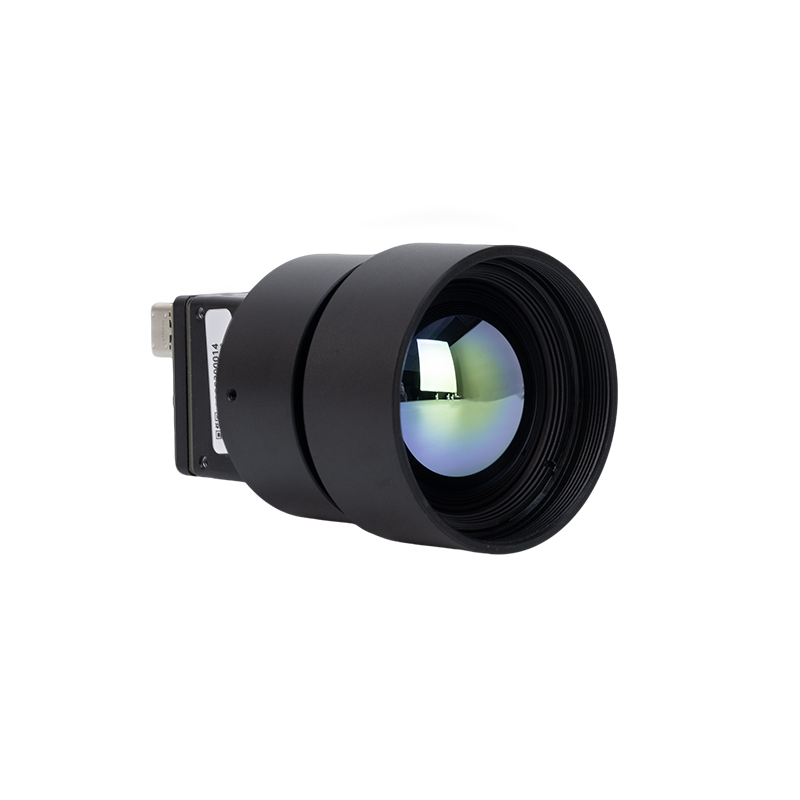
Architektura czujnika: Profesjonalna hurtowa niechłodzona kamera termowizyjna LWIR o wysokiej rozdzielczości 1280×1024 z matrycą dającą ponad 1,31 miliona prawdziwych radiometrycznych pikseli pomiarowych.
Zintegrowana Optyka: Wyposażona w precyzyjnie zaprojektowany zespół soczewki germanowej 25 mm zoptymalizowany pod kątem wysokiego przepływu fotonów, maksymalnej wydajności MTF i niskiej aberracji optycznej w całym spektrum LWIR.
Reżimy wdrożeniowe: Zbudowana do ciągłego monitorowania infrastruktury na dużych obszarach, zautomatyzowanej inspekcji procesów fabrycznych, predykcyjnej diagnostyki podstacji oraz śledzenia granic i obwodów na duże odległości.
Przetwarzanie danych: Generuje obrazy termiczne o wysokiej głębi bitowej z dużą liczbą pikseli, co pozwala brzegowym sieciom neuronowym klasyfikować odległe cele bez artefaktów pikselizacji.
| Model / cecha | Rozdzielczość matrycy | Opcje obiektywów | Wymiary fizyczne | Kluczowe propozycje wartości | Główne zastosowania docelowe |
|---|---|---|---|---|---|
| Miniaturowy rdzeń LWIR 640 | Natywna rozdzielczość 640×512 (opcjonalnie 640×480) | 5 / 9 / 13 / 18 / 35 / 50 / 75 / 100 / 150 mm | 21 mm × 21 mm (rozmiar mini) | Ostry obraz, kompaktowy profil SWaP, niski koszt, wysoka odporność środowiskowa. | Komercyjne gimbale UAV (alternatywy klasy DJI), robotyka mobilna, terenowe urządzenia IoT. |
| Kamera wysokiej rozdzielczości 1280 | 1280×1024 (matryca HD) | Soczewka 25 mm o wysokim przepływie | Wytrzymała obudowa przemysłowa | Ponad 1,31 mln pikseli, wyjątkowa szczegółowość przestrzenna, detekcja na duże odległości, wysoka wierność MTF. | Nadzór obwodowy, monitorowanie podstacji, inspekcja wizyjna maszyn, bezpieczeństwo granic. |
Pogłębione FAQ dotyczące termowizji przemysłowej
Czy budżetowe kamery termowizyjne poniżej $400 są naprawdę warte zakupu, czy to tylko zabawki?
Jakie korzyści daje integracja niechłodzonego rdzenia kamery termowizyjnej w porównaniu z zakupem gotowego urządzenia ręcznego?
W jaki sposób Edge AI ulepsza kamery termowizyjne w zastosowaniach terenowych?
📚 Referencje i dalsza lektura
- Standard branżowy: Przemysłowe połączenia wzajemne i architektury wzmocnionej integralności sygnału przez TE Connectivity
- Standard branżowy: Mikrokomputery, płyty nośne i wbudowane interfejsy sprzętowe przez Waveshare
- Powiązany przewodnik: Moduł kamery termowizyjnej 384x288: sensor sweet spot dla dronów
- Powiązany przewodnik: Przewodnik po wyborze modułów termowizyjnych na podczerwień
- Powiązany przewodnik: Niechłodzony moduł kamery termowizyjnej na podczerwień MIPI 640 / 384 / 256





