







Тепловизионный модуль камеры высокого разрешения для Raspberry Pi: Полное руководство по интеграции с Edge AI
24 июня 2026 г.
Полное руководство по интеграции тепловизионного модуля камеры: Решения 384x288 для дронов, Raspberry Pi и B2B OEM-проектов
1 июля 2026 г.
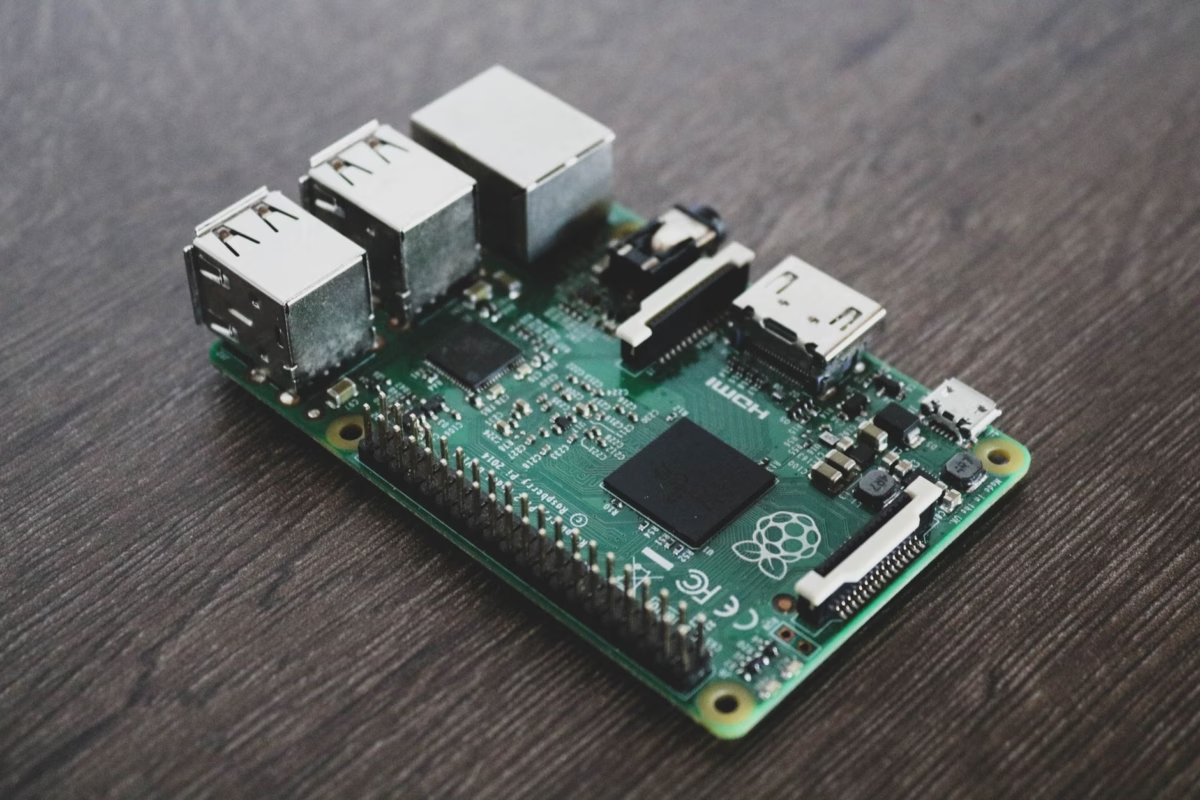
USB-тепловизионный модуль камеры высокого разрешения для Raspberry Pi: Руководство по интеграции 640x512
Вот в чём дело: если вы пытаетесь развернуть тепловизионную съёмку высокого разрешения на одноплатных компьютерах (SBC), таких как Raspberry Pi, вы, вероятно, столкнулись с определёнными трудностями. Ранние эксперименты с низкоразрешающими термопарными матрицами I2C подходили для любительских проектов, но современные промышленные приложения требуют серьёзного оборудования. Речь идёт о высокой тепловой чувствительности (NETD ≤ 50 мК), высокой частоте кадров и плотном пространственном разрешении. Это руководство представляет собой полное практическое руководство по системной интеграции для инженеров-аппаратчиков, специалистов по НИОКР и программных архитекторов, собирающих usb-тепловизионный модуль камеры для raspberry pi. В нашей мастерской мы знаем, что успех зависит от понимания физики, выбора правильного интерфейса, подбора оптики и написания эффективных программных конвейеров. Мы разберём физику неохлаждаемых длинноволновых инфракрасных (LWIR) датчиков, сравним грязные подробности интерфейсов USB/UVC и MIPI CSI-2, проанализируем выбор объективов и пройдём через готовый к использованию конвейер Python с использованием драйверов Linux V4L2 и OpenCV.
Содержание
- 👉 Физика LWIR-микроболометрических датчиков
- 👉 Интеграция USB и MIPI для Raspberry Pi
- 👉 Критерии выбора оптики и объективов
- 👉 Технические характеристики и выбор продукта
- 👉 Программная интеграция: V4L2, OpenCV и Python SDK
- 👉 Продвинутая обработка изображений: радиометрическое картирование и NUC
- 👉 Промышленные полевые развёртывания
- 👉 Технический углублённый FAQ
Физика LWIR-микроболометрических датчиков
Чтобы построить тепловую систему, которая действительно работает в полевых условиях, необходимо внимательно изучить лежащую в основе физику. Стандартные КМОП- и ПЗС-датчики улавливают отражённый видимый свет в диапазоне от 400 нм до 700 нм. Тепловидение — это другое. Мы смотрим на длинноволновой инфракрасный (LWIR) диапазон, который простирается от 8 мкм до 14 мкм.
Всё вокруг нас — двигатели, механизмы, печатные платы, человеческие тела — излучает тепловую энергию в виде излучения абсолютно чёрного тела. Закон Планка и закон смещения Вина описывают это поведение. Когда мы вычисляем длину волны пикового излучения, закон Вина упрощает задачу:
λмакс = 2897,8 мкм·К / T
Если ваша цель находится при нормальной комнатной температуре 300 К (около 27°C или 80°F), её пиковое излучение приходится точно на 9,66 мкм. Это идеально попадает в центр атмосферного окна пропускания LWIR. Этот диапазон критически важен, поскольку атмосферные газы, такие как углекислый газ и водяной пар, не поглощают здесь много энергии, позволяя вашему сигналу достигать датчика с минимальным затуханием.
Теоретические показатели производительности:
Оксид ванадия (VOx) против аморфного кремния (a-Si): В полевых условиях матрицы на основе VOx предпочтительны для высококлассных приложений. Материал VOx демонстрирует превосходный температурный коэффициент сопротивления (TCR) по сравнению с кремнием. Это минимизирует тепловой шум и даёт более чистое исходное изображение. Выбор модуля тепловизионной камеры высокого разрешения 640x512 с неохлаждаемым LWIR-ядром на подложках VOx гарантирует, что исходная детализация цели остаётся чёткой в широком диапазоне рабочих условий.
Большинство защищенных коммерческих модулей камер используют неохлаждаемые микроболометры. Представьте массив крошечных подвешенных кремниевых мостиков, каждый из которых покрыт термочувствительным материалом, таким как оксид ванадия. Когда LWIR-фотоны попадают на пиксель, мостик нагревается, изменяя свое электрическое сопротивление.
Схема считывания (ROIC) пропускает смещенный ток через массив, измеряет эти изменения сопротивления и строит цифровую тепловую картину. Две ключевые переменные определяют, насколько хорошо работает датчик:
- ⚙️ Шаг пикселя: Расстояние между центрами соседних пикселей. Уменьшение этого расстояния с 17 мкм до 12 мкм позволяет упаковать массив 640x512 в компактное легкое ядро, которое помещается на небольших дронах или в тесных корпусах.
- ⚙️ NETD (шумовая эквивалентная разность температур): Это ваш эталон отношения сигнал/шум. Он определяет наименьшую разницу температур, которую может разрешить камера. Если вы проводите диагностику, чувствительную к деталям, вам нужен NETD ≤40 мК или ≤50 мК. Более высокие значения делают изображение похожим на старые телевизионные помехи.
Интеграция USB и MIPI для Raspberry Pi
При интеграции высококлассного теплового ядра с Raspberry Pi вы сталкиваетесь с критической развилкой: использовать USB (протокол UVC) или нативный MIPI CSI-2?
USB-интерфейс (протокол UVC)
USB-модули полагаются на стандартный микрокод USB Video Class (UVC), работающий на встроенном микроконтроллере или FPGA. Чип упаковывает необработанный кадр ROIC в цифровой формат (YUYV или необработанный 16-битный оттенок серого) и передает его по шине USB.
Главное преимущество здесь — простота использования. Linux имеет встроенные uvcvideo драйверы, встроенные в ядро уже много лет. Подключите модуль, и он мгновенно появится как /dev/video0. Никаких пользовательских наложений дерева устройств, никаких ошибок компиляции и никаких проблем с соответствием ядра. Вы можете перенести ту же USB-камеру с Raspberry Pi 4 на Pi 5 или стандартный промышленный ПК на Linux x86, не меняя ни строчки кода. Компромисс? USB вносит немного более высокую задержку (обычно дополнительные 10–30 мс) и потребляет немного больше циклов ЦП из-за требований парсинга драйвера хост-контроллера.
Интерфейс MIPI CSI-2
MIPI CSI-2 — это высокопроизводительный вариант. Этот интерфейс обходит промежуточные микроконтроллеры, передавая необработанные последовательные буферы кадров напрямую в Video Core ISP SoC Raspberry Pi или системную RAM через DMA.
Если вы разрабатываете автоматизированные системы слежения или легкие устройства с батарейным питанием (например, подвесы дронов), где каждый миллисекунд и милливатт на счету, MIPI является стандартным выбором. Он предлагает низкую задержку и минимальную нагрузку на ЦП.
Недостатком является аппаратная жесткость. Вы должны компилировать наложения дерева устройств (.dtbo), специфичные для вашей точной версии ядра. Если вы обновите ОС, ваш конвейер камеры может сломаться, пока драйвер не будет исправлен. Физические соединения также деликатны; вы имеете дело с хрупкими ленточными кабелями или специальными микрокоаксиальными жгутами проводки. Если вы прокладываете через тугое вращающееся соединение, требуются специализированные высокоскоростные жгутовые сборки от экспертов, таких как Человек с микрокоаксиальным кабелем , чтобы сигналы оставались экранированными и чистыми.
Критерии выбора оптики и объективов
В отличие от стандартных камер, использующих недорогие стеклянные или пластиковые линзы, LWIR-конструкции требуют специализированных материалов, пропускающих инфракрасное излучение. Стандартное боросиликатное стекло полностью непрозрачно для LWIR-излучения. Вместо этого мы используем германий (Ge), кремний (Si) или формованные элементы из халькогенидного стекла.
| Материал | Показатель преломления (n @10мкм) | Ключевые инженерные характеристики |
|---|---|---|
| Германий (Ge) | ~4.0 | Отличные свойства пропускания в диапазоне 8-14 мкм; дорогой; испытывает тепловой дрейф фокуса на предельных режимах работы. |
| Халькогенидное стекло (сплавы As-Se-Ge) | ~2,5 до 2,8 | Высокая формуемость оптики, позволяющая создавать сложные геометрии; минимальный тепловой дрейф фокуса; высокоэкономичный показатель преломления. |
При подборе объектива к вашему сенсору необходимо рассчитать пространственное разрешение. Оно характеризуется мгновенным полем зрения (iFOV), которое показывает физическую площадь поля, разрешаемую одним пикселем на заданном рабочем расстоянии:
iFOV = Шаг пикселя (мкм) / Фокусное расстояние (мм)
Рассчитаем это для модуля с разрешением 640x512, шагом пикселя 12 мкм и стандартным объективом с фокусом 9 мм:
iFOV = 12 мкм / 9 мм ≈ 1,33 мрад
Это означает, что на дальности 1 метр каждый отдельный пиксель разрешает физический квадрат размером 1,33 мм. На расстоянии 100 метров это пятно расширяется до 133 мм (около 5,2 дюйма). Если вы ищете локальные аномалии на опорах ЛЭП или ветрогенераторах, цель должна покрывать как минимум 3x3 пикселя для обеспечения надежного измерения. Поэтому выбор фокусного расстояния критически важен перед развертыванием оборудования.
Для ответственных применений прецизионные линзы из халькогенидного стекла от технологических лидеров, таких как LightPath Technologies обеспечивают высокое светопропускание, сохраняя фокусировку в широком диапазоне температур. Это сводит к минимуму необходимость непрерывной программной коррекции фокуса при работе вне помещений.
Технические характеристики и выбор продукта
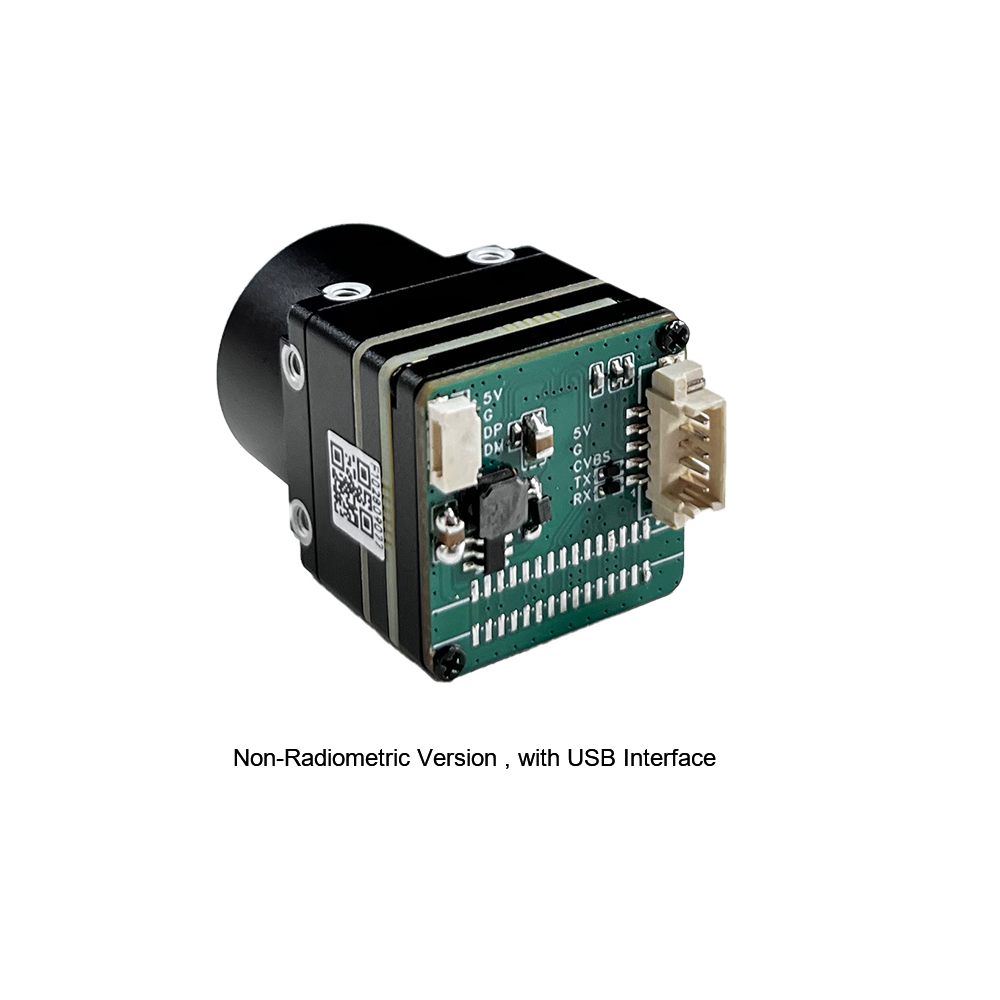
Для аппаратных сборок на архитектуре Raspberry Pi мы предлагаем два промышленных неохлаждаемых сенсорных модуля на микроболометрах. Один предназначен для USB-развертывания по принципу «подключи и работай», а другой — нативный модуль MIPI, созданный для прямого взаимодействия с низкой задержкой.
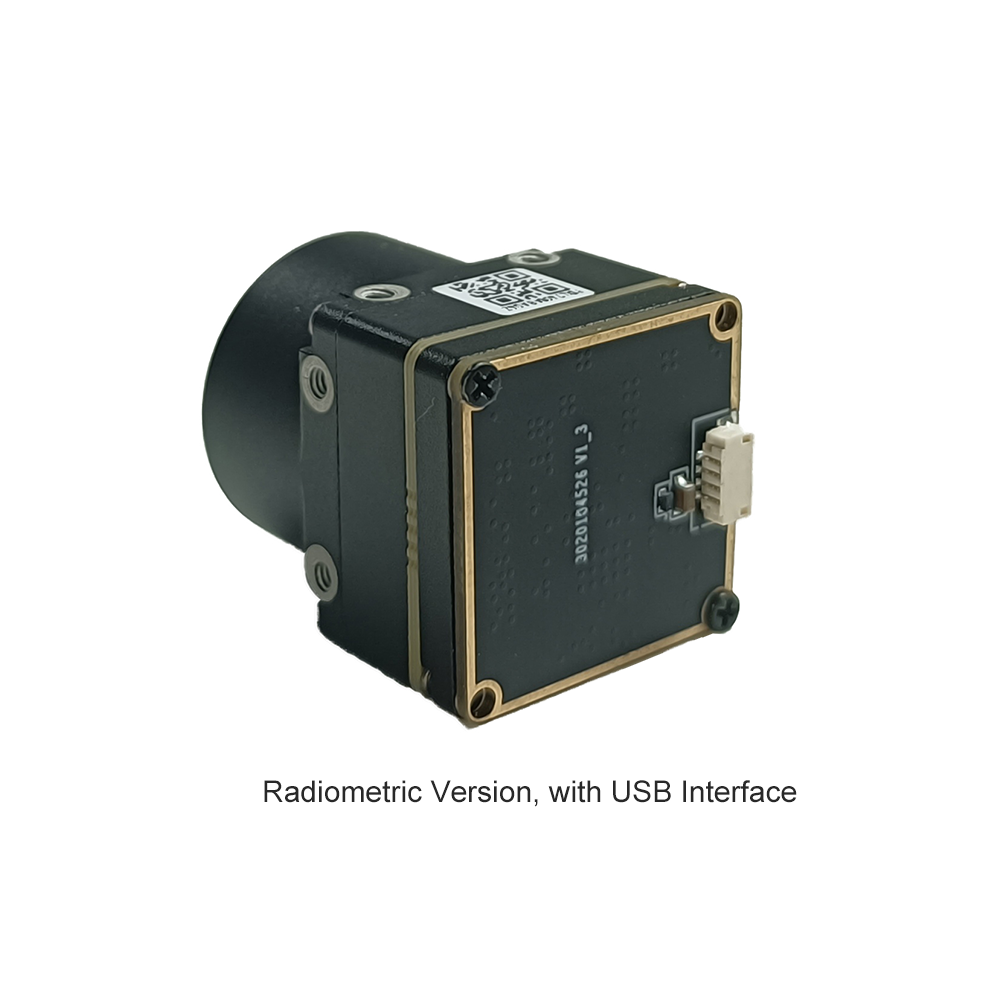
Продукт 1: Неохлаждаемая LWIR USB Mini 640*512 тепловизионная камера, модуль ядра для дронов, аналогично DJI

Этот миниатюрный неохлаждаемый инфракрасный тепловизионный модуль обеспечивает четкую и детальную работу в ультракомпактном форм-факторе. Он идеально подходит для полезной нагрузки дронов и удаленных систем промышленного мониторинга.
Ключевые технические характеристики:
| Форм-фактор / Размер | Ультраминиатюрное основание 21 мм * 21 мм |
| Опции объективов (фокусное расстояние) | Варианты: 5 мм / 9 мм / 13 мм / 18 мм / 35 мм / 50 мм / 75 мм / 100 мм / 150 мм |
| Варианты разрешения | Матрица высокой плотности 640x512 (с совместимостью с кадрированием 640x480) |
| Совместимость интеграции | Надежная структурная герметизация, термостабильность, соответствие стандарту UVC через USB |
Продукт 2: Неохлаждаемый инфракрасный MIPI 640 384 256 9 мм тепловизионный модуль камеры для дронов

Тепловизионный модуль MIPI серии Mini2 передает необработанные тепловые данные с минимальной задержкой. Он оптимизирован для прямых циклов обработки и легких авиационных систем.
Ключевые технические характеристики:
| Основное разрешение | Активная пиксельная матрица 640x512 (с опциональными структурами 384 и 256) |
| Оптика по умолчанию | Конфигурация с высококачественной германиевой линзой с фокусным расстоянием 9 мм |
| Аппаратный интерфейс | Прямая передача сигналов MIPI CSI-2 (оптимизирована для минимальной задержки и прямой аппаратной обработки) |
| Профиль изображения | Четкое и ясное представление теплового изображения, легкая конструкция для дронов и авиационных платформ |
Программная интеграция: V4L2, OpenCV и Python SDK
Давайте перейдем к коду. Чтобы получать необработанные, несжатые кадры с UVC-тепловизора на Raspberry Pi, мы используем стандартный драйвер Linux Video4Linux2 (V4L2).
Шаг 1: Проверьте свойства системы
Перед написанием кода убедитесь, что ОС видит вашу камеру. Подключите камеру и выполните:
# Установите набор утилит v4l2
Ищите форматы кадров, такие как YDUV, YUYV, или прямое 16-битное полутоновое изображение (обозначается как Y16 или GREY). Если вашему конвейеру нужны прямые радиометрические измерения, вам нужен именно сырой 16-битный формат.
Шаг 2: Многопоточный захват на Python в реальных условиях
Если вы вызываете VideoCapture.read() в однопоточном цикле Python, частота кадров будет отставать. На практике мы запускаем захват с датчика в выделенном фоновом потоке, чтобы избежать блокировок. Это обеспечивает стабильную работу камеры, пока вы выполняете ресурсоёмкие задачи компьютерного зрения в основном потоке.
"""
RPi LWIR Thermal Acquisition and Multi-Threaded Frame Buffer Pipe
Optimized for 640x512 Uncooled USB Camera Cores.
"""

import cv2
import numpy as np
import time
import threading

class USBThermalCamera:
    def __init__(self, device_index=0, width=640, height=512):
        self.device_index = device_index
        self.width = width
        self.height = height
        self.cap = None
        self.frame = None
        self.running = False
        self.lock = threading.Lock()

    def initialize_capture(self):
        # Open video device via standard V4L2 utility backend
        self.cap = cv2.VideoCapture(self.device_index, cv2.CAP_V4L2)
        if not self.cap.isOpened():
            raise RuntimeError(f"Failed to access V4L2 sensor node: /dev/video{self.device_index}")

        # Bind payload stream resolutions to the requested parameters
        self.cap.set(cv2.CAP_PROP_FRAME_WIDTH, self.width)
        self.cap.set(cv2.CAP_PROP_FRAME_HEIGHT, self.height)

        # Verify active driver configuration values
        active_w = int(self.cap.get(cv2.CAP_PROP_FRAME_WIDTH))
        active_h = int(self.cap.get(cv2.CAP_PROP_FRAME_HEIGHT))
        print(f"[INFO] Camera pipeline running at target configuration: {active_w}x{active_h} px")

    def start_grab_thread(self):
        self.running = True
        self.thread = threading.Thread(target=self._update_loop, daemon=True)
        self.thread.start()

    def _update_loop(self):
        while self.running:
            ret, raw_frame = self.cap.read()
            if not ret or raw_frame is None:
                time.sleep(0.005)
                continue

            with self.lock:
                self.frame = raw_frame.copy()

    def grab_latest_frame(self):
        with self.lock:
            if self.frame is None:
                return None
            return self.frame.copy()

    def terminate_pipeline(self):
        self.running = False
        if hasattr(self, 'thread'):
            self.thread.join(timeout=1.0)
        if self.cap:
            self.cap.release()
        print("[INFO] Thermal core pipeline shutdown gracefully.")

if __name__ == "__main__":
    cam = USBThermalCamera(device_index=0, width=640, height=512)
    try:
        cam.initialize_capture()
        cam.start_grab_thread()
        print("[PROCESS] Streaming initialized. Press 'Q' to safely exit.")

        while True:
            frame = cam.grab_latest_frame()
            if frame is None:
                time.sleep(0.01)
                continue

            # Convert incoming YUYV channel arrays to basic greyscale structures
            gray_frame = cv2.cvtColor(frame, cv2.COLOR_BGR2GRAY)

            # Apply dynamic colormaps to visually enhance thermal variance
            # COLORMAP_INFERNO outputs excellent human eye thermography separation
            thermal_color = cv2.applyColorMap(gray_frame, cv2.COLORMAP_INFERNO)

            # Identify absolute thermal peaks within the target frame space
            min_val, max_val, min_loc, max_loc = cv2.minMaxLoc(gray_frame)

            # Draw tracking overlay representing the peak thermal zone
            cv2.circle(thermal_color, max_loc, 8, (0, 0, 255), 2)
            cv2.putText(thermal_color, f"PEAK: {max_val}", (15, 30),
                        cv2.FONT_HERSHEY_SIMPLEX, 0.6, (0, 255, 0), 2)

            cv2.imshow("LWIR 640x512 Realtime Core Pipeline", thermal_color)
            if cv2.waitKey(1) & 0xFF == ord('q'):
                break

    except Exception as err:
        print(f"[FATAL EXCEPTION]: {err}")
    finally:
        cam.terminate_pipeline()
        cv2.destroyAllWindows()
Продвинутая обработка изображений: радиометрическое картирование и NUC
Сырые видеоданные — это только начало. Для создания профессионального решения теплового мониторинга требуются два дополнительных этапа обработки: коррекции неоднородности (NUC) и Радиометрическое отображение.
коррекции неоднородности (NUC)
Поскольку пиксели микроболометра крошечные и подвешенные, их исходные электрические свойства меняются со временем по мере прогрева корпуса камеры. Этот дрейф приводит к зашумленному, зернистому изображению — эффекту, называемому "пространственный структурный шум"."
Чтобы исправить это, высокопроизводительные ядра камер на долю секунды опускают небольшую внутреннюю механическую шторку перед оптическим сенсором. Это представляет матрице идеально однородную тепловую мишень. Внутренний процессор измеряет исходные значения пикселей относительно среднего, генерируя карту коррекции смещения. Хотя наши модули могут выполнять эту калибровку автоматически, разработчики, работающие с прецизионными радиометрическими системами, часто запускают эту коррекцию вручную через последовательные команды, чтобы избежать прерываний во время критических записей.
Радиометрическая температурная калибровка
Для промышленного измерения температуры вам нужна радиометрическая установка. Вместо рендеринга стандартных 8-битных визуальных значений модуль экспортирует исходное 16-битное целое число, представляющее фактическую интенсивность АЦП каждого пикселя. Высокопроизводительные модули обычно используют стандартную линейную шкалу:
Tцель = (Значение пикселя × Масштабный коэффициент) - Смещение
Если ваш модуль использует стандартный масштабный коэффициент 0,01K, преобразование исходных показаний пикселей в градусы Цельсия или Кельвина выполняется просто:
T (Кельвин) = ADC_Значение_Пикселя × 0,01
T (Цельсий) = (ADC_Значение_Пикселя × 0,01) - 273,15
В реальных приложениях вы также должны учитывать **Излучательную способность цели (ε)**. Эта величина описывает, насколько эффективно объект излучает тепло по сравнению с теоретическим абсолютно черным телом (где ε = 1,0). Если вы измеряете полированные металлы, такие как электротехническая медь или алюминиевые втулки, их излучательная способность может падать до 0,15 или менее. Это означает, что исходный сенсор будет улавливать отражения окружающего тепла, а не фактическую температуру металла. Чтобы получить точные показания, вы должны скорректировать свою постобработочную математику для учета этих отражений:
def calculate_absolute_temp(pixel_value, emissivity=0.95, t_ambient_k=298.15):
Промышленные полевые развёртывания
Вот как инженеры используют эти интегрированные платы микроболометров 640x512 в полевых развертываниях:
A. Аэрофотосъемка с БПЛА и картографирование дронами
Устанавливая эти легкие тепловизионные ядра на небольшие дроны, операторы коммунальных служб могут проводить автоматизированные инспекции солнечных ферм, лопастей ветряных турбин и высоковольтных линий электропередач.
Используя компактные установки, такие как Raspberry Pi Compute Module 4 (CM4), летные команды могут выполнять стабилизацию изображения в реальном времени и географическую привязку целей без добавления чрезмерного веса на планер, сохраняя время полета.
B. Промышленная автоматизация и непрерывный тепловой мониторинг
На производственных предприятиях отказы оборудования могут вызывать дорогостоящие простои. Инженеры развертывают платы Raspberry Pi внутри герметичных промышленных корпусов для непрерывного мониторинга подшипников конвейеров, трансформаторов и физических активов, таких как котлы.
Эти установки отслеживают температурные скачки на основе стандартных для чего используется тепловизионная камера руководств по профилированию. Если компонент превышает безопасные пределы, Raspberry Pi может инициировать оповещения напрямую по промышленным полевым сетям, используя протоколы, такие как Modbus TCP или MQTT.
C. Охрана периметра и пограничный интеллект
В то время как стандартные камеры испытывают трудности в полной темноте, тумане или густой растительности, LWIR-сенсоры превосходят их. Сочетание высокоразрешающего тепловизионного ядра 640x512 с легковесными моделями Edge AI (такими как TFLite YOLOv8) на Raspberry Pi 5 позволяет обеспечить высоконадежное обнаружение нарушителей. Такая установка может замечать человеческие силуэты на расстоянии сотен метров, игнорируя фоновый шум, такой как качающиеся ветки и ветер.
Если вам нужны базовые аппаратные настройки и диагностические инструменты, ознакомьтесь с нашим общим руководством по интеграции тепловизоров. В нем рассматриваются структурные корпуса и защитные кристаллические окна для суровых, пыльных сред.
Технический углублённый FAQ
Почему мне стоит перейти с I2C-сенсора, такого как MLX90640, на USB-модуль тепловизионной камеры для Raspberry Pi?
Затем идет скорость. I2C — это медленный последовательный интерфейс. Даже при разгоне вы получаете вялые 4–8 Гц. USB-камера передает поток с плавной частотой 25 Гц по нативной высокоскоростной шине, используя стандартные протоколы UVC.
Наконец, качество разрешения. Дешевые термобатарейные матрицы страдают от высокого шума сенсора, что означает, что их NETD часто составляет около 100–150 мК. Профессиональное ядро на основе VOx-микроболометра обеспечивает NETD ≤ 50 мК. Это означает, что вы можете различать малейшие разницы температур до 0,05°C, что крайне важно для таких задач, как отслеживание тепловых потоков на схемах или обнаружение утечек жидкости за гипсокартоном.
Как мне транслировать тепловизионное видео в реальном времени на Raspberry Pi OS с помощью вашего модуля?
uvcvideo драйвером ядра, включенным в выпуски Raspberry Pi OS, такие как Debian Bookworm или Bullseye. Никаких пользовательских драйверов или патчей ядра не требуется.
После подключения вы можете захватывать кадры напрямую в Python, используя стандартные вызовы OpenCV. Чтобы избежать задержек, мы рекомендуем захватывать кадры в фоновом потоке и передавать их в ваше основное приложение, где вы можете применять карты ложных цветов, такие как INFERNO или JET, для четкой визуализации.
Каково активное энергопотребление и требования к отводу тепла при непрерывной работе?
Если вы размещаете камеру внутри герметичного корпуса или подвеса дрона, рекомендуется монтировать ее непосредственно на алюминиевую переборку или шасси с помощью термоленты или латунных стоек. Поддержание корпуса модуля в прохладном состоянии минимизирует частоту срабатывания внутреннего затвора NUC, обеспечивая более стабильный, непрерывный видеопоток.
Могу ли я выполнять абсолютное измерение температуры (радиометрию) с помощью этих неохлаждаемых LWIR-модулей камер?
Применяя калибровочные смещения нашего ядра в вашем коде, ваша программа может преобразовывать эти необработанные значения АЦП в реальные показания в Кельвинах или Цельсиях в реальном времени. После компенсации коэффициента излучения поверхности система обеспечивает абсолютную точность в пределах ±2°C.
📚 Ссылки и дополнительная литература
- ✅ Отраслевой стандарт: LightPath Technologies
- ✅ Системные физические шины: Человек с микрокоаксиальным кабелем
- ✅ Связанное руководство: Интеграция тепловизионного ядра высокого разрешения 640x512





