Купить ядро тепловизионной камеры: руководство по высокопроизводительным LWIR-модулям 640 и 384
11 сентября 2026 г.
MIPI-ядро тепловизионной съёмки: встраиваемое зрение высокого разрешения для дронов и периферийного ИИ
16 сентября 2026 г.
MIPI-модуль тепловизионной камеры: низколатентная интеграция LWIR для дронов и периферийного ИИ
В проектировании встраиваемых систем технического зрения интеграция длинноволнового инфракрасного (LWIR) восприятия в компактные автономные периферийные архитектуры создаёт значительные системные трудности. Традиционные тепловизионные ядра, привязанные к протоколам USB 3.0 (UVC) или последовательного периферийного интерфейса (SPI), часто вызывают нагрузку на центральный процессор хоста, неуправляемые задержки буферизации ядра, недетерминированный джиттер пакетов и серьёзные узкие места пропускной способности передачи. Для периферийных платформ с ограничениями по SWaP (размер, вес, мощность и стоимость) — таких как микробеспилотные летательные аппараты (БПЛА), тактические микроподвесы, автономные мобильные роботы (AMR) и периферийные шлюзы ИИ-зрения — эти протокольные узкие места ухудшают производительность компьютерного зрения в реальном времени, нарушают контуры ПИД-стабилизации подвеса и увеличивают сквозную задержку обработки за пределы детерминированных порогов.
Отраслевым стандартным архитектурным решением является прямая интеграция нативного тепловизионного модуля MIPI через транспортный уровень MIPI CSI-2 (Camera Serial Interface 2). Подключая считывание данных с неохлаждаемых микроболометрических датчиков напрямую к нативному процессору сигналов изображения (ISP) прикладного процессора и аппаратному механизму прямого доступа к памяти (DMA), системные архитекторы полностью обходят уровни трансляции протоколов операционной системы. Этот архитектурный сдвиг обеспечивает детерминированную, субмиллисекундную передачу несжатых 14-битных или 16-битных необработанных радиометрических данных с высокой частотой кадров (от 30 до 60 Гц) непосредственно в единые области памяти, доступные GPU и NPU, открывая возможности для инференса периферийного ИИ в реальном времени, мультиспектрального слияния датчиков, сопровождения целей и автоматизированной промышленной термографии.
Содержание
- 👉 Физика и протокольная архитектура MIPI CSI-2 в LWIR-визуализации
- 👉 Встраиваемый программный стек: архитектура драйвера V4L2, дерево устройств и конвейеры без копирования
- 👉 Обработка радиометрических данных и аппаратное ускорение периферийного ИИ
- 👉 Аппаратная разработка, оптимизация SWaP-C и электронно-оптическое проектирование
- 👉 Техническая демонстрация промышленных MIPI-тепловизионных модулей и матрица спецификаций
- 👉 Пошаговое руководство по интеграции и устранению неполадок
- 👉 Углублённый FAQ по промышленной интеграции
Физика и протокольная архитектура MIPI CSI-2 в LWIR-визуализации
Тепловизионные датчики работают принципиально иначе, чем стандартные КМОП-датчики видимого спектра. Неохлаждаемые LWIR-детекторы используют микроболометрические матрицы в фокальной плоскости (FPA) — обычно изготовленные из оксида ванадия (VOx) или аморфного кремния (α-Si) — чувствительные к электромагнитному излучению в атмосферном окне пропускания от 8 до 14 мкм. Каждый микроболометрический пиксель состоит из инфракрасного поглотителя, подвешенного над кремниевой подложкой на микроскопических ножках тепловой изоляции. При воздействии падающего теплового излучения температура поглотителя изменяется, вызывая измеримое изменение его электрического сопротивления. Это аналоговое изменение сопротивления оцифровывается встроенными интегральными схемами считывания (ROIC) в необработанные значения с высоким динамическим диапазоном, обычно 14-битные или 16-битные цифровые числа на пиксель.
Передача этих необработанных потоков данных микроболометра во встраиваемый хост-процессор требует интерфейса, который сохраняет целостность сигнала без внесения вычислительных задержек. Интерфейс MIPI Camera Serial Interface 2 (MIPI CSI-2) в сочетании с физическим уровнем (D-PHY) удовлетворяет этим требованиям для встраиваемых систем технического зрения, передавая сериализованные пиксельные данные по двухточечным дифференциальным линиям, управляемым жёсткой аппаратной синхронизацией.

Динамика сигнализации физического уровня MIPI D-PHY
Электрический физический уровень современного тепловизионного модуля MIPI основан на спецификации MIPI Alliance D-PHY — асинхронном интерфейсе с синхронизацией от источника, включающем одну дифференциальную тактовую линию и одну, две или четыре дифференциальные линии данных. Физический уровень динамически переключается между двумя рабочими режимами сигнализации:
- ⚙️ Высокоскоростной (HS) режим: Работает с использованием низковольтной дифференциальной сигнализации (подобной LVDS) с номинальным дифференциальным размахом 200 мВ, центрированным относительно синфазного напряжения 200 мВ (VCM). В режиме HS данные сериализуются и передаются с пропускной способностью от 80 Мбит/с до 2,5 Гбит/с на линию, обеспечивая высокую совокупную пропускную способность при исключительно низком уровне излучаемых электромагнитных помех.
- ⚙️ Режим низкого энергопотребления (LP): Работает с использованием несимметричной КМОП-логики сигнализации 1,2 В. Режим LP управляет протоколами управления линией, обрабатывая подтверждения кадровой синхронизации (такие как начало передачи [SoT] и конец передачи [EoT]), переходы в состояние низкого энергопотребления и спящие режимы (LP-11).
В отличие от датчиков видимого спектра 4K RGB, требующих многогигабитной пропускной способности (например, 4K при 60 кадрах/с с использованием четырёх линий, работающих на скорости более 1,5 Гбит/с на линию), неохлаждаемый LWIR-датчик с разрешением 640 × 512, 16-битным радиометрическим выходом и частотой 50 Гц формирует совокупную полезную нагрузку необработанных данных, рассчитываемую как:
Пропускная способность = 640 × 512 × 16 бит/пиксель × 50 кадров/с ≈ 262,14 Мбит/с
Такое требование к пропускной способности легко обеспечивается по однолинейному (1-lane) или двухлинейному (2-lane) MIPI D-PHY, работающему на консервативной тактовой частоте от 400 Мбит/с до 800 Мбит/с на линию. Работа на более низких тактовых частотах при использовании нативной дифференциальной сигнализации D-PHY минимизирует высокочастотные электромагнитные помехи (EMI) в расположенных рядом радиочастотных приёмниках — критическое преимущество при интеграции чувствительных приёмников связи и ГНСС в компактные платформы БПЛА.
Протокол пакетирования CSI-2 и радиометрические типы данных
На уровне протокола CSI-2 данные изображения передаются структурированными пакетами, состоящими из 4-байтового заголовка пакета (PH), последовательности полезных данных произвольной длины и 2-байтового завершителя пакета (PF), содержащего 16-битную циклическую проверку избыточности (CRC). Заголовок пакета содержит 8-битный байт идентификатора данных (DI), состоящий из 2-битного идентификатора виртуального канала (VC) и 6-битного кода типа данных (DT).
Тепловизионные модули используют определённые типы данных в потоке CSI-2 для передачи необработанных болометрических и радиометрических измерений:
- ⚙️ RAW14 (тип данных 0x2D): 14-битные несжатые данные. Микроболометры изначально формируют 14 бит динамического диапазона. Пакеты форматируются путём упаковки четырёх 14-битных значений пикселей в семь последовательных 8-битных байтов, что максимизирует эффективность передачи полезной нагрузки по физическому каналу.
- ⚙️ RAW16 (тип данных 0x2E): 16-битные несжатые данные. Каждый пиксель напрямую отображается в беззнаковое двухбайтовое целое число, представляющее либо линейный отклик детектора, либо абсолютные радиометрические значения температуры в сантикельвинах. RAW16 упрощает выравнивание байтов и адресацию памяти на хост-микропроцессорах.
- ⚙️ Пользовательские / встроенные 8-битные данные (типы данных 0x30–0x37 или 0x12): Промышленные тепловизионные модули добавляют в начало или конец "встроенную строку", содержащую эксплуатационные метаданные: температуру кристалла датчика, состояние внутреннего затвора, напряжение термистора корпуса FPA, флаги калибровки и показания оптической окружающей среды, необходимые для расчётов абсолютной радиометрии.
Архитектурное сравнение: MIPI CSI-2 и альтернативные встраиваемые интерфейсы
| Стандарт интерфейса | Физический уровень | Максимальная устойчивая пропускная способность | Задержка от стекла до памяти | Нагрузка на ЦП хоста | Разъем, занимаемая площадь |
|---|---|---|---|---|---|
| MIPI CSI-2 | Дифференциальный D-PHY (HS/LP) | До 2,5 Гбит/с на линию | < 1,5 мс (прямой DMA) | < 2% (аппаратный ISP/DMA) | Сверхкомпактный микрокоаксиальный кабель или FPC 0,5 мм |
| USB 3.0 / UVC | Дифференциальный SuperSpeed | ~3,2 Гбит/с (с привязкой к пакетам) | от 15 до 45 мс (переменный джиттер) | от 12% до 25% (опросы и копирования ядра) | Громоздкие разъемы USB Type-C или Type-A |
| SPI (Quad/Octal) | Однотактный синхронный | ~от 50 до 100 Мбит/с | от 40 до 120 мс (ограничено буфером) | от 30% до 60% (высокая нагрузка на прерывания) | Стандартные штыревые разъемы плата-к-плате |
| Параллельный (DVP) | 8/14-битный однотактный КМОП | ~600 Мбит/с | от 3 до 8 мс | от 5% до 10% | Широкий 30+ контактный шлейф (высокий уровень ЭМИ) |
Встраиваемый программный стек: архитектура драйвера V4L2, дерево устройств и конвейеры без копирования
Прямая интеграция тепловизионного модуля MIPI в современные хост-SoC на Linux, такие как NVIDIA Jetson Orin/Xavier, Rockchip RK3588, NXP i.MX8M или Raspberry Pi Compute Module 4/5, требует настройки нижележащего стека драйверов ядра. Тепловизионные ядра регистрируются в Linux Video4Linux2 (V4L2) framework как подустройства камеры, управляемые через Media Controller API.
Архитектура хост-системы следует многоуровневой модели драйверов: аппаратный приемник CSI-2 SoC захватывает входящие дифференциальные последовательные пакеты, передает их во внутренний канал DMA и перемещает данные в буферы физической памяти. Драйвер ядра задает параметры потоковой передачи через интерфейс управления I2C или UART, обеспечивая синхронизацию экспозиции, кадрирования и состояний встроенной тепловой обработки.
Архитектура Device Tree Source (DTS)
Device Tree Linux определяет топологию оборудования, связывая конечную точку приемника CSI-2 SoC с выходным портом тепловизионного модуля, задавая конфигурации выводов для тактового генератора, линий сброса и интерфейса управления камерой (обычно шина I2C, работающая в быстром режиме на частоте 400 кГц).
Ниже приведена базовая реализация узла DTS для системы с двухканальным тепловизионным ядром MIPI, подключенным к встраиваемому SoC:
// Фрагмент Device Tree Source (DTS) для промышленного тепловизионного модуля MIPI;
Для разработчиков встраиваемых систем, работающих над гибридными визуально-тепловизионными сборками, критически важно оценивать специализированные процессы интеграции оборудования. Узнайте больше о выравнивании топологии датчиков и двухдиапазонных конфигурациях в нашем руководстве по интеграции модуля тепловизионной камеры на КМОП-датчике.
Реализация ядра драйвера субустройства V4L2
Драйвер ядра реализует стандартные структуры операций субустройства V4L2: v4l2_subdev_core_ops, v4l2_subdev_video_ops, и v4l2_subdev_pad_ops. Когда приложения пользовательского пространства инициируют захват видео через VIDIOC_STREAMON ioctl, драйвер настраивает внутреннюю FPGA или ASIC тепловизионного ядра по I2C, переводит микроболометрический датчик в режим непрерывного считывания и подготавливает приемник CSI-2 на стороне хоста.
static const struct v4l2_subdev_video_ops thermal_video_ops = {
Управление памятью без копирования на основе архитектуры DMABUF
Высокопроизводительная радиометрическая обработка изображений не может позволить себе копирование памяти силами ЦП (memcpy) через границы пользовательского пространства и ядра. Передача 16-битных кадров 640 × 512 с частотой 50 Гц с использованием обычных операций чтения приводит к насыщению шины памяти и увеличивает задержку доставки кадров на 15–30 мс.
Для достижения задержек передачи менее миллисекунды современные периферийные конвейеры используют DMABUF разделение памяти:
- ⚙️ Выделение буферов: Непрерывные блоки памяти предварительно выделяются в системной ОЗУ через Linux Contiguous Memory Allocator (CMA) или аппаратные распределители буферов (например, NVIDIA
NvBufSurfaceили пулы памяти Rockchip MPP/RGA). - ⚙️ Экспорт дескрипторов: Эти выделенные буферы экспортируются в приложения пользовательского пространства как собственные файловые дескрипторы Linux (DMABUF FD).
- ⚙️ Потоковая передача DMA аппаратным обеспечением: Аппаратный интерфейс MIPI CSI-2 хост-SoC передаёт входящие полезные данные пакетов непосредственно в эти физические адреса памяти без участия центрального процессора хоста.
- ✅ Прямой захват NPU/GPU: Механизмы инференса граничного ИИ (такие как TensorRT, DeepStream или ONNX Runtime) напрямую связываются с этими указателями общей памяти. Доступ без копирования устраняет накладные расходы на копирование памяти и обеспечивает задержку выполнения от стекла до инференса ниже 1,5 миллисекунды.
Обработка радиометрических данных и аппаратное ускорение периферийного ИИ
В отличие от датчиков изображения видимого спектра, которые выдают готовые к отображению цветовые пространства sRGB, неохлаждаемые LWIR-датчики фиксируют сырой тепловой поток, излучаемый по всей сцене. Оцифрованный выход соответствует сопротивлению детектора, а не зрительному восприятию человека. Разработка конвейеров зрения реального времени требует применения специализированных калибровок и преобразований для извлечения точной температурной информации.
Коррекция неоднородности (NUC) и замена дефектных пикселей (BPR)
Матрицы микроболометров в фокальной плоскости демонстрируют попиксельные вариации чувствительности и напряжения темнового смещения из-за допусков полупроводникового производства. Отклик отдельного пикселя i математически представляется линейной моделью:
Vi(T) = Gi × Φ(T) + Oi
Где:
- ⚙️ Gi: Коэффициент индивидуальной чувствительности (усиления) пикселя.
- ⚙️ Φ(T): Падающее инфракрасное излучение, исходящее от температуры целевой сцены T.
- ⚙️ Oi: Индивидуальное пространственное смещение, сильно зависящее от внутренней температуры подложки матрицы в фокальной плоскости.
Для устранения шума фиксированного паттерна (FPN) и достижения тепловой чувствительности ниже 40 мК тепловой процессор выполняет три отдельные операции:
- ⚙️ Двухточечная калибровка усиления: Калибрует индивидуальные коэффициенты усиления пикселей (Gi) с использованием однородных калибровочных источников абсолютно чёрного тела при двух известных эталонных температурах (T1 и T2). Эти коэффициенты сохраняются в энергонезависимой памяти датчика.
- ⚙️ Компенсация смещения (калибровка затвором): Электромеханический затвор периодически вводится в оптический путь на 100–300 мс, экспонируя матрицу однородным тепловым эталоном. Модуль пересчитывает таблицы смещения (Oi) для компенсации теплового дрейфа окружающей среды. Ядра высокого класса используют беззатворные алгоритмы, которые непрерывно обновляют матрицы смещения, используя показания температуры в реальном времени от внутренних термисторов корпуса и объектива.
- ⚙️ Замена дефектных пикселей (BPR): Мёртвые, неотзывчивые или шумные пиксели, выходящие за пределы трёх стандартных отклонений медианного гауссова распределения матрицы, помечаются во время заводской калибровки. В процессе работы аппаратные конвейеры заменяют эти значения в реальном времени с помощью медианной фильтрации 3×3 или билинейной интерполяции по окружающим рабочим пикселям.
Преобразование сырых цифровых значений в абсолютную температуру
После коррекции неоднородности модуль выдаёт 14-битный или 16-битный линейный цифровой выход (цифровые числа, или DN). Преобразование этих значений в абсолютные радиометрические единицы температуры (Кельвины или градусы Цельсия) требует вычисления обращённой функции излучения Планка:
Tцель = B / ln( R1 / (R2 × (DN - Oдрейф)) + F )
Где R1, R2, B, и F представляют собой эмпирические калибровочные константы, установленные посредством лабораторного профилирования абсолютно чёрного тела, а Oдрейф учитывает изменения температуры подложки в реальном времени. В промышленных радиометрических модулях это вычисление выполняется либо на внутреннем процессоре модуля, либо отображается в оптимизированные векторные исполнительные блоки (такие как ARM NEON или ядра NVIDIA CUDA) на главном процессоре.
Высококонтрастное сжатие динамического диапазона для нейронных сетей
Современные модели обнаружения объектов Edge AI (такие как YOLOv8, YOLOv10 или RT-DETR) спроектированы для 3-канальных 8-битных входных тензоров (значения в диапазоне от 0 до 255). Линейное понижение масштаба несжатого 14-битного радиометрического динамического диапазона (от 0 до 16 383) до 8 бит отбрасывает тонкие тепловые градиенты, часто скрывая слабые цели (например, людей или удалённые транспортные средства) на тёплом фоне.
Для сохранения деталей цели программный конвейер разделяет входящий поток MIPI CSI-2 на две ветви обработки:
- ⚙️ Радиометрический аналитический поток: Сохраняет исходную 14-битную или 16-битную линейную радиометрическую глубину. Этот конвейер питает пороговые алгоритмы, запросы точечной температуры и автоматические процедуры пожарной сигнализации или сигнализации перегрева.
- ⚙️ Поток вывода Vision AI: Пропускает необработанные данные через цифровое улучшение деталей (DDE) фильтр и адаптивное выравнивание гистограммы с ограничением контраста (CLAHE). Эти алгоритмы разделяют сцену на низкочастотный базовый слой (представляющий общие градиенты температуры фона) и высокочастотный слой деталей (выделяющий резкие границы, края и сигнатуры). Слои динамически балансируются в 8-битное представление с усиленным контрастом, максимизируя извлечение признаков краёв для вывода нейронной сети.
Для получения дополнительных сведений о развёртывании моделей глубокого обучения в локализованных архитектурах радиометрических потоков ознакомьтесь с нашим техническим руководством по промышленные мини-модули LWIR с ИИ.
Аппаратная разработка, оптимизация SWaP-C и электронно-оптическое проектирование
Развёртывание тепловизионных полезных нагрузок в воздушных микрогиростабилизаторах, портативном инспекционном оборудовании и небольших мобильных роботах требует строгого внимания к бюджетам размера, веса, мощности и стоимости (SWaP-C) наряду со стандартами высокоскоростного проектирования печатных плат (PCB).
Руководство по высокоскоростной трассировке печатных плат и целостности сигналов
Физический уровень MIPI D-PHY работает с быстрыми временами нарастания и спада сигнала (tr, tf < 200 пс). Упущения при высокоскоростной трассировке могут вызвать отражения в линии передачи, рассогласование дифференциального импеданса и серьёзное повреждение пакетов:
- ⚙️ Контроль дифференциального импеданса: Все дифференциальные пары дорожек тактового сигнала и данных должны быть проложены с поддержанием строго контролируемого дифференциального импеданса 100 Ом ± 10% (опорный несимметричный импеданс 50 Ом).
- ⚙️ Согласование перекоса внутри пары: Разница длин проводников между положительным (P) и отрицательным (N) проводниками внутри дифференциальной пары не должна превышать 0,15 мм (< 1 пс фазового перекоса). Чрезмерный внутрипарный перекос ухудшает подавление синфазного сигнала и увеличивает электромагнитное излучение.
- ⚙️ Согласование перекоса между парами: Несовпадение длин между парой тактовой линии и любой соответствующей парой линии данных должно оставаться ниже 0,5 мм, чтобы гарантировать сохранение временных запасов на высокоскоростном приёмнике.
- ⚙️ Непрерывная опорная плоскость: Трассы MIPI должны прокладываться через неразрывные, непрерывные опорные плоскости заземления. Трассы не должны пересекать разрезы, плоскости питания или пустоты, которые создают разрывы импеданса и генерируют синфазный шум.
- ⚙️ Выбор межсоединений: Полезные нагрузки подвеса требуют специализированных низкопрофильных микрокоаксиальных лент или экранированных гибких печатных схем (FPC). Высоконадёжные разъёмы от прецизионных производителей, таких как Amphenol сохраняют целостность сигнала через движущиеся шарниры подвеса и контактные кольца без создания механического заедания.
Инженерия оптических материалов: германий против халькогенидного стекла
Поскольку оптическое стекло непрозрачно в инфракрасном диапазоне от 8 мкм до 14 мкм, неохлаждаемые длинноволновые ИК-линзы требуют специализированных оптических подложек:
- ⚙️ Монокристаллический германий (Ge): Германий обладает высоким показателем преломления (n ≈ 4,00 при 10 мкм), что позволяет создавать компактные многолинзовые оптические сборки с низкой аберрацией. Однако германий имеет высокий температурный коэффициент показателя преломления (dn/dt = 3,96 × 10⁻⁴/°C) и проявляет неконтролируемый рост оптического поглощения выше +100°C. Он также плотный и представляет значительную материальную стоимость.
- ✅ Халькогенидное стекло: Инженерные халькогенидные стёкла — такие как производимые LightPath Technologies— обеспечивают меньшую массу, сниженные материальные затраты и значительно более низкие значения dn/dt. Эти характеристики позволяют осуществлять пассивную атермализацию в широком диапазоне температур (от -40°C до +85°C) без моторизованной механики фокусировки, снижая массу полезной нагрузки подвеса.
Инженеры, проектирующие оборонные или дальние полезные нагрузки для разведки, наблюдения и рекогносцировки (ISR), могут сопоставить эти лёгкие микрооптические системы малой и средней дальности с более крупными системами в нашем обзоре 1280x1024 12μm дальнобойный тепловизионный прицел.
Техническая демонстрация промышленных MIPI-тепловизионных модулей и матрица спецификаций
Ниже представлен детальный анализ двух промышленных MIPI-модулей тепловизионных камер, оптимизированных для беспилотных полезных нагрузок, тактических микроподвесов и встраиваемых архитектур граничных вычислений.
Purpleriver Mini2 640x512 9mm неохлаждаемый MIPI-модуль тепловизионной съёмки
The → Mini2 640x512 9мм — это неохлаждаемый длинноволновый ИК-модуль камеры, разработанный для полезных нагрузок воздушных дронов, тактических подвесов и систем технического зрения роботов в реальном времени. Обеспечивая чёткое и резкое изображение, компактный форм-фактор и низкую стоимость единицы, этот модуль объединяет неохлаждаемый детектор VOx с шагом пикселя 12 мкм и атермализованным объективом 9 мм. Он поддерживает нативный цифровой выход MIPI CSI-2 для прямой интеграции во встраиваемые хост-процессоры, минуя промежуточные интерфейсные мосты.
- ⚙️ Разрешение: 640 × 512 активных пикселей (тепловизионное VGA)
- ⚙️ Шаг пикселя: Микроболометр на основе оксида ванадия (VOx) 12 мкм
- ✅ Тепловая чувствительность: ≤ 40 мК (NETD при f/1.0, 300K)
- ⚙️ Видеовыход: 2-полосный MIPI CSI-2, DVP или варианты USB
- ✅ Энергопотребление: < 900 мВт (установившийся режим)
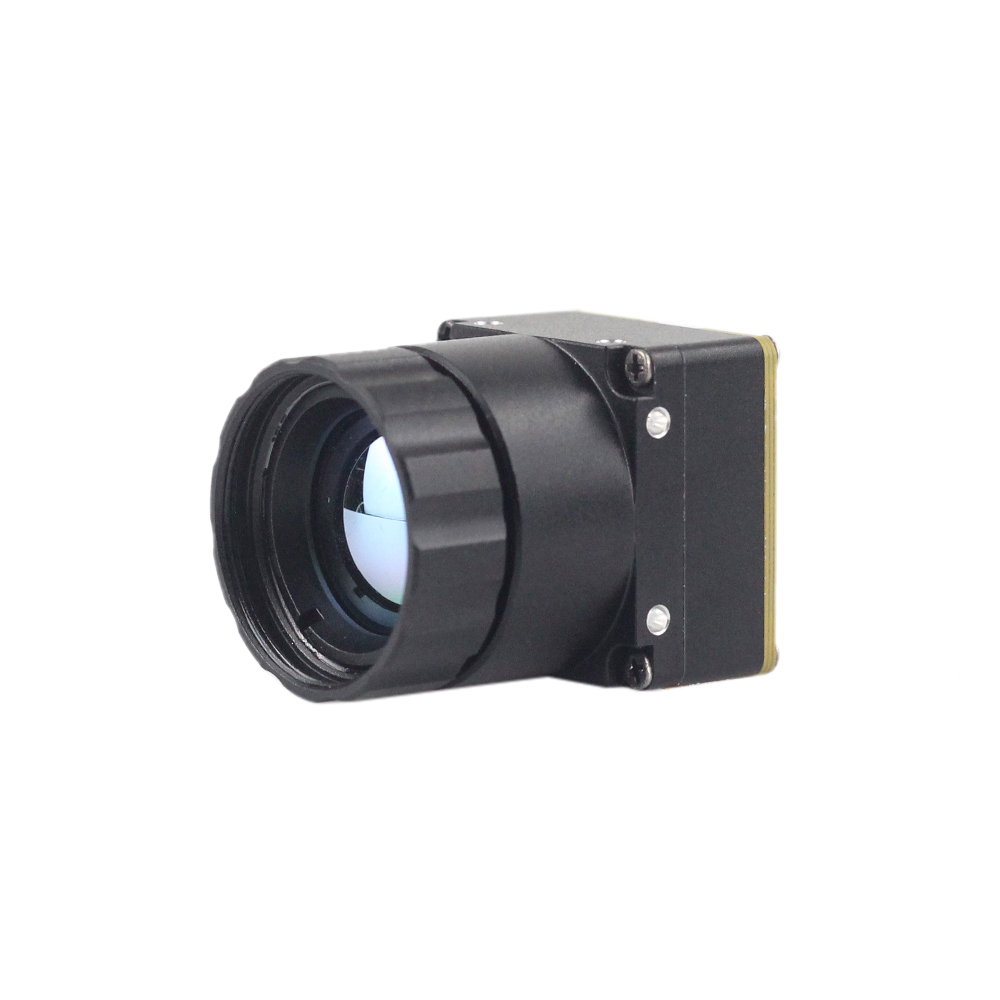
Purpleriver Mini 256x192 неохлаждаемый длинноволновый ИК-модуль тепловизионной камеры
The → Мини 256 неохлаждаемый LWIR тепловизионный модуль камеры использует высокопроизводительные инфракрасные детекторы, разработанные для чёткой тепловизионной съёмки и точного измерения температуры. Созданный для захвата инфракрасного излучения и вывода однородного тепловизионного изображения со встроенной радиометрией, его сверхлёгкий профиль подходит для критичных по весу применений, включая дроны для обнаружения мин, поисково-спасательных роботов и рои микроБПЛА.
- ⚙️ Разрешение: 256 × 192 активных пикселей
- ⚙️ Шаг пикселя: 12 мкм высокочувствительный неохлаждаемый микроболометр
- ✅ Тепловая чувствительность: ≤ 50 мК (NETD при f/1.0)
- ⚙️ Прецизионная радиометрия: Отслеживание температуры по точке, линии и области с точным выводом данных
- ✅ Массогабаритный профиль: ≤ 12 г общая масса (оптимизировано по SWaP)
Полная матрица технических характеристик
| Параметр спецификации | Purpleriver Mini2 640x512 9 мм | Ядро Purpleriver Mini 256x192 |
|---|---|---|
| Архитектура детектора | Неохлаждаемая микроболометрическая матрица VOx в фокальной плоскости | Неохлаждаемая LWIR микроболометрическая матрица в фокальной плоскости |
| Разрешение матрицы | 640 × 512 пикселей | 256 × 192 пикселя |
| Шаг пикселя | 12 мкм | 12 мкм |
| Спектральная чувствительность | Обзор модулей тепловизионных камер на русском языке | Обзор модулей тепловизионных камер на русском языке |
| Чувствительность NETD | ≤ 40 мК (f/1.0 при 300 К) | ≤ 50 мК (f/1.0 при 300 К) |
| Частота вывода кадров | 25 Гц / 30 Гц / 50 Гц | 25 Гц / 30 Гц |
| Цифровые интерфейсы | MIPI CSI-2 (2 линии) / DVP / USB | MIPI CSI-2 (1 или 2 линии) / SPI |
| Шина управляющих команд | I2C / UART (до 921 600 бит/с) | I2C / UART |
| Радиометрический диапазон | от -20°C до +150°C (высокое усиление); до +550°C (низкое усиление) | от -20°C до +150°C (промышленная радиометрия) |
| Точность измерений | ±2°C или ±2% от показания | ±2°C или ±2% от показания |
| Стандартная оптика | 9 мм (HFOV ≈ 48°) атермализованная | Встроенная широкоугольная микролинза |
| Рабочая мощность | < 900 мВт (непрерывная работа) | < 450 мВт (сверхнизкое энергопотребление) |
| Масса модуля | ≈ 18 г (ядро) / 28 г (с линзой 9 мм) | ≤ 12 г суммарно |
Пошаговое руководство по интеграции и устранению неполадок
Надёжная интеграция тепловизионного модуля MIPI во встраиваемую несущую плату требует соблюдения структурированной методологии аппаратной и программной валидации.
Шаг 1: Проверка аппаратных шин питания
Перед подачей питания на модуль проверьте все шины напряжения питания с помощью осциллографа. Неохлаждаемые микроболометры чувствительны к шумам источника питания. Убедитесь, что аналоговая шина питания (VDD_ANA) имеет пульсации менее 10 мВСКЗ Высокая пульсация питания напрямую ухудшает шумовую эквивалентную разность температур (NETD) сенсора, вызывая горизонтальные полосы в необработанном видеопотоке.
Шаг 2: Компиляция дерева устройств и регистрация в ядре
Скомпилируйте оверлей исходного кода дерева устройств и загрузите модуль драйвера в пространство ядра Linux. Убедитесь, что тепловизионное суб-устройство отвечает на команды I2C с помощью стандартных утилит Linux:
# Убедитесь, что модуль отвечает на шине I2C 1 по адресу 0x38
Шаг 3: Проверка захвата потока с помощью утилит V4L2
Запросите узел видеоустройства хоста с помощью v4l2-ctl , чтобы подтвердить поддерживаемые форматы пикселей и согласовать формат потока перед запуском высокоуровневых приложений машинного зрения:
# Запрос доступных форматов пикселей на видеоузле хоста
Шаг 4: Интеграция аппаратно-ускоренного конвейера GStreamer
Для подачи необработанных радиометрических кадров напрямую в аппаратно-ускоренные конвейеры обработки настройте конвейер GStreamer с нулевым копированием. Приведённый ниже конвейер разделяет входящие 16-битные необработанные данные, направляя один поток на аппаратное цветовое отображение для операторского дисплея, а другой — непосредственно в appsink для инференса нейронной сети:
gst-launch-1.0 v4l2src device=/dev/video0 ! \
Диагностическая матрица: распространённые ошибки интеграции
| Заявленная неисправность | Анализ первопричины | Инженерное решение |
|---|---|---|
| "Переполнение FIFO MIPI CSI-2 / ошибка CRC пакета" | Несовпадение дифференциальной длины или перекос тактовой линии, превышающий физические допуски приёмника. | Проверьте трассировку; обеспечьте перекос внутри пары < 0,15 мм. Обеспечьте непрерывный земляной слой под высокоскоростными трассами. |
| Драйвер не инициализируется: "Тайм-аут состояния LP-11" | Приёмник хоста превысил время ожидания перехода D-PHY модуля в состояние ожидания Low-Power перед высокоскоростной передачей. | Добавьте время удержания аппаратного сброса (tсброс > 15 мс) в DTS. Согласуйте режим тактирования (непрерывный или не непрерывный) с настройками модуля. |
| Кадр отображает сильный шум фиксированного паттерна (FPN) | Внутренняя температура микроболометра сместилась во время непрерывной работы без перекалибровки смещения. | Запустите внутреннюю калибровку затвора через команду I2C или включите непрерывную компенсацию без затвора в элементах управления драйвером модуля. |
Демонстрационное видео мини-ядра тепловидения 640×512
Углублённый FAQ по промышленной интеграции
Почему стоит выбрать тепловизионный модуль камеры MIPI CSI-2 вместо интерфейсов USB или SPI для встраиваемого зрения?
Интерфейсы SPI имеют ограничения по пропускной способности. Стандартные шины SPI с одной или четырьмя линиями достигают максимума от 50 Мбит/с до 100 Мбит/с, что делает их неспособными передавать несжатый поток 640 × 512 14 бит на частоте от 30 Гц до 50 Гц без агрессивного понижения разрешения или потери кадров. В отличие от этого, MIPI CSI-2 взаимодействует напрямую с подсистемой камеры хост-процессора. Несжатые сырые радиометрические данные доставляются аппаратным прямым доступом к памяти (DMA) в унифицированные буферы памяти с нагрузкой на ЦП менее 2% и задержкой от стекла до памяти менее 1,5 мс. Эта детерминированная передача необходима для критически важного отслеживания целей Edge AI и слияния данных нескольких датчиков.
Насколько сложен запуск драйвера встраиваемого Linux для тепловизионных модулей Purpleriver MIPI?
Драйвер ядра регистрируется как стандартный v4l2_subdev, предоставляя интерфейсы для настройки формата, согласования частоты кадров и управления тепловыми параметрами через стандартные или расширенные элементы управления V4L2. После привязки драйвера к датчику пользовательские утилиты, такие как media-ctl , связывают площадку камеры с интерфейсом захвата SoC хоста. Эталонные пакеты поддержки платформ (BSP), оверлеи исходного кода Device Tree и предварительно скомпилированные конвейеры GStreamer доступны для платформ, включая NVIDIA Jetson (JetPack 5.x/6.x), Rockchip RK3588 и Raspberry Pi CM4. Эти ресурсы помогают инженерным командам завершить интеграцию драйвера за несколько рабочих дней, а не месяцев.
Подходят ли эти тепловизионные модули MIPI для чувствительных к весу дронов и подвесов?
Рабочее энергопотребление поддерживается ниже 900 мВт для Mini2 и ниже 450 мВт для Mini 256. Такое низкое энергопотребление увеличивает продолжительность полёта и минимизирует внутреннее тепловыделение. В герметичных полезных нагрузках IP67 избыточное внутреннее тепло может вызывать дрейф температуры микроболометра и вынуждать повторные калибровки затвора; низкое рассеивание мощности этих модулей помогает сохранять тепловую стабильность. Кроме того, их тонкие гибкие печатные соединения (FPC) могут аккуратно прокладываться через компактные механические шарниры подвеса и контактные кольца, не создавая механического сопротивления для двигателей стабилизации.
📚 Ссылки и дополнительная литература
- ⚙️ Отраслевой стандарт: Высокоскоростные межсоединения и микрокоаксиальные кабельные сборки для аэрокосмического и роботизированного зрения: Amphenol Corporation
- ⚙️ Отраслевой стандарт: Проектирование литой халькогенидной инфракрасной оптики и пассивная атермализация: LightPath Technologies
- ⚙️ Связанное руководство: Мультисенсорное проектирование и двухдиапазонная оптическая юстировка: Руководство по интеграции тепловизионного модуля CMOS-датчика
- ⚙️ Связанное руководство: Развёртывание продвинутых нейронных сетей на локализованных инфракрасных массивах: Промышленные мини-модули LWIR с ИИ
- ⚙️ Связанное руководство: Высококачественная тактическая электрооптика: 1280x1024 12 мкм тепловизионный прицел дальнего действия